本设计简易高灵活性机械四足机器人的设计与实现的系统架构如图2.1.所示,系统采用STM32F103单片机作为控制器,通过四个SG90舵机实现对四足机器人运动控制,在此可以实现四足机器人的前、后、左、右、站立、趴下等不同状态的运动控制,并通过OLED液晶展示四足机器人的表情状态,同时采用WiFi通信模块实现与手机APP的通信。用户可以通过手机APP实现对四足机器人的运动控制。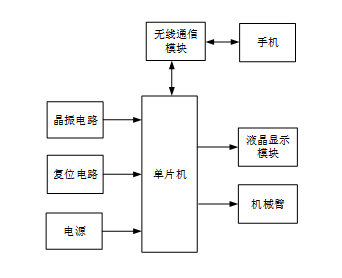
一种简易高灵活性机械四足机器人的设计与实现(论文+源码)
沐欣工作室_lvyiyi2025-12-01 10:05
相关推荐
2501_922639583 小时前
率能半导体 SS8230 H桥驱动芯片:15V/1.8A,覆盖摄像机、玩具、机器人三大场景橘为己有4416 小时前
STM32:I2C(1)鲁邦通物联网6 小时前
机器人梯控到站状态机设计:楼层匹配、事件时序与任务判断少司府7 小时前
嵌入式外设篇(三)GPIO·三:MCU系统结构、总线与统一编制极客互动API8 小时前
企业微信 API 二次开发:外部群机器人能力边界与实战指南2501_922639588 小时前
率能半导体 SS8812T双通道H桥驱动芯片:36V/1.6A,覆盖POS打印机、安防相机、办公自动化、游戏机、机器人五大应用场景ScilogyHunter8 小时前
[14] TMS570LC4357_VIM向量中断:128 通道、双 VIM 与硬件向量分发瓶瓶持续学习中9 小时前
物理AI与具身智能的技术架构区别:从空间建模到机器人动作执行国科安芯10 小时前
FPGA上电偶发不启动:多轨电源时序、PGOOD与并联供电的FAE排查笔记——ASP4644S2B在星载智能处理板中的工程应用分析国科安芯1 天前
卫星控制板偶发复位:MCU供电、时钟、ECC与总线的联合定位——AS32S601ZIT2在星载控制单元中的FAE排查方法