So-arm 101机械臂训练搭建全流程

因旧物理机设备太差,现将训练一半的数据、程序等迁移至新设备继续训练。

一、虚拟环境打包

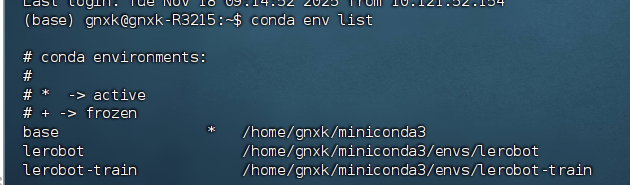
1. 确定环境

bash 复制代码
conda env list

2. 安装conda-pack工具

使用conda或者pip安装:

bash 复制代码
pip install conda-pack

安装完成后,可在终端执行conda pack -h 验证是否安装成功

3. 打包环境

bash 复制代码
conda pack -n xxx -o xxx.tar.gz

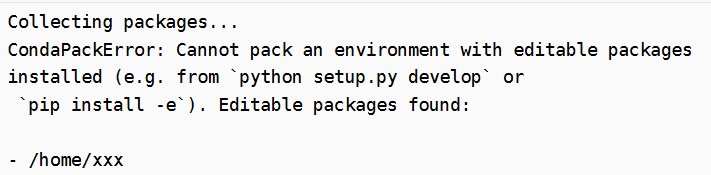
如果报下面错误:

改用下面:

bash 复制代码
conda pack -n xxx -o xxx.tar.gz --ignore-editable-packages

ps:该部分是在旧物理机上操作,下面都是在新设备上进行。

二、Miniconda安装

1. 在官网下载Miniconda安装脚本

bash 复制代码
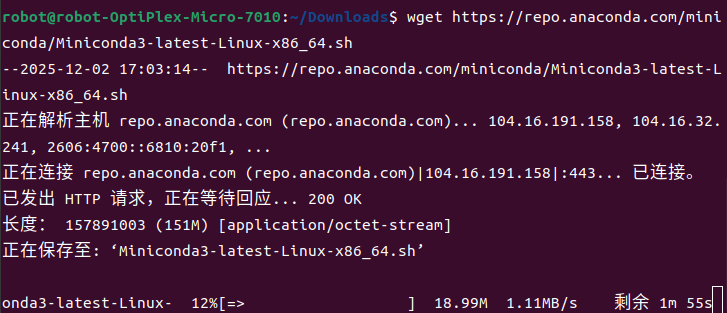
wget https://repo.anaconda.com/miniconda/Miniconda3-latest-Linux-x86_64.sh
2.运行脚本进行安装

bash 复制代码
bash Miniconda3-latest-Linux-x86_64.sh

3. 重启终端进行验证

bash 复制代码
conda --version  # 输出类似"conda 25.9.1"

三、虚拟环境迁移

1. 进入虚拟环境目录

bash 复制代码
cd ~/miniconda3/envs

2. 创建同名文件夹

bash 复制代码
mkdir xxx

3. 解压

bash 复制代码
tar -zxvf xxx.tar.gz -C xxx

4. 验证迁移结果

bash 复制代码
conda env list
相关推荐
Soneswy4 小时前
Linux系统篇--重定向与文件操作命令
linux
有毒的教程4 小时前
Linux底层存储路由配
linux·运维·网络
单片机仿真设计4 小时前
【proteus仿真设计】基于 STM32 的开荒机器人遥控控制系统设计(仿真图+程序)
stm32·嵌入式硬件·机器人·proteus
Linux系统运维工程师_郭主任5 小时前
运维人还在被拒offer?现在能考的,只有 RHCE 10.0。
linux
我先去打把游戏先5 小时前
NimBLE是什么-ESP32蓝牙协议栈详解
单片机·嵌入式硬件·ubuntu
自养Agent5 小时前
MCP Server Boundary Audit Report
linux·服务器·人工智能·windows·大模型·llm
worthsen6 小时前
科沃斯八界机器人试用与3D仿真开发
机器人·具身智能·八界创造者计划·科沃斯八界
Coisinier6 小时前
docker命令管理镜像及容器
linux·运维·nginx·docker·容器·操作系统
A心有千千结6 小时前
通过 SSH 反向代理让服务器借用本机网络访问 GitHub 的最佳实践
linux·服务器·网络·git·ssh·github
书生执笔画浮沉7 小时前
Linux 内核模块为什么不能自己解决兼容性问题?
linux·c·kernel·update·灵感