ros2的turtlebot3_gazebo仿真加深度相机

下载官方仿真包

复制代码
git clone -b humble https://github.com/ROBOTIS-GIT/turtlebot3_simulations.git

下载带深度相机的模型文件

复制代码
git clone https://github.com/mlherd/ros2_turtlebot3_waffle_intel_realsense.git

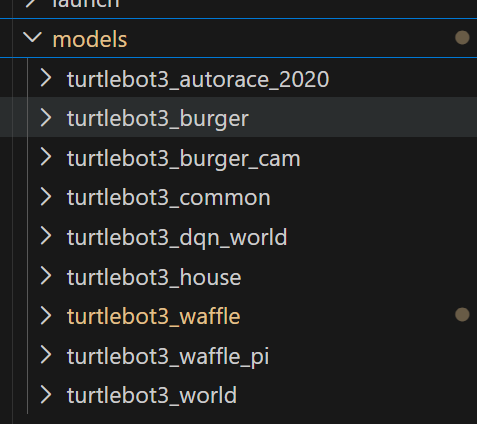
替换models文件

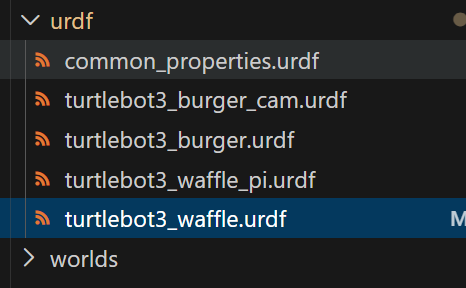
替换urdf文件

重新编译运行即可

相关推荐
wdfk_prog3 天前
ROS教程17:Navigation / move_base——从定位、Costmap、Planner 到 cmd_vel
ros
wdfk_prog5 天前
ROS教程08:从 TransportTCP::connect() 追到 TCPROS Connection Header、序列化与 Socket 数据传输
运维·缓存·docker·容器·ros
wdfk_prog5 天前
ROS教程11.5:roscore源码阅读——从启动脚本到 Master 注册表与控制面
ros
wdfk_prog6 天前
ROS教程10:从 gtest 到 rostest——Unit Test、Node 集成测试、rosbag 与 rqt 验证闭环
运维·缓存·docker·容器·ros
wdfk_prog7 天前
ROS教程07:从 ros::start() 顺着源码读懂 Master、XML-RPC 与 Topic 注册发现
运维·缓存·docker·容器·ros
wdfk_prog7 天前
用 Git Submodule + Sparse Checkout 管理 RT-Thread:内核、BSP、第三方库与业务代码分层实践
运维·缓存·docker·容器·ros
wdfk_prog7 天前
ROS教程06:ROS1 Node 启动与停止流程
运维·缓存·docker·容器·ros
黑马水牛7 天前
Carla仿真系列:17_利用Carla仿真环境跑通3DGS——从采集360张图到高斯泼溅建模
python·ros·colmap·3dgs·新视角合成·carla仿真·三维建图
wdfk_prog8 天前
ROS教程:01 搭建 ROS1 Noetic Docker 开发环境
运维·缓存·docker·容器·ros
wdfk_prog8 天前
ros教程02:创建 catkin Workspace、Package 与第一个 ROS1 C++ Node
运维·缓存·docker·容器·ros