ABB机器人二次开发 C#读取和写入数据,可以获取点位信息及写入点位信息。 自己写的ABB机器人类,机器人常规操作功能都有,非常适合进行二次开发。
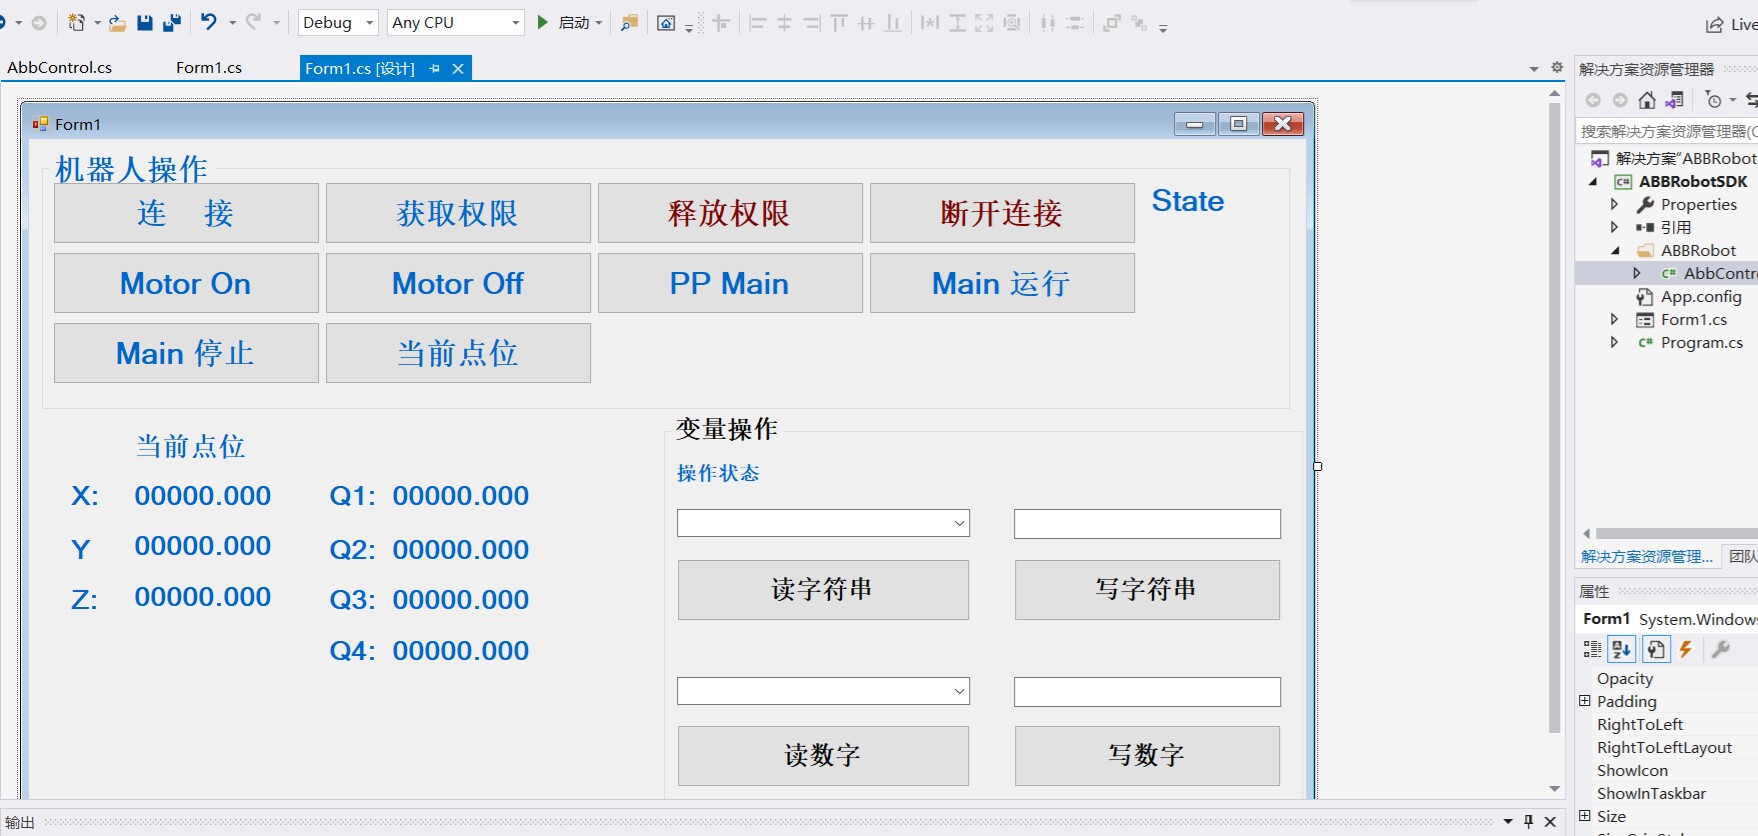
在自动化控制领域,ABB机器人以其高精度和稳定性被广泛应用。而二次开发能让ABB机器人更好地适配特定业务场景,今天咱们就来聊聊如何用C#实现对ABB机器人数据的读取和写入,特别是点位信息的获取与写入。
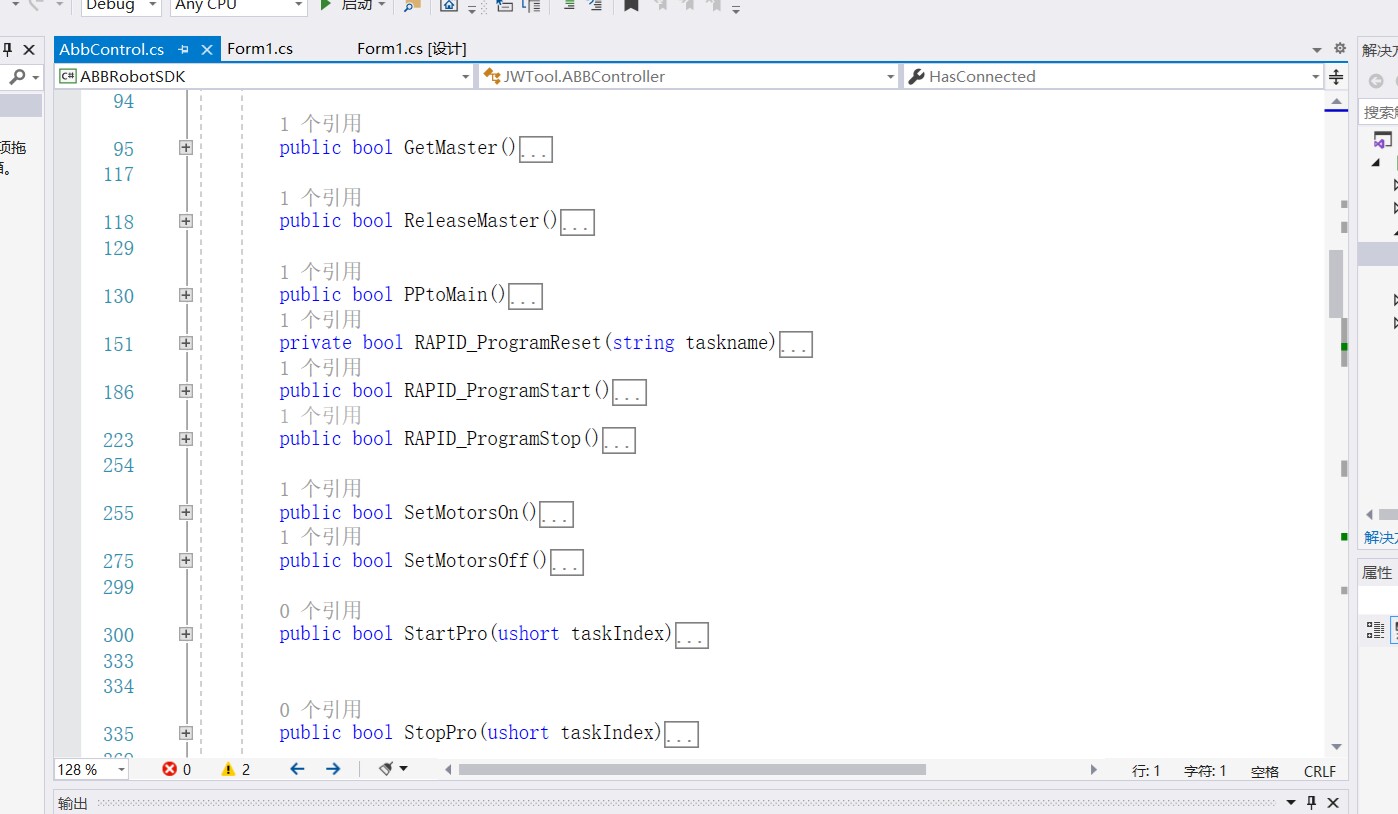
首先,咱自己写了个ABB机器人类,这个类涵盖了机器人常规操作功能,为二次开发奠定了良好基础。假设我们定义了这样一个类ABB_Robot:
csharp
public class ABB_Robot
{
    // 模拟机器人连接状态
    private bool isConnected;
    // 模拟当前点位信息
    private Point currentPosition;

    // 构造函数
    public ABB_Robot()
    {
        isConnected = false;
        currentPosition = new Point(0, 0, 0);
    }

    // 连接机器人方法
    public void Connect()
    {
        // 这里模拟实际连接逻辑,比如通过网络连接等
        isConnected = true;
        Console.WriteLine("机器人已连接");
    }

    // 断开机器人连接方法
    public void Disconnect()
    {
        isConnected = false;
        Console.WriteLine("机器人已断开连接");
    }

    // 获取当前点位信息方法
    public Point GetCurrentPosition()
    {
        if (isConnected)
        {
            // 这里模拟实际获取点位的逻辑,可能从机器人控制器读取
            return currentPosition;
        }
        else
        {
            Console.WriteLine("机器人未连接,无法获取点位信息");
            return null;
        }
    }

    // 写入点位信息方法
    public void SetPosition(Point newPosition)
    {
        if (isConnected)
        {
            currentPosition = newPosition;
            Console.WriteLine($"已将点位设置为: X={newPosition.X}, Y={newPosition.Y}, Z={newPosition.Z}");
        }
        else
        {
            Console.WriteLine("机器人未连接,无法设置点位信息");
        }
    }
}

// 简单的点位结构体
public struct Point
{
    public double X { get; set; }
    public double Y { get; set; }
    public double Z { get; set; }

    public Point(double x, double y, double z)
    {
        X = x;
        Y = y;
        Z = z;
    }
}上面代码里,ABB_Robot类封装了机器人的连接、断开、获取点位和设置点位等操作。Connect方法模拟建立与机器人的连接,Disconnect方法则是断开连接。GetCurrentPosition方法在机器人连接状态下返回当前点位信息,要是没连接就提示无法获取。SetPosition方法同理,在连接时设置新的点位信息。
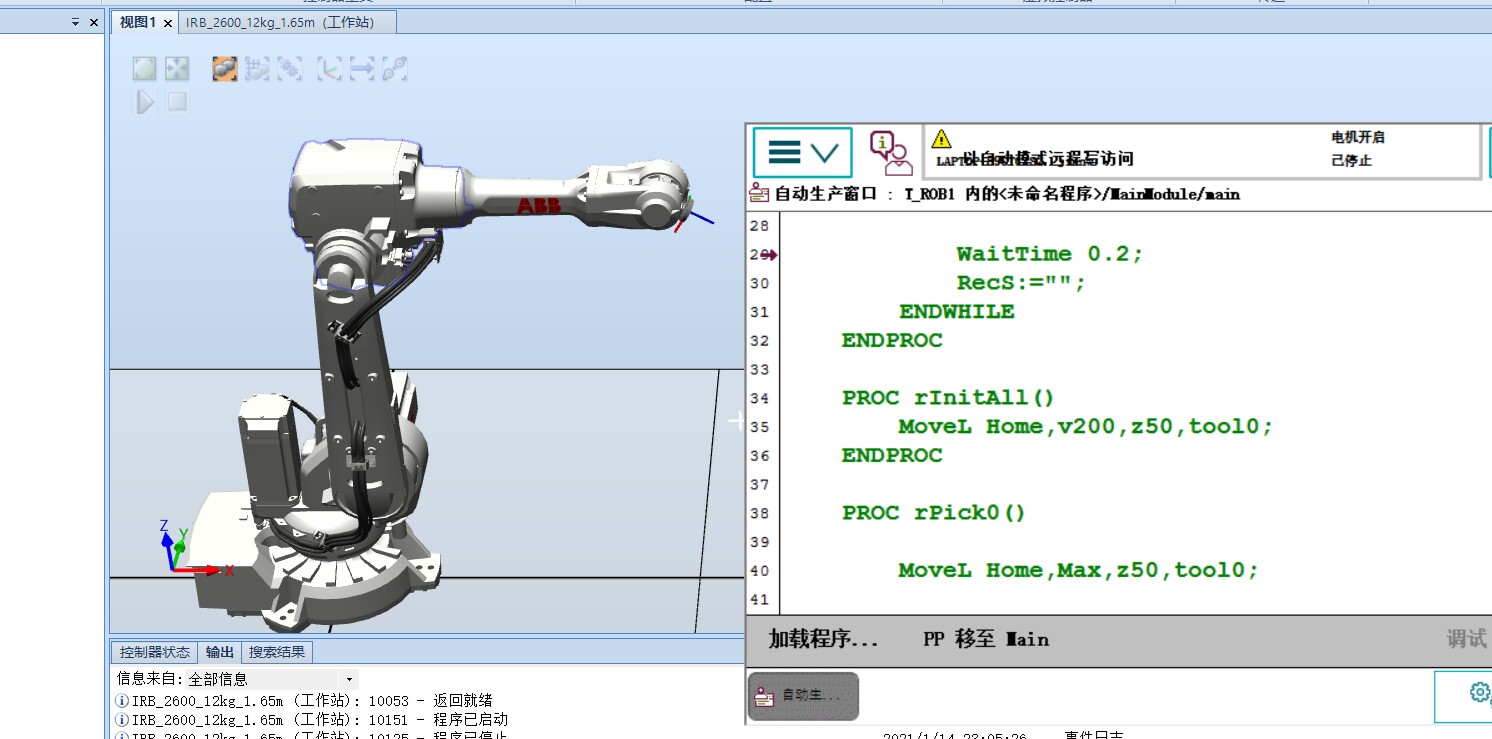
接下来看看怎么在实际应用中使用这个类:
csharp
class Program
{
    static void Main()
    {
        ABB_Robot robot = new ABB_Robot();
        robot.Connect();

        // 获取当前点位信息
        Point currentPoint = robot.GetCurrentPosition();
        if (currentPoint!= null)
        {
            Console.WriteLine($"当前点位: X={currentPoint.X}, Y={currentPoint.Y}, Z={currentPoint.Z}");
        }

        // 写入新的点位信息
        Point newPoint = new Point(100, 200, 300);
        robot.SetPosition(newPoint);

        robot.Disconnect();
    }
}在Main方法里,我们先实例化了ABB_Robot类,接着连接机器人,获取并输出当前点位信息,然后设置新的点位,最后断开连接。
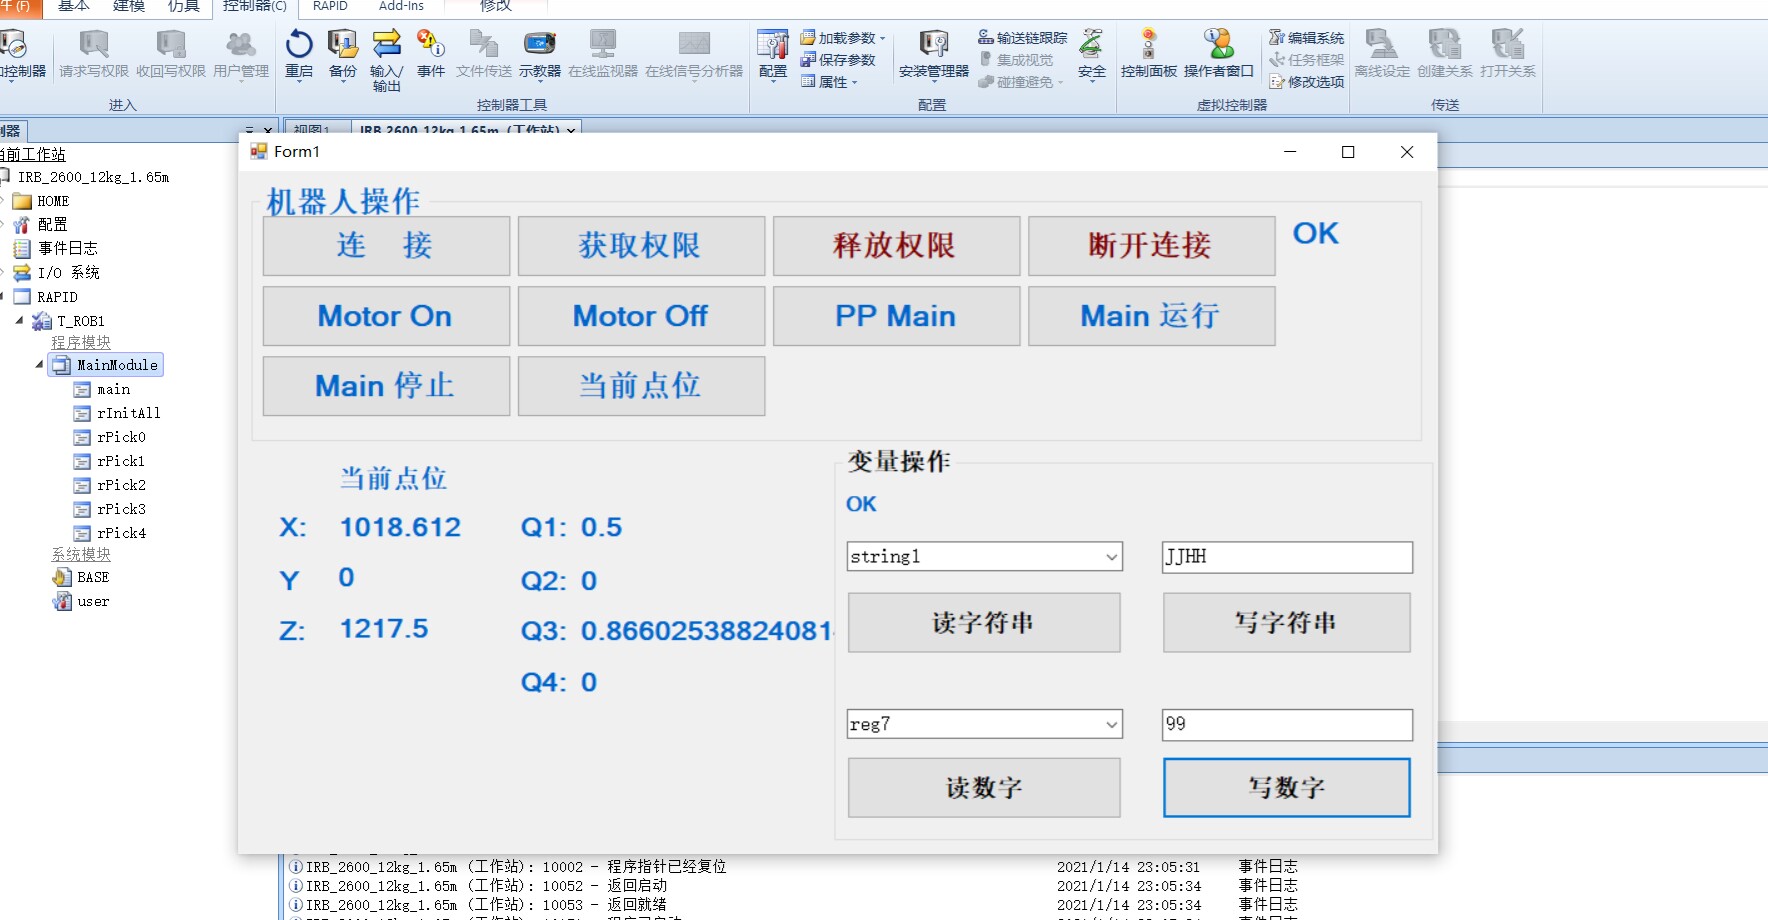
通过这种方式,利用C#结合自定义的ABB机器人类,就能轻松实现对ABB机器人点位信息的读取和写入,为ABB机器人的二次开发提供了有力支持,满足各种复杂的自动化任务需求。无论是工业生产线上的精准定位,还是科研项目中的特定动作控制,都能借助这样的开发方式灵活实现。