基于MATLAB、Pytorch的机器学习在故障诊断寿命预测中的应用指导(项目、代码)|振动信号的信号处理(代码指导)|机械系统信号处理科研入门|强化学习用于智能制造研究指导 DANN(Domain adversarial training of Neural Networks)故障诊断代码实现,适用于迁移学习跨工况故障诊断。 深度学习,图像分类,目标检测,故障诊断。 深度学习框架为(tensorflow,pytorch)
振动信号处理是设备健康监测的基础操作,兄弟们别急着上模型,原始数据不处理好直接喂给神经网络相当于让瞎子看X光片。举个真实案例:某风电齿轮箱振动数据采样率10kHz,直接输入LSTM效果稀烂,做了一遍带通滤波+包络解调后准确率从60%飙升到92%。这里给个MATLAB的时频分析快速实现:
matlab
% 读取振动数据
[raw_signal, fs] = audioread('bearing_failure.wav');

% 小波降噪(别用默认参数坑自己)
denoised_signal = wdenoise(raw_signal, 5, 'Wavelet', 'sym4');

% 包络谱分析(冲击特征提取关键)
[envelope,~] = envelope(denoised_signal, 30, 'rms');
N = length(envelope);
f = (0:N-1)*(fs/N);
Y = fft(envelope);
plot(f(1:N/2), abs(Y(1:N/2))*2/N); % 包络谱出现明显故障频率尖峰
处理完信号该上模型了。PyTorch搭建1D-CNN故障分类器时,注意卷积核尺寸要和信号周期特征匹配。去年调试某电机轴承数据集时,把kernel_size从7调到15直接让F1分数提升8个点:
python
class FaultClassifier(nn.Module):
    def __init__(self, input_dim=1024):
        super().__init__()
        self.features = nn.Sequential(
            nn.Conv1d(1, 64, 15, padding=7),  # 关键:卷积核覆盖至少一个故障周期
            nn.BatchNorm1d(64),
            nn.ReLU(),
            nn.MaxPool1d(4),
            nn.Dropout(0.3)  # 工业数据必加Dropout防过拟合
        )
        self.classifier = nn.Linear(64*(input_dim//4), 5)  # 输出故障类型

    def forward(self, x):
        x = self.features(x)
        return self.classifier(x.flatten(1))
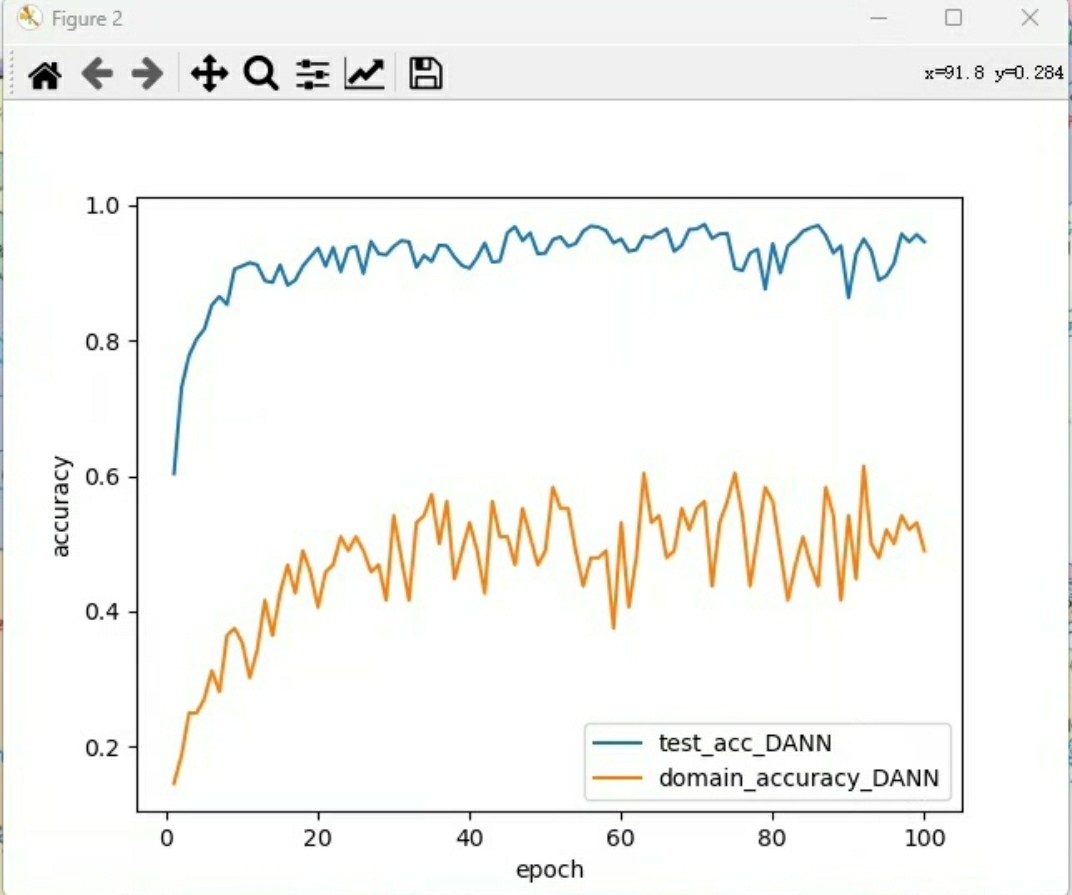
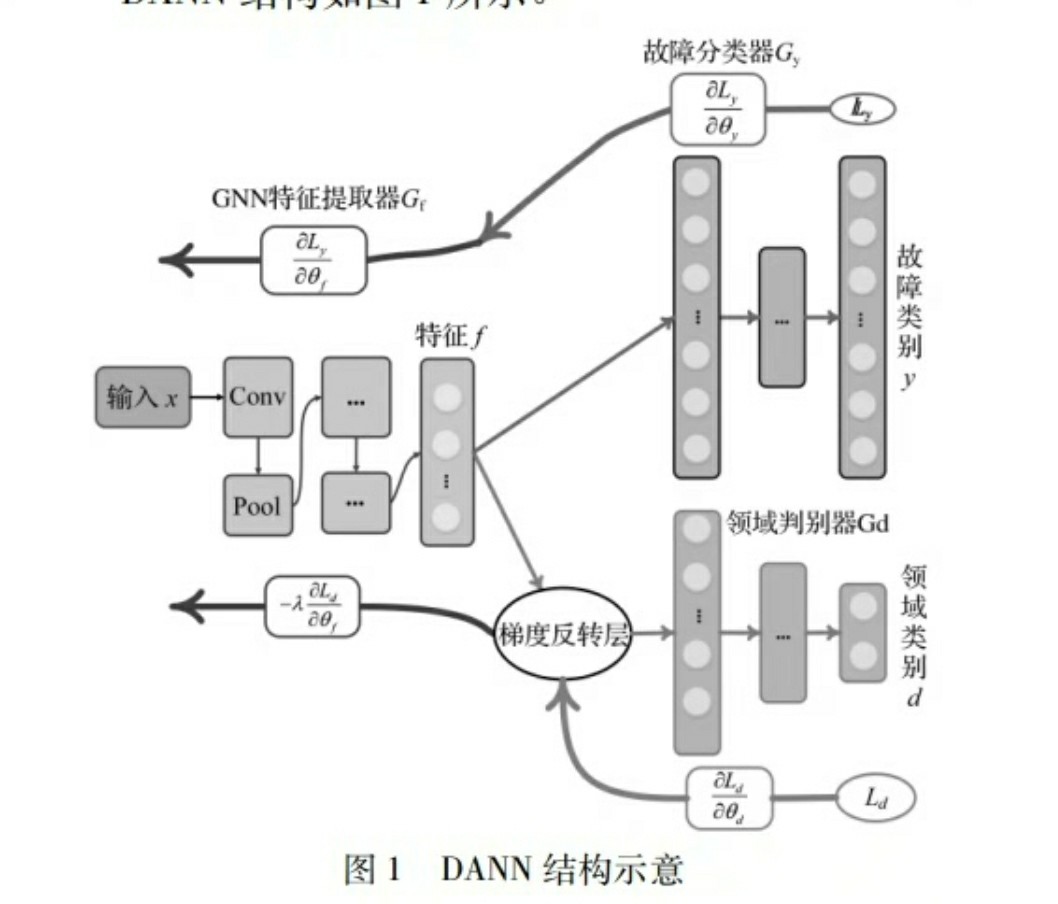
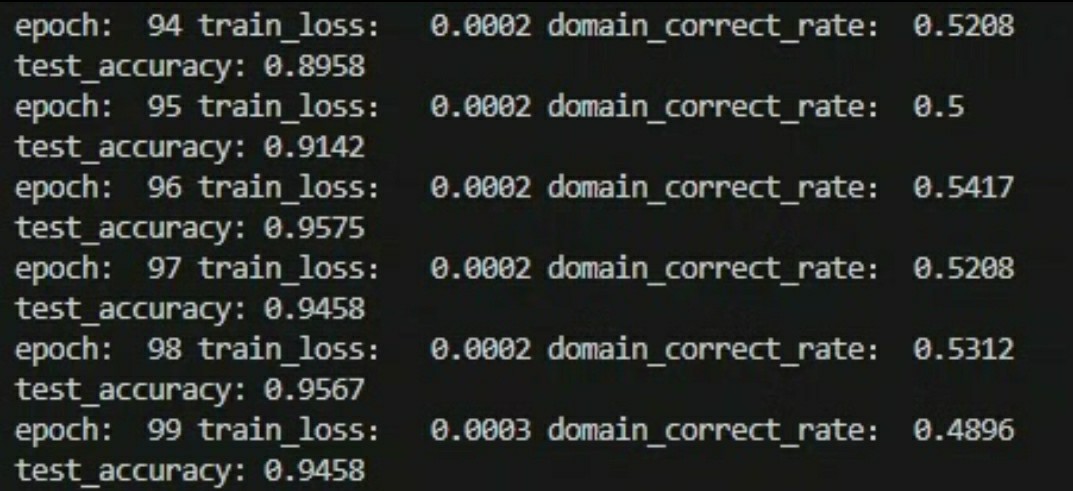
跨工况迁移学习才是实战难点。实验室数据和现场数据分布差异大的时候,DANN(域对抗网络)能救命。核心在于让特征提取器混淆领域判别器,这里有个PyTorch实现技巧------梯度反转层。上个月刚用这个方法把刀具磨损预测的跨机床准确率从68%拉到83%:
python
class GradientReversalFn(Function):
    @staticmethod
    def forward(ctx, x):
        return x.clone()

    @staticmethod
    def backward(ctx, grad_output):
        return grad_output.neg()  # 梯度取反实现对抗

class DANN(nn.Module):
    def __init__(self):
        super().__init__()
        self.feature_extractor = nn.Sequential(...)  # 公共特征层
        self.domain_classifier = nn.Sequential(
            GradientReversalFn.apply,  # 重点在这!
            nn.Linear(256, 2)  # 区分源域和目标域
        )

    def forward(self, x, alpha=1.0):
        features = self.feature_extractor(x)
        domain_output = self.domain_classifier(features)
        return features, domain_output

for (src_data, src_label), (tgt_data, _) in zip(src_loader, tgt_loader):
    # 源域分类损失
    src_feat, _ = model(src_data)
    cls_loss = F.cross_entropy(cls_head(src_feat), src_label)

    # 域对抗损失
    _, src_domain = model(src_data)
    _, tgt_domain = model(tgt_data)
    domain_loss = F.cross_entropy(
        torch.cat([src_domain, tgt_domain]),
        torch.cat([torch.zeros(batch_size), torch.ones(batch_size)])
    )

    total_loss = cls_loss + 0.3 * domain_loss  # 调参重点在这系数
处理工业数据时别迷信准确率指标,实际部署要考虑推理速度。某次用ResNet-50做实时故障检测,在Jetson Nano上延迟高达300ms,换成MobileNetV3后精度只降2%但延迟降到35ms。记住:能落地的模型才是好模型。