1.问题现象
我们在进行如无人机BMS硬件设计时,可能会遇到些问题。
1.明明额定电流远没达到BMS的短路、过流保护阈值,但是实际上触发了。
2.板子上一些耐压值较高的芯片,莫名奇妙被烧坏了。
这两个问题很大概率是因为无人机在快速启停时的尖峰脉冲所导致的。
2.问题原因
2.1 电机本体的磁能释放
无人机的无刷电机本身是电感,在转速猛得下降时,磁场能量无法立刻消失。此时会产生反向电动势,在驱动MOS关断瞬间会形成一定的电压脉冲;
2.2 电流瞬态变化引起的寄生感应电压
MOS管在极短时间内,发生从导通到到截止的切换。这时候电流变化率极大,根据U=Lp*(di/dt),可知,这时候也会形成瞬间高压。Lp是寄生电感,常见于PCB走线、焊点、封装内部产生;
2.3 MOS体二极管的反向恢复
MOS关断后,内部二极管反向阻断,会产生一个反向恢复电流(Irr),这个电流叠加在寄生感应电压的di/dt上,会产生电流尖峰,并且提升电压尖峰;
2.4 电池内阻与瞬态响应
无人机的电池在大电流突变的时候,内阻不恒定,这时候电压会出现瞬时的波动。同理,供电处电容放电不足也会导致电压尖峰;
2.5 油门信号的突变
电调ESC在启动/停止瞬间改变PWM占空比,会导致电流阶跃;
2.6 地弹
高速开关产生瞬间电流在PCB的地上面形成压差,表现为参考地平面电压抖动。这时候电压会出现尖峰,电流回路会有瞬间冲击;
2.7 换相瞬态
无人机无刷电机的三相换相时,电流方向瞬间突变,也会产生电流尖峰。并且在换相电容、电感上形成电压尖峰;
3.硬件抑制方式
3.1 TVS
我们这里选型时要注意TVS的击穿电压、钳位电压。可以理解为TVS有三个分区,
分区一:系统电压小于击穿电压;
分区二:系统电压夹在击穿电压与钳位电压之间;
分区三:系统电压大于钳位电压;
当处于分区一时,可以把TVS认为是一个开路的开关,这时候无事发生;
当处于分区二时,可以认为TVS是一个加了电阻的闭合开关。
当处于分区三时,可以认为TVS是一条通路;
我们认为TVS工作时,需要快速跳过击穿电压,来到钳位电压这里。因为处于分区二时,有电流流过,但是存在阻抗,这时候若是时间较长,容易发生发热或者损坏。并且TVS顺坏后大部分情况表现为短路,较为危险;
有种做法是TVS串联一个限流电阻,一般取2-5R,电阻更容易烧坏(TVS贵些),另外当烧坏电阻后,TVS对地端悬空,此时也能降低短路风险;
3.2 尖峰吸收电路
比如RC尖峰吸收电路,例如在电源输出部分并联<3R3电阻串联10nF电容>。类似
-----VOUT-------------------------
|
3R3
|
10nF
|
GND
用来吸收尖峰;
4.软件抑制
4.1 电流斜率
在控制算法中加入Ramp-Rate,让电机减速过程更平滑一点,降低再生电流冲击;
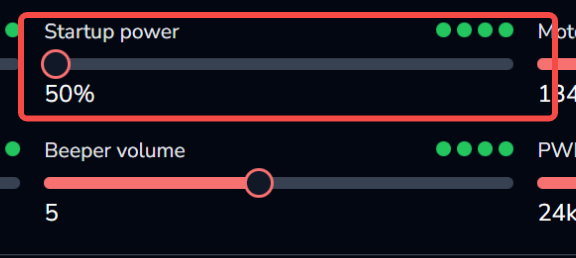
4.2 启动功率限制
这个主要用于启动时那一下的功率限制,比如常见的AM32里就可以调;