硬件开源地址:https://oshwhub.com/yyds8051/uav-quadcopter
视频链接:
B站视频--功能演示及介绍 https://www.bilibili.com/video/BV1NJBRYAETE/?vd_source=d0d864966879d6d45d0a42936cbb68ea
项目功能
DMA I2C 驱动OLED黑屏 | 已解决
https://www.stcaimcu.com/thread-5917-1-1.html
(出处: 国芯人工智能技术交流网站)
本项目是基于STC8051U/AI8051U单片机为主控的无人机/四轴飞行器,通过NRF24L01 2.4G无线通信实现主控板和遥控板之间的连接,可实现各个方向的平稳飞行控制,具有失控保护、高度检测、航向检测和电量检测和显示功能,自带电池充电功能。
项目参数
STC8051U/AI8051U:主控芯片。
8520空心杯电机:飞行控制。
MPU6050陀螺仪:用于检测XYZ轴的角度,控制无人机平衡和航向。
BMP280气压计:通过气压变换检测高度变化。
2.4G NRF24L01:用于和遥控板间进行无线通讯控制。
LTH7:锂电池充电保护。
OLED12864液晶显示屏:显示当前高度,姿态、电量和航向等相关参数。
6个按键:4个用于姿态微调,其余两个预留。
两个摇杆:一个控制电机输出功率,另一个控制无人机/四轴飞行器的飞行方向。
原理解析(硬件说明)
1.TYPE-C接口:主要用于锂电池充电和USB给STC8051U/AI8051U单片机进行程序下载。
2.3.7->4.3V锂电池升压电路:使用MT3608芯片实现3.7->4.3V的DC-DC升压。
3.4.3V转3.3V电路:使用662k芯片实现4.3V转3.3V功能,此外还加上了电源指示灯。
4.锂电池充电电路:实现USB接口电源给锂电池充电,充电电流:500mA,采用红色的LED指示充电状态。
5.电量检测电路:通过电阻分压的形式检测锂电池两端电压,通过单片机实时监控。
6.运行指示灯:用于判断系统的运行状态。
7.预留串口:用于后期功能扩展。
8.单片机电路:STC8051U/AI8051U最小系统,通过USB直接下载程序。
9.按键电路:用于控制程序下载。
10.M2螺丝:用于固定无人机/四轴飞行器。
11.电机驱动电路:用于驱动4个8520空心杯电机。
12.姿态检测电路:适用MPU6050进行无人机/四轴飞行器和的姿态检测,反馈给主控芯片控制平衡。
13.高度检测电路:通过BMP280气压计检测气压的变化,从而计算当前高度。
14.无线通信电路:和遥控板进行无线通信控制。
15.0.96寸OLED显示屏:用于实时显示当前无人机/四轴飞行器的状态参数。
16.左摇杆:控制油门大小和航向,右摇杆:控制飞机前后左右方向。
注:详细电路及功能参见开源原理图
软件代码
完整代码及注释参见附录源程序。
注意事项
1.四个电机安装要注意两个顺时针和两个逆时针方向。
2.电池要注意使用放电倍率25C及以上的航模电池。
3.无人机和遥控板PCB均为添加工艺边方便SMT贴片的,如不需要可自行去掉。
4.整机重量在70g左右,载重建议在50g以内。
组装流程
1.电子元器件按位号焊接好。
2.四个电机安装要保证两个对角的电机方向不一样,注意螺旋桨也要不一样。
3.电池采用BOM清单链接的双面胶粘住,无人机的注意多叠几层双面胶,防止电池碰到BMP280气压计。
注:特别注意电池接线线序,不要接反!!!
实物图
1.主控板:
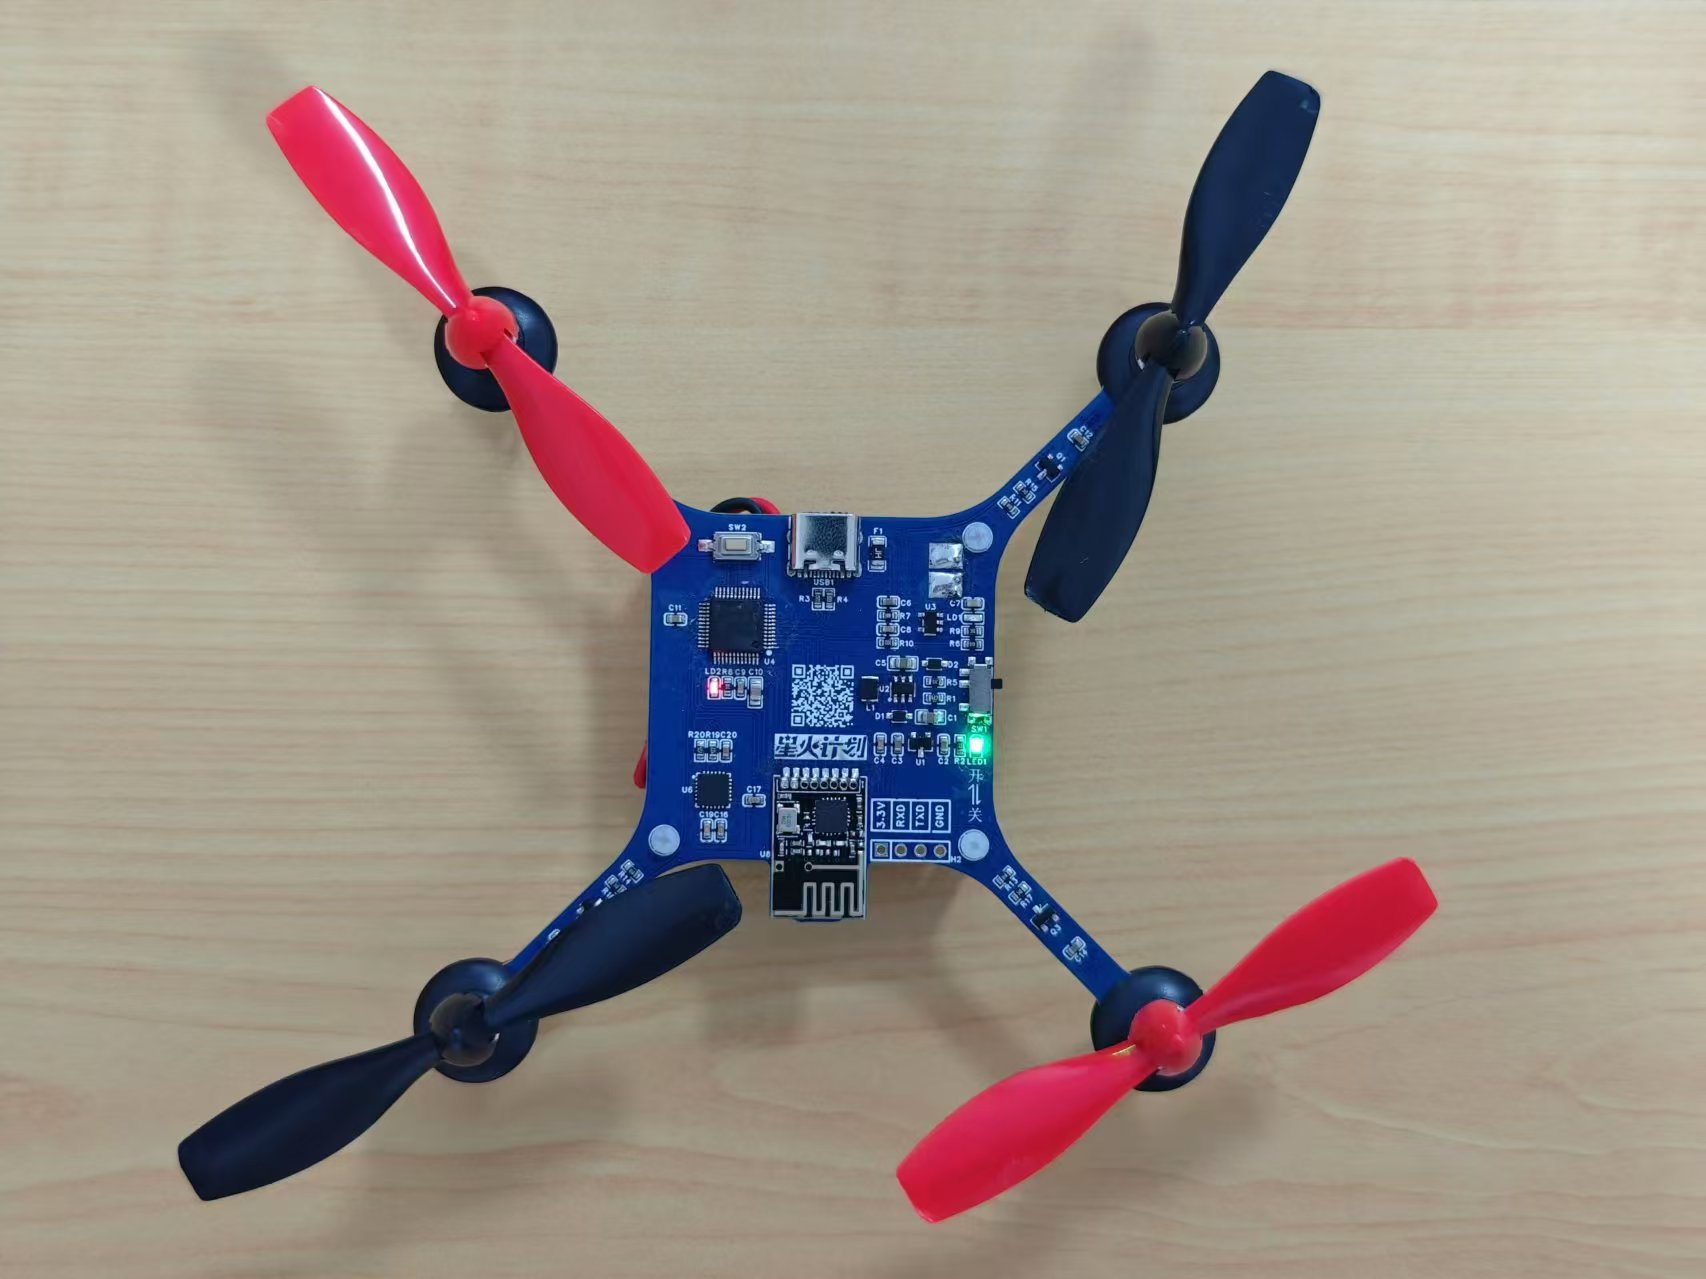
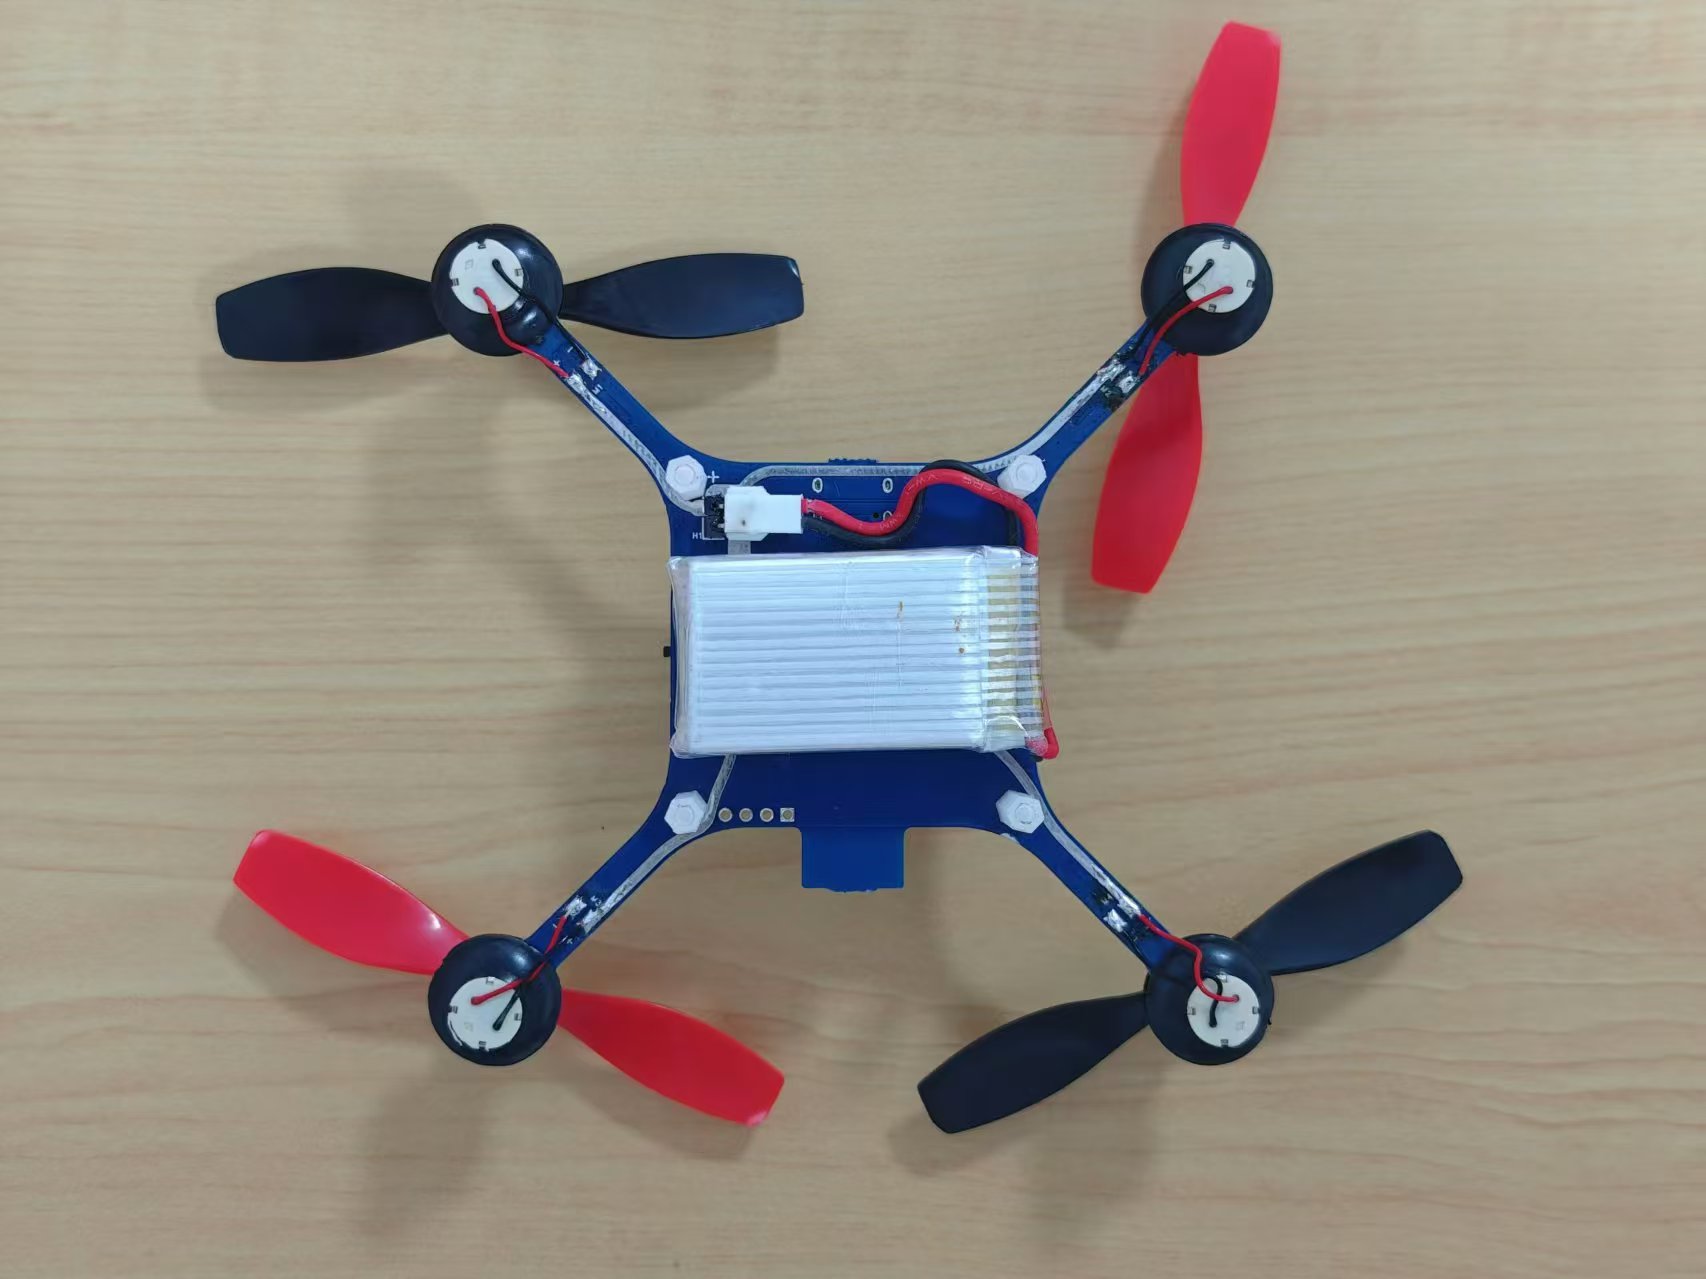
2.遥控板:
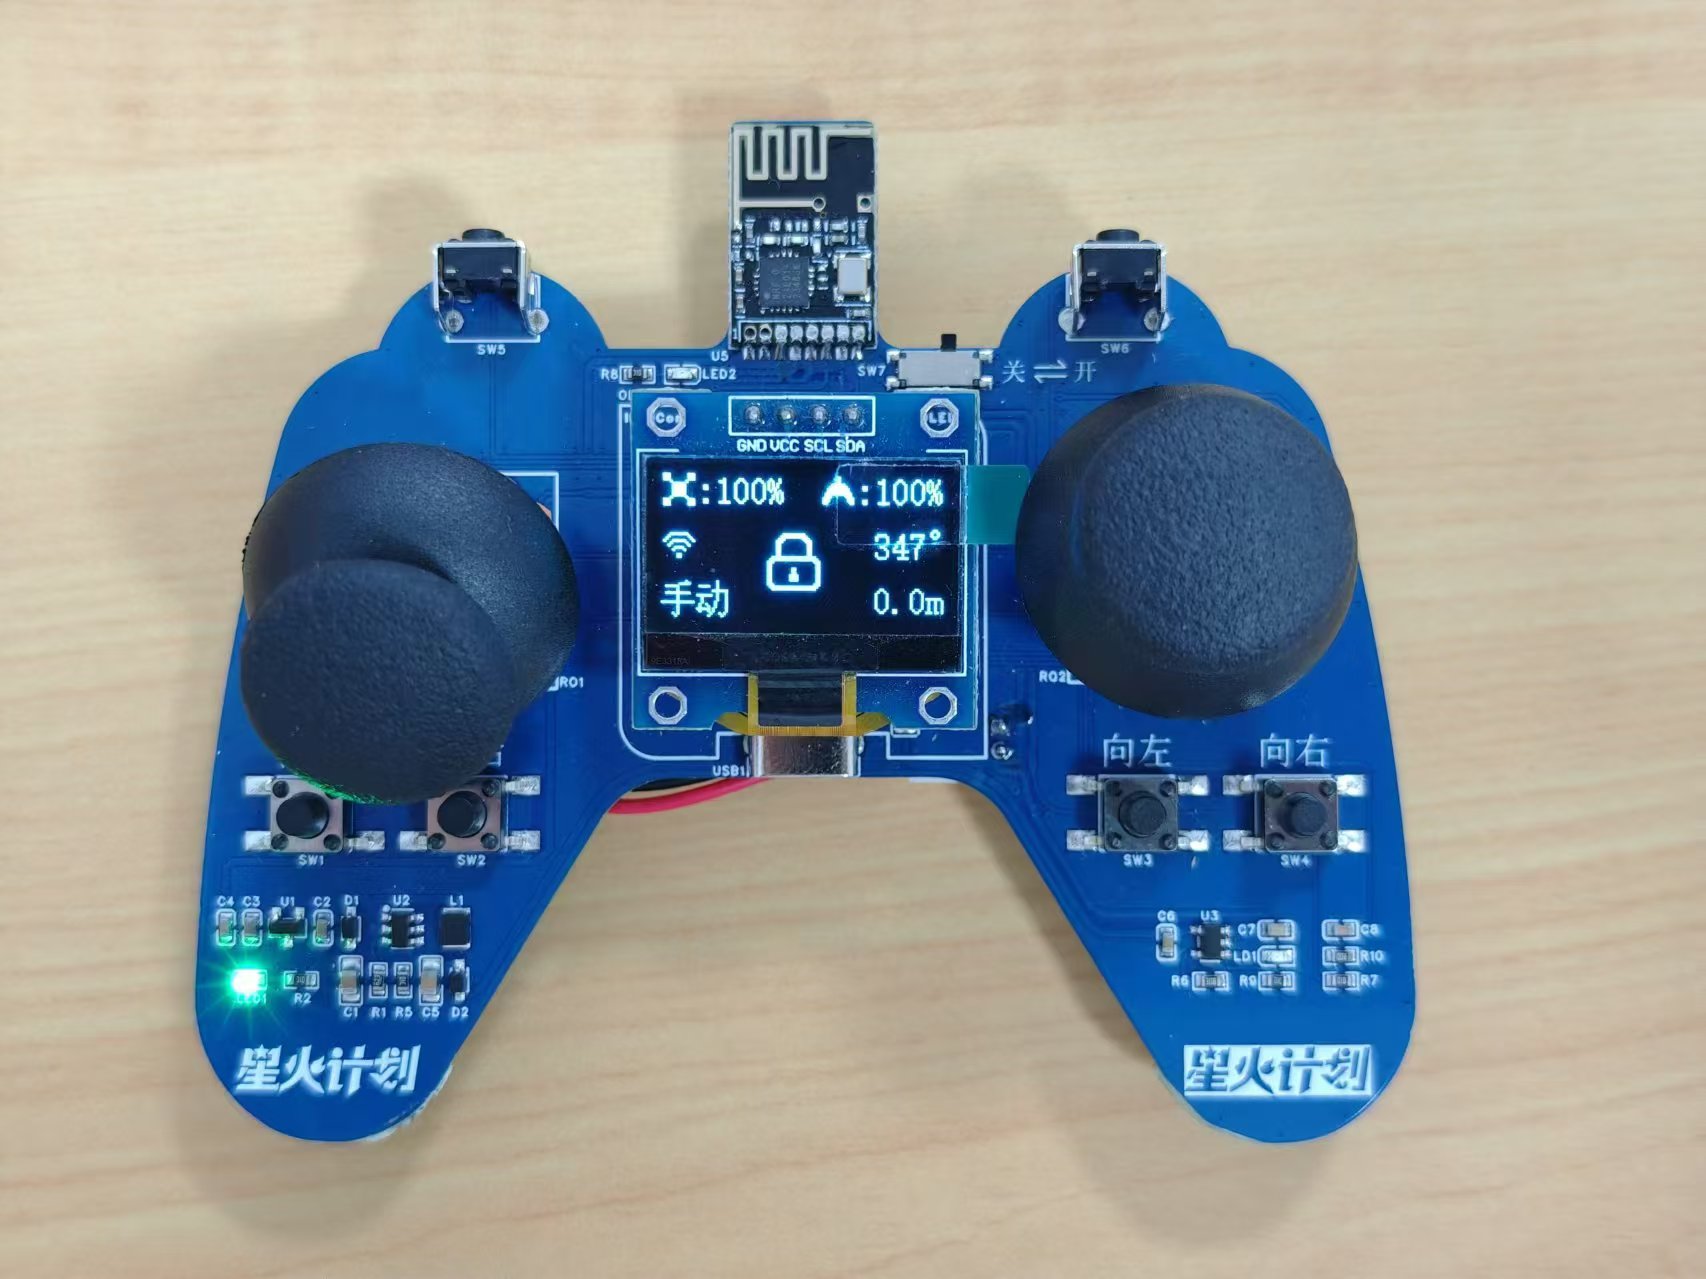
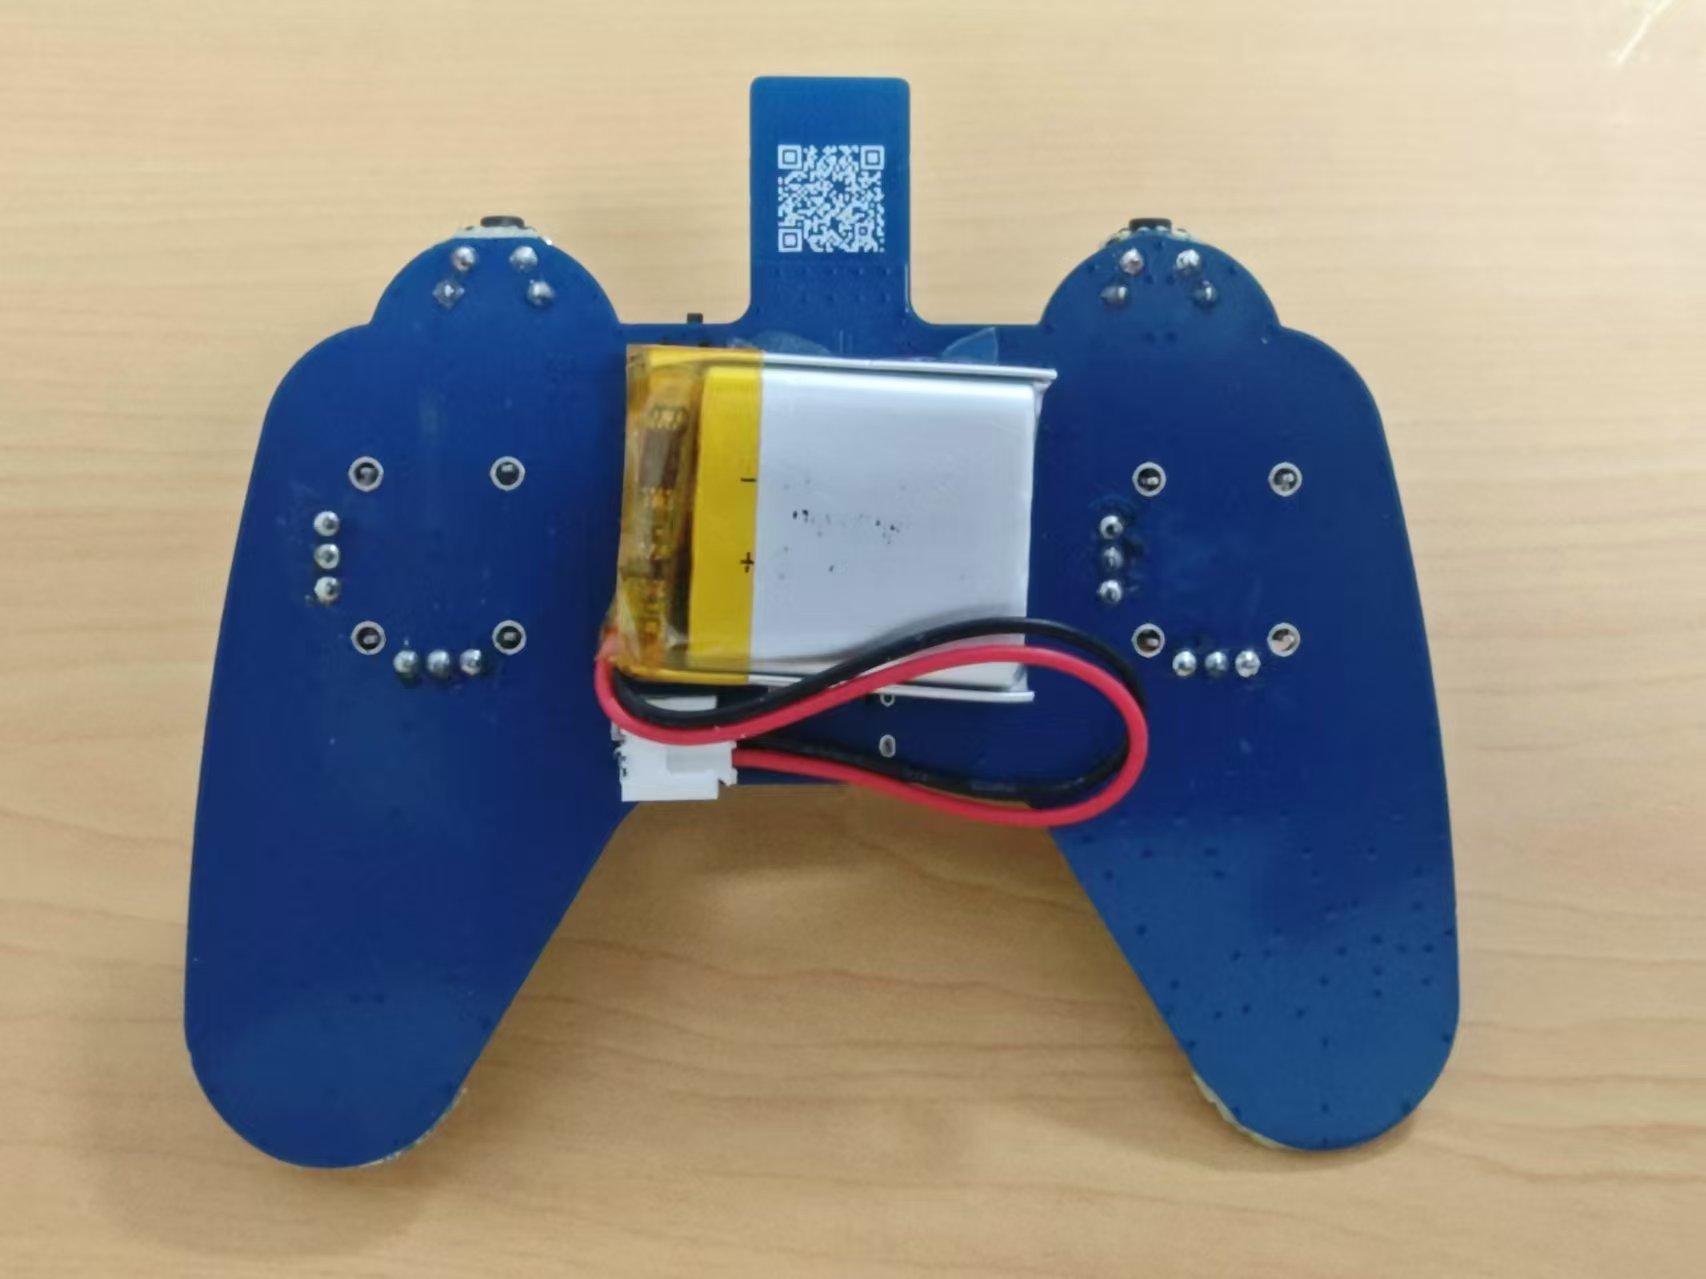
基于AI8051U的无人机/四轴飞行器 | 全部开源,源程序,SCH/PCB
https://www.stcaimcu.com/thread-18669-1-1.html
(出处: 国芯人工智能技术交流网站)
文档下载
https://mp.csdn.net/mp_download/manage/download/UpDetailed
转载文章,资料整理,方便学习