STM32超声测距离的测量精度评估

**目的:**评估RCWL-1640超声测距模块的测量精度。

**结论:**该模块的测量精度误差为±10mm。

实验环境搭建:

主要物料准备:STM32电机控制板、步进电机滑台、RCWL-1640模块。数据采集通过CAN传输到PC。
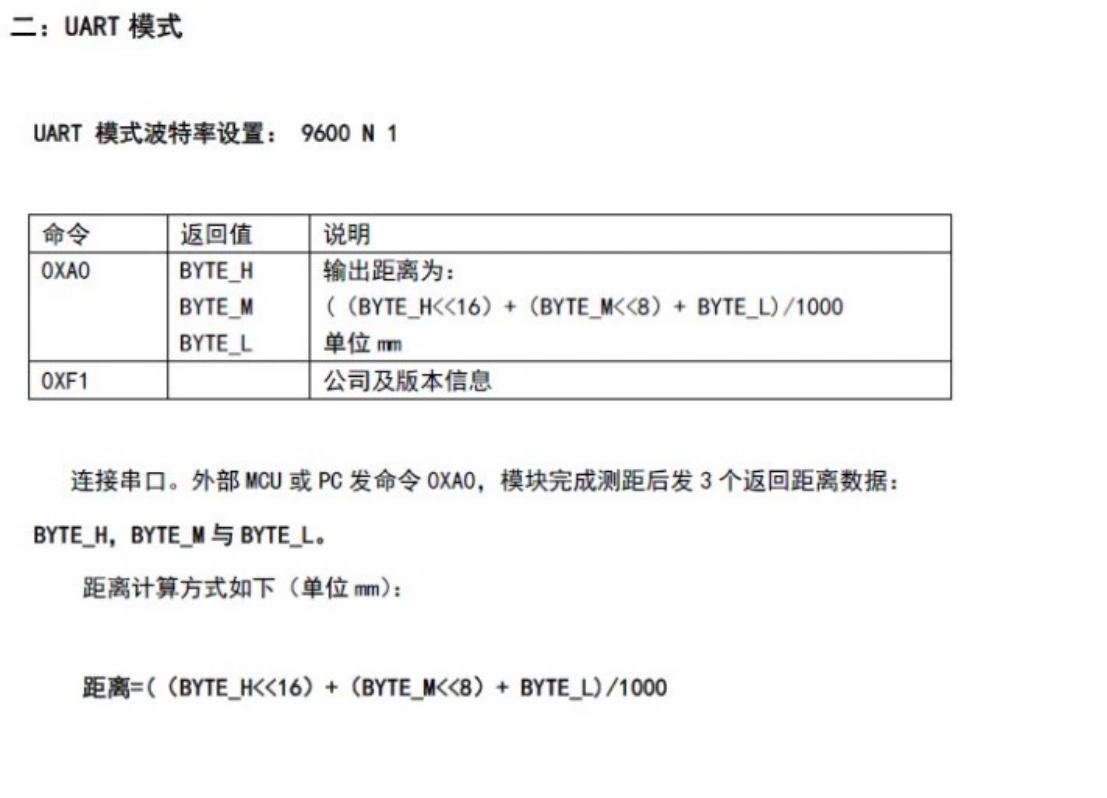
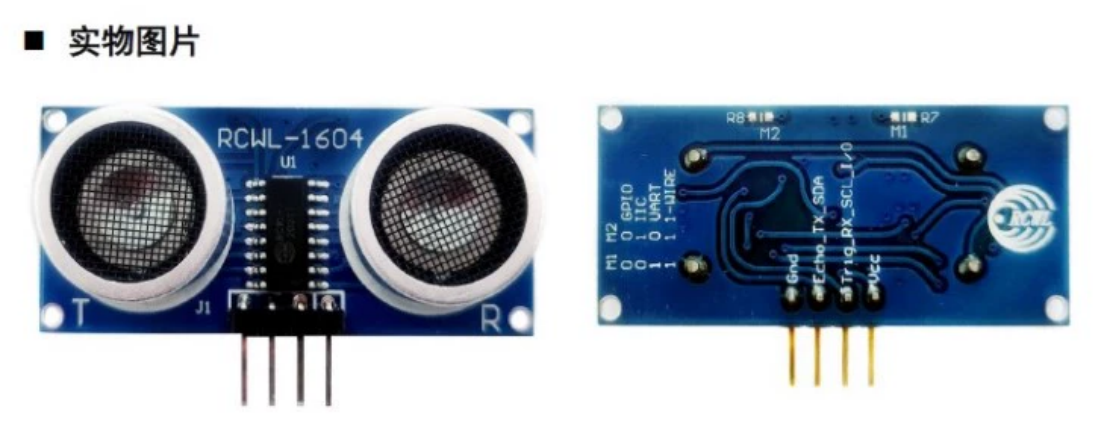
RCWL-1640模块的采用UART模式。
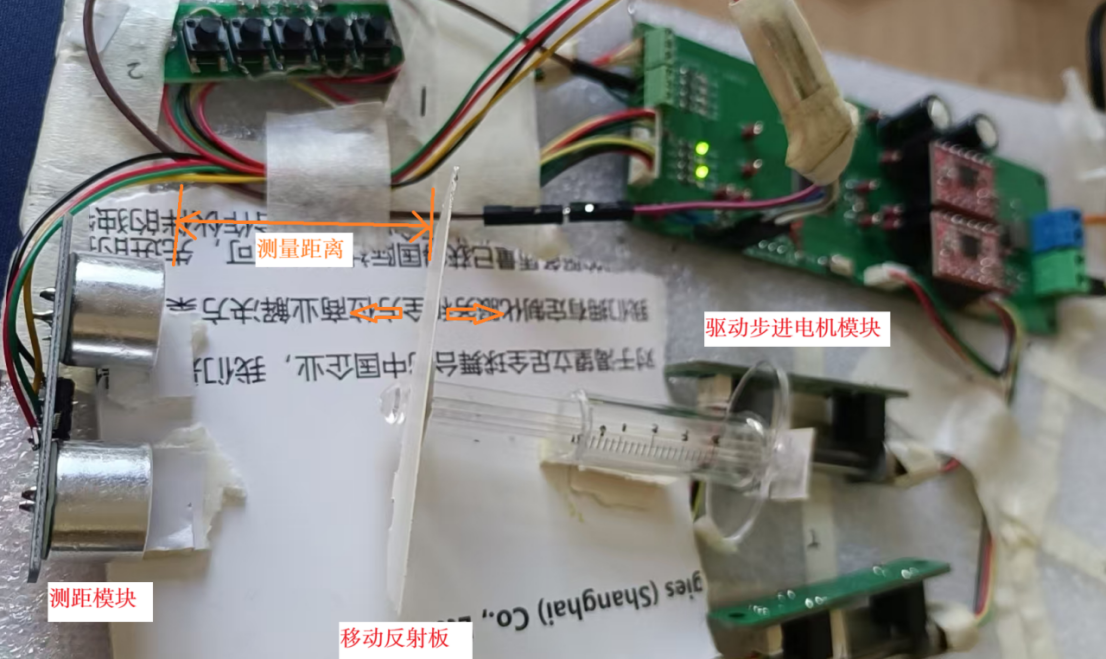
微型2相4线10mm步进电机,丝杆滑台。
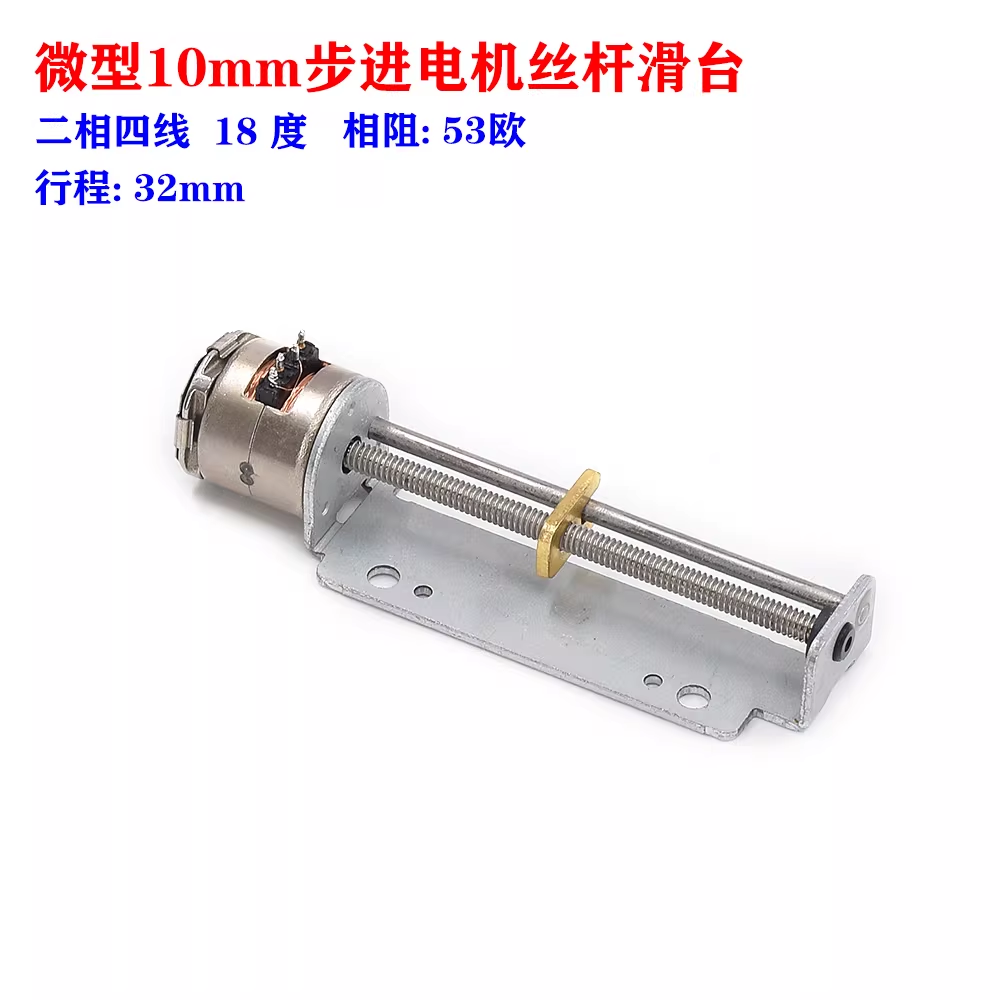
采用步进电机移动反射面,电机的步进角18°,丝杆的螺距0.4mm,步进的移动精度是0.02mm。1mm=50脉冲。

使用CAN接口传输数据到PC,进行数据的采集。

操作方式:

  1. 超声模块位置固定;
  2. 电机驱动滑轨,从而移动反射板,改变测量物体的距离;
  3. 每隔1秒移动一次,移动距离为1mm(50个步进脉冲),测量一次距离,并记录。

实验数据分析:

  1. 去除初始和结束位置的值,实际距离从65-50mm范围,脉冲位置为42-792,使用了750脉冲,每mm为50脉冲,换算为距离是15mm(=750/50),距离和脉冲符合预期。

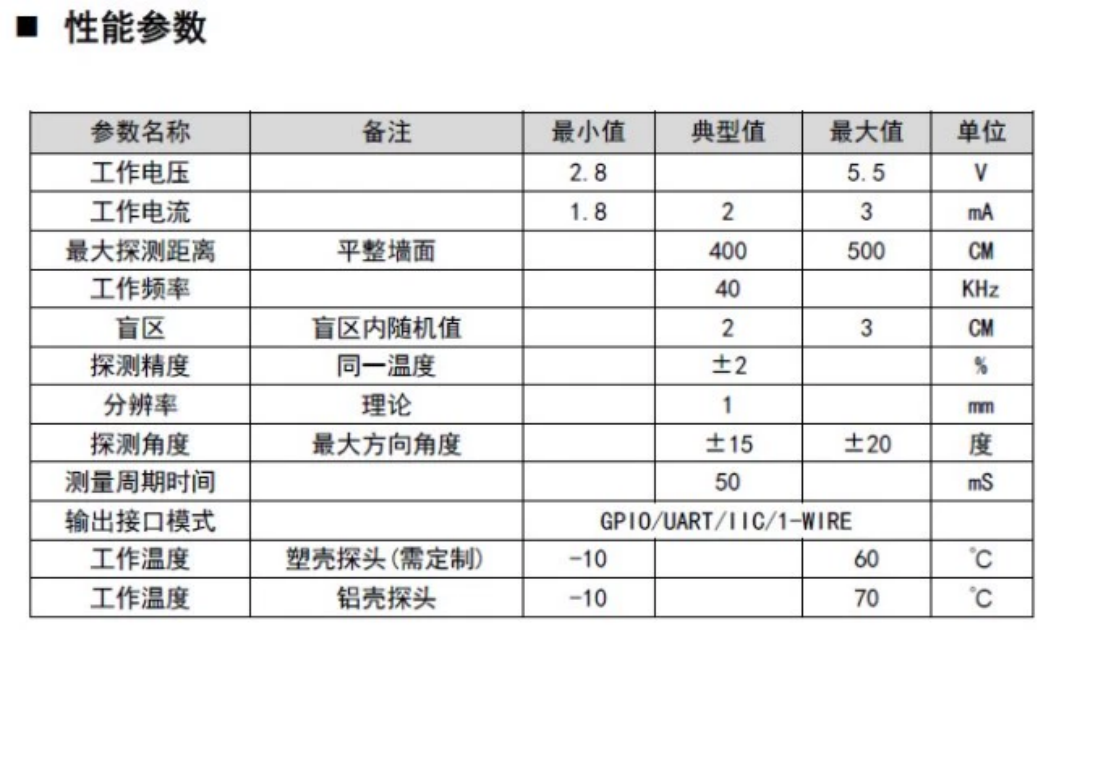
  2. 测量的重复性稳定性不够,无法通过离散校正的办法提高测量的精度到mm,超声测距模块的测量精度只能达到±1.0cm。

  3. RCWL-1640模块的datasheet 中分辨率为mm,误导使用者。

**后续思考:**RCWL-1640模块的重复性还可以,如果进行大量数据的采集和校准,也许可以提高测量的精度。

相关推荐
深圳市恒锐丰科技杨生13 分钟前
LR010N04SD10 N 沟道 SGT‑MOSFET|Long‑Tek 龙夏电子
嵌入式硬件·硬件工程
老衲不用@飘柔2 小时前
TPS56425x 电源计算
硬件工程
似是燕归来2 小时前
Rtthread OS 功能开发之 socket udp协议程序开发
网络·stm32·网络协议·udp·socket·rtthread
Zw-awa3 小时前
先把轮子转稳,才不会烧心:编码器速度环 PID 怎么接回 PWM
stm32
小李不想当小白4 小时前
USART串口数据包(STM32标准库学习笔记)
经验分享·笔记·stm32·单片机·嵌入式硬件·学习
HQB20264 小时前
EG2181|屹晶微电子 600V 单相半桥 MOS/IGBT 栅极驱动芯片
嵌入式硬件·硬件工程
2035去旅行5 小时前
大疆机载硬件架构
硬件架构
独孤九剑打醒他18 小时前
【原创开源·航空终极篇】氢能航空动力升级:双燃料掺氢、富氧补气与露天储氢安全模型
前端·架构·开源·硬件工程·能源
无敌贵点大王19 小时前
嵌入式软件面试经(自用)
c语言·stm32·单片机·学习·mongodb·面试·职场和发展
创界工坊工作室21 小时前
29-基于单片机的万年历设计
stm32·单片机·嵌入式硬件·proteus