项目背景:
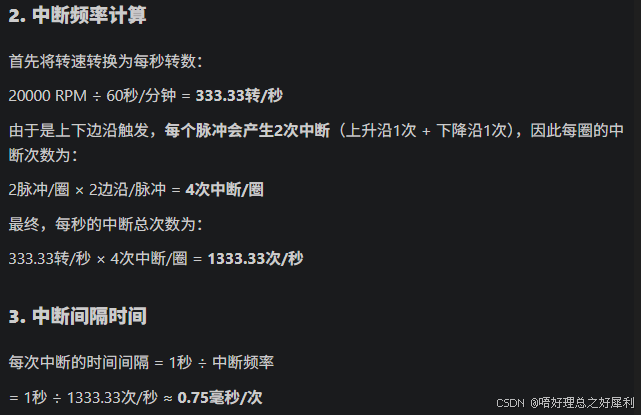
1、电机转速是20000RPM ,电机转一圈触发4次中断,中断中有一个全局变量pulse_count进行累加动作;
2、在任务中,会清零这个全局变量,并且读取该变量,判断这个变量是不是达到了指定圈数;
操作:
在pulse_count++操作前加taskENTER_CRITICAL()与不加这条进入进入临界区;
现象:
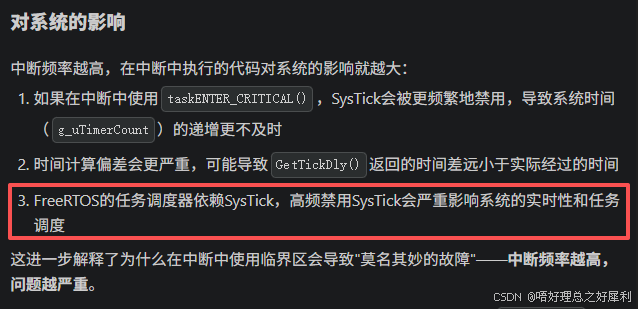
加了taskENTER_CRITICAL(),系统异常,比如打断点后,没有按照想象的流程走;
分析:
该外部中断GPIO_EXIT优先级是5,正好能够调用FreeRTOS的API函数
configLIBRARY_MAX_SYSCALL_INTERRUPT_PRIORITY = 5:可以安全调用FreeRTOS API的最高中断优先级
SysTick的中断优先级是15,最低优先级;
考虑到以下:
- 在32位处理器上,64位变量的读取和写入操作不是原子的,需要两个32位操作来完成
所以想在pulse_count++上面添加taskENTER_CRITICAL()操作;确保原子操作;
中断触发频率:
结论:
void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin)
{
    if(GPIO_Pin == Motor_FG_IT_Pin)
	{

		//taskENTER_CRITICAL();  // 进入临界区 我草 不能加这个代码
        pulse_count++;
        //taskEXIT_CRITICAL();   // 退出临界区
	}

}

unsigned char task(unsigned char quanNum)
{
	static unsigned int begintime = 0;
	static unsigned int delaytime = 0;
	unsigned char ret = 1;
	uint32_t count_to_print = 0;

	switch(Step)
	{
		case 0:
				begintime = GetCurTick();
				delaytime = 2000;//时间
				__HAL_TIM_SET_COMPARE(&htim2, TIM_CHANNEL_2, 0);//低电平全速

                taskENTER_CRITICAL();// 进入临界区后再操作共享变量
				pulse_count = 0;
				Step++;
		        taskEXIT_CRITICAL(); // 操作完成后立即退出临界区
				ret = 1;
				//debug_printf("beg SongSi\r\n");
			break;

		case 1://pulse_count++ 加了taskENTER_CRITICAL后,不进这里中断,感觉整个任务调度都出问题了
				if(GetTickDly(begintime)>delaytime)
				{
					__HAL_TIM_SET_COMPARE(&htim2, TIM_CHANNEL_2, 100);//高电平停止

					taskENTER_CRITICAL();
					Step = 0;
					taskEXIT_CRITICAL();
					ret = 0;
				}

				taskENTER_CRITICAL();
				if(pulse_count >= quanNum*4)
				{
					count_to_print = g_uTimesCount;
					__HAL_TIM_SET_COMPARE(&htim2, TIM_CHANNEL_2, 100);//高电平停止
					pulse_count = 0;
					Step = 0;
					ret = 0;
				}
				taskEXIT_CRITICAL();
			break;

		default:
			break;
	}
	return ret;
}