人工智能学习-AI-MIT公开课第 18. 表示:分類、軌跡、過渡
- 1-前言
- 2-课程链接
- 3-具体内容解释说明
-
- 一句话总览(先记这个)
- [① 分類(Classification)](#① 分類(Classification))
- [② 軌跡(Trajectory)](#② 軌跡(Trajectory))
- [③ 過渡(Transition)](#③ 過渡(Transition))
- 一张"考试脑内图"(非常重要)
- 4-课后练习(日语版本)
- 【人工知能】表示(分類・軌跡・過渡)模擬問題
- 5-课后练习(日语版本)解析
- 6-总结
1-前言
为了应对大学院考试,我们来学习相关人工智能相关知识,并且是基于相关课程。使用课程为MIT的公开课。
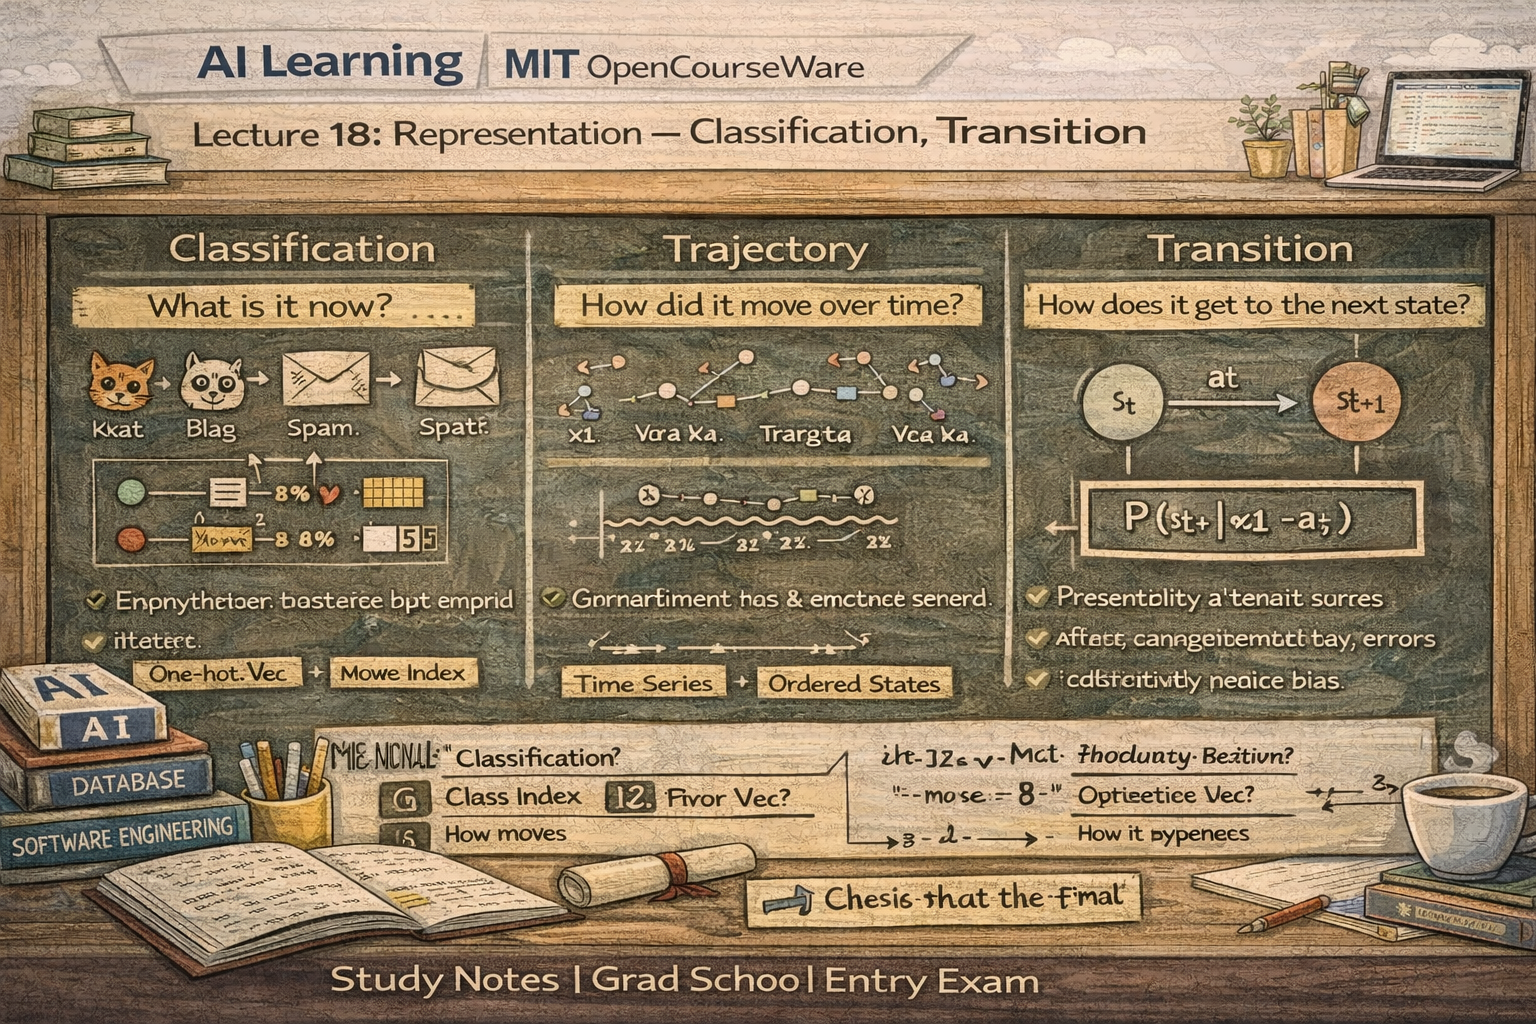
通过学习,也算是做笔记,让自己更理解些。
2-课程链接
是在B站看的视频,链接如下:
https://www.bilibili.com/video/BV1dM411U7qK?spm_id_from=333.788.videopod.episodes&vd_source=631b10b31b63df323bac39281ed4aff3&p=18
3-具体内容解释说明
一句话总览(先记这个)
表示(Representation)= AI 如何在内部"描述世界"
而这三种表示方式分别对应三类问题:
| 表示方式 | 解决什么问题 |
|---|---|
| 分類(Classification) | 现在是什么? |
| 軌跡(Trajectory) | 过去到现在怎么走的? |
| 過渡(Transition) | 下一步会变成什么? |
① 分類(Classification)
是什么
把输入映射到离散类别。
例子:
- 图片 → 是猫 / 是狗
- 邮件 → 垃圾 / 非垃圾
- 状态 → 正常 / 异常
表示方式的核心
-
一个状态 → 一个标签
-
表示通常是:
- one-hot
- 类别编号
- 概率分布(softmax)
入试常考点
- 分类 ≠ 回归
- 分类结果是 离散的
- 用于 状态判断 / 识别
👉 关键词
「入力をクラスに割り当てる」
② 軌跡(Trajectory)
是什么
一系列状态按时间顺序排列,形成"路径"。
例子:
- 机器人移动轨迹
- 目标跟踪(tracking)
- 无人机飞行路径
- 手写笔画顺序
表示方式的核心
- 状态序列:
x_1 \\rightarrow x_2 \\rightarrow x_3 \\rightarrow \\dots
- 时间维度是关键
与"経路探索"的关系
- 経路探索:找"最优轨迹"
- 軌跡表示:如何描述这条路径
👉 关键词
「時系列」「状態の列」
③ 過渡(Transition)
是什么
状态如何从一个变到下一个的规则
例子:
- 马尔可夫过程
- 状态遷移確率
- 动作 → 状态变化
- 强化学习中的 state transition
表示方式的核心
- 用函数或概率表示:
P(s_{t+1} \\mid s_t, a_t)
- 强调"变化规则",不是结果本身
入试极易考混点
- 不是"轨迹"
- 而是 生成轨迹的规则
👉 关键词
「遷移確率」「状態方程式」
一张"考试脑内图"(非常重要)
分類     → 状态是什么
軌跡     → 状态怎么走
過渡     → 状态怎么变
4-课后练习(日语版本)
【人工知能】表示(分類・軌跡・過渡)模擬問題
【問題1】分類の表現
ある画像認識システムでは,入力画像を「人」「車」「その他」の3クラスに分類する。
このとき,分類(classification)の表現として最も適切なものはどれか。
ア :画像から得られた特徴量の時間的変化
イ :各クラスに属する確率のベクトル
ウ :状態間の遷移確率行列
エ:連続的な位置座標の系列
【問題2】軌跡の表現
移動ロボットがスタート地点からゴール地点まで移動したときの挙動を表現する。
この表現として**軌跡(trajectory)**に最も適したものはどれか。
ア :ロボットが最終的に到達した地点のクラス
イ :各時刻におけるロボットの位置の列
ウ :次状態が現在状態に依存する確率分布
エ:ゴールに到達するか否かの二値ラベル
【問題3】過渡の表現
強化学習において,エージェントの行動によって状態が変化する関係を表現する。
このとき,過渡(transition)の表現として最も適切なものはどれか。
ア :状態をクラスに割り当てる関数
イ :状態列を時間順に並べたもの
ウ :状態と行動から次状態が決まる確率モデル
エ:最適経路を表すノード列
【問題4】表示の対応関係
次の記述のうち,表示の対応関係として正しいものはどれか。
ア :分類は状態の時間的変化を表す方法である
イ :軌跡は状態間の遷移規則を表す
ウ :過渡は次の状態がどのように決まるかを表す
エ:分類は連続値の状態空間をそのまま扱う方法である
【注意(本番対策)】
- すべて 1 問 1 正解
- 数式計算不要
- **「何を表しているか」**を正確に区別できるかが評価点
5-课后练习(日语版本)解析
很好,我们逐题核对 + 给出「本番判定理由」 ,看你是不是站在出题老师视角。
【問題1】分類の表現
你的答案:い ✅ 正解
理由(入试标准):
- 分類的本质:输入 → 类别(或其概率)
- 「各クラスに属する確率のベクトル」 正是分类器(如 softmax)的标准输出
👉 其他选项的问题:
- ア:时间变化 → 軌跡
- ウ:遷移確率 → 過渡
- エ:连续坐标序列 → 軌跡
【問題2】軌跡の表現
你的答案:い ✅ 正解
理由:
- 軌跡 = 状態の時間的系列
- 「各時刻におけるロボットの位置の列」
→ 完全符合 trajectory 的定义
👉 本题是送分题,你稳稳拿下。
【問題3】過渡の表現
你的答案:う ✅ 正解
理由:
- 過渡关注的是:
(状態, 行動) \\rightarrow 次状態
- 「確率モデル」 是强化学习 / 马尔可夫模型的核心
👉 其他选项对应关系:
- ア:分類
- イ:軌跡
- エ:結果(最短路)≠ 過渡规则
【問題4】表示の対応関係
你的答案:う ✅ 正解
理由:
- 過渡 = 次状態如何决定
- 这是对 transition 的教科书级定义
👉 错误选项的典型陷阱:
- ア:把 軌跡 说成 分类
- イ:把 过渡 和 軌跡 混了
- エ:分类不"直接处理连续空间",而是映射到类别
6-总结
知识一点点记录吧,最后应对考试,打下基础