城市环卫机器人作为无人驾驶技术在特种作业领域的重要落地场景,以 "低速、高效、全天候" 为核心优势,承担着道路清扫、垃圾清运、落叶收集等重复性工作。与乘用车追求高速行驶稳定性不同,环卫机器人更注重低速工况下的精准定位、作业路径零偏差、障碍物安全避障,而编码器作为将机械运动转化为数字信号的关键部件,恰好匹配这一需求 ------ 它如同机器人的 "精准标尺" 与 "动作神经",贯穿于清扫执行、路径导航、安全控制全流程,确保环卫作业既高效又不破坏市政设施、不影响行人安全。
一、环卫机器人的作业特性与编码器的适配要求
城市环卫场景的复杂性(狭窄巷道、人行道、井盖密集、行人突发穿行),对编码器提出了 "针对性适配要求",区别于乘用车的技术侧重点:
核心适配场景:低速行驶(0.5-5km/h)、重复路径作业(如固定路段清扫)、近距离避障(厘米级避让井盖 / 路沿石)、精准作业范围控制(如清扫宽度贴合路面);
编码器关键指标:高分辨率(角度精度≥0.1°)、低速响应无盲区(0.1km/h 以下仍能稳定输出信号)、抗尘防水(IP68 防护等级,耐受污水、泥沙侵蚀)、低功耗(适配机器人续航需求)、与环卫专用总线(如 CANopen)兼容。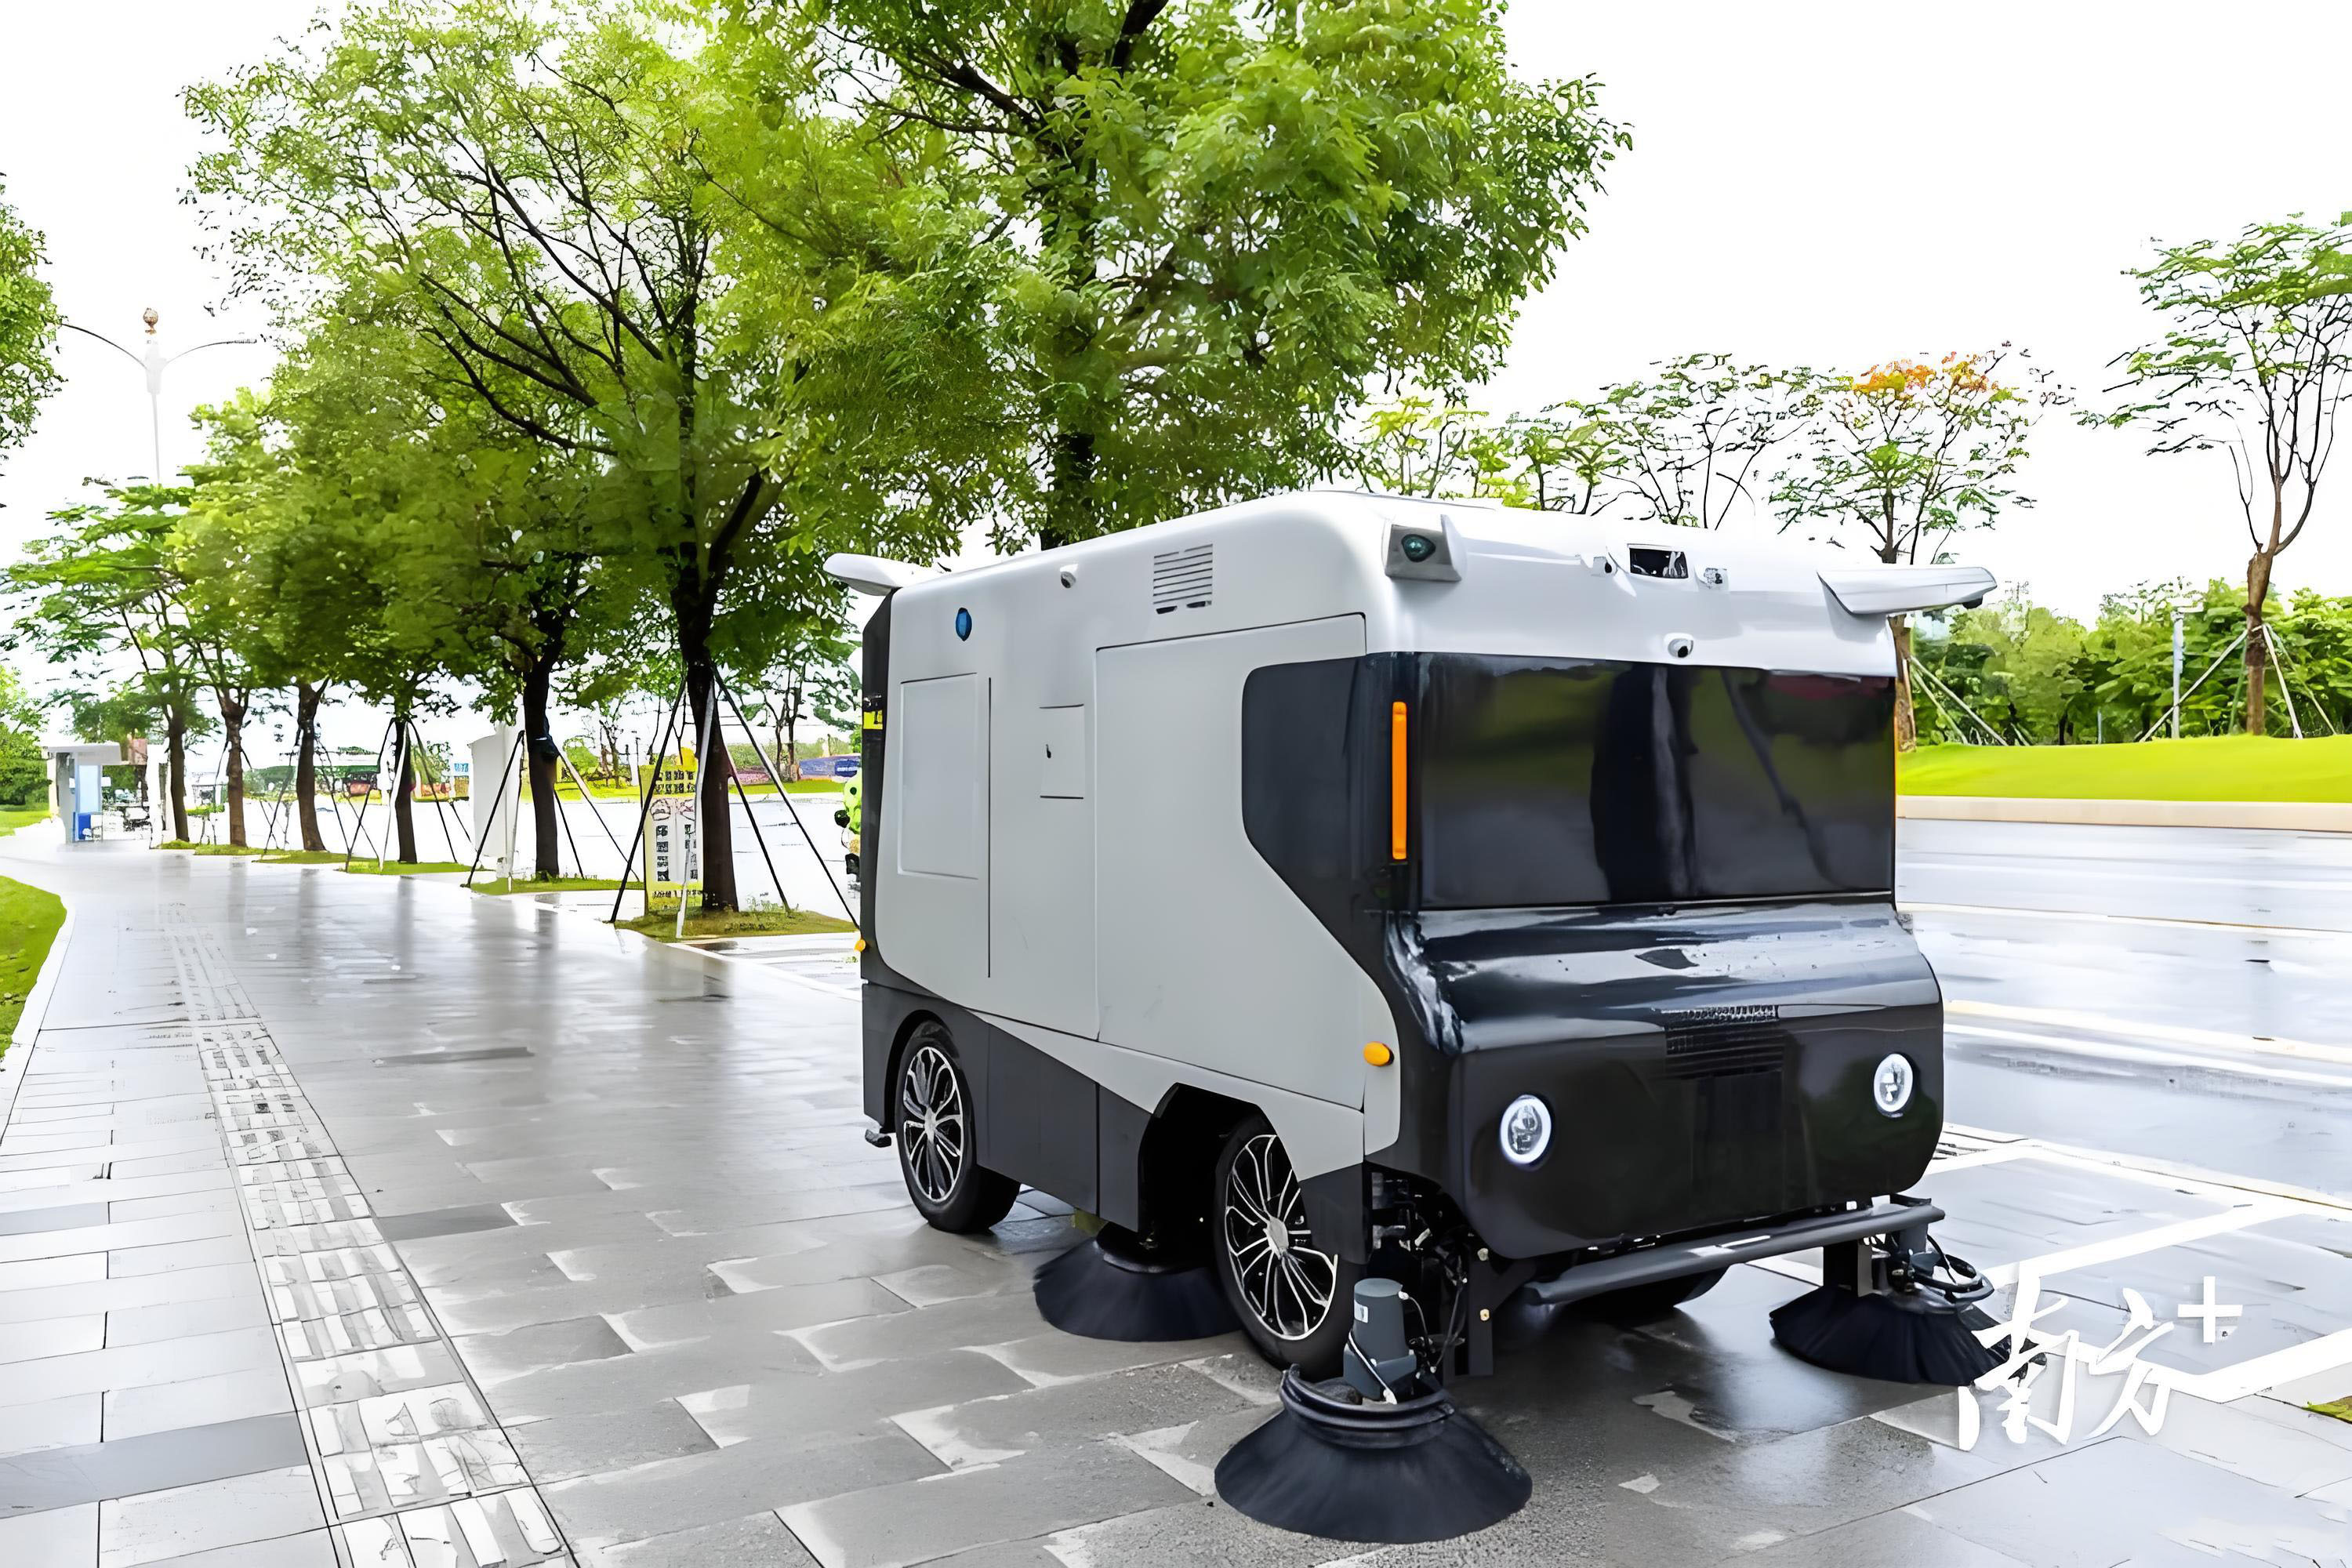
常用编码器类型仍以 "增量式 + 绝对式" 为主,但应用场景更聚焦:增量式编码器用于车轮转速、清扫辊转速监测,兼顾成本与实时性 ;****绝对式编码器用于转向角、机械臂姿态反馈,保障断电后位置记忆与作业连续性。****
二、编码器在城市环卫机器人中的核心应用场景
- 清扫作业系统:精准控制,清扫无死角
环卫机器人的核心价值在于 "清扫彻底",编码器通过把控机械执行部件的动作精度,实现作业质量达标:
清扫辊 / 毛刷转速闭环控制:主清扫辊、边刷是核心作业部件,需根据路面垃圾量动态调节转速(如重载垃圾时提速、轻载时降速节能)。安装在清扫辊电机轴的增量式编码器 ,实时采集转速信号,传输至控制器与预设转速对比,通过 PID 算法调节电机输出,确保清扫辊转速稳定(误差≤5%),避免因转速波动导致垃圾残留或毛刷过度磨损;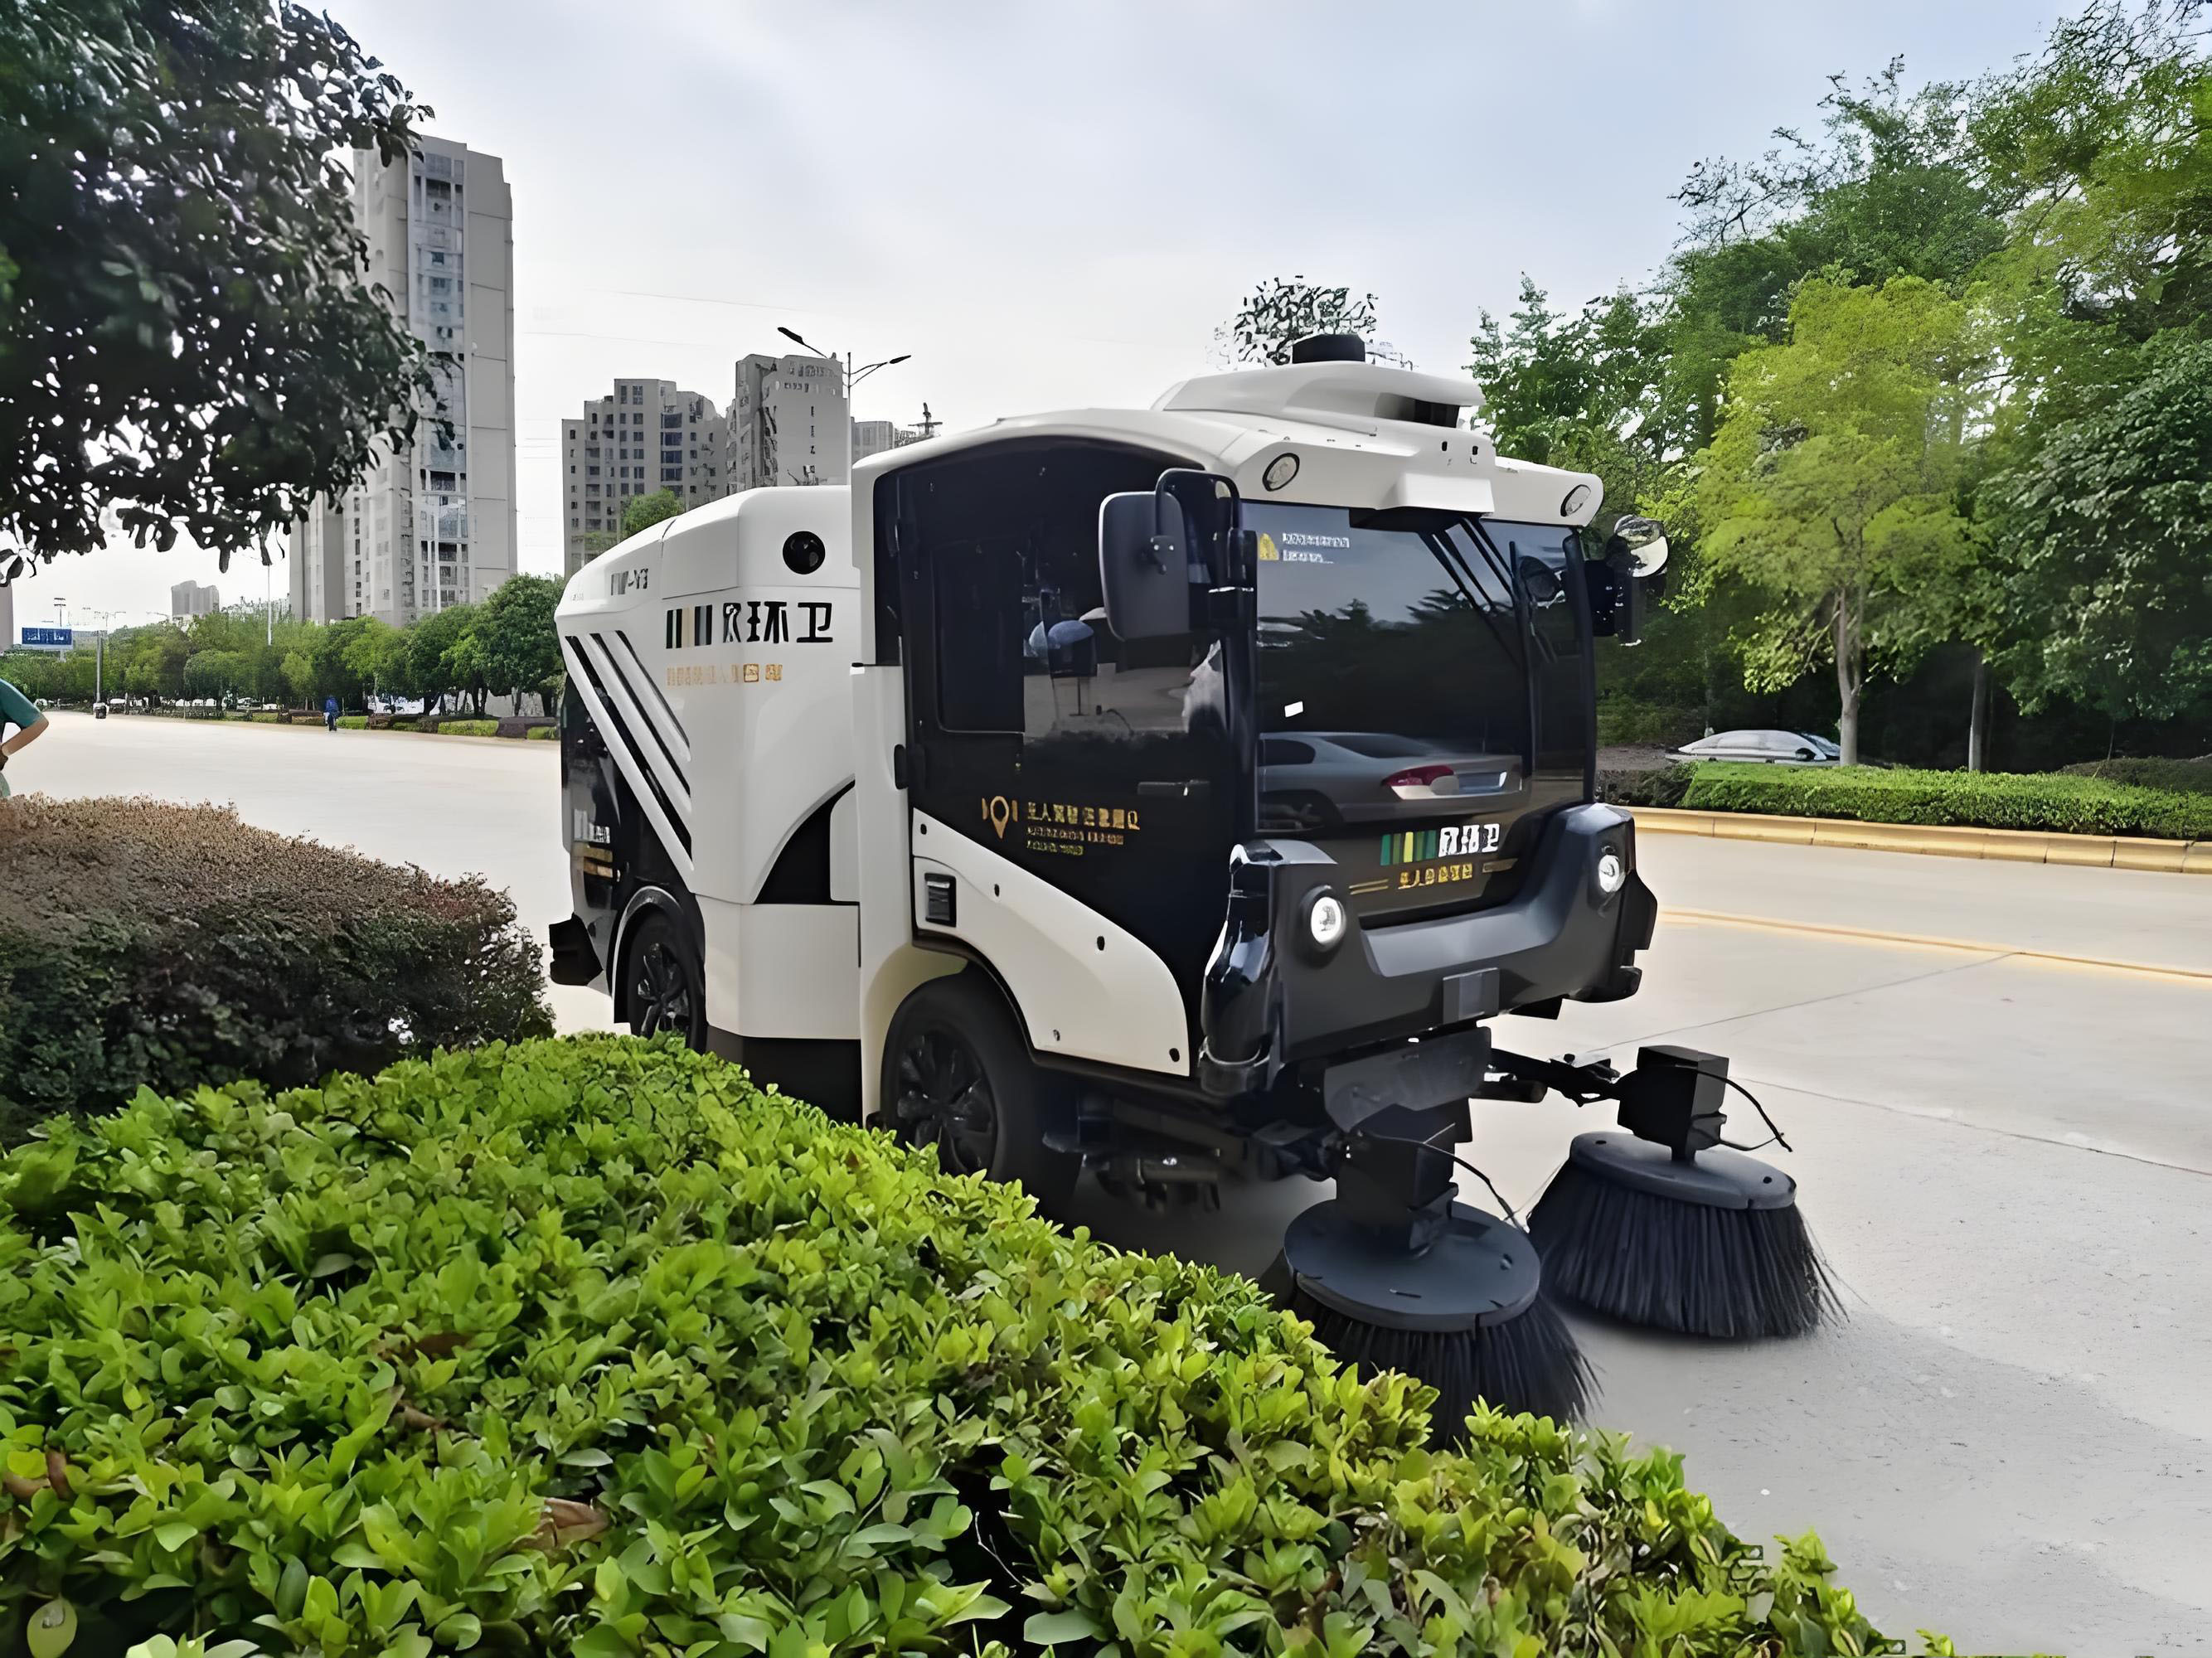
清扫宽度与高度精准调节:智能环卫机器人可根据路面宽度(如人行道 / 主路)调节边刷伸出长度,编码器安装在边刷伸缩机构上,将机械伸缩量转化为数字信号(精度可达 1mm),确保边刷刚好贴合路沿石,既不遗漏路面,也不刮蹭路沿石或市政设施;同时,滚刷高度调节机构中的编码器,实时反馈滚刷与地面的距离(控制在 5-10mm),避免因地面凹凸导致滚刷悬空或过度挤压地面(损伤地砖 / 沥青)。
垃圾斗升降与倾倒控制:垃圾清运机器人的垃圾斗升降、倾倒动作需精准对位(如对准垃圾桶 / 垃圾车进料口),绝对式编码器安装在升降液压杆、倾倒转轴上,实时反馈升降高度(误差≤2cm)、倾倒角度(控制在 90°±1°),避免垃圾洒落或机械结构碰撞垃圾桶。
- 路径导航与定位:低速场景下的 "无漂移" 保障
环卫机器人多在固定区域重复作业,需依赖 "预存地图 + 实时定位" 实现路径零偏差,编码器的里程计功能与定位融合是核心支撑: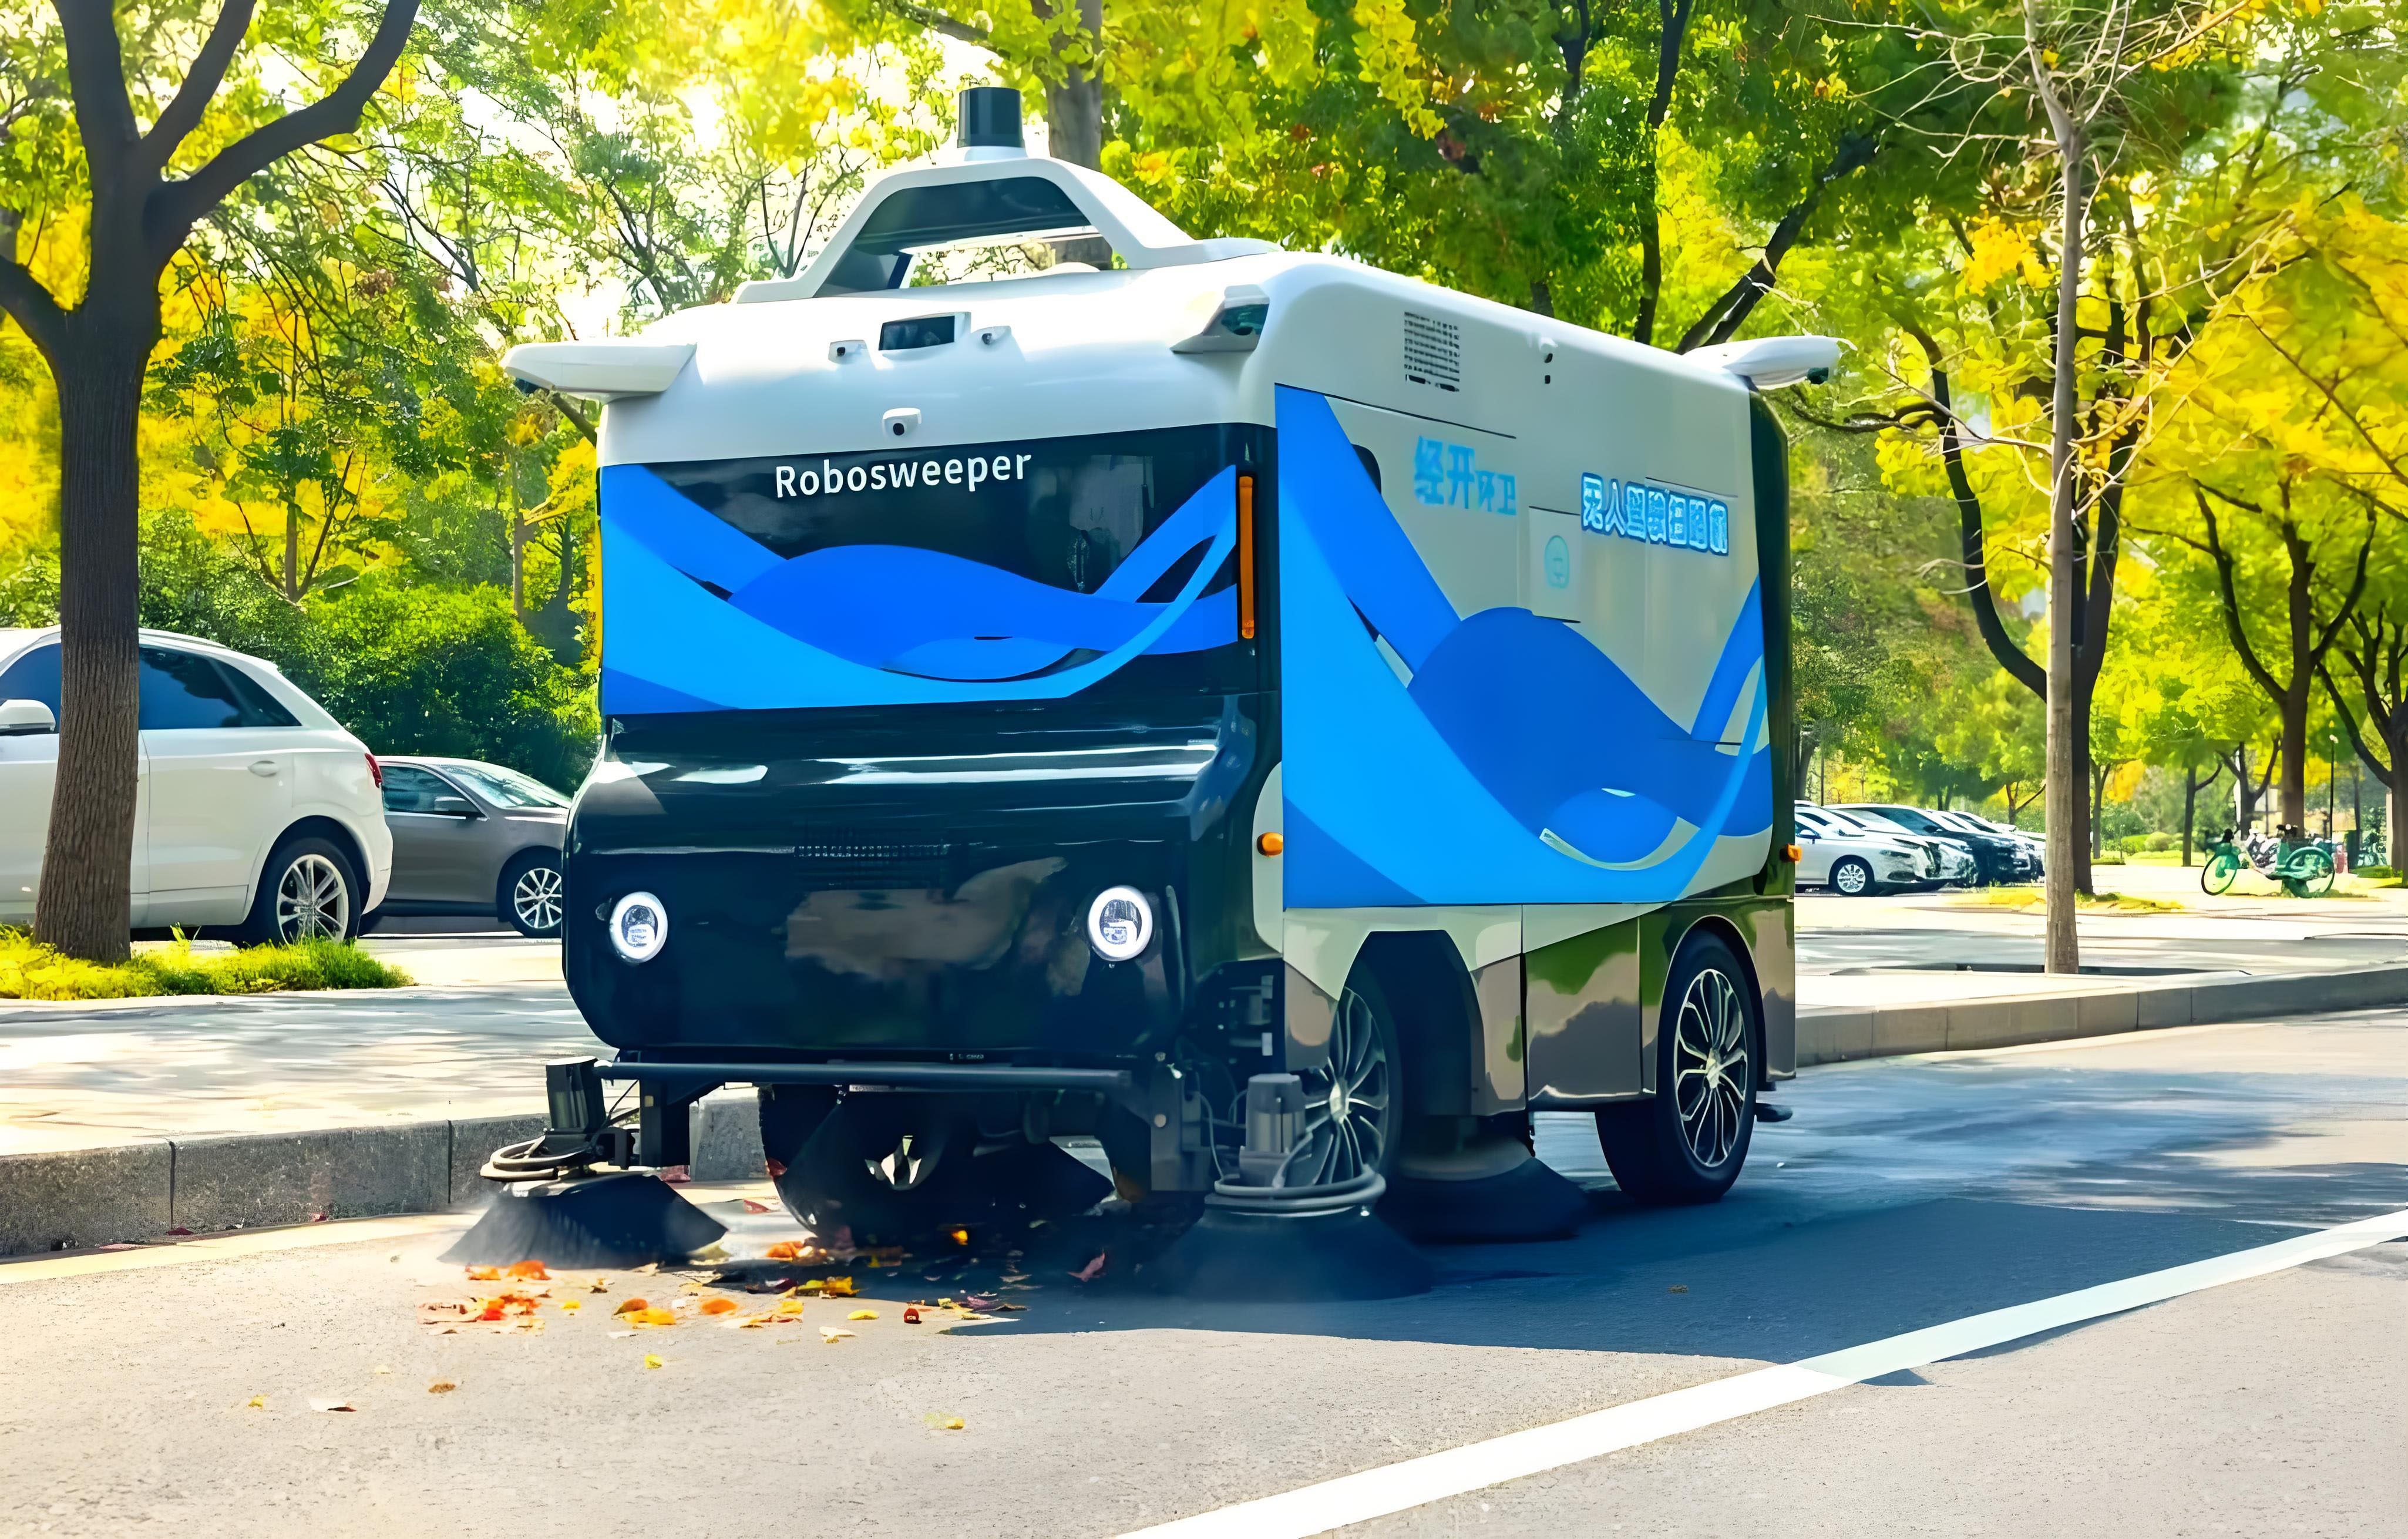
低速里程计精准补位:环卫机器人常行驶在 GPS 信号薄弱区域(如林荫道、桥下),安装在驱动轮轮毂的增量式编码器,通过脉冲信号计算车轮转速,结合轮胎尺寸换算行驶距离与速度(0.1km/h 低速下仍能稳定输出),与 IMU(惯性测量单元)、视觉 SLAM 数据融合,解决 GPS 漂移问题,确保机器人沿预存路径行驶,不偏离清扫区域(如避免驶入人行道);转向系统精准对位:环卫机器人在狭窄路段(如小区巷道)需频繁小角度转向,转向机构中的绝对式编码器,将方向盘(或转向电机)的机械转角转化为数字信号,确保转向角度精准(误差≤0.2°),实现 "点对点" 精准转弯 ------ 例如在路口转向时,刚好贴合路面边缘,不占用对向车道,也不遗漏街角清扫死角。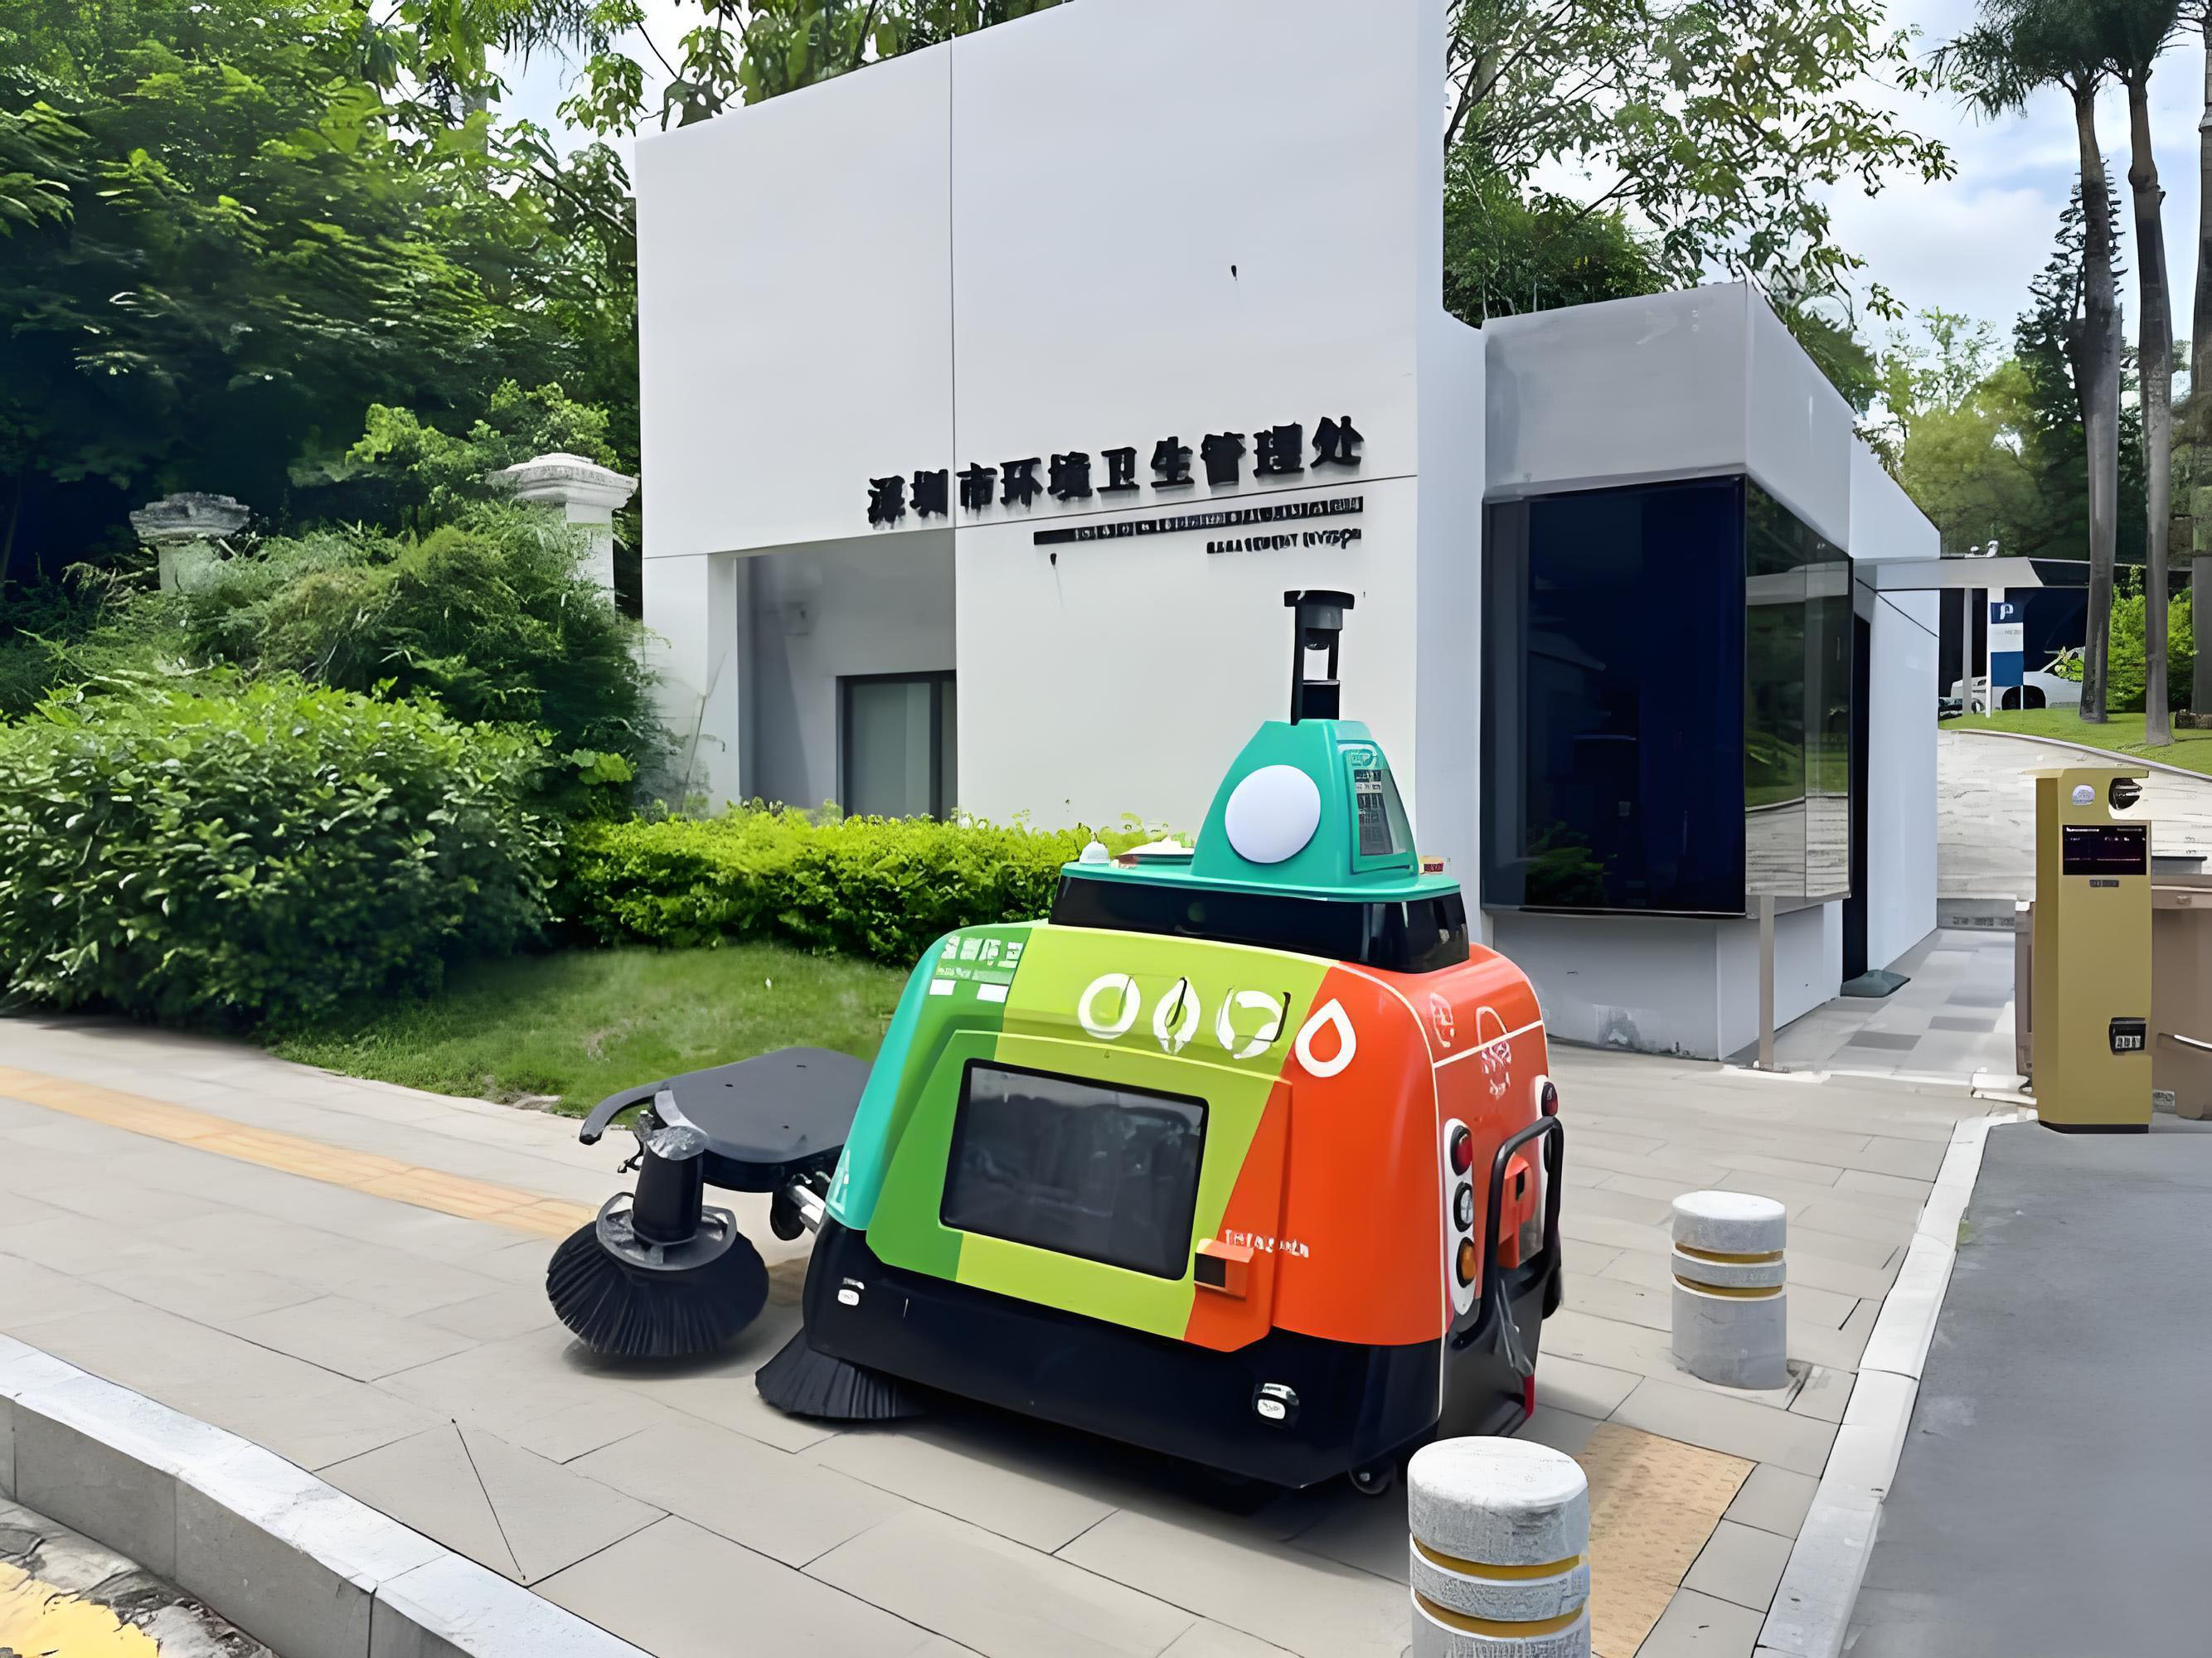
了解产品详情:https://item.taobao.com/item.htm?ft=t\&id=682511060261
重复路径作业记忆 :绝对式编码器的 "断电位置记忆" 功能至关重要,环卫机器人在作业中途断电(如临时充电)后,重启时可通过编码器存储的最后作业位置、转向角度,无缝衔接之前的清扫路径,避免重复作业或遗漏区域。
- 安全避障与作业防护:低速下的 "厘米级安全"
环卫机器人作业环境行人密集、障碍物复杂(井盖、石墩、突发穿行的宠物),编码器通过实时反馈运动状态,配合避障传感器实现安全作业:
低速避障的速度与距离控制:当激光雷达 / 超声波传感器检测到前方障碍物(如行人、井盖)时,编码器实时反馈机器人行驶速度,控制器根据障碍物距离动态调节制动强度 ------ 例如在 1 米内检测到行人时,通过制动系统编码器监测车轮转速,实现 "缓停"(0.5m 内制动静止),避免急刹导致车身晃动或垃圾洒落;
防碰撞机械臂保护:部分环卫机器人配备捡拾机械臂(用于拾取大件垃圾),机械臂各关节安装的编码器,实时反馈关节转角与伸缩量,结合力矩传感器数据,当机械臂触碰到坚硬物体(如路灯杆)时,立即触发反向运动,避免机械臂损坏或市政设施受损;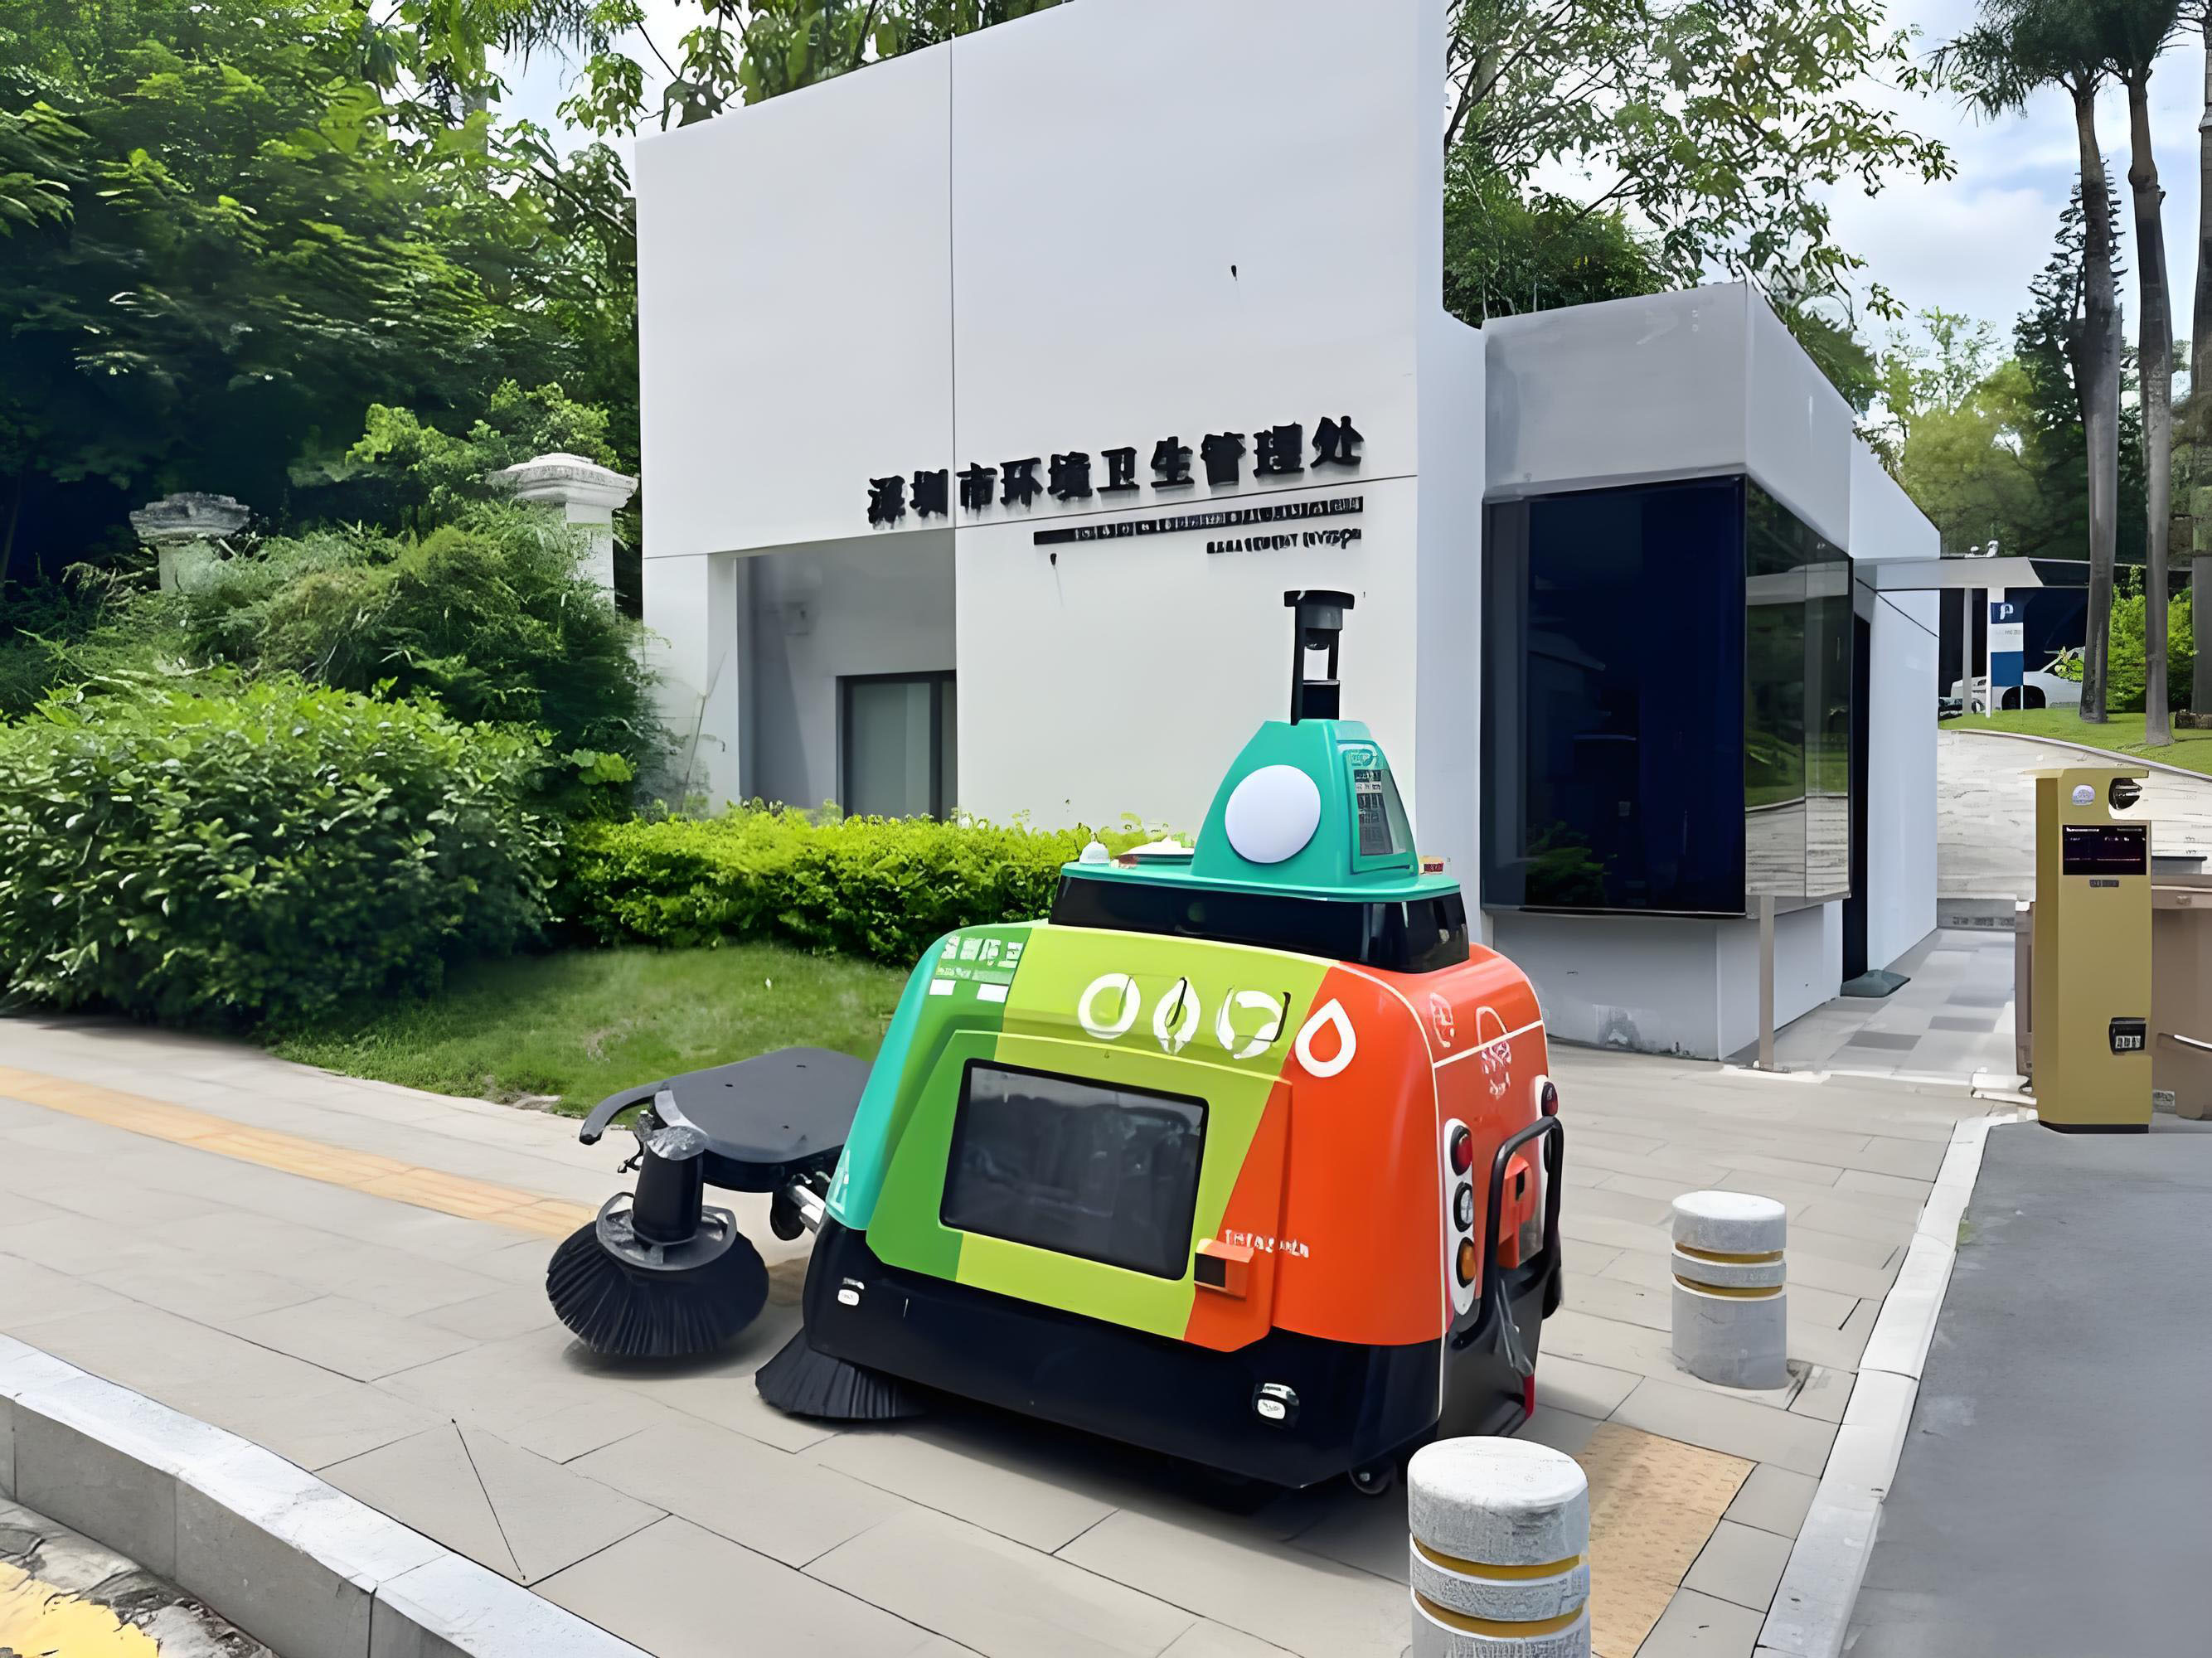
侧翻预警与姿态控制:环卫机器人在斜坡路段(如人行天桥坡道)作业时,底盘姿态编码器实时反馈车身侧倾角度,当角度超过安全阈值(如 15°)时,立即触发 "停止行驶 + 报警",避免侧翻风险;同时,配合主动悬挂系统中的编码器,调节悬挂伸缩量,确保车身在颠簸路面(如施工路段)仍能保持水平,避免滚刷与地面接触不均。
- 能耗优化:基于编码器数据的智能调节
环卫机器人依赖电池供电,续航能力是核心指标,编码器通过反馈运动负载数据,助力能耗优化:
驱动电机负载调节:驱动轮编码器实时监测电机转速与扭矩反馈,当机器人行驶在爬坡路段(负载增大)时,自动调节电机输出功率;在平坦路面(负载减小)时,降低功率消耗,延长续航;
清扫系统负载适配:清扫辊编码器反馈的转速波动,可间接反映路面垃圾负载(如转速下降说明垃圾过多),控制器据此自动调节清扫电机功率,避免电机过载耗电,同时提醒后台及时清理垃圾斗。
三、环卫机器人场景下编码器的技术挑战与发展方向
- 核心技术挑战
城市环卫的恶劣工况的编码器提出 "针对性难题",区别于乘用车场景:
抗污染能力:作业中会接触污水、泥沙、落叶碎屑,编码器需具备 IP68 + 防尘防水等级,同时防止碎屑进入编码盘导致信号失真;
低速稳定性:0.5km/h 以下的超低速作业时,编码器需避免 "信号丢失",确保里程计算与定位不中断;
长寿命与低维护:环卫机器人需连续作业 8-12 小时 / 天,编码器需满足 10000 小时以上无故障运行,适配市政作业 "低维护" 需求;
低成本适配:环卫设备采购预算有限,编码器需在保证性能的前提下控制成本,避免因高端配置导致机器人售价过高。
- 未来发展方向
随着环卫机器人向 "多功能集成"(清扫 + 清运 + 消毒)、"全场景适配"(室内外联动)演进,编码器将朝着 "定制化、集成化、智能化" 发展:
场景定制化设计:针对清扫、清运、捡拾等不同功能的机器人,开发专用编码器 ------ 如清扫机器人的 "抗泥沙编码盘"、捡拾机器人的 "关节微型编码器";
多传感器集成:将编码器与 IMU、霍尔传感器集成一体,减少机器人内部布线,提升抗干扰能力,同时降低成本;
智能故障预警:增加编码器自诊断功能,通过监测信号稳定性、机械磨损程度,提前预警故障(如编码盘污染、轴承老化),配合后台系统安排维护,减少作业中断;
无线传输升级:针对清扫辊、机械臂等旋转部件,采用无线编码器(蓝牙低功耗 / BLE 传输),避免线缆缠绕磨损,提升设备耐用性。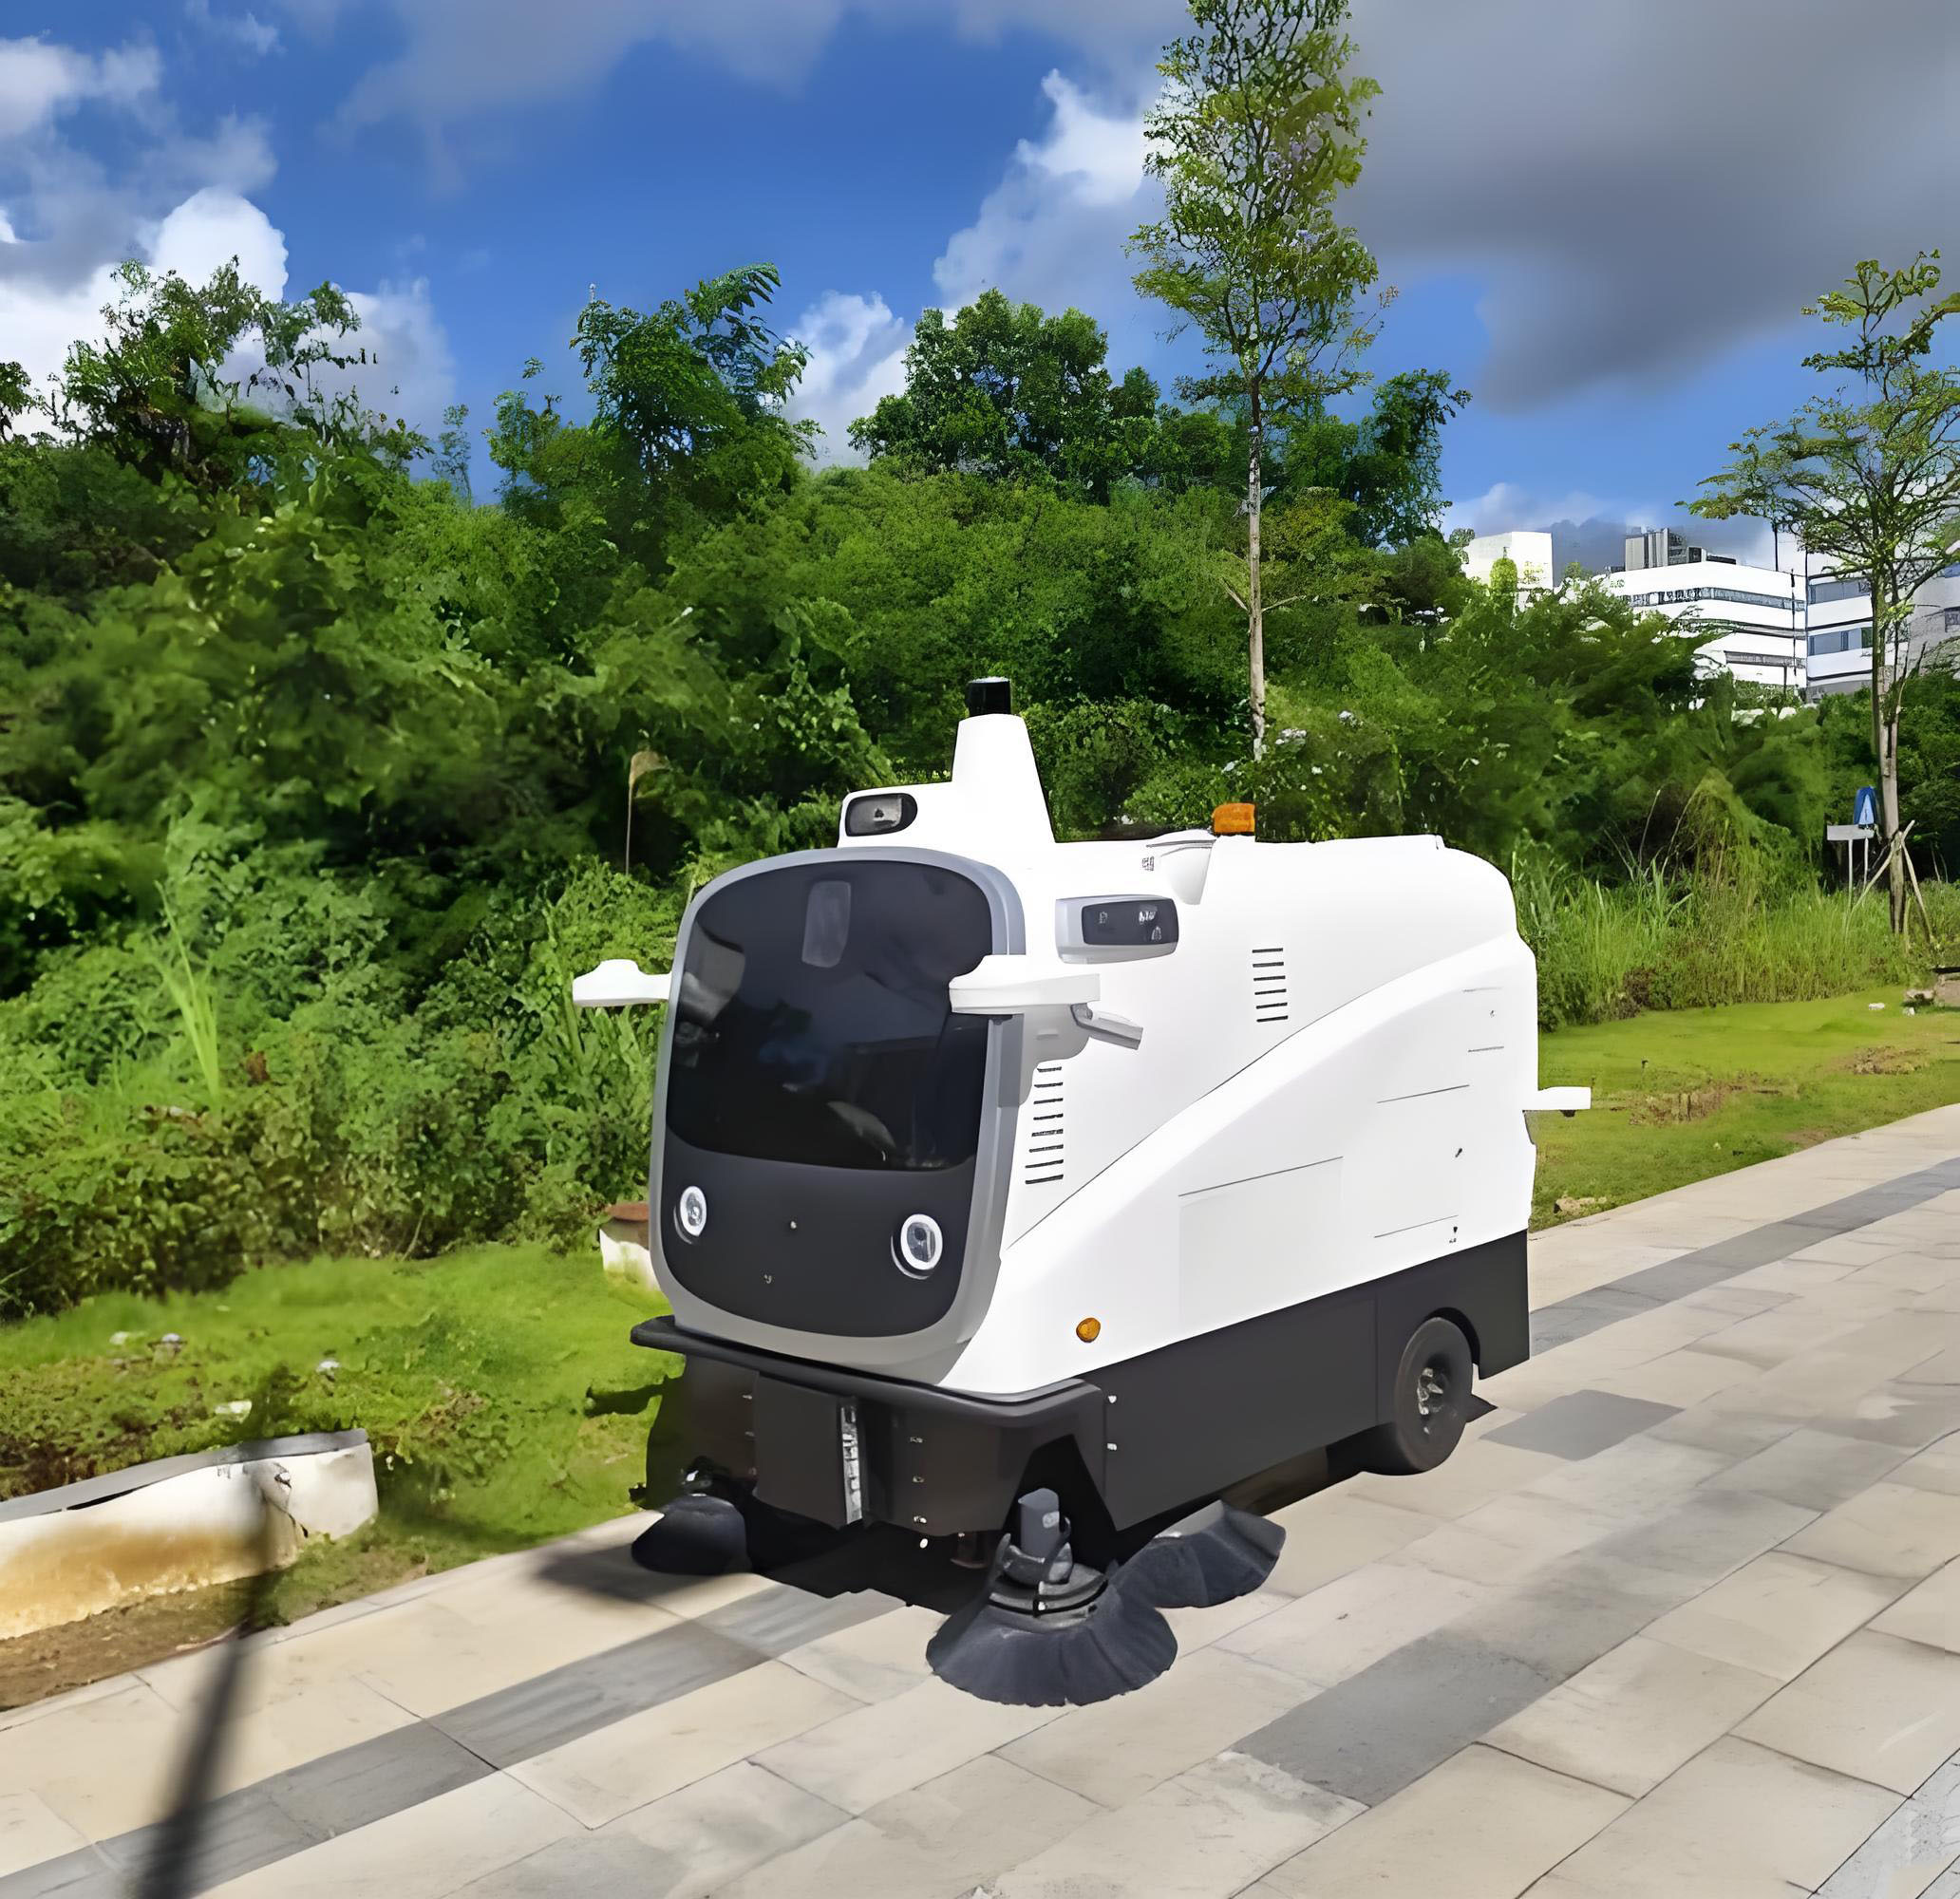
结语:****编码器赋能环卫机器人 "精准作业 + 安全高效"****
城市环卫机器人的普及,核心是解决 "人工清扫效率低、作业环境危险、质量不稳定" 等痛点,而编码器的作用正是将 "模糊的机械动作" 转化为 "精准的数字控制"------ 从清扫宽度的毫米级把控,到路径导航的无漂移定位,再到避障时的缓停保护,编码器让环卫机器人从 "能作业" 升级为 "会精准作业、安全作业"。未来,随着编码器技术与环卫机器人的深度适配,将进一步推动城市环卫走向 "无人化、智能化、精细化",为打造更干净、更安全的城市环境提供核心技术支撑。