SLAM中的非线性优-3D图优化之绝对位姿SE3约束左扰动(十六)

本节开始讲解SLAM中另外一个常用的基本知识,绝对位姿约束,这里的绝对位姿是个通用叫法,所谓绝对位姿,即为世界坐标系下的位姿,如再松耦合当中经常使用的激光/视觉/rtk求解的pose跟其它传感器的融合,接下来我们看如何求解这类问题;
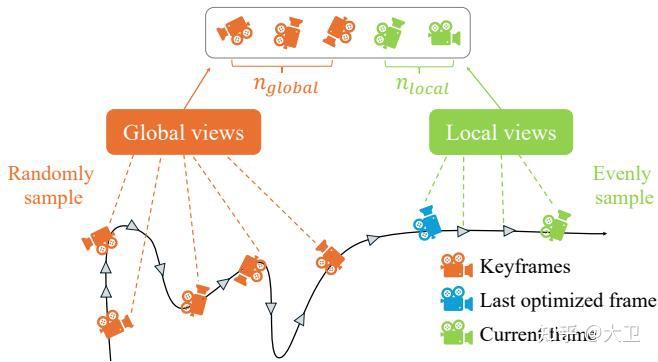
类似上图,当前轨迹,被一个全局观测拉住,这样轨迹漂移就会减少

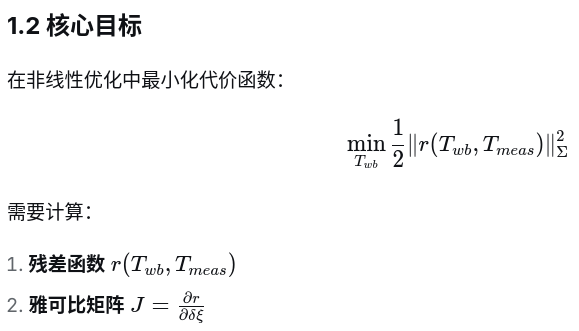
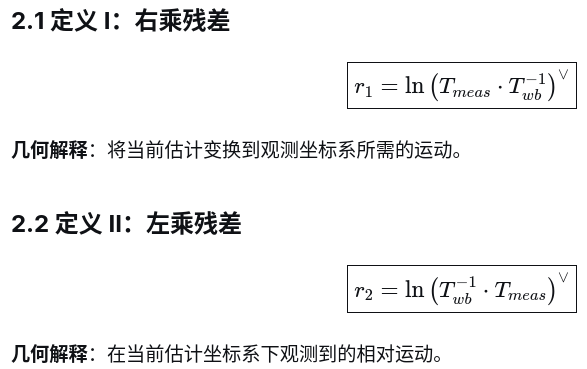
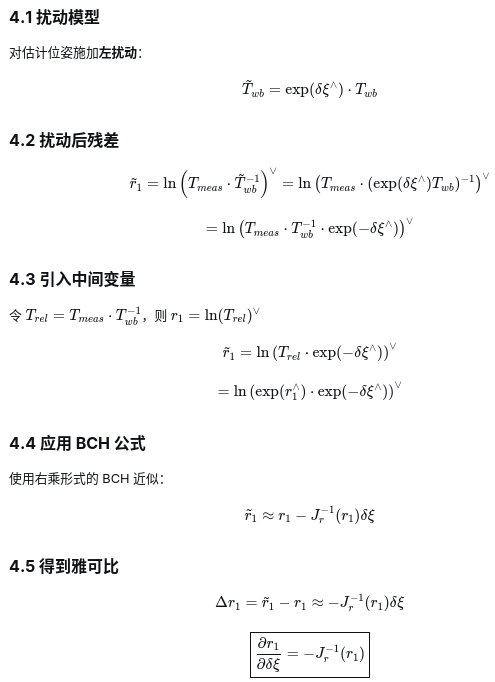
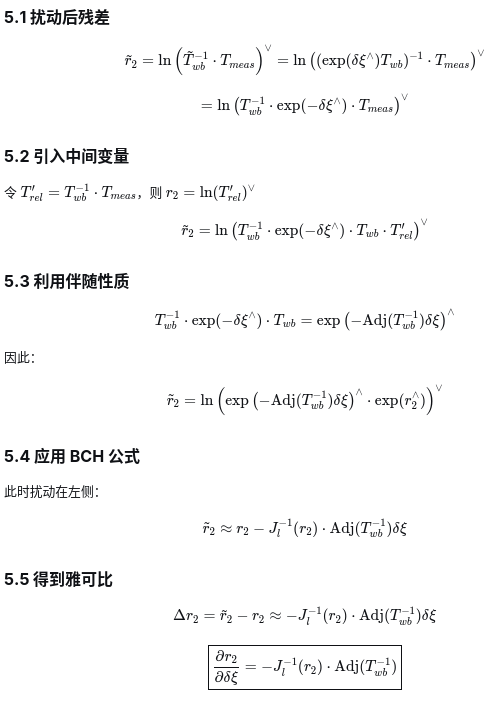
**一.问题描述:**SE(3) 位姿残差与雅可比矩阵推导
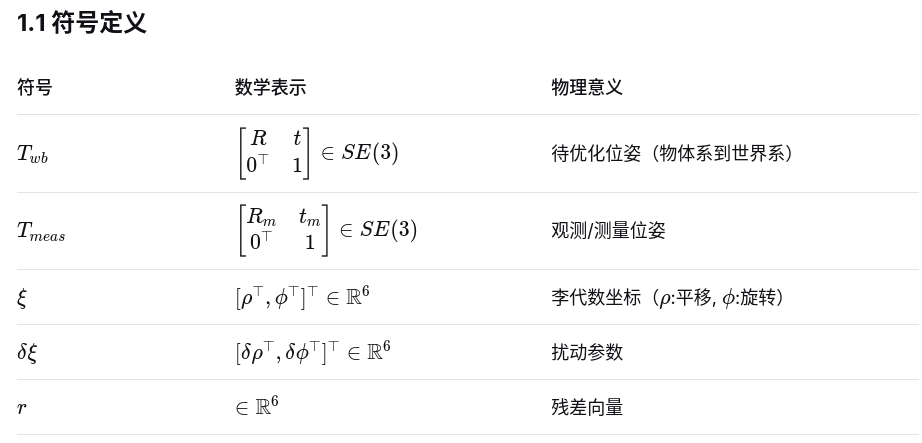
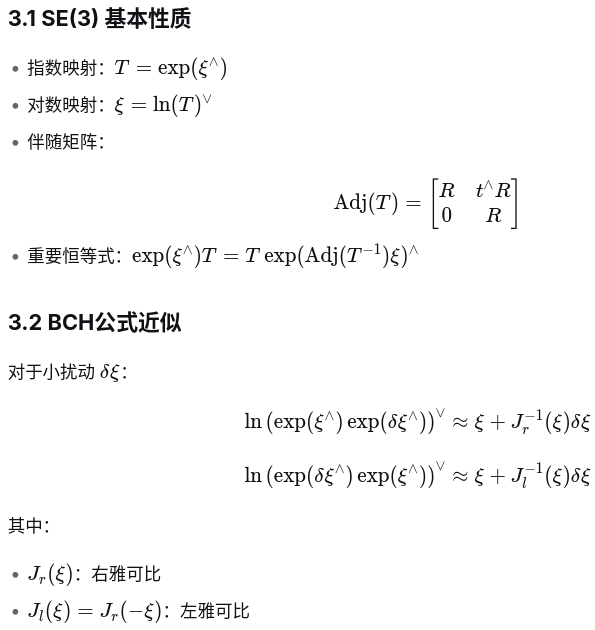
上述左右雅克比的关系,可参考本系列博客《SLAM中的非线性优-3D图优化之相对位姿Between Factor左扰动(六)》中附录部分。

总结

本节推导了左扰动下,绝对位姿的残差跟雅克比,实际上与相对位姿类似,就是构建BCH公式,推导总体上也比较简单;

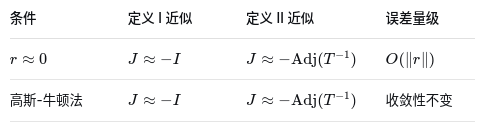
常用近似方案
相关推荐
谙弆悕博士2 小时前
多智能体架构详解:网状去中心化架构(Mesh对等P2P)
人工智能·架构·去中心化·p2p·多智能体·智能体·langgraph
吴佳浩9 小时前
我把 HAMi 摆回一台双卡机器上跑了一遍:GPU 编排的性能账,到底记在谁头上
人工智能·gpu
forest_0913 小时前
《AI 编程 Harness 实战手册》04|审批这道门:点了一百次“允许”,还剩多少作用?
人工智能·算法·prompt·agi
H.莓飛13 小时前
【C++】【STL】stack_OJ题
服务器·c语言·开发语言·数据结构·c++·算法·visual studio
火山引擎开发者社区14 小时前
当 RPA 遇上 Agent:MUA 混合执行 Workflow 深度拆解
人工智能
严肃小白兔14 小时前
第 10/24 期:深度神经网络的自动求导机制与梯度验证
人工智能·神经网络·dnn
火山引擎开发者社区14 小时前
定档12.16-12.18!FORCE原动力大会上海见!
人工智能
努力的MM12315 小时前
CAIE 二级和阿里云大模型 ACP 怎么选?企业 AI 工程与云平台开发能力对比
人工智能
老金带你玩AI15 小时前
Kling Image 4.0来了!8K和组图直出,电商人的提效神器?
人工智能