ROS 2学习笔记 我的第一个机器人程序——海龟程序

1.打开两个终端

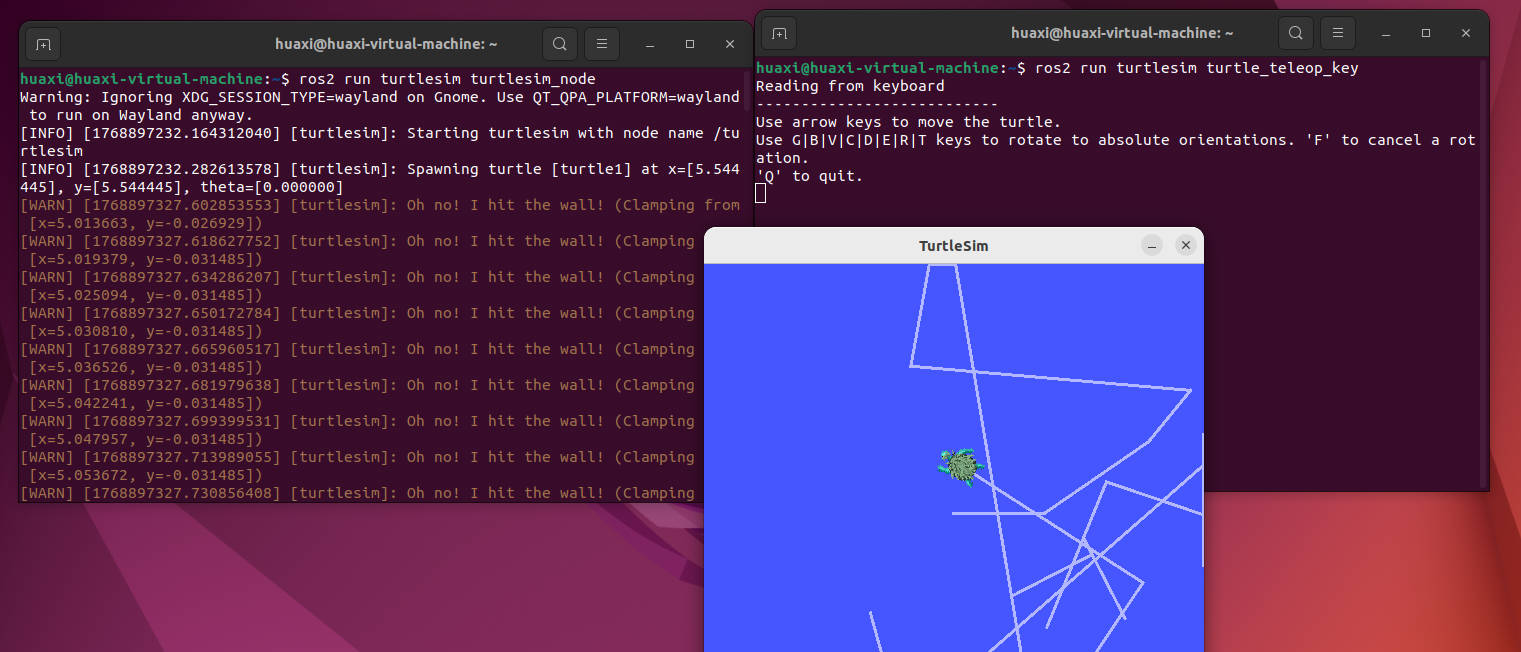
在第一个终端输入 :ros2 run turtlesim turtlesim_node

回车会出现带海龟的界面

在第二个终端输入:ros2 run turtlesim turtle_teleop_key

保持第二个终端处于选中的状态

2.按键盘上的上下箭头键可以让海龟上下运动,左右箭头键可以让海龟旋转
相关推荐
wangqiaowq3 小时前
Ontology 学习
学习
choumou_M5 小时前
算法_1:由浅入深学习快速排序QuickSort
学习·算法·排序算法
一壶浊酒伴余生6 小时前
新概念英语第一册 · 句法笔记
笔记·英语学习·英语语法·新概念英语
蒸蒸yyyyzwd9 小时前
后端学习笔记 day111
笔记·学习
叼烟扛炮10 小时前
[LangChain] 学习笔记(08):工具调用底层闭环与第三方搜索(Tavily)实战
人工智能·笔记·学习·langchain
Century_Dragon11 小时前
让新能源故障诊断实训“触手可及“——仿真教学软件(VR)介绍
学习
江屿风11 小时前
【Git-组件】【Git入门:从文档灾难到版本掌控】流食般投喂
运维·笔记·git·组件·版本控制
楚山之石11 小时前
【Radiology】影像组学的标准化与可重复性:IBSI 卷积滤波器共识及其未能覆盖的环节
人工智能·学习·机器学习·mri
小李不想当小白12 小时前
HAL库之UART(STM32 HAL库学习笔记)
笔记·stm32·单片机·嵌入式硬件·学习·嵌入式
旖旎夜光13 小时前
【C++ 基础入门】C++ 多态(中):虚函数表、多态原理与动静绑定
开发语言·c++·笔记·学习