西北工业大学 StereoMV2D 突破 3D 物体检测深度难题,精度与效率兼得
西北工业大学 StereoMV2D 突破 3D 物体检测深度难题,精度与效率兼得

论文标题:StereoMV2D: A Sparse Temporal Stereo-Enhanced Framework for Robust Multi-View 3D Object Detection

作者团队:西北工业大学、苏州科技大学

发布时间:2025 年 12 月 19 日

论文链接:

大模型实验室 Lab4AI 论文阅读

✔️ 研究背景

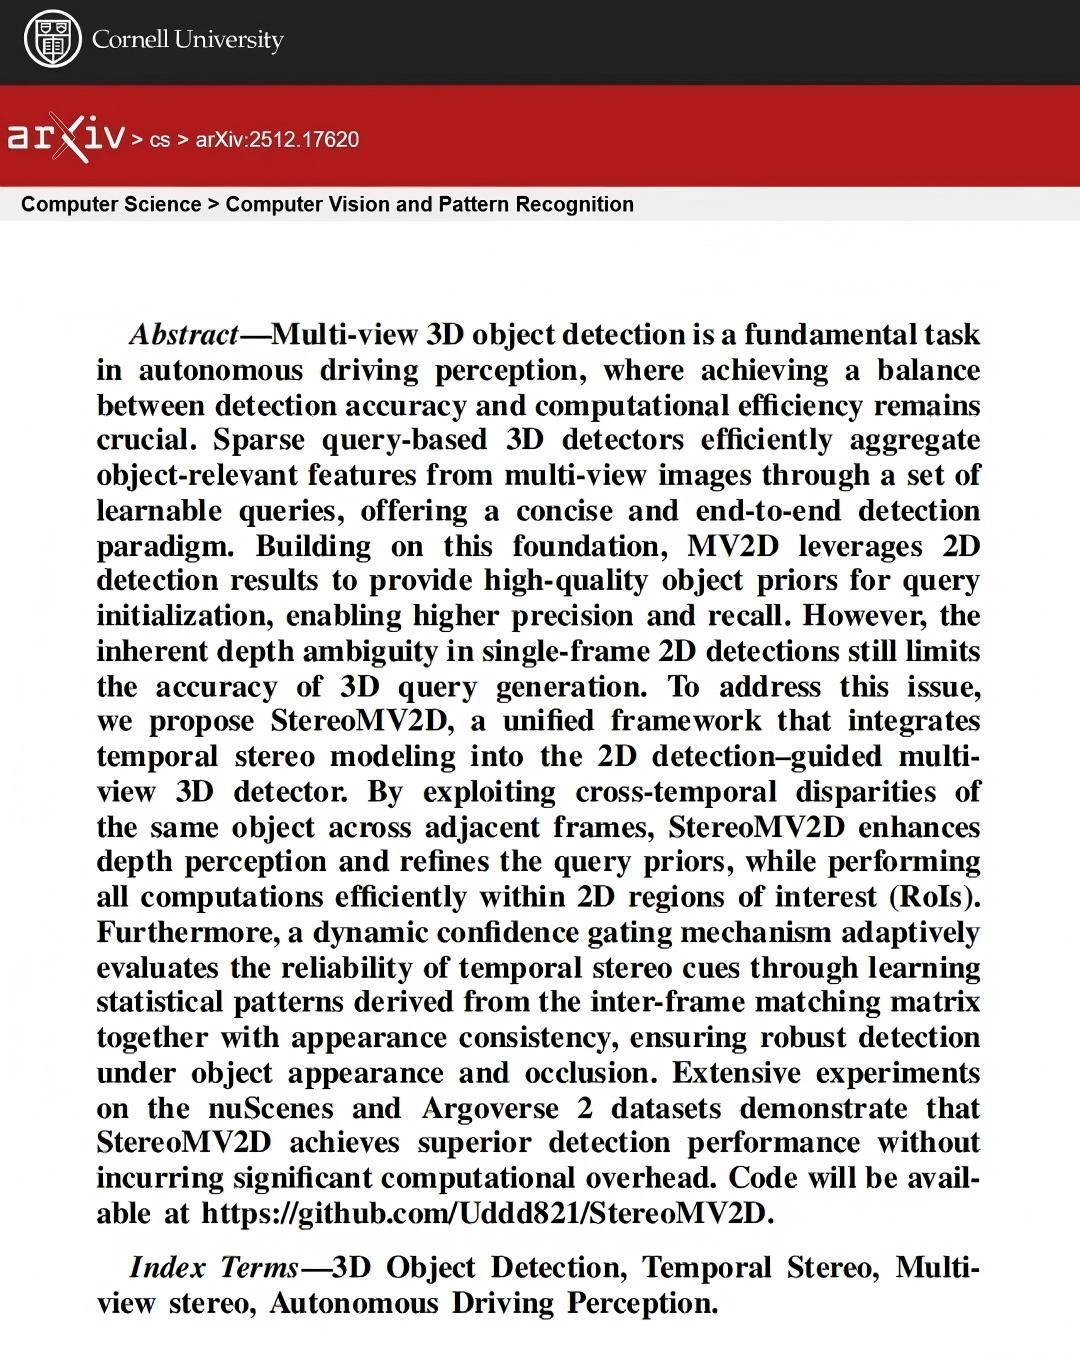
多视图 3D 物体检测需在检测精度和计算效率间取得平衡。稀疏查询基方法(如 MV2D)通过 2D 检测结果初始化 3D 查询,提供了高效的端到端检测范式,但单帧 2D 检测存在深度模糊问题,导致 3D 查询初始化不准确。

现有融合时序立体建模的方法多依赖密集代价体构建,引入大量计算与内存开销,难以兼容稀疏查询类方法的高效特性,形成研究缺口。

✔️ 研究内容

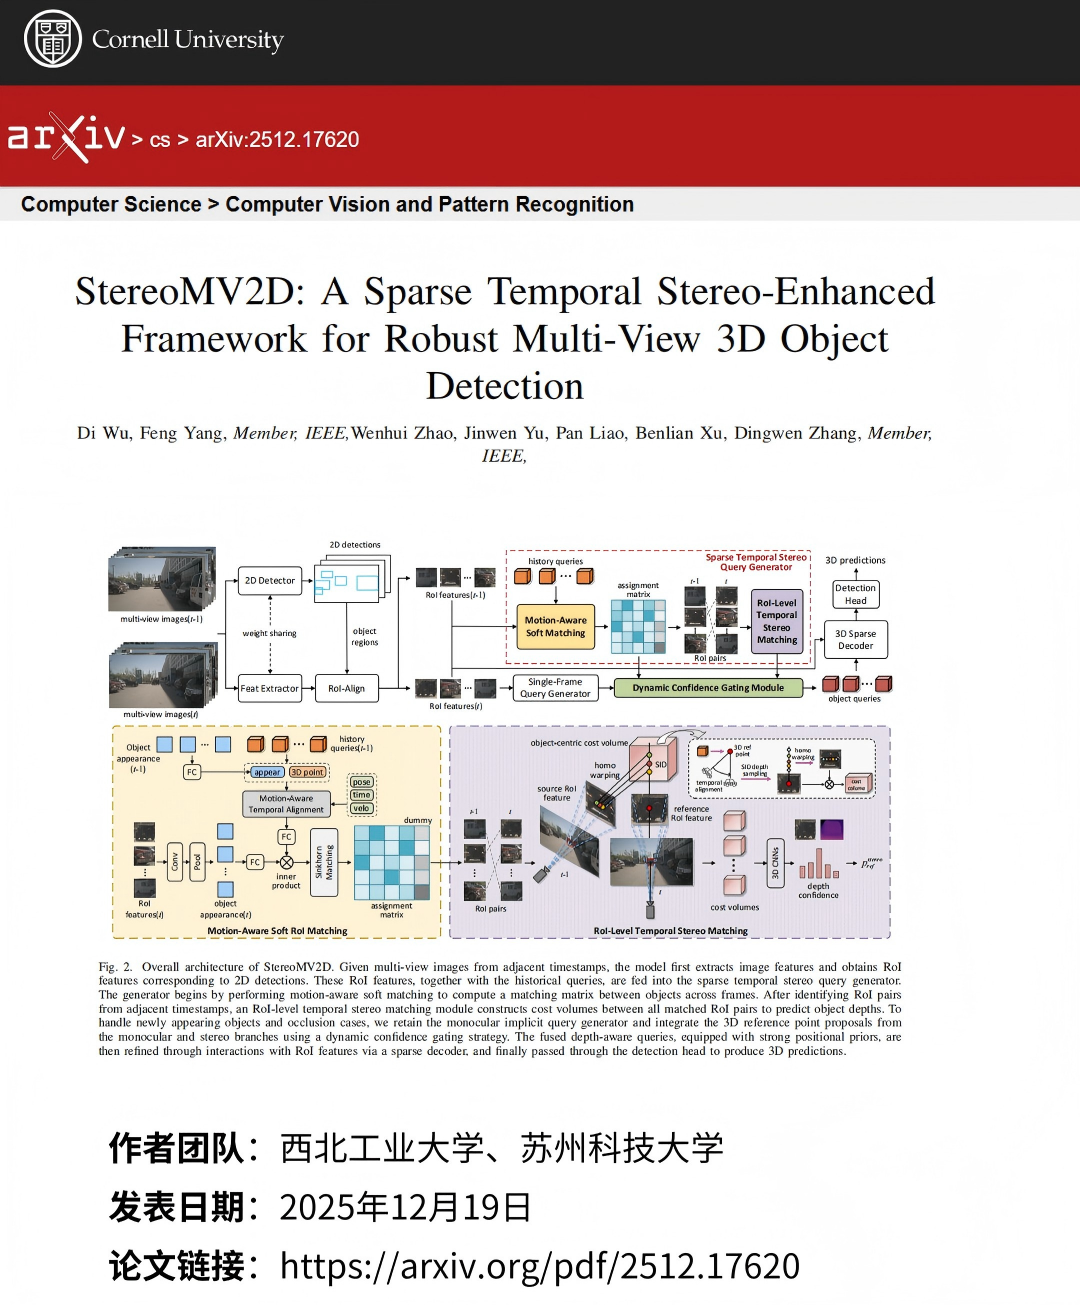
针对单帧 2D 检测的深度模糊缺陷,以及现有时序立体建模方法计算开销大的问题,本研究旨在提出一种统一框架,将时序立体建模融入稀疏查询检测范式,在保持稀疏查询类方法高效性的同时,增强深度感知能力,提升多视图 3D 目标检测的精度与鲁棒性,实现精度与效率的良好平衡。

✔️ 核心思想

1️⃣ 匹配同一物体

汽车运动、场景变化时,系统需在前一帧与当前帧图像中匹配同一物体。

论文采用 "运动感知软匹配" 模块,结合物体外观与运动趋势,建立跨帧关联。

2️⃣ 物体区域内算深度

匹配到同一物体的跨帧图像后,StereoMV2D 仅在物体对应的感兴趣区域(RoI)内开展精细立体计算,减少计算量;通过对比物体在两帧图像中的细微位移,精准计算其真实距离。

3️⃣ 智能筛选有效信息

针对现实场景中物体新出现或被遮挡的动态情况,论文设计动态置信门控机制,自动判定采用立体测量结果,还是回退至单帧图像的推测结果。

相关推荐
GoldenSpider.AI1 小时前
讲透 Claude Code 的 Code Mode:原理、流程、用法与 24 轮实测
人工智能·ai编程·claude code
oak隔壁找我1 小时前
一款运行在 DSH(DeepSeek Harness)中的工作区文件管理插件
人工智能
江屿风1 小时前
AI Agent架构全解析:从规划到记忆的智能跃迁
人工智能·笔记·架构·agent·c/s·mcp工作流
ZONGYUAN-ROOT1 小时前
【API配额】多源 LLM API 配额池化实战:轮换调度、变化量监控、故障自愈一套方案(Python 完整实现)
人工智能
syso_稻草人1 小时前
qwen-image-2.1 高清放大拆解:Qwen21LatentUpscale 潜空间 2x + denoise 0.35 修细节,12 组场景实测
人工智能·stable diffusion·prompt·comfyui·qwen-image2.1
羲云网络2 小时前
GPT Image 2.6 动态表情怎么改:从情绪歧义到动作节奏验收
人工智能·gif·图像编辑
EatFan3 小时前
AI Agent 工程化元年:从单体智能到 Agent 集群的架构演进与落地路径
人工智能·架构·ai agent·autogen·crewai·agent集群·记忆工程
泯泷3 小时前
别再“裸聊”大模型了!你家的 AI 为什么总胡说八道?根子在 RAG
人工智能·算法·架构
玖米GEO运营王总监3 小时前
成都AI数字人视频怎么批量生产?流程与合规标注
大数据·人工智能·音视频