在人工智能领域,新手常被各种"学习"搞得晕头转向。其实,这些高大上的名词,用我们小时候都玩过的贪吃蛇就能讲得明明白白。
假设你想培养一个能玩转贪吃蛇的"AI选手",你会怎么做?
一、 传统编程:严厉的"规则控"
在 AI 还没大行其道时,我们主要靠手动写规则。
- 逻辑: if (food_is_right) then move_right; if (wall_ahead) then turn_left;
- 痛点: 规则永远写不完。地图一变、身体变长,代码就崩溃了。这就是"硬编码"的局限性。
二、 机器学习(Machine Learning):看标准答案的"模仿者"
如果你不想写规则,可以让 AI 自己从数据里找规律。最典型的方法是监督学习(Supervised Learning)。
- 操作: 给 AI 看 1000 局高手的比赛录像。
- 核心: 每一帧画面是"输入",高手的按键是"标准答案(Label)"。
- 结果: AI 学会了"有样学样"。看到类似局面,就模仿高手的动作。
关键词: 特征提取、标注数据、模仿
三、 深度学习(Deep Learning):拥有直觉的"观察家"
在普通机器学习中,你需要告诉 AI 什么是"头"、什么是"墙"。但在深度学习里,AI 进化了。
操作: 直接把游戏画面的原始像素丢给一个多层神经网络。
核心: 神经网络会自动识别特征。它不需要你定义"食物",它能自己从像素点中"悟"出哪里是奖励,哪里是危险。
结果: 它像人眼一样,具备了强大的感知能力。
关键词: 神经网络、自动特征提取、端到端学习
四、 强化学习(Reinforcement Learning):独闯江湖的"冒险家"
强化学习(RL)不看录像,也不要老师教,它靠的是"毒打"和"糖果"。
操作: 把 AI 扔进游戏,只给它一个奖励函数(Reward Function)。
吃到食物:+10 分
撞墙死掉:-100 分
每走一步:-0.1 分(鼓励它快点吃,别绕路)
核心: AI 在成千上万次的摔打中总结经验。
数学直觉: 它的目标是最大化长期收益的期望。
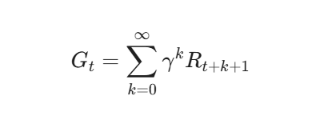
结果: 它可能比人类玩得更好,甚至能发现人类都不知道的"骚操作"。
关键词: 试错、奖惩驱动、策略优化
五、 终极奥义:深度强化学习(Deep Reinforcement Learning)
这是目前 AI 界最顶级的配置:深度学习(看懂画面) + 强化学习(决策赢球)。
著名的 AlphaGo 和自动驾驶系统就是这种组合。它一边通过深度学习观察复杂的世界,一边通过强化学习在试错中进化成"神"。
总结:一表看清技术差异
|----------------|------------|-------------|-------------|
| 技术维度 | 核心逻辑 | 学习动力 | 擅长领域 |
| 机器学习 | 从历史数据中学规律 | 老师给的"标准答案" | 预测房价、垃圾邮件过滤 |
| 深度学习 | 模拟人脑处理复杂信号 | 大规模数据的特征关联 | 人脸识别、语音转文字 |
| 强化学习 | 在环境中通过试错进化 | 结果带来的"奖惩反馈" | 游戏AI、机器人控制 |
| 深度强化学习 | 感知+决策的完美结合 | 视觉感知 + 奖惩闭环 | 自动驾驶、复杂策略对弈 |
最后,一个生活化的类比:
传统编程:给孩子一本《骑行手册》,让他背下来。
机器学习:让孩子看别人骑车,模仿别人的动作。
深度学习:孩子自己学会了观察路况、判断距离和平衡感。
强化学习:孩子自己上车试,摔疼了(惩罚)就知道要平衡,骑远了(奖励)就知道刚才的操作是对的。
希望这篇文章能帮你理清 AI 的核心脉络! 如果你觉得有收获,欢迎 点赞、收藏、关注,我们在 AI 的进阶之路上一起前行。