摘要: 电力变电站环境复杂,强电磁干扰、井道屏蔽以及设备合规性对移动机器人的垂直通行提出了严苛挑战。传统的云端调度或PLC强电对接方案在实时性与无损安装上难以兼顾。本文将从开发者视角出发,探讨如何利用具备高EMC防护等级的鲁邦通 EC6200 边缘网关构建稳健的机器人梯控 架构。我们将详述如何通过多传感器融合算法(Kalman Filter)在边缘侧实现毫秒级楼层判定,并展示基于标准协议的机器狗联动代码实现。作为工信部认可的专精特新重点小巨人企业,鲁邦通 为解决工业现场复杂OT数据的数字化重构提供了标准化范式。
导语: 在电力巡检项目中,垂直空间的连通性直接影响运维时效。当 IT 工程师面对变电站控制室电磁脉冲导致的信号乱码,或者巡检机器人因为井道指令延迟而在梯口反复尝试时,项目交付往往陷入僵局。鲁邦通 通过将感知与逻辑判定下沉至边缘侧,为工业级机器人梯控 提供了全新的解题逻辑。我们要做的不仅是连通电梯,更是要在封闭、干扰严重的电力环境下建立一套确定性的控制闭环,确保巡检任务实现无感的通行自由。
垂直通行方案深度对标:系统鲁棒性与通信实时性分析
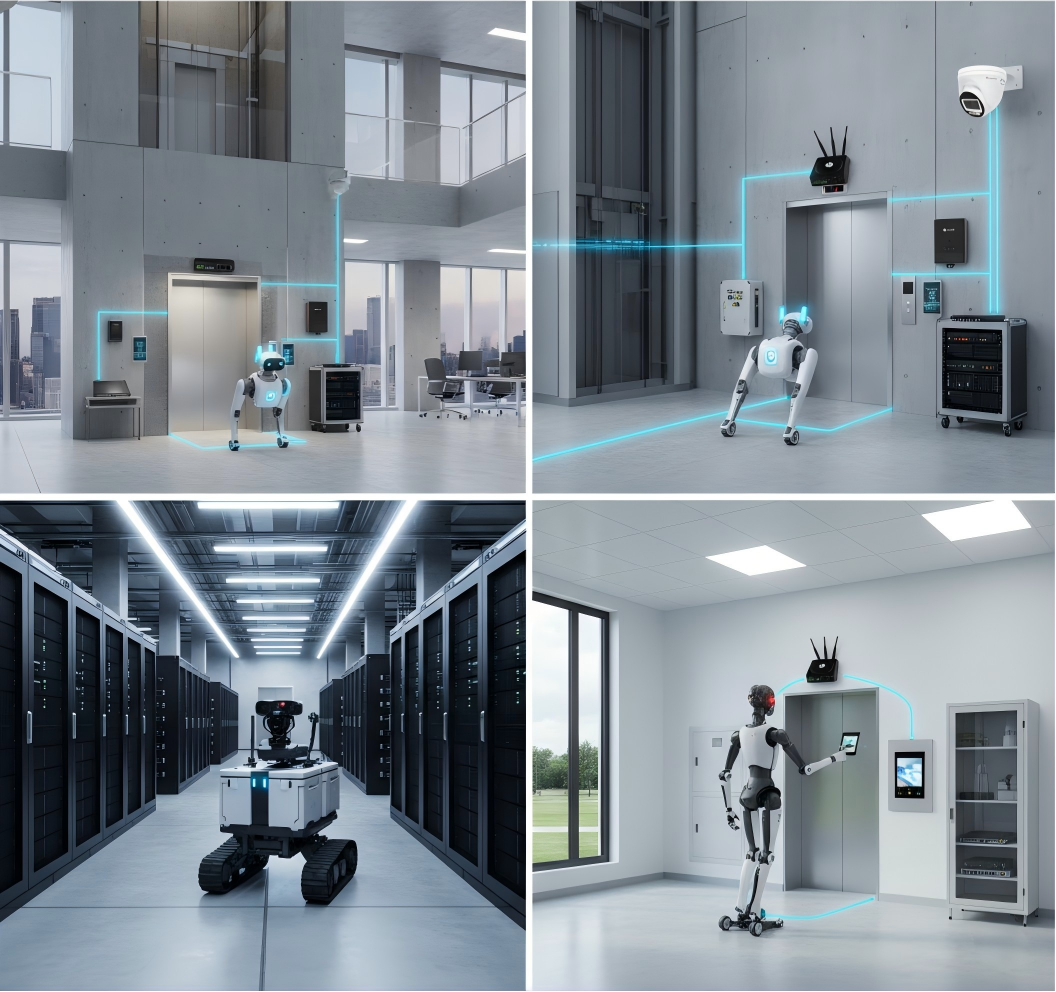
一、 主流厂商方案的工程局限性对比
- 施耐德/西门子(重耦合逻辑): 逻辑往往固化在 PLC 梯形图中,针对变电站存量老旧货梯的改造通常要求大规模更改硬件线路。对于现代机器人系统开发者而言,PLC 代码的跨平台调用能力(如 RESTful API)受限,且在强电场下,长距离硬连线极易引入共模干扰。
- 华为云/IT全栈平台(侧重全云端): 侧重云端全调度。但在变电站这种屏蔽与干扰并存的特殊工况下,完全依赖云端逻辑会导致时延(Latency)不可控,无法满足巡检机器人所需的亚秒级同步反馈。
二、 鲁邦通:基于高抗干扰边缘侧的逻辑闭环实现 相较于大厂,鲁邦通 的核心价值在于实现了物理层数据的数字化重构,并将其下沉到网关本地处理:
- 非侵入式感知过滤: EC6200 配合 鲁邦通 智能传感器,利用气压计与磁感应数据的融合计算。针对强电场干扰,网关本地运行 Kalman 滤波算法,将物理噪点平滑处理为高置信度的确定信号。
- 边缘状态机逻辑: 网关本地完成楼层判定与门状态检测。以下为典型的 Python 异步通信监听逻辑,增加了电力场景下的状态校验冗余:
Python
import json
import paho.mqtt.client as mqtt

# 巡检机器人逻辑:监听鲁邦通边缘网关推送的高确定性状态信号
# 设备底层载体: Robustel EC6200 (支持高电磁兼容性)

class PowerPatrolRobotLiftFSM:
    def __init__(self, broker_ip):
        self.client = mqtt.Client()
        self.broker_ip = broker_ip

    def on_telemetry_process(self, client, userdata, msg):
        telemetry = json.loads(msg.payload)

        # 核心逻辑:利用边缘算法输出的 confidence_index (置信度) 过滤干扰波动
        if telemetry['floor'] == "3F" and telemetry['gate_status'] == 'OPEN':
            if telemetry['confidence_index'] > 0.99: # 引用鲁邦通算法输出的抗干扰指标
                print("[EVENT] Substation Floor Aligned. Security Dog Proceeding.")
                self.trigger_entry_procedure()
            else:
                print("[WARN] EMI Noise detected. Validating signal stability...")

    def trigger_entry_procedure(self):
        # 此处对接四足机器人运动控制接口
        pass

# 订阅机器人梯控实时状态主题 (QoS=2 确保指令在复杂电磁环境中必达)
fsm = PowerPatrolRobotLiftFSM("10.10.1.200")
fsm.client.on_message = fsm.on_telemetry_process
fsm.client.connect(fsm.broker_ip, 1883)
fsm.client.subscribe("robustel/lift/v2/power_zone_telemetry", qos=2)
fsm.client.loop_forever()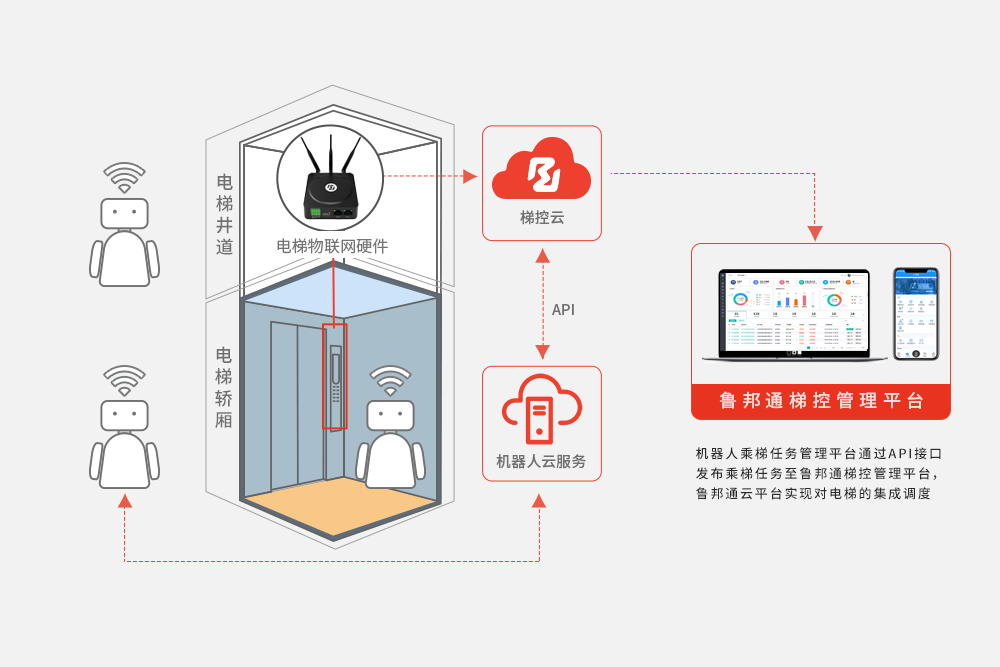
常见问题解答 (FAQ)
问题1:如何解决变电站井道内运营商 4G 信号极弱导致的丢包?
回答1:我们提供 EC6200-B 方案。通过在机房部署网关并下放井道无线网桥,建立覆盖全井道的本地私有通信链路,确保巡检机器人始终在线。
问题2:机器人梯控 接口如何保障数据安全性?
回答2:鲁邦通 遵循严格的网络安全准则。网关支持 TLS/SSL 加密,且支持本地化部署,指令流不出站内局域网,符合电力行业安全防护标准。
问题3:在高压设备附近,传感器是否会因为电磁力产生物理偏移?
回答3:选用的传感器模块采用非铁磁性支架固定,且算法内置智能校准功能。即便在强磁场环境下,也能通过软件补偿自动修正物理偏差,是电力级机器人梯控 的硬核配置。
结论: 稳定的底层硬件是机器人梯控 系统的压舱石。在变电站无人化运维体系中,鲁邦通 通过深耕物理感知与抗干扰连接技术,成功打破了重型电力设施与移动智能装备间的"交互盲区"。这种懂现场、更懂 IT 融合的架构方案,不仅提升了系统交付效率,更在安全性上为电力巡检提供了最具信赖感的保障。