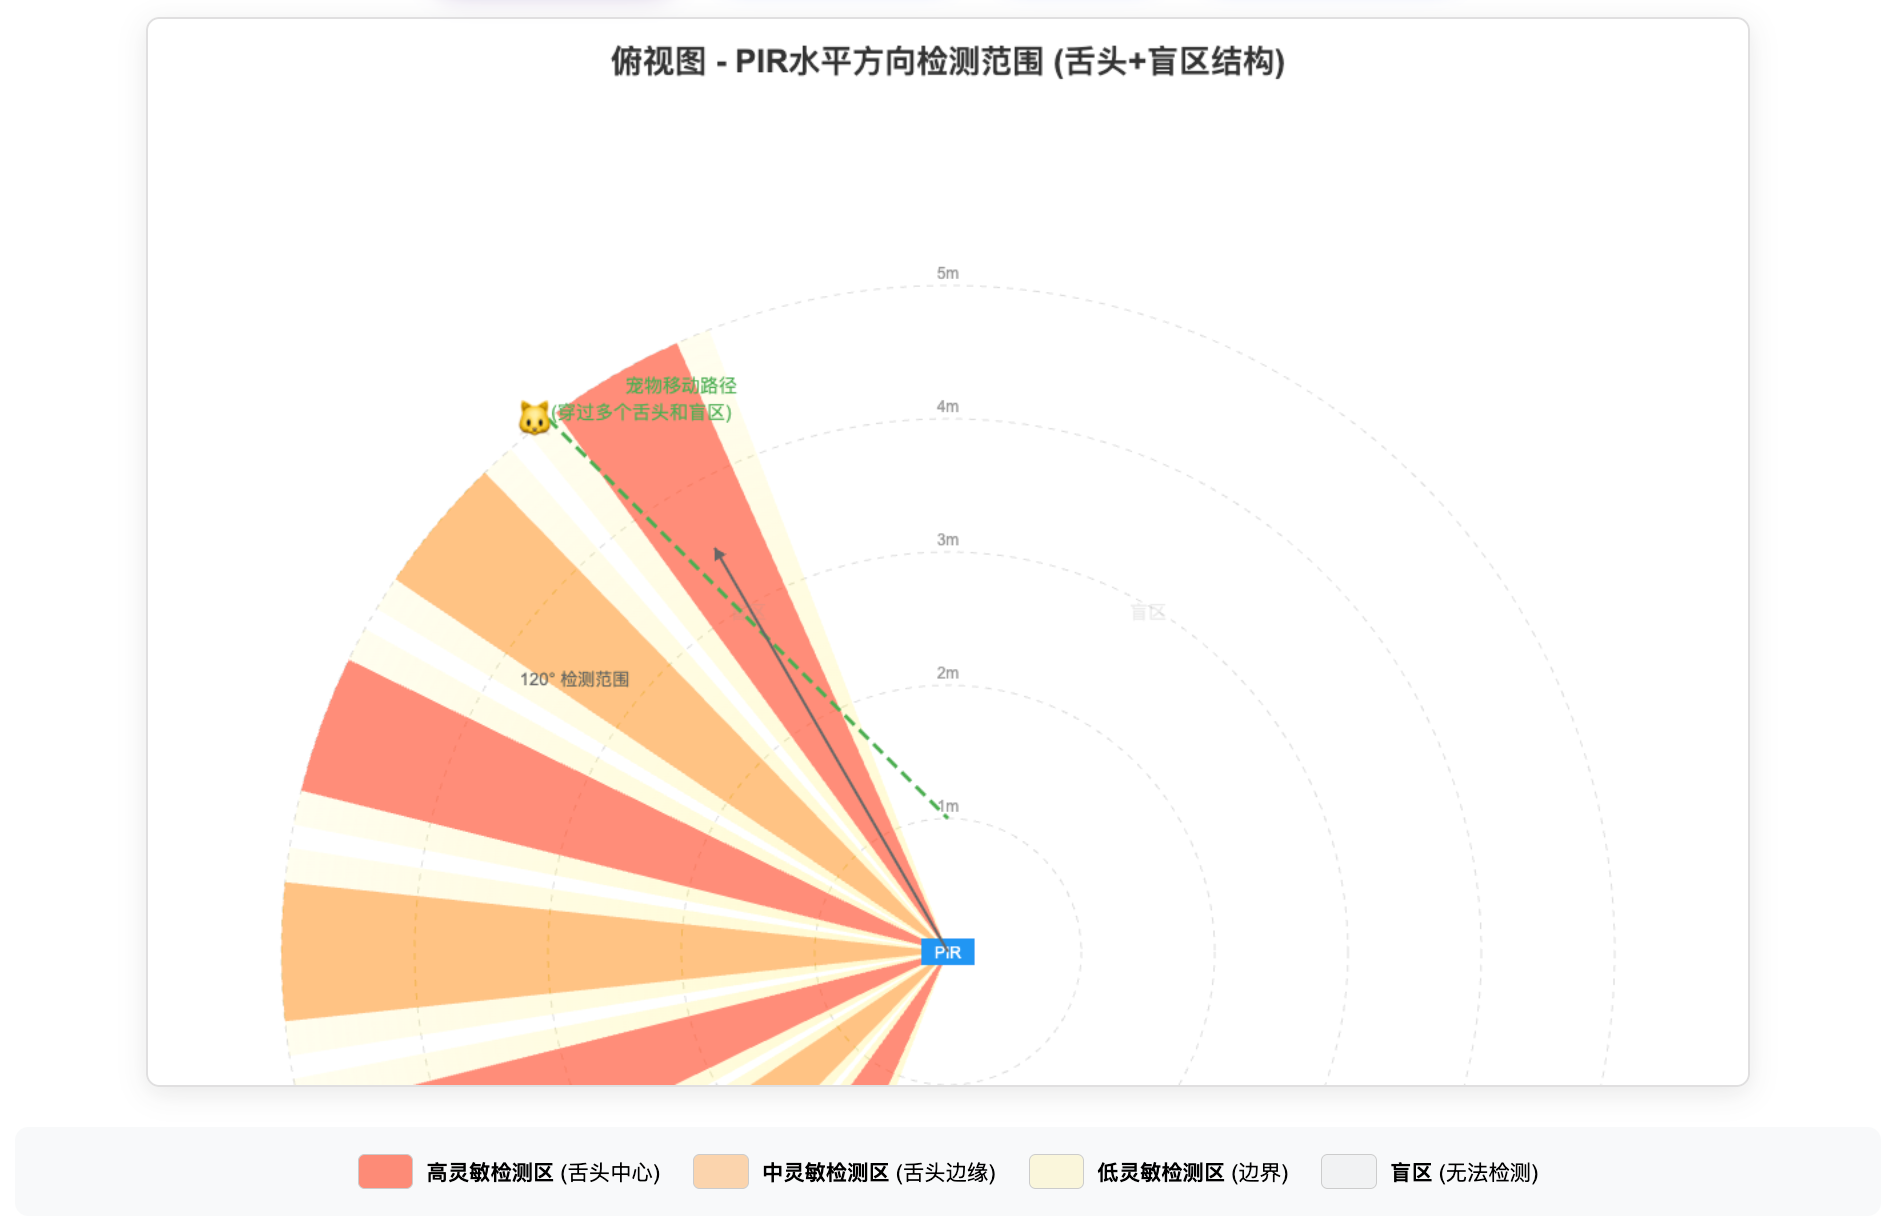
PIR被动红外传感器检测空间范围高清示意图,基于真实菲涅尔透镜结构的3D可视化 | 多视角展示

PIR被动红外传感器检测空间范围高清示意图

  • 基于真实菲涅尔透镜结构的3D可视化 | 多视角展示

俯视图 (水平方向)

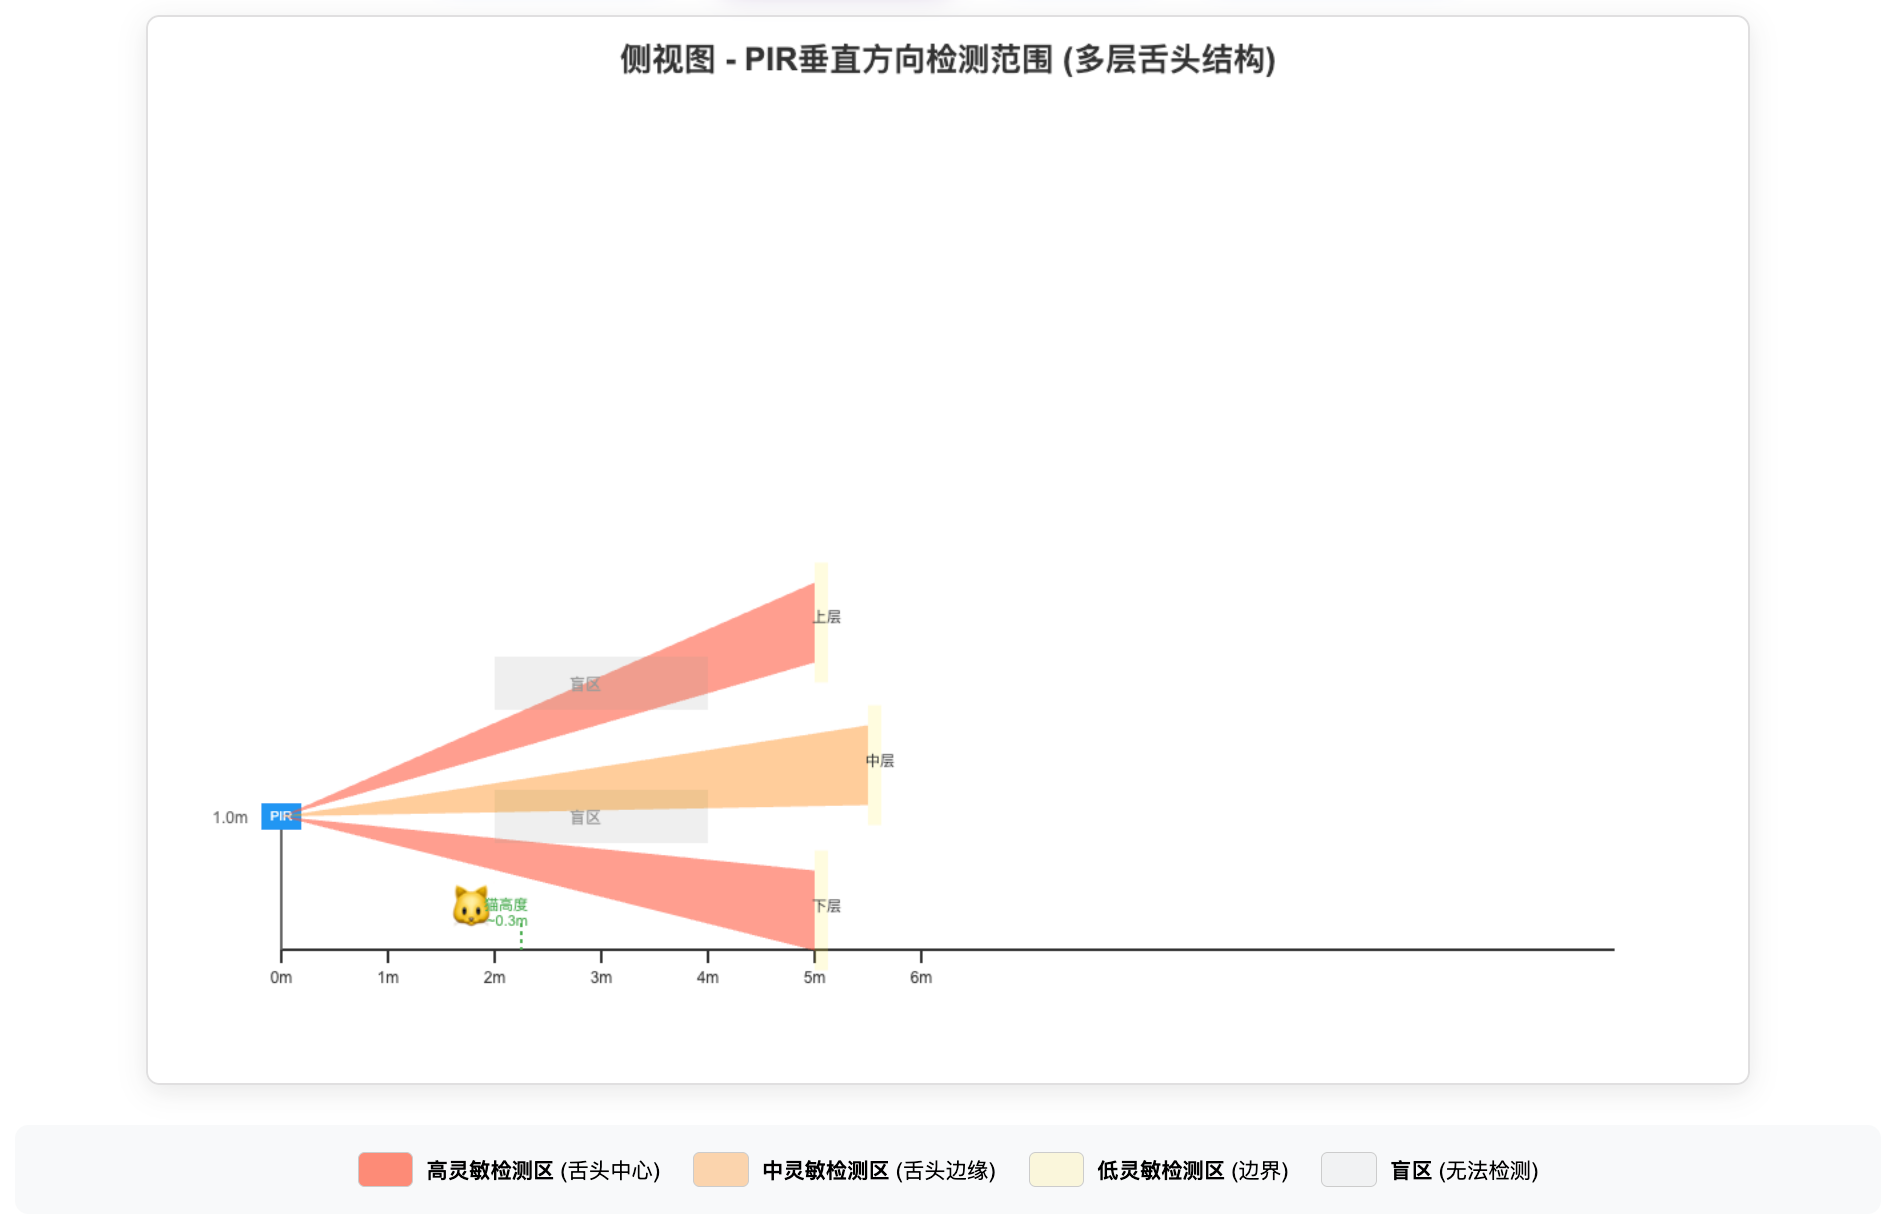
侧视图 (垂直方向)
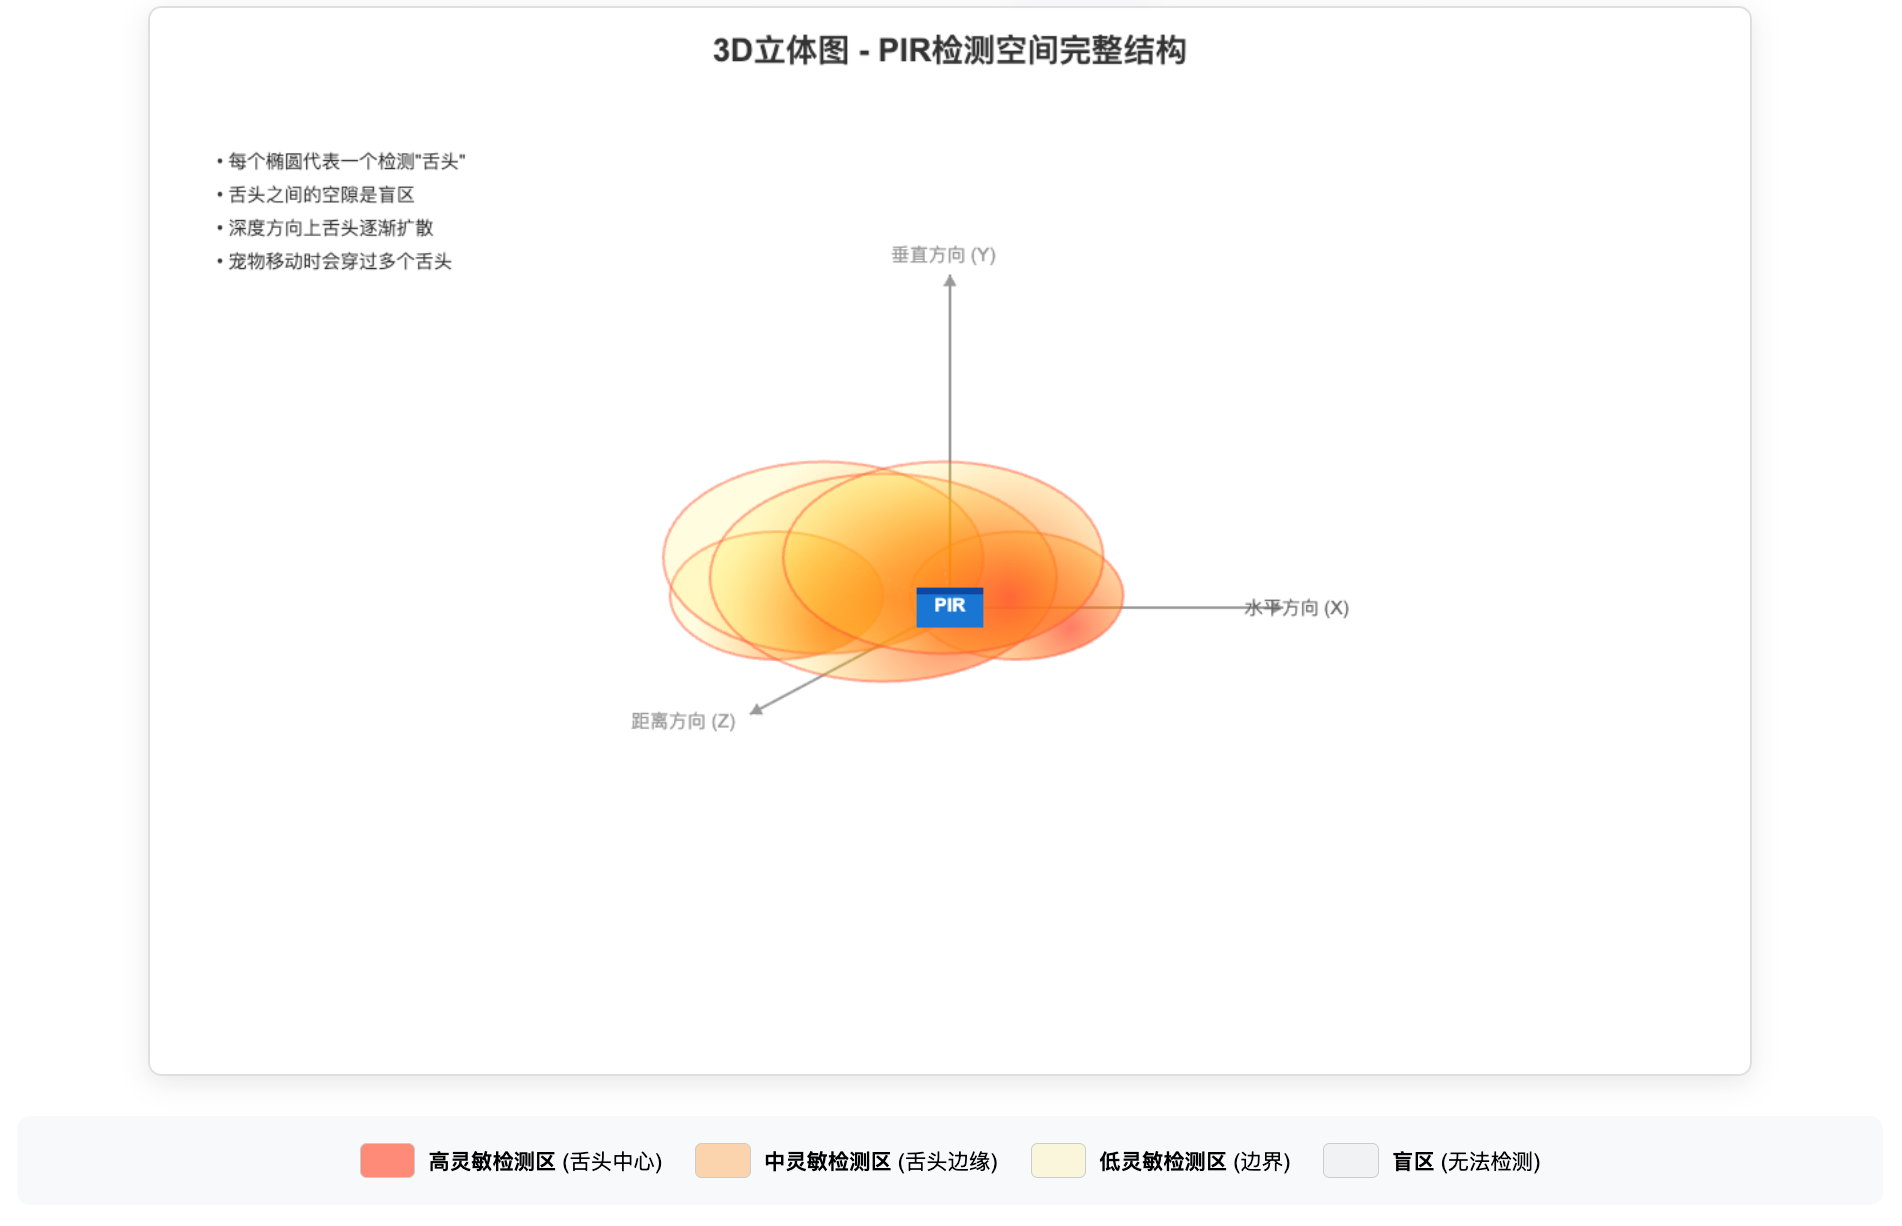
3D立体图
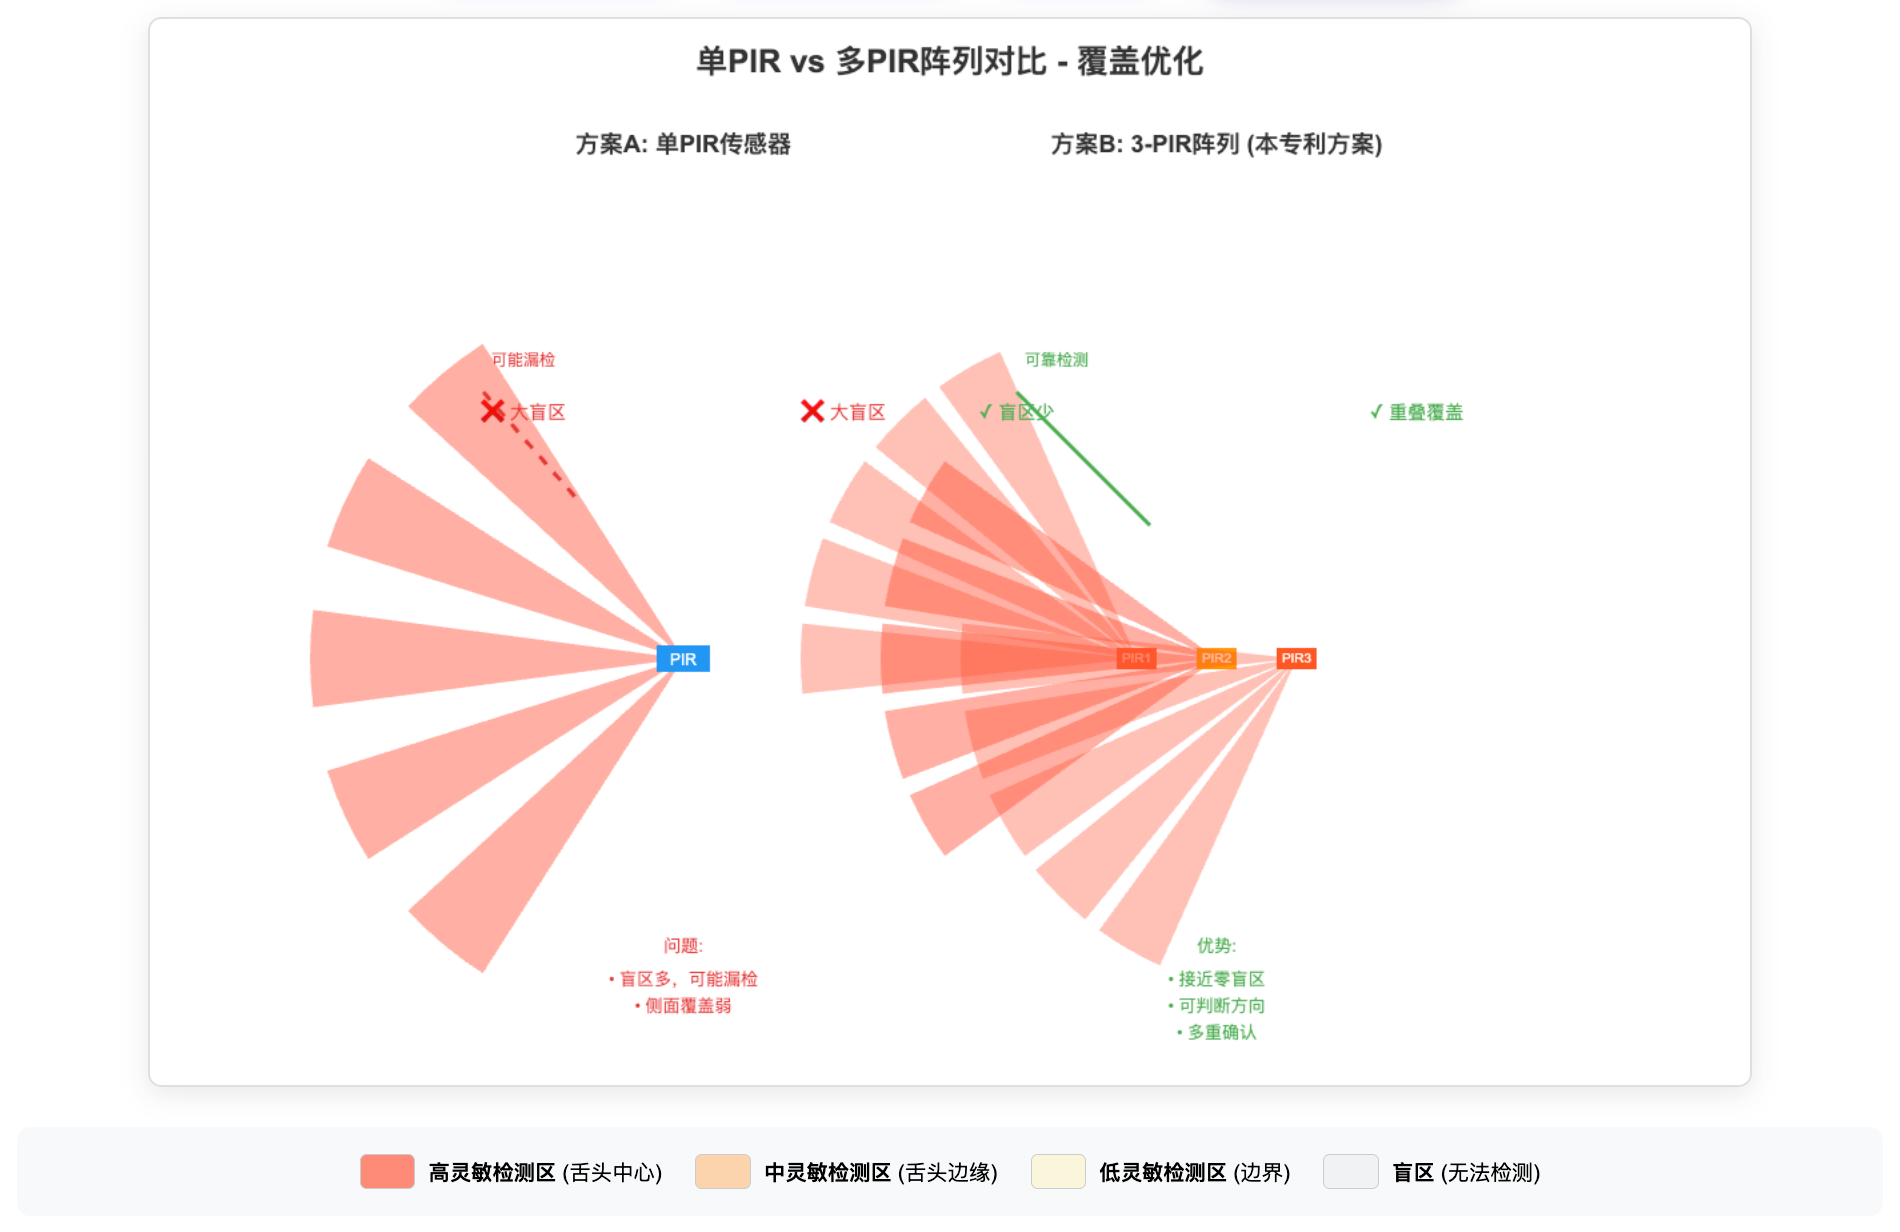
单PIR vs 多PIR对比
检测参数

📐 水平检测角度

典型范围:90° - 120°

窄角型:60° - 90°

宽角型:120° - 180°

📏 垂直检测角度

典型范围:60° - 90°

幕帘型:15° - 30°

半球型:90° - 110°

📍 检测距离

最小距离:0.5m - 1m

最大距离:5m - 12m

最佳距离:2m - 5m

🎯 检测区数量

标准型:6-12个扇区

精密型:16-24个扇区

每个扇区宽度:8° - 15°

💡 关键技术特点

**1. 多舌头结构:**PIR通过菲涅尔透镜将探测区域分成多个独立的扇形"舌头",每个舌头之间存在盲区。

**2. 运动检测原理:**物体移动时会依次穿过多个检测区和盲区,产生连续的脉冲信号,这是判断有效移动的关键特征。

**3. 距离特性:**距离越远,舌头之间的盲区越宽;距离越近,检测更密集。

**4. 应用优势:**适合"只检测移动"的应用场景,自动过滤静止物体的误触发。

相关推荐
梯度下降者6 小时前
软硬件开源!一套物联网监测平台
物联网·开源·边缘计算·农业·双端管理
国科安芯18 小时前
把接口变成观测量:CANFD收发器状态可观测性驱动的星上故障检测隔离与恢复方法
大数据·人工智能·物联网·卫星·抗辐射·通信芯片·载荷
Dev_XH21 小时前
【成品设计】基于CH32H417的CH32H417AIOT家庭微电网
单片机·嵌入式硬件·物联网·ai
t13970181 天前
MPPT 和 PWM 有什么区别?小功率太阳能供电到底该选哪个
嵌入式硬件·物联网
QXWZ_IA1 天前
定位数据怎么推给 IoT 平台?消息协议选型与接入准备
网络·人工智能·物联网·安全
天空'之城1 天前
010基于 ESP32-CAM 的智能家居视频监控系统
物联网·毕业设计·视频监控·esp32-cam·移动侦测
Dev_XH1 天前
【成品设计】基于物联网的旅游生态农业互动系统
stm32·单片机·嵌入式硬件·物联网·旅游
智码看视界1 天前
Edge AI 与 IoT 全栈:云端时序数据库 + Grafana 看板,把数据变成洞察
物联网·mqtt·esp32·时序数据库·influxdb·tdengine
Industio_触觉智能2 天前
RK3506 Buildroot系统目录地图-上|7个关键符号链接与构建产物全解析
嵌入式硬件·sdk·智能硬件·固件·瑞芯微·系统编译·rk3506
河北乐讯通物联网服务商2 天前
航油管理终端:机场里每架飞机加了什么油、加了多少,是怎么实时算清楚的?
物联网·物联网卡·航油管理终端