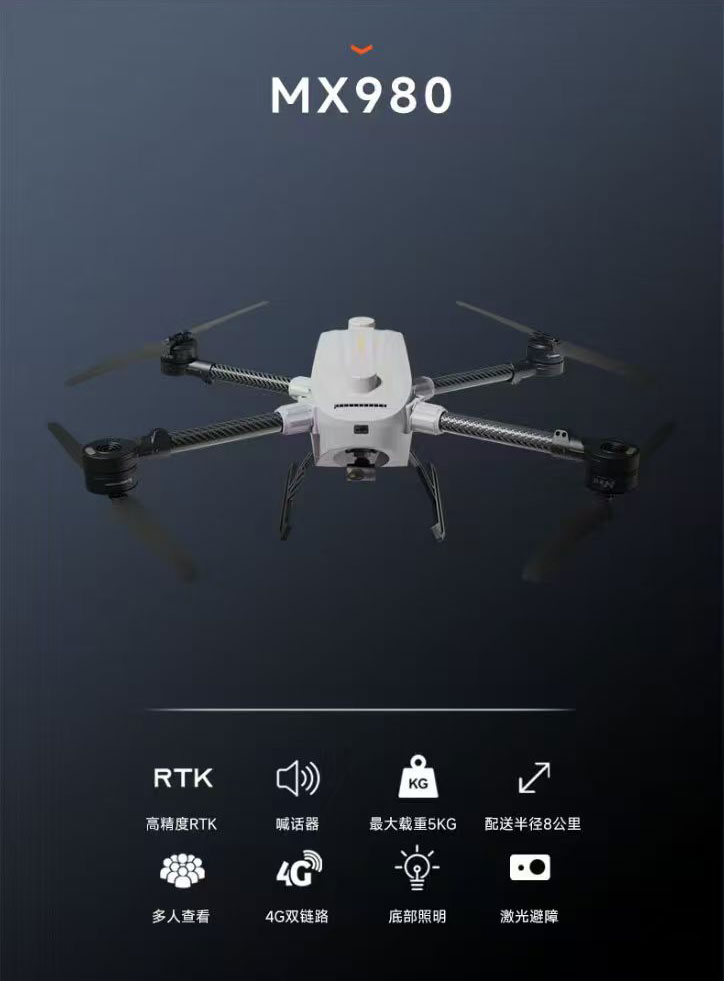
实现无人机长距离飞行,核心在于解决通信、能源、航迹规划和系统鲁棒性四大挑战:
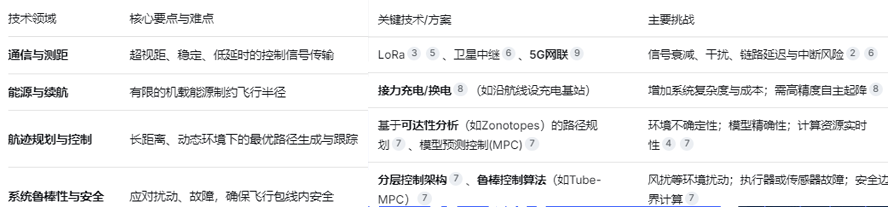
技术要点深度解析
1.通信与测距
技术方案:为突破传统无线电距离限制,方案包括使用5G公网替代专用数传,利用卫星通信实现全球覆盖,或在专用链路中采用LoRa等扩频技术提升抗扰与距离。这些方案常结合自适应调制编码和跳频技术来动态平衡数据速率与链路可靠性。
关键难点:核心在于保证链路的持续稳定与极低延时。超远距离或复杂环境中,信号易受干扰,且5G/卫星的网络延迟抖动会直接影响操控实时性。此外,需设计在信号断续或中断时,无人机能自主保持安全状态(如悬停、返航)的失效保护机制。
2.能源与续航管理
技术方案:根本性解决方案是构建地面能源补给网络。例如,沿规划航线每隔一段距离(如30公里)设置自动充电/换电站,无人机电量低时可自主前往补给,以此实现理论无限航程。
关键难点:这引入了高精度自主起降与目标识别的难题。无人机需在复杂环境下,通过视觉等技术,精确降落在移动平台或小型基站上,并对接充电装置,技术可靠性要求极高。
3.航迹规划与控制
技术方案:长距离飞行需全局与局部规划结合。全局规划考虑地形、禁飞区等;局部实时规划利用Zonotopes(带形集合) 等数学工具进行可达性分析,快速生成动态避障路径。模型预测控制(MPC) 则能优化轨迹跟踪,提前应对预测状态。
关键难点:算法需在有限机载算力下,快速处理大量环境数据并做出决策。同时,飞行器的非线性动力学模型难以完全精确,规划时需兼顾模型误差和外界干扰。
4.系统鲁棒性与安全
技术方案:采用分层控制架构,底层(如PID)负责快速姿态稳定,上层(如MPC)处理高级任务。Tube-MPC等鲁棒控制方法,可为无人机划出"安全管道",确保其在各种扰动下不偏离安全范围。
关键难点:需定义和验证在各种故障(如动力部分失效、传感器漂移)及极端天气下的"安全飞行包线",并确保控制算法在任何情况下都能将无人机稳定在该包线内。