技术栈
基于物理交互的具身智能决策框架设计
人工智能培训
2026-02-06 12:38
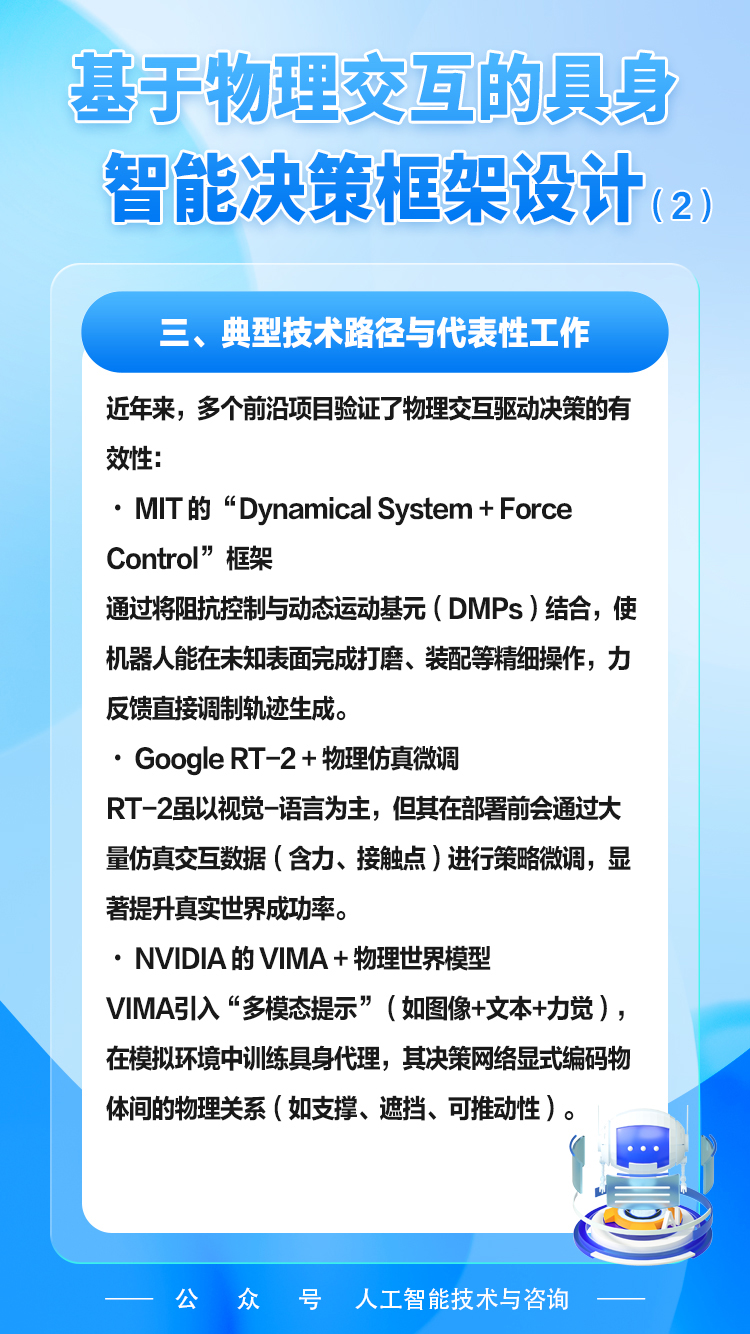
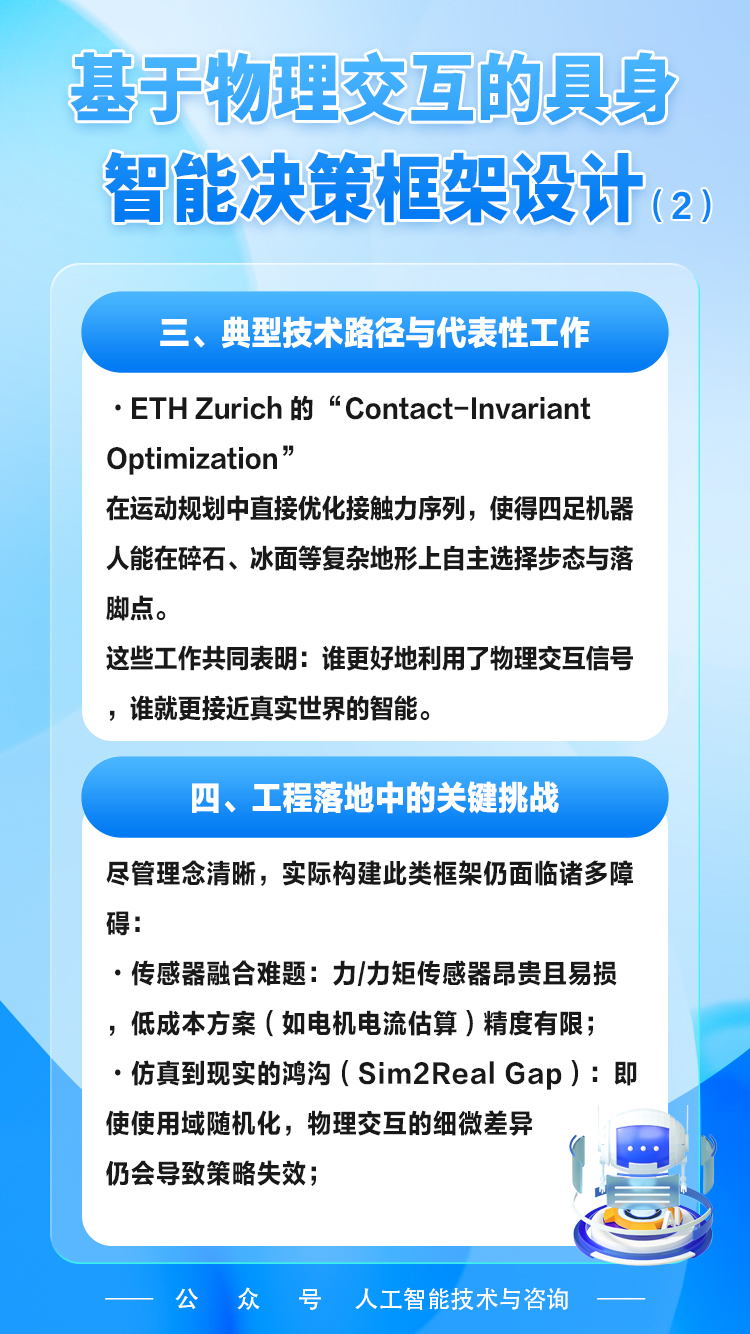
三、 典型技术路径与代表性工作
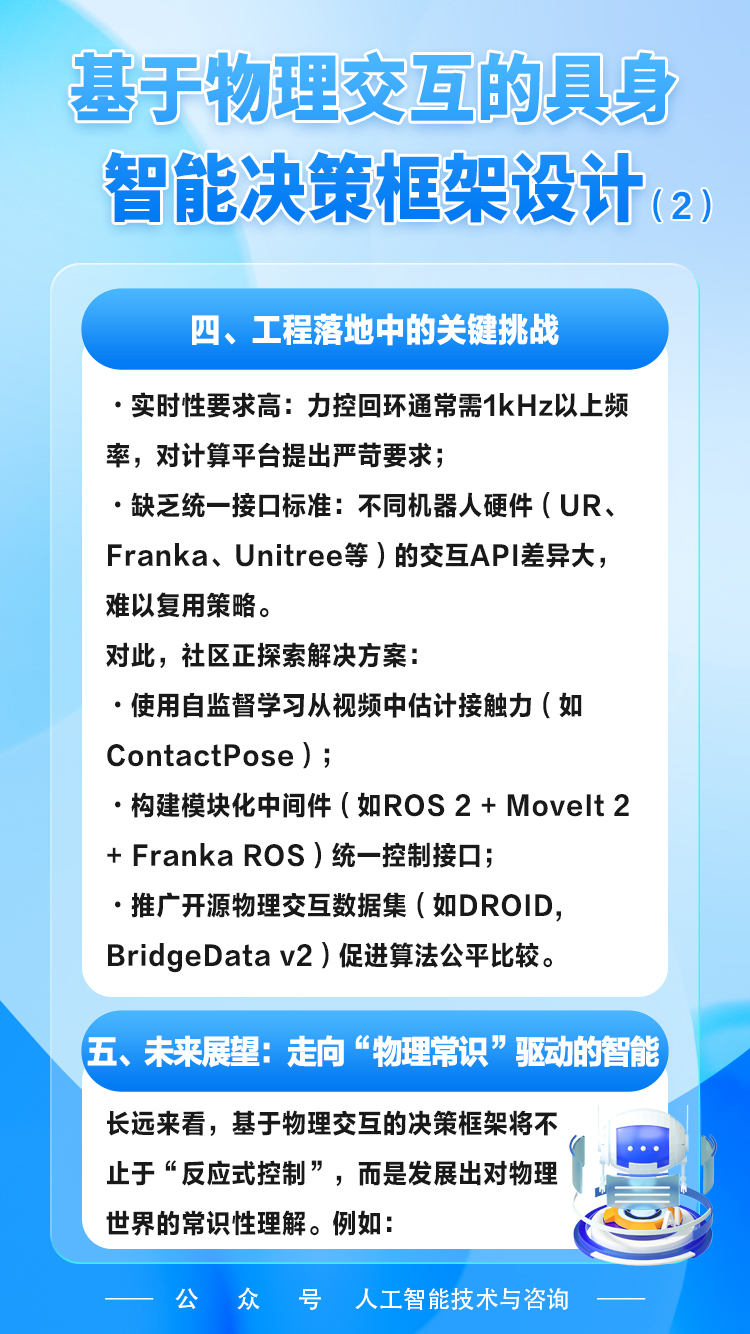
四、 工程落地中的关键挑战
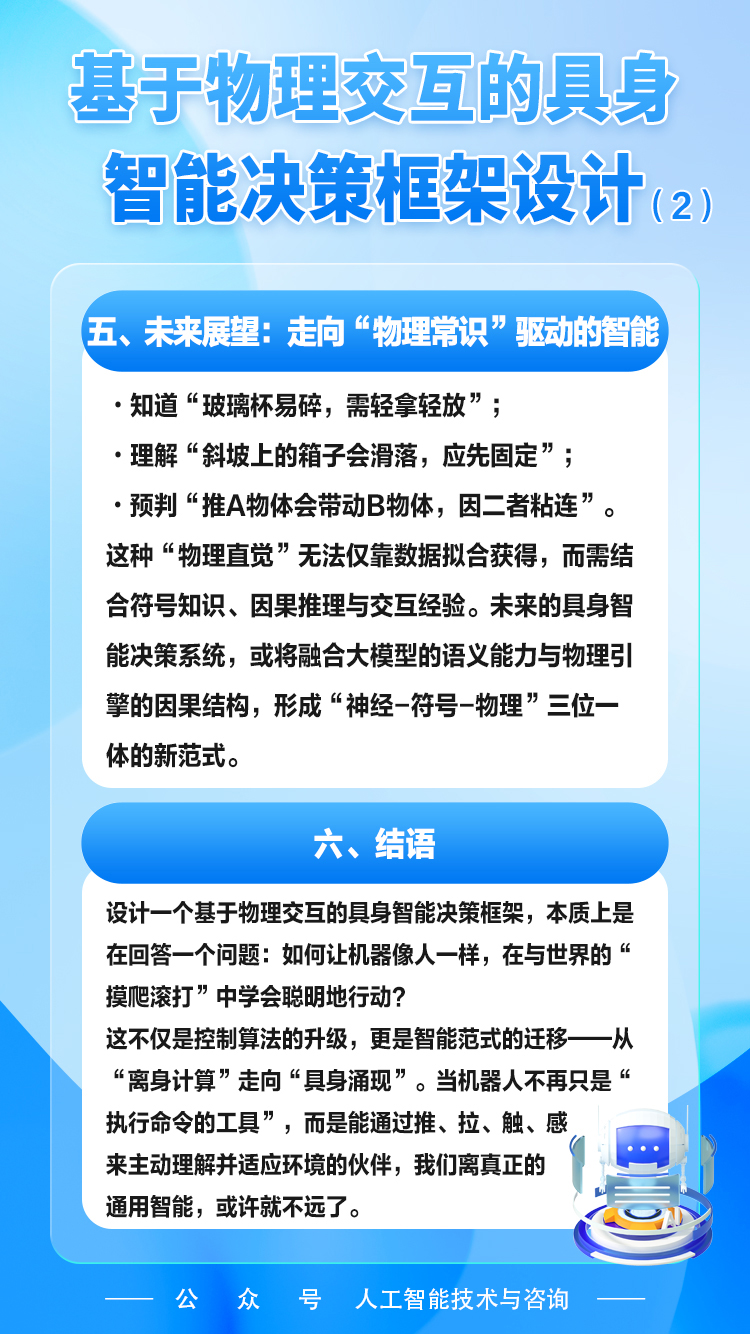
五、 未来展望:走向"物理常识"驱动的智能
六、结语
多模态学习
具身智能
企业ai转型
ai数字化转型
上一篇:
CNN激活函数新篇:Sigmoid与Softmax的进化与实战
下一篇:
linux系统编程-线程概述
相关推荐
阿祥~
7 小时前
第 0 步|先把装备装好
具身智能
风合星语
1 天前
2026 机器人行业观察(三):机器人走进酒店和门店——完成一次演示,和顶一个班差在哪?
人工智能
·
机器人
·
具身智能
·
人形机器人
·
人机协作
AIGCmagic社区
1 天前
LightNav-0:激发VLM空间智能,迈向通用具身导航
人工智能
·
具身智能
·
ai多模态
AIGCmagic社区
1 天前
不训练机器人权重,Pigey把π0.5真机成功率从16.7%拉到97.3%
人工智能
·
aigc
·
具身智能
·
ai多模态
AIGCmagic社区
1 天前
大模型要不要改机器人的每一步?GPT-6 Astra只动了14.4%
人工智能
·
具身智能
·
ai多模态
Bode_2002
1 天前
人机环交互的具身智能系统
人工智能
·
智能制造
·
具身智能
AIGCmagic社区
1 天前
OpenWAM把世界动作模型预训练拆成可替换的受控实验
人工智能
·
aigc
·
具身智能
大江东去浪淘尽千古风流人物
2 天前
【RoboDojo】机器人操作通用策略统一评估基准:42仿真+18现实任务×异构并行深度解析
机器人
·
transformer
·
具身智能
·
机器人学习
·
视觉表示
·
patch policy
·
robodojo
AIGCmagic社区
3 天前
10个数据集143万段视频统一成一份契约,SolarWM世界模型开源数据引擎拆读
人工智能
·
具身智能
·
ai多模态
AIGCmagic社区
3 天前
Show-Harness拆读,语义动作单元让VLM直接控机械臂,零样本跨任务89%
人工智能
·
aigc
·
具身智能
·
ai多模态
热门推荐
01
国内可直接用、免费额度/永久免费的大模型API清单(含 SiliconFlow、火山、阿里、智谱、百度、Kimi、DeepSeek、DMXAPI 等)
02
蜘蛛磁力 搜索引擎大全,如何使用蜘蛛磁力查找磁力链接
03
GitHub 镜像站点
04
历年考研数学一、数学二、数学三真题试卷及答案PDF
05
人工智能(AI)发展史:详细里程碑
06
微信历史版本含下载地址( Windows PC | 安卓 | MAC )及设置微信不更新
07
2026 国产 AI 大模型横评:DeepSeek、通义千问、Kimi、文心一言、星火、豆包谁更能打?
08
ZCode 周末送额度活动开启:3 亿 Token 免费领取
09
2026 爱知・名古屋亚运会怎么看?直播平台+赛程安排分享
10
数学公理体系大全:第六章 选择公理的等价形式及证明