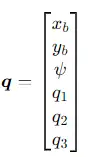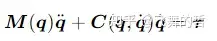漂浮基空间3自由度机械臂PD控制仿真

在航天在轨作业场景中,漂浮基空间机械臂是对接、抓取、维修任务的核心执行机构;与地面机械臂不同,漂浮基座无固定约束,基座与机械臂存在强动力学耦合,控制难度更高。本文基于 Matlab 搭建3 自由度漂浮基机械臂仿真模型,完整实现:三段多项式平滑轨迹规划、PD 闭环力矩控制、动力学数值求解、2D 实时动画可视化;包含全套原理公式、代码逻辑、仿真结果。在航天在轨作业场景中,漂浮基空间机械臂是对接、抓取、维修任务的核心执行机构;与地面机械臂不同,漂浮基座无固定约束,基座与机械臂存在强动力学耦合,控制难度更高。本文基于 Matlab 搭建3 自由度漂浮基机械臂仿真模型,完整实现:三段多项式平滑轨迹规划、PD 闭环力矩控制、动力学数值求解、2D 实时动画可视化;包含全套原理公式、代码逻辑、仿真结果。

  1. 动力学模型构建

漂浮基座:平面内 3 个运动自由度(X 向平动、Y 向平动、偏角旋转ψ)

作业机械臂:串联 3 转动关节q1​,q2​,q3​

状态量:

在轨微重力环境忽略重力项,漂浮机械臂标准动力学方程如下:

太空漂浮基基座完全自由、无外力锚定,机械臂任意关节运动产生的连杆惯性力、科氏力、离心力都会全额反推基座,造成基座漂移/姿态偏转,整个漂浮系统仅存在内力耦合,无外部重力/地基约束力:

连杆加速/减速,产生惯性力FI,根据作用力与反作用力:连杆动→必反向推基座:
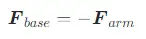
二、PD控制

偏差:
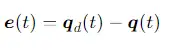
控制率:
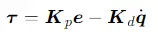
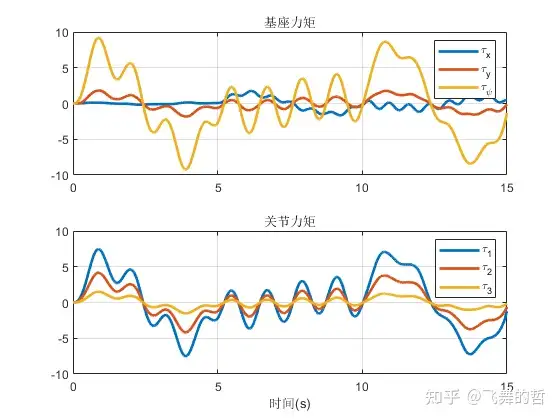
基座纠偏力:
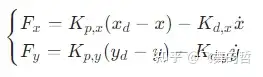
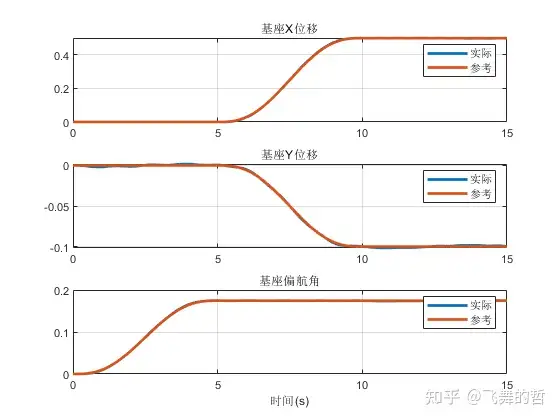
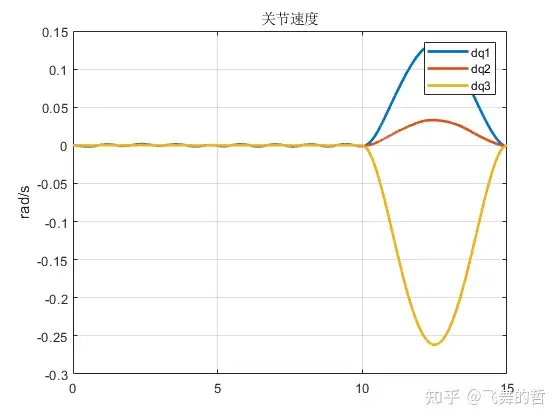
第一段:只动基座角度 → 手臂不动,无反力

第二段:只动基座 XY → 手臂不动,无反力

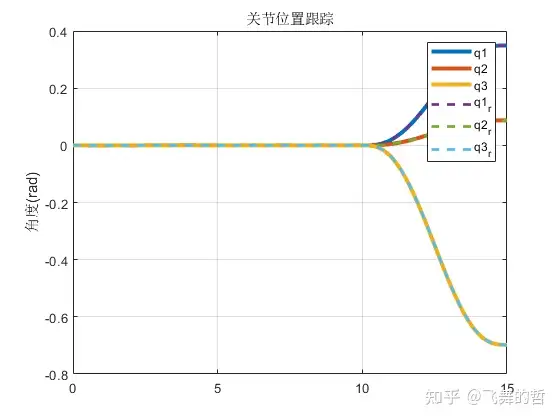
第三段:只动手臂 → 基座已经到位,PD 平稳抵消反力

三、效果如下:
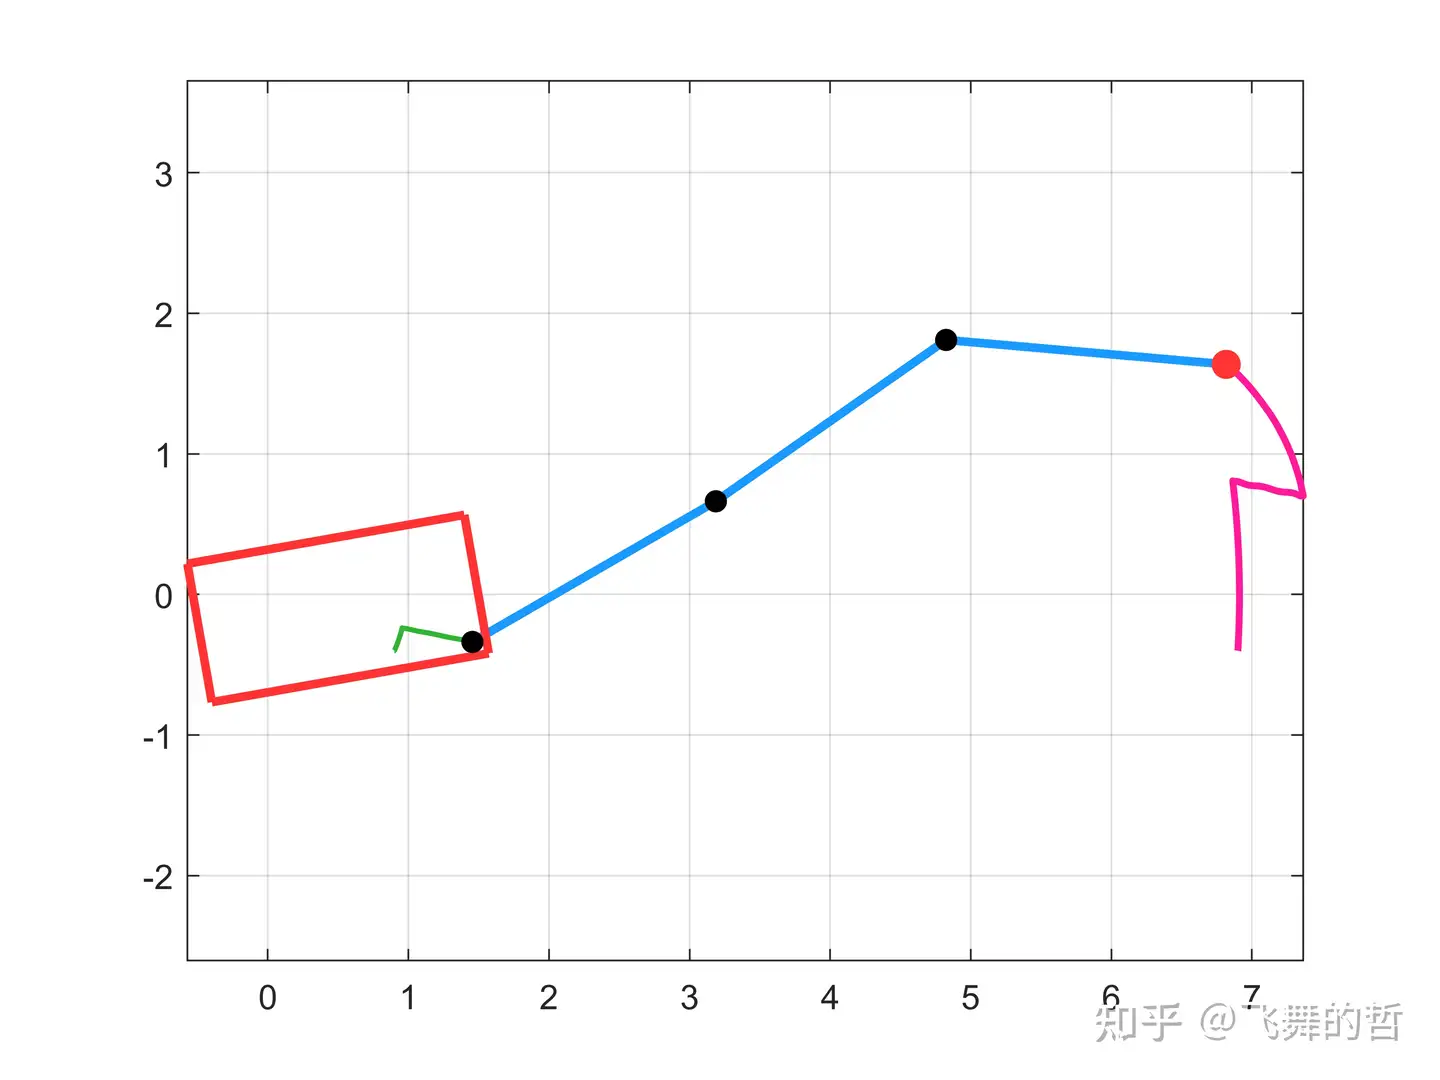
视频效果如下:

【漂浮基三自由度空间机器人仿真】 https://www.bilibili.com/video/BV1C69LBUEKf/?share_source=copy_web&vd_source=35d5de27dd3aaa22bfb5acdde7a8888dwww.bilibili.com/video/BV1C69LBUEKf/?share_source=copy_web&vd_source=35d5de27dd3aaa22bfb5acdde7a8888d

作者简介:长期从事机器人/控制/规划/数学建模领域相关研究,涉及机械臂、轮式机器人、四足机器人、移动机械臂、轮足、机械双臂的建模及控制仿真。 接机器人/控制/规划领域毕业论文辅导 无论你是想入门避障、轨迹规划、轨迹优化、机械臂协同、人机协作、机器人轨迹跟踪,还是完全看不懂文献、对未来比较迷茫或者找工作不知如何下手,我都能提供专业建议,助你少走弯路。高效完成科研。 欢迎交流、讨论,3531225003@qq.com

相关推荐
硅谷秋水6 小时前
面向精确到达任务的机器人-对齐3D高斯溅射方法——基于腕部-相机VLA策略
数码相机·机器学习·计算机视觉·3d·机器人
Evand J9 小时前
【MATLAB例程】基于APF的多无人机动态路径规划与避障仿真。避碰及安全性能分析。附完整代码的下载链接
开发语言·matlab·无人机
鲁邦通物联网1 天前
机器人梯控到站状态机设计:楼层匹配、事件时序与任务判断
人工智能·机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
极客互动API1 天前
企业微信 API 二次开发:外部群机器人能力边界与实战指南
机器人·企业微信·企业微信二次开发·企业微信api·企业微信sdk·企业微信ipad协议
瓶瓶持续学习中1 天前
物理AI与具身智能的技术架构区别:从空间建模到机器人动作执行
人工智能·机器人
Evand J3 天前
【MATLAB例程】二维IMM-UKF定位,基于四个基站的AOA与测距辅助
开发语言·matlab
Evand J3 天前
【MATLAB例程】基于IMM-EKF与AOA/测距融合的二维移动目标跟踪定位
matlab·代码·定位·1024程序员节·toa·aoa
zkk95273 天前
【机器人动力学】(四):动力学回归与最小参数集
机器人·动力学辨识·最小参数集
wechatbot8883 天前
企业微信外部群聊自动回复机器人开发实战
微信·机器人·企业微信·企业微信scrm·企业微信二次开发·企业微信api
水桶学习吧_4 天前
基于MATLAB的圆锥滚子轴承故障诊断仿真
matlab·故障诊断·圆锥滚子轴承