摘要: 商用清洁机器人(如大型洗地机)的跨层调度,是典型的 OT(操作技术)与 IT(信息技术)深度融合场景。在评估不同厂家的机器人梯控 系统时,底层架构的安全性与物理容错率是核心考量指标。本文从系统架构师视角,深度拆解"主板协议对接"与"非侵入式旁路采集"两条技术路线的优劣。重点探讨如何在不触碰电梯主板的前提下,针对重载清洁机器人的物理特性构建精准平层 校验流程,并分享用于处理边缘防卡轮状态机的底层 Python 代码。
导语: 真正的全自动立体保洁,要求系统在垂直空间内拥有极高的鲁棒性。在对比跨层通信架构时,摒弃存在合规隐患的协议逆向工程,选择实现物理感知与逻辑调度解耦的隔离架构,是架构设计的成熟表现。
技术路线对比:为何非侵入式架构是清洁调度的优选
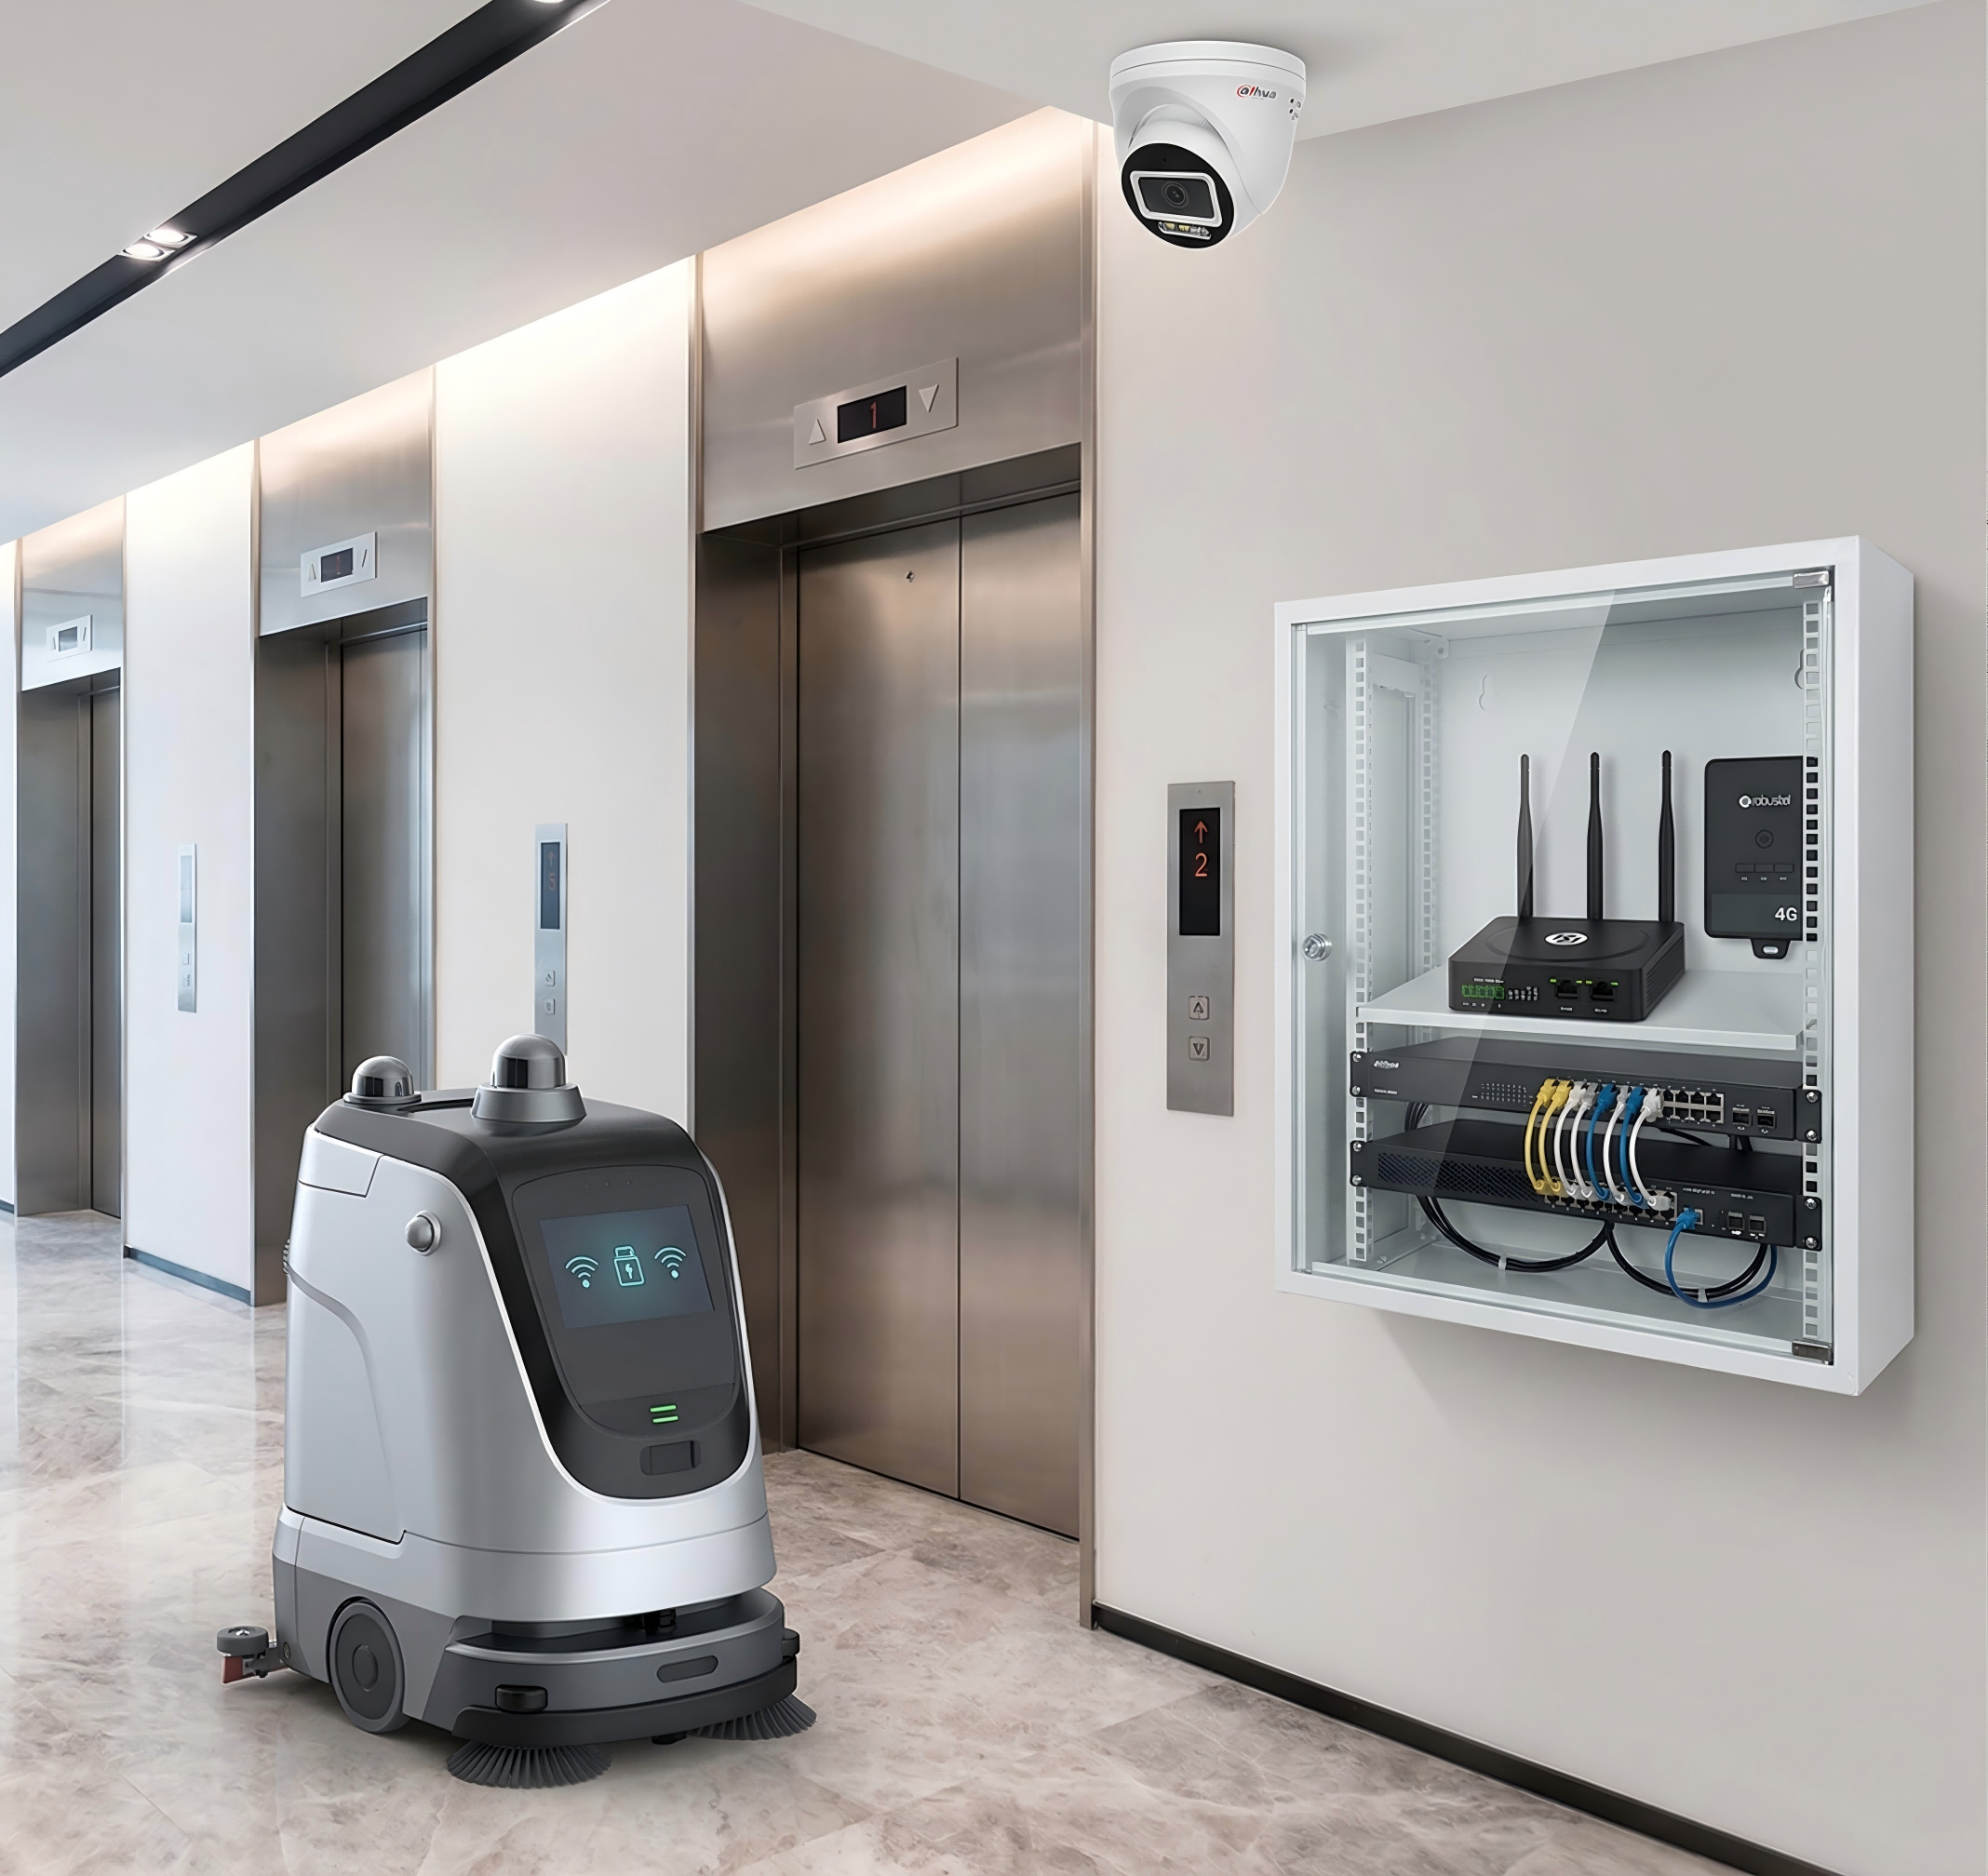
一、 架构分水岭:侵入式协议读取 VS 旁路物理隔离 在楼宇电梯改造中,改动经过安检认证的电气核心回路是工业控制的禁忌。 部分厂家采用的侵入式架构:试图通过 CAN/RS485 接口逆向解析电梯主板协议。这种方案强依赖特定厂家的固件版本,一旦电梯维保升级,系统极易瘫痪,且面临严厉的特种设备违规风险。 规范的非侵入式架构:边缘梯控设备严禁读取主板协议,通过高阻抗的数字输出(DO)通道闭合电梯外呼干接点。状态感知则通过外接独立传感器或旁路数字输入(DI)通道实时监听。这种设计确保了电梯的安全回路独立运行,实现了物理层面的硬件解耦。
二、 清洁机器人专属校验:克服液体晃动与精准平层 商用清洁机器人搭载大容量水箱,加减速时会产生液体晃动(Sloshing effect)。同时,较小的承重轮对地面平整度容忍度较低。如果电梯存在平层误差,机器人的车轮易卡在电梯地坎缝隙中,导致机器倾覆或污水溢出。 因此,优秀的梯控架构必须在边缘侧加入双重物理硬校验:
- 采集加装的独立传感器传回的物理精准平层 到位信号。
- 采集门机系统的旁路门锁彻底断开信号。
三、 核心代码实战:重载机器人乘梯防卡滞状态机 以下 Python 代码模拟了边缘梯控设备如何处理硬件传感器的信号滤波,并安全响应清洁机器人的跨层通信请求:
Python
import time
import logging

logging.basicConfig(level=logging.INFO, format='%(asctime)s - [CLEANING_ELEVATOR_FSM] - %(message)s')

class NonInvasiveElevatorController:
    def __init__(self):
        self.state = "STANDBY"
        self.filter_window = 0.08  # 80毫秒抗干扰采样窗,适应重载引起的微震
        self.signal_stable_time = 0
        self.door_hold_active = False

    def get_independent_sensor_signals(self):
        """模拟读取外围独立传感器的物理电平(架构要求:严禁采集核心主板)"""
        # 返回值:precise_leveling(精准平层对齐), door_fully_open(门禁开启)
        return {"precise_leveling": 1, "door_fully_open": 1}

    def trigger_physical_door_hold(self):
        """触发底层继电器,维持电梯门物理开启,防止夹碰重载机器人"""
        self.door_hold_active = True
        logging.info("Hardware Relay: Door locked open to secure heavy payload transit.")

    def evaluate_transit_safety(self, robot_id, target_floor):
        signals = self.get_independent_sensor_signals()

        # 针对精准平层的双重物理校验,保障满载水箱底盘不卡滞
        if signals["precise_leveling"] == 1 and signals["door_fully_open"] == 1:
            if self.signal_stable_time == 0:
                self.signal_stable_time = time.time()
            elif (time.time() - self.signal_stable_time) > self.filter_window:
                if self.state != "READY_FOR_ROBOT":
                    logging.info(f"Physical alignment strictly verified. Scrubber {robot_id} cleared for floor {target_floor}.")
                    self.trigger_physical_door_hold()
                    self.state = "READY_FOR_ROBOT"
        else:
            self.signal_stable_time = 0
            if self.state == "READY_FOR_ROBOT":
                logging.warning("Physical misalignment detected. Revoking access to prevent sloshing or stuck wheels.")
                self.door_hold_active = False
                self.state = "STANDBY"

# 模拟夜间清洁排班中的逻辑轮询
if __name__ == "__main__":
    controller = NonInvasiveElevatorController()
    for _ in range(4):
        controller.evaluate_transit_safety(robot_id="HEAVY_SCRUBBER_01", target_floor=5)
        time.sleep(0.04)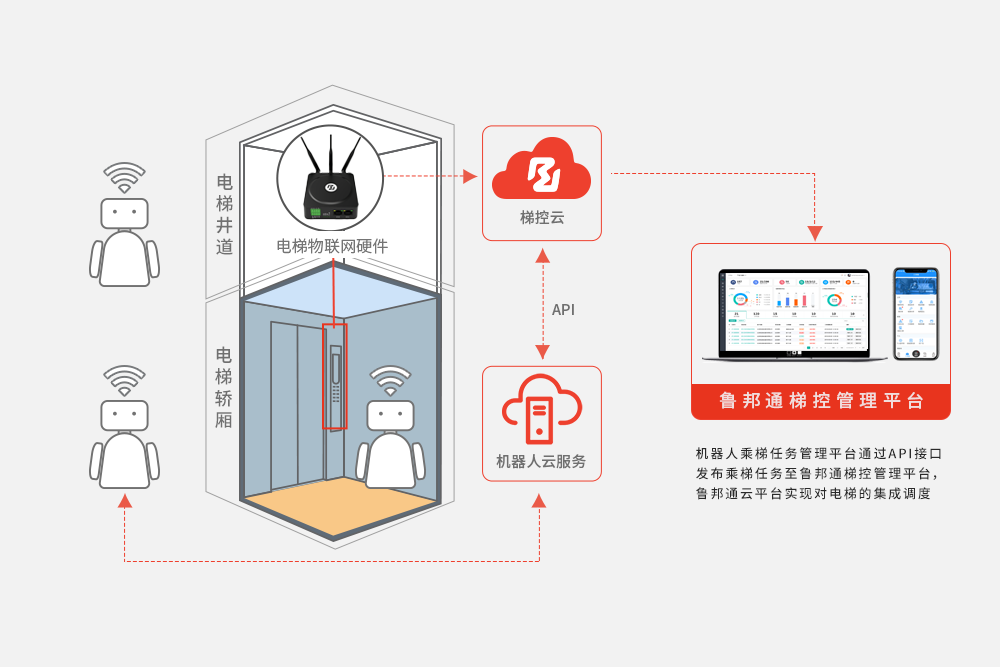
常见问题解答 (FAQ)
问题 1、如果商场局域网断开,维持开门的指令会失效吗?
回答 1、不会。规范的边缘梯控设备支持本地逻辑托管。一旦确认机器人开始进出,门禁维持指令由本地硬件定时器和边缘状态机共同接管,确保物理动作闭环。
问题 2、如何验证厂家方案的真实平层精度?
回答 2、在架构评审时,应要求厂家明确传感器的安装位置与采样频率。依赖云端数据推算平层状态的方案存在延迟风险,只有本地独立传感器直接输出的开关量信号,才能满足高精度的校验要求。
问题 3、在非侵入式架构中,边缘梯控设备如何独立取电以确保电气隔离?
回答 3、在硬件选型与实施时,梯控设备必须配备宽电压工业电源模块,从机房市电或控制柜外围的辅助独立电源取电。严禁从电梯的核心安全回路(如门锁回路、安全窗回路)并联取电,以此保障边缘设备与电梯核心设备的电气边界清晰,防止电压波动干扰电梯主板。
总结: 跨楼层调度的核心在于对物理特性的尊重。通过对比技术路线可以发现,非侵入式 的边缘架构设计能够在保障特种设备完整性的前提下,为商用清洁机器人的立体跨越筑起高可用、合规的数字通道。