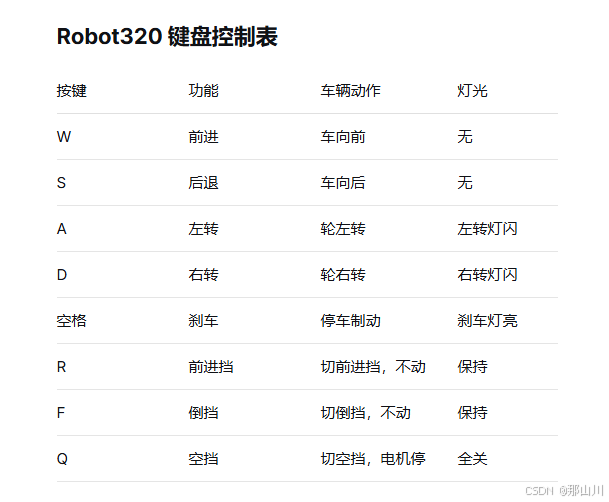
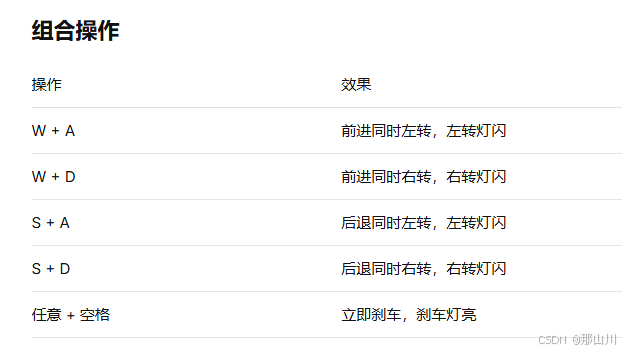
canbus操作记录

Robot320 启动命令归档

终端1:启动虚拟CAN

bash 复制代码
sudo modprobe vcan
sudo ip link add dev can0 type vcan
sudo ip link set up can0

终端2:启动ROS核心

bash 复制代码
roscore

终端3:启动CAN节点

bash 复制代码
rosrun canbus canbus_node

终端4:启动键盘节点

bash 复制代码
rosrun keyboard keyboard_node

终端5:监控CAN报文(可选)

bash 复制代码
candump can0

关闭虚拟CAN(需要时)

bash 复制代码
sudo ip link set can0 down
sudo ip link delete can0
相关推荐
IT19952 分钟前
Nginx + HTTP 服务:解决响应数据包截断,返回内容不全问题
网络·网络协议·http
重生之高冷汉堡包5 分钟前
Perplexity爬虫怎么做?2026常见方案对比、实操教程与问题排查
大数据·网络·爬虫·安全·ai
Brilliantwxx9 分钟前
【Linux】IO(上)全篇:文件本质、C 接口、系统调用与文件描述符
linux·运维·服务器·c语言
承渊政道10 分钟前
Linux网络学习【深入理解应用层HTTP协议、Cookie与Session机制及HTTPS协议原理】
linux·网络·学习·http·cookie·session
北风toto10 分钟前
Linux 服务器通过 tgz 离线部署 Docker
linux·服务器·docker
重生之小比特13 分钟前
【Linux系统】13 基础IO(上)
linux·运维·服务器
CCCCCCCCharlie15 分钟前
从0到1:一个字节的磁盘之旅
linux·开发语言·c++
启博网络19 分钟前
IPv4枯竭、NAT穿透卡顿?用公网IPv6直连搭建异地组网,速度直接起飞
网络·远程安全访问·启博
羑悻的小杀马特20 分钟前
超越Bridge:全面掌握Docker网络隔离与通信的底层逻辑!
运维·网络·docker·容器
运维小斌23 分钟前
麒麟 V10 ARM64 离线部署 OceanBase:8 步实施手册
linux·数据库·oceanbase·麒麟