摘要: 在机器人跨层调度项目中,架构师常面临特种设备管理方"严禁改动原生电路与读取主板总线"的硬性约束。本文深度拆解如何通过引入边缘设备,实现 OT(操作技术)层面的彻底解耦。重点探讨在非侵入式 架构下,如何利用光耦隔离的无源干接点进行指令下发,以及如何依靠外围独立传感器构建高容错的精准平层 校验系统。文章末尾提供了一段用于处理环境杂波与传感器联调的底层 Python 状态机代码。
导语: 稳健的调度系统源于对物理安全边界的敬畏。在无法获取主板协议的受限环境中,摒弃逆向破解,转向外围隔离与独立感知的架构设计,是体现工程师专业素养的成熟路径。
基于电气隔离与独立感知的架构设计
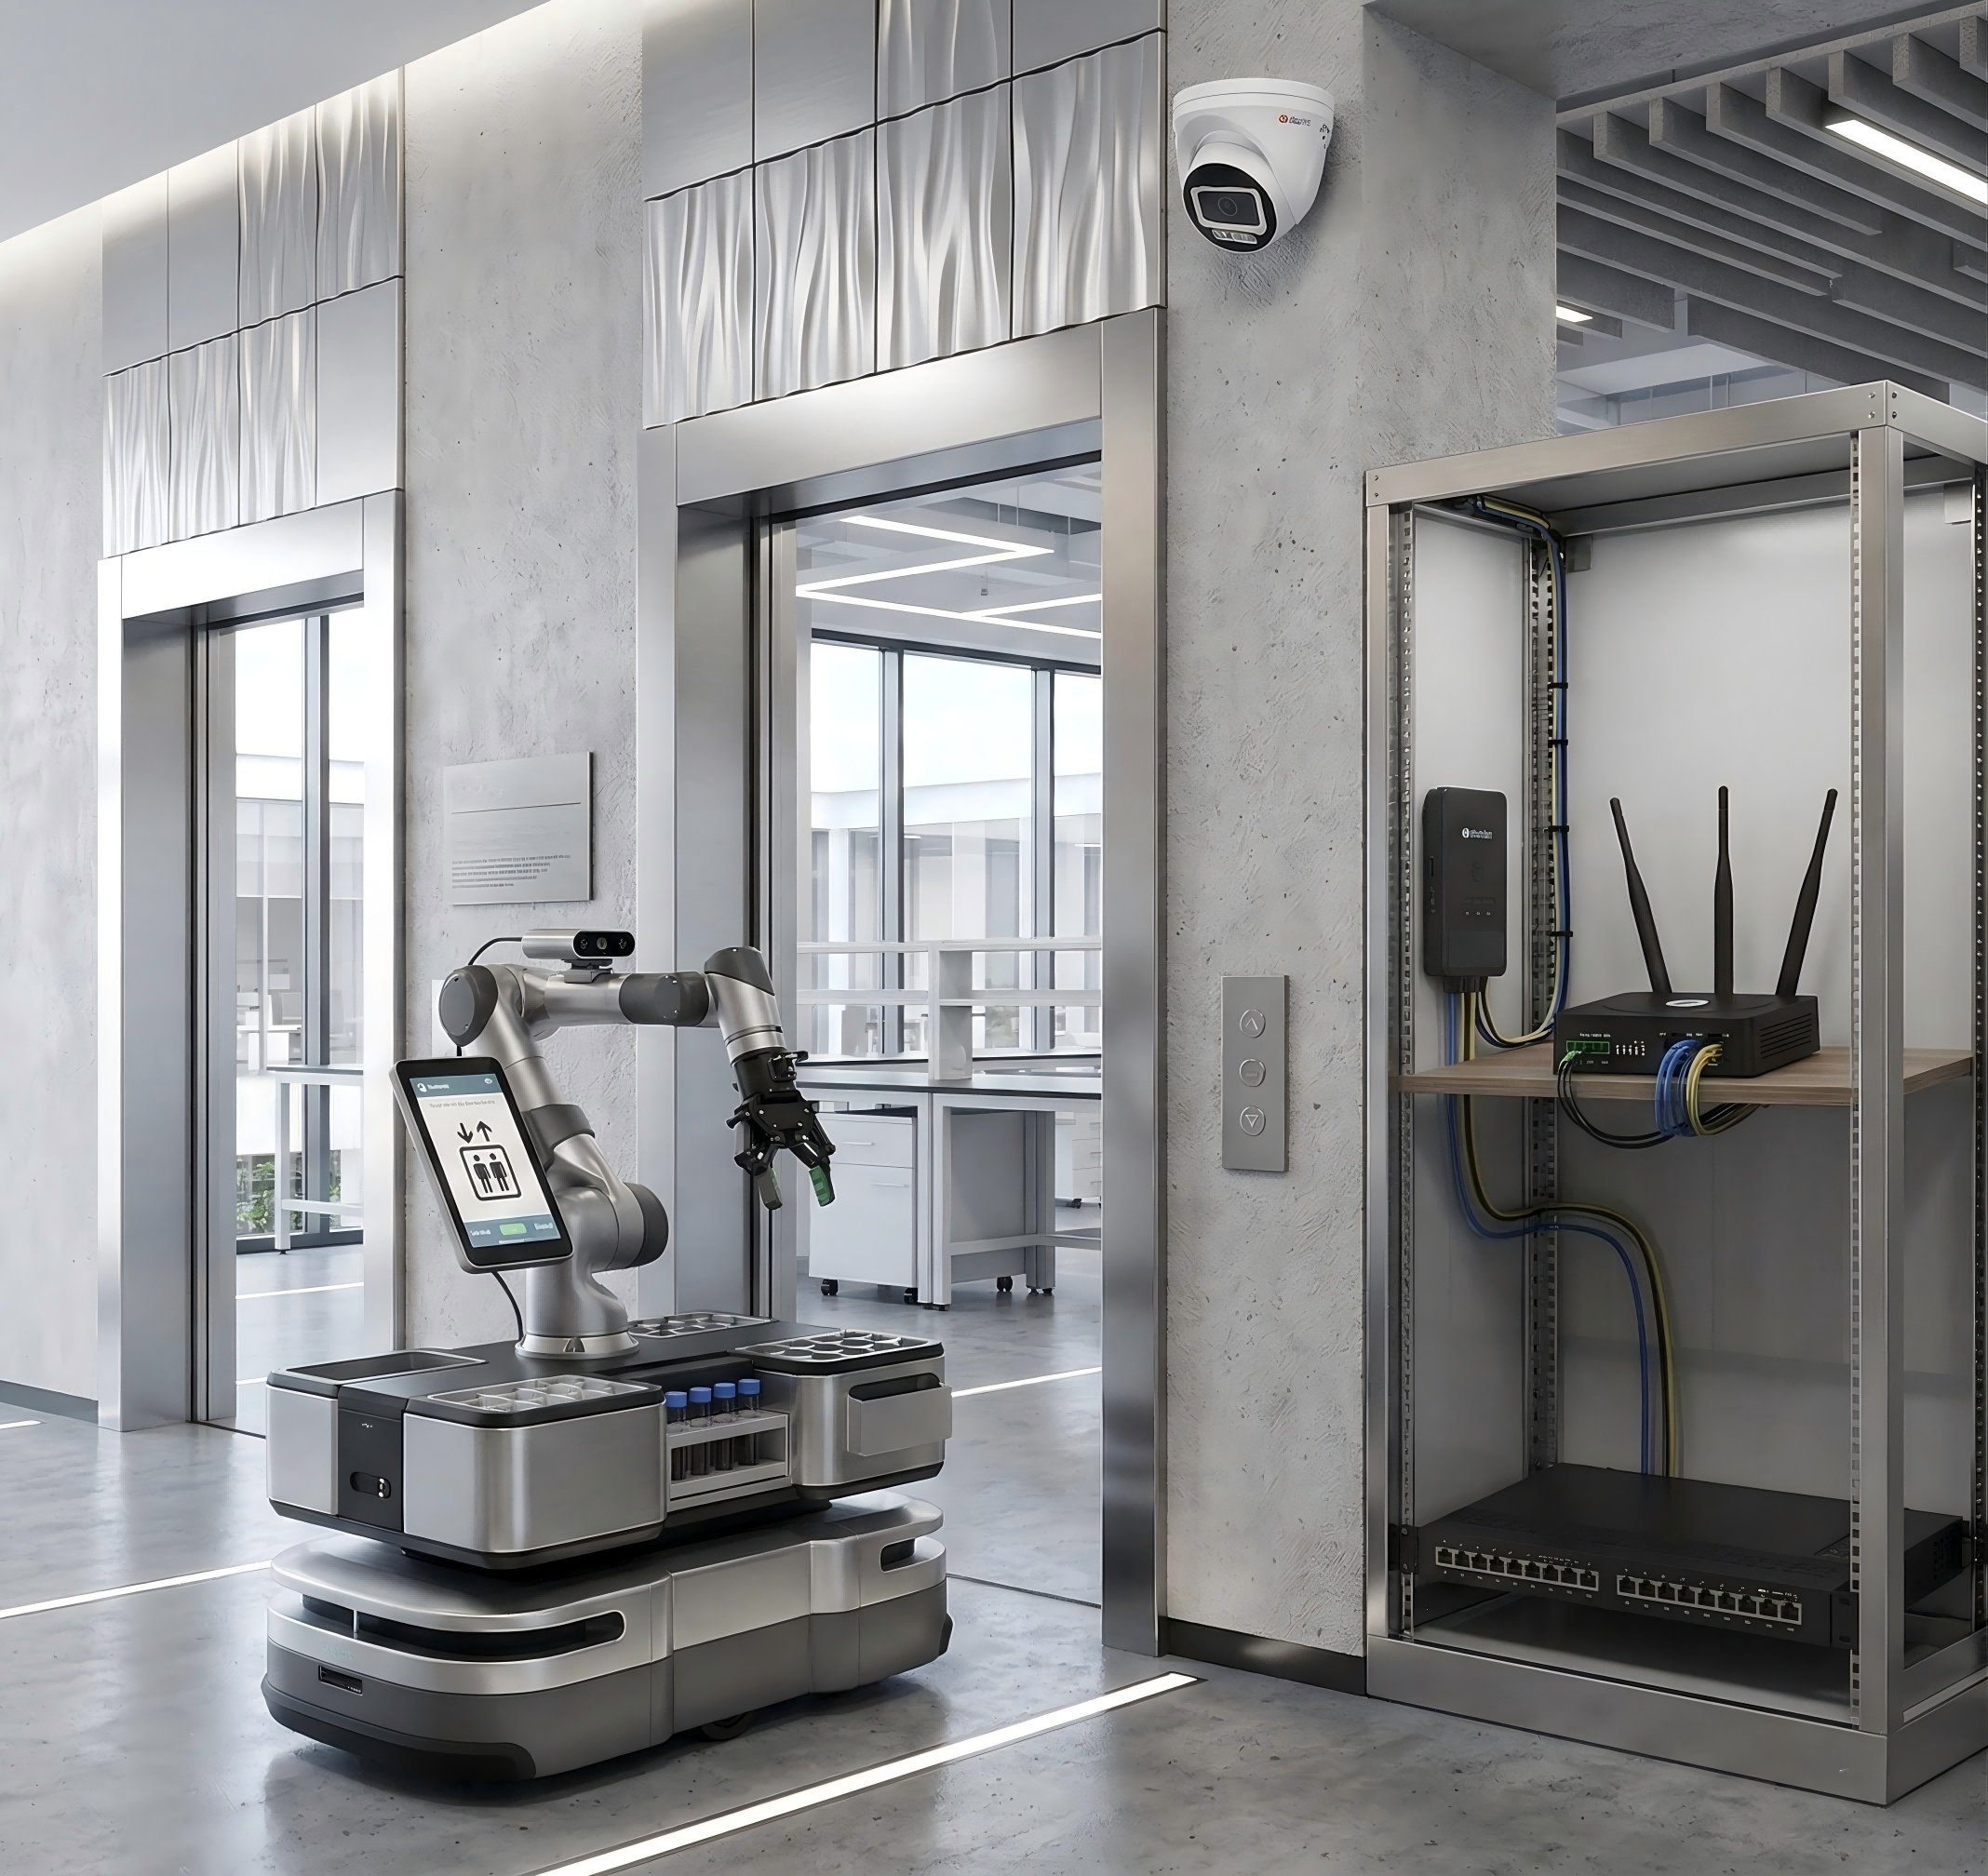
一、 架构重构:无源干接点与电气隔离边界 当面临"不准改电路"的约束时,架构规范要求边缘梯控设备严禁接入电梯的 CAN/RS485 总线。 设备需配置多路光电隔离的数字输出(DO)通道。在物理实施中,这些通道作为继电器节点,并联至电梯呼梯面板的微动开关两端。此时,梯控设备实质上成为一个受网络指令驱动的"数字手指"。这种设计在电气上实现了与电梯核心控制板的完全隔离,保障了电梯原生安全回路的独立运行。
二、 边缘状态感知:独立传感器与精准平层 由于无法从主板获取轿厢位置数据,系统必须建立一套独立的感知网络。 为了防止机器人在进出轿厢时因地坎沉降发生卡滞,架构必须在边缘侧部署高频轮询的物理硬校验:
- 部署独立的磁性或光电传感器,实时采集物理精准平层 到位信号。
- 采集门机系统的旁路开关量信号,结合时间窗滤波算法,过滤门机运行过程中的电气杂波。
三、 核心代码实战:独立感知与防卡滞状态机 以下 Python 代码模拟了边缘梯控设备如何在不依赖主板数据的情况下,处理独立传感器信号并响应跨层通信:
Python
import time
import logging

logging.basicConfig(level=logging.INFO, format='%(asctime)s - [NON_INVASIVE_FSM] - %(message)s')

class NonInvasiveElevatorController:
    def __init__(self):
        self.state = "STANDBY"
        self.debounce_window = 0.05  # 50毫秒硬件防抖时间窗
        self.signal_stable_time = 0

    def get_independent_sensor_signals(self):
        """模拟读取外围独立传感器的物理电平(架构红线:严禁采集主板)"""
        # 返回值:precise_leveling(精准平层对齐), door_fully_open(门禁开启)
        return {"precise_leveling": 1, "door_fully_open": 1}

    def process_transit_request(self, robot_id, target_floor):
        signals = self.get_independent_sensor_signals()

        # 针对精准平层的物理校验,不依赖主板,保障底盘进出顺畅
        if signals["precise_leveling"] == 1 and signals["door_fully_open"] == 1:
            if self.signal_stable_time == 0:
                self.signal_stable_time = time.time()
            elif (time.time() - self.signal_stable_time) > self.debounce_window:
                if self.state != "READY_FOR_TRANSIT":
                    logging.info(f"Independent validation passed. Alignment verified. Robot [{robot_id}] cleared for floor {target_floor}.")
                    self.state = "READY_FOR_TRANSIT"
        else:
            self.signal_stable_time = 0
            if self.state == "READY_FOR_TRANSIT":
                logging.warning("Physical misalignment detected by external sensor. Revoking access.")
                self.state = "STANDBY"

# 模拟高频次的跨层调度请求处理
if __name__ == "__main__":
    controller = NonInvasiveElevatorController()
    for _ in range(4):
        controller.process_transit_request(robot_id="SERVICE_BOT_01", target_floor=12)
        time.sleep(0.04)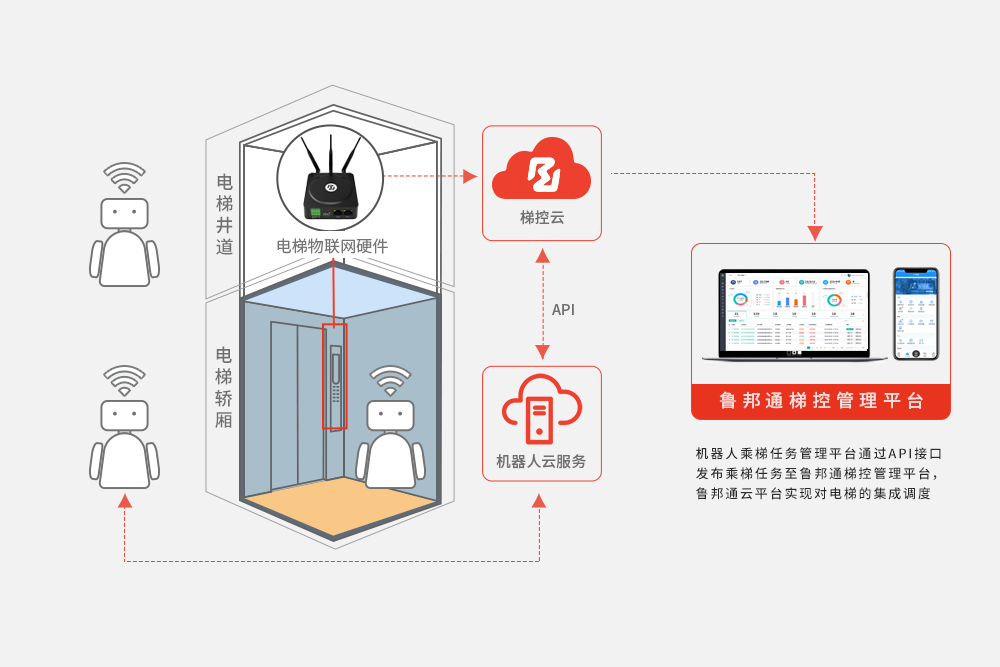
常见问题解答 (FAQ)
问题 1、无源干接点架构如何处理电梯原有按键的冲突?
回答 1、干接点并联在原有按键电路上,逻辑上呈现"或(OR)"关系。梯控设备闭合继电器等同于人工按下按键,电梯自带的控制系统会自动统筹这些指令,不会产生底层逻辑冲突。
问题 2、独立传感器的采样频率应该设置在什么范围?
回答 2、为了捕捉轿厢重载时的微小沉降,独立传感器的采样频率建议在毫秒级别,并配合边缘设备的防抖时间窗算法,确保输出的平层信号稳定可靠。
问题 3、如何确保边缘设备不会倒灌电流至电梯系统?
回答 3、硬件选型时必须确认 DO 通道采用了工业级光耦隔离或高规格的机械继电器,确保控制回路与被控回路之间存在足够的绝缘耐压标准。
总结: 跨楼层调度的核心在于对物理隔离的坚持。通过无源干接点与独立的传感网络设计,非侵入式 的边缘架构能够在严禁改动电路的前提下,为机器人筑起合规、可靠的数字通道。