《相关研究》008:世界模型

世界模型指给定当前状态和一个动作,它预测下一步会变成什么状态。本质是一个模拟器或预测器。例如:"我拿起杯子 → 杯子的位置变了,水可能洒出来"。

视觉语言行为模型指给定视觉观察和人类语言指令,它直接输出机器人要执行的动作。本质是一个策略网络或控制器。例如:"看到红色杯子 + 听到'拿起杯子'指令 → 输出机械臂的关节角度"。
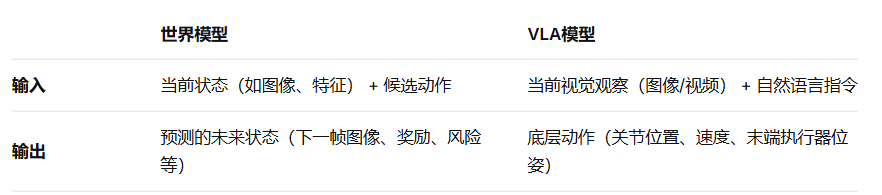
世界模型:通常使用无标签或自监督的视频/状态序列数据。学习的是物理常识(如物体运动学、动力学),不需要动作标签。训练目标是最小化预测误差。

VLA模型:必须使用有动作标签的机器人操控数据。通常需要(图像,指令,动作轨迹)三元组。训练目标是最大化给定观测和指令下正确动作的概率。

VLA + 世界模型 = 更强的智能体 :VLA负责"做什么"(策略),世界模型负责"会发生什么"(模拟)。

典型应用:

规划:VLA采样多个动作,世界模型预测每个动作的未来结果,VLA选择结果最好的动作执行。

想象增强:VLA在实际执行前,先在世界模型中"想象"执行后果,进行试错(类似AlphaGo的自我对弈)。

数据生成:用世界模型生成海量虚拟机器人交互数据,用来训练VLA(解决真实数据稀缺问题)。
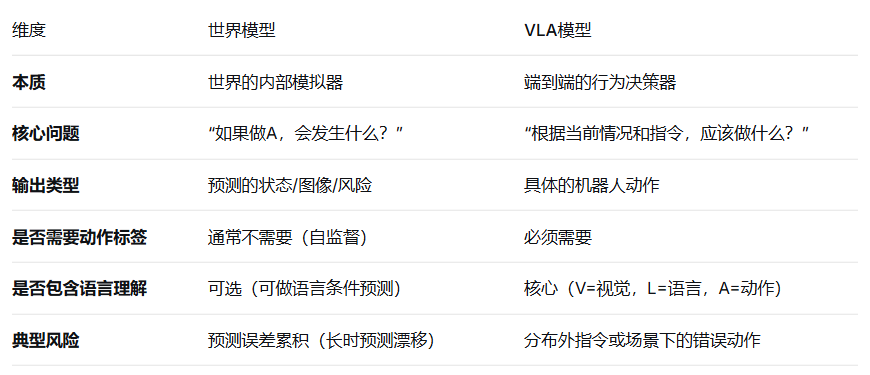
想要简单直接:先做VLA(端到端模仿学习),快速出效果。想要鲁棒、适应性强:在VLA中加入世界模型作为内部模拟器,实现想象规划。目标是通用机器人:两者缺一不可------VLA负责意图,世界模型负责常识。

相关推荐
织码weavecodes2 小时前
织码在线教育系统--主观题 AI 智能阅卷:批量初评与教师复核如何协同
人工智能
Shockang8 小时前
llama.cpp 本地运行 9B 模型:部署、工具调用与微调数据
人工智能
Shockang8 小时前
n8n 智能体工作流实战:触发、工具、记忆与发布护栏
人工智能
冬奇Lab9 小时前
开源项目第241期:YuE2 —— 用符号乐谱当“白盒“接口的开源音乐生成模型,SongBench 超越 Suno v5/v6
人工智能
鶴哥只手遮天11 小时前
Spring AI 2.0.1 深度解析-第 14 章 MCP 服务端(上):注解式实现与工具来源
java·人工智能·开源
鶴哥只手遮天11 小时前
Spring AI 2.0.1 深度解析-第 15 章 MCP 服务端(下):三种协议形态、Streamable 传输与状态管理
java·人工智能·开源
鶴哥只手遮天11 小时前
Spring AI 2.0.1 深度解析-第 16 章 向量存储(上):`VectorStore` 接口体系、`BatchingStrategy`
java·人工智能·开源
鶴哥只手遮天11 小时前
Spring AI 2.0.1 深度解析-第 12 章 工具循环的流式形态、Usage 累加与扩展体系
java·人工智能·开源
鶴哥只手遮天11 小时前
Spring AI 2.0.1 深度解析-第 23 章 模型供应商实现:从 `OpenAiSetup` 到 Bedrock
java·人工智能·开源