ros生态系统

1.发行版(Distribution):ROS发行版包括一系列带有版本号、可以直接安装的功能包。

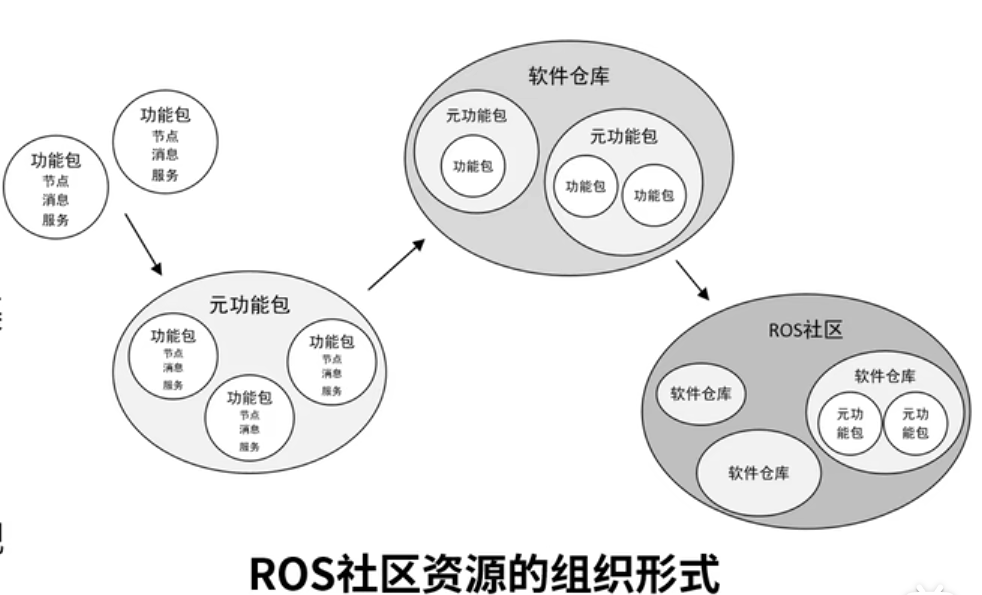
2.软件源(Repository):ROS依赖于共享网络上的开源代码,不同的组织机构可以开发或者共享自己的机器人软件。

3.ROSwiki:记录ROS信息文档的主要论坛,建议使用谷歌搜索

4.邮件列表(Mailing list):交流ROS更新的主要渠道,同时也可以交流ROS开发的各种疑问。

5.ROSAnswers:https://robotics.stackexchange.com/咨询ROS相关问题的网站。

6.博客(Blog):发布ROS社区中的新闻、图片、视频(http://www.ros.org/news)
相关推荐
程序员-King.12 天前
【ROS1】Noetic 开发工作流程与常用命令
c++·ubuntu·ros
滴啦嘟啦哒16 天前
【具身笔记】【π0.5 微调与仿真】三、libero数据可视化
笔记·python·ros·vla
free_android17 天前
ROS2 TF 树详解与 rviz Fixed Frame 正确配置
ros·rviz
wdfk_prog1 个月前
Wi-Fi Direct教程 01:在 Ubuntu 搭建双 mac80211_hwsim + wpa_supplicant 2.12
linux·运维·服务器·ubuntu·ros·wifi-direct
wdfk_prog1 个月前
ROS教程17:Navigation / move_base——从定位、Costmap、Planner 到 cmd_vel
ros
wdfk_prog1 个月前
ROS教程08:从 TransportTCP::connect() 追到 TCPROS Connection Header、序列化与 Socket 数据传输
运维·缓存·docker·容器·ros
wdfk_prog1 个月前
ROS教程11.5:roscore源码阅读——从启动脚本到 Master 注册表与控制面
ros
wdfk_prog1 个月前
ROS教程10:从 gtest 到 rostest——Unit Test、Node 集成测试、rosbag 与 rqt 验证闭环
运维·缓存·docker·容器·ros
wdfk_prog2 个月前
ROS教程07:从 ros::start() 顺着源码读懂 Master、XML-RPC 与 Topic 注册发现
运维·缓存·docker·容器·ros
wdfk_prog2 个月前
用 Git Submodule + Sparse Checkout 管理 RT-Thread:内核、BSP、第三方库与业务代码分层实践
运维·缓存·docker·容器·ros