为什么要融合GPS?
在常规导航中,不需要对里程计再次进行递推,但是我们应用的场景是PX4+QGC,利用PX4的勘探功能来巡检,这里就必须要用到GPS输入。
Fast-Lio
该算法会输出一个里程计话题,我的思路是在开阔场景下获取具有一定精度的GPS定位,然后切换到里程计递推GPS,将获得的GPS经纬高信息转换为UBX协议,通过串口设备连接到Pixhawk的GPS口,实现Fast-Lio里程计到GPS坐标系的转换。
LIO-SAM
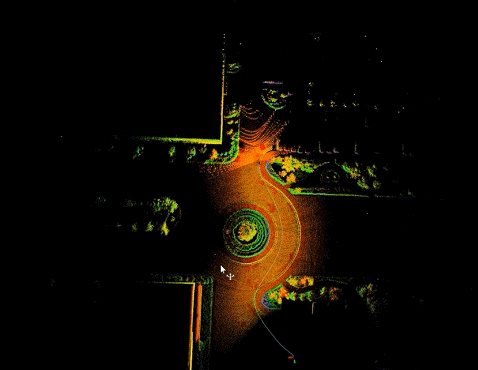
LIO‑SAM 是紧耦合激光‑惯性里程计 ,基于因子图与 iSAM2 增量平滑优化,相比 Fast‑LIO,在全局一致性、多传感器融合、长时间低漂移、回环修正上优势明显,更适合室外大范围、长时间巡检场景。
1. 原生支持 GPS 融合
- 内置 GPS 因子,可直接把 GPS 经纬高作为全局约束加入因子图。
- 自动时间戳插值、协方差加权,不需要自己写"里程计递推GPS"。
- 输出的里程计天然对齐 GPS 全局坐标系,直接输出经纬度/UTM,可直接对接 PX4 的 GPS 输入,无需额外坐标转换。
2. 紧耦合因子图优化,长时间漂移极小
- Fast‑LIO 是滤波/滑窗式,侧重实时,长时间会累积漂移。
- LIO‑SAM 是全局因子图 + 回环检测 ,能把历史所有约束一起优化,长时间(30 min+)漂移远小于 Fast‑LIO。
- 室外 3 km 巡检,LIO‑SAM 误差通常 < 1 m,Fast‑LIO 一般 1--2 m 甚至更大。
3. 建图质量高、全局一致,适合巡检重复路径
- 采用关键帧 + 局部滑窗匹配,兼顾实时性与全局一致性。
- 回环检测可自动修正历史轨迹漂移,适合无人机反复巡检同一片区域。
- Fast‑LIO 地图是增量式,不做全局回环优化,重复路径容易"重影"。
4. 对 IMU 偏差在线标定,长时间更稳
- 因子图中把 IMU 偏置(bias)作为状态变量一起优化,实时补偿漂移。
- Fast‑LIO 偏置校正较弱,长时间 IMU 漂移会直接带到里程计里。
简短对比(可直接用)
- Fast‑LIO :快(100 Hz+)、轻量、适合高速飞行、短期精度好、长时间漂移大、GPS融合弱。
- LIO‑SAM :稍慢(10--20 Hz)、原生GPS融合、全局优化、回环修正、长时间低漂移,更适合室外大范围、长时间巡检+PX4定位场景。