基于 OpenCV 的 FY2 云顶图云块追踪算法实现

二、算法原理

2.1 整体思路

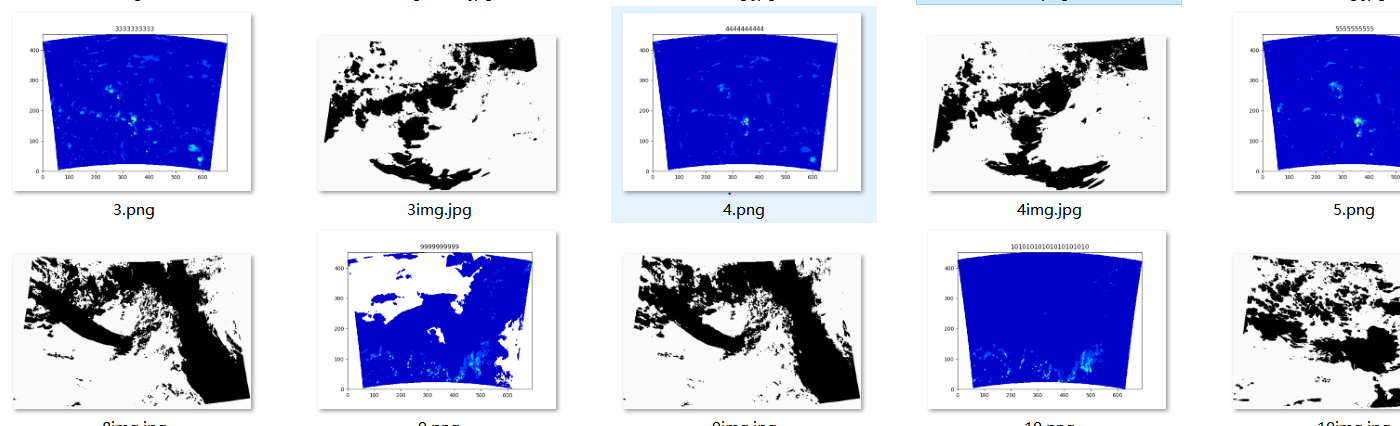
初始定位:用户提供起始经纬度范围(矩形框),程序将其转换为图像像素坐标,作为追踪的初始目标框。

逐帧追踪:利用 OpenCV 的 MIL(Multiple Instance Learning)追踪器 对后续时次的云顶图进行目标跟踪,获取每一帧中云块的位置矩形。

轮廓提取与质心计算:在追踪到的矩形区域内,通过阈值分割提取云顶高大于 210(单位:0.1K?实际为灰度值)的连通区域,找出最大面积轮廓,计算其几何质心。

坐标转换与速度计算:将像素质心转换为经纬度,利用大圆距离计算相邻时次间的位移,最终得到平均移速(km/h)和移动轨迹点。

观看 详细文章和获取完整代码请点击 基于 OpenCV 的 FY2 云顶图云块追踪算法实现
相关推荐
向上的车轮3 小时前
AI音乐创作实战:用Workbuddy定制专属BGM并仿写《Star Sky》
人工智能·ai音乐·workbuddy
宸津-代码粉碎机8 小时前
OpenAI 连夜迎战 Grok Bot 和 Muse:AI 智能体从 “会聊天” 到 “能办事”,现在入场还来得及吗
java·大数据·人工智能·分布式·python
专注仿真9 小时前
ACM算法
算法·深度优先
做萤石二次开发的哈哈9 小时前
视频解码器怎么对接?解码上墙、电视墙开窗与场景切换的ISAPI接入实战
人工智能·物联网·监控·视频编解码·大屏端·萤石开放平台·蓝海aiot一站式工作台
Leo.yuan9 小时前
2026年本地化Data Agent优质厂商盘点:哪些产品更适合企业生产环境
大数据·数据库·人工智能
长谷深风1119 小时前
Tool与Skill:AI能力设计的分水岭
java·人工智能·ai·大模型·aiagent
科技观察哨9 小时前
六足平台选型与纳米定位系统集成:HEB-640六自由度位移台在半导体光刻对准中的参数边界与国产替代评估
前端·人工智能
云上先途9 小时前
任务智能体可以自动完成哪些类型工作,是不是只能做简单重复操作?
大数据·人工智能
明志数科10 小时前
具身智能数据供给的分层:分布式采集与入厂采集的工程边界分析
人工智能·机器学习·机器人
像风一样自由202010 小时前
41.用FastAPI搭建一个RAG后端需要哪些接口
人工智能·大模型·fastapi·rag·智能体