1.ROS2-Install

文章目录

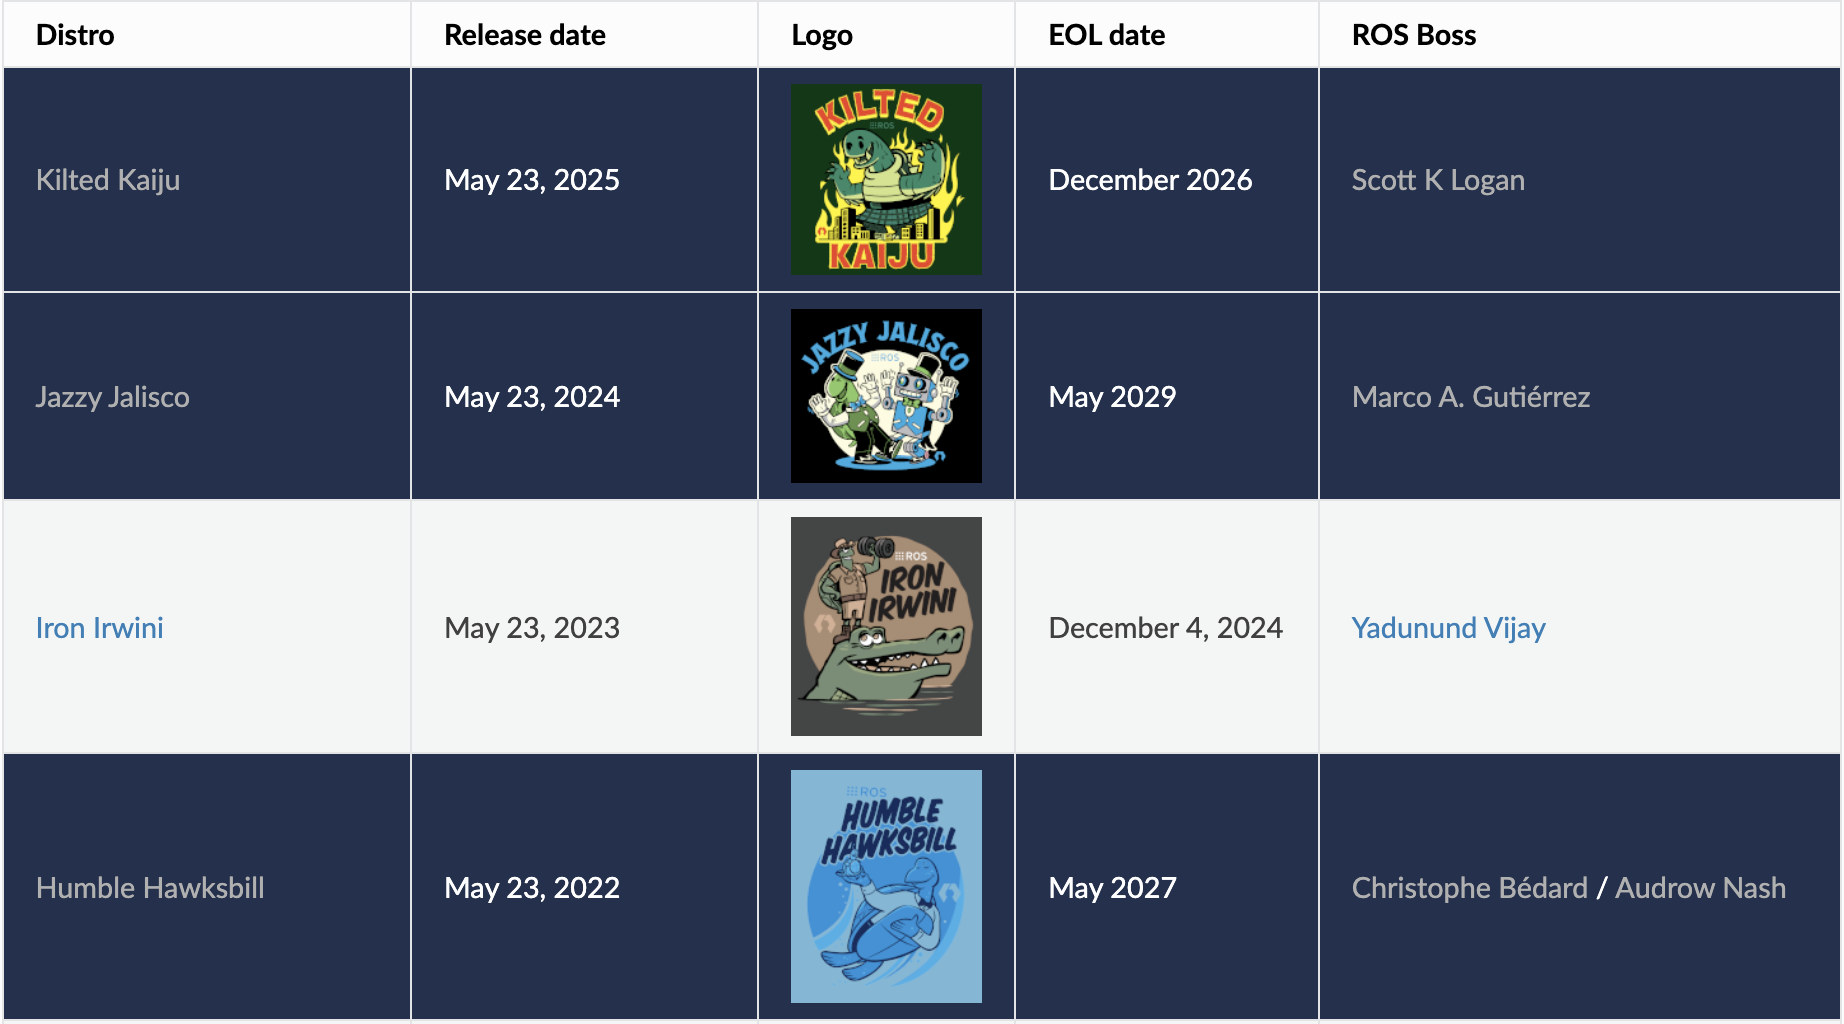
选择版本

官网:

下载过程暂时没有,现在不是docker就是服务器配好的

加载全局ros

bash 复制代码
# 直接放终端配置里
vim .bashrc
# 加载全局的ros
source /opt/ros/jazzy/setup.bash 

测试

bash 复制代码
# 1st bash
ros2 run demo_nodes_cpp talker
# 2nd bash
ros2 run demo_nodes_cpp listener

build workspace

bash 复制代码
mkdir ros2_ws
mkdir src
bash 复制代码
# 在workspace下,创建工作目录
colcon build
bash 复制代码
cd install
ls
# local_setup.bash 只会引用工作空间的ros
# setup.bash 会引用全局的ros
source setup.bash
bash 复制代码
# 直接放终端配置里
vim .bashrc
# 加载自定义的ros packages
source ~/ros2_ws/install/setup.bash 
相关推荐
进击的明明23 分钟前
当AI开始“边想边干”:深入聊聊ReAct,以及如何用Python手搓一个简单Agent
python·面试·agent
全栈弄潮儿1 小时前
Python实战第8期:函数
后端·python·编程语言
卷无止境3 小时前
暗流与破局:AI时代的代码安全审查工具全景指南
后端·python
卷无止境5 小时前
一人公司的全栈选型指南:让 AI Agent 写得快,也让生意跑得稳
后端·python
滴啦嘟啦哒7 小时前
【具身笔记】【π0.5 微调与仿真】五、在MuJoCo中实现可视化仿真
笔记·python·vla·具身
weixin_307779137 小时前
C++代码实现MATLAB中的fitrtree函数功能
开发语言·c++·算法·matlab
AI wins7 小时前
c++新增頭文件
c++
全栈练习生7 小时前
AI安全与红队测试
python·ai
Shadow(⊙o⊙)7 小时前
仿muduo实现高并发服务器——事件就绪管理Channel.hpp
服务器·c++
费曼学习法8 小时前
把「发送成功」当「送达」?我排查 IM 长消息被静默吞掉的完整过程
python·ai编程·自动化运维