目录
尊敬的研发工程师:
在具身智能的研发进程中,您是否也正面临以下挑战?
-
**物理样机调试风险高:**极端动作测试易导致硬件损坏,每次"炸机"都意味着高昂的维修成本与研发进度延误。
-
**算法迭代周期长:**强化学习训练依赖海量试错,在真实硬件上直接训练面临机械磨损与维护费用的双重压力。
-
**Sim-to-Real 迁移难:**仿真环境与真实物理差异过大,导致策略迁移后表现大幅下降。
或许,CoppeliaSim 能够帮你解决上述难题!一款基于分布式控制架构 的多功能机器人仿真平台,能在虚拟空间中完成具身智能体的全流程验证,帮助您将研发风险前置、成本大幅降低。
一、为什么考虑CoppeliaSim?
CoppeliaSim提供高保真的虚拟验证环境 ,帮助您在零硬件损耗下 完成算法验证与物理交互测试,显著缩短 Sim-to-Real 的迁移周期,是具身智能研发的"加速器"。
1.1的真实物理交互
-
内置MuJoCo、Bullet、ODE等5款主流物理引擎
-
精准模拟碰撞、抓取、软体交互、绳索布料等复杂场景
-
为Sim-to-Real提供坚实的底层物理支撑
1.2专为算法训练与"脑干协同"设计
-
合成数据工厂可自动生成深度、语义、力觉等标注数据
-
支持正逆运动学求解,适配分支、闭环、冗余自由度等复杂机构
-
集成OMPL库,可实现灵活高效的路径与运动规划
1.3无缝对接主流开发生态
-
支持Python、Lua、C++、MATLAB等7种语言接口
-
原生兼容ROS/ROS2,现有算法与通信机制平滑迁移
-
适配人形、机械臂等各类具身智能体模型开发
1.4长效研发资产构建
-
通过边界测试与风险规避,模拟极端工况及硬件失效场景
-
实现策略训练成本集约,高频训练免去真实硬件磨损
-
缩短虚实迁移周期,预部署调优可有效降低迁移难度
二、典型应用场景
以下场景正是研发中最容易反复"掉坑"的环节------CoppeliaSim能在以下场景中帮助团队提前排雷。
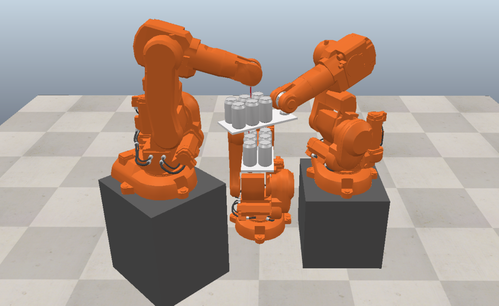
2.1人形/机械臂等本体构型快速迭代
修改关节自由度、传感器布局后即时验证效果,减少物理样机改版次数。
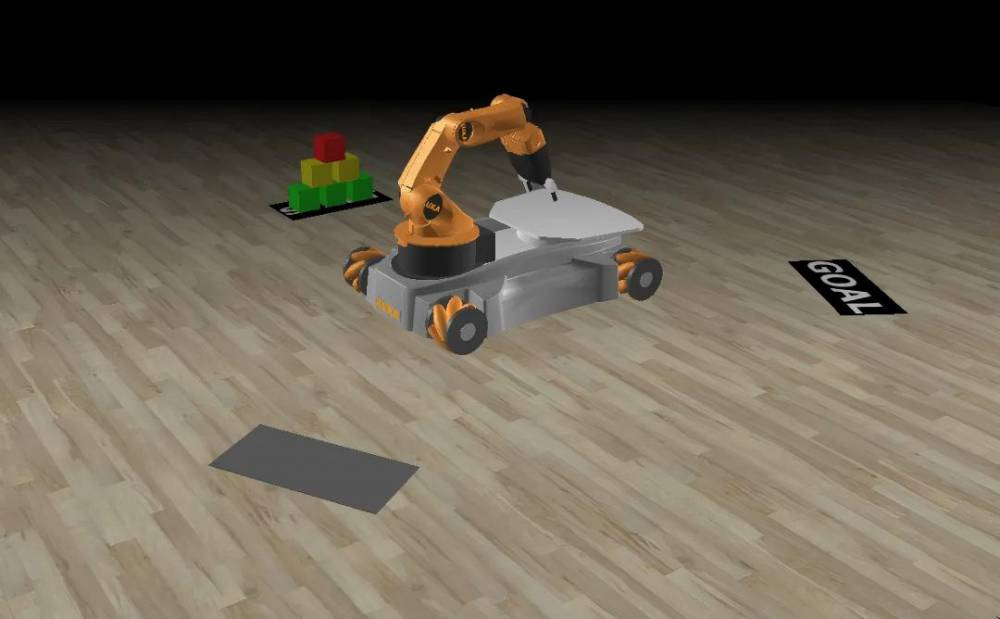
2.2复杂任务策略部署
在虚拟家庭、仓库等非结构化场景中直观评估作业效能,跨环境切换测试算法鲁棒性。
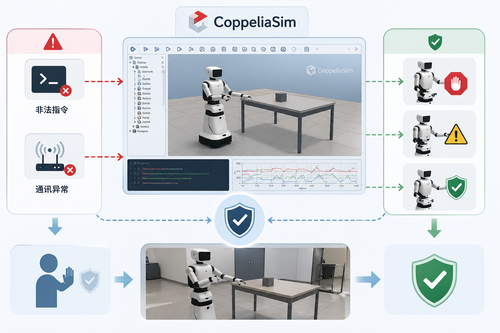
2.3安全机制验证
模拟非法指令或通讯异常,确保机器人实地运行中的人机交互安全。
我是分享技术干货的康谋,欢迎关注互动~
https://mp.weixin.qq.com/s/-Gs55LM1sLOYHbIWYh_Lmg https://mp.weixin.qq.com/s/-Gs55LM1sLOYHbIWYh_Lmg