TIM-输入捕获之编码器模式
输入捕获(Input Capture)是一种通过定时器记录输入引脚信号到达时刻的功能,常用于测量外部信号的频率、周期、脉宽等。
采集的精度是4,这里倍频选择4-1
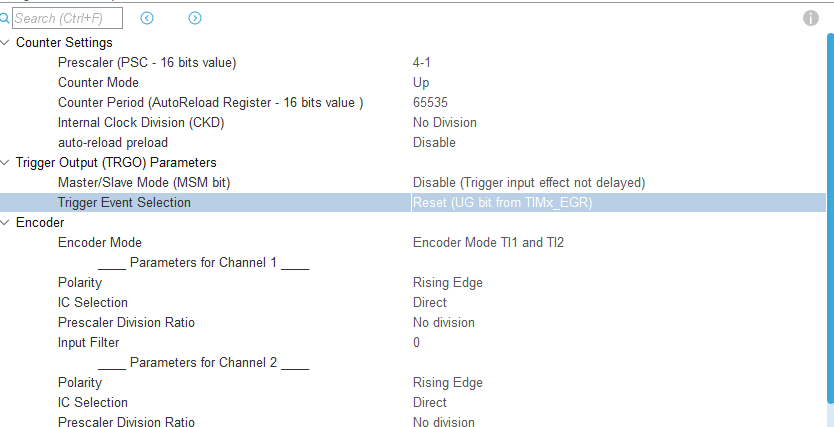
主程序
/* USER CODE BEGIN 2 */
	HAL_TIM_Encoder_Start(&htim3,TIM_CHANNEL_ALL);

  /* USER CODE END 2 */

  /* Infinite loop */
  /* USER CODE BEGIN WHILE */
  while (1)
  {
     encoder_cnt = __HAL_TIM_GET_COUNTER(&htim3);
		//检测编码器是否移动
		if(encoder_cnt != encoder_last)
		{
			 encoder_static = 0;
			no_move_time = HAL_GetTick();
			int16_t diff = encoder_cnt - encoder_last;
			if(__HAL_TIM_IS_TIM_COUNTING_DOWN(&htim3))
				printf("逆时针运动:%d,当前位置%d\r\n",diff,encoder_cnt);
			else
				printf("顺时针运动:%d,当前位置%d\r\n",diff,encoder_cnt);
		}
		else
		{
			//超过两秒静止
			if(HAL_GetTick() - no_move_time > 2000 && encoder_static == 0)
			{
				encoder_static = 1;
				printf("当前编码器静止2秒,当前位置:%d\r\n",encoder_cnt);
			}
		}

		if(HAL_GPIO_ReadPin(GPIOA,EC11_SW_Pin) == GPIO_PIN_RESET)
		{
			HAL_Delay(20);
			if(HAL_GPIO_ReadPin(GPIOA,EC11_SW_Pin) == GPIO_PIN_RESET)
			{
				printf("SW按钮被按下\r\n");
				while(HAL_GPIO_ReadPin(GPIOA,EC11_SW_Pin) == GPIO_PIN_RESET);
			}
		}


		/* USER CODE END WHILE */

    /* USER CODE BEGIN 3 */
  }
  /* USER CODE END 3 */
}