随着人形机器人走向工程化量产,关节控制方案的选择正成为决定整机性能、成本与可靠性的关键一环。++如何让关节"听话"的同时,不让通信成本吃掉利润++,正成为产业链上下游共同面临一个的底层命题。
01 行业痛点
相较于普通工业传动,机器人关节控制对双足步态切换、全身协调控制、高增益阻抗补偿等多自由度耦合动作的同步性、时延和一致性有着更为严苛的要求。通信链路几十微秒的误差,就可能被放大成抖动、相位滞后与调试难题。
然而,当前行业主流的通信方案,却各自面临着难以忽视的痛点:
1.传统CAN方案
-
**硬件集成困难:**当前市面主流的CAN卡硬件集成度较低,长期运行易丢帧
-
**软件体验差:**配套软件功能薄弱,二次开发困难,无法满足电机CAN节点诊断需求
2.EtherCAT方案
-
**布线复杂:**线束多、拓扑管理繁琐,影响开发效率
-
**整体成本偏高:**虽然开发难度较低,但线束与接口成本叠加后,总成本优势不明显
3.成本结构压力
目前主流的机器人,尤其是小型特种机器人,核心成本集中在电机和内部主板,通信方案的选型直接影响整机BOM成本和量产可行性。
02 虹科解决方案
面对++"成本高、布线繁、集成难"++ 的三重困局,虹科推出了兼具性价比和稳定性的**「PCAN-Chip PCIe FD芯片」**方案
方案核心
虹科 PCAN-Chip PCIe FD
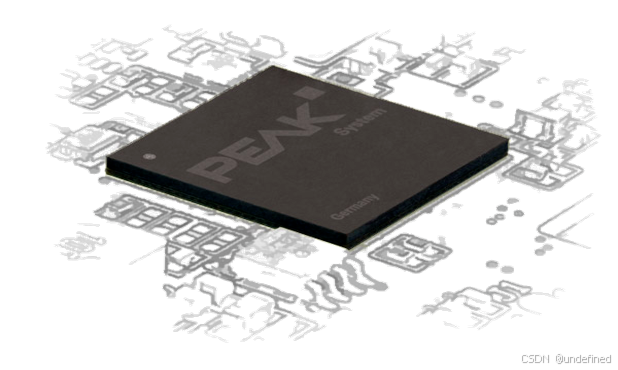
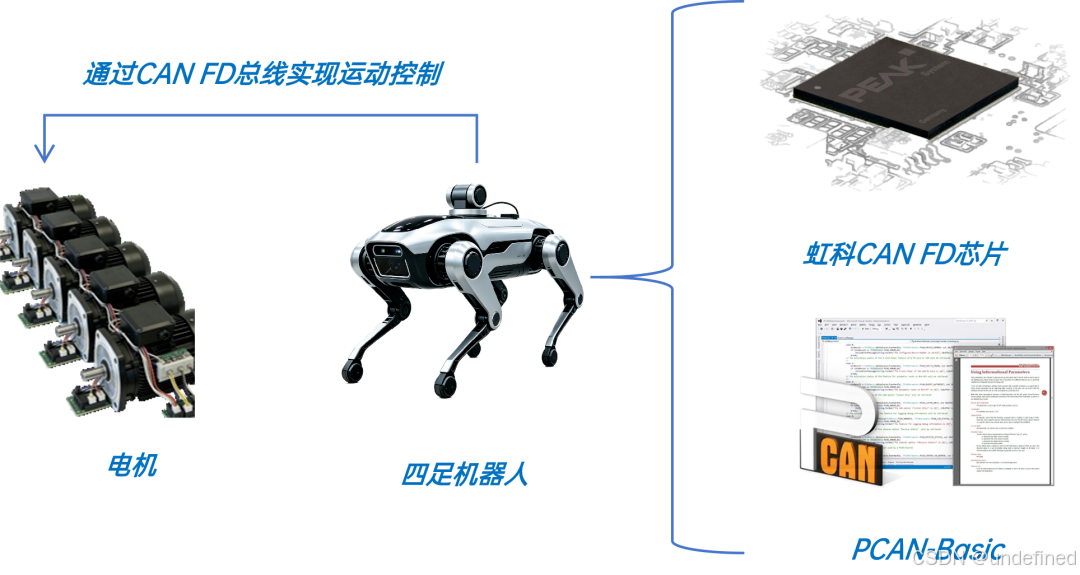
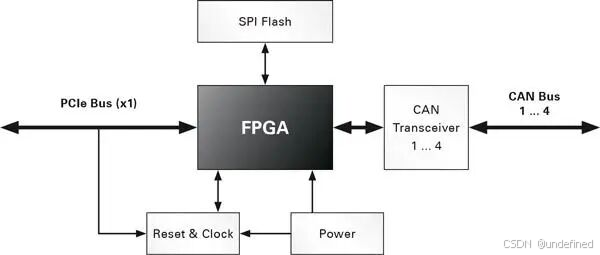
基于FPGA技术的芯片级解决方案,通过PCI Express总线最多可实现4个CAN FD通道,++可直接嵌入机器人的CAN控制主板++,实现对关节的精准通信控制。
关键技术规格
-
协议支持:
符合CAN 2.0 A/B和CAN FD规范,支持ISO及非ISO标准的CAN FD切换
-
高速传输:
PCI Express连接,比特率高达2.5 Gbit/s;PCIe数据搬迁采用总线主DMA方式,支持32位及64位内存地址
-
高精度诊断:
支持总线负载测量(含错误帧和过载帧),可对进出CAN报文进行错误生成,满足物理层底层诊断需求
-
驱动与软件:
提供Windows 11/10 (x64)及Linux驱动;含CAN监控软件PCAN-View、二次开发接口PCAN-Basic API等
03 核心优势
✅高效集成部署
芯片级方案可嵌入控制主板,单芯片扩展4路CAN通道,简化板内集成走线,部署便捷高效
✅ 性能卓越不丢帧
微秒级精度,长时间连续运行不丢帧。CAN FD单帧64字节,配合UDS API,满足高速刷写及高增益控制需求
✅ 底层诊断能力
可实时监测总线负载,评估网络负荷,并通过错误帧生成与注入进行容错测试等
✅ 二次开发支持
提供全面的配套API资源,专业技术团队提供定制开发与集成服务
虹科PCAN-Chip PCIe FD芯片方案,基于FPGA技术,通过PCI Express总线灵活扩展++多路CAN/CAN FD通道++ ,提供++微秒级时序精度++ 、长时间++++连续运行不丢帧++++ 的高确定性通信,同时大幅简化布线、降低系统成本, 为机器人关节控制提供了一条高性价比、高集成度、高确定性的可靠路径。
应用价值
提升集成效率
通过PCIe总线灵活扩展多通道,简化集成与配置流程,降低现场部署难度
解决性能瓶颈
微秒级时序精度,长时间运行不丢帧,适配机器人关节复杂工况
控制整体成本
芯片级方案降低BOM成本,同时替代昂贵诊断设备,实现多维度降本
灵活适配架构
既可用于纯CAN/CAN FD架构,也可作为EtherCAT等主干总线的补充或降本替代,尤其适合节点数可控、驱动侧智能化程度高的分区控制场景
虹科具身智能解决方案

虹科提供从深度感知、智能协同到精密执行的具身智能全栈解决方案,以工业级高可靠软硬件,驱动智能机器人未来!