塑胶加强筋设计基于灵敏度的拓扑优化-CAE操作过程

前言

本例演示如何设计一个带加强筋的注塑零件。

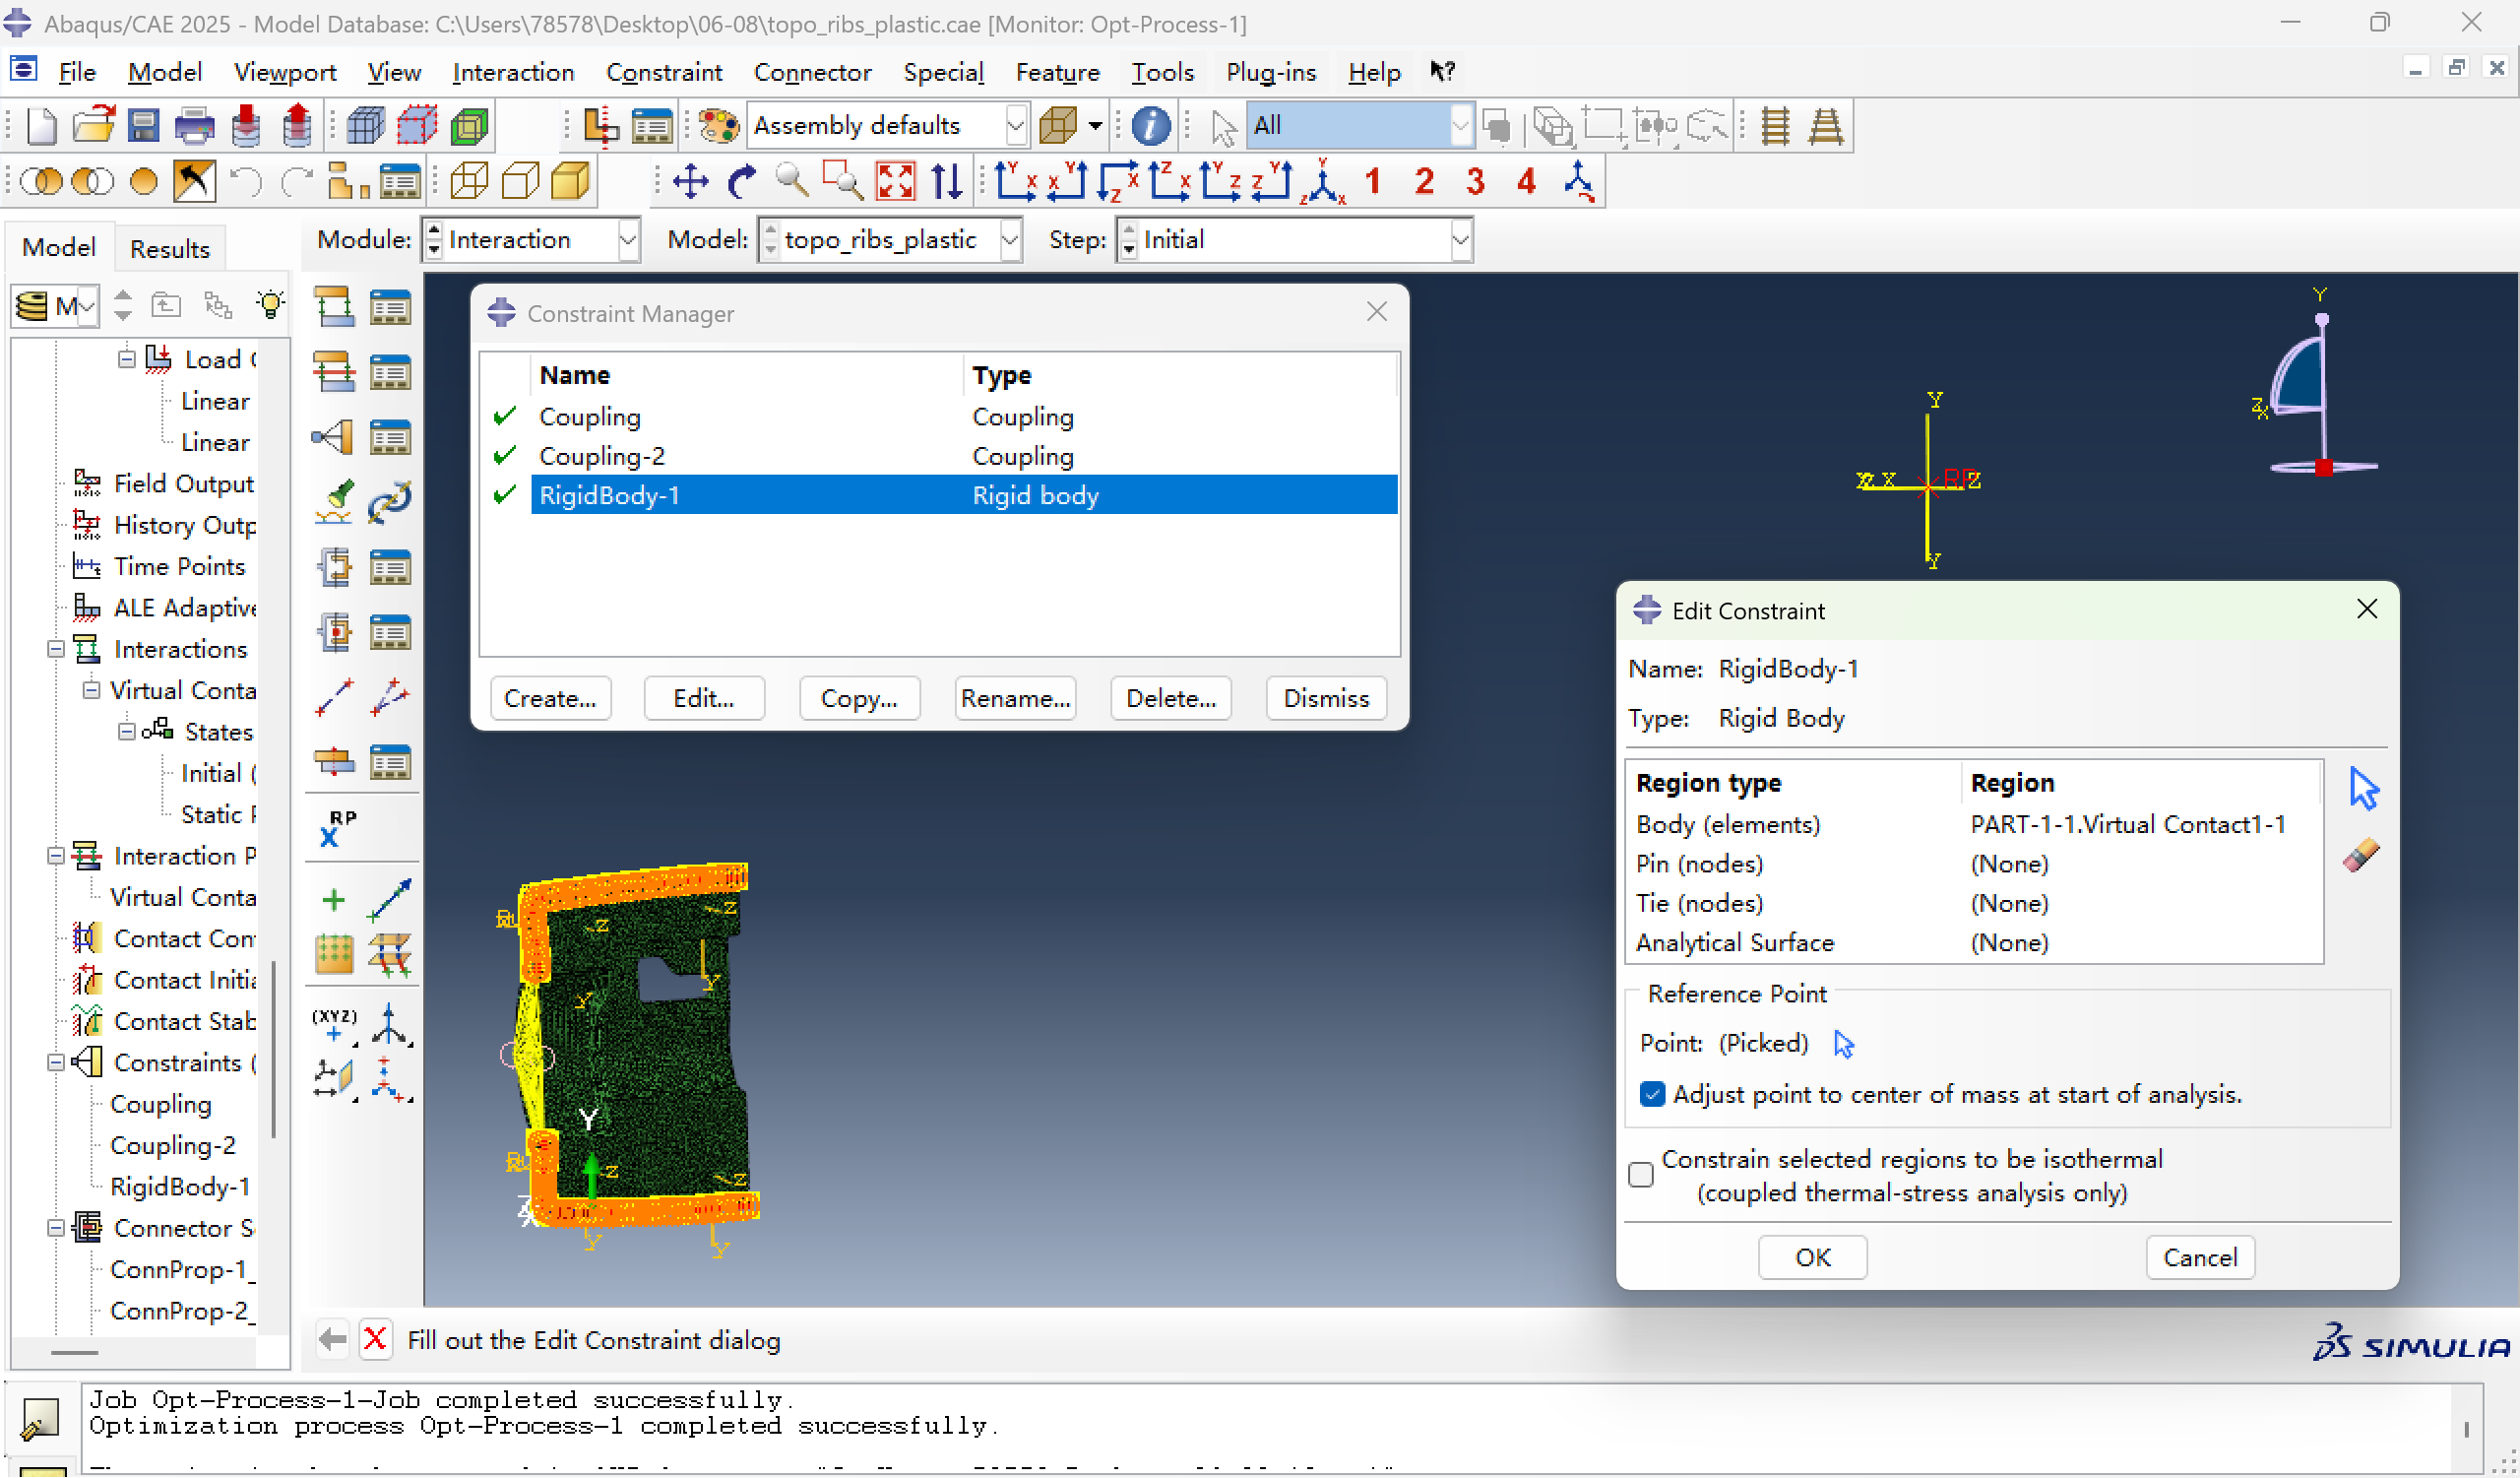
约束:两个耦合约束,用于施加载荷,一个刚体约束,用于施加固定约束。
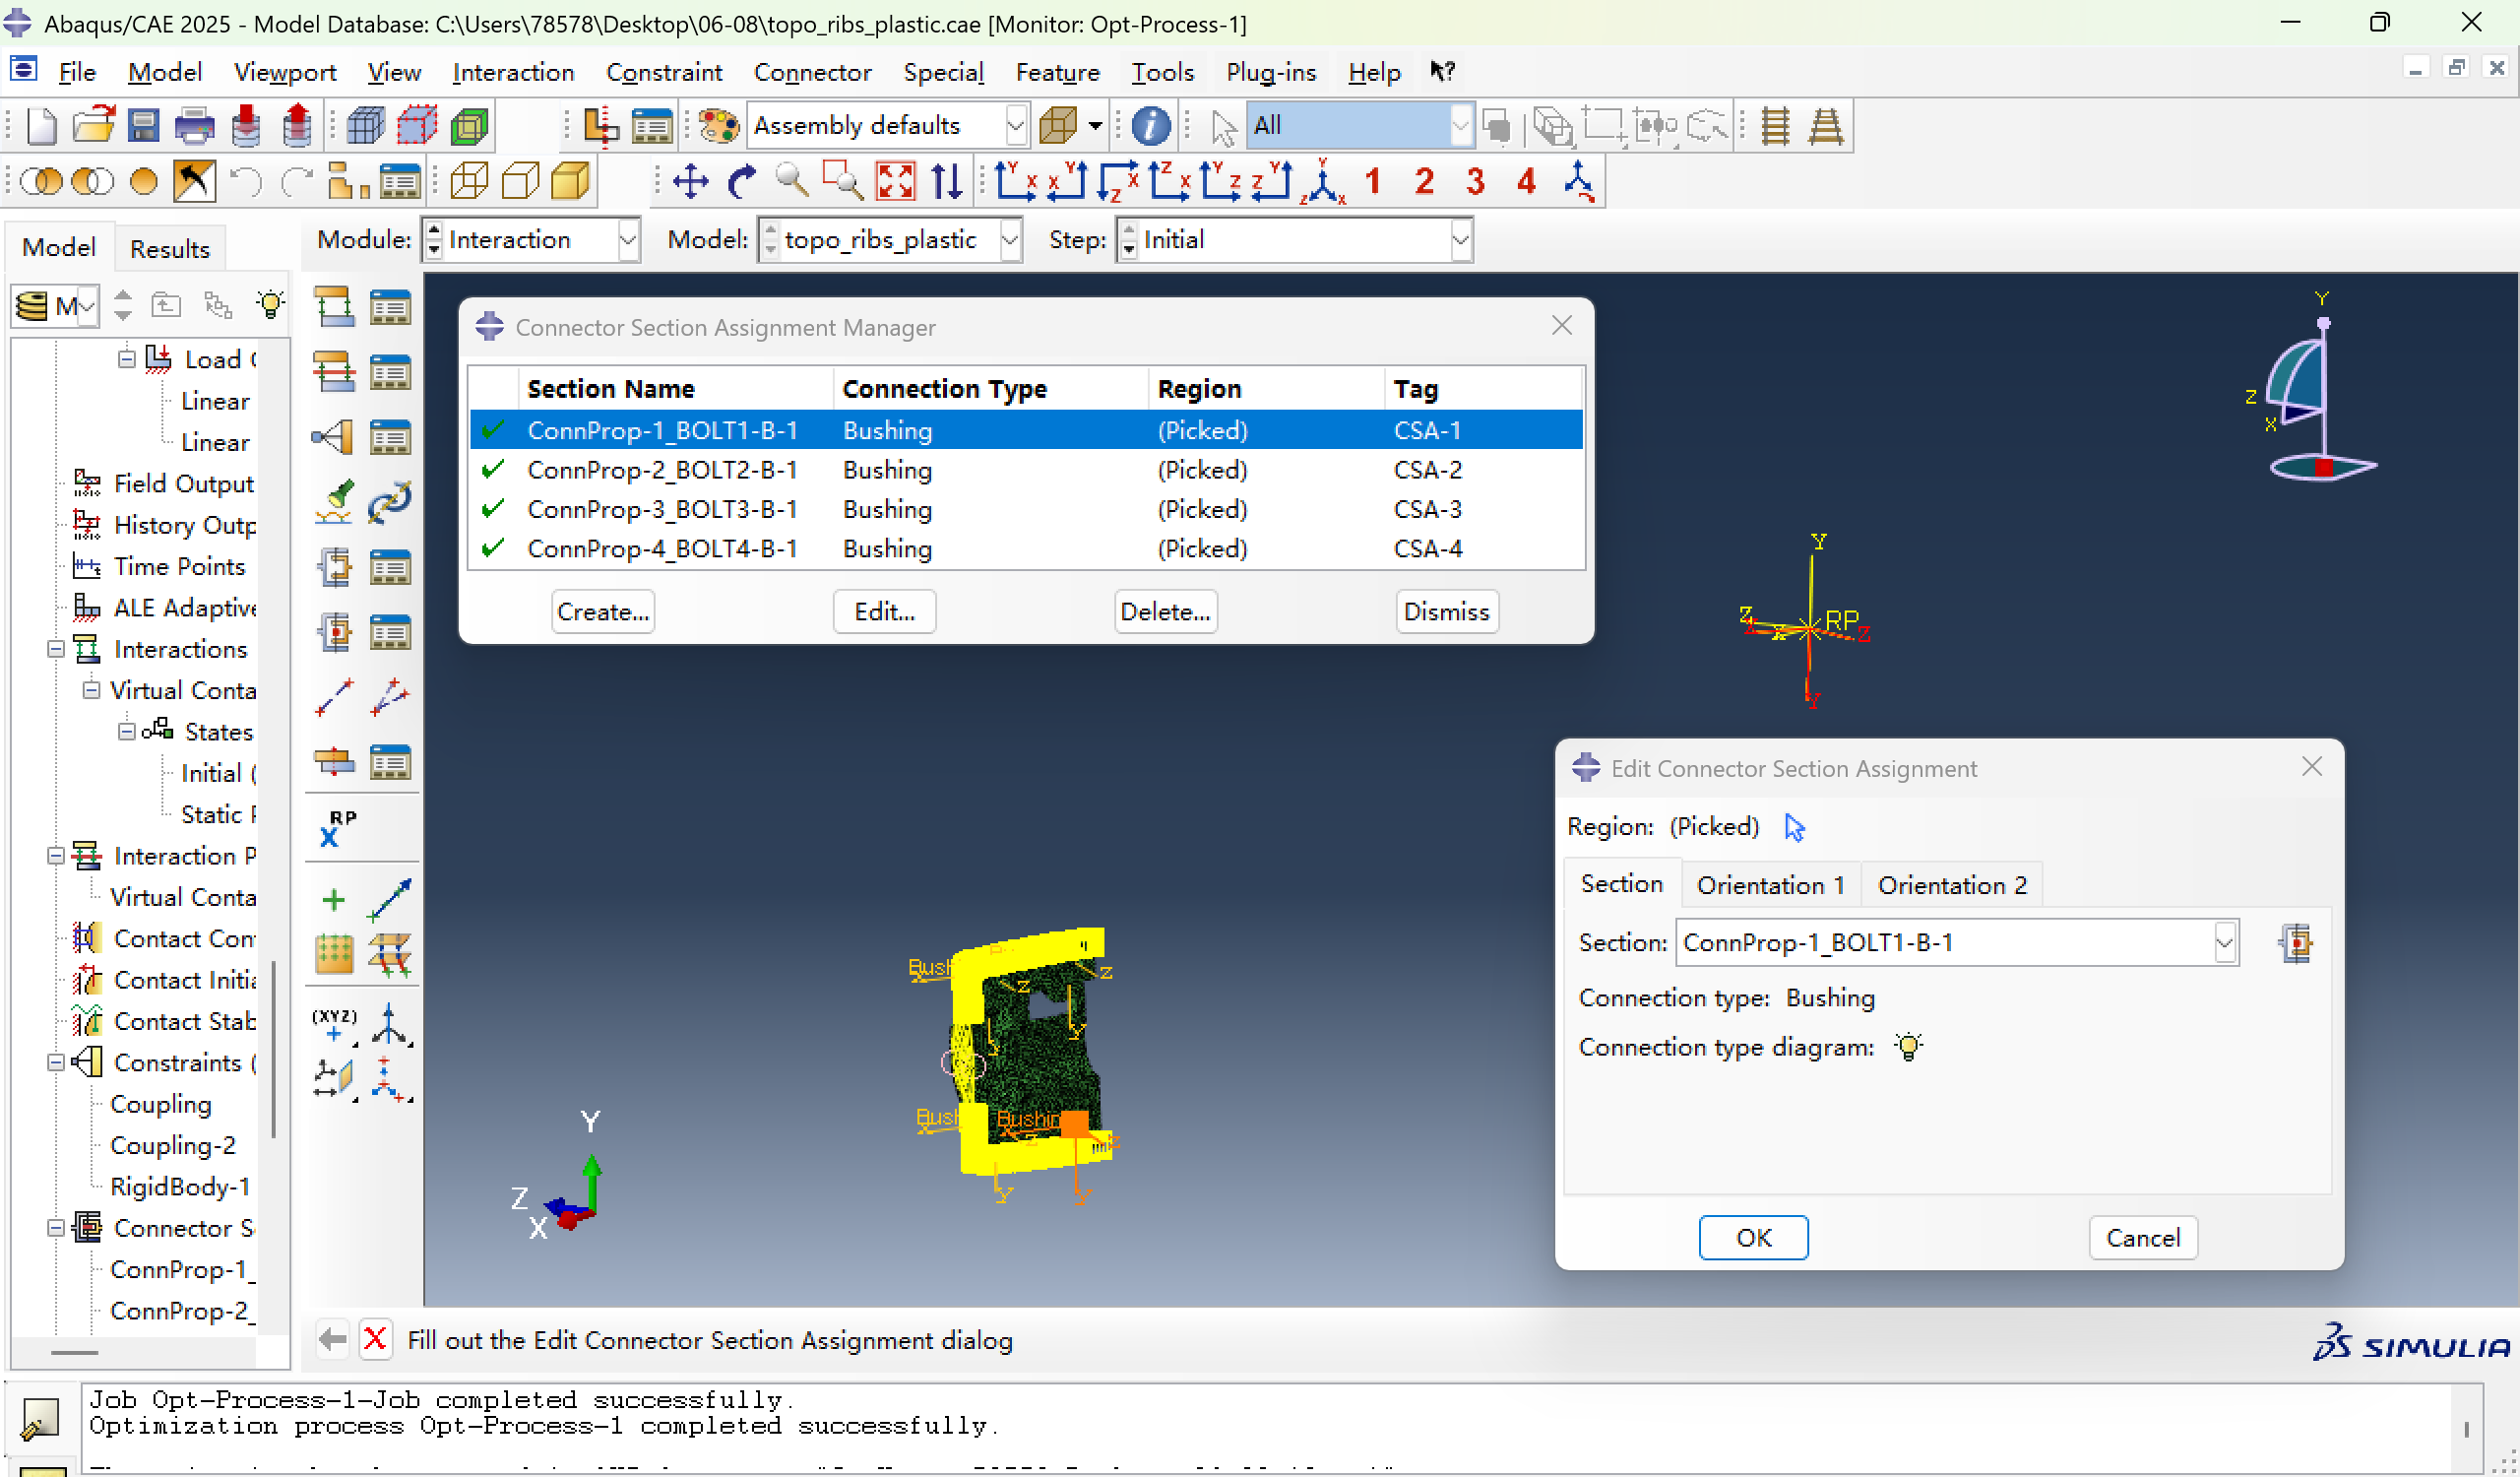
在螺钉孔处施加衬套约束:
本页讨论


一、导入topo_ribs_plastic.inp文件
二、设置优化

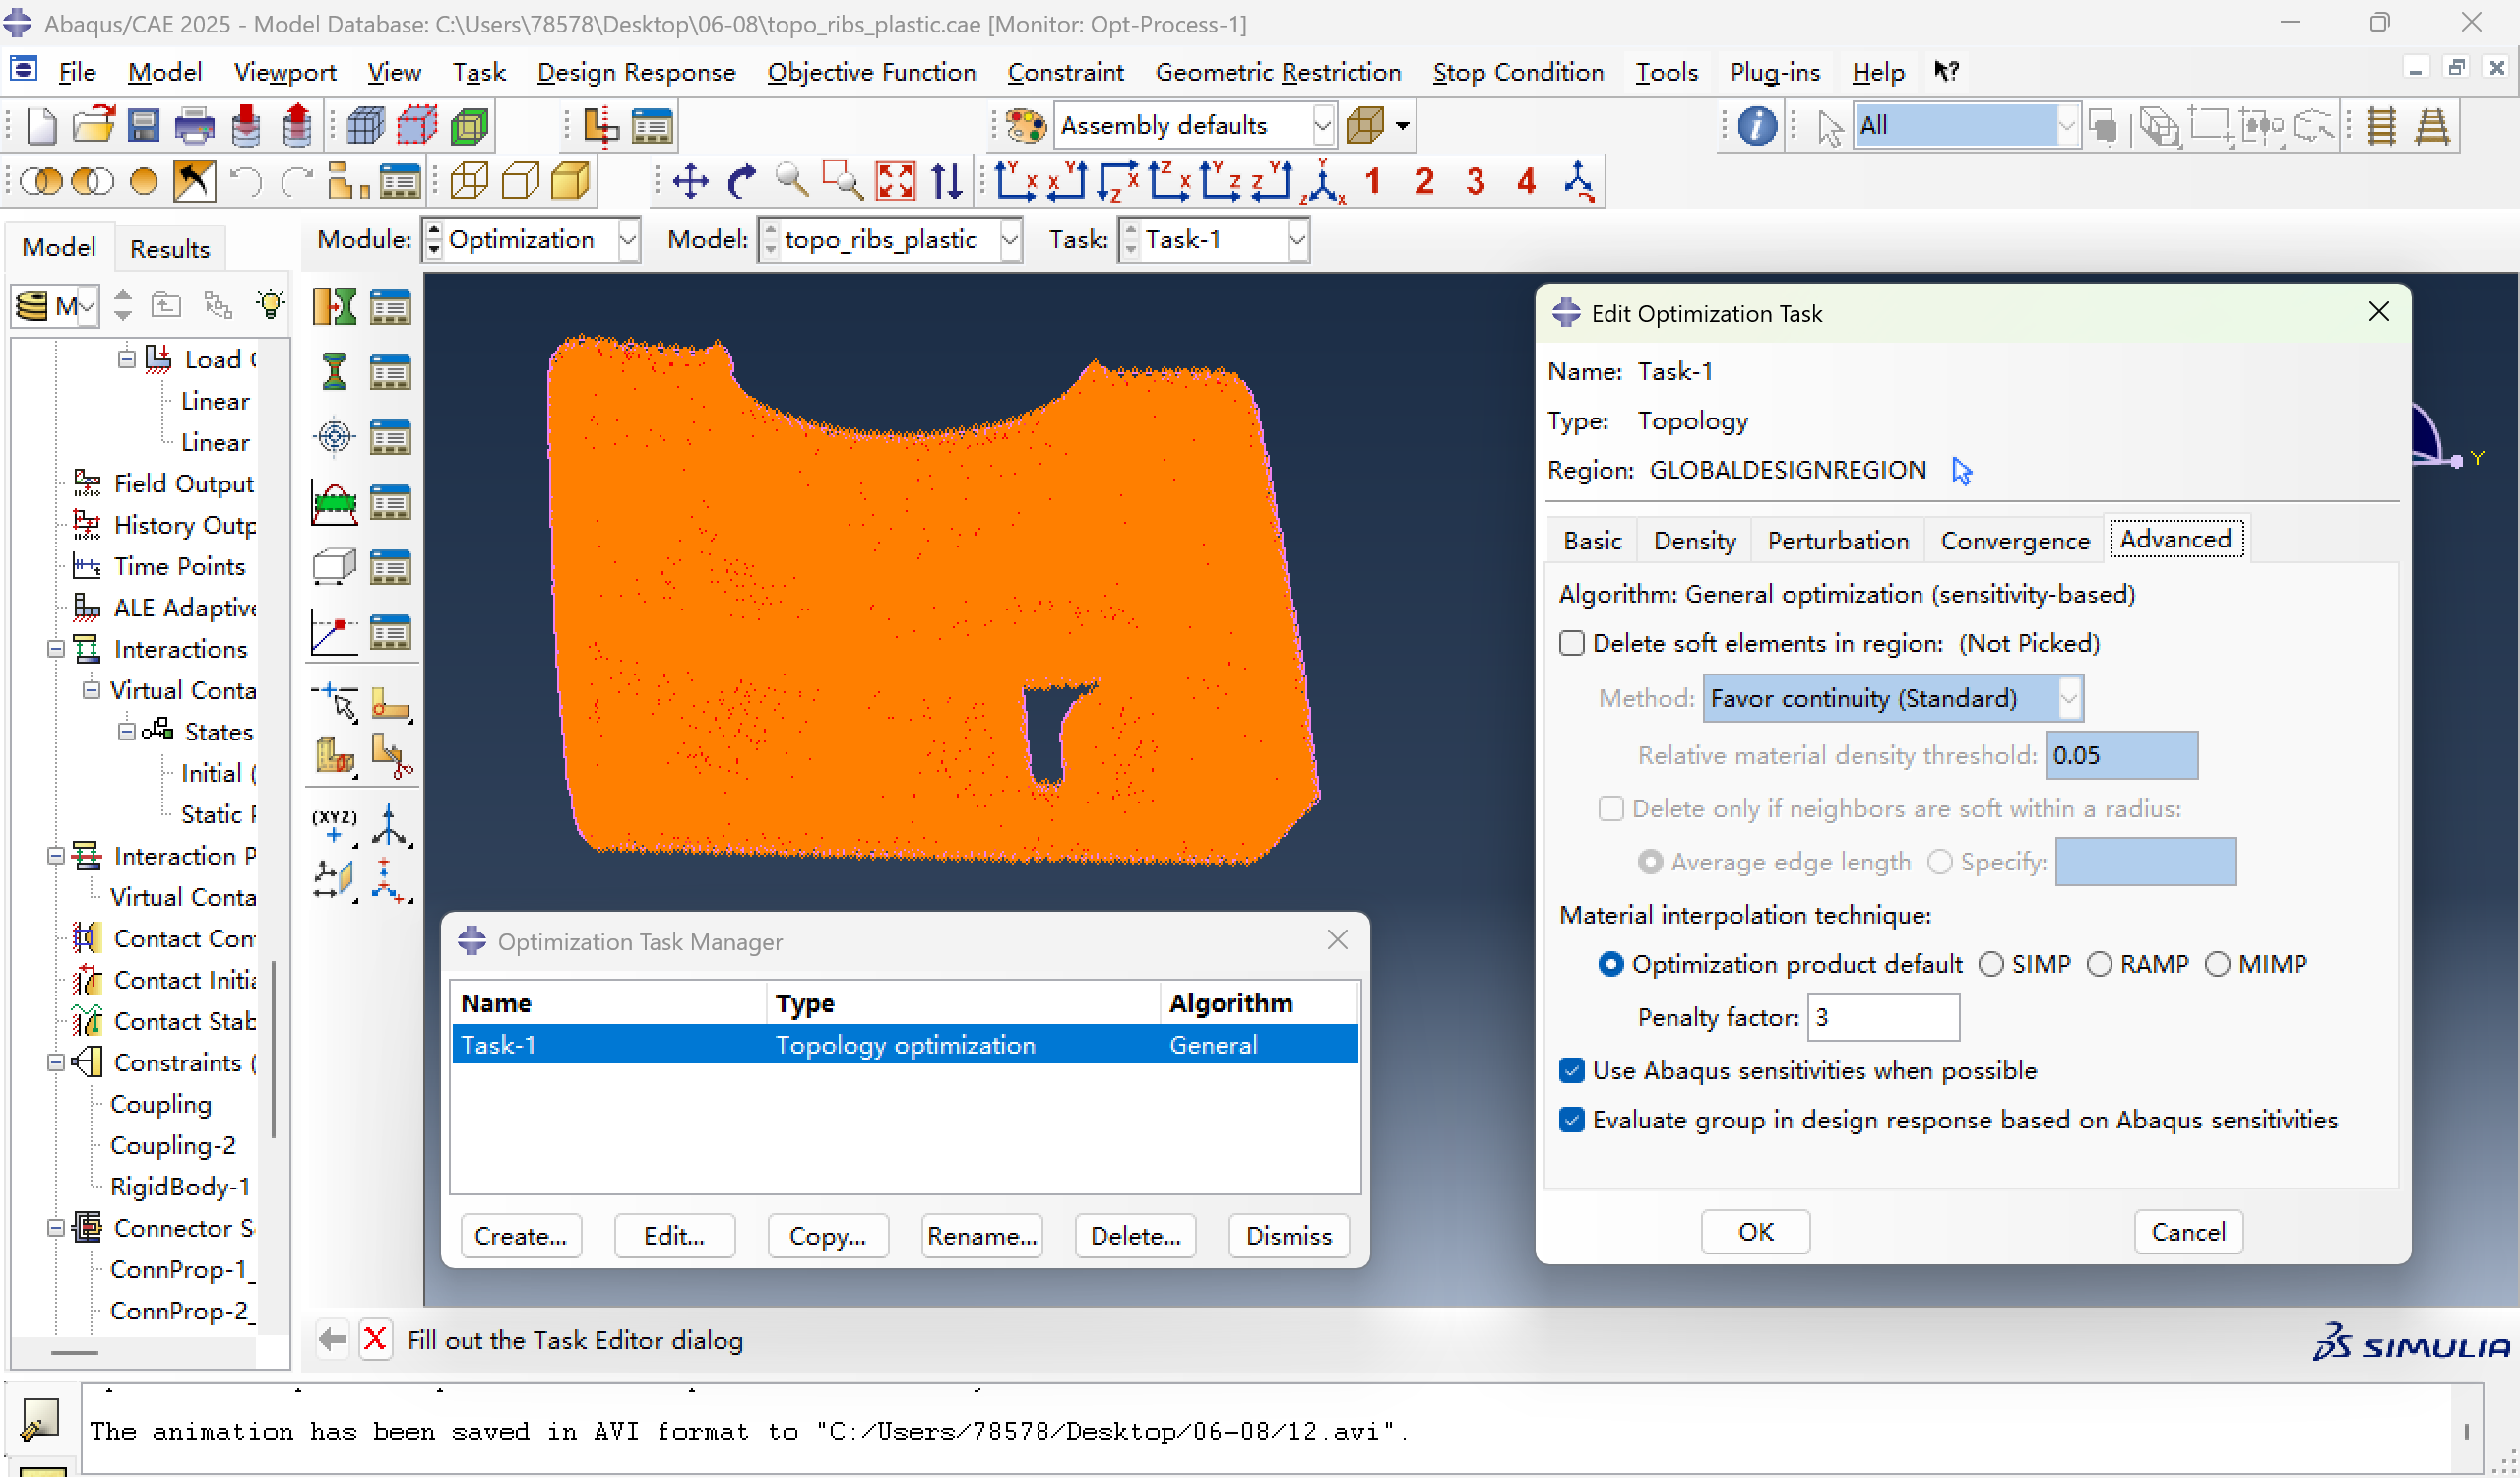
1.创建优化任务

在OPTIMIZATION模块,创建基于灵敏度的拓扑优化任务Task-1。
2、创建设计响应

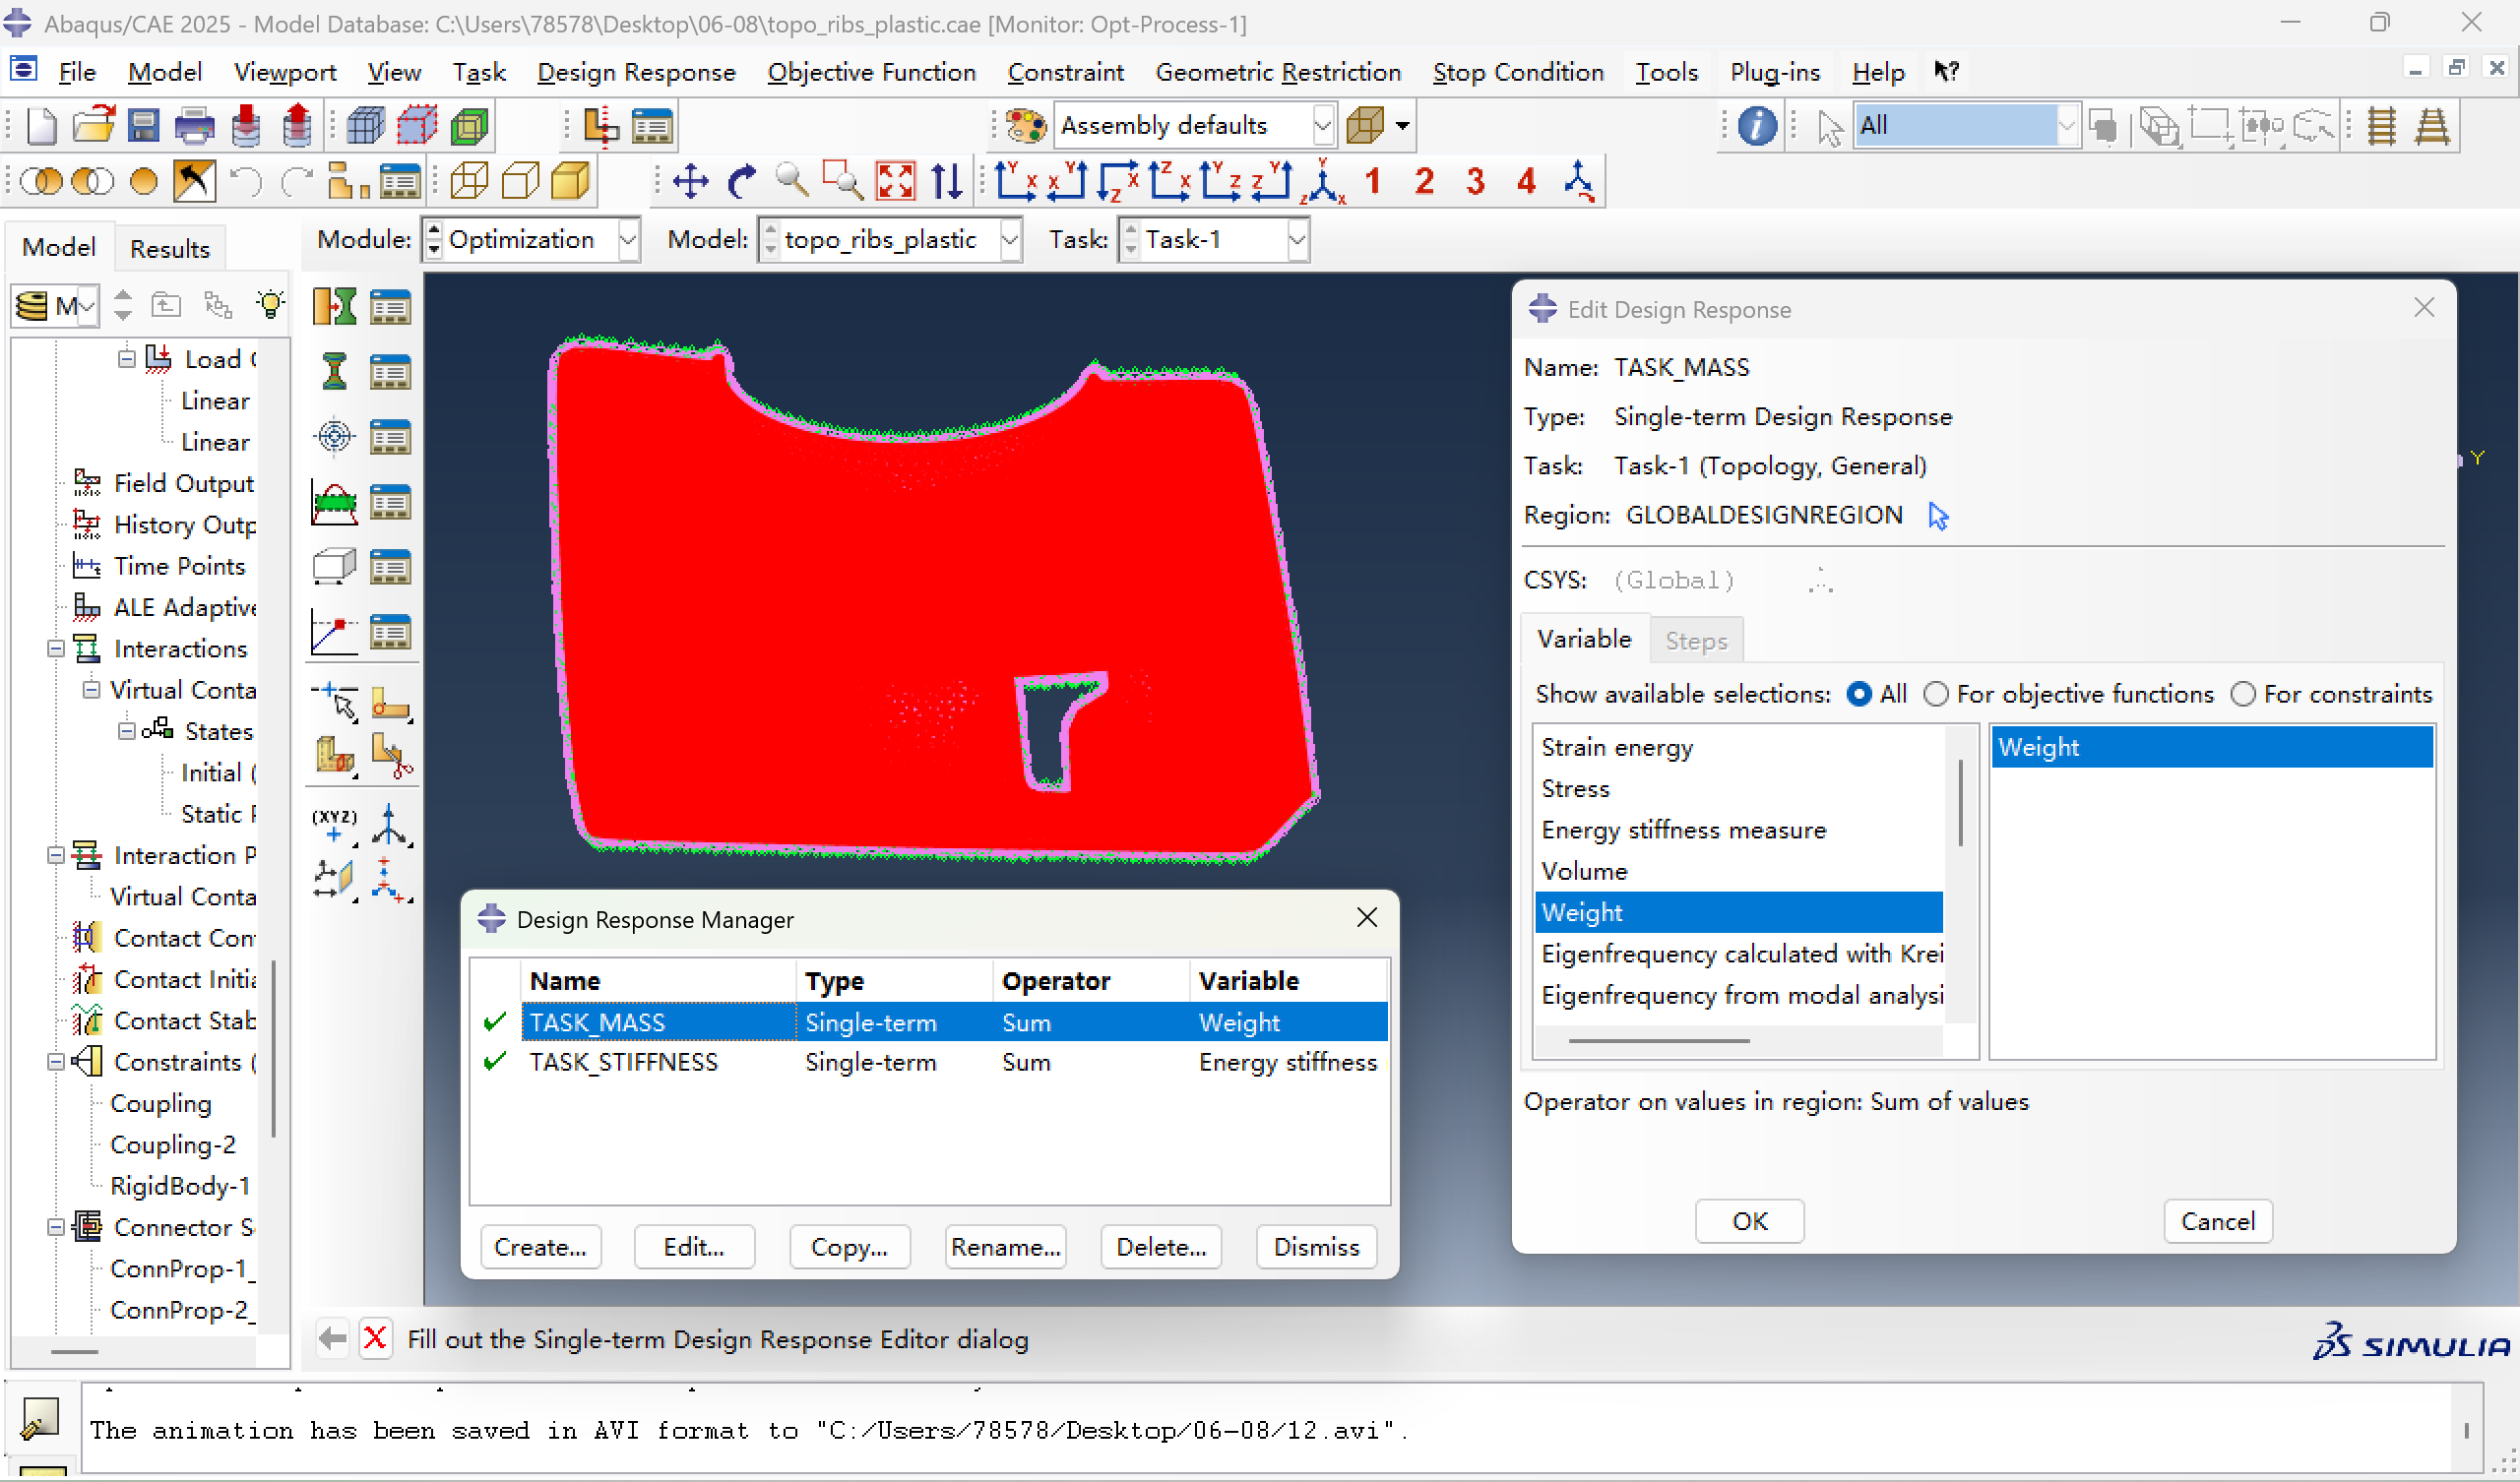
  • 定义基于能量的刚度指标的设计响应TASK_STIFFNESS:两种载荷工况下设计区域中所有单元的能量刚度指标总和。
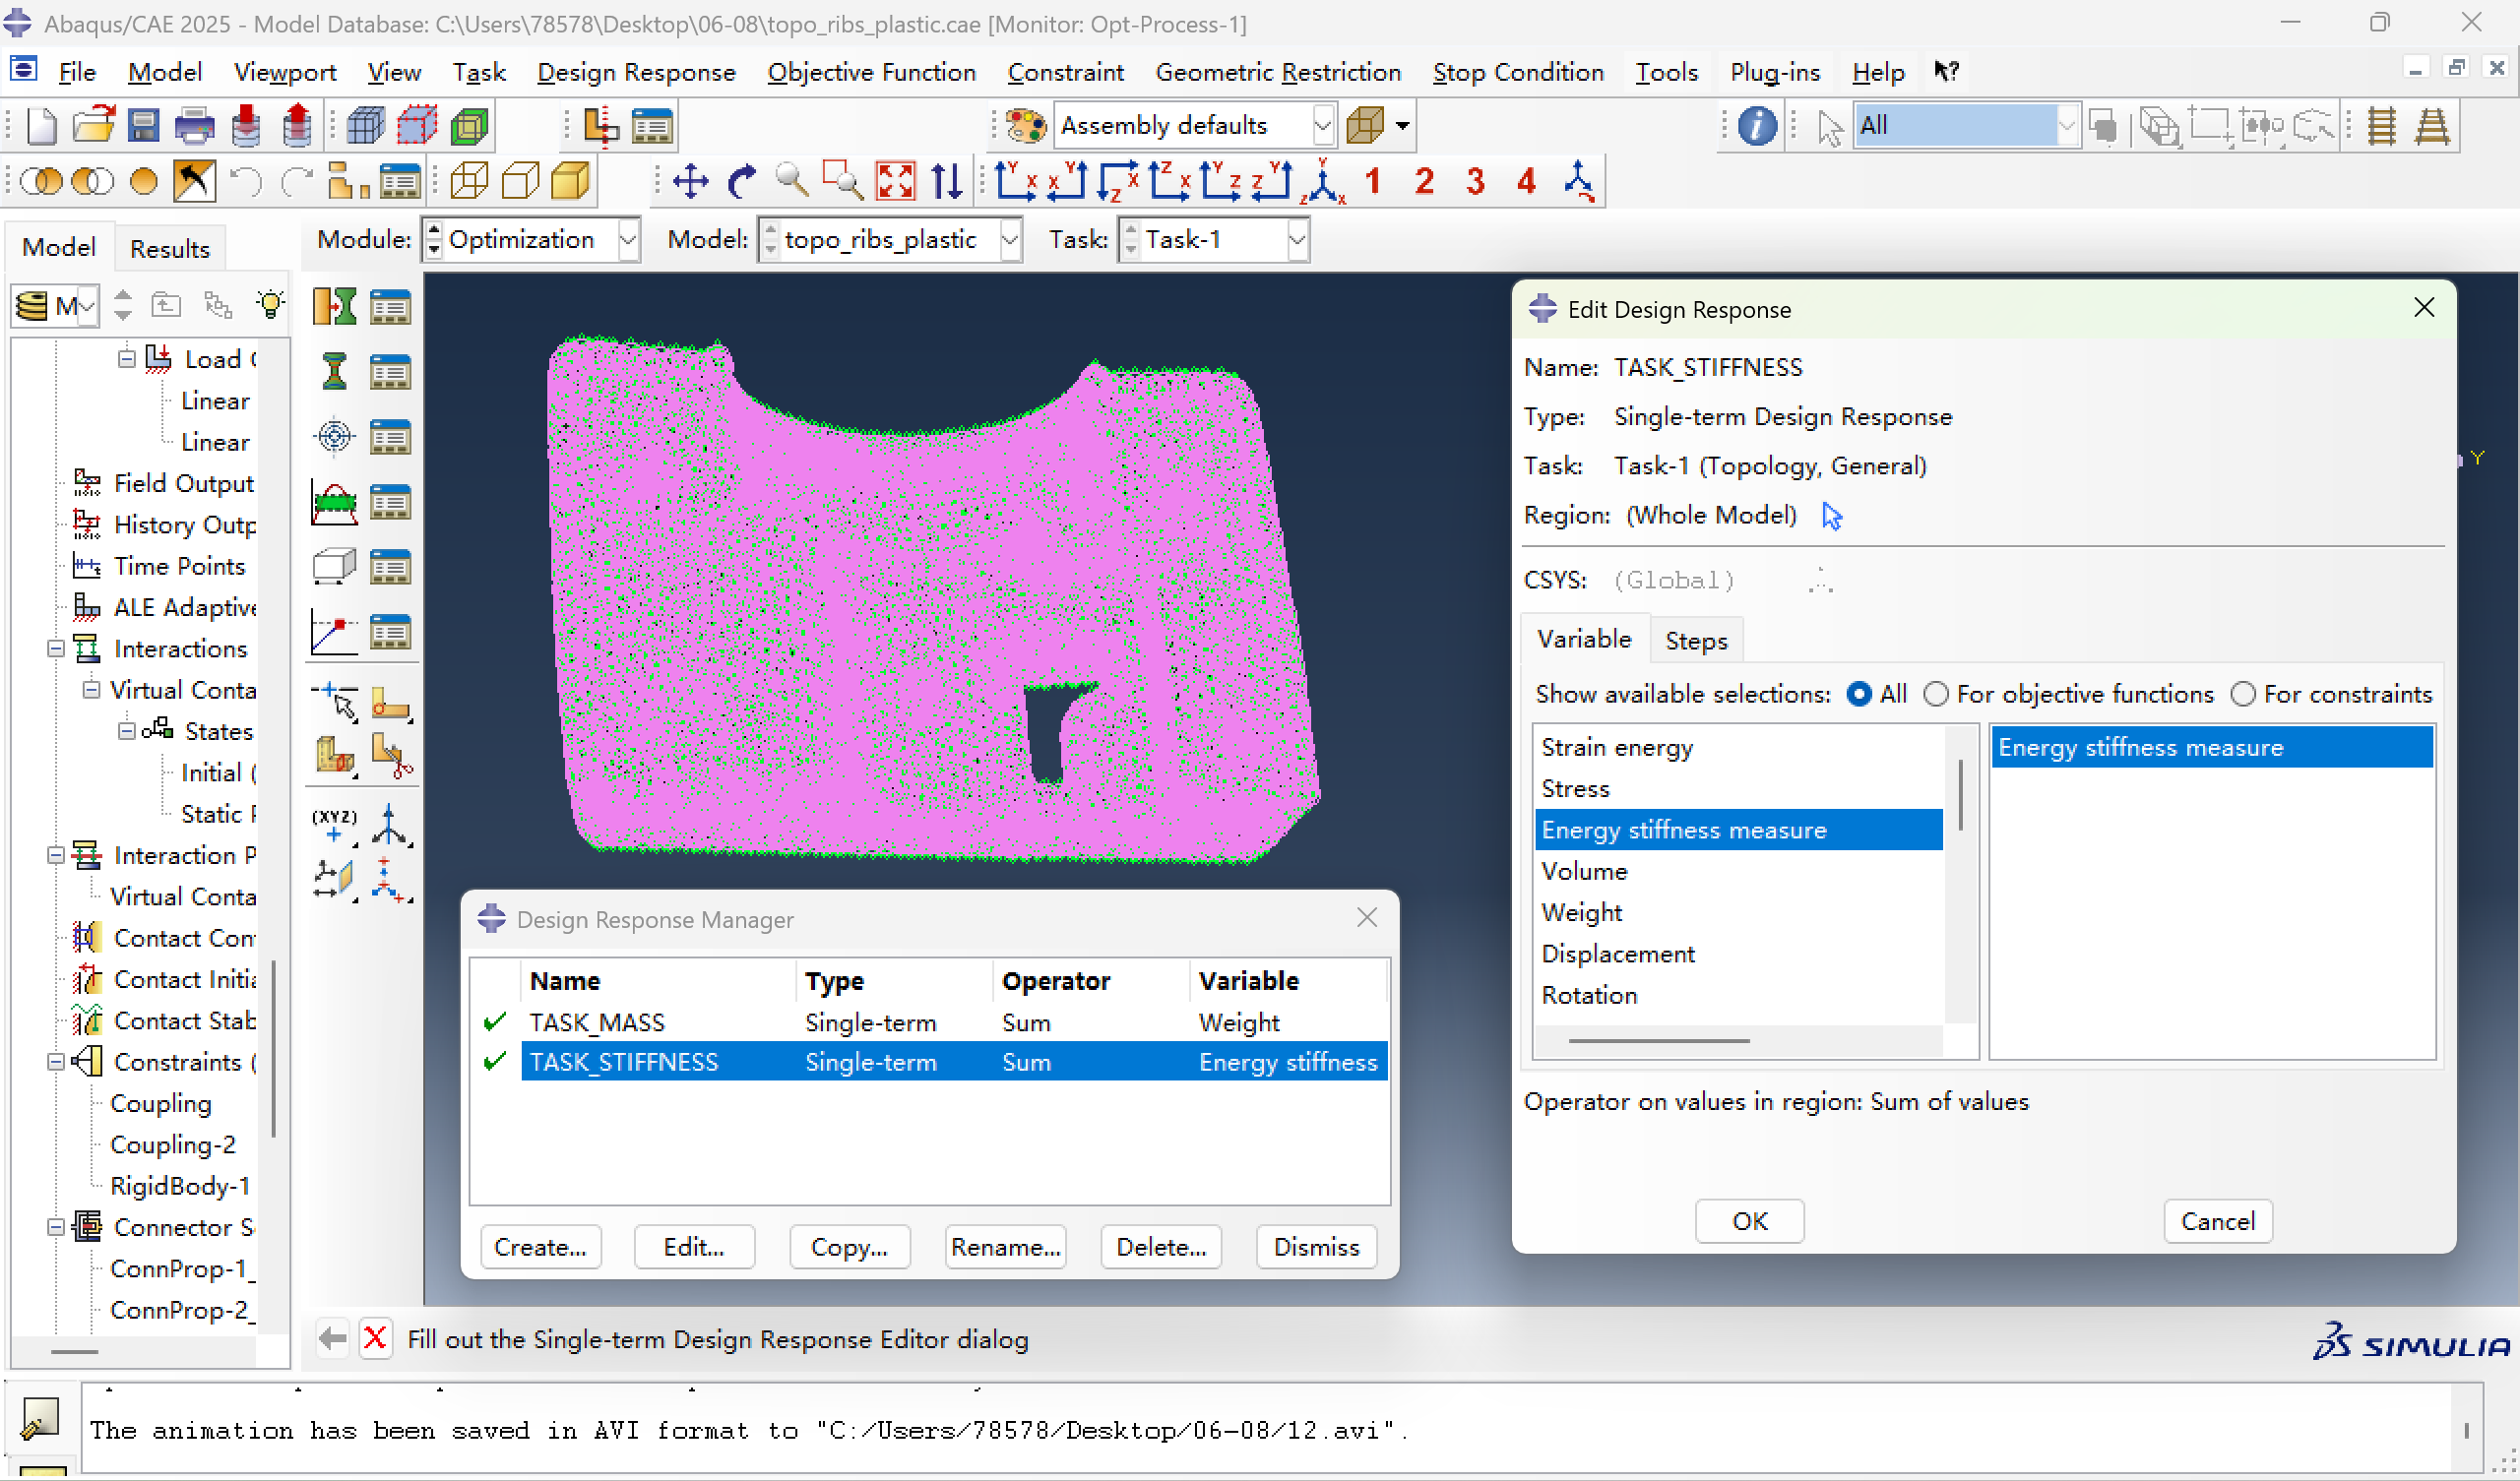
  • 定义重量的设计响应TASK_MASS:设计区域中所有单元的重量总和。

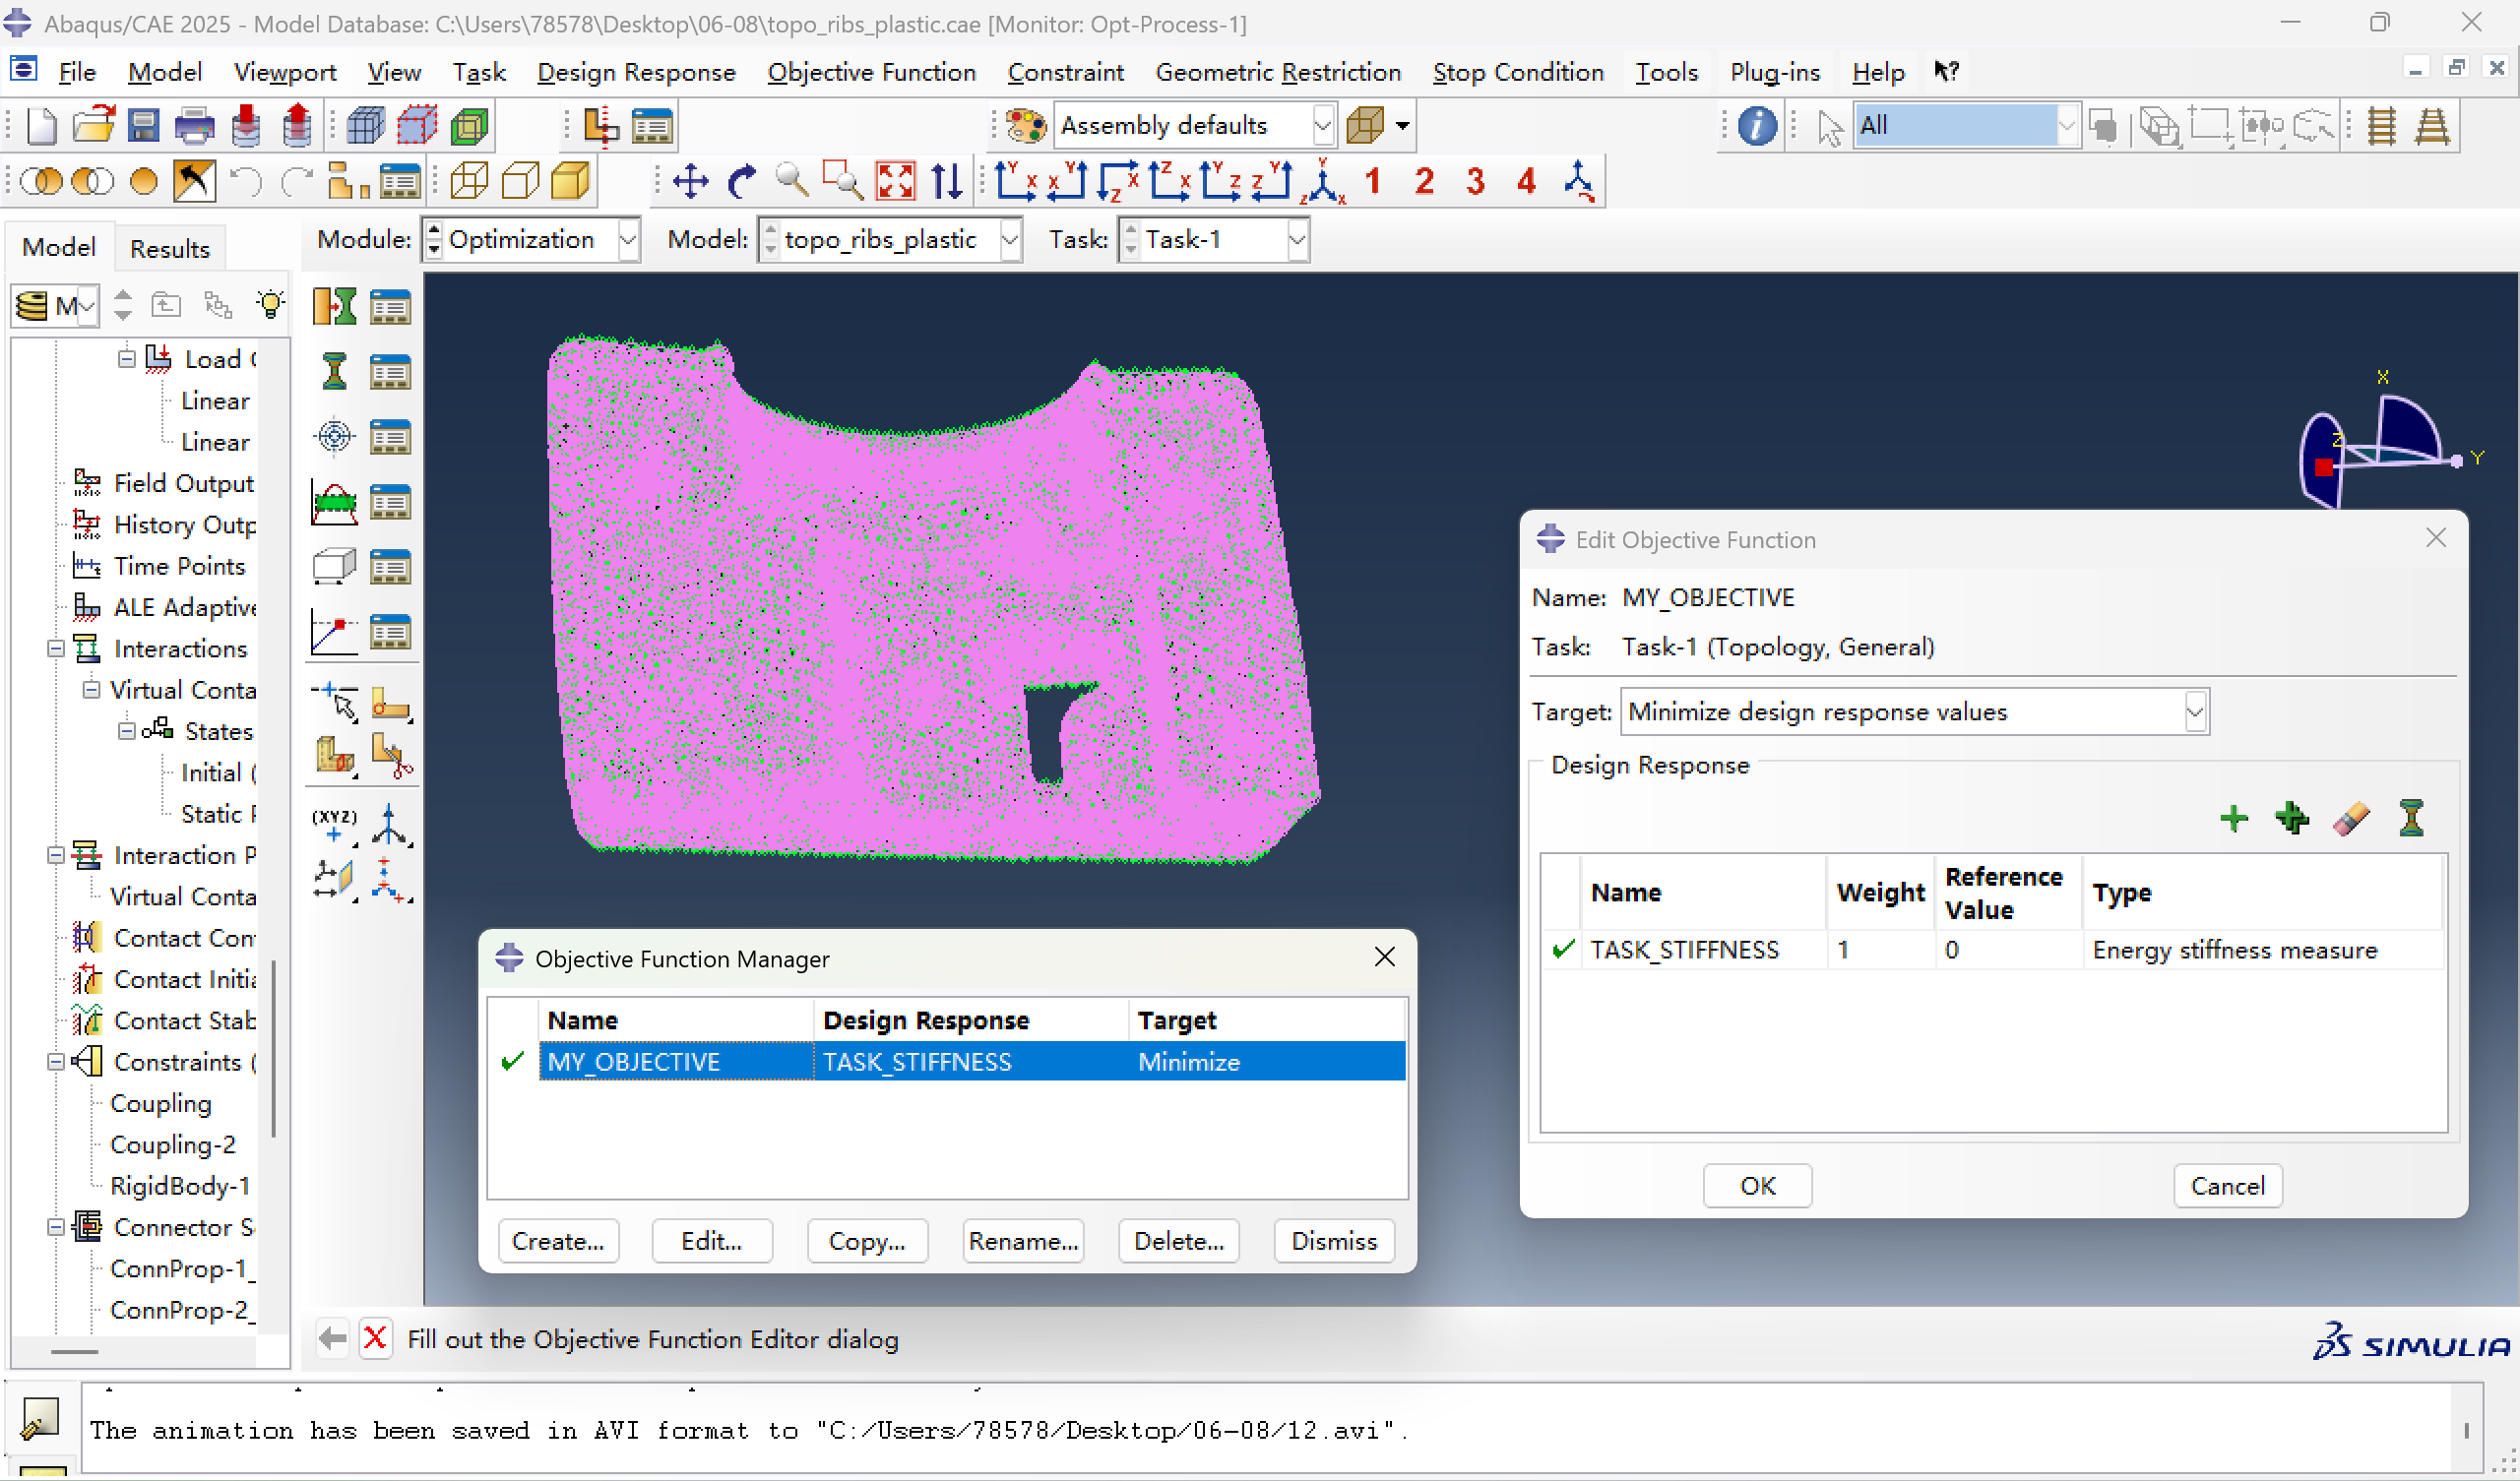
3、创建目标函数

  • 最小化基于能量的刚度指标的设计响应TASK_STIFFNESS。

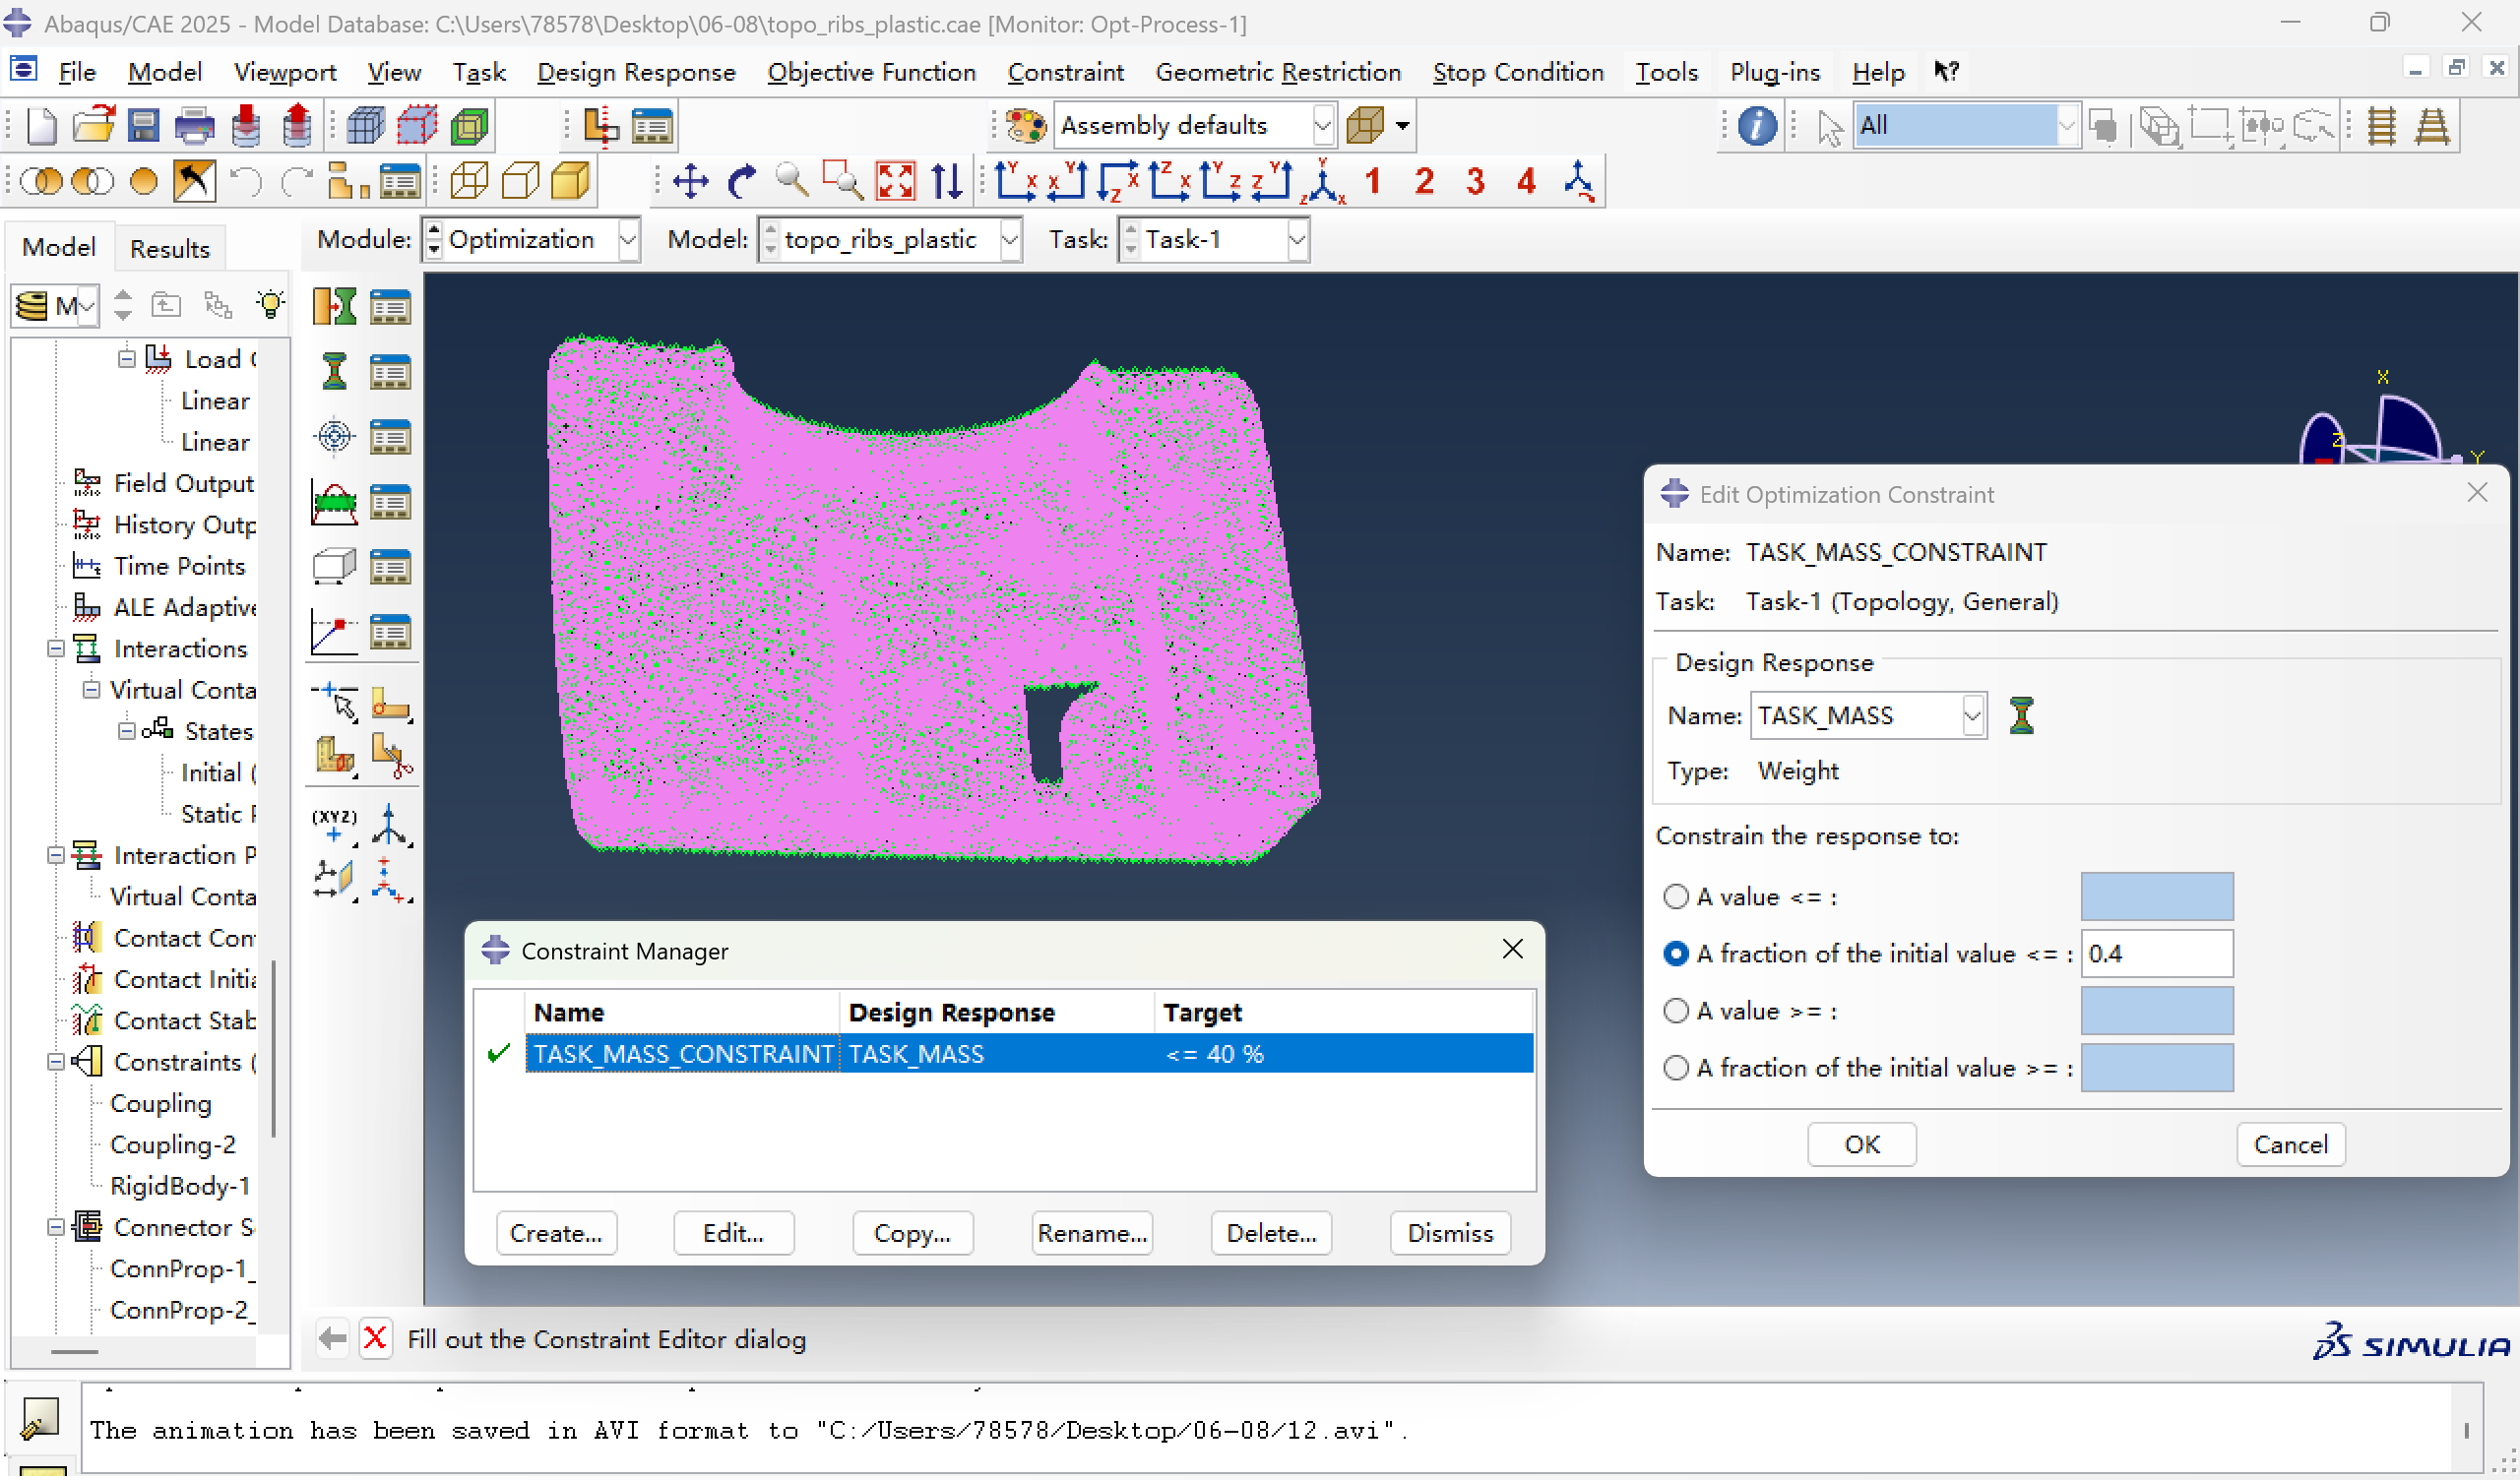
4、创建约束

  • 限制优化后重量的设计响应TASK_MASS≤40%初始模型重量。

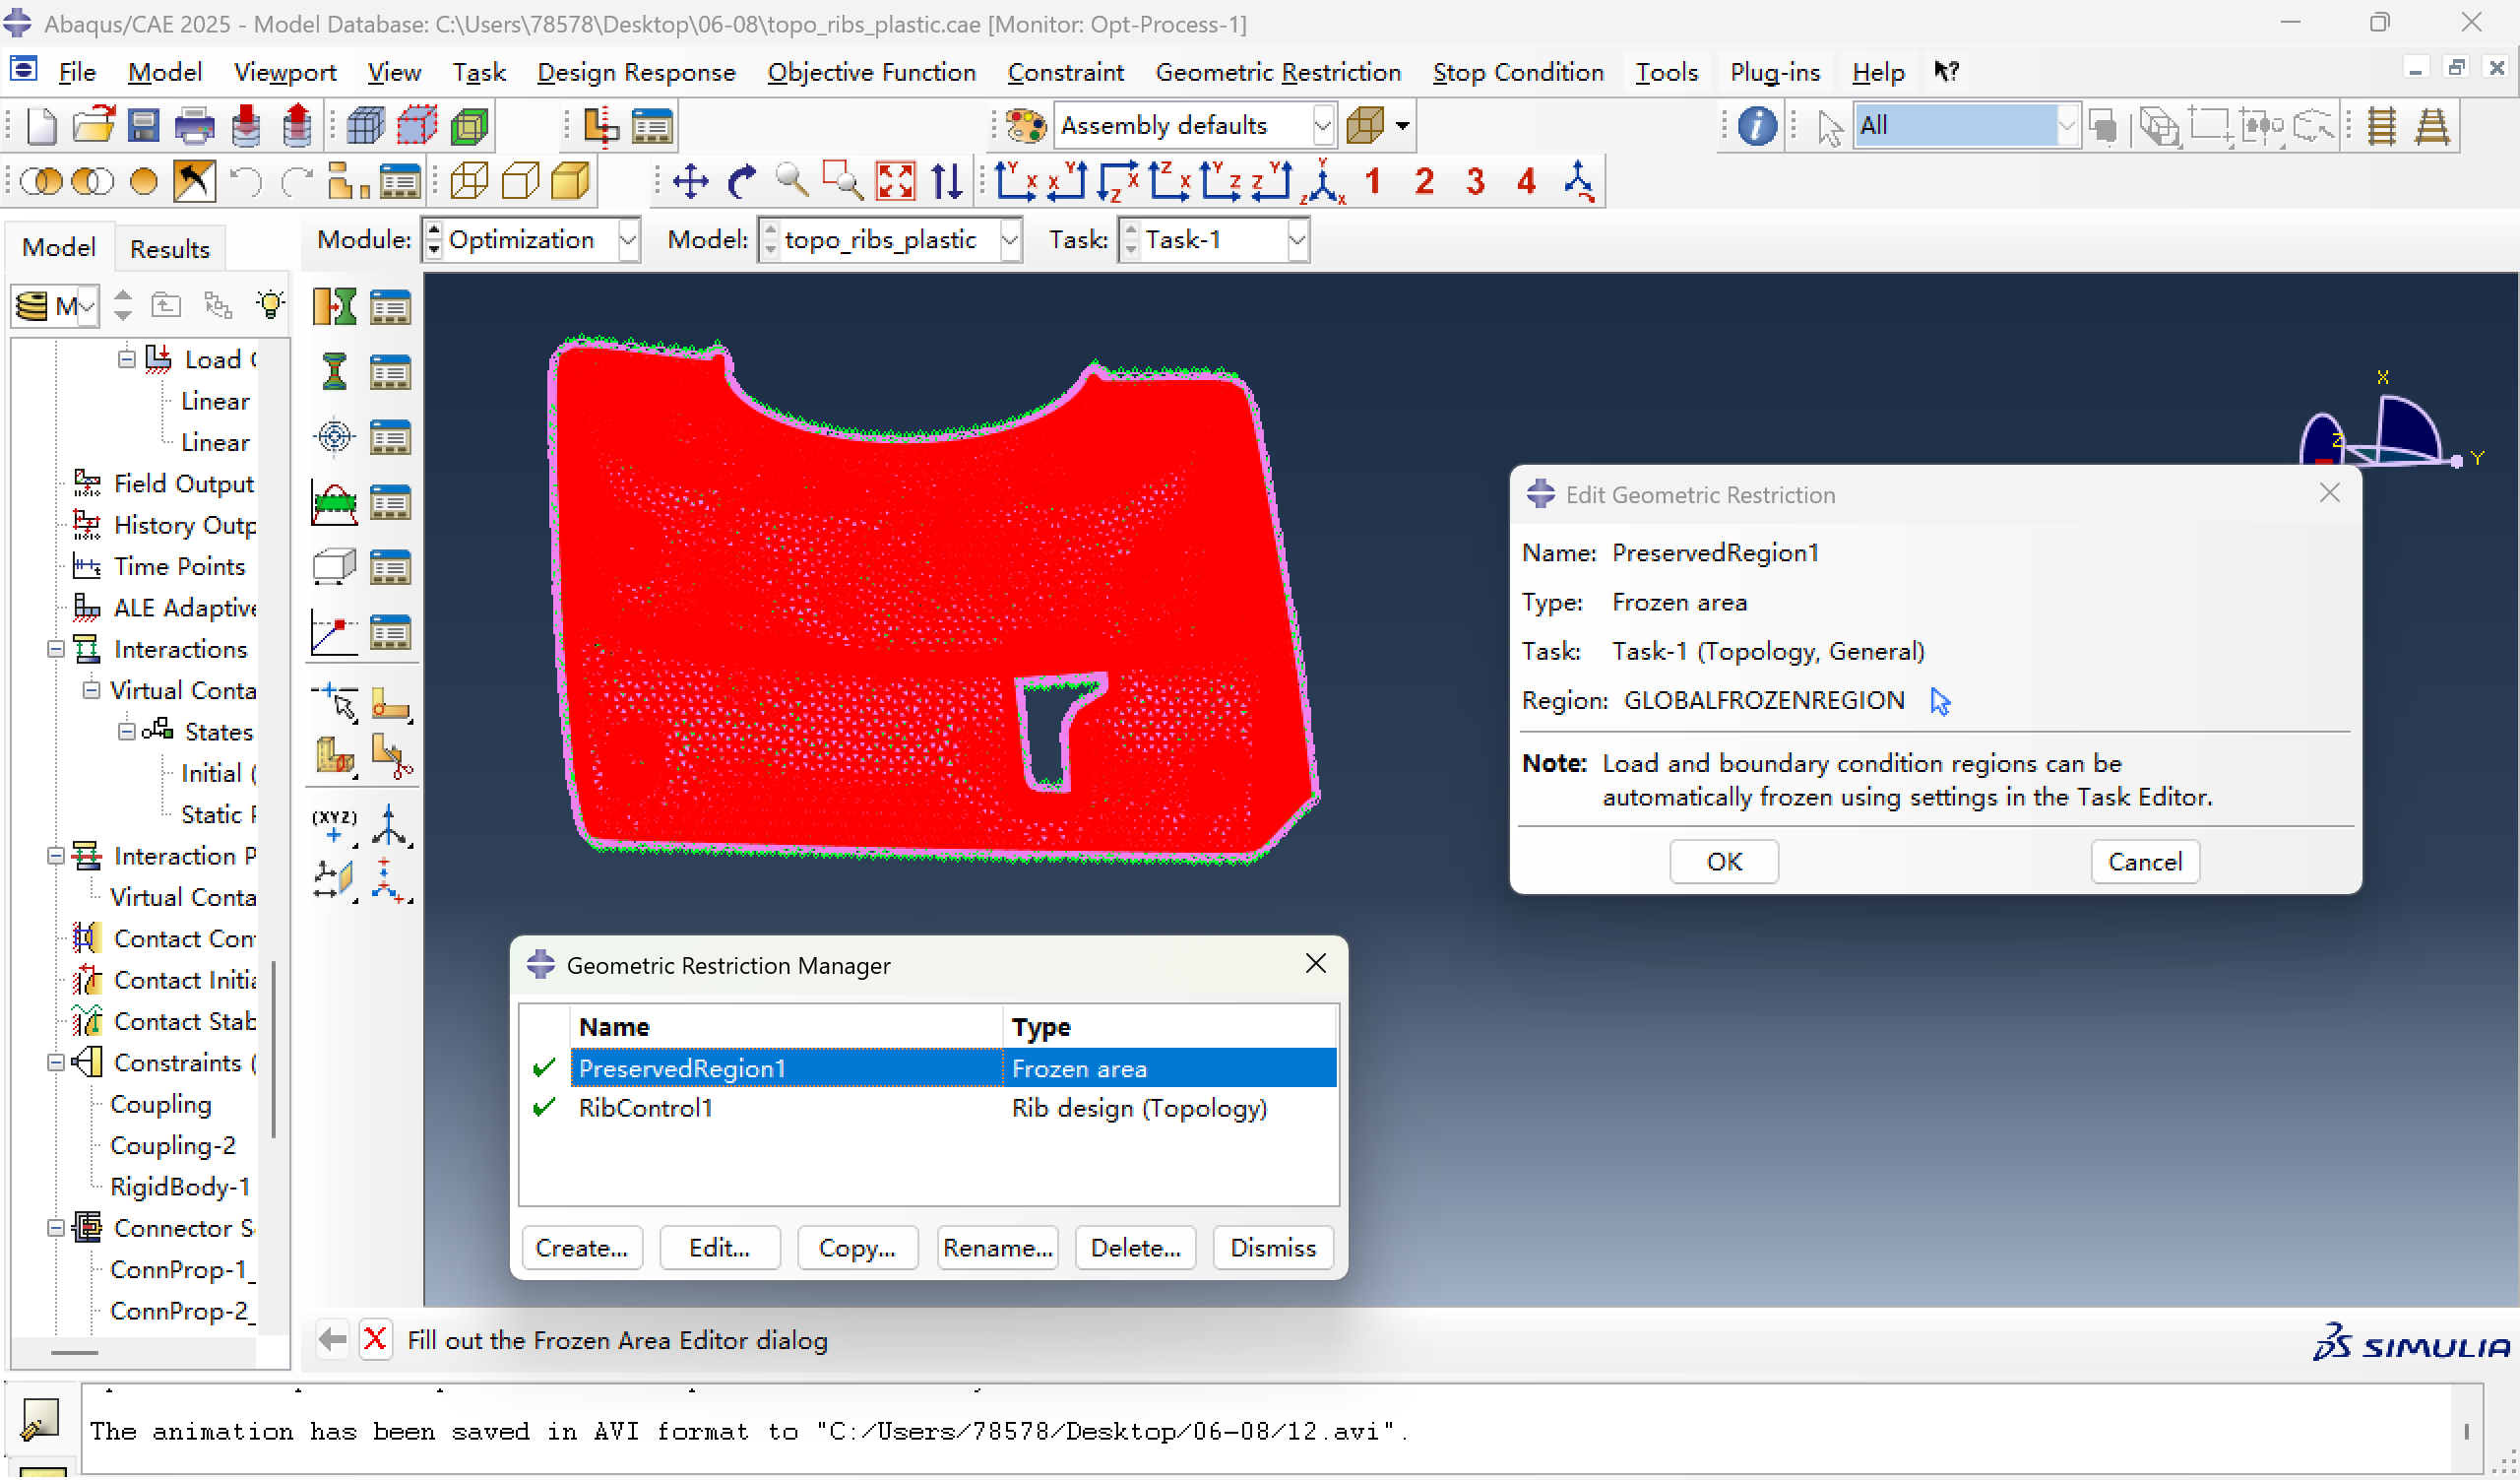
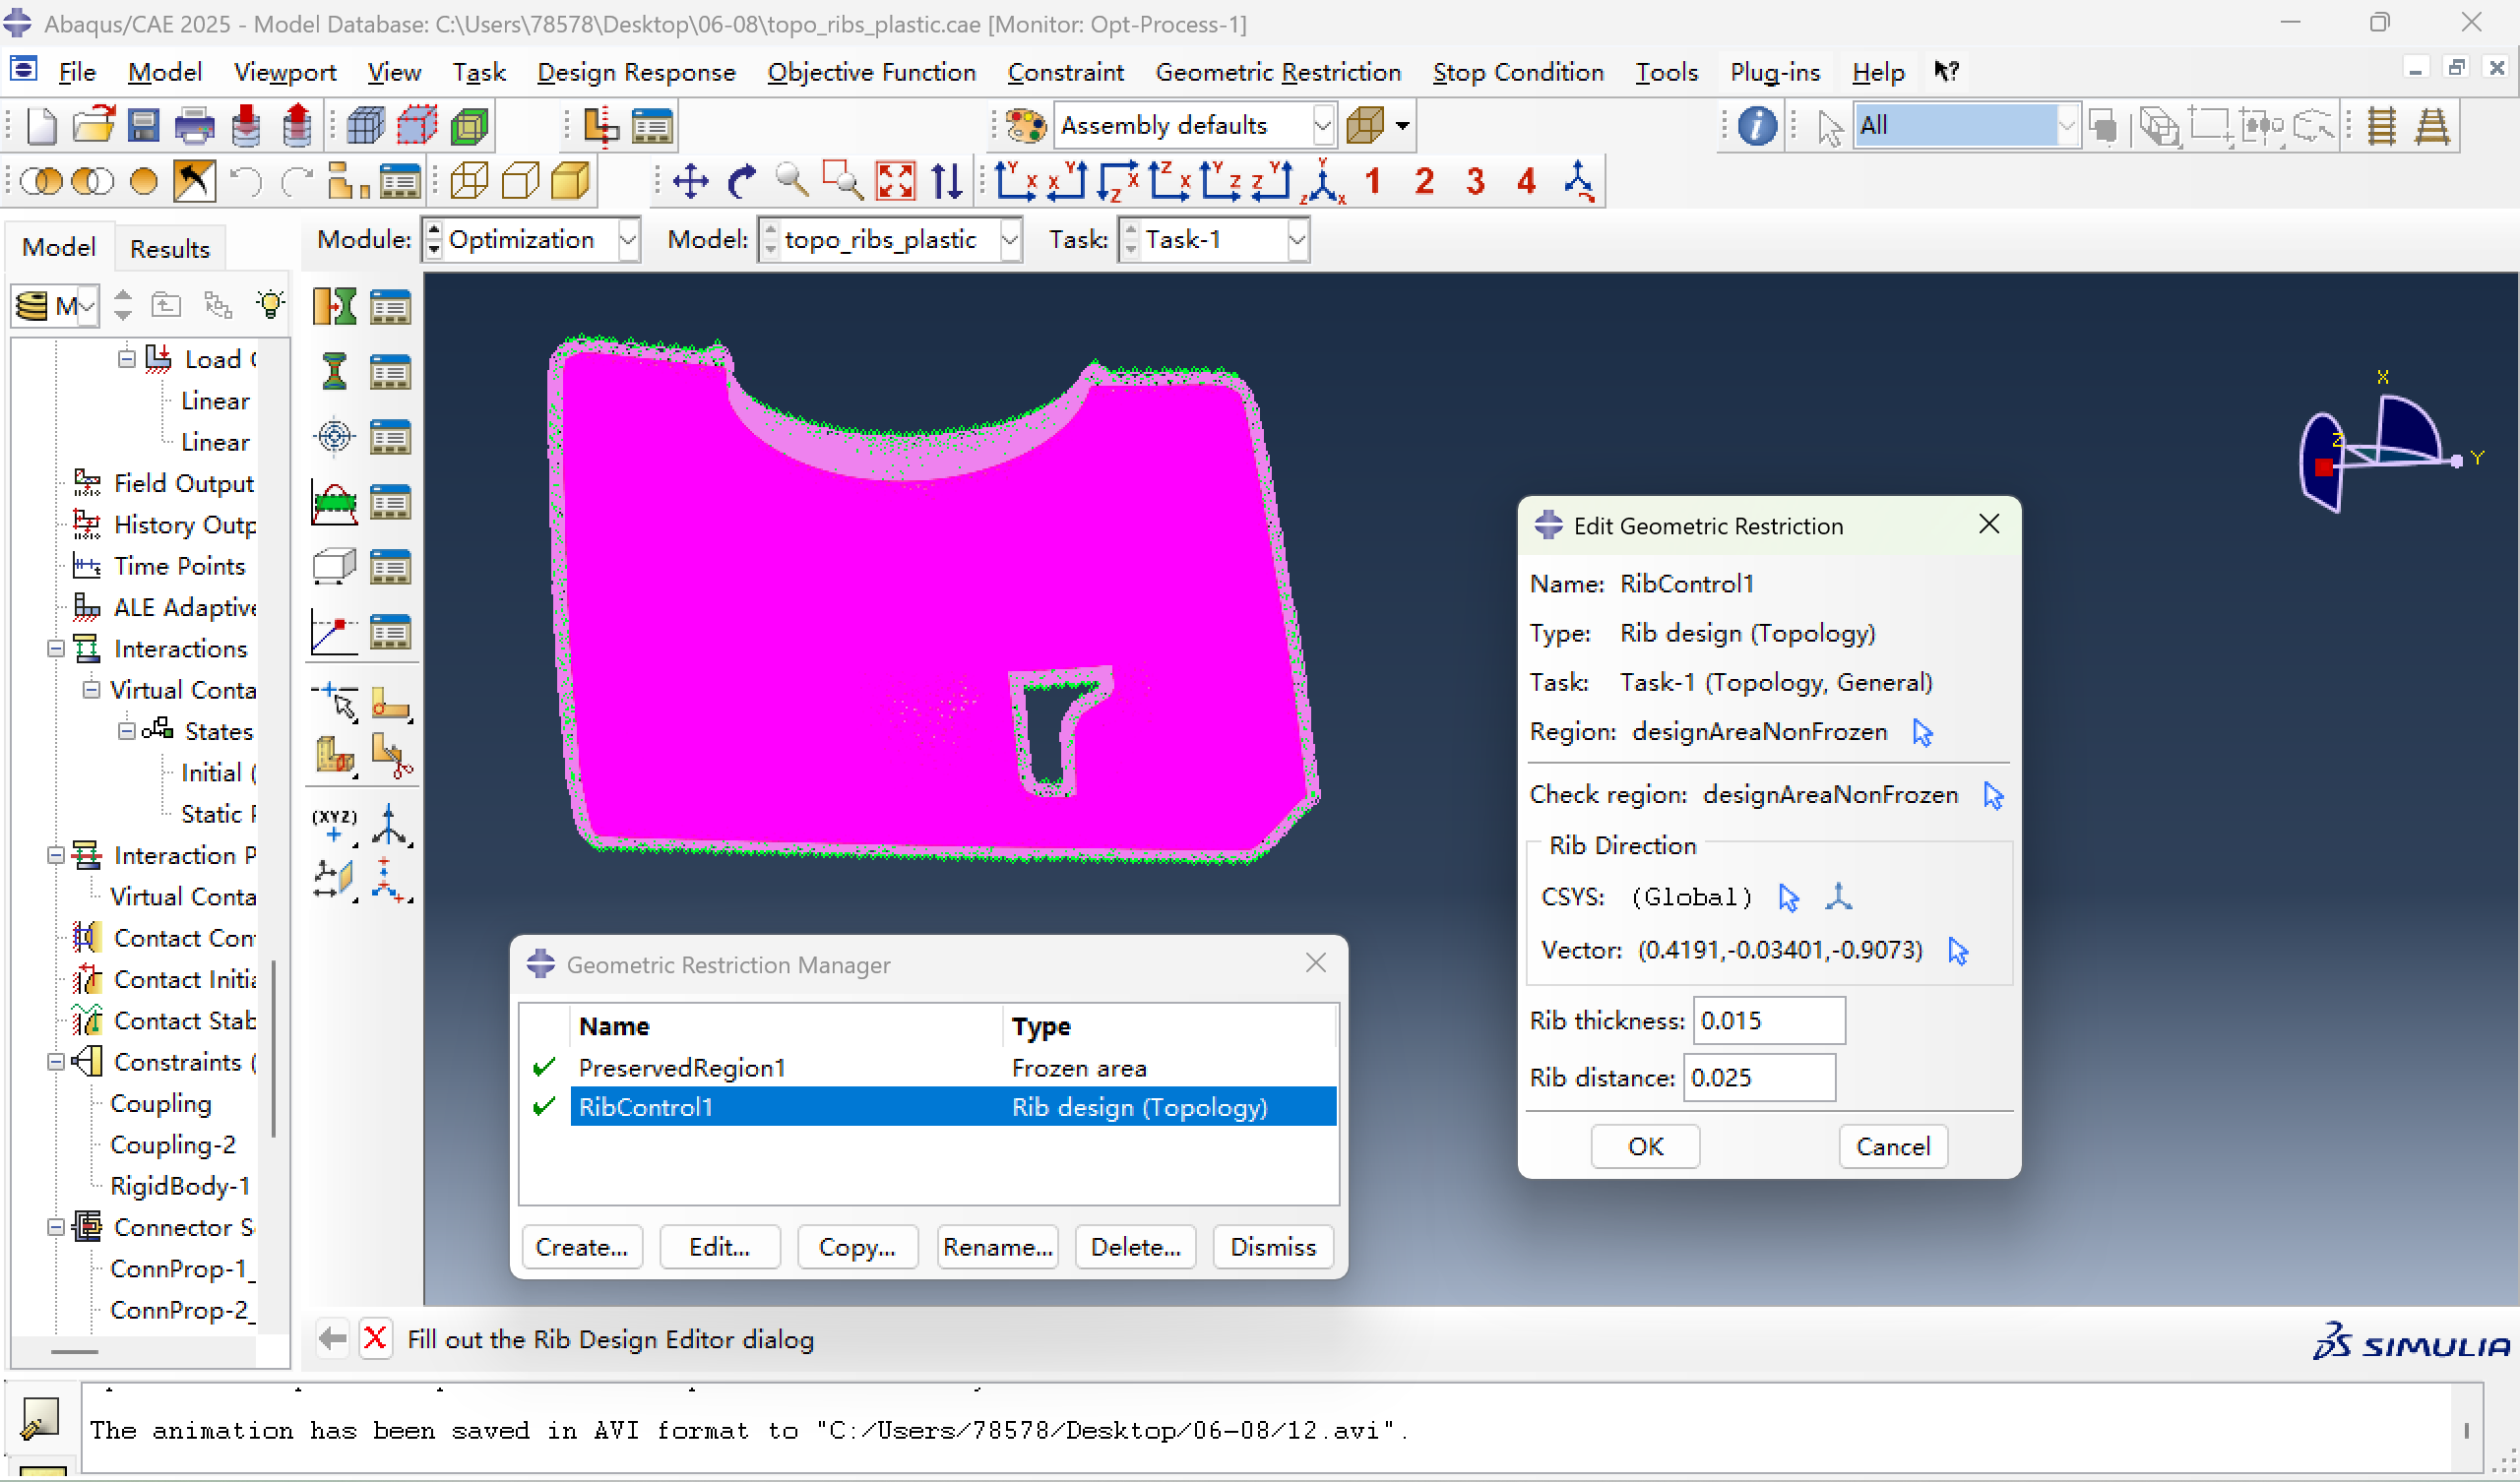
5、几何约束

  • 限制GLOBALFROZENREGION为冻结区域;
  • 限制加强筋厚度0.015,间距0.025,向量为0.4191, -0.03401, -0.9073。
6、创建并提交优化进程

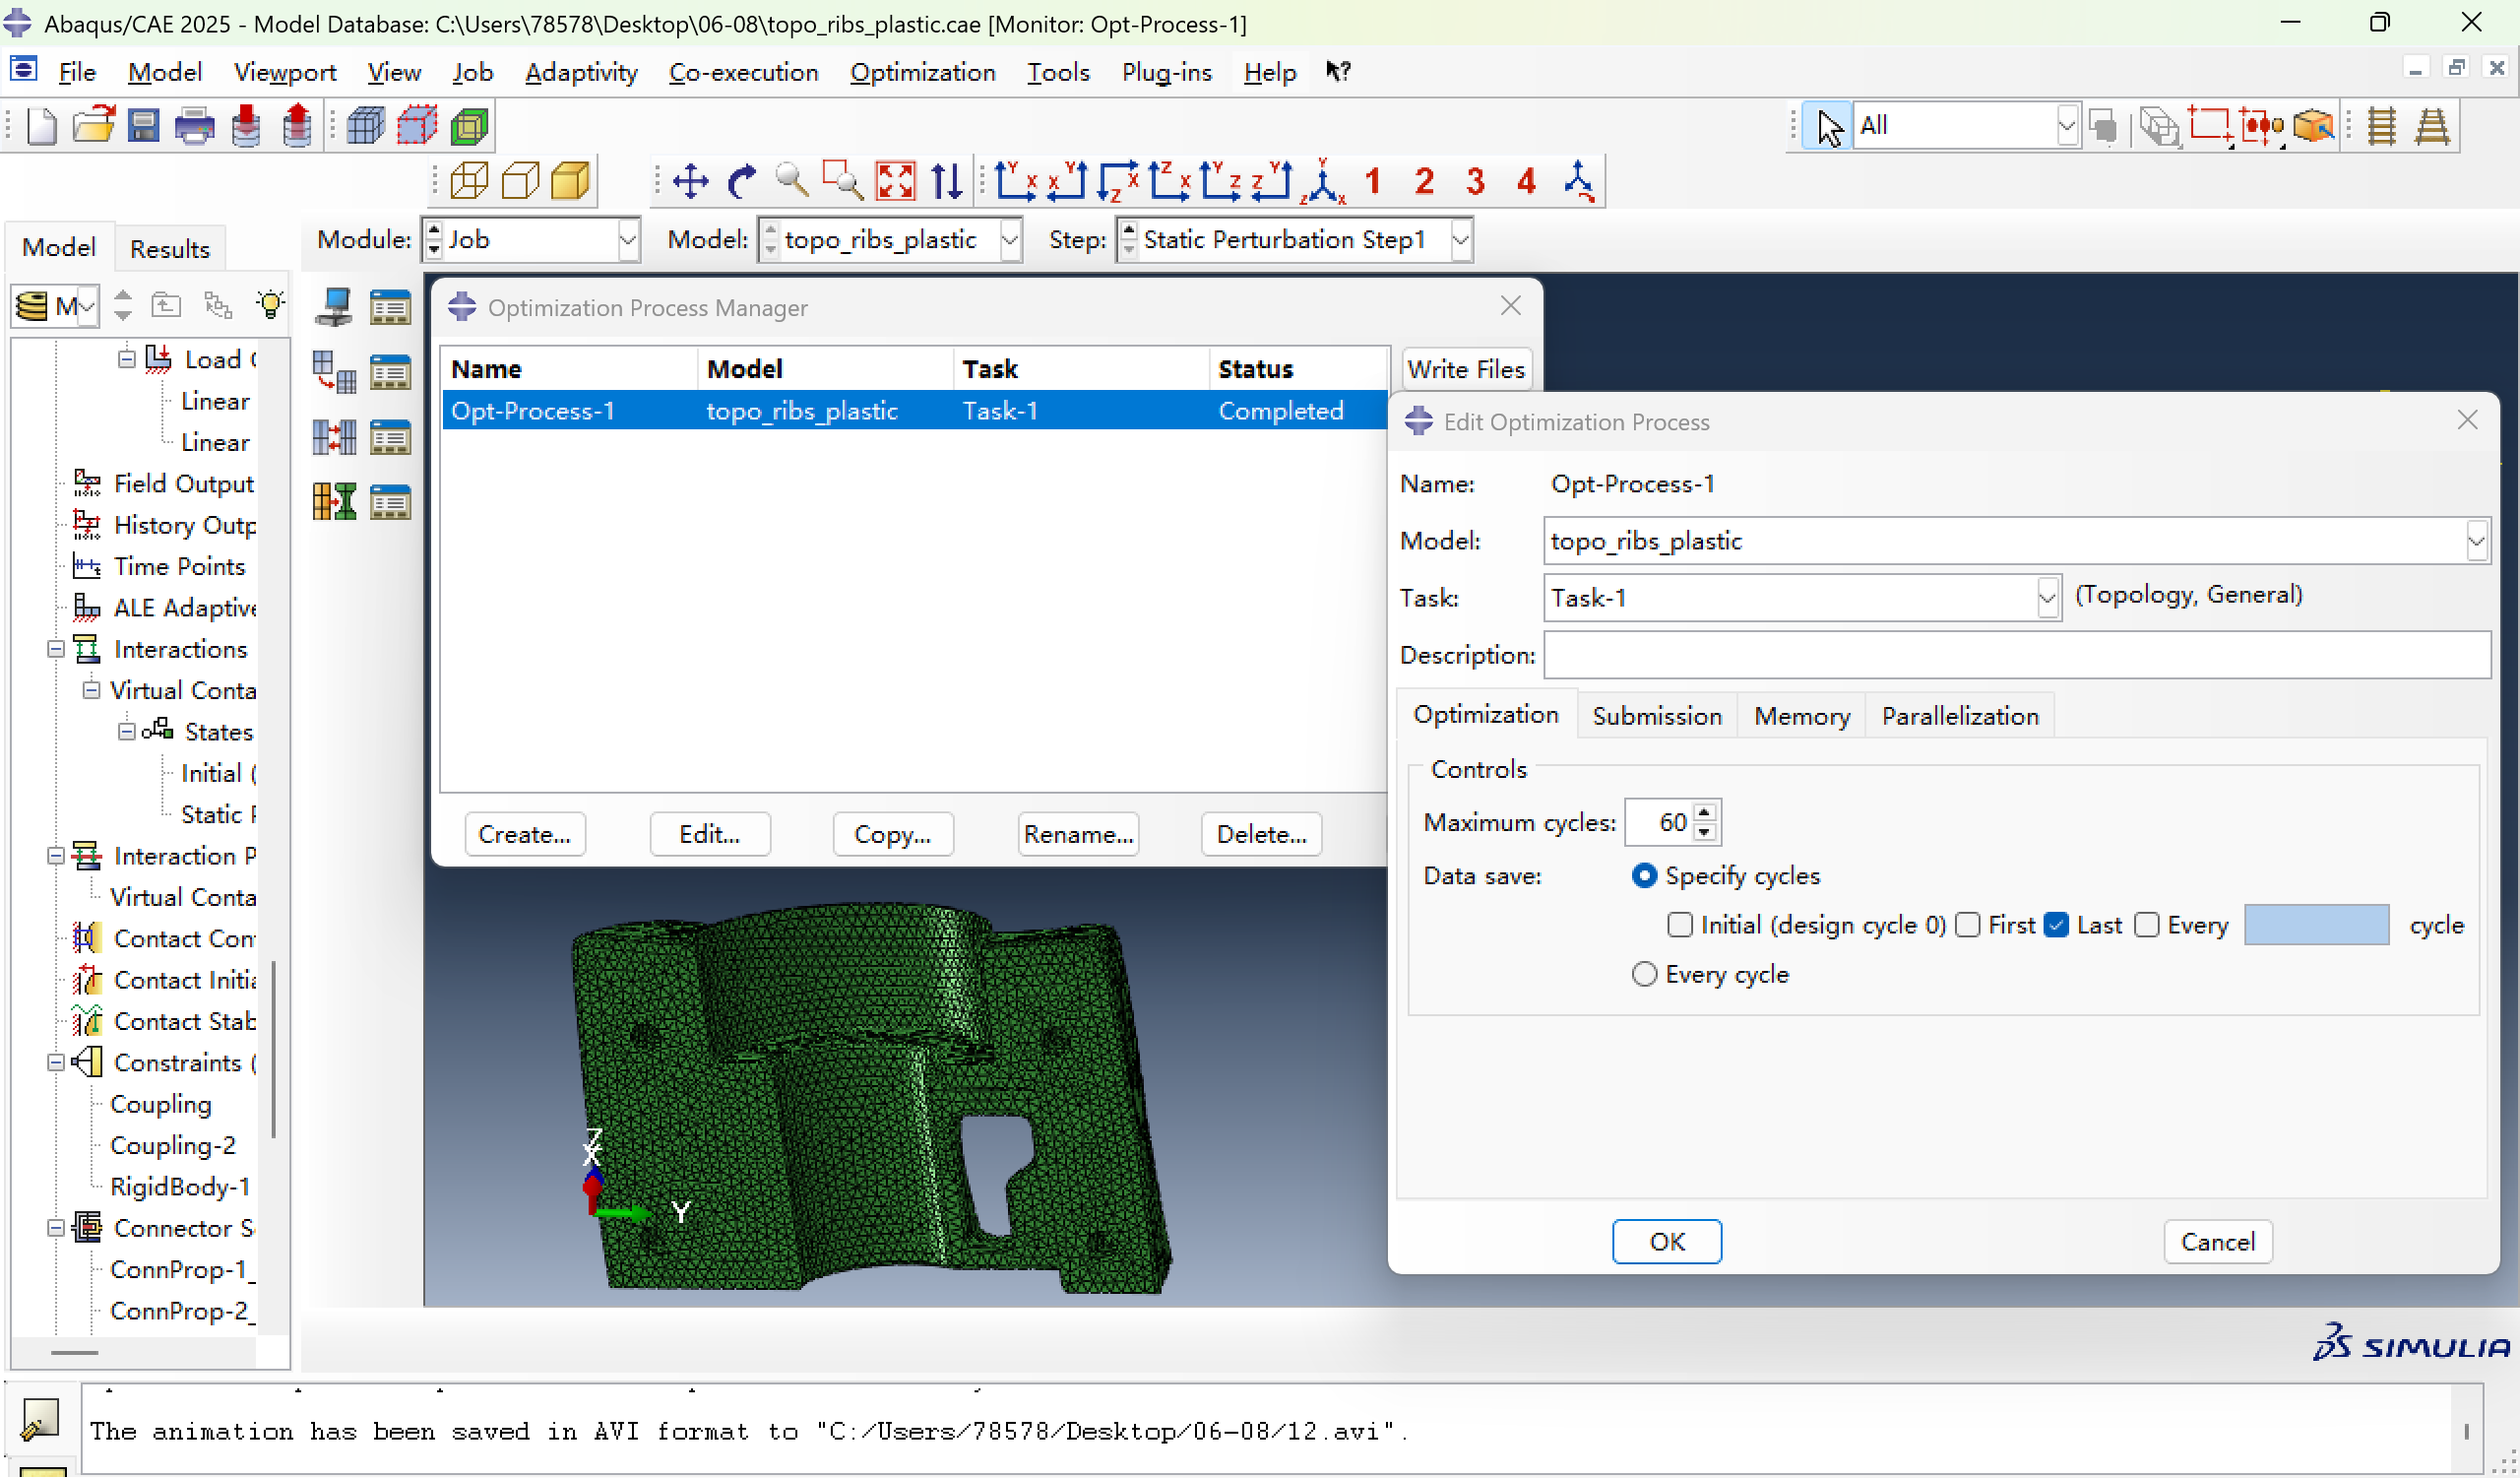
在JOB模块,创建优化进程Opt-Process-1。
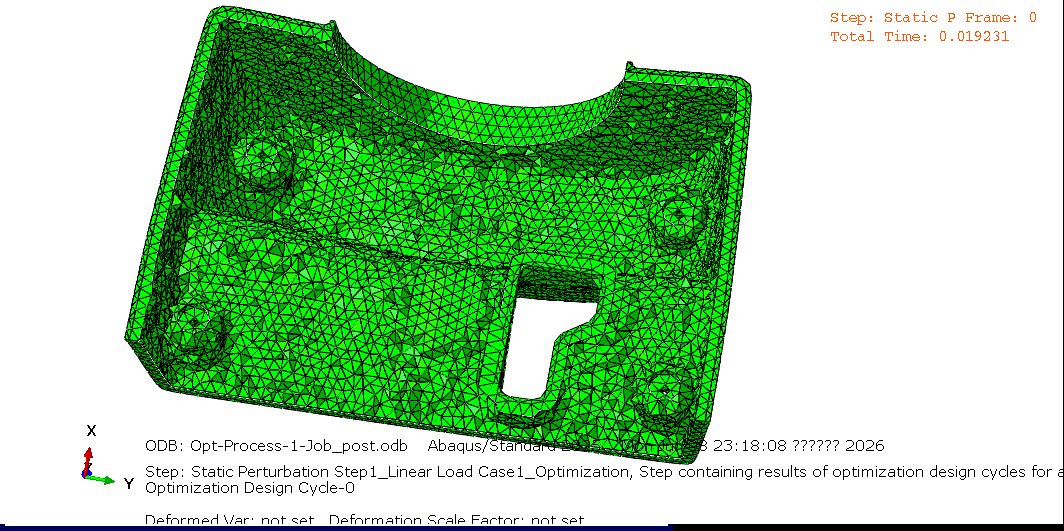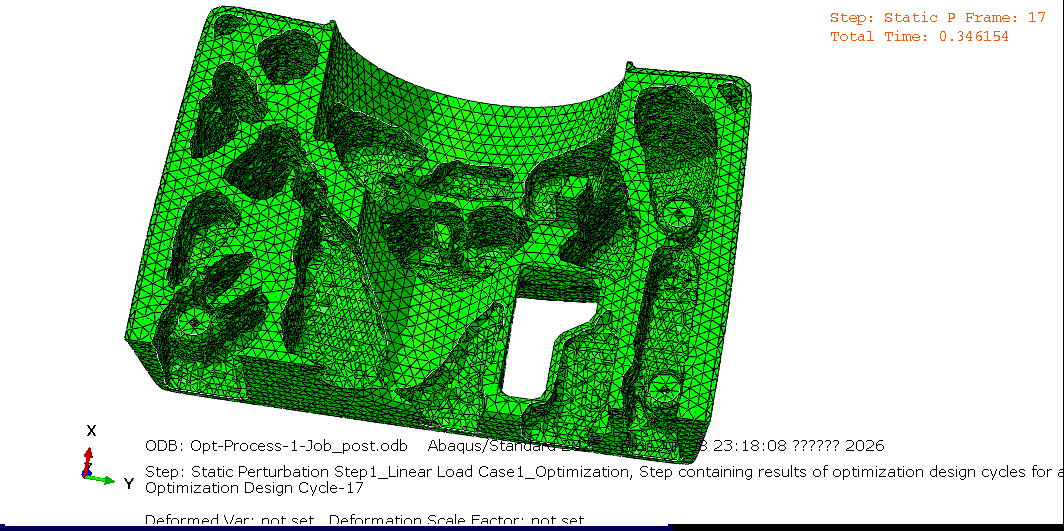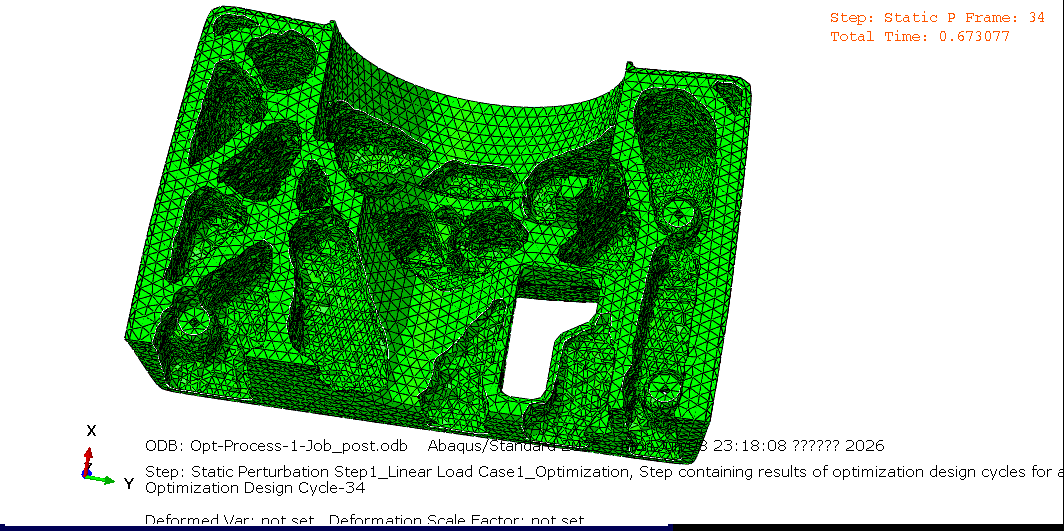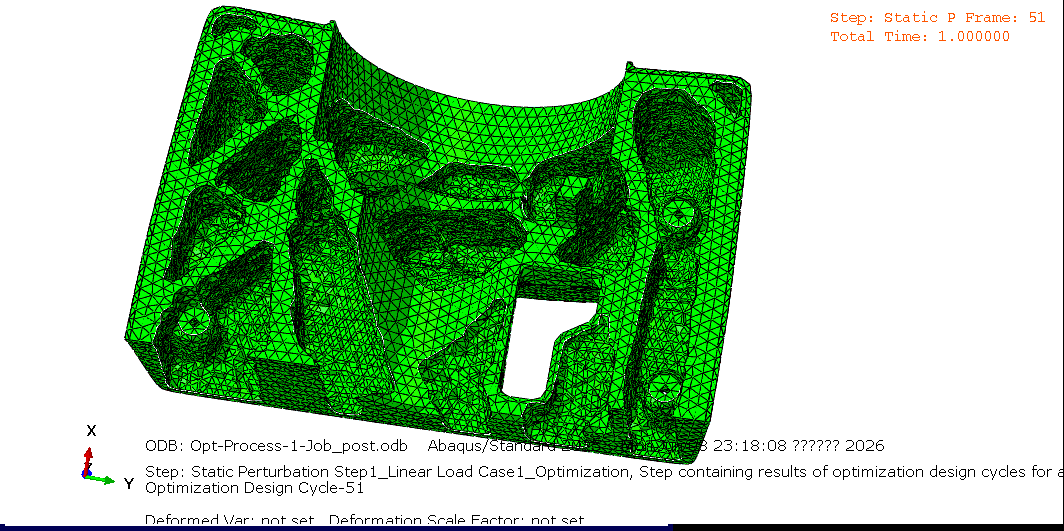
7、优化结果
相关推荐
feasibility.2 天前
英伟达把物理AI的3D模型“应用商店”开放了:2575个SimReady仿真资产,总计约472GB,可让agent装配机器人训练场景
人工智能·3d·机器人·仿真·建模·具身智能·英伟达
码农小韩15 天前
FPGA学习(一)——LED点灯与开发流程
学习·fpga开发·入门·环境配置·仿真·点灯
兜里只有三分钱~16 天前
启元机器人 π0 与 GR00T N1 对比:VLA 模型的两条技术路线
机器人·微调·预训练·仿真·vla
兜里只有三分钱~16 天前
从 URDF 到 SDK:开发者视角拆解启元 T1/Q1 机器人架构
机器人·sdk·仿真·ros2·urdf
cyf3118 天前
用 VMware 虚拟机跑通阿里 SimAI:不买 GPU 服务器,也能研究大模型训练(超详细版)
vmware·gpu·仿真·simai·ai大模型训练
Soonyang Zhang1 个月前
aisimulate分析(一)——算子workload建模
仿真·1024程序员节·vllm·推理框架·sglang
广州智造1 个月前
Radioss破坏模型FAILJOHNSON (Johnson-cook) 和 FAILTAB1
运维·数据库·自动化·仿真·建模·后处理·前处理
七夜zippoe1 个月前
启元 Q1 三份 MJCF 仿真文件对比:显示 / 运动学 / 全范围怎么选
ai·机器人·仿真·robot·mjcf
浦信仿真大讲堂1 个月前
达索系统 SIMULIA fe-safe
abaqus·仿真软件·达索软件·疲劳仿真
今宏科技2 个月前
2026 仿真软件怎么选?从结构、CFD 到多物理场的工程选型指南
仿真·cae·西门子·simcenter