文章目录
0.函数原型
本文提到的3d相机,指的是RGBD相机,因为必须需要用RGB来拍摄标定板(目前我们使用RGBD相机来测试)。3d线扫相机可能得用其他方式,也有可能用这个,因为这个函数需要你传入的是变换矩阵,RGBD相机和线扫相机得各自采用自己的方式得到变换矩阵。
在opencv中有一个函数,calibrateHandEye,他是用来进行眼在手上(相机在机械臂上)的标定。
cpp
void calibrateHandEye( InputArrayOfArrays R_gripper2base, InputArrayOfArrays t_gripper2base,
                       InputArrayOfArrays R_target2cam, InputArrayOfArrays t_target2cam,
                       OutputArray R_cam2gripper, OutputArray t_cam2gripper,
                       HandEyeCalibrationMethod method=CALIB_HAND_EYE_TSAI );
其中各个形参的意义为:
注意,前面四个参数都是InputArrayOfArrays的形式,这是因为我们要传入机械在多组姿态数据(而姿态数据本身又是一个矩阵、arrays),所以这个就是一个array of arrays的形式。
| 参数 | 意义 |
|---|---|
| R_gripper2base | 机械臂末端法兰(初始工具)坐标系到机械臂基坐标系的旋转变换 |
| t_gripper2base | 机械臂末端法兰(初始工具)坐标系到机械臂基坐标系的平移变换 |
| R_target2cam | 标定板坐标系到相机坐标系的旋转变换 |
| t_target2cam | 标定板坐标系到相机坐标系的平移变换 |
| R_cam2gripper | 得到的相机坐标系到法兰(初始工具)坐标系的旋转变换 |
| t_cam2gripper | 得到的相机坐标系到法兰(初始工具)坐标系的平移变换 |
| CALIB_HAND_EYE_TSAI | 求解AXXB的算法 |
opncv官方提供这个函数的本意是只支持眼在手上这种方式的标定,但是,其实我们只要稍微修改一下输入的矩阵,就可以实现眼在手外的标定。
推导过程如下:
1.眼在手上
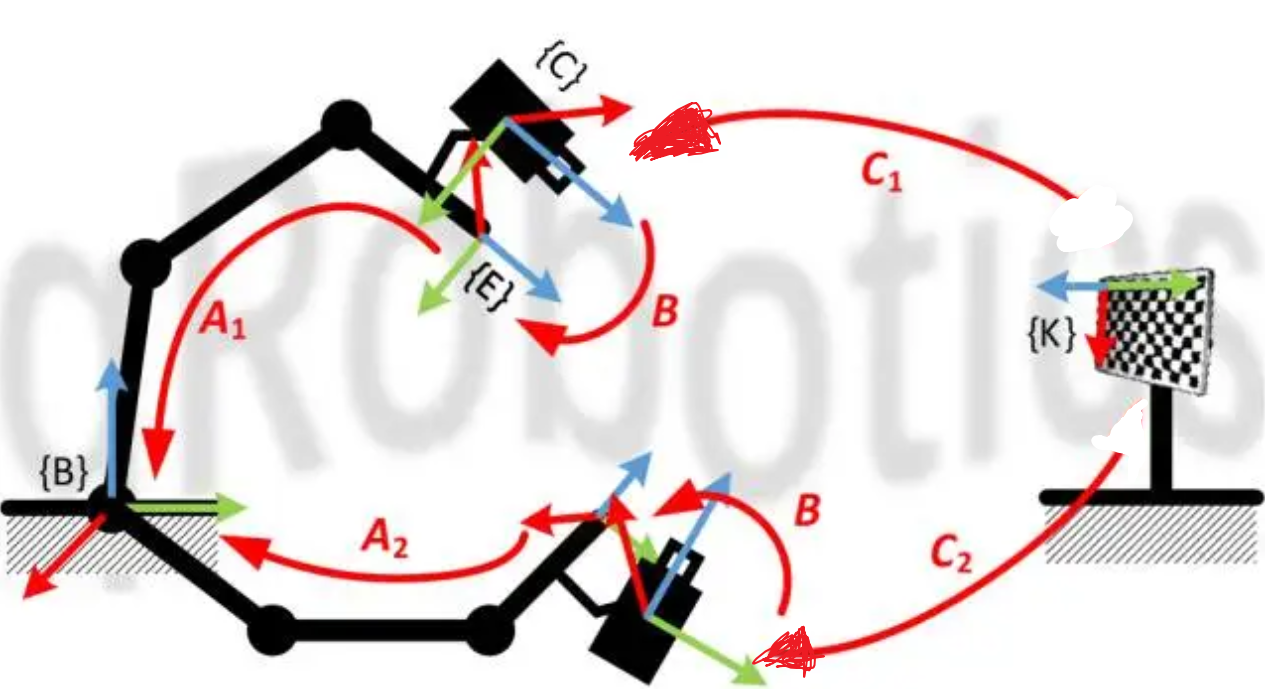
因为眼在手上时,相机到法兰的坐标(图中的B)变换是固定的,也是我们要求解的,因此我们让X就为相机到法兰的变换矩阵,也就是
X = g T c X = ^gT{_c} X=gTc
那么机械臂在两个不同的姿态 i 和 j 下,存在这么一个等式(calibrateHandEye就是按照这个等式来求解的)
b T g i X c T t i = b T g j X c T t j ^bT_{g_i} X ^cT_{t_i} = ^bT_{g_j} X ^cT_{t_j} bTgiXcTti=bTgjXcTtj
代入X后也就是
b T g i g i T c c T t i = b T g j g j T c c T t j ^bT_{g_i} ^{g_i}T{c} ^cT{t_i} = ^bT_{g_j} ^{g_j}T{c} ^cT{t_j} bTgigiTccTti=bTgjgjTccTtj
也就是物理链是这样的 标定板--》相机--》法兰--》到基座,也就是标定板到基座的变换。这是一个固定值,这个值我们不用求,他只是用来构建等式,我们真正要求的是X。上面的X求出来后,我们在使用时,也就是将3d相机得到的点云P(此时是相机坐标系下的)经过变换矩阵变换到机械臂的基坐标系下,也就是
P b = b T g g T c P c P_{b} = ^bT_{g} ^gT_{c} P_{c} Pb=bTggTcPc
其中 b T g ^bT_{g} bTg是可以实时从机械臂中读取的
2.眼在手外
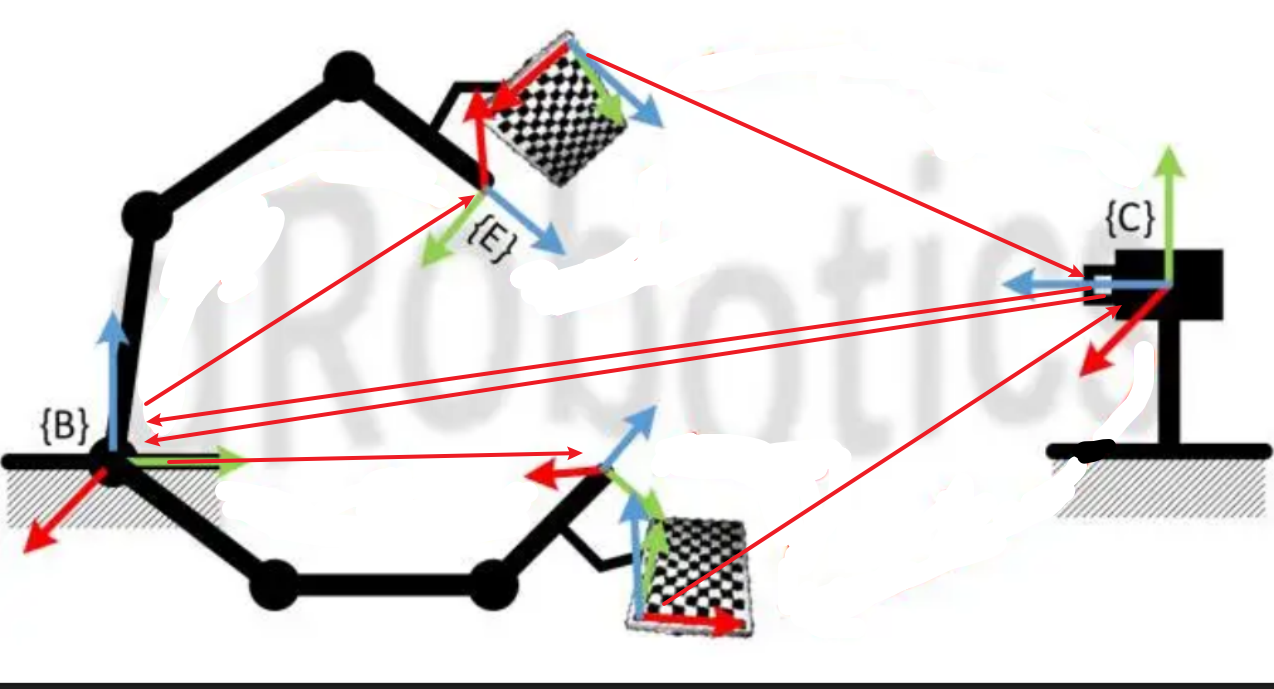
我们让X为相机到基坐标的变换,也就是
X = b T c X = ^bT{_c} X=bTc
然后将原本形参中的gripper2base改成 base2gripper, 代入calibrateHandEye中的求解等式,就可以得到这么一条等式
g i T b X c T t i = g j T b X c T t j ^{g_i}T_{b} X ^cT_{t_i} = ^{g_j}T_{b} X ^cT_{t_j} giTbXcTti=gjTbXcTtj
把X代入,可以等到
g i T b b T c c T t i = g j T b b T c c T t j ^{g_i}T_{b} ^bT{c} ^cT{t_i} = ^{g_j}T_{b} ^bT{c} ^cT{t_j} giTbbTccTti=gjTbbTccTtj
即 标定板--》相机--》基座--》法兰,也就是标定板到法兰的变换,因为标定板是固定在法兰上的,显然这个是个定值,也就是说上述等式是成立的。
完美,只需要将 gripper2base求个逆,就可以利用calibrateHandEye实现眼在手外的标定。
参考: