这两个概念是轮廓检测中**从"提取"走向"应用"**的关键步骤。
简单来说:"轮廓特征"是用来"算"轮廓的各种数据的(比如它多大、多圆),"轮廓近似"是用来"改"轮廓形状的(比如把曲折的轮廓变直、变成多边形)。
下面我为你详细拆解这两部分,并附上常用的代码模板。
第一部分:轮廓特征(Contour Features)
拿到 contours 这个点集列表后,我们最想知道的就是这个形状的几何属性。常用的特征主要有以下几类:
1. 基础特征(面积与周长)
-
面积(Area):
cv2.contourArea(contour)- 算出来的面积是像素平方(实际物理面积取决于相机的焦距和距离)。
-
周长(Perimeter):
cv2.arcLength(contour, True)- 第二个参数
True表示轮廓是闭合的 (首尾相连)。如果是在画线,填False。
- 第二个参数
2. 形状特征:外接矩形和外接圆
-
正外接矩形(不倾斜):
x, y, w, h = cv2.boundingRect(contour)- 返回左上角坐标
(x,y)以及宽w和高h。你之前做模板匹配画框用的就是这个原理。
- 返回左上角坐标
-
最小外接圆:
(x, y), radius = cv2.minEnclosingCircle(contour)- 返回圆心和半径。
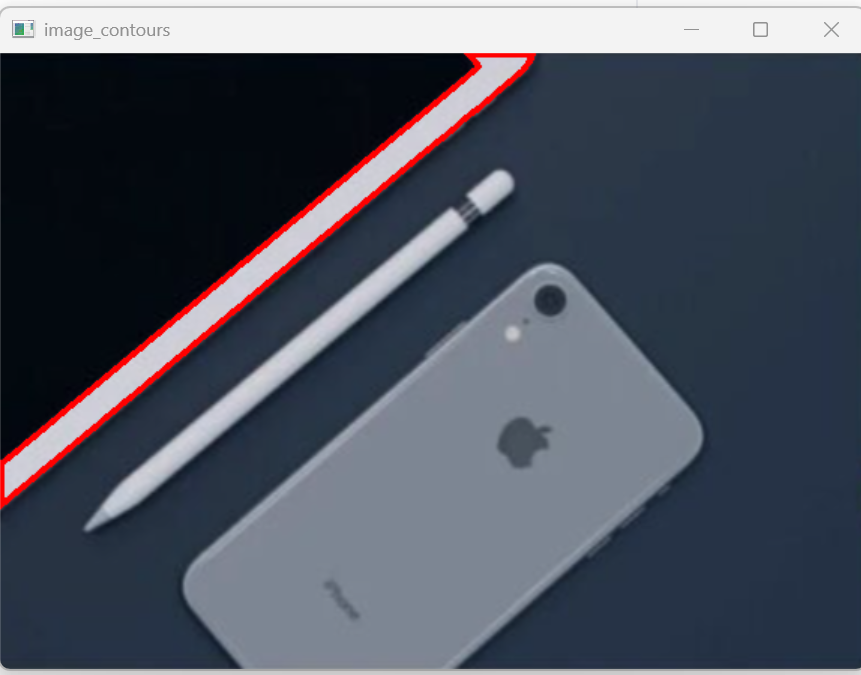
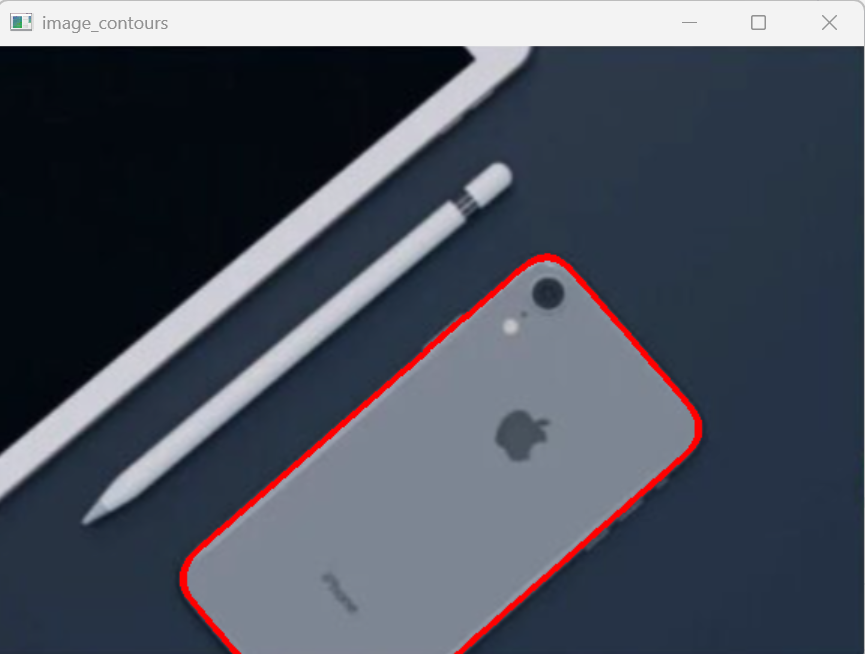
利用for循环进行面积筛选,用绘图函数绘制各个不同位置的轮廓
a_list = \[\]
for i in contours:
if cv2.contourArea(i) > 10000:
a_list.append(i)
image_contours = phone.copy() # 从原图复制
sortcnt = sorted(contours, key=cv2.contourArea, reverse=True)0 # 改这里,更改轮廓的索引
cv2.drawContours(image=image_contours, contours=sortcnt, contourIdx=-1,
color=(0, 0, 255), thickness=3)
第二部分:轮廓近似(Contour Approximation)
轮廓近似也叫多边形拟合 。它的核心思想是:为了节省内存和简化计算,用最少的点来逼近(描绘)原本的轮廓。
因为 cv2.findContours 提取出来的轮廓点非常密集(成千上万个),很多时候我们不需要这么精细,只需要知道它大致是个三角形、四边形或五边形就够了。
1. 常用的近似函数:cv2.approxPolyDP()
这是最常用的多边形拟合函数之一,使用的是 道格拉斯-普克算法(Douglas-Peucker algorithm)。
-
代码模板:
python
epsilon = 0.05 * cv2.arcLength(contours0, True) # 这0.05可改
approx = cv2.approxPolyDP(contours0, epsilon, True)
print(approx.shape)
print(contours0.shape)
phone_new = phone.copy()
image_contours = cv2.drawContours(image=phone_new, contours=approx, contourIdx=-1, color=(0, 255, 0), thickness=3)
-
三个参数含义:
-
contour: 原始的密集轮廓点。 -
epsilon: 近似精度(它是核心!)。这个值越小,拟合出的多边形越接近原形状(点越多);这个值越大,形状越简化(点越少,变成直线)。 -
True: 轮廓是否闭合。
-
这是一个被极大简化后的新轮廓点集 。如果原来的花朵轮廓有上千个细微的凹凸点,执行这行代码后,approx 里可能就剩下十几二十个关键点,原本弯曲的地方被拉直了
💡 延伸理解:epsilon 怎么算?
在实战中,epsilon 常常被设定为轮廓周长的 1% 到 5%。
-
如果写
epsilon = 0.01 * arcLength,形状会比较圆润,接近原图。 -
如果写
epsilon = 0.05 * arcLength,形状会被显著简化成几根笔直的线段。
总结对比表
| 概念 | 核心功能 | 常用函数 | 典型用途 |
|---|---|---|---|
| 轮廓特征 | 读取、计算已有轮廓的几何属性 | cv2.contourArea cv2.boundingRect cv2.moments |
计算物体大小、找中心点、筛选特定大小的目标 |
| 轮廓近似 | 压缩、简化轮廓点的数量 | cv2.approxPolyDP |
识别形状(三角形/四方形)、减少内存占用、直线检测 |
一句话口诀:
先算特征 了解它的"大小和位置",再做近似看清它的"基本长相"。这两者结合,就能让计算机完成"识别出画面里某类特定形状物体"的高级任务。