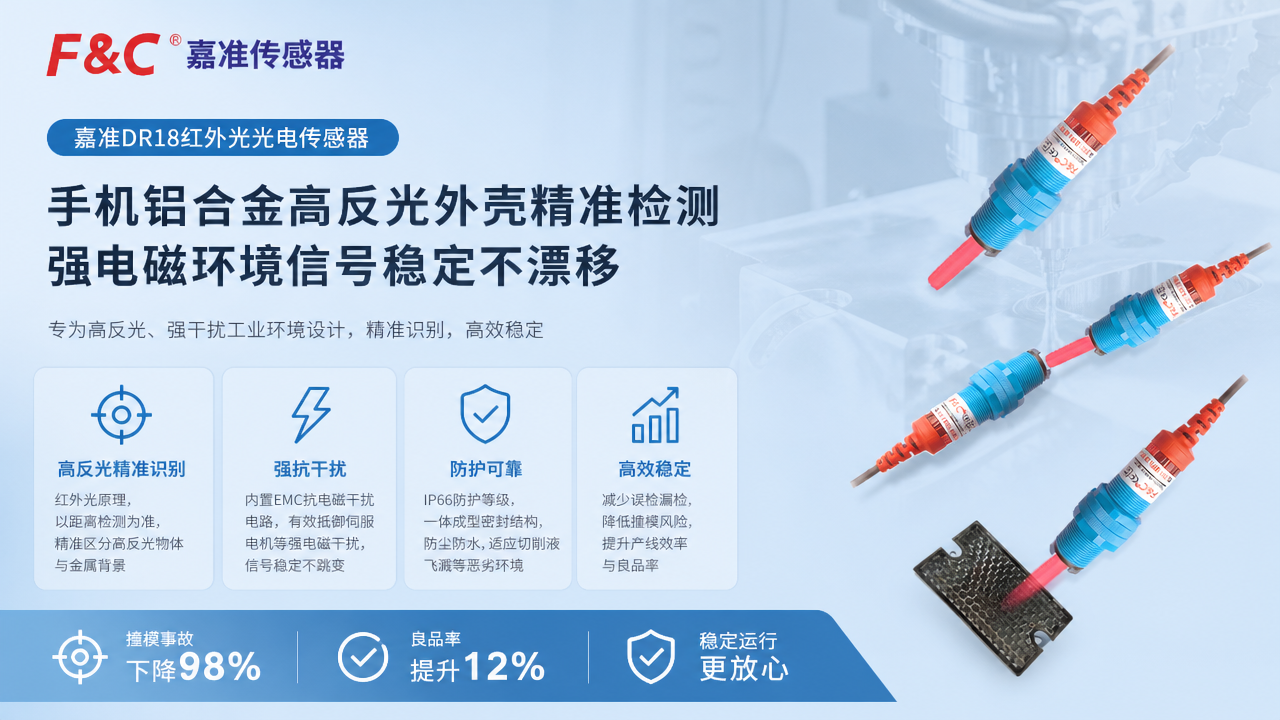
导读: 在手机铝合金外壳检测产线中,镜面高反光表面让普通光电传感器频繁误检漏检,伺服电机产生的强电磁干扰更导致信号漂移、撞模事故频发。嘉准DR18漫反射光电传感器采用红外光原理,以距离而非反射光强度为检测依据,精准区分高反光工件与金属背景;内置EMC抗电磁干扰电路,在伺服电机密集工位信号稳定不跳变;IP66一体成型密封结构防尘防水,适配CNC加工中心切削液飞溅环境。高反光工件与金属背景精准区分,强电磁环境信号零漂移,撞模事故下降98%,良品率提升12%。
一、手机铝合金外壳检测的"双重挑战"
手机铝合金外壳采用镜面高反光表面处理工艺,同时CNC加工中心伺服电机密集,传感器面临两大核心挑战:
镜面高反光导致普通光电频繁误检漏检
铝合金外壳经过抛光、阳极氧化等工艺处理后,表面呈高反光特性。普通漫反射光电传感器依靠反射光强度判断目标,高反光表面的反射光强度远超普通工件,传感器无法区分"工件到位"与"背景反光"。在浅色输送带或金属机架背景下,背景反光甚至强于目标信号,误检漏检频发。
伺服电机强电磁干扰导致信号漂移撞模
CNC加工中心伺服电机、变频器密集分布,运行时产生强烈电磁辐射。普通光电传感器信号线耦合电磁杂波后输出信号乱跳,导致机械手抓取位置偏移。铝合金外壳在CNC加工中一旦定位信号漂移,刀具直接撞击工件或夹具,造成模具损坏、工件报废。
二、DR18两大核心技术从原理上解决问题
图片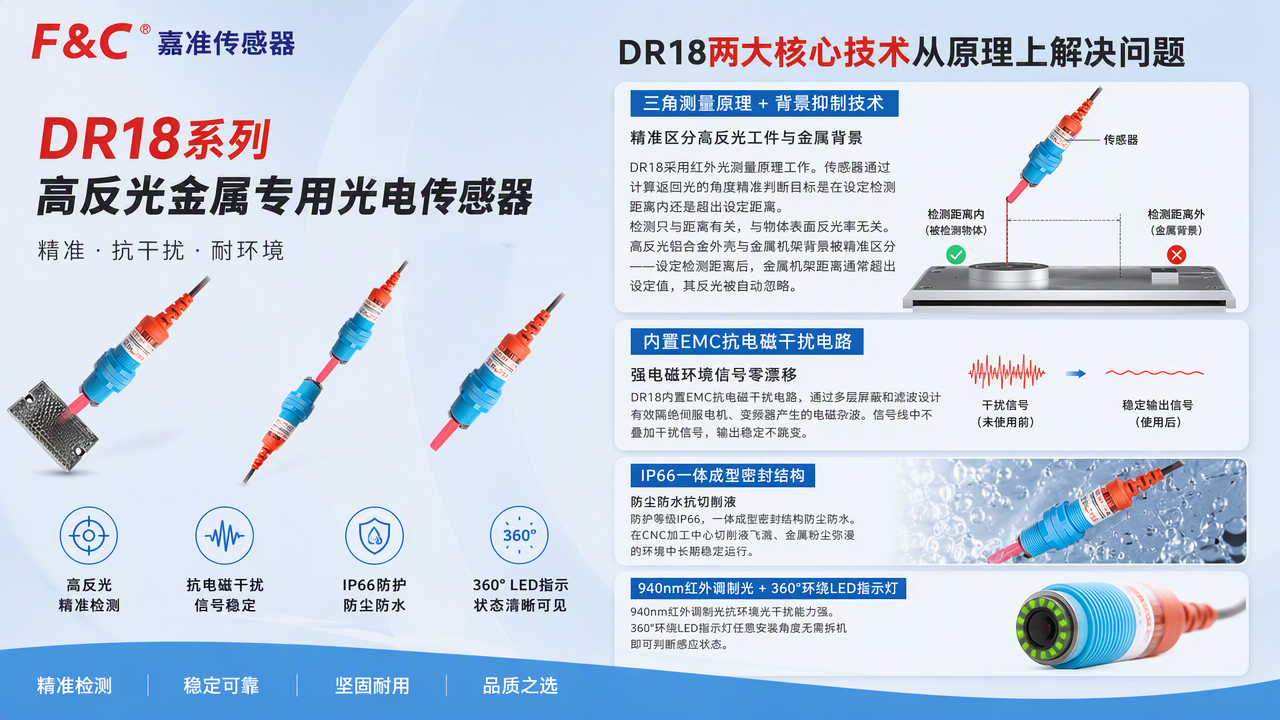
三角测量原理+背景抑制技术------精准区分高反光工件与金属背景
DR18采用红外光测量原理工作。传感器通过计算返回光的角度精准判断目标是在设定检测距离内还是超出设定距离。检测只与距离有关,与物体表面反光率无关。高反光铝合金外壳与金属机架背景被精准区分------设定检测距离后,金属机架距离通常超出设定值,其反光被自动忽略。
内置EMC抗电磁干扰电路------强电磁环境信号零漂移
DR18内置EMC抗电磁干扰电路,通过多层屏蔽和滤波设计有效隔绝伺服电机、变频器产生的电磁杂波。信号线中不叠加干扰信号,输出稳定不跳变。
IP66一体成型密封结构------防尘防水抗切削液
防护等级IP66,一体成型密封结构防尘防水。在CNC加工中心切削液飞溅、金属粉尘弥漫的环境中长期稳定运行。
940nm红外调制光+360°环绕LED指示灯:940nm红外调制光抗环境光干扰能力强。360°环绕LED指示灯任意安装角度无需拆机即可判断感应状态。
三、落地效果
手机铝合金外壳检测产线全部替换为嘉准DR18方案后,取得显著改善:
撞模事故下降98%:背景抑制技术精准区分高反光工件与金属背景,误触发归零;EMC抗干扰设计确保伺服电机密集工位信号稳定不跳变。撞模事故从频发降至偶发,模具损耗和工件报废大幅减少。
良品率提升12%:高反光工件检测稳定可靠,漏检误判归零。每一件铝合金外壳的定位、加工、检测精准一致。良品率从行业平均水平提升12%,直接降低生产成本、提升交付质量。