激光雷达YDLiDAR驱动与ROS2环境搭建

YDLiDAR驱动与ROS2环境搭建

整体上与Livox的驱动和应用软件设计相似。

型号为X2。

硬件部分

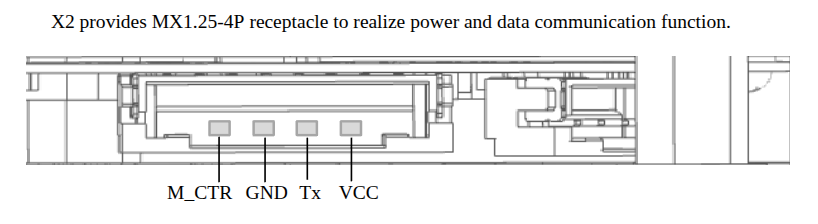
卖家提供的数据线,红黑色并非电源正负,可以用镊子挑把线序纠正下。

接一个USB转串口,插拔前后输入终端命令,

bash 复制代码
ls /dev/tty*

查看多了哪个口。

软件部分

  1. 安装SDK
bash 复制代码
# 先安装SDK
# 忽略这些开头的数字
4977  git clone https://github.com/YDLIDAR/YDLidar-SDK.git
4978  cd YDLidar-SDK
4979  ls
4980  mkdir build
4981  cd build
4982  cmake ..
4983  make -j8
4984  sudo make install
  1. 安装ROS2包
    ROS2的版本是humble为例
bash 复制代码
# 先建一个工程,文件夹名称随意
mkdir -p ws_ydlidar/src
cd ws_ydlidar/src
git clone -b humble https://github.com/YDLIDAR/ydlidar_ros2_driver.git
cd ..
colcon build --symlink-install

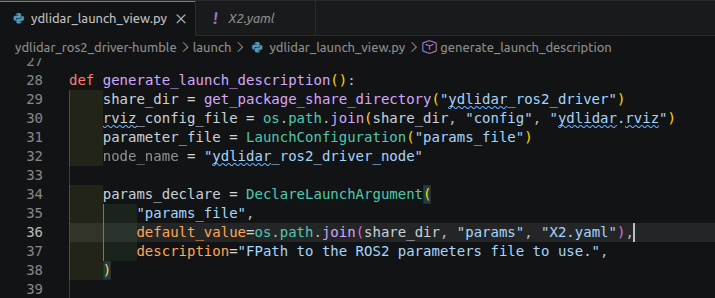
修改ydlidar_launch_view.py文件,在文件夹ydlidar_ros2_driver/params找你的型号,如X2.yaml
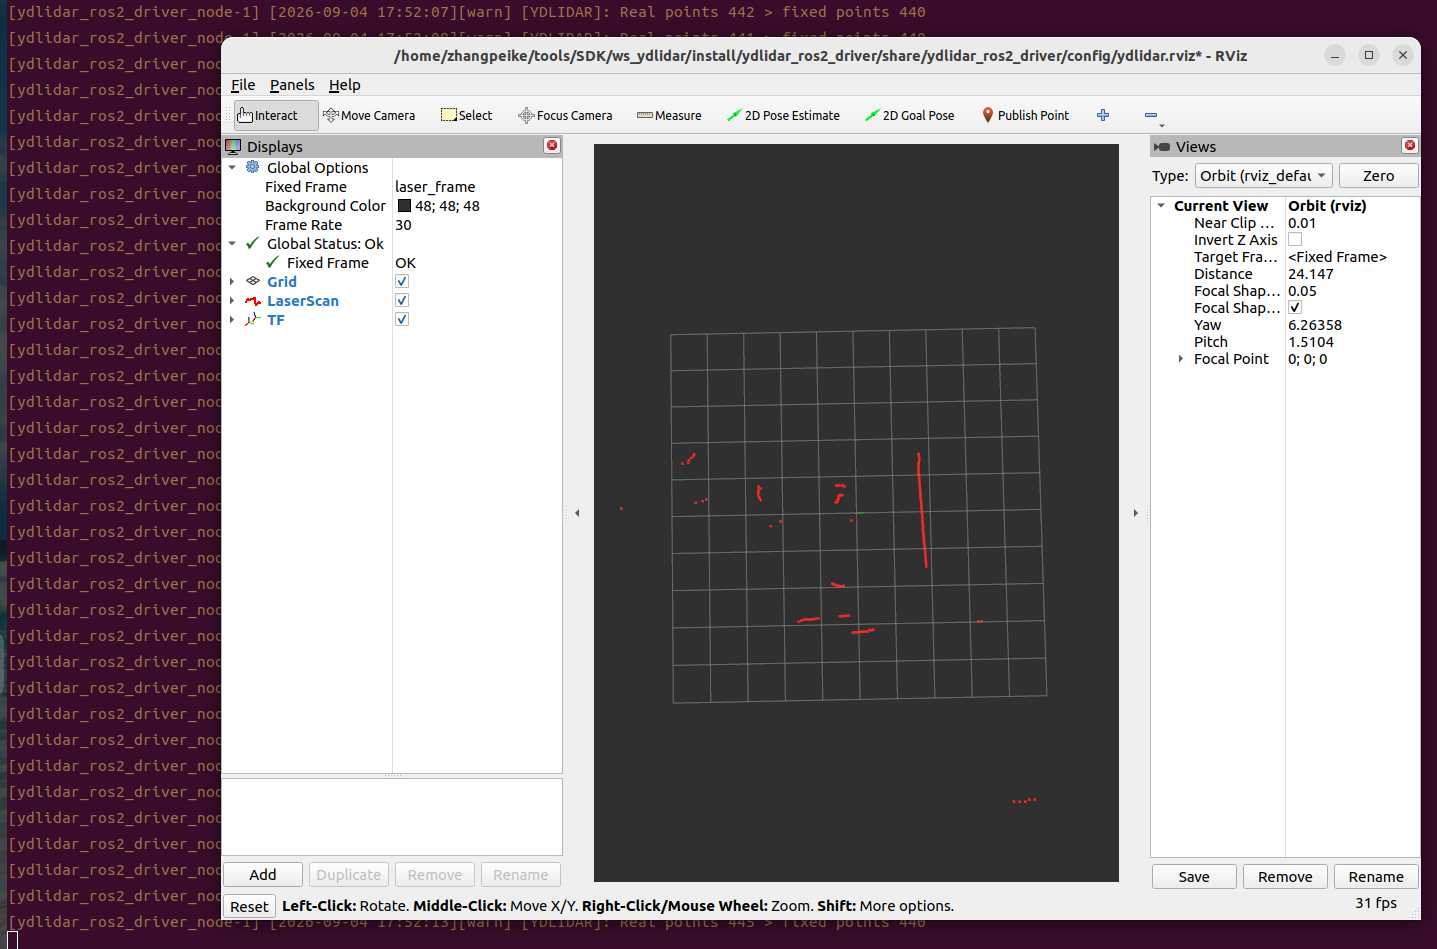
测试,

复制代码
ros2 launch ydlidar_ros2_driver ydlidar_launch_view.py
相关推荐
拓恒技术16 小时前
从“可见光漏检”到“热异常锁定”:无人机河道排污口识别与溯源的技术链路
人工智能·视觉检测·无人机
QXWZ_IA1 天前
无人机自主巡检从半自动到全闭环的阶段划分与定位要求
人工智能·安全·无人机
AiNightVision1 天前
无人机夜视模块如何选择?——从参数指标到系统集成的完整选型指南
人工智能·算法·计算机视觉·车载系统·无人机·视频·智能硬件
兜里只有三分钱~1 天前
从 URDF 到 SDK:开发者视角拆解启元 T1/Q1 机器人架构
机器人·sdk·仿真·ros2·urdf
qq_25294131681 天前
无人机视角公路两侧滑坡检测数据集 | 公路巡检 滑坡检测 地质灾害 无人机航拍9302期
yolo·目标检测·目标跟踪·无人机·地质灾害·无人机视角·滑坡检测
tianxuanjg2 天前
无人机科研轻量化结构件采购指南|高校实验室选型避坑:轻量化与结构强度如何兼顾
人工智能·经验分享·机器人·无人机·制造
大势智慧2 天前
大势智慧支撑武汉市第二十四届职业技能大赛无人机测绘操控员(三维数字化)赛项圆满举办
无人机·比赛·职业技能大赛·武汉·空间赋能·圆满举办
AC10074093 天前
【德信康】无人机射频功放多频段切换模块
无人机
我喜欢就喜欢3 天前
无人机正射色差:镶嵌线 shp + 羽化接缝实操思路
无人机·遥感
见合八方4 天前
借助半导体光放大器实现功率预算超31dB的112.5Gbit/s长距无源光网络
网络·5g·soa·光通信·激光雷达·半导体光放大器