无人机拍下一张 360°全景照片,为什么能"自带位置"精准落到地图上?本文拆解全景照片从拍摄、拼接到空间定位的完整技术链路。
无人机航测正在从专业测绘向行业应用普及,其中门槛最低、上手最快的一类成果就是全景照片------不需要跑空三、建模型,拍完上传就能看。但很多人好奇:一张 360° 全景照片背后,拍摄要领是什么?多张照片是怎么拼成一张球的?它又是怎么"知道"自己在地图上的精确位置的?本文按"拍摄 → 拼接 → 定位 → 组织"四步讲清楚。
一、拍摄要领:一张全景不是"拍"出来的,是"采"出来的
先澄清一个误区:消费级无人机拍的全景照片,通常不是一次快门成片,而是相机在同一位置多角度拍摄后拼接的结果。
拍摄环节的三个关键参数:
1. 镜头与视角。 专业全景设备使用鱼眼镜头或双鱼眼(180°×2)配置,一次拍摄覆盖接近 360°×180° 的视场;消费级无人机(如大疆御、精灵系列)则依靠云台自动旋转,按固定角度间隔(如每 60° 或 90°)拍摄多张。
2. 多角度环绕。 常见的采集方式有两种: - 水平环绕 :无人机悬停,云台水平旋转一圈拍摄 8-12 张,覆盖 360° 水平视场; - 三层球面:为了覆盖天顶与地面,部分设备增加上仰、平视、下俯三圈拍摄(如 3×8=24 张),合成后才是完整的"球"。
3. 重叠率。 相邻两张照片之间需要保持 30% 以上的重叠区域------这是后续拼接找特征点的前提。重叠率不足,拼接时会因找不到同名点而出现错位或空洞。
二、拼接原理:从多张平面图到一张"球"
把多张照片拼成全景,本质上是一个图像配准与投影变换问题:

步骤一:特征点提取与匹配。 对每张照片提取特征点(如 SIFT、ORB 算法),在相邻照片间寻找同名点。这些特征点对就是"同一块景物在两张照片里的位置"。
第二步:相机位姿估计。 根据同名点对求解相机之间的相对位置与姿态(单应矩阵或本质矩阵),确定每张照片在球面坐标系下的投影参数。
第三步:投影变换。 把每张平面照片按估计出的位姿投影到球面(或柱面)坐标上。平面照片 → 球面投影,正是全景图"弯"起来的原因。
第四步:融合线处理。 相邻照片的重叠区域不做简单叠加,而是用多频段融合(拉普拉斯金字塔融合等)在"融合线"附近平滑过渡,消除亮度与几何接缝。
拼接完成后,全景图展开就是球面全景图(等距圆柱投影,覆盖水平 360°×垂直 180° 视场),浏览时通过球面反投影还原视角,实现 360° 自由拖动。
三、EXIF 定位:无人机全景为什么"自带位置"
全景照片能精准落图,靠的是 EXIF 元数据中的地理信息。EXIF(可交换图像文件格式)是照片文件头中记录拍摄参数的标准格式,无人机在拍摄时会把两类关键信息写入:
| 信息类型 | 内容 | 用途 |
|---|---|---|
| GPS 定位 | 纬度、经度、海拔 | 确定拍摄点的平面位置与高度 |
| 姿态数据 | 相机朝向(偏航/俯仰/横滚)、IMU 数据 | 确定拍摄朝向与视场方向 |
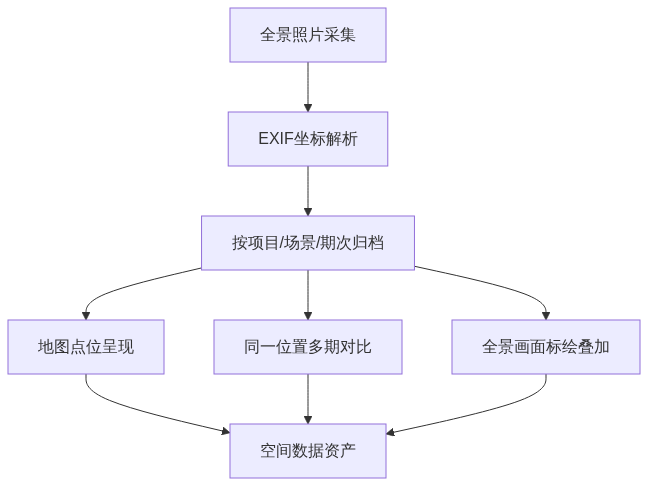
落图逻辑:读取 EXIF 中的经纬度 → 将全景照片锚定到该坐标 → 结合姿态数据确定朝向 → 在地图上以图标+缩略图形式呈现。点击图标即可进入全景浏览。
这也是"全景照片与普通照片的区别":普通照片即使带坐标也只是"一个点",而全景照片是一个以拍摄点为球心、带完整空间上下文的位置快照------站在这个点能看到什么,打开全景一目了然。
四、把全景组织成空间数据:多期对比的前提
单张全景是"点",多张全景按空间关系组织起来,才成为"空间数据"。关键的三个组织维度:
1. 同一位置(空间维度)。 同一拍摄点在不同时间采集的全景,构成"多期对比"的基础------首期拍基坑,第二期拍主体结构,同一视角并排对比,工程进度一目了然。
2. 同一项目(业务维度)。 一个项目下的全部全景照片按"项目 → 场景 → 期次"组织归档,拍摄点落在地图上,点击点位查看任意时间的现场画面。
3. 标绘叠加(分析维度)。 在全景画面上直接绘制点、线、面标注(隐患位置、施工范围、测量标记),标注与全景照片绑定,随照片存档------这就是全景数据从"看"走向"用"的关键一步。
五、小结
- 全景照片 = 多角度采集 + 特征匹配拼接 + EXIF 坐标定位;
- 重叠率、姿态数据是影响拼接质量与落图精度的两个关键变量;
- 全景照片的价值在于"组织":同一位置多期对比、项目级归档、标绘叠加,才能从单张照片变成可复用的空间数据资产。
延伸阅读建议 :对全景数据的组织管理感兴趣,可了解 720AI 全景照片应用平台(项目级组织、双视图标绘、多期对比)与图新说支持的带 EXIF 坐标全景照片自动落位功能。