做机器人灵巧手或者触觉皮肤的朋友,选型阶段大概率会接触到FSR这类薄膜力敏电阻。它的形态确实很适合往手指表面或者机械臂蒙皮里塞,但真正落地到产品级方案的时候,从选型到信号链到结构集成,每一步都有不少工程细节需要处理。下面从实际项目经验出发,把几个高频问题梳理一下。
FSR选型首先要明确的问题
选型的第一步不是去看具体型号的参数表,而是先回答几个前置问题:你需要检测的是接触力的有无,还是需要量化力的大小?需要检测的力值范围大概是多少?空间约束允许用多大面积的传感单元?采样率要求多高?环境温度和湿度范围是什么?
如果应用只是做接触检测,比如判断机械手是否抓到了物体,那对传感器的线性度要求就不高,选型余地比较大。如果需要量化抓取力的大小,比如做力控抓取或者自适应夹持,那就需要关注传感器在你关心的力值区间内的重复性和分辨率。
FSR常见的量程覆盖从几十克力到几十千克力。选型时建议让正常工作点落在传感器量程的中间三分之一区间,这样信号变化比较明显,也不容易触顶或触底。
信号调理链路的设计
FSR输出的本质是电阻变化,要变成控制器能处理的数字量,中间需要经过分压、滤波、放大和ADC转换这几个环节。
分压电阻的取值直接决定了信号的有效范围。一个实用的经验是,先在你最关心的压力点上测出FSR的阻值,然后把分压电阻选成和这个阻值接近的标称值。这样在那个压力点附近,分压输出的灵敏度最高。
运放级是否需要,取决于后级ADC的输入阻抗和你对精度的要求。如果ADC输入阻抗在兆欧级别以上,而且对精度要求不是特别苛刻,可以省掉运放,直接用分压加ADC的方案。如果信号走线较长或者对稳定性有要求,加一级缓冲会更稳妥。
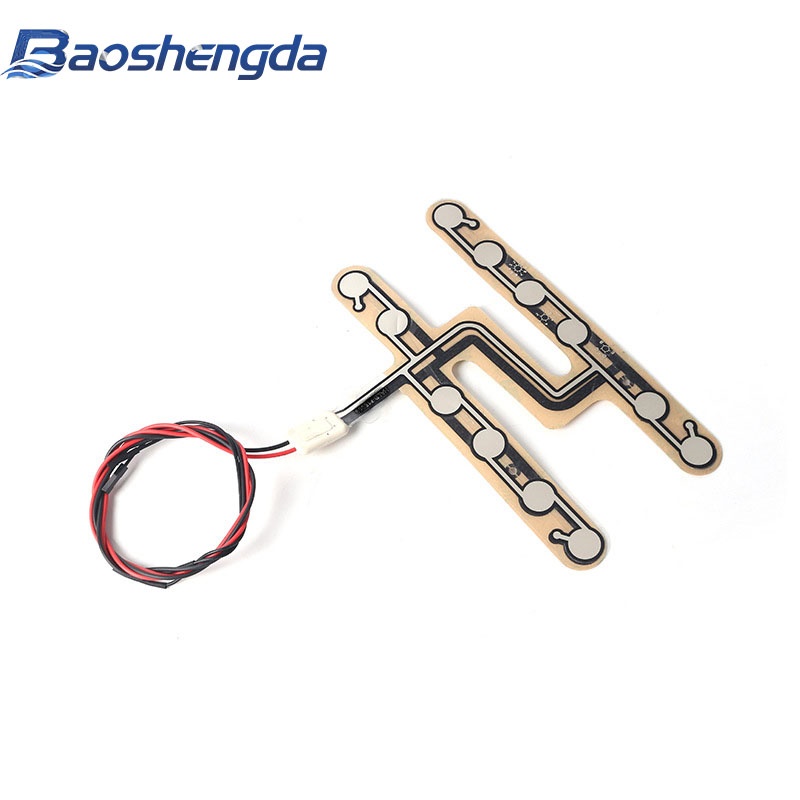
多通道采集的架构选择
机器人触觉场景往往需要大量传感点。一只灵巧手可能需要二十到五十个触觉单元,全身触觉皮肤可能需要几百上千个。通道数不同,采集架构的选择也不同。
几十个通道的情况下,用模拟多路复用器加一到两个ADC是比较经济的方案。MUX的选型要注意导通电阻和通道间电容,这些参数会直接影响切换速度和串扰水平。
几百个通道以上,模拟方案会变得复杂。这时候可以考虑把采集节点分布式部署,每个节点负责一小块区域的采集,节点之间用数字总线通信。这种架构的好处是每个节点的通道数可控,信号质量更容易保证,而且坏了一个节点不影响其他区域。
结构集成方面的注意事项
FSR是薄膜形态,理论上可以贴合在各种曲面上。但实际集成时有几个问题需要注意。
首先是保护层。FSR的敏感区域如果直接暴露在外,容易被尖锐物体刺穿或者被反复摩擦损坏。通常需要在传感区域上方加一层弹性保护层,比如硅胶或者聚氨酯薄膜。保护层的厚度和硬度会影响力的传递特性,需要在设计阶段做评估。
其次是安装方式。FSR的引线焊接或者压接需要可靠,在振动环境下尤其要注意。有些项目会用FPC转接来简化走线,但FPC的弯折寿命和连接器的可靠性也需要纳入考量。
温度补偿的问题
FSR的阻值会随温度变化,这在温度波动较大的应用场景中是一个需要处理的因素。如果应用对力值精度有要求,可以考虑在采集板上放一个温度传感器,在软件中做温度补偿。补偿模型可以通过在不同温度下标定来建立。
如果应用只是做接触检测或者力的相对比较,温度影响可能不那么关键,可以视情况决定是否做补偿。
问:FSR传感器能用在动态冲击载荷的场景吗?
答:FSR的响应速度本身是比较快的,毫秒级别。但如果是高冲击载荷,比如落锤或者碰撞场景,需要确认峰值力是否超出传感器的量程。长期承受冲击载荷也可能影响传感器的使用寿命。这类场景建议在前期做充分的载荷评估。
问:FSR传感器的灵敏度一致性怎么样?
答:同一批次的FSR传感器之间会存在一定的参数离散性,这在薄膜工艺中是比较常见的现象。如果应用对一致性要求较高,建议在系统层面做单元级的标定,或者在采购时向供应商提出一致性分档的要求。
问:机器人灵巧手上用FSR和用应变片各有什么优劣?
答:FSR的优势在于形态薄、安装灵活、成本相对低,适合做覆盖面积较大的触觉感知。应变片的优势在于精度高、线性度好,适合做关节力矩测量等需要精确力值的场合。两者可以互补使用,在指尖用FSR做接触感知,在关节处用应变片做力矩反馈。
问:FSR采集系统的功耗怎么优化?
答:功耗优化可以从几个方面入手。选择低功耗的运放和ADC,在不需要采集的时段关闭分压电路的供电,用MCU的低功耗模式配合定时唤醒来做间歇采集。如果通道数多,还可以考虑只在有接触事件时才启动全通道扫描,平时只监测少数通道的阈值触发。
功耗优化和系统级考量
在电池供电的机器人平台上,功耗是一个绕不开的问题。FSR采集系统本身的功耗主要来自分压电路的静态电流、运放和ADC的工作电流。分压电路如果一直开着,即使没有压力变化,也会持续消耗电流。一个常见的优化策略是用GPIO控制分压电路的供电,只在采集时打开,采集完就关掉。这样可以把分压电路的静态功耗降到接近零。
ADC的选择也会影响功耗。逐次逼近型ADC功耗相对较低,适合电池供电场景。Sigma-Delta ADC精度高但功耗和转换速度之间的取舍需要根据应用来平衡。如果通道数多但采样率不高,可以用低功耗模式配合间歇采集的策略。
系统级的另一个考量是数据处理的分配。如果采集节点是分布式的,每个节点可以做一些本地的预处理,比如阈值判断和特征提取,只把有意义的数据上报给主控。这样可以减少通信开销,也降低了主控的处理负担。
涌客(深圳)智能科技有限责任公司在传感器应用方案方面有一些技术积累,如果项目上有FSR选型或者采集方案方面的需求,可以做进一步的技术沟通。