一、集群调度成为规模化落地的核心瓶颈
2025年中国AGV和AMR市场出货量首次突破20万台,智能工厂中移动机器人的部署规模从过去的3到5台增长到50到100台甚至更多。当AGV数量突破30台左右,它们便不再是一组独立设备,而是一个需要协同运作的系统------共享地图、协商路径、避免死锁、平衡负载。
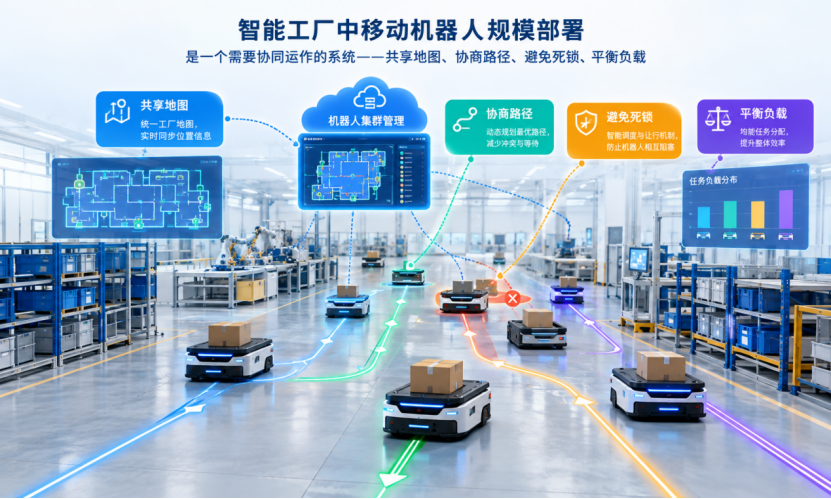
这一变化直接反映在市场结构中。2026年国内集群调度系统市场规模预计突破50亿元,年增速超过40%。掌握调度算法的厂商正在产业链中获得更强的议价能力。但集群调度的技术路径并非单一方向,集中式、分布式与混合架构之间的选择,直接决定了主控硬件的选型差异。
二、集中式与分布式:两种架构的技术权衡
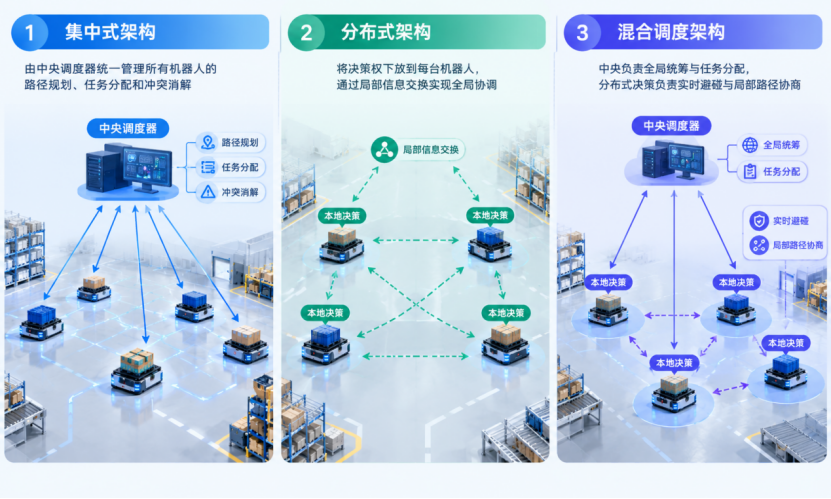
集中式架构由中央调度器统一管理所有机器人的路径规划、任务分配和冲突消解,优势在于全局视野,能够做出全局最优决策。但缺点同样明显:随着机器人数量增加,调度中心的处理压力呈线性增长,通信路径汇聚到单一节点,响应延迟急剧上升。在百台级场景中,通信延迟可从单机时的约20ms升至200ms以上,丢包率可达3%以上。
分布式架构将决策权下放到每台机器人,通过局部信息交换实现全局协调,优势在于可扩展性和鲁棒性------系统不依赖中央调度器,任何一台机器人故障不会瘫痪整个系统。但分布式调度也有局限:在没有全局视野的情况下,机器人可能做出局部最优、全局次优的决策。
混合调度架构正在成为主流------中央负责全局统筹与任务分配,分布式决策负责实时避碰与局部路径协商。这种架构既保证集群目标一致,又赋予各智能体局部自主能力,降低了集中控制带来的通信压力和计算瓶颈。
三、调度决策对主控算力的要求
集群调度对算力的需求远高于单机运行 。一台机器人的路径规划只需考虑自身位置和目标点;而百台机器人的集群调度需要在同一地图上同时规划多条路径并确保互不冲突。全局路径规划、实时冲突检测、任务分配与负载均衡三类任务并行运行,对NPU算力和CPU多核性能构成持续压力。
更复杂的是,调度决策需要在动态环境中快速完成。行业实践中,调度决策通常要求在100毫秒内完成,否则机器人路径就可能与实际环境脱节。
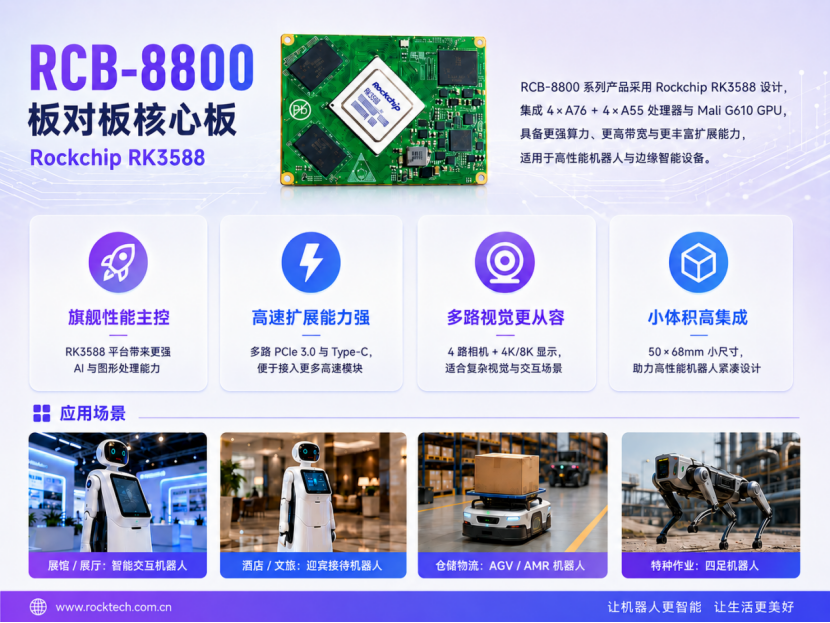
瑞迅科技RK3588平台机器人主板方案 采用八核异构架构(四核Cortex-A76+四核Cortex-A55),内置三核架构6TOPS NPU算力,可同时处理多台机器人的路径规划、任务分配与通信协议转换。
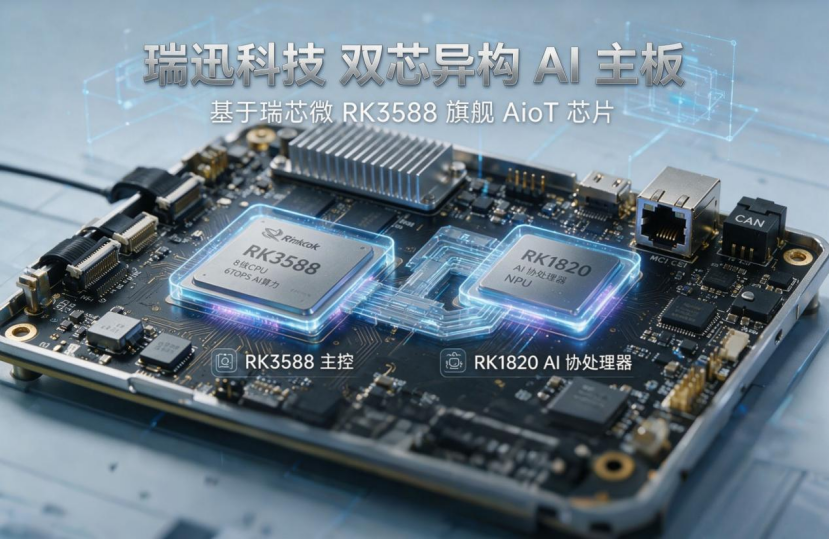
针对需要端侧部署大模型进行语义任务理解的场景,瑞迅科技推出RK3588+RK182X双芯协同方案,主控SoC专职运动控制与系统调度,协处理器专职AI推理,两者通过PCIe高速互联,互不抢占资源。
四、实时性:从软实时到硬实时的通信保障
集群调度对通信实时性的要求比单机运行严苛得多。单机场景中延迟几十毫秒无人关注,但在百台集群中,调度指令到达时车辆可能已移动半米------这在AGV的世界里可能意味着一次刮擦或产线中断。
传统方案采用通用操作系统的"软实时"调度,理论上能快速响应,但偶尔会被其他进程抢占,造成不确定的延迟。在单机场景中可容忍,但在集群中这种不确定性会被放大。
瑞迅科技 全系嵌入式工控主板支持PREEMPT-RT实时内核 与EtherCAT工业实时以太网协议,可保障调度指令下发的微秒级确定性延迟。实测数据显示,RK3576平台EtherCAT通信抖动可低至2.113微秒;RK3588平台在实时内核加持下,指定任务运行于隔离CPU核心时最大调度延迟可低至6微秒。
五、多机通信:接口配置决定集群规模上限
集群调度的另一大挑战是异构机器人的通信适配。不同品牌和型号的机器人通常使用不同的通信协议和控制接口,统一调度需要大量的适配工作。一台调度主机可能需要同时对接采用不同协议的AGV、AMR、协作机器人乃至人形机器人。
瑞迅科技 嵌入式工控主板标配双千兆以太网、多路USB3.0、CAN、RS485等工业接口。双千兆以太网可实现内外网隔离------一路对接机器人集群的内部通信网络,一路连接厂区调度系统。多路CAN和RS485接口可兼容不同品牌的机器人通信协议。基于"核心板-单板-整机"的灵活交付模式,客户可根据具体集群规模和外设配置定制接口方案。
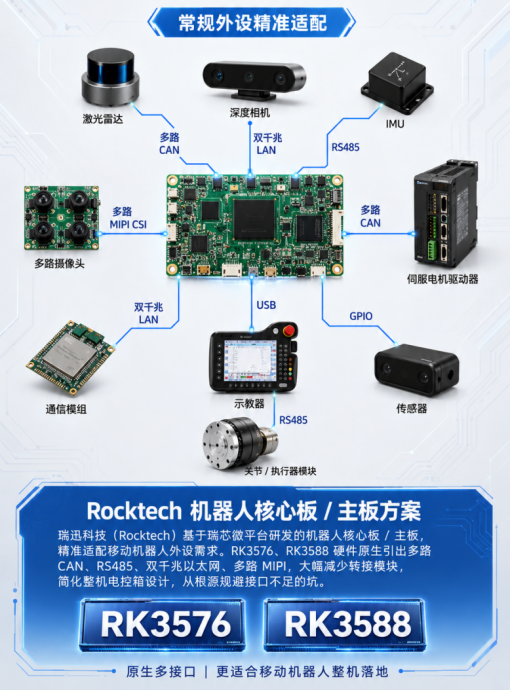
在通信拓扑层面,业界正在从传统的星型架构向网状架构演进。每台机器人不仅与调度中心通信,还与相邻的3到5台机器人保持直接通信,局部路径协商在车与车之间直接完成,调度中心只负责全局策略。实际案例中,这种改造使通信量降低约70%,调度中心的CPU占用率从85%降至30%。这种架构对每台机器人的主控板提出了更高的本地计算和通信处理要求,进一步凸显了分级算力方案的必要性。
瑞迅科技RK3588/3576/3568:分级匹配集群调度需求
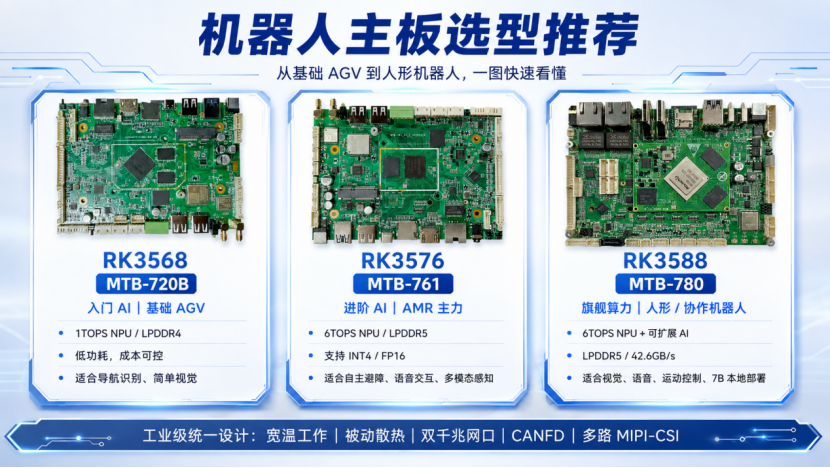
针对不同规模的集群调度场景,瑞迅科技 基于瑞芯微平台推出了分级化的嵌入式工控主板与核心板方案:
RK3568平台:四核Cortex-A55架构,内置1TOPS NPU算力,功耗控制在3.5W以内。适用于30台以下的小规模AGV集群调度,承担基础路径规划与任务分配。
RK3576平台:六核CPU架构(双核Cortex-A72+四核Cortex-A53),内置6TOPS NPU算力。实测EtherCAT通信抖动低至2.113微秒,适用于50台左右的中等规模AMR集群,可同时处理视觉SLAM建图与多机器人协同避障。
RK3588平台 :旗舰级八核异构架构,内置三核架构6TOPS NPU算力,支持多路4K相机同步采集。适用于百台级大规模机器人集群调度,可同时管理多台AGV/AMR的路径规划与通信协议。配合RK182X端侧AI协处理器,整机算力可扩展至20TOPS以上,支撑端侧大模型推理与复杂调度决策。
结语
机器人集群调度正从集中式向混合式架构演进------中央负责全局统筹,分布式负责实时响应。这一趋势对主控硬件提出了算力、实时性、通信接口多维度的综合要求。瑞迅科技RK3568、RK3576 、RK3588机器人嵌入式工控主板方案,为不同规模的机器人集群调度提供了分级化的硬件底座,从30台以下的小规模AGV集群到百台级的大规模AMR集群,均可在瑞迅科技的产品矩阵中找到匹配的硬件方案。