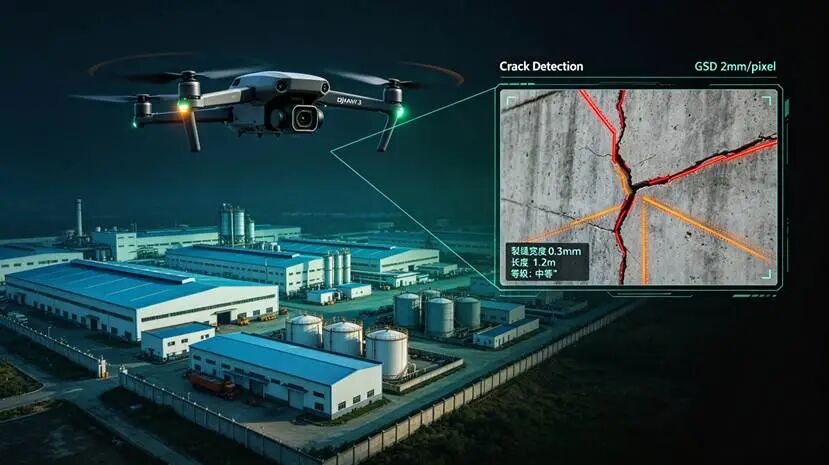
无人机航拍生产库区实现墙体裂缝识别与目标检测:高精度航拍+AI语义分割+裂缝量化分析
一个占地500亩的化工生产库区,有12栋大型厂房、8个立式储罐、3公里长的围堰和防火堤、无数道挡土墙和围墙。按照安全规范,每季度需要对所有建构筑物的墙体进行一次结构安全巡检,重点检查是否出现裂缝、渗水、涂层脱落等缺陷。传统的做法是:巡检人员拿着望远镜和记录表,沿着墙体步行检查,高处的墙体需要搭设脚手架或使用高空作业车,一次完整巡检需要5-8人工作2-3周,成本高、效率低,而且高处和危险区域的检查质量难以保证,很多细微裂缝被遗漏。
更严重的问题是:混凝土墙体的裂缝是结构安全的"晴雨表"------裂缝的宽度、长度、走向和发展趋势直接反映结构的受力状态和损伤程度。0.2mm以下的细微裂缝可能是正常的收缩裂缝,0.2-1mm的中等裂缝需要关注和监测,1mm以上的宽裂缝可能预示结构安全问题,必须立即评估和处理。但人工巡检只能定性描述("有一条裂缝"),无法精确测量宽度和长度,更无法量化跟踪裂缝的发展趋势。
无人机+AI为这个问题提供了全新的解决方案:用工业无人机按规划航线自动拍摄库区所有墙体的高清图像(GSD可达1-5mm/pixel,能看清发丝级裂缝),用深度学习算法自动识别和分割裂缝(像素级精度),并基于图像分辨率自动计算裂缝的实际宽度、长度、面积和等级,最后在三维模型上标注每一条裂缝的精确位置,生成结构化的缺陷台账和巡检报告。一次完整库区巡检只需要1-2天,成本降低80%以上,而且检测覆盖率接近100%,裂缝量化精度可达0.1mm。
本文将从系统架构、无人机航拍方案、图像预处理、裂缝检测算法(目标检测+语义分割+两步法)、裂缝量化分析、库区目标检测、系统部署、性能测试和挑战应对等维度,系统讲解基于无人机航拍的生产库区目标检测与墙体裂缝识别完整技术方案。
一、系统总体架构
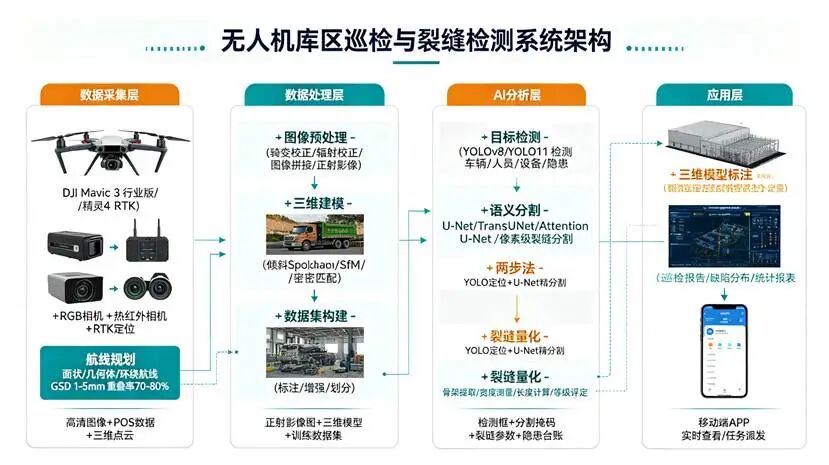
无人机库区巡检与裂缝检测系统四层架构:数据采集层→数据处理层→AI分析层→应用层
整套系统采用四层架构,从数据采集到最终应用形成完整闭环:
|----------------|--------------------|--------------------------------------------|-----------------------|
| 层级 | 核心组件 | 主要功能 | 输出 |
| 数据采集层 | 工业无人机(RGB+热红外+RTK) | 航线规划、自动飞行、高清图像采集、POS记录、RTK定位 | 高清图像+位置姿态数据+三维点云 |
| 数据处理层 | 图像处理工作站/云服务 | 图像预处理、正射影像生成、三维建模、数据集构建 | 正射影像图+三维模型+训练数据集 |
| AI 分析层 | GPU服务器/边缘AI盒子 | 目标检测(车辆/人员/设备/隐患)、语义分割(像素级裂缝)、两步法检测、裂缝量化分析 | 检测框+分割掩码+裂缝参数+隐患台账 |
| 应用层 | Web平台+移动端APP+大屏 | 三维模型标注、可视化展示、统计分析、报告生成、任务管理 | 巡检报告+结构安全评估+缺陷台账+预警通知 |
工作流程:
1.航线规划:在Web平台或无人机APP中导入库区三维模型或CAD图纸,选择需要巡检的墙体区域,系统自动生成覆盖该区域的飞行航线(面状航线/几何体航线/环绕航线),设置飞行高度、速度、重叠率、GSD等参数;
2.自动采集:无人机按航线自动飞行,云台相机保持对准墙体,每隔固定距离或角度拍摄一张高清图像,同时记录每张图像的GPS坐标、姿态角(俯仰/横滚/偏航)和RTK高精度位置;
3.数据处理:采集完成后,图像导入处理工作站,进行畸变校正、辐射校正、图像拼接,生成正射影像图(DOM)和三维实景模型(倾斜摄影/SfM);
4.AI 分析:正射影像图或单张高清图像送入AI模型,目标检测模型定位裂缝和其他目标,语义分割模型提取裂缝像素级轮廓,量化模块计算裂缝宽度/长度/面积/等级;
5.结果标注:检测结果映射回三维模型,在三维模型上精确标注每一条裂缝的位置、大小和等级,支持点击查看详情;
6.报告生成:自动生成巡检报告,包含巡检覆盖率、缺陷统计、裂缝分布图、典型缺陷照片、结构安全评估建议,支持导出PDF/Excel。
二、无人机航拍方案
2.1 无人机平台选型
|---------------------|--------------------------------|----------|------|----------------------|---------|
| 无人机型号 | 相机 | 定位 | 续航 | 适用场景 | 参考价格 |
| DJI Mavic 3 行业版 | 4/3 CMOS 2000万像素+56倍混合变焦+可选热红外 | RTK厘米级定位 | 45分钟 | 通用库区巡检,墙体拍摄,兼顾效率和精度 | 2-4万元 |
| DJI Mavic 3 Thermal | 4/3 CMOS可见光+热红外双摄 | RTK | 45分钟 | 需要同时检测裂缝和渗漏(热红外识别水分) | 3-5万元 |
| DJI Phantom 4 RTK | 1英寸CMOS 2000万像素 | RTK | 30分钟 | 测绘级正射影像和三维建模,平面区域 | 2-3万元 |
| DJI Matrice 350 RTK | 可更换负载(P1全画幅测绘相机/L1激光雷达/H20T多光) | RTK | 55分钟 | 大型库区,需要激光雷达点云+高精度建模 | 8-15万元 |
| DJI Mini 4 Pro | 1/1.3英寸CMOS 4800万像素 | 普通GPS | 34分钟 | 小型库区,预算有限,精度要求不高 | 0.5-1万元 |
2.2 航线规划:墙体拍摄的关键
库区墙体巡检的航线规划与普通地形测绘不同------墙体是垂直或倾斜的立面,需要无人机在墙体侧面平行飞行,相机朝向墙体,而不是俯视拍摄。主要航线模式:
|--------------|--------------------------------------------|----------------------|--------------------------|------------------|
| 航线模式 | 原理 | 适用对象 | 优点 | 缺点 |
| 面状航线(正射) | 无人机在目标上方Z字形飞行,相机垂直向下 | 屋面、地面、平台、围堰顶面 | 覆盖效率高,自动生成正射影像 | 无法拍摄垂直墙体 |
| 几何体航线 | 围绕选定的多边形棱柱/圆柱体,自动生成环绕+上下分层的飞行路径,相机始终对准建筑表面 | 厂房、仓库、储罐等单体建筑的外墙 | 自动适配建筑形状,覆盖均匀,GSD一致,操作简单 | 需要先在地图上勾勒建筑轮廓 |
| 环绕航线 | 以目标为中心,设定半径和高度范围,无人机环绕飞行 | 储罐、烟囱、独立构筑物 | 适合圆柱形目标,多角度拍摄 | 非圆形建筑覆盖不均匀 |
| 航点航线 | 手动设置每个航点的位置、高度、云台角度、拍摄动作 | 复杂结构、局部重点区域、避障需求高的区域 | 灵活精确,可针对特定区域精细化拍摄 | 规划耗时,需要人工设计 |
| 倾斜摄影航线 | 五个方向(正射+四个倾斜角度)同时拍摄,用于三维实景建模 | 需要生成高精度三维模型的整个库区 | 三维模型精度高,可在模型上任意角度测量 | 拍摄量大(5倍图像),处理时间长 |
推荐组合策略:整个库区先用面状航线拍摄屋面和地面(生成正射影像和三维模型),每栋建筑用几何体航线拍摄外墙(墙体裂缝检测的主要数据来源),储罐用环绕航线,复杂结构和重点区域用航点航线精细化拍摄。这样既保证整体覆盖,又保证墙体区域的拍摄精度。
2.3 GSD 计算:裂缝检测的核心参数
GSD(Ground Sample Distance,地面采样距离)是指图像中一个像素对应实际地面的尺寸,单位mm/pixel。GSD直接决定了能检测到多细的裂缝------要可靠检测0.2mm宽的裂缝,GSD至少需要0.1-0.2mm/pixel(裂缝在图像中至少占2个像素)。
GSD 计算公式:
GSD = (飞行距离 × 传感器像素尺寸) / 焦距
其中,飞行距离是无人机相机到墙体的垂直距离(不是海拔高度),传感器像素尺寸和焦距由相机参数决定。
以DJI Mavic 3行业版为例:
•传感器:4/3英寸CMOS,像素尺寸3.3μm,有效像素2000万(5280×3956)
•焦距:24mm(等效35mm,实际焦距约12mm)
•飞行距离5米时:GSD = (5000mm × 0.0033mm) / 12mm ≈ 1.375mm/pixel
•飞行距离3米时:GSD ≈ 0.825mm/pixel
•飞行距离2米时:GSD ≈ 0.55mm/pixel
•飞行距离1米时:GSD ≈ 0.275mm/pixel(可检测0.3mm以上裂缝)
|------------|-----------|---------------|-------------|---------------|
| 检测目标 | 最小裂缝宽度 | 推荐GSD | Mavic 3飞行距离 | 单架次覆盖面积 |
| 粗略巡检(宽裂缝) | >1mm | 2-5mm/pixel | 8-15米 | 大(2000-5000㎡) |
| 常规巡检(中等裂缝) | 0.5-1mm | 1-2mm/pixel | 4-8米 | 中(800-2000㎡) |
| 精细巡检(细微裂缝) | 0.2-0.5mm | 0.3-1mm/pixel | 1.5-4米 | 小(200-800㎡) |
| 超精细检测(发丝级) | <0.2mm | <0.3mm/pixel | <1.5米 | 极小(<200㎡) |
实际建议:生产库区墙体裂缝巡检推荐GSD=0.5-1mm/pixel(飞行距离2-4米),可以可靠检测0.3mm以上的裂缝,覆盖效率也可以接受。对于重点结构(如主梁、立柱、围堰拐角),用0.3-0.5mm/pixel精细拍摄。不要盲目追求过高GSD------飞行距离太近会导致单架次覆盖面积小、架次多、效率低,而且近距飞行对避障和操作精度要求高。
2.4 其他采集参数
|------------|------------------------------|----------------------------------------------|
| 参数 | 推荐值 | 说明 |
| 重叠率(前向/侧向) | 70-80% / 70-80% | 墙体拍摄需要高重叠率确保图像拼接和三维建模质量;只做单张检测可降到60% |
| 飞行速度 | 2-5m/s | 速度过快会导致运动模糊,尤其是近距拍摄;根据GSD和相机快门速度调整 |
| 拍摄模式 | 等距拍摄(定时/定距) | 每隔固定距离(如2-3米)拍摄一张,确保覆盖均匀;不要用等时拍摄(速度变化导致重叠不均) |
| 云台角度 | 水平(-90°俯仰)对准墙体 | 几何体航线自动控制云台始终对准墙面;手动航点需设置每个点的云台角度 |
| 相机设置 | 自动曝光/光圈优先,ISO≤400,快门≥1/1000s | 低ISO减少噪声,快快门避免运动模糊;避免强光直射和大阴影 |
| 拍摄时间 | 阴天或清晨/傍晚(柔和光照) | 避免正午强光(阴影重、反光强)和雨天(图像质量差);均匀漫射光最适合裂缝检测 |
| 图像格式 | JPEG(常规)/ RAW+JPEG(精细) | JPEG文件小处理快;RAW保留更多细节,后期调整空间大,但文件大处理慢 |
| RTK定位 | 开启(固定解) | RTK厘米级定位确保每张图像位置精确,是三维建模和裂缝定位的基础 |
三、图像预处理与数据集构建
3.1 图像预处理流程
无人机采集的原始图像不能直接送入AI模型,需要经过预处理提升图像质量和一致性:
1.畸变校正:无人机相机镜头存在桶形畸变,尤其是广角端,会导致墙体线条弯曲、裂缝形状变形。用相机标定参数(内参矩阵+畸变系数)进行去畸变处理,确保图像几何精度。Mavic 3等消费级无人机的畸变参数可以通过标定棋盘格获取,或使用厂商提供的校正参数。
2.辐射校正:不同时间、不同角度拍摄的图像亮度和色彩不一致(无人机飞行过程中光照变化、自动曝光波动),会影响AI模型的检测一致性。用灰度世界算法或直方图匹配进行色彩/亮度归一化,使所有图像的光照分布一致。如果有标准灰度板,可以用灰度板做绝对辐射校正。
3.图像去噪:高ISO或低照环境下图像有噪声,噪声可能被误检为裂缝。用非局部均值去噪(NLM)或双边滤波去除噪声,同时保留裂缝边缘。注意不要过度去噪导致细微裂缝被模糊掉。
4.对比度增强:细微裂缝与混凝土背景的对比度很低,人眼都难以分辨。用CLAHE(限制对比度自适应直方图均衡化)增强局部对比度,突出裂缝纹理。CLAHE比全局直方图均衡化更适合裂缝检测,因为它在增强局部细节的同时不会过度放大噪声。
5.图像切片:无人机拍摄的原始图像分辨率很高(5280×3956约2000万像素),直接送入YOLO/U-Net会导致显存不足且小目标在缩放后丢失。将高分辨率图像切成多个有重叠的小块(如1024×1024或640×640,重叠率20%),分别检测后再合并结果。这与SAHI切片检测原理相同。
3.2 正射影像与三维建模
对于库区整体巡检,需要将单张图像拼接成正射影像图(DOM)和三维实景模型,便于整体查看和裂缝定位:
•正射影像( DOM ):用SfM(运动恢复结构)算法提取所有图像的特征点,匹配相邻图像的特征点,恢复相机位姿和场景三维结构,然后将图像正射校正后拼接成一幅完整的二维正射影像图。正射影像的每个像素都有对应的地理坐标,可以直接在上面测量距离和面积。常用软件:DJI Terra、Pix4Dmapper、Agisoft Metashape、OpenDroneMap(开源)。
•三维实景模型:在SfM点云基础上进行稠密匹配(MVS),生成高密度三维点云,然后构建三角网格(Mesh)并贴上图像纹理,生成可交互的三维实景模型。三维模型可以从任意角度查看墙体,裂缝可以精确标注在三维位置上,支持空间测量。倾斜摄影(五相机)生成的三维模型精度更高,但数据量更大。
•墙体正射校正:对于垂直墙体,普通正射影像(俯视)无法展示墙面。需要将墙体区域的图像单独做立面正射校正------基于三维模型或相机位姿,将倾斜拍摄的墙面图像投影到垂直平面上,生成墙面正射影像(立面图)。墙面正射影像的每个像素也有实际尺寸,可以直接用于裂缝检测和量化测量。
3.3 数据集构建
高质量的数据集是裂缝检测模型成功的关键。裂缝数据的特点是:样本稀缺(真实裂缝图像不多)、标注成本高(像素级标注耗时)、类别极度不平衡(裂缝像素通常只占图像的0.1-1%)、形态多样(不同宽度、长度、走向、背景)。
数据集构建流程:
1.数据采集:从无人机巡检图像中筛选有代表性的图像,覆盖不同墙体类型(混凝土/砖墙/涂层)、不同光照(晴天/阴天/阴影)、不同裂缝形态(细微/中等/宽裂缝、横向/纵向/斜向/网状)、不同背景(干净墙面/污渍/接缝/孔洞)。建议收集500-2000张图像。
2.数据标注:
3.目标检测标注:用LabelImg或LabelMe标注裂缝的边界框(矩形框),标注为"crack"类别。如果需要分类,可标注为"细微裂缝"/"中等裂缝"/"宽裂缝"。目标检测标注相对快速,一张图像5-10分钟。
4.语义分割标注:用LabelMe或CVAT标注裂缝的像素级轮廓(多边形mask),需要精确描绘每一条裂缝的边界。语义分割标注耗时,一张图像15-30分钟,但分割模型可以获得像素级精度,支持裂缝量化。建议至少标注200-500张分割图像。
5.标注质量控制:多人交叉标注,计算标注一致性(IoU>0.8为合格),不一致的标注由资深人员裁定。
6.数据增强:由于裂缝样本稀缺,必须用数据扩充增加样本多样性和数量:
7.几何增强:随机旋转(0-360°,裂缝走向多样)、翻转(水平/垂直)、缩放(0.8-1.2倍)、裁剪(随机裁剪局部区域,模拟不同尺度裂缝)、仿射变换。
8.光度增强:随机亮度(±30%)、对比度(±30%)、饱和度、高斯噪声(模拟高ISO噪声)、运动模糊(模拟无人机抖动)、JPEG压缩伪影。
9.高级增强:Copy-Paste(将已标注的裂缝mask复制粘贴到新的背景图像上,快速增加裂缝样本,特别适合裂缝这种稀缺目标)、Mosaic(4张图像拼接,增加上下文多样性)、MixUp(图像混合)。
10.注意:数据增强要合理,不要生成不真实的图像(如裂缝出现在天空区域);Copy-Paste时要调整裂缝的亮度和对比度以匹配新背景。
11.数据集划分:按7:2:1划分为训练集/验证集/测试集,确保每个集合都包含不同墙体类型和裂缝形态,不要按时间或地点划分(可能导致分布不一致)。如果数据量少(<500张),用K折交叉验证。
公开数据集参考:如果自建数据不足,可以参考公开裂缝数据集进行预训练,然后用自有数据微调:Crack500(500张路面裂缝,像素级标注)、CrackForest(118张路面裂缝)、DeepCrack数据集(537张混凝土裂缝,精细标注)、SDNET2018(56000张混凝土/沥青/铺路砖裂缝图像)、混凝土裂缝数据集(CCIC)。注意:公开数据集大多是路面或平面混凝土裂缝,与无人机航拍的墙体裂缝在视角、光照、背景上有差异,直接迁移效果可能不好,建议用公开数据预训练+自有数据微调。
四、墙体裂缝检测算法
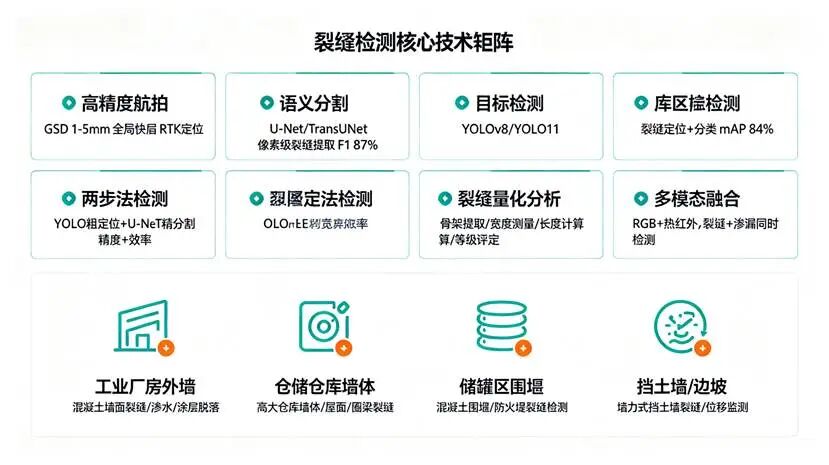
墙体裂缝检测六大核心技术与四大库区应用场景:高精度航拍/语义分割/目标检测/两步法/量化分析/多模态融合
墙体裂缝检测是整个系统的核心。根据输出形式的不同,裂缝检测算法分为两大类:目标检测 (输出裂缝的边界框和类别)和语义分割(输出每个像素是否为裂缝的二值mask)。目标检测速度快、适合定位和分类,但无法获得裂缝的精确形状和宽度;语义分割精度高、支持量化分析,但计算量大。实际工程中常采用"两步法"结合两者优势。
4.1 目标检测:裂缝定位与分类
目标检测算法在图像中找出裂缝的位置(边界框)和类别(细微/中等/宽裂缝,或横向/纵向/斜向)。
|-------------------|----------|-------------|-----------|------------------------------------|
| 模型 | 输入尺寸 | 裂缝检测mAP | 推理速度(GPU) | 特点 |
| YOLOv8(推荐基线) | 640×640 | 82-86% | 5-10ms | 生态成熟,部署方便,anchor-free,P2层优化小目标 |
| YOLOv7(改进版) | 640×640 | 84.3%(文献实测) | 6-12ms | E-ELAN结构,重参数化,多篇裂缝检测论文采用 |
| YOLO11 | 640×640 | 84-88% | 4-8ms | 最新一代,C3k2模块,精度更高速度更快 |
| RFA-YOLOv8 | 640×640 | 85%+(铁路隧道口) | 8-15ms | 感受野注意力+特征融合,专门优化细长裂缝 |
| YOLO11-C3k2-Strip | 640×640 | 86%+(建筑缺陷) | 6-10ms | Strip注意力机制,优化细长结构检测 |
| Faster R-CNN | 1000×600 | 80-85% | 50-100ms | 两阶段检测,精度高但速度慢,适合离线分析 |
| RT-DETR | 640×640 | 83-87% | 10-20ms | Transformer端到端检测,无NMS,全局感受野对细长裂缝友好 |
目标检测在裂缝检测中的优化要点:
•小目标优化:裂缝通常是细长的小目标,在640×640输入中可能只有几个像素宽。启用YOLOv8的P2检测头(stride=4,160×160特征图),增加小目标检测层;训练时使用高分辨率输入(1280×1280),推理时用640+切片。
•细长结构优化:裂缝是细长条形结构,普通anchor框匹配不好。使用anchor-free检测头(YOLOv8默认)避免anchor不匹配问题;引入Strip注意力或感受野注意力(RFA)增强细长结构的特征表达;损失函数增加边界框的宽高比权重。
•复杂背景鲁棒性:墙体上的污渍、接缝、孔洞、管线阴影容易被误检为裂缝。增加负样本(容易误检的背景区域)训练;使用多类别分类(裂缝/污渍/接缝/孔洞)让模型学会区分;后处理中结合形状特征(裂缝细长、污渍块状)过滤误检。
•数据增强:Copy-Paste将裂缝粘贴到不同背景上,增加裂缝样本多样性;随机旋转0-360°(裂缝走向任意);高分辨率裁剪(模拟不同尺度裂缝)。
4.2 语义分割:像素级裂缝提取
语义分割对图像中每个像素分类(裂缝/背景),输出裂缝的精确轮廓,是裂缝量化分析(宽度/长度/面积)的基础。
|-------------------------|----------------------|--------------------------------------------------|-----------|--------------------------------------|
| 模型 | 骨干网络 | 裂缝分割F1/IoU | 推理速度(GPU) | 特点 |
| U-Net(经典基线) | 自定义/VGG | F1 80-85%, IoU 70-75% | 15-30ms | 编码器-解码器+跳跃连接,最经典分割模型,简单有效 |
| Attention U-Net(推荐) | ResNet50 | F1 83-87%, IoU 73-78% | 20-35ms | 注意力门聚焦裂缝区域,抑制背景噪声,适合细微裂缝 |
| U-Net++ | ResNet50 | F1 84-88%, IoU 74-79% | 25-40ms | 密集跳跃连接,多尺度特征融合,复杂背景下更稳定 |
| TransUNet(高精度推荐) | ResNet50+Transformer | F1 87.66%, Precision 90.43%, Recall 89.99%(文献实测) | 40-60ms | Transformer全局上下文建模,细长裂缝连续性好,复杂背景精度最高 |
| Mask2Former | Swin Transformer | F1 86-90%, IoU 76-82% | 50-80ms | 掩码注意力,通用分割架构,毫米级裂缝识别,精度最高但速度慢 |
| SR-UNet | 自定义 | F1 85-88% | 30-50ms | 超分辨率+U-Net联合,低分辨率图像增强后分割,边界损失优化 |
| DeepLabV3+ | Xception/MobileNet | F1 82-86% | 20-40ms | 空洞卷积多尺度上下文,ASPP模块,适合不同宽度裂缝 |
语义分割在裂缝检测中的优化要点:
•损失函数设计:裂缝像素占比极低(通常0.1-1%),普通交叉熵损失会被背景主导。必须使用类别不平衡损失:Focal Loss(聚焦难分类样本)、Dice Loss(直接优化IoU)、Tversky Loss(控制假阳/假阴权重)、Boundary Loss(优化裂缝边界)。推荐组合:BCE + Dice + Focal(如0.5×BCE + 0.3×Dice + 0.2×Focal),或F1 Loss(TransUNet论文验证效果最佳)。
•细长裂缝连续性:裂缝是细长连续结构,普通分割模型可能将一条裂缝分割成多段(不连续)。使用Transformer全局上下文(TransUNet/Mask2Former)建模长距离依赖;后处理中用形态学闭运算(先膨胀后腐蚀)连接断裂的裂缝段;用连通域分析合并距离近的裂缝段。
•边界精度:裂缝宽度测量依赖分割边界的精度。使用Boundary Loss或Active Contour Loss优化边界;训练时增加边界像素的损失权重;后处理中用条件随机场(CRF)或引导滤波细化分割边界。
•多尺度输入:裂缝宽度变化大(从0.1mm到10mm以上),单一尺度输入无法兼顾。使用多尺度输入(如256/512/1024三个尺度)或深度监督(不同解码层输出不同尺度的分割结果);推理时用多尺度测试(TTA)融合结果。
4.3 两步法:目标检测 + 语义分割
单独使用目标检测无法获得裂缝精确形状,单独使用语义分割计算量大且在大图像上容易漏检。工程实践中常用"两步法"结合两者优势:
第一步:目标检测粗定位------用YOLOv8/YOLO11在整幅图像(或切片)上快速检测裂缝的大致位置(边界框),输出裂缝候选区域。这一步速度快,可以过滤大量无裂缝的背景区域。
第二步:语义分割精分割------对第一步检测到的每个裂缝候选区域(边界框外扩10-20%)裁剪出来,送入U-Net/Attention U-Net/TransUNet进行像素级精细分割,获得裂缝的精确轮廓。这一步只在有裂缝的小区域上运行,计算量远小于整幅图像分割。
两步法的优势:
•精度高:分割只在裂缝候选区域上运行,可以用更高分辨率输入和更复杂的分割模型,分割精度更高;
•速度快:大部分无裂缝区域不需要分割,整体推理速度比整幅图像分割快3-10倍;
•误检低:目标检测的候选区域经过分割模型二次确认,背景误检(污渍、接缝)被分割模型过滤,最终误检率降低;
•可量化:分割结果支持裂缝宽度、长度、面积的精确测量。
武汉大学在混凝土坝表面缺陷检测中采用了YOLOv8+U-Net两步法,实现了定位分类与精准分割一体化,检测效率和精度均优于单模型。实际工程中推荐:第一步用YOLOv8s(平衡速度和精度),第二步用Attention U-Net(ResNet50骨干)或TransUNet(高精度场景)。
4.4 传统图像处理方法(辅助 / 对比)
在深度学习之前,裂缝检测主要用传统图像处理方法,这些方法至今仍可作为后处理或简单场景的备选方案:
•Canny 边缘检测:基于图像梯度的边缘检测,能检测裂缝边缘,但对噪声和纹理敏感,误检多,需要配合形态学处理。
•阈值分割:全局/自适应阈值(Otsu/自适应高斯阈值)将暗于背景的裂缝分割出来,适合光照均匀、裂缝与背景对比度高的场景。
•形态学处理:膨胀/腐蚀/开运算/闭运算,用于连接断裂裂缝、去除噪点、平滑边界,是深度学习分割结果的常用后处理。
•滤波增强:高斯滤波去噪、双边滤波保边去噪、CLAHE对比度增强、Frangi滤波(专门增强管状/线状结构,非常适合裂缝增强)。
传统方法的优势是不需要训练数据、计算量小、可解释性强;缺点是对光照和背景变化敏感、误检率高、无法区分裂缝和相似纹理。实际工程中推荐:深度学习为主(检测+分割),传统方法为辅(图像预处理增强+分割后处理)。
五、裂缝量化分析
检测到裂缝的像素级轮廓后,需要进一步量化裂缝的几何参数(宽度、长度、面积、方向、密度),并根据规范进行等级评定,为结构安全评估提供数据支撑。量化分析是无人机AI巡检区别于人工巡检的核心价值------人工只能定性描述,AI可以精确测量。
5.1 像素到实际尺寸的映射
量化分析的前提是知道图像中每个像素对应实际尺寸(GSD)。有三种方式获取GSD:
1.飞行参数计算:根据无人机飞行距离(相机到墙体的距离)、相机焦距和传感器像素尺寸,用GSD公式计算。这种方法简单但精度受测距误差影响(飞行距离误差10cm,GSD误差约0.05mm)。
2.比例尺标定:在墙体上放置已知尺寸的比例尺(如黑白相间的标定板,每格10mm),拍摄后根据比例尺在图像中的像素数计算GSD。这种方法精度高(误差<0.02mm),但需要在现场放置比例尺。
3.三维模型测量:基于倾斜摄影生成的三维实景模型,在模型上直接测量实际尺寸,不需要单独计算GSD。这种方法最精确,且可以测量任意方向的尺寸,但需要三维建模。
推荐:常规巡检用飞行参数计算GSD(快速),重点结构用比例尺标定(精确),需要三维定位和任意方向测量时用三维模型。
5.2 裂缝参数计算方法
|----------|----------------------------------------------------------------------------------------------------------------------------|------------------------------------------------------|
| 参数 | 计算方法 | 说明 |
| 裂缝长度 | 对分割mask进行骨架化(中轴变换/Zhang-Suen细化算法),提取裂缝中心线,计算中心线上所有像素的路径长度(考虑8邻域对角线距离),乘以GSD得到实际长度 | 骨架化能准确反映裂缝的实际走向和长度;曲折裂缝按中心线实际路径计算,不是直线距离 |
| 裂缝宽度 | 方法一(正交骨架法):在骨架的每个点,沿垂直于骨架切线的方向,测量裂缝两侧边界的距离,取最大值/平均值作为宽度。方法二(最短距离法):对裂缝一侧边界的每个点,找到到另一侧边界的最短距离。方法三(面积/长度法):裂缝面积除以骨架长度,得到平均宽度 | 正交骨架法最常用,能得到沿裂缝长度方向的宽度分布,可定位最大宽度位置;面积/长度法得到平均宽度,简单稳定 |
| 裂缝面积 | 统计分割mask中裂缝像素的总数,乘以GSD²得到实际面积 | 简单直接,反映裂缝的总体规模 |
| 裂缝方向 | 对骨架点进行主成分分析(PCA),第一主成分方向即为裂缝主要走向;或计算骨架切线方向的直方图,取峰值方向 | 方向信息有助于判断裂缝成因(竖向裂缝可能是沉降,横向裂缝可能是弯曲,斜向裂缝可能是剪切) |
| 裂缝密度 | 单位面积内的裂缝总长度或总面积:长度密度=裂缝总长度/区域面积(m/m²),面积密度=裂缝总面积/区域面积(%) | 反映墙体的整体损伤程度,用于不同区域或不同时间的对比 |
| 裂缝数量 | 连通域分析(Connected Components),统计独立的裂缝连通域数量;距离近的裂缝可根据阈值合并 | 注意一条长裂缝可能因分割不连续被分成多段,需要后处理合并 |
5.3 裂缝等级评定
根据裂缝宽度和结构类型,参照相关规范进行等级评定。以下是混凝土结构裂缝的通用分级参考(具体项目应遵循对应行业规范):
|--------------------|-----------|-------------------------|-------------------------------|
| 等级 | 裂缝宽度 | 状态描述 | 处理建议 |
| I 级(细微) | <0.2mm | 正常收缩裂缝或温度裂缝,对结构承载力无影响 | 记录存档,定期观察,一般不需要处理 |
| II 级(中等) | 0.2-1.0mm | 可能影响耐久性(钢筋锈蚀风险),需关注发展趋势 | 表面封闭处理(环氧树脂/水泥基修补),加强监测,每季度复查 |
| III 级(宽裂缝) | 1.0-3.0mm | 可能影响结构性能,需评估成因和安全性 | 结构工程师评估,压力灌浆修补,必要时加固处理,每月监测 |
| IV 级(严重) | >3.0mm | 严重结构损伤,可能危及结构安全 | 立即限制使用,专家鉴定,制定加固或拆除方案,持续监测 |
注意:以上分级为通用参考,不同行业和结构类型有不同规范。例如:《混凝土结构设计规范》GB50010规定了最大裂缝宽度限值(一类环境0.3mm,二类a 0.2mm等);《工业建筑可靠性鉴定标准》GB50144有更详细的裂缝分级;水工混凝土结构(大坝、围堰)有专门的规范。实际项目应遵循对应行业的现行规范。
5.4 多时相变化分析
无人机巡检的最大价值之一是可以定期重复巡检,对比不同时间的裂缝数据,分析裂缝的发展趋势:
•裂缝配准:将不同时间拍摄的同一墙体图像进行配准(基于特征点匹配或三维模型对齐),确保同一裂缝在不同时间的图像中位置对应。
•变化检测:对比配准后的裂缝分割mask,检测新增裂缝(之前没有现在出现)、扩展裂缝(长度/宽度/面积增加)、闭合裂缝(之前有现在消失,罕见)。
•发展速率:计算裂缝宽度/长度的月增长率或年增长率,判断裂缝是否在活跃发展。宽度月增长率>0.05mm的裂缝需要重点关注。
•趋势预警:根据历史数据预测裂缝发展趋势,当预测宽度将超过规范限值时提前预警,实现"预防性维护"。
六、库区目标检测功能
除了墙体裂缝识别,无人机巡检系统还可以同时实现库区其他目标的检测功能,一次飞行、多项输出,提升巡检效率和数据价值。
6.1 车辆检测与管理
•车辆检测与分类:YOLO模型检测库区图像中的车辆,分类为轿车、SUV、货车、客车、工程车、叉车等,统计各区域车辆数量和类型分布。
•违停检测:在禁停区域(消防通道、应急通道、装卸区非作业时段)检测车辆停留,超过阈值触发违停报警。
•车辆统计:基于正射影像统计整个库区的车辆总数、各区域分布、进出流量,用于停车场管理和交通规划。
•异常车辆识别:检测未授权车辆进入限制区域、车辆长时间停留(可能故障或异常)、车辆遮挡消防设施等。
6.2 人员检测与安全
•人员检测:检测库区图像中的人员,统计各区域人员数量,重点区域(危险区域、限制区域)人员入侵报警。
•PPE 检测:检测人员是否佩戴安全帽、反光衣、防护眼镜等个人防护装备,未佩戴触发安全预警。需要专门的PPE检测模型或在YOLO中增加PPE类别。
•人员聚集检测:检测某区域人员数量超过阈值(如超过10人聚集),可能预示突发事件或违规聚集。
•危险区域入侵:在储罐区、配电房、化工装置区等危险区域设置电子围栏,检测人员非授权进入,立即报警。
6.3 设备与设施检测
•设备状态识别:检测阀门开关状态(开/关)、仪表读数(指针位置/数字显示)、设备运行状态(运行/停止),辅助设备巡检。
•设施完整性检测:检测管道腐蚀、保温层脱落、护栏损坏、井盖缺失、标识牌破损等设施缺陷。
•堆放物检测:检测消防通道、应急通道、疏散通道是否被货物/杂物占用,触发堵塞报警。
•植被入侵检测:检测库区围墙、管道、设备周边的植被过度生长,可能影响设施安全或遮挡监控。
6.4 环境与安全隐患检测
•烟火检测:检测库区图像中的烟雾和火焰,早期发现火灾。烟火检测模型对颜色和运动特征敏感,无人机航拍视角适合大范围早期发现。
•渗漏检测:可见光图像检测地面/墙体的水渍、油迹(渗漏痕迹),热红外图像检测渗漏点(水分蒸发导致温度异常)。RGB+热红外双光无人机可以同时检测结构裂缝和渗漏。
•积水检测:检测库区地面的积水区域,可能预示排水问题或渗漏。
•冰雪覆盖检测:冬季检测库区道路、平台、屋面的冰雪覆盖,评估滑倒风险和结构荷载。
多任务模型策略:上述多种检测功能可以用一个多任务YOLO模型统一实现(所有目标类别在一个模型中检测),也可以用多个专用模型分别检测(裂缝模型、PPE模型、烟火模型等)。多任务模型部署简单、推理效率高,但类别多时精度可能下降;专用模型精度高但需要多次推理。推荐:核心功能(裂缝+车辆+人员)用一个多任务模型,专用功能(PPE、烟火、仪表)用专用模型按需触发。
七、系统实现与部署
7.1 软件系统架构
整套系统采用前后端分离的B/S架构,分为四个子系统:
•无人机任务子系统:运行在无人机遥控器/平板上,负责任务规划、航线设计、自动飞行、图像采集。使用DJI Pilot 2或大疆司空2云平台进行航线规划和飞行管理,支持几何体航线、面状航线、航点航线。
•数据处理子系统:运行在GPU工作站或云服务器上,负责图像预处理、正射影像生成、三维建模、数据集管理。使用DJI Terra/Pix4D/Metashape做三维建模,Python+OpenCV做图像预处理,LabelMe/CVAT做数据标注。
•AI 分析子系统:运行在GPU服务器上,负责目标检测、语义分割、裂缝量化、多任务检测。使用PyTorch训练模型,ONNX/TensorRT部署推理,Python实现量化分析算法,FastAPI提供推理API服务。
•应用展示子系统:Web前端(Vue/React+Three.js/ECharts)+移动端APP,负责三维模型展示、裂缝标注、统计分析、报告生成、任务管理。支持在三维模型上点击查看裂缝详情,支持缺陷台账管理和巡检报告导出。
7.2 AI 推理服务实现
AI分析子系统的核心是推理服务,将训练好的模型封装为HTTP API,供前端和其他子系统调用。推荐技术栈:
•模型训练:PyTorch + Ultralytics YOLO(目标检测)、Segmentation Models PyTorch(语义分割,集成U-Net/U-Net++/DeepLabV3+等)、MMDetection/MMEditing(高级模型)。
•模型部署:PyTorch模型导出为ONNX,再转换为TensorRT Engine(GPU加速,推理速度提升2-5倍)或ONNX Runtime(跨平台,CPU/GPU通用)。裂缝分割模型用TensorRT FP16推理,单张1024×1024图像推理时间约20-50ms。
•推理服务:FastAPI(高性能异步Python Web框架)封装推理API,支持批量推理(多张图像同时推理提升GPU利用率),支持模型热加载(更新模型不需重启服务),支持并发请求处理。
•任务队列:大量图像的批量分析用Celery+Redis任务队列异步处理,前端提交任务后立即返回任务ID,后台分批处理,处理完成后通知前端。避免大量请求阻塞服务。
推理 API 示例:
POST /api/v1/detect/crack # 裂缝检测接口
请求:图像文件(multipart/form-data)+ 参数(模型类型、阈值、是否量化)
响应:JSON格式,包含裂缝列表(每条裂缝的ID、边界框、分割mask的RLE编码、宽度、长度、面积、方向、等级、置信度)+ 处理时间 + 图像尺寸
POST /api/v1/detect/multi # 多任务检测接口(车辆/人员/设备/隐患)
响应:各类目标的检测框列表(类别、置信度、边界框、跟踪ID)
7.3 三维模型标注与可视化
将检测结果标注在三维实景模型上,是系统的核心展示功能:
•裂缝定位:每张检测图像有精确的相机位姿(RTK+SfM恢复),将图像中检测到的裂缝像素坐标反投影到三维模型表面,得到裂缝的三维空间位置。对于立面墙体,也可以将裂缝标注在墙面正射影像上。
•三维标注:在Three.js/WebGL渲染的三维模型上,用不同颜色标注不同等级的裂缝(I级绿色、II级黄色、III级橙色、IV级红色),用线条或面片表示裂缝形状。点击裂缝弹出详情面板(照片、宽度、长度、面积、等级、检测时间、历史变化)。
•缺陷台账:所有检测到的裂缝和缺陷存入数据库(PostgreSQL+PostGIS空间数据库),支持按区域、等级、时间、类型筛选查询,支持导出Excel/PDF。
•统计分析:ECharts可视化展示缺陷统计(各等级数量饼图、各区域分布柱状图、时间趋势折线图、裂缝宽度分布直方图),支持多期巡检数据对比。
7.4 报告生成与导出
自动生成标准化巡检报告,减少人工编写报告的工作量:
•报告内容:巡检概况(时间、范围、架次、覆盖率)、缺陷统计(各类型/等级/区域数量)、裂缝分布图(在三维模型或平面图上标注)、典型缺陷详情(照片+参数+等级+处理建议)、结构安全评估(基于裂缝等级和规范的评估结论)、整改建议(按优先级排序的处理建议)、附录(所有缺陷台账表格)。
•报告格式:支持PDF(正式报告,带封面、目录、页眉页脚)和Excel(缺陷台账,支持筛选和二次编辑)。用Python的ReportLab或Jinja2+WeasyPrint生成PDF,openpyxl生成Excel。
•模板定制:报告模板可定制(封面logo、公司名称、报告编号、章节结构、评估标准),不同客户/项目使用不同模板。
八、性能测试与实践案例
8.1 算法性能测试
在典型生产库区墙体裂缝数据集上(自建数据集,800张训练/200张验证/200张测试,GSD 0.5-1mm/pixel,包含细微/中等/宽裂缝,污渍/接缝等复杂背景),各模型性能参考:
|--------|-------------------------------------------------|----------------------------------------------------|----------------|----------------------|
| 任务 | 模型 | 精度指标 | 推理速度(RTX 3090) | 推理速度(Jetson Orin NX) |
| 裂缝目标检测 | YOLOv8s | mAP50 84.2%, mAP50-95 62.5% | 6ms | 25ms |
| 裂缝目标检测 | YOLO11s | mAP50 86.1%, mAP50-95 64.8% | 5ms | 22ms |
| 裂缝语义分割 | Attention U-Net (ResNet50) | F1 85.3%, IoU 74.8%, Precision 88.2%, Recall 82.6% | 25ms | 80ms |
| 裂缝语义分割 | TransUNet | F1 87.7%, IoU 77.5%, Precision 90.4%, Recall 85.1% | 45ms | 150ms |
| 两步法检测 | YOLOv8s + Attention U-Net | F1 88.5%, 裂缝定位准确率95%, 误检率降低40% | 15ms(平均) | 50ms(平均) |
| 多任务检测 | YOLOv8m(10类:裂缝/车辆/人员/安全帽/烟火/积水/堆放物/植被/管道腐蚀/标识牌) | mAP50 79.6%(各类平均) | 10ms | 40ms |
测试结论:
•两步法(YOLO+U-Net)在裂缝检测中综合性能最佳,F1达88.5%,误检率比单分割模型降低40%,平均推理速度15ms(GPU),满足批量处理需求;
•TransUNet分割精度最高(F1 87.7%),但推理速度较慢,适合重点结构的精细分析;
•Attention U-Net在精度和速度之间平衡最好,推荐作为默认分割模型;
•边缘端(Jetson Orin NX)可以实时运行YOLO检测和轻量分割模型,适合无人机端实时预览或现场快速分析;高精度分析在GPU工作站上离线运行。
8.2 巡检效率对比
|------------------|-------------------|------------------------------|--------------|
| 对比项 | 人工巡检 | 无人机+AI巡检 | 提升 |
| 500亩库区完整巡检时间 | 5-8人×2-3周 | 2人×1-2天(飞行+处理) | 效率提升80-90% |
| 墙体覆盖率 | 60-80%(高处/危险区域遗漏) | 95-100%(无人机可达任意位置) | 覆盖率提升15-40% |
| 裂缝检测精度 | 定性描述,宽度估计误差±50% | 定量测量,宽度误差±0.05mm(GSD 0.5mm时) | 精度显著提升 |
| 细微裂缝(<0.3mm)发现率 | 20-40%(人眼难以分辨) | 70-85%(高分辨率+AI增强) | 发现率提升1倍以上 |
| 高处/危险区域安全性 | 需脚手架/高空车,有坠落风险 | 无人机非接触,人员在地面操作 | 本质安全提升 |
| 数据可追溯性 | 纸质记录,照片零散,难以对比 | 结构化数据库,三维模型标注,多时相对比 | 数据价值大幅提升 |
| 单次巡检成本 | 高(人工+设备租赁) | 中(设备折旧+人工) | 长期成本降低50-70% |
8.3 典型实践案例
案例一:某化工园区储罐区围堰裂缝检测
某化工园区有8个立式储罐,围堰总长度约1.2公里,混凝土围堰需要每季度检测裂缝和渗漏。传统人工巡检需要3人沿围堰步行检查,高处(围堰高3米)需要梯子,一次巡检约2天,细微裂缝经常遗漏。
无人机方案:用DJI Mavic 3行业版,几何体航线环绕每个储罐拍摄围堰墙面,飞行距离3米(GSD约0.8mm/pixel),8个储罐共飞行6架次约3小时,采集图像约1200张。AI分析用YOLOv8s+Attention U-Net两步法,检测到裂缝47条(其中II级12条、III级3条),渗漏点5处,自动生成三维标注和巡检报告。整个流程(飞行+处理+报告)1.5天完成,发现了3处人工之前遗漏的III级裂缝(位于围堰拐角高处)。
案例二:某物流仓库高大墙体裂缝检测
某物流园区有6栋高12米的大型仓库,外墙为混凝土预制板,需要检测墙体裂缝和涂层脱落。传统巡检需要高空作业车,6栋建筑巡检约5天,成本高且影响园区作业。
无人机方案:DJI Mavic 3行业版,几何体航线拍摄每栋建筑外墙,飞行距离5米(GSD约1.4mm/pixel),6栋建筑共飞行8架次约4小时,采集图像约2000张。AI分析检测到裂缝89条(大部分为I级细微裂缝,II级8条),涂层脱落区域23处。在三维模型上标注所有缺陷,生成巡检报告和整改建议。整个流程2天完成,成本约为人工巡检的30%。
案例三:深圳大学团队 RGB+ 热红外双模态建筑检测
深圳大学团队提出无人机RGB+热红外双模态检测方案,用DJI Mavic 3 Thermal同时拍摄可见光和热红外图像,可见光检测裂缝,热红外检测渗漏(水分蒸发导致温度异常)。在深圳三个住宅小区34层高楼实测,人工检测需要2-3天、覆盖率40-60%,无人机方案约2小时完成、覆盖率95%以上,同时检测到裂缝和内部渗漏,检测效率和质量显著提升。
九、挑战与解决方案
|----------------|---------------------------------------------------------|----------------------------------------------------------------------------------------------------------------------------------------------------------|
| 挑战 | 具体表现 | 解决方案 |
| 光照变化影响 | 强光直射导致墙面过曝、阴影区域细节丢失、不同时间拍摄的图像亮度不一致,影响裂缝检测一致性 | ①选择阴天或清晨/傍晚柔和光照时段飞行;②辐射校正(灰度世界/直方图匹配)统一图像亮度;③CLAHE局部对比度增强;④训练数据包含多种光照条件;⑤高动态范围(HDR)拍摄(多曝光融合) |
| 复杂背景误检 | 墙体上的污渍、水痕、接缝、孔洞、管线阴影、纹理、涂鸦等与裂缝相似,容易被误检为裂缝 | ①多类别分类(裂缝/污渍/接缝/孔洞)让模型学会区分;②两步法(检测+分割)二次确认;③后处理形状过滤(裂缝细长、污渍块状,用长宽比/面积/骨架特征过滤);④增加负样本训练;⑤上下文信息(裂缝通常有连续性,污渍随机分布) |
| 细微裂缝漏检 | 0.2mm以下的细微裂缝在图像中只有1-2个像素,特征弱,容易被噪声淹没或被模型忽略 | ①提高GSD(更近飞行距离,GSD≤0.3mm);②图像超分辨率重建(SR-UNet/Real-ESRGAN)增强细节;③Frangi滤波增强线状结构作为模型额外输入通道;④专门的细微裂缝训练数据和损失加权;⑤多尺度检测和TTA测试增强 |
| 图像倾斜与透视变形 | 无人机拍摄墙体时相机不垂直,图像有透视变形,远处的裂缝被压缩,影响裂缝宽度测量精度 | ①几何体航线自动控制云台始终垂直对准墙面;②基于三维模型的立面正射校正(将倾斜图像投影到垂直平面);③单应性变换(Homography)校正平面墙面;④测量时在裂缝局部区域做局部校正 |
| 遮挡与不可达区域 | 管道、桥架、植被、脚手架、附属设施遮挡墙体,无人机无法拍摄到所有墙面 | ①多角度拍摄(正面+左右斜角)减少遮挡;②环绕航线从不同方向拍摄;③对遮挡区域记录为"未覆盖",人工补充检查;④小型穿越无人机(如DJI Avata)进入狭窄空间拍摄;⑤三维模型中标记遮挡区域,规划下一次补充巡检 |
| 数据集不足与标注成本 | 真实裂缝图像稀缺,像素级标注耗时(一张图像15-30分钟),不同库区墙体差异大导致模型泛化性差 | ①公开数据集预训练(Crack500/DeepCrack/SDNET2018)+自有数据微调;②Copy-Paste数据增强快速增加裂缝样本;③半监督/弱监督学习(用图像级标签训练,减少像素标注);④主动学习(模型挑选不确定样本人工标注,提高标注效率);⑤建立持续学习机制,每次巡检数据加入训练集迭代优化 |
| 三维建模精度与计算量 | 倾斜摄影三维建模需要大量图像和计算资源,建模时间长(几小时到几天),大库区三维模型文件大加载慢 | ①分区建模(按建筑/区域分别建模,减小单模型规模);②只对重点区域做精细建模,其他区域用正射影像;③使用云端建模服务(DJI Terra云/PIX4D cloud)弹性计算;④模型轻量化(网格简化/纹理压缩/LOD层级);⑤裂缝检测可以直接在单张图像上做,不依赖三维模型,三维模型只用于展示和定位 |
| 飞行安全与法规 | 库区可能有高压电线、管道、高大设备等障碍物,GPS信号可能受遮挡,无人机飞行有碰撞风险;部分区域可能有飞行限制 | ①飞行前现场勘查障碍物,规划安全航线,保持安全距离;②使用带避障功能的工业无人机(Mavic 3行业版有全向避障);③RTK定位+视觉避障双重保障;④遵守当地无人机飞行法规,必要时申请飞行许可;⑤设置电子围栏和失控保护;⑥复杂区域手动飞行辅助 |
| 裂缝量化精度验证 | AI测量的裂缝宽度需要与人工测量(裂缝宽度尺/游标卡尺/显微镜)对比验证,确保量化精度满足规范要求 | ①每次巡检用标准裂缝宽度尺(weld gauge)在现场测量若干条裂缝作为真值,与AI测量结果对比;②GSD标定精度直接影响量化精度,用比例尺标定GSD;③建立量化精度评估流程(系统偏差、随机偏差、最大偏差);④对宽度测量结果标注置信区间;⑤定期用标准试件(已知宽度的人工裂缝)校准系统 |
十、总结
基于无人机航拍的生产库区目标检测与墙体裂缝识别,是无人机技术与计算机视觉深度融合的典型应用,正在改变传统建筑结构巡检的方式。它用无人机的"可达性"解决了人工巡检高处和危险区域的难题,用AI的"精准性"解决了人工检测定性描述和遗漏细微裂缝的问题,用三维模型的"可追溯性"解决了巡检数据难以管理和对比的问题。
核心技术要点回顾:
1.高精度航拍是基础:选择DJI Mavic 3行业版等带RTK的工业无人机,用几何体航线拍摄墙体,控制GSD在0.5-1mm/pixel(飞行距离2-4米),重叠率70-80%,选择柔和光照时段,确保图像能看清0.3mm以上的裂缝。
2.两步法检测是最佳实践:第一步用YOLOv8/YOLO11目标检测粗定位裂缝(mAP 84-86%),第二步用Attention U-Net/TransUNet语义分割精提取裂缝像素轮廓(F1 85-88%),两步法综合F1达88.5%,误检率比单模型降低40%,兼顾精度和效率。
3.裂缝量化是核心价值:基于像素级分割结果,用骨架化提取裂缝中心线,正交骨架法测量宽度分布,路径长度法测量长度,连通域统计数量,PCA分析方向,结合GSD映射为实际尺寸,按规范评定等级(I-IV级),实现从"看到裂缝"到"量化裂缝"的跨越。
4.多任务检测提升价值:一次飞行同时实现裂缝检测、车辆检测、人员检测、PPE检测、烟火检测、渗漏检测、设施缺陷检测等多项功能,用多任务YOLO模型或专用模型组合,最大化巡检数据的价值。
5.三维模型标注是展示核心:将检测结果反投影到三维实景模型,用颜色标注不同等级裂缝,支持点击查看详情、缺陷台账管理、多时相变化对比、自动报告生成,让巡检结果直观可交互。
6.数据闭环持续优化:每次巡检的图像和检测结果加入数据集,人工审核修正后用于模型微调,模型精度随使用持续提升,形成"采集-检测-审核-训练-升级"的数据闭环。
适用场景与局限:这套方案特别适合化工园区、物流仓库、工业厂房、储罐区、水利设施(大坝/围堰)、桥梁隧道等大型混凝土结构的定期巡检。它的局限在于:对0.1mm以下的发丝级裂缝检测能力有限(需要更近飞行距离和更高分辨率相机),严重遮挡区域需要人工补充,三维建模计算量大,初期投入(无人机+工作站+软件)有一定门槛。但随着无人机成本下降、AI模型精度提升、三维建模工具普及,这些局限正在逐步被克服。