ROS教程06:ROS1 Node 启动与停止流程
摘要:围绕 ROS1 roscpp 的 Node 生命周期,说明共享库与 main 前静态初始化、ros::init、NodeHandle、ros::start、shutdown 的关系,并在 Docker 中接入 rqt GUI。
文章目录
- [ROS教程06:ROS1 Node 启动与停止流程](#ROS教程06:ROS1 Node 启动与停止流程)
-
- [1. `.so` 在哪里,`main()` 前的代码又是谁执行的](#1.
.so在哪里,main()前的代码又是谁执行的) -
- [1.1 当前工程里的 `.so` 在哪里看](#1.1 当前工程里的
.so在哪里看) - [1.2 为什么 `hello_node` 会加载这些 `.so`](#1.2 为什么
hello_node会加载这些.so)
- [1.1 当前工程里的 `.so` 在哪里看](#1.1 当前工程里的
- [2. 为什么 `rosconsole.cpp` 会先执行,随后又看到 `master.cpp`、`network.cpp`、`param.cpp`](#2. 为什么
rosconsole.cpp会先执行,随后又看到master.cpp、network.cpp、param.cpp) -
- [2.1 `rosconsole.cpp` 为什么能在 `main()` 前执行](#2.1
rosconsole.cpp为什么能在main()前执行) - [2.2 `master.cpp`、`network.cpp` 等为什么也会在 `main()` 前出现](#2.2
master.cpp、network.cpp等为什么也会在main()前出现) - [2.3 "构建顺序"在哪里看](#2.3 “构建顺序”在哪里看)
- [2.4 "main 前实际初始化顺序"在哪里看](#2.4 “main 前实际初始化顺序”在哪里看)
- [2.1 `rosconsole.cpp` 为什么能在 `main()` 前执行](#2.1
- [3. `ros::init()`:显式初始化顺序](#3.
ros::init():显式初始化顺序) -
- `network::init()`
- `master::init()`
- [`this_node::init()` 与 `names::init()`](#
this_node::init()与names::init()) - `file_log::init()`
- `param::init()`
- [4. 第一个 `NodeHandle`:从 initialized 进入 started](#4. 第一个
NodeHandle:从 initialized 进入 started) -
- [4.1 `NodeHandle::construct()`](#4.1
NodeHandle::construct()) - [4.2 `NodeHandle::initRemappings()`](#4.2
NodeHandle::initRemappings())
- [4.1 `NodeHandle::construct()`](#4.1
- [5. `ros::start()`:真正启动运行设施](#5.
ros::start():真正启动运行设施) - [6. rosconsole:三个 backend 到底用哪一个](#6. rosconsole:三个 backend 到底用哪一个)
-
- [`ROSCONSOLE_FORMAT` 默认格式在哪里](#
ROSCONSOLE_FORMAT默认格式在哪里)
- [`ROSCONSOLE_FORMAT` 默认格式在哪里](#
- [7. shutdown 怎样进入,`ros::shutdown()` 又做什么](#7. shutdown 怎样进入,
ros::shutdown()又做什么) -
- [Ctrl+C / SIGINT](#Ctrl+C / SIGINT)
- [`rosnode kill /hello_node`](#
rosnode kill /hello_node) - 显式调用
- [`ros::shutdown()` 主干](#
ros::shutdown()主干) - [最后一个 `NodeHandle` 析构](#最后一个
NodeHandle析构)
- [8. 把 `rqt_graph` / `rqt_console` 正式加入 Docker 环境](#8. 把
rqt_graph/rqt_console正式加入 Docker 环境) -
- [8.1 Dockerfile](#8.1 Dockerfile)
- [8.2 compose.yaml](#8.2 compose.yaml)
- [8.3 Host 授权 Container 连接 X server](#8.3 Host 授权 Container 连接 X server)
- [8.4 重建并启动](#8.4 重建并启动)
- [8.5 相关资料](#8.5 相关资料)
- [9. 本章源码阅读主线](#9. 本章源码阅读主线)
- 参考源码与文档
- [1. `.so` 在哪里,`main()` 前的代码又是谁执行的](#1.
这一章只建立一个整体模型: 一个 roscpp Node 从进程启动、ROS 初始化、内部运行设施启动,到 shutdown 和资源释放,依次发生什么。
实验继续使用:
text
ros_ws/src/ros1_hello          # 业务 Node
ros_debug_ws                   # ROS1 Noetic 上游源码 overlay
先看整条生命周期,后文只展开需要掌握的节点。
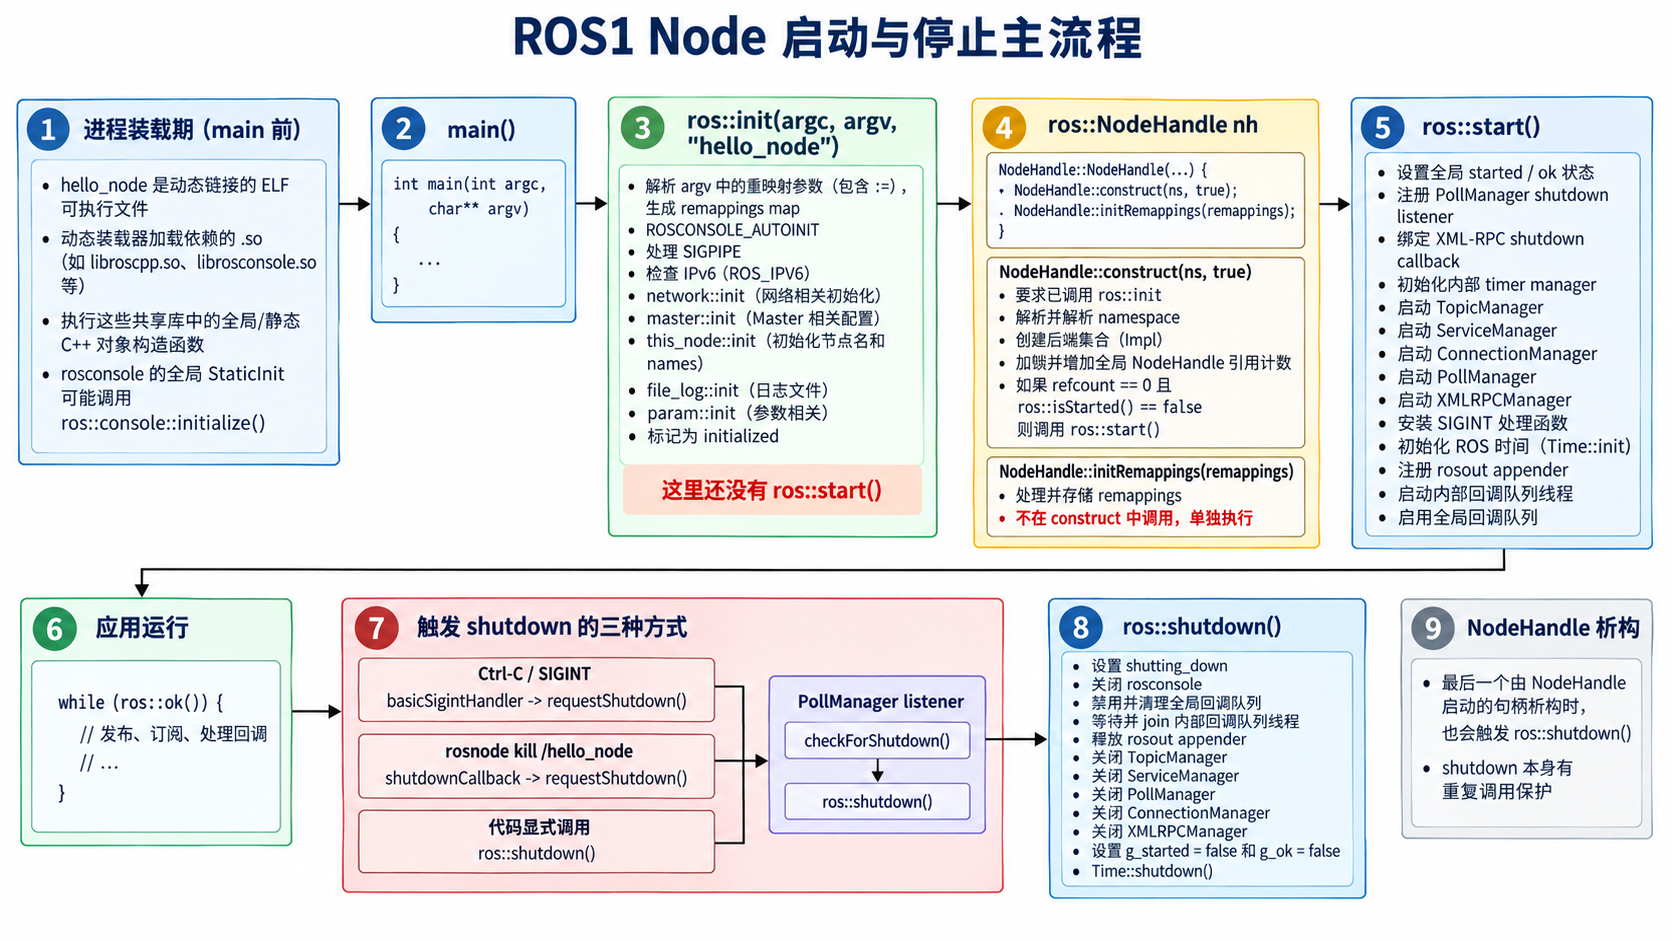
需要先抓住四个边界:
main()之前可能已经执行共享库中的全局/静态对象构造;ros::init()只把 roscpp 初始化到 initialized;- 第一个
NodeHandle在NodeHandle::construct()中触发ros::start(); ros::start()建立真正的运行设施,shutdown 再按相反方向释放这些资源。
1. .so 在哪里,main() 前的代码又是谁执行的
1.1 当前工程里的 .so 在哪里看
.so 是构建产物,不是在 src/ 目录里阅读的源码文件。
当前 Debug overlay 构建出的 ROS 库主要在:
text
/workspace/ros_debug_ws/devel/lib/例如:
bash
ls -lh /workspace/ros_debug_ws/devel/lib/libroscpp.so
ls -lh /workspace/ros_debug_ws/devel/lib/librosconsole*.so
ls -lh /workspace/ros_debug_ws/devel/lib/libxmlrpcpp.so
官方 Noetic underlay 自带的库则在:
text
/opt/ros/noetic/lib/例如:
bash
ls -lh /opt/ros/noetic/lib/libroscpp.so
ls -lh /opt/ros/noetic/lib/librosconsole*.so
如果要知道 hello_node 实际声明依赖了哪些共享库:
bash
readelf -d /workspace/ros_ws/devel/lib/ros1_hello/hello_node \
    | grep NEEDED
如果要看动态链接器最终解析到了哪一份文件:
bash
ldd /workspace/ros_ws/devel/lib/ros1_hello/hello_node这两条命令的区别是:
text
readelf -d
  -> 看 ELF 里的 DT_NEEDED 依赖声明

ldd
  -> 看当前环境下这些依赖最终解析到哪个实际路径
因此在 Debug overlay 环境中,重点确认类似:
text
libroscpp.so => /workspace/ros_debug_ws/devel/lib/libroscpp.so
librosconsole.so => /workspace/ros_debug_ws/devel/lib/librosconsole.so
而不是意外回到:
text
/opt/ros/noetic/lib/...程序运行起来之后,还可以直接看进程当前映射了哪些共享库:
bash
pid=$(pgrep -n hello_node)
grep '\.so' /proc/$pid/maps
1.2 为什么 hello_node 会加载这些 .so
业务 package 的 CMake 中:
cmake
target_link_libraries(hello_node
  ${catkin_LIBRARIES}
)
find_package(catkin REQUIRED COMPONENTS roscpp std_msgs) 会把 roscpp 等依赖放进 ${catkin_LIBRARIES}。
链接 hello_node 时,链接器把需要的共享库记录到 ELF 的动态段中。Linux 创建进程后,ELF interpreter,也就是动态装载器,会处理这些 DT_NEEDED:
text
hello_node ELF
    ↓
动态装载器
    ↓
加载 libroscpp.so / librosconsole.so / 其它依赖
    ↓
重定位
    ↓
执行共享库初始化代码
    ↓
C Runtime
    ↓
main()
所以 main() 并不是 Linux 进程真正的第一条指令。对本章只需要区分:
| 层次 | 入口 | 作用 |
|---|---|---|
| ELF | _start 一类的进程入口 |
C Runtime 启动前的真正 ELF 入口 |
| C/C++ | main() |
进入用户应用代码 |
| ROS | ros::init() |
进入 roscpp 的显式初始化 |
如果想看 ELF 自己记录的入口地址:
bash
readelf -h /workspace/ros_ws/devel/lib/ros1_hello/hello_node \
    | grep 'Entry point'
VS Code 当前 launch.json 中的:
json
"stopAtEntry": false改成:
json
"stopAtEntry": true即可让 F5 启动后先停在程序入口附近。正常学习 roscpp 生命周期时,从 main() 开始阅读已经足够。
2. 为什么 rosconsole.cpp 会先执行,随后又看到 master.cpp、network.cpp、param.cpp
这里要严格区分四种"顺序":
text
CMake 源文件列表
编译/链接顺序
main() 前的 C++ 静态初始化顺序
main() 后 ros::init() 的显式函数调用顺序
它们不是同一个东西。
2.1 rosconsole.cpp 为什么能在 main() 前执行
rosconsole 是独立共享库。源码中存在:
cpp
class StaticInit
{
public:
  StaticInit()
  {
    ROSCONSOLE_AUTOINIT;
  }
};

StaticInit g_static_init;
g_static_init 是全局 C++ 对象。
当动态装载器初始化 librosconsole.so 时,会执行这个对象的构造函数,于是进入:
text
ROSCONSOLE_AUTOINIT
    ↓
ros::console::initialize()
所以完全可能看到:
text
ros::console::initialize()
    ↓
main()
    ↓
ros::init()
它不是 roscore 调用了 hello_node,而是当前 hello_node 进程自己的共享库初始化。
2.2 master.cpp、network.cpp 等为什么也会在 main() 前出现
这些文件都属于 libroscpp.so。
例如它们包含全局对象:
cpp
// master.cpp
std::string g_host;
std::string g_uri;
ros::WallDuration g_retry_timeout;

// network.cpp
std::string g_host;

// param.cpp
M_Param g_params;
boost::recursive_mutex g_params_mutex;
S_string g_subscribed_params;std::string、std::map、Boost mutex 等都不是简单的纯零初始化对象,它们需要 C++ 构造过程。因此 libroscpp.so 初始化时,也会执行各 translation unit 生成的静态初始化函数。
XMLRPCManager::instance() 本身采用函数内 static:
cpp
static XMLRPCManagerPtr xmlrpc_manager = boost::make_shared<XMLRPCManager>();这一个对象只有第一次真正调用 XMLRPCManager::instance() 时才构造;但 xmlrpc_manager.cpp 里其它具有动态初始化需求的全局/静态对象仍可能产生初始化代码。
2.3 "构建顺序"在哪里看
roscpp 的源码成员直接写在:
text
ros_debug_ws/src/ros_comm/clients/roscpp/CMakeLists.txt其中:
cmake
add_library(roscpp
  src/libros/master.cpp
  src/libros/network.cpp
  ...
  src/libros/param.cpp
  ...
  src/libros/xmlrpc_manager.cpp
  ...
  src/libros/init.cpp
  ...
)
这说明这些 .cpp 最终一起组成 libroscpp.so。
每个 .cpp 先独立编译成 .o。并行构建时,不存在值得依赖的"master.cpp 必须先编译、network.cpp 再编译"规则。
当前构建目录下真正的链接命令可以看:
bash
cat /workspace/ros_debug_ws/build/roscpp/CMakeFiles/roscpp.dir/link.txt只看 src/libros 对象文件:
bash
tr ' ' '\n' \
  < /workspace/ros_debug_ws/build/roscpp/CMakeFiles/roscpp.dir/link.txt \
  | grep 'src/libros'
每个源文件对应的对象文件则在:
text
ros_debug_ws/build/roscpp/CMakeFiles/roscpp.dir/src/libros/2.4 "main 前实际初始化顺序"在哪里看
最终顺序已经不是 CMake 源码调用链,而是链接器写进 ELF 的初始化表。
可以看:
bash
readelf -W -S /workspace/ros_debug_ws/devel/lib/libroscpp.so \
    | grep -E '\.init|\.init_array'

readelf -W -x .init_array \
    /workspace/ros_debug_ws/devel/lib/libroscpp.so
也可以检查各 .o 是否生成了全局初始化函数:
bash
nm -aC \
  /workspace/ros_debug_ws/build/roscpp/CMakeFiles/roscpp.dir/src/libros/master.cpp.o \
  | grep -E '_GLOBAL__sub_I_|static_initialization'
把 master.cpp.o 换成 network.cpp.o、param.cpp.o 等即可。
这里最重要的结论是:
不同
.cpptranslation unit 之间的全局动态初始化顺序不应作为 ROS API 契约依赖。当前二进制里可以观察它,但业务逻辑不要依赖它。
因此你在 main() 前看到的:
text
rosconsole.cpp
master.cpp
network.cpp
param.cpp
xmlrpc_manager.cpp
...
属于"共享库/translation unit 静态初始化"这一层。
它和下面 ros::init() 内真正写死的函数调用顺序是两回事。
3. ros::init():显式初始化顺序
当前应用调用:
cpp
ros::init(argc, argv, "hello_node");本章不展开重载形式,只看最终进入核心初始化后做什么。
源码:
text
ros_debug_ws/src/ros_comm/clients/roscpp/src/libros/init.cpp核心顺序非常明确:
text
注册 atexit callback
创建 global CallbackQueue
保存 init options
ROSCONSOLE_AUTOINIT
忽略 SIGPIPE
check_ipv6_environment()
network::init(remappings)
master::init(remappings)
this_node::init(name, remappings, options)
  └─ names::init(remappings)
file_log::init(remappings)
param::init(remappings)
g_initialized = true
这才是本章真正需要记住的 ros::init() 调用顺序。
network::init()
主要决定当前 Node 对外使用的 host 和 TCPROS 相关网络配置。
它会考虑:
text
__hostname
__ip
__tcpros_server_port
ROS_HOSTNAME
ROS_IP
本机 hostname / 网络接口
这里只需要知道它在准备"本 Node 怎样被其它 ROS 进程访问"的网络身份。
master::init()
主要确定 Master URI:
text
__master
    ↓ 没有
ROS_MASTER_URI
    ↓ 没有
http://localhost:11311
随后把 URI 拆成 host/port 保存下来。
注意:这里仍只是准备 Master 地址 ,不是在本节展开注册发现过程;注册发现留到 07。
this_node::init() 与 names::init()
它负责形成当前 Node 的最终名字和 namespace,并在确定 namespace 后初始化 ROS 名称 remapping。
因此 ros::init() 完成以后,this_node::getName()、namespace、全局 name remapping 等基础状态已经建立。
file_log::init()
确定当前 Node 的日志目录和日志文件路径。
param::init()
建立参数系统当前进程侧需要的初始化状态,例如参数更新回调绑定等。
所以可以把 ros::init() 压缩成一句:
text
解析启动参数
  + 建立 Node 名称环境
  + 准备网络/Master/日志/参数基础状态
= initialized此时还没有执行 ros::start()。
4. 第一个 NodeHandle:从 initialized 进入 started
当前代码:
cpp
ros::NodeHandle nh;
ros::NodeHandle pnh("~");
实现:
text
ros_debug_ws/src/ros_comm/clients/roscpp/src/libros/node_handle.cpp构造函数内部顺序是:
text
处理 namespace
    ↓
NodeHandle::construct(...)
    ↓
NodeHandle::initRemappings(remappings)注意:initRemappings() 不在 construct() 内部。二者是构造函数依次调用的两个阶段。
4.1 NodeHandle::construct()
核心职责:
- 检查是否已经执行
ros::init(); - 创建
NodeHandleBackingCollection; - 解析当前 NodeHandle 的 namespace;
- 加锁保护全局
g_nh_refcount; - 若这是第一个 NodeHandle 且 Node 尚未 started,则调用
ros::start(); - 增加全局 NodeHandle 引用计数。
关键判断:
cpp
if (g_nh_refcount == 0 && !ros::isStarted())
{
    g_node_started_by_nh = true;
    ros::start();
}
因此当前程序的启动边界非常清楚:
text
ros::init()
    ↓
ros::NodeHandle nh
    ↓
NodeHandle::construct()
    ↓
ros::start()
后面再创建 pnh("~") 时,Node 已经 started,不会重复 start。
4.2 NodeHandle::initRemappings()
这个函数只处理当前 NodeHandle 自己携带的局部 remapping。
源码逻辑是把每一对映射保存两份:
text
原始 from/to
  -> unresolved_remappings_

经过当前 NodeHandle namespace 解析后的 from/to
  -> remappings_
例如:
cpp
ros::M_string remaps;
remaps["chatter"] = "/driver/raw";
ros::NodeHandle nh("", remaps);
之后这个 nh 在解析名称时,先检查自己的局部 remapping;没有命中才继续使用 ros::names 的全局 remapping。
当前:
cpp
ros::NodeHandle nh;
ros::NodeHandle pnh("~");
都没有显式传入 remappings,所以 initRemappings() 仍会执行,但传入 map 为空。
pnh("~") 中的 ~ 会先解析到当前 Node 的 private namespace,因此:
cpp
pnh.param("publish_rate", ...);位于 /hello_node 的 private namespace 下。
5. ros::start():真正启动运行设施
ros::start() 仍位于:
text
ros_comm/clients/roscpp/src/libros/init.cpp先建立全局运行状态:
text
g_shutdown_requested = false
g_shutting_down      = false
g_started            = true
g_ok                 = true
然后建立 shutdown 入口:
text
PollManager 注册 checkForShutdown listener
XMLRPCManager 绑定 shutdown callback
再初始化内部 timer manager,并依次启动:
text
TopicManager::start()
ServiceManager::start()
ConnectionManager::start()
PollManager::start()
XMLRPCManager::start()
本章对这些 Manager 只建立职责印象:
| 组件 | 这里先理解为 |
|---|---|
TopicManager |
Topic 发布/订阅状态和相关处理入口 |
ServiceManager |
Service server/client 状态 |
ConnectionManager |
TCPROS/UDPROS 连接与监听 |
PollManager |
网络 fd 事件轮询和 poll listener |
XMLRPCManager |
当前 Node 自己的 XML-RPC server/client 管理 |
之后 ros::start() 继续完成:
text
安装 SIGINT handler
ros::Time::init()
注册 rosout appender
创建 ~get_loggers / ~set_logger_level 等内部 service
按 /use_sim_time 决定是否订阅 /clock
启动 internal callback queue thread
注册 atexit(ros::shutdown)
启用 global CallbackQueue
所以当前阶段只需要形成:
text
ros::init()
  -> 准备 Node 的基础状态

第一个 NodeHandle
  -> ros::start()

ros::start()
  -> 把 ROS 通信、轮询、XML-RPC、内部 callback 等运行设施真正启动起来
后续再分别深入 Master/XML-RPC、Topic/TCPROS、CallbackQueue,不需要现在把 start() 中每个 Manager 全部钻完。
6. rosconsole:三个 backend 到底用哪一个
源码树同时存在:
text
rosconsole_log4cxx.cpp
rosconsole_glog.cpp
rosconsole_print.cpp它们是三个构建期可选 backend,不是运行时三个一起执行。
rosconsole/CMakeLists.txt 定义:
cmake
set(ROSCONSOLE_BACKEND "" CACHE STRING
    "Type of rosconsole backend, one of 'log4cxx', 'glog', 'print'")
没有显式指定时,Noetic 的探测顺序是:
text
log4cxx
  ↓ 找不到
 glog
  ↓ 找不到
 print
实际选择结果直接看当前 Debug overlay:
bash
grep '^ROSCONSOLE_BACKEND:' \
    /workspace/ros_debug_ws/build/rosconsole/CMakeCache.txt
也可以看当前产物和依赖:
bash
ls -lh /workspace/ros_debug_ws/devel/lib/librosconsole*.so

ldd /workspace/ros_debug_ws/devel/lib/librosconsole.so \
    | grep -E 'log4cxx|glog|rosconsole_'
如果结果是:
text
ROSCONSOLE_BACKEND:STRING=log4cxx那么本次构建真正走的是 rosconsole_log4cxx.cpp。
只有明确构建成 glog backend 时,rosconsole_glog.cpp 中的:
cpp
google::LogMessage(...)才属于当前运行路径。
ROSCONSOLE_FORMAT 默认格式在哪里
Noetic 的 rosconsole.cpp 直接定义:
cpp
const char* g_format_string = "[${severity}] [${time}]: ${message}";Formatter::init() 再解析 ${...} token。
常用 token:
text
severity
message
time
walltime
thread
logger
file
line
function
node
主要资料:
- ROS Wiki rosconsole:
https://wiki.ros.org/rosconsole - Noetic rosconsole 源码:
https://github.com/ros/rosconsole/blob/noetic-devel/src/rosconsole/rosconsole.cpp - rosconsole backend 选择:
https://github.com/ros/rosconsole/blob/noetic-devel/CMakeLists.txt
7. shutdown 怎样进入,ros::shutdown() 又做什么
Ctrl+C / SIGINT
ros::start() 默认安装:
text
SIGINT
  -> basicSigintHandler()
  -> requestShutdown()
  -> g_shutdown_requested = true
PollManager 已经注册 checkForShutdown() listener,随后进入:
text
checkForShutdown()
  -> ros::shutdown()
rosnode kill /hello_node
另一条入口是:
bash
rosnode kill /hello_node对应:
text
XML-RPC shutdown request
  -> shutdownCallback()
  -> requestShutdown()
  -> checkForShutdown()
  -> ros::shutdown()
XML-RPC 请求怎样找到 Node 留到 07,这一章只关注它最终怎样进入 shutdown。
显式调用
应用也可以直接:
cpp
ros::shutdown();这条路径不需要经过 requestShutdown()。
ros::shutdown() 主干
init.cpp 中的清理顺序可以压缩为:
text
设置 g_shutting_down
    ↓
关闭 rosconsole
    ↓
disable + clear global CallbackQueue
    ↓
join internal callback queue thread
    ↓
释放 rosout appender
    ↓
TopicManager::shutdown()
ServiceManager::shutdown()
PollManager::shutdown()
ConnectionManager::shutdown()
XMLRPCManager::shutdown()
    ↓
g_started = false
g_ok = false
    ↓
ros::Time::shutdown()
g_ok = false 后:
cpp
while (ros::ok())会在下一次检查时退出。
最后一个 NodeHandle 析构
NodeHandle 用:
text
g_nh_refcount维护全局引用计数。
如果引用计数降到 0,并且这个 Node 原本是由第一个 NodeHandle 自动启动的,则 NodeHandle::destruct() 也会调用 ros::shutdown()。
因此生命周期首尾正好对应:
text
第一个 NodeHandle
  -> ros::start()

最后一个 NodeHandle 析构
  -> ros::shutdown()
8. 把 rqt_graph / rqt_console 正式加入 Docker 环境
这两个工具都是 GUI:
rqt_graph:Qt GUI,用于查看 ROS computation graph;rqt_console:Qt GUI,用于显示和过滤 ROS log messages。
因此它们不能只靠一个纯字符终端完成可视化。需要有可用的图形显示服务。
当前环境是 Ubuntu 桌面 + Docker,最简单的方式是让 Container 连接 Host 的 X11/XWayland display:
text
rqt Qt GUI in Container
    ↓ DISPLAY
/tmp/.X11-unix
    ↓
Ubuntu Host Xorg / XWayland
    ↓
桌面窗口
如果 Host 的 GNOME 会话使用 Wayland,也通常可以通过 XWayland 兼容层运行这类 Qt/X11 应用。本工程先使用 X11 socket 转发,不额外引入原生 Wayland socket。
8.1 Dockerfile
已经把:
text
ros-noetic-rqt-graph
ros-noetic-rqt-console
加入原有 apt-get install:
dockerfile
RUN apt-get update && \
    apt-get install -y --no-install-recommends \
        ... \
        ros-noetic-rqt-graph \
        ros-noetic-rqt-console \
        ... \
    && rm -rf /var/lib/apt/lists/*
只安装这两个具体 package 即可,它们会通过 Debian/ROS package dependency 拉取 rqt_gui、python_qt_binding 等运行依赖。
8.2 compose.yaml
给 ros1-dev 增加:
yaml
environment:
  DISPLAY: ${DISPLAY:-:0}
  QT_X11_NO_MITSHM: "1"
并把 Host 的 X11 Unix socket bind mount 到 Container:
yaml
volumes:
  - type: bind
    source: /tmp/.X11-unix
    target: /tmp/.X11-unix
其中:
text
DISPLAY
  -> 告诉 Qt 应用连接哪个 X display

/tmp/.X11-unix
  -> 本地 X server 的 Unix domain socket

QT_X11_NO_MITSHM=1
  -> 容器场景下不使用 X11 MIT-SHM,减少共享内存相关兼容问题
DISPLAY: ${DISPLAY:-:0} 表示:
- Compose 启动环境已经有
DISPLAY:直接继承; - 没有:先默认使用常见的
:0。
如果 Ubuntu 桌面实际不是 :0,以桌面终端执行:
bash
echo "$DISPLAY"看到的值为准。
8.3 Host 授权 Container 连接 X server
在 Ubuntu 图形桌面里的终端执行:
bash
xhost +si:localuser:$(whoami)当前 Dockerfile 会让 Container 用户 UID/GID 与 Host 对齐,因此这个 local-user 授权方式适合当前开发环境。
不要使用:
bash
xhost +它会直接关闭 X server 的访问控制,范围过大。
如果 Host 没有 xhost:
bash
sudo apt update
sudo apt install x11-xserver-utils
8.4 重建并启动
修改 Dockerfile 后需要重新 build 镜像:
bash
cd /home/wdfk/share/ros1-docker

docker compose build ros1-dev
docker compose up -d --force-recreate ros1-dev
确认 Container 能看到 display:
bash
docker compose exec ros1-dev bash

echo "$DISPLAY"
ls -l /tmp/.X11-unix
然后先启动 roscore 和实验 Node,再执行:
bash
rqt_graph或:
bash
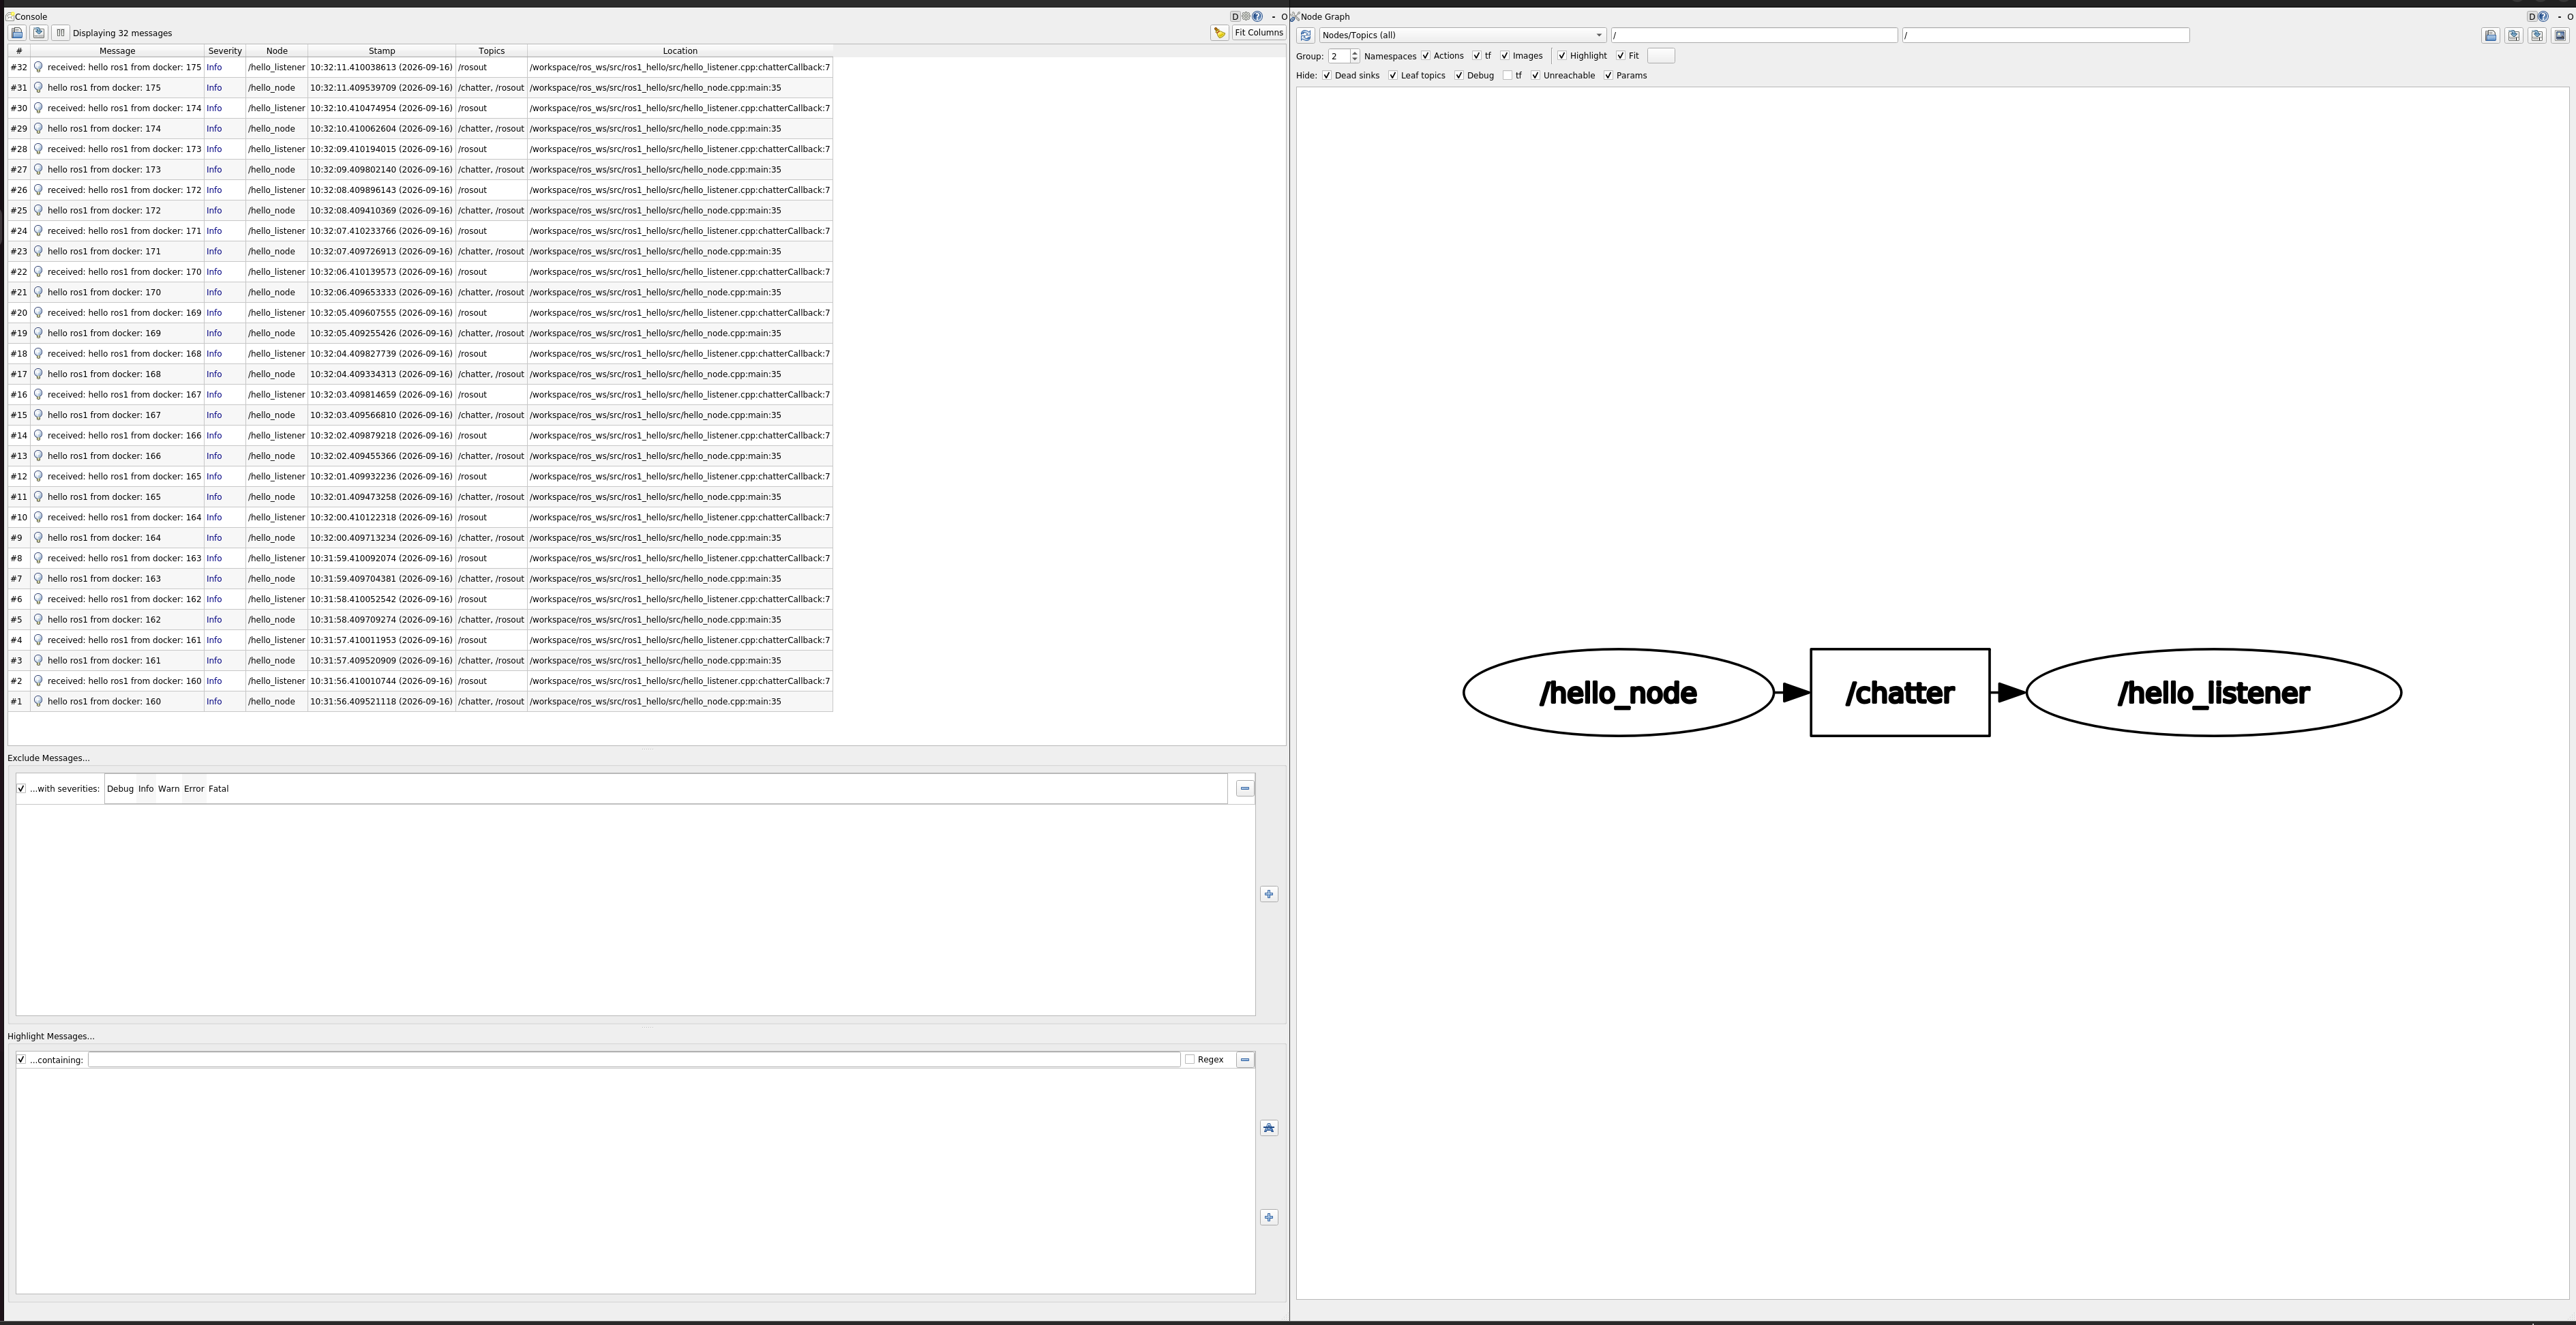
rqt_console窗口应该出现在 Ubuntu VM 的桌面环境中,而不是嵌在 VS Code Terminal 里面。
rqt_graph 当前主要用来看:
text
/hello_node
    -> /chatter
以及后续 listener 加入后的发布/订阅连接关系。
rqt_console 用来看和过滤 ROS 日志,可以按 Node、Severity、Message 等维度观察。
8.5 相关资料
- ROS Wiki
rqt_graph:https://wiki.ros.org/rqt_graph - ROS Wiki
rqt_console:https://wiki.ros.org/rqt_console - ROS Wiki
rqt:https://wiki.ros.org/rqt rqt_graphNoetic 源码:https://github.com/ros-visualization/rqt_graph/tree/noetic-develrqt_consoleNoetic 源码:https://github.com/ros-visualization/rqt_console/tree/noetic-devel- X.Org
xhost:https://www.x.org/releases/X11R7.0/doc/html/xhost.1.html - Docker bind mounts:
https://docs.docker.com/engine/storage/bind-mounts/
9. 本章源码阅读主线
按下面的符号顺序阅读即可:
text
hello_node.cpp
  -> ros::init()
  -> network::init()
  -> master::init()
  -> this_node::init() / names::init()
  -> file_log::init()
  -> param::init()
  -> ros::NodeHandle::NodeHandle()
  -> NodeHandle::construct()
  -> ros::start()
  -> NodeHandle::initRemappings()
  -> shutdownCallback() / basicSigintHandler()
  -> requestShutdown()
  -> checkForShutdown()
  -> ros::shutdown()
  -> NodeHandle::destruct()
这里有一个时序细节:构造函数中 construct() 先执行,而第一个 construct() 会在内部调用 ros::start();返回以后才执行 initRemappings()。因此当前源码真实顺序是:
text
NodeHandle constructor
  -> construct()
      -> first NodeHandle ? ros::start()
  -> initRemappings()
本章真正需要建立的是:
text
进程装载与静态初始化
    ↓
main()
    ↓
ros::init()             initialized
    ↓
第一个 NodeHandle
    ↓
ros::start()            started
    ↓
应用运行
    ↓
shutdown request
    ↓
ros::shutdown()
    ↓
NodeHandle / 进程退出
能把这条链解释清楚后,再进入 07 的 Master/XML-RPC 注册发现机制。
参考源码与文档
- roscpp
CMakeLists.txt:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/CMakeLists.txt - roscpp
init.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/init.cpp - roscpp
node_handle.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/node_handle.cpp - roscpp
node_handle.h:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/include/ros/node_handle.h - roscpp
master.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/master.cpp - roscpp
network.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/network.cpp - roscpp
param.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/param.cpp - roscpp
xmlrpc_manager.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/xmlrpc_manager.cpp - rosconsole
CMakeLists.txt:https://github.com/ros/rosconsole/blob/noetic-devel/CMakeLists.txt - rosconsole
rosconsole.cpp:https://github.com/ros/rosconsole/blob/noetic-devel/src/rosconsole/rosconsole.cpp - ROS1 Names:
https://wiki.ros.org/Names - ROS1 rosconsole:
https://wiki.ros.org/rosconsole - ROS1 rqt_graph:
https://wiki.ros.org/rqt_graph - ROS1 rqt_console:
https://wiki.ros.org/rqt_console