摘要 :在智能驾驶、特种车载、移动机器人、工业环视场景中,传统MIPI相机传输距离短、抗干扰弱,AHD模拟相机画质与同步精度不足,无法满足高清、长距离、高可靠的多路视觉采集需求。GMSL(Gigabit Multimedia Serial Link)作为车载级SerDes串行传输方案,支持单线缆长距离、高带宽、强抗干扰视频传输,是高端多路视觉感知的主流选型。本文基于RK3588旗舰AI平台,搭配MAX96712/MAX96714 GMSL解码芯片,搭建4~8路1080P/4K高清同步采集方案,完整拆解硬件架构、设备树适配、驱动调试、多流并发优化、零拷贝性能调优及实战避坑点,所有内容均基于工程实测,可直接用于项目量产落地。
关键词:RK3588;GMSL;SerDes;多路视频采集;车载视觉;机器人感知;MIPI虚拟通道;零拷贝;V4L2
一、行业痛点:为什么要选用RK3588+GMSL方案?
目前嵌入式多路视觉采集主流方案各有短板,无法适配车载、移动机器人等高可靠场景:
-
普通MIPI相机:传输距离仅10~20cm,长距离极易衰减,无法满足车身、机器人机身布线需求,颠簸工况下信号稳定性差;
-
AHD模拟相机:画质压缩大、同步精度低、帧率抖动明显,不支持4K高清,无法满足高精度AI检测、环视拼接需求;
-
IPC网络相机:依赖交换机组网,延时高、帧同步差、弱网易丢包,多流并发时CPU占用飙升,实时性无法保障;
-
传统SerDes平台 :多数主控视频处理能力弱,无硬件编解码与NPU算力,采集后无法直接完成编码、拼接、AI推理,需要外接设备,成本与功耗居高不下。
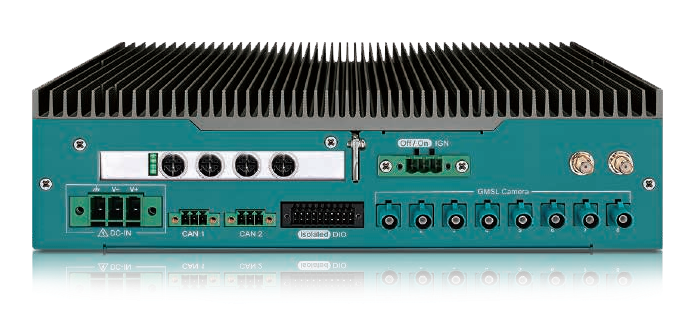
RK3588作为8nm工业级旗舰芯片,原生支持双4Lane MIPI-CSI、海量虚拟通道、硬件VPU编解码+6TOPS NPU算力,搭配GMSL SerDes串行传输架构,完美解决以上痛点,具备长距离传输、强抗干扰、帧精准同步、多路高并发、端侧智能分析五大核心优势,是当前高端移动视觉场景的最优解决方案。
二、GMSL技术原理与方案架构
2.1 GMSL SerDes核心优势
GMSL是Maxim推出的车载高速串行多媒体链路,通过单根同轴线/双绞线实现视频、控制信号、电源同步传输,对比传统接口优势极其明显:
-
超长传输距离:支持15米稳定传输,远超MIPI短距限制,适配大型车载、机器人长布线场景;
-
强抗干扰能力:差分串行传输,自带EMC电磁兼容特性,无惧车载发动机、工业设备电磁干扰;
-
极简布线:单线缆替代多根MIPI排线,抗震防拉扯,适配颠簸移动工况;
-
精准帧同步:支持硬件触发同步曝光,多路相机帧率、时序高度一致,适合全景拼接、立体视觉;
-
高带宽高清适配:支持1080P@60fps、4K@30fps高清视频传输,无压缩无损输出。
2.2 整体硬件拓扑架构
本方案采用 GMSL相机 → MAX96712/MAX96714解码板 → RK3588 MIPI-CSI接口 的标准串行采集架构,无需交换机、无需额外信号转换,链路极简、稳定性极高。
完整链路:GMSL高清相机(内置SerDes发送端)→ 同轴传输线 → GMSL解码板(SerDes转MIPI)→ RK3588 CSI0/CSI1 MIPI接口 → 硬件ISP处理 → VPU编码存储 → NPU AI推理
多路拓展逻辑 :RK3588双MIPI-CSI接口,每路MIPI可通过GMSL解码芯片虚拟通道拓展多路视频输入,单颗MAX96712支持4路视频解析,双芯片可实现8路1080P@30fps全同步采集,也可按需配置4路4K高清采集。
2.3 核心硬件选型参数
| 硬件模块 | 核心规格 | 功能说明 |
|---|---|---|
| RK3588主控 | 双4Lane MIPI-CSI,硬件ISP/VPU,6TOPS NPU | 多路视频并行处理、硬件编解码、端侧AI分析 |
| GMSL解码芯片 | MAX96712/MAX96714,支持4路虚拟通道 | SerDes串行信号转标准MIPI信号,适配RK3588 |
| GMSL工业相机 | 1080P/4K,30/60fps,宽温防水,硬件同步 | 高清视频采集,适配车载/工业恶劣工况 |
| 传输线材 | 同轴屏蔽线缆,抗拉扯、抗干扰 | 最长15米无损传输,适配长距离布线 |
三、关键技术原理:RK3588+GMSL多路采集核心逻辑
3.1 MIPI虚拟通道多路复用
RK3588的MIPI-CSI接口支持**最多4个虚拟通道(VC)**时分复用传输,单条物理MIPI链路可同时承载4路独立GMSL视频流,互不干扰、时序独立。这也是GMSL方案能够单接口拓展多路相机的核心原理,相比传统物理接口拓展,极大节省硬件资源,简化底板设计。
3.2 硬件帧同步机制
方案支持GPIO硬件触发同步曝光,主控统一输出触发信号,同步控制8路GMSL相机曝光、采样,彻底解决多路相机帧时序错位问题,保障全景拼接、双目测距、目标追踪算法的精度,是高端视觉感知的核心基础。
3.3 零拷贝视频流优化
依托RK3588 V4L2框架与GMSL驱动适配,实现视频流零拷贝传输 ,数据从CSI采集、ISP处理、编码、AI推理全程无需CPU内存拷贝,大幅降低CPU占用,提升多路并发帧率稳定性,端到端延时可控制在12ms以内。
四、软件部署与实战调试流程
4.1 硬件接线与上电校验
-
将两块GMSL解码板分别对接RK3588 CSI0、CSI1双MIPI接口,确认差分引脚、供电引脚对齐;
-
8路GMSL相机通过同轴线对应接入解码板通道,固定线材避免拉扯震动;
-
上电后查看解码板指示灯,确认SerDes链路握手成功,无链路断开、异常报错。
4.2 设备树与驱动适配
主流RK3588工业固件已预适配MAX96712/MAX96714 GMSL驱动,开发无需从零移植,核心配置要点:
-
设备树开启双MIPI-CSI接口,配置4Lane高速时序;
-
启用MIPI虚拟通道VC0~VC3,绑定对应GMSL通道设备节点;
-
配置硬件同步触发GPIO,开启多路帧同步功能;
-
校准ISP图像参数,适配GMSL相机白平衡、曝光、增益参数。
配置完成编译烧录固件,系统可自动生成 /dev/video0~video7 共8路视频设备节点。
4.3 多路视频采集调试命令
可直接使用ffmpeg、gstreamer完成多路预览、录制、推流,适配二次开发:
单路实时预览
gst-launch-1.0 v4l2src device=/dev/video0 ! video/x-raw,width=1920,height=1080,framerate=30/1 ! autovideosink
8路同步H.265硬件编码录制
# 依托RK3588硬件VPU,多路并行编码无卡顿 ffmpeg -f v4l2 -i /dev/video0 -f v4l2 -i /dev/video1 \ -c:v h264_rkmpp -b:v 4M -r 30 out0.mp4 -c:v h264_rkmpp -b:v 4M -r 30 out1.mp4
4.4 多路AI多流推理部署
基于RKNN Toolkit部署YOLOv8/YOLOv5轻量化模型,依托三核NPU并行算力,实现8路视频同步目标检测、分类、分割,配合零拷贝流水线,多路推理帧率稳定,无掉帧、卡顿现象,适配车载盲区检测、障碍物识别、场景分类等功能。
五、方案性能实测数据
在常温工业工况下,对8路1080P@30fps GMSL全通道满载实测,核心性能指标如下:
-
采集帧率:8路全通道稳定30fps,无帧率衰减、无跳帧;
-
端到端延时:采集+编码+输出总延时≤12ms,超低延时满足实时感知需求;
-
传输稳定性:15米同轴线全程无丢包、无花屏,颠簸电磁干扰工况运行稳定;
-
资源占用:8路满载CPU占用≤35%,NPU负载均衡,预留充足算力用于业务开发;
-
工作温度:整套方案支持-40℃~75℃宽温运行,适配户外、车载、工业严苛场景。
六、GMSL vs AHD/IPC/MIPI 方案横向对比
| 对比维度 | RK3588+GMSL | RK3588+AHD | IPC网络相机 | 普通MIPI相机 |
|---|---|---|---|---|
| 传输距离 | 最长15米 | 300m(模拟) | 百米内衰减 | ≤20cm |
| 抗干扰能力 | 极强(车载级EMC) | 中等 | 弱,易丢包卡顿 | 弱,长距离易失真 |
| 帧同步精度 | 硬件精准同步 | 软件同步,误差大 | 组网时序混乱 | 短距同步一般 |
| 最高画质 | 4K@30fps | 1080P封顶 | 4K | 4K |
| 实时延时 | ≤12ms | 15ms+ | 30~100ms | 10ms左右(短距) |
| 布线难度 | 极简,单线缆 | 简单 | 复杂,需交换机 | 复杂,多排线 |
| 适用场景 | 车载ADAS、机器人、高端工业视觉 | 普通车载监控、工地安防 | 固定点位民用监控 | 板载短距视觉设备 |
七、工程落地避坑指南
-
虚拟通道冲突问题:多路GMSL采集需严格区分VC虚拟通道编号,避免通道复用导致画面串流、花屏,设备树配置需一一对应;
-
SerDes链路不稳定:长距离布线必须使用屏蔽同轴线,接头做好接地处理,否则高速串行信号易受干扰导致断链;
-
多路帧率不均:必须开启硬件同步触发,仅靠软件时间戳校准会出现帧偏移,影响拼接与算法精度;
-
发热降频问题:8路满载运行时主控发热较高,需搭配工业散热方案,开启温控调频,避免高温降频导致帧率下降;
-
ISP参数适配:GMSL相机默认参数与普通MIPI相机不同,需单独校准曝光、白平衡、降噪参数,避免画面偏色、过曝。
八、核心应用场景
-
智能车载ADAS系统:特种车辆、无人车360°全景环视、盲区检测、行车辅助感知;
-
移动机器人视觉:AGV、无人叉车、服务机器人多路环境感知、避障、全景建模;
-
高端工业检测:多工位同步视觉检测、产品瑕疵识别、高精度视觉拼接;
-
无人值守设备:户外高端安防、光伏、矿山无人设备高清实时监控与智能分析。
九、方案总结
RK3588+GMSL多路视频采集方案,完美结合了GMSL SerDes长距离高可靠传输优势 与RK3588超强视频处理、AI算力资源,解决了传统MIPI、AHD、IPC方案在移动、复杂工况下的传输短、稳定性差、同步精度低、实时性不足的核心痛点。
方案支持4~8路高清视频同步采集、硬件编码、零拷贝传输、端侧AI实时推理,具备低延时、高稳定、易拓展、布线极简、工业宽温适配等优势,是目前高端车载视觉、移动机器人、精密工业视觉场景的最优量产方案,可满足绝大多数高精度、高可靠嵌入式多路视觉项目开发需求。
往期推荐:RK3588 8路AHD工业采集方案、RK3588 NPU多路AI推理优化、嵌入式Linux视频零拷贝实战
信迈提供RK3588+GMSL OEM/ODM研发与生产服务。