ROS教程07:从 ros::start() 顺着源码读懂 Master、XML-RPC 与 Topic 注册发现
摘要:沿 ros::start() 的真实调用顺序逐层阅读 Poll、XML-RPC、Topic、Service 与 callback 源码,再回看 Publisher/Subscriber 的注册发现全过程。
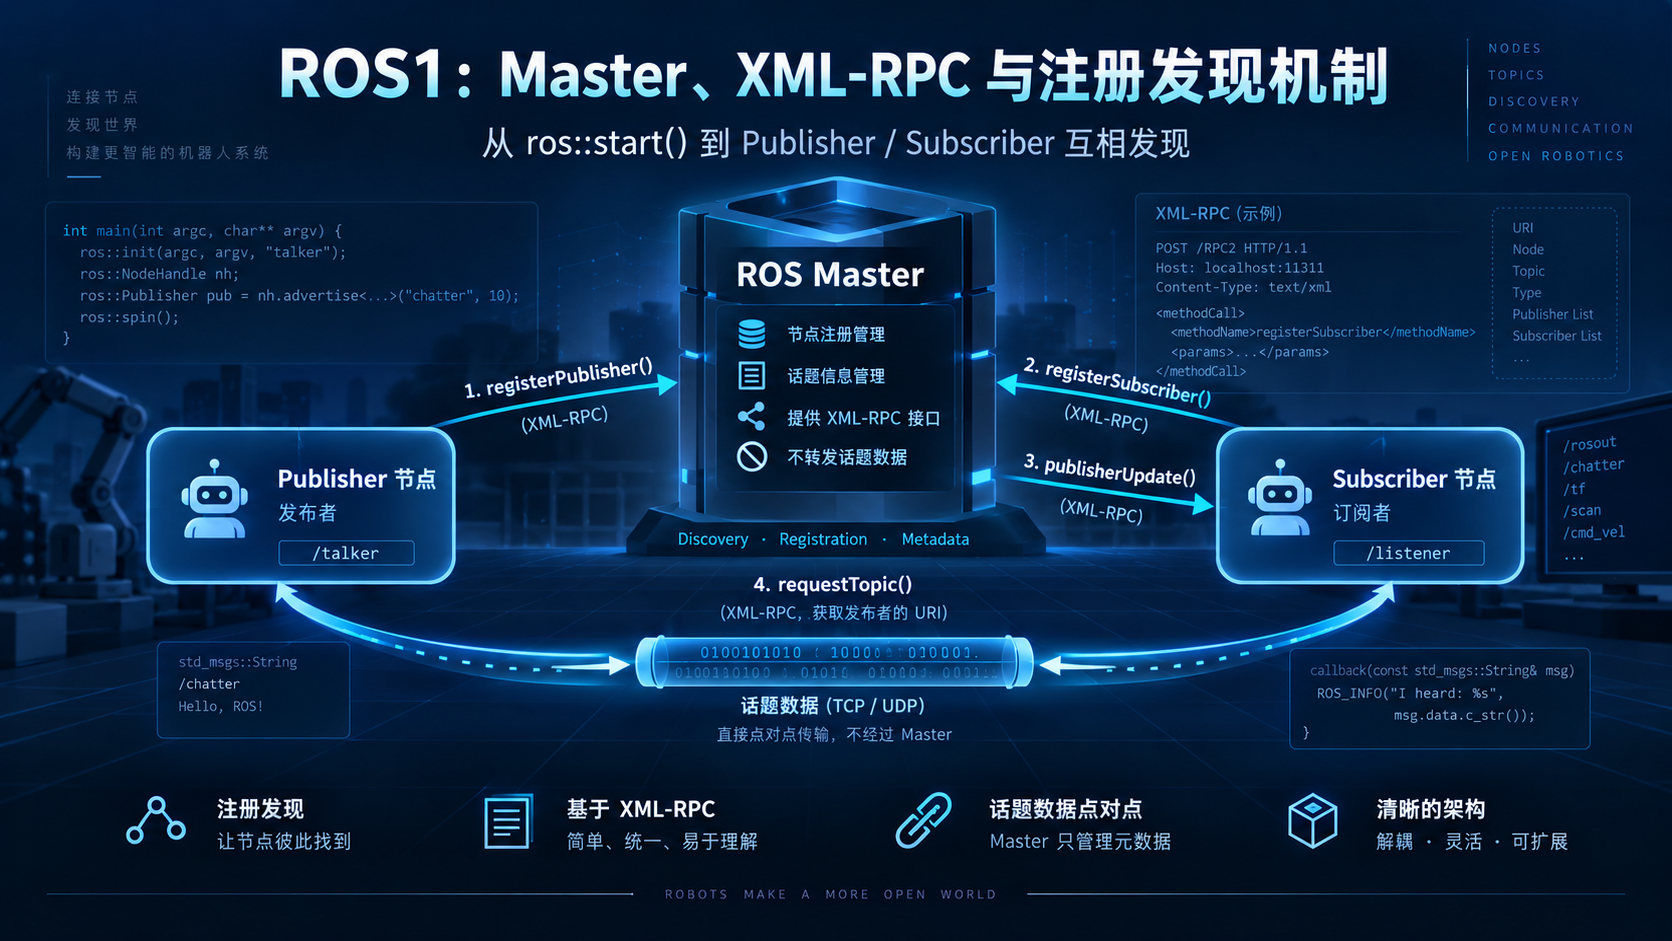
文章目录
- [ROS教程07:从 ros::start() 顺着源码读懂 Master、XML-RPC 与 Topic 注册发现](#ROS教程07:从 ros::start() 顺着源码读懂 Master、XML-RPC 与 Topic 注册发现)
-
- [1. 从 `ros::start()` 开始:先把启动顺序看清](#1. 从
ros::start()开始:先把启动顺序看清) - [2. `param::param("/tcp_keepalive", ...)`:`start()` 一开始为什么先读参数](#2.
param::param("/tcp_keepalive", ...):start()一开始为什么先读参数) - [3. `PollManager::addPollThreadListener()`:先把回调挂上去,再启动 Poll 线程](#3.
PollManager::addPollThreadListener():先把回调挂上去,再启动 Poll 线程) -
- [3.1 `VoidSignal` 到底是什么](#3.1
VoidSignal到底是什么) - [3.2 `return poll_signal_.connect(func);` 在做什么](#3.2
return poll_signal_.connect(func);在做什么) - [3.3 `checkForShutdown` 为什么先注册,线程却后启动](#3.3
checkForShutdown为什么先注册,线程却后启动)
- [3.1 `VoidSignal` 到底是什么](#3.1
- [4. `XMLRPCManager::bind("shutdown", ...)`:Node API 在 server 启动之前就能先注册](#4.
XMLRPCManager::bind("shutdown", ...):Node API 在 server 启动之前就能先注册) - [5. `TopicManager::start()`:这里一次绑定了六个 Node API](#5.
TopicManager::start():这里一次绑定了六个 Node API) -
- [5.1 `boost::bind(... _1, _2)` 到底在绑定什么](#5.1
boost::bind(... _1, _2)到底在绑定什么) - [5.2 六个 Node API 分别干什么](#5.2 六个 Node API 分别干什么)
- [5.3 `processPublishQueues` 为什么也挂到 Poll 线程](#5.3
processPublishQueues为什么也挂到 Poll 线程)
- [5.1 `boost::bind(... _1, _2)` 到底在绑定什么](#5.1
- [6. `ServiceManager::start()`:它本身没有再创建线程](#6.
ServiceManager::start():它本身没有再创建线程) - [7. `ConnectionManager::start()`:把 TCPROS/UDPROS 的监听入口真正建起来](#7.
ConnectionManager::start():把 TCPROS/UDPROS 的监听入口真正建起来) -
- [7.1 把"已掉线连接清理"注册到 Poll 线程](#7.1 把“已掉线连接清理”注册到 Poll 线程)
- [7.2 创建 TCPROS server transport](#7.2 创建 TCPROS server transport)
- [7.3 UDP 监听也在这里准备](#7.3 UDP 监听也在这里准备)
- [8. `PollManager::start()`:100 ms 到底是什么意思](#8.
PollManager::start():100 ms 到底是什么意思) -
- [8.1 当前 `poll_signal_` 上已经注册了哪些回调](#8.1 当前
poll_signal_上已经注册了哪些回调) - [8.2 `PollSet::update(100)` 又做了什么](#8.2
PollSet::update(100)又做了什么)
- [8.1 当前 `poll_signal_` 上已经注册了哪些回调](#8.1 当前
- [9. `XMLRPCManager::start()`:当前 Node 的 XML-RPC server 真正开始监听](#9.
XMLRPCManager::start():当前 Node 的 XML-RPC server 真正开始监听) -
- [9.1 `getPid` 也是 Node API](#9.1
getPid也是 Node API) - [9.2 `bindAndListen(0)` 为什么传 0](#9.2
bindAndListen(0)为什么传 0) - [9.3 `serverThreadFunc()` 才真正持续处理 Node API 请求](#9.3
serverThreadFunc()才真正持续处理 Node API 请求) - [9.4 为什么里面还有 `ASyncXMLRPCConnection`](#9.4 为什么里面还有
ASyncXMLRPCConnection)
- [9.1 `getPid` 也是 Node API](#9.1
- [10. `ROSOutAppender`:`ROS_INFO` 为什么最终能变成 `/rosout` Topic](#10.
ROSOutAppender:ROS_INFO为什么最终能变成/rosoutTopic) -
- [10.1 `ROSOutAppender` 构造时直接 advertise `/rosout`](#10.1
ROSOutAppender构造时直接 advertise/rosout) - [10.2 `ROSOutAppender::log()` 先把日志放入自己的 queue](#10.2
ROSOutAppender::log()先把日志放入自己的 queue) - [10.3 `logThread()` 再真正调用 TopicManager 发布](#10.3
logThread()再真正调用 TopicManager 发布)
- [10.1 `ROSOutAppender` 构造时直接 advertise `/rosout`](#10.1
- [11. `~get_loggers`、`~set_logger_level` 为什么在 `start()` 里自动出现](#11.
~get_loggers、~set_logger_level为什么在start()里自动出现) -
- [11.1 `ServiceManager::advertiseService()` 逐层看](#11.1
ServiceManager::advertiseService()逐层看)
- [11.1 `ServiceManager::advertiseService()` 逐层看](#11.1
- [12. `g_internal_callback_queue` 到底干嘛:不是"发布 start 成功通知"](#12.
g_internal_callback_queue到底干嘛:不是“发布 start 成功通知”) -
- [12.1 内部 queue 是懒创建的](#12.1 内部 queue 是懒创建的)
- [12.2 `start()` 里已经有明确使用者](#12.2
start()里已经有明确使用者) - [12.3 独立线程怎样处理它](#12.3 独立线程怎样处理它)
- [13. 回到业务代码:`nh.advertise()` 从模板 API 一直走到 `registerPublisher`](#13. 回到业务代码:
nh.advertise()从模板 API 一直走到registerPublisher) -
- [13.1 `AdvertiseOptions::init<M>()` 先把消息类型信息补全](#13.1
AdvertiseOptions::init<M>()先把消息类型信息补全) - [13.2 `NodeHandle::advertise(AdvertiseOptions&)`](#13.2
NodeHandle::advertise(AdvertiseOptions&)) -
- [第一步:Topic 名先解析](#第一步:Topic 名先解析)
- [第二步:确定 Publisher status callback 用哪条 queue](#第二步:确定 Publisher status callback 用哪条 queue)
- [第三步:构造 `Publisher`](#第三步:构造
Publisher)
- [13.3 `getLastMessageCallback()`:latch 是怎样接进来的](#13.3
getLastMessageCallback():latch 是怎样接进来的) - [13.4 `TopicManager::advertise()`:先建立 Publication,再向 Master 注册](#13.4
TopicManager::advertise():先建立 Publication,再向 Master 注册) - [13.5 为什么 `advertise()` 里还检查"自己是否也订阅了同一个 Topic"](#13.5 为什么
advertise()里还检查“自己是否也订阅了同一个 Topic”) - [13.6 最后才是 `registerPublisher`](#13.6 最后才是
registerPublisher) - [13.7 `master::execute()` 里面又做了什么](#13.7
master::execute()里面又做了什么)
- [13.1 `AdvertiseOptions::init<M>()` 先把消息类型信息补全](#13.1
- [14. `publisher.publish(msg)`:从用户 API 到 Publication,再交给 Poll 线程](#14.
publisher.publish(msg):从用户 API 到 Publication,再交给 Poll 线程) -
- [14.1 当前 `hello_node` 实际走的是 `publish(const M&)`](#14.1 当前
hello_node实际走的是publish(const M&)) - [14.2 非模板 `Publisher::publish()` 很薄](#14.2 非模板
Publisher::publish()很薄) - [14.3 `TopicManager::publish()` 决定要不要序列化、要不要走 nocopy](#14.3
TopicManager::publish()决定要不要序列化、要不要走 nocopy) - [14.4 `Publication::publish()` 为什么没有立即遍历所有 TCP socket 写出去](#14.4
Publication::publish()为什么没有立即遍历所有 TCP socket 写出去) - [14.5 同进程时:`IntraProcessSubscriberLink -> IntraProcessPublisherLink -> Subscription`](#14.5 同进程时:
IntraProcessSubscriberLink -> IntraProcessPublisherLink -> Subscription) - [14.6 `Subscription::handleMessage()` 最终不是直接调用业务 callback](#14.6
Subscription::handleMessage()最终不是直接调用业务 callback)
- [14.1 当前 `hello_node` 实际走的是 `publish(const M&)`](#14.1 当前
- [15. Subscriber:从 `nh.subscribe()` 一直走到 `requestTopic`](#15. Subscriber:从
nh.subscribe()一直走到requestTopic) -
- [15.1 `SubscribeOptions::init<M>()` 做什么](#15.1
SubscribeOptions::init<M>()做什么) - [15.2 `NodeHandle::subscribe(SubscribeOptions&)`](#15.2
NodeHandle::subscribe(SubscribeOptions&)) - [15.3 `TopicManager::subscribe()`:先建立本地 Subscription](#15.3
TopicManager::subscribe():先建立本地 Subscription) - [15.4 `registerSubscriber()`:向 Master 注册,同时拿回已有 Publisher](#15.4
registerSubscriber():向 Master 注册,同时拿回已有 Publisher) - [15.5 `Subscription::pubUpdate()`:比较"新列表"和"当前连接"](#15.5
Subscription::pubUpdate():比较“新列表”和“当前连接”) - [15.6 `negotiateConnection()`:从这里开始直接找 Publisher,不再找 Master](#15.6
negotiateConnection():从这里开始直接找 Publisher,不再找 Master) - [15.7 Publisher 收到 `requestTopic`](#15.7 Publisher 收到
requestTopic) - [15.8 Subscriber 的 `pendingConnectionDone()` 再建立 TCPROS](#15.8 Subscriber 的
pendingConnectionDone()再建立 TCPROS)
- [15.1 `SubscribeOptions::init<M>()` 做什么](#15.1
- [16. `spinOnce()` 与 `spin()`:为什么消息到了,业务 callback 还需要 Spinner](#16.
spinOnce()与spin():为什么消息到了,业务 callback 还需要 Spinner) -
- [16.1 `spinOnce()`](#16.1
spinOnce()) - [16.2 `spin()`](#16.2
spin()) - [16.3 `hello_listener` 的完整 callback 路径](#16.3
hello_listener的完整 callback 路径)
- [16.1 `spinOnce()`](#16.1
- [17. ROS Master 是否属于普通 roscpp Node:启动进程与线程模型](#17. ROS Master 是否属于普通 roscpp Node:启动进程与线程模型)
-
- [17.1 `roscore` 本身先进入 Python `roslaunch`](#17.1
roscore本身先进入 Pythonroslaunch) - [17.2 roslaunch 再启动独立 `rosmaster --core` 进程](#17.2 roslaunch 再启动独立
rosmaster --core进程) - [17.3 `rosmaster` 进程内部怎样启动 XML-RPC server](#17.3
rosmaster进程内部怎样启动 XML-RPC server) - [17.4 Parameter Server 就在同一个 `rosmaster` 进程里](#17.4 Parameter Server 就在同一个
rosmaster进程里) - [17.5 `/rosout` 才是一个普通 core Node](#17.5
/rosout才是一个普通 core Node)
- [17.1 `roscore` 本身先进入 Python `roslaunch`](#17.1
- [18. 名称解析、namespace、remap 与 private namespace:注册前已经完成](#18. 名称解析、namespace、remap 与 private namespace:注册前已经完成)
-
- [18.1 全局名](#18.1 全局名)
- [18.2 相对名](#18.2 相对名)
- [18.3 private namespace](#18.3 private namespace)
- [18.4 remap 在注册前就完成](#18.4 remap 在注册前就完成)
- [19. Parameter 在本章掌握到 XML-RPC 机制边界](#19. Parameter 在本章掌握到 XML-RPC 机制边界)
-
- [19.1 普通 `pnh.param()` 的读取路径](#19.1 普通
pnh.param()的读取路径) - [19.2 为什么 `rosparam set` 不会自动改已经构造好的 `ros::Rate`](#19.2 为什么
rosparam set不会自动改已经构造好的ros::Rate) - [19.3 `getParamCached()` 为什么又会出现 `paramUpdate`](#19.3
getParamCached()为什么又会出现paramUpdate) - [19.4 这一章 Parameter 掌握到这里就够](#19.4 这一章 Parameter 掌握到这里就够)
- [19.1 普通 `pnh.param()` 的读取路径](#19.1 普通
- [20. 完整机制回看第一步:先分清 Master URI、Node XML-RPC URI 与 TCPROS 端口](#20. 完整机制回看第一步:先分清 Master URI、Node XML-RPC URI 与 TCPROS 端口)
-
- [20.1 Master XML-RPC URI](#20.1 Master XML-RPC URI)
- [20.2 每个 Node 自己的 XML-RPC URI](#20.2 每个 Node 自己的 XML-RPC URI)
- [20.3 TCPROS 监听端口](#20.3 TCPROS 监听端口)
- [21. 完整机制回看:两种启动顺序为什么会走不同的首次发现路径](#21. 完整机制回看:两种启动顺序为什么会走不同的首次发现路径)
-
- [21.1 情况 A:Publisher 先启动](#21.1 情况 A:Publisher 先启动)
- [21.2 情况 B:Subscriber 先启动](#21.2 情况 B:Subscriber 先启动)
- [21.3 Master 端 `registerSubscriber()` / `registerPublisher()` 实际做了什么](#21.3 Master 端
registerSubscriber()/registerPublisher()实际做了什么) - [21.4 `publisherUpdate` 和 `requestTopic` 的边界](#21.4
publisherUpdate和requestTopic的边界) - [21.5 Master 为什么不是 Topic 数据中转站](#21.5 Master 为什么不是 Topic 数据中转站)
- [22. 完整机制回看:Master API、Node API、Parameter Server API 与数据面的边界](#22. 完整机制回看:Master API、Node API、Parameter Server API 与数据面的边界)
- [23. 源码主线与完整机制已经闭合:第 08 章从 TCPROS 入口继续](#23. 源码主线与完整机制已经闭合:第 08 章从 TCPROS 入口继续)
- 参考源码与资料
- [1. 从 `ros::start()` 开始:先把启动顺序看清](#1. 从
本章继续使用现有工程:
text
ros_ws/src/ros1_hello/src/hello_node.cpp
ros_ws/src/ros1_hello/src/hello_listener.cpp
ros_debug_ws/src/ros_comm
第 06 章已经确认第一条启动链:
text
ros::init()
    ↓
第一个 ros::NodeHandle
    ↓
NodeHandle::construct()
    ↓
ros::start()
第 07 章直接从 ros::start() 的源码入口继续向下阅读。阅读顺序遵循真实调用关系:先认识 roscpp 在启动阶段创建或注册的 Manager、线程、监听端口和 callback,再进入业务代码的 advertise()、publish()、subscribe() 与 spin()。完成这些源码路径后,再统一回看 Master、Node API、registerPublisher、publisherUpdate、requestTopic 与 TCPROS 入口之间的关系。
本章追到 TransportTCP::connect() 和 TCPROS 入口为止。TCPROS connection header、序列化格式和 socket 数据收发留到第 08 章继续展开。
1. 从 ros::start() 开始:先把启动顺序看清
源码:
text
ros_comm/clients/roscpp/src/libros/init.cpp先只看 ros::start() 的主干:
cpp
void start()
{
    ...

    param::param("/tcp_keepalive",
                 TransportTCP::s_use_keepalive_,
                 TransportTCP::s_use_keepalive_);

    PollManager::instance()->addPollThreadListener(checkForShutdown);
    XMLRPCManager::instance()->bind("shutdown", shutdownCallback);

    initInternalTimerManager();

    TopicManager::instance()->start();
    ServiceManager::instance()->start();
    ConnectionManager::instance()->start();
    PollManager::instance()->start();
    XMLRPCManager::instance()->start();

    ...

    if (!(no_rosout || (g_init_options & init_options::NoRosout)))
    {
        g_rosout_appender = new ROSOutAppender;
        ros::console::register_appender(g_rosout_appender);
    }

    ...

    // 注册 roscpp 内部 Service
    // 处理 /use_sim_time 与 /clock

    ...

    g_internal_queue_thread =
        boost::thread(internalCallbackQueueThreadFunc);

    ...

    getGlobalCallbackQueue()->enable();
}
读取主干后,先记录 start() 的真实执行顺序。该流程节点较多,使用独立技术图表示:
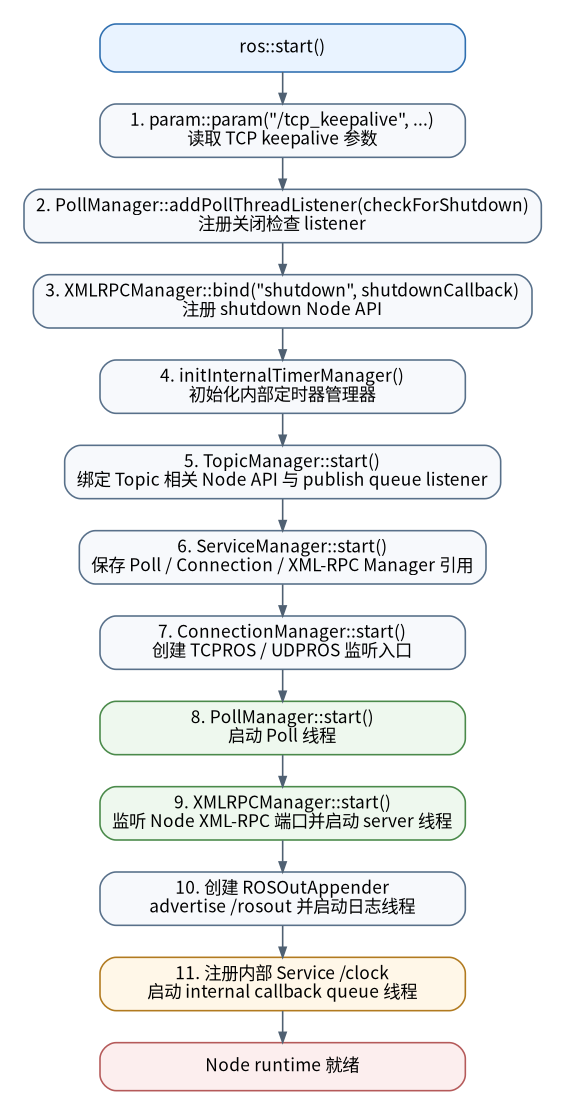
图中需要区分三个后台执行面:
- Poll 线程:网络 fd 轮询、发送队列推进、连接清理、shutdown 检查;
- Node XML-RPC server 线程 :处理
publisherUpdate、requestTopic、shutdown等 Node API; - roscpp 内部 callback 线程 :处理 roscpp 自己的 Service、
/clock等内部 callback。
随后还会出现 ROSOutAppender 自己的日志线程。
所以第 06 章看到的:
text
ros::start()
  -> TopicManager::start()
  -> ServiceManager::start()
  -> ConnectionManager::start()
  -> PollManager::start()
  -> XMLRPCManager::start()
继续向下阅读时,需要回答以下问题:
text
start() 里面到底注册了什么?
哪些组件真正创建线程?
哪些组件只保存对象引用?
callback 最后在哪个线程执行?
以下章节严格按照该顺序进入对应函数。
2. param::param("/tcp_keepalive", ...):start() 一开始为什么先读参数
ros::start() 先执行:
cpp
param::param("/tcp_keepalive",
             TransportTCP::s_use_keepalive_,
             TransportTCP::s_use_keepalive_);
ros::param::param() 是一个"读取参数,失败则使用默认值"的模板辅助函数:
cpp
template<typename T>
bool param(const std::string& param_name,
           T& param_val,
           const T& default_val)
{
    if (has(param_name))
    {
        if (get(param_name, param_val))
        {
            return true;
        }
    }

    param_val = default_val;
    return false;
}
这里第三个参数仍然传:
cpp
TransportTCP::s_use_keepalive_意思不是"固定默认 true/false",而是:
text
如果 Parameter Server 中存在 /tcp_keepalive
    -> 用参数值覆盖 TransportTCP::s_use_keepalive_

否则
-> 保持当前默认值这一行同时说明:Parameter Server 在 Node 建立 Topic 连接之前就可能被 roscpp 内部使用。
不过参数机制不是这一章的主线,后面会单独说明本阶段应该掌握到什么深度。
3. PollManager::addPollThreadListener():先把回调挂上去,再启动 Poll 线程
接下来:
cpp
PollManager::instance()->addPollThreadListener(checkForShutdown);这里同时需要把相关 Boost 类型与连接机制说明清楚。
3.1 VoidSignal 到底是什么
poll_manager.h:
cpp
typedef boost::signals2::signal<void(void)> VoidSignal;
typedef boost::function<void(void)> VoidFunc;

class PollManager
{
    ...

    VoidSignal poll_signal_;
};
这一句:
cpp
typedef boost::signals2::signal<void(void)> VoidSignal;可以拆成:
text
boost::signals2::signal<函数签名>

函数签名:void(void)
    -> 无参数
    -> 无返回值
因此:
cpp
VoidSignal poll_signal_;可以把它先理解成一个"可以挂多个 void() 回调的事件广播器"。
和普通函数指针最大的区别是,它不是只能保存一个函数,而是可以:
text
signal
  ├─ slot A
  ├─ slot B
  └─ slot C
当代码执行:
cpp
poll_signal_();当前关系是单向广播,使用短流程表示:
#mermaid-svg-awZe0k0OTBiLZa7U{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;fill:#333;}@keyframes edge-animation-frame{from{stroke-dashoffset:0;}}@keyframes dash{to{stroke-dashoffset:0;}}#mermaid-svg-awZe0k0OTBiLZa7U .edge-animation-slow{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 50s linear infinite;stroke-linecap:round;}#mermaid-svg-awZe0k0OTBiLZa7U .edge-animation-fast{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 20s linear infinite;stroke-linecap:round;}#mermaid-svg-awZe0k0OTBiLZa7U .error-icon{fill:#552222;}#mermaid-svg-awZe0k0OTBiLZa7U .error-text{fill:#552222;stroke:#552222;}#mermaid-svg-awZe0k0OTBiLZa7U .edge-thickness-normal{stroke-width:1px;}#mermaid-svg-awZe0k0OTBiLZa7U .edge-thickness-thick{stroke-width:3.5px;}#mermaid-svg-awZe0k0OTBiLZa7U .edge-pattern-solid{stroke-dasharray:0;}#mermaid-svg-awZe0k0OTBiLZa7U .edge-thickness-invisible{stroke-width:0;fill:none;}#mermaid-svg-awZe0k0OTBiLZa7U .edge-pattern-dashed{stroke-dasharray:3;}#mermaid-svg-awZe0k0OTBiLZa7U .edge-pattern-dotted{stroke-dasharray:2;}#mermaid-svg-awZe0k0OTBiLZa7U .marker{fill:#333333;stroke:#333333;}#mermaid-svg-awZe0k0OTBiLZa7U .marker.cross{stroke:#333333;}#mermaid-svg-awZe0k0OTBiLZa7U svg{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;}#mermaid-svg-awZe0k0OTBiLZa7U p{margin:0;}#mermaid-svg-awZe0k0OTBiLZa7U .label{font-family:"trebuchet ms",verdana,arial,sans-serif;color:#333;}#mermaid-svg-awZe0k0OTBiLZa7U .cluster-label text{fill:#333;}#mermaid-svg-awZe0k0OTBiLZa7U .cluster-label span{color:#333;}#mermaid-svg-awZe0k0OTBiLZa7U .cluster-label span p{background-color:transparent;}#mermaid-svg-awZe0k0OTBiLZa7U .label text,#mermaid-svg-awZe0k0OTBiLZa7U span{fill:#333;color:#333;}#mermaid-svg-awZe0k0OTBiLZa7U .node rect,#mermaid-svg-awZe0k0OTBiLZa7U .node circle,#mermaid-svg-awZe0k0OTBiLZa7U .node ellipse,#mermaid-svg-awZe0k0OTBiLZa7U .node polygon,#mermaid-svg-awZe0k0OTBiLZa7U .node path{fill:#ECECFF;stroke:#9370DB;stroke-width:1px;}#mermaid-svg-awZe0k0OTBiLZa7U .rough-node .label text,#mermaid-svg-awZe0k0OTBiLZa7U .node .label text,#mermaid-svg-awZe0k0OTBiLZa7U .image-shape .label,#mermaid-svg-awZe0k0OTBiLZa7U .icon-shape .label{text-anchor:middle;}#mermaid-svg-awZe0k0OTBiLZa7U .node .katex path{fill:#000;stroke:#000;stroke-width:1px;}#mermaid-svg-awZe0k0OTBiLZa7U .rough-node .label,#mermaid-svg-awZe0k0OTBiLZa7U .node .label,#mermaid-svg-awZe0k0OTBiLZa7U .image-shape .label,#mermaid-svg-awZe0k0OTBiLZa7U .icon-shape .label{text-align:center;}#mermaid-svg-awZe0k0OTBiLZa7U .node.clickable{cursor:pointer;}#mermaid-svg-awZe0k0OTBiLZa7U .root .anchor path{fill:#333333!important;stroke-width:0;stroke:#333333;}#mermaid-svg-awZe0k0OTBiLZa7U .arrowheadPath{fill:#333333;}#mermaid-svg-awZe0k0OTBiLZa7U .edgePath .path{stroke:#333333;stroke-width:2.0px;}#mermaid-svg-awZe0k0OTBiLZa7U .flowchart-link{stroke:#333333;fill:none;}#mermaid-svg-awZe0k0OTBiLZa7U .edgeLabel{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-awZe0k0OTBiLZa7U .edgeLabel p{background-color:rgba(232,232,232, 0.8);}#mermaid-svg-awZe0k0OTBiLZa7U .edgeLabel rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-awZe0k0OTBiLZa7U .labelBkg{background-color:rgba(232, 232, 232, 0.5);}#mermaid-svg-awZe0k0OTBiLZa7U .cluster rect{fill:#ffffde;stroke:#aaaa33;stroke-width:1px;}#mermaid-svg-awZe0k0OTBiLZa7U .cluster text{fill:#333;}#mermaid-svg-awZe0k0OTBiLZa7U .cluster span{color:#333;}#mermaid-svg-awZe0k0OTBiLZa7U div.mermaidTooltip{position:absolute;text-align:center;max-width:200px;padding:2px;font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:12px;background:hsl(80, 100%, 96.2745098039%);border:1px solid #aaaa33;border-radius:2px;pointer-events:none;z-index:100;}#mermaid-svg-awZe0k0OTBiLZa7U .flowchartTitleText{text-anchor:middle;font-size:18px;fill:#333;}#mermaid-svg-awZe0k0OTBiLZa7U rect.text{fill:none;stroke-width:0;}#mermaid-svg-awZe0k0OTBiLZa7U .icon-shape,#mermaid-svg-awZe0k0OTBiLZa7U .image-shape{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-awZe0k0OTBiLZa7U .icon-shape p,#mermaid-svg-awZe0k0OTBiLZa7U .image-shape p{background-color:rgba(232,232,232, 0.8);padding:2px;}#mermaid-svg-awZe0k0OTBiLZa7U .icon-shape .label rect,#mermaid-svg-awZe0k0OTBiLZa7U .image-shape .label rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-awZe0k0OTBiLZa7U .label-icon{display:inline-block;height:1em;overflow:visible;vertical-align:-0.125em;}#mermaid-svg-awZe0k0OTBiLZa7U .node .label-icon path{fill:currentColor;stroke:revert;stroke-width:revert;}#mermaid-svg-awZe0k0OTBiLZa7U :root{--mermaid-font-family:"trebuchet ms",verdana,arial,sans-serif;} poll_signal_
checkForShutdown
TopicManager::processPublishQueues
ConnectionManager::removeDroppedConnections
这些已经连接到 signal 上的 slot 会在调用 poll_signal_() 的当前线程里被同步触发。
这里不要把它理解成:
text
connect() 之后自动创建一个线程执行 funcboost::signals2 本身不会在这里自动创建 Poll 线程。线程是后面的:
cpp
PollManager::start()创建的。
3.2 return poll_signal_.connect(func); 在做什么
实现:
cpp
boost::signals2::connection
PollManager::addPollThreadListener(const VoidFunc& func)
{
    boost::recursive_mutex::scoped_lock lock(signal_mutex_);
    return poll_signal_.connect(func);
}
其中:
cpp
poll_signal_.connect(func)表示:
text
把 func 注册到 poll_signal_ 的 slot 列表返回值:
cpp
boost::signals2::connection是这次连接的"句柄"。以后可以:
cpp
c.disconnect();取消这一条回调连接。
ConnectionManager 就保存了这个返回值:
cpp
poll_conn_ = poll_manager_->addPollThreadListener(
    boost::bind(&ConnectionManager::removeDroppedConnections, this));
shutdown 时再:
cpp
poll_manager_->removePollThreadListener(poll_conn_);3.3 checkForShutdown 为什么先注册,线程却后启动
现在:
cpp
PollManager::instance()->addPollThreadListener(checkForShutdown);只是:
text
把 checkForShutdown 挂到 poll_signal_这时 PollManager 的线程还没有启动。
后面 start() 执行到:
cpp
PollManager::instance()->start();才真正创建线程。
所以顺序是:
text
先注册 listener
    ↓
再启动 Poll 线程
    ↓
Poll 线程每轮执行 poll_signal_()
    ↓
checkForShutdown() 才开始被周期性触发
这和第 06 章的 shutdown 路径正好接起来:
text
SIGINT
  -> basicSigintHandler()
  -> requestShutdown()
  -> g_shutdown_requested = true

Poll 线程下一轮
  -> poll_signal_()
  -> checkForShutdown()
  -> ros::shutdown()
4. XMLRPCManager::bind("shutdown", ...):Node API 在 server 启动之前就能先注册
下一行:
cpp
XMLRPCManager::instance()->bind("shutdown", shutdownCallback);这里很容易产生一个疑问:
text
XMLRPCManager::start() 明明还没执行,为什么现在就能 bind?因为 bind() 做的不是"开始监听端口",而是先往 XmlRpcServer 对象中登记:
text
XML-RPC 方法名
    -> 对应的 C++ callback
核心实现:
cpp
bool XMLRPCManager::bind(const std::string& function_name,
                         const XMLRPCFunc& cb)
{
    boost::mutex::scoped_lock lock(functions_mutex_);

    if (functions_.find(function_name) != functions_.end())
    {
        return false;
    }

    FunctionInfo info;
    info.name = function_name;
    info.function = cb;
    info.wrapper.reset(
        new XMLRPCCallWrapper(function_name, cb, &server_));

    functions_[function_name] = info;
    return true;
}
XMLRPCFunc 的类型是:
cpp
typedef boost::function<
    void(XmlRpc::XmlRpcValue&, XmlRpc::XmlRpcValue&)
> XMLRPCFunc;
也就是说所有 roscpp Node API callback 都统一成:
cpp
void callback(XmlRpcValue& params,
              XmlRpcValue& result);
XMLRPCCallWrapper 再把这个 boost::function 包装成 xmlrpcpp 能识别的 XmlRpcServerMethod:
cpp
class XMLRPCCallWrapper : public XmlRpcServerMethod
{
public:
    ...

    void execute(XmlRpcValue& params,
                 XmlRpcValue& result)
    {
        func_(params, result);
    }
};
而 XmlRpcServerMethod 构造时会直接:
cpp
_server->addMethod(this);因此:
text
XMLRPCManager::bind("shutdown", shutdownCallback)
    ↓
创建 XMLRPCCallWrapper
    ↓
XmlRpcServerMethod 构造
    ↓
server_.addMethod(...)
    ↓
shutdown 方法已经进入 server 的 method table
但这时还没有 socket 监听。
监听端口要等:
cpp
XMLRPCManager::start()5. TopicManager::start():这里一次绑定了六个 Node API
ros::start() 接下来进入:
cpp
TopicManager::instance()->start();源码:
cpp
void TopicManager::start()
{
    boost::mutex::scoped_lock shutdown_lock(shutting_down_mutex_);
    shutting_down_ = false;

    poll_manager_ = PollManager::instance();
    connection_manager_ = ConnectionManager::instance();
    xmlrpc_manager_ = XMLRPCManager::instance();

    xmlrpc_manager_->bind(
        "publisherUpdate",
        boost::bind(&TopicManager::pubUpdateCallback,
                    this,
                    boost::placeholders::_1,
                    boost::placeholders::_2));

    xmlrpc_manager_->bind(
        "requestTopic",
        boost::bind(&TopicManager::requestTopicCallback,
                    this,
                    boost::placeholders::_1,
                    boost::placeholders::_2));

    xmlrpc_manager_->bind("getBusStats", ...);
    xmlrpc_manager_->bind("getBusInfo", ...);
    xmlrpc_manager_->bind("getSubscriptions", ...);
    xmlrpc_manager_->bind("getPublications", ...);

    poll_manager_->addPollThreadListener(
        boost::bind(&TopicManager::processPublishQueues, this));
}
这一段非常关键,因为本章后面出现的:
text
publisherUpdate
requestTopic
并不是 Master 进程里的函数,而是每个 roscpp Node 自己在这里暴露出去的 Node API。
5.1 boost::bind(... _1, _2) 到底在绑定什么
先看:
cpp
boost::bind(&TopicManager::pubUpdateCallback,
            this,
            boost::placeholders::_1,
            boost::placeholders::_2)
&TopicManager::pubUpdateCallback 是一个成员函数指针。
this 表示:
text
将来调用这个成员函数时,固定使用当前 TopicManager 对象而:
cpp
boost::placeholders::_1
boost::placeholders::_2
不是两个实际参数,它们是"将来调用这个函数对象时,第 1、第 2 个实参放到这里"的占位符。
可以把它近似理解成 C++11 lambda:
cpp
[this](XmlRpc::XmlRpcValue& params,
       XmlRpc::XmlRpcValue& result)
{
    this->pubUpdateCallback(params, result);
}
因此:
cpp
boost::bind(&TopicManager::pubUpdateCallback,
            this, _1, _2)
最终生成的是一个符合:
cpp
void(XmlRpcValue&, XmlRpcValue&)签名的可调用对象,正好能装进:
cpp
XMLRPCFunc5.2 六个 Node API 分别干什么
这里先只建立职责:
| Node API | 主要作用 |
|---|---|
publisherUpdate |
Master 通知 Subscriber:某 Topic 的 Publisher 列表变化了 |
requestTopic |
Subscriber 向 Publisher 协商实际数据传输协议和地址 |
getBusStats |
查询当前通信统计 |
getBusInfo |
查询当前连接信息 |
getSubscriptions |
查询当前 Node 的订阅列表 |
getPublications |
查询当前 Node 的发布列表 |
其中这一章重点追:
text
publisherUpdate
requestTopic
其它四个知道它们是 Node API 即可。
5.3 processPublishQueues 为什么也挂到 Poll 线程
最后:
cpp
poll_manager_->addPollThreadListener(
    boost::bind(&TopicManager::processPublishQueues, this));
这意味着以后 Poll 线程每轮执行:
cpp
poll_signal_();时,会调用:
cpp
TopicManager::processPublishQueues()实现:
cpp
void TopicManager::processPublishQueues()
{
    boost::recursive_mutex::scoped_lock lock(advertised_topics_mutex_);

    for (...)
    {
        const PublicationPtr& pub = *it;
        pub->processPublishQueue();
    }
}
也就是说 Publisher 跨进程发送路径中的"待发送消息推进",并不是只靠用户调用 Publisher::publish() 的线程完成。
后面讲 Publication::publish() 时会重新回到这里。
6. ServiceManager::start():它本身没有再创建线程
下一步:
cpp
ServiceManager::instance()->start();实现其实很短:
cpp
void ServiceManager::start()
{
    shutting_down_ = false;

    poll_manager_ = PollManager::instance();
    connection_manager_ = ConnectionManager::instance();
    xmlrpc_manager_ = XMLRPCManager::instance();
}
它主要是把后面需要用到的 Manager 单例保存下来。
这里要注意:
text
ServiceManager::start()并不等于:
text
新建一个 ServiceManager 线程Service 的网络连接还是依赖:
text
ConnectionManager
PollManager
而 Service 注册发现仍然要通过:
text
Master真正注册内部 Service 的动作要等 ros::start() 后半段。
7. ConnectionManager::start():把 TCPROS/UDPROS 的监听入口真正建起来
接下来:
cpp
ConnectionManager::instance()->start();实现:
cpp
void ConnectionManager::start()
{
    poll_manager_ = PollManager::instance();

    poll_conn_ = poll_manager_->addPollThreadListener(
        boost::bind(&ConnectionManager::removeDroppedConnections,
                    this));

    tcpserver_transport_ = boost::make_shared<TransportTCP>(
        &poll_manager_->getPollSet());

    tcpserver_transport_->listen(
        network::getTCPROSPort(),
        MAX_TCPROS_CONN_QUEUE,
        boost::bind(&ConnectionManager::tcprosAcceptConnection,
                    this,
                    boost::placeholders::_1));

    udpserver_transport_ = boost::make_shared<TransportUDP>(
        &poll_manager_->getPollSet());

    udpserver_transport_->createIncoming(0, true);
}
这里做三件事。
7.1 把"已掉线连接清理"注册到 Poll 线程
cpp
poll_conn_ = poll_manager_->addPollThreadListener(
    boost::bind(&ConnectionManager::removeDroppedConnections, this));
以后每轮:
text
poll_signal_()都会有机会进入:
cpp
ConnectionManager::removeDroppedConnections()把已经被标记为 dropped 的 Connection 从连接集合中移除。
7.2 创建 TCPROS server transport
cpp
tcpserver_transport_->listen(...)会建立 TCP 监听 socket,并把它纳入:
cpp
PollManager::getPollSet()当新 TCP 连接到来时,回调:
cpp
ConnectionManager::tcprosAcceptConnection(...)再创建:
cpp
Connection并等待 connection header,最后依据 header 中有没有:
text
topic
service
分别创建:
text
TransportSubscriberLink
ServiceClientLink
这些连接细节在 08/11 再深入。
这一章先记住:
ConnectionManager::start()让当前 Node 拥有了一个真正可被其它 Node 连接的 TCPROS/Service TCP 监听入口。
7.3 UDP 监听也在这里准备
cpp
udpserver_transport_->createIncoming(0, true);为 UDPROS 准备入口。
当前 /chatter 默认走 TCPROS,因此后面主要追 TCP 路径。
8. PollManager::start():100 ms 到底是什么意思
现在终于执行:
cpp
PollManager::instance()->start();源码:
cpp
void PollManager::start()
{
    shutting_down_ = false;
    thread_ = boost::thread(&PollManager::threadFunc, this);
}
真正线程函数:
cpp
void PollManager::threadFunc()
{
    disableAllSignalsInThisThread();

    while (!shutting_down_)
    {
        {
            boost::recursive_mutex::scoped_lock lock(signal_mutex_);
            poll_signal_();
        }

        if (shutting_down_)
        {
            return;
        }

        poll_set_.update(100);
    }
}
这里要修正一个非常容易形成的错误印象:
text
PollManager 并不是"每 100 ms 执行一次 listener"。真实顺序是:
text
while
  ↓
poll_signal_()
  ↓
同步调用当前所有 Poll listener
  ↓
poll_set_.update(100)
  ↓
最多阻塞 100 ms 等待 fd 事件
  ↓
下一轮
100 是:
text
PollSet I/O 轮询的最大阻塞超时,单位 ms如果:
text
socket 事件提前到达或者其它线程调用:
cpp
poll_set_.signal();Poll 会提前被唤醒,并不一定真的睡满 100 ms。
8.1 当前 poll_signal_ 上已经注册了哪些回调
到目前为止至少有:
text
checkForShutdown
TopicManager::processPublishQueues
ConnectionManager::removeDroppedConnections
所以 Poll 线程不只是:
text
"看看要不要 shutdown"它同时承担:
text
推进 Publisher 发送队列
清理掉线连接
驱动 socket fd 事件
8.2 PollSet::update(100) 又做了什么
PollSet::update() 最终对已经注册的 socket 执行底层 poll/epoll 等等待;如果某个 fd 出现:
text
POLLIN
POLLOUT
POLLERR
POLLHUP
...
就取出这个 fd 对应的 SocketUpdateFunc 并执行。
PollSet::signal() 使用内部 signal pipe 唤醒阻塞中的 poll,所以后面:
cpp
TopicManager::publish()在有序列化消息需要发送时会调用:
cpp
poll_manager_->getPollSet().signal();让 Poll 线程尽快来处理新的 publish queue,而不是傻等 100 ms 超时。
9. XMLRPCManager::start():当前 Node 的 XML-RPC server 真正开始监听
接下来:
cpp
XMLRPCManager::instance()->start();源码:
cpp
void XMLRPCManager::start()
{
    shutting_down_ = false;
    port_ = 0;

    bind("getPid", getPid);

    bool bound = server_.bindAndListen(0);
    ROS_ASSERT(bound);

    port_ = server_.get_port();
    ROS_ASSERT(port_ != 0);

    std::stringstream ss;
    ss << "http://"
       << network::getHost()
       << ":"
       << port_
       << "/";

    uri_ = ss.str();

    server_thread_ = boost::thread(
        boost::bind(&XMLRPCManager::serverThreadFunc, this));
}
这里要分四步看。
9.1 getPid 也是 Node API
先:
cpp
bind("getPid", getPid);所以后面:
bash
rosnode ping /hello_node这类工具能够拿到 Node URI 后再访问 Node 的 XML-RPC API。
9.2 bindAndListen(0) 为什么传 0
进入 xmlrpcpp:
cpp
bool XmlRpcServer::bindAndListen(int port, int backlog)
{
    int fd = XmlRpcSocket::socket();

    setfd(fd);
    XmlRpcSocket::setNonBlocking(fd);
    XmlRpcSocket::setReuseAddr(fd);
    XmlRpcSocket::bind(fd, port);
    XmlRpcSocket::listen(fd, backlog);

    _port = XmlRpcSocket::get_port(fd);

    _disp.addSource(this, XmlRpcDispatch::ReadableEvent);
    return true;
}
port = 0 是让 OS 分配一个当前可用端口。
因此每个 roscpp Node 的 XML-RPC Node API 地址通常是:
text
http://<node-host>:<dynamic-port>/它和固定的:
text
ROS Master: 11311不是一回事。
9.3 serverThreadFunc() 才真正持续处理 Node API 请求
线程入口:
cpp
void XMLRPCManager::serverThreadFunc()
{
    disableAllSignalsInThisThread();

    while (!shutting_down_)
    {
        // 加入新的异步 XML-RPC connection
        ...

        {
            boost::mutex::scoped_lock lock(functions_mutex_);
            server_.work(0.1);
        }

        ...

        // 检查异步 XML-RPC connection 是否完成
        ...

        // 清理需要移除的异步 connection
        ...
    }
}
源码注释已经写得很直接:
text
server_.work(0.1)
最多在 select() 中阻塞 100 ms
当远端发送:
text
publisherUpdate
requestTopic
shutdown
getPid
getBusInfo
...
xmlrpcpp 会找到之前 bind() 注册进 method table 的 XMLRPCCallWrapper,然后:
text
XmlRpcServerMethod::execute()
    ↓
XMLRPCCallWrapper::execute(params, result)
    ↓
func_(params, result)
    ↓
TopicManager::pubUpdateCallback(...)
或其它具体 callback
9.4 为什么里面还有 ASyncXMLRPCConnection
后面 Subscriber 要调用 Publisher:
text
requestTopicroscpp 没有把这个协商写成一个会长期阻塞用户线程的同步过程,而是使用:
text
executeNonBlock("requestTopic", ...)
    ↓
PendingConnection
    ↓
XMLRPCManager::addASyncConnection(...)
serverThreadFunc() 每轮会同时检查这些异步 XML-RPC connection 是否完成。
所以 XMLRPCManager 同时承担两类职责:
text
Server:外部调用当前 Node 暴露的 Node API
Client 管理:当前 Node 调用 Master 或其它 Node 的 XML-RPC API
10. ROSOutAppender:ROS_INFO 为什么最终能变成 /rosout Topic
ros::start() 在 Manager 都运行以后继续:
cpp
if (!(no_rosout ||
      (g_init_options & init_options::NoRosout)))
{
    g_rosout_appender = new ROSOutAppender;
    ros::console::register_appender(g_rosout_appender);
}
这里不是启动 /rosout Node;而是在当前 roscpp Node 内部注册一个 rosconsole appender。
10.1 ROSOutAppender 构造时直接 advertise /rosout
源码:
cpp
ROSOutAppender::ROSOutAppender()
: shutting_down_(false)
, disable_topics_(false)
, publish_thread_(boost::bind(&ROSOutAppender::logThread, this))
{
    AdvertiseOptions ops;
    ops.init<rosgraph_msgs::Log>(
        names::resolve("/rosout"), 0);

    ops.latch = true;

    SubscriberCallbacksPtr cbs(
        boost::make_shared<SubscriberCallbacks>());

    TopicManager::instance()->advertise(ops, cbs);
}
这里同时发生两件事:
text
publish_thread_
    -> 建立 ROSOutAppender 自己的日志发布线程

TopicManager::advertise(/rosout)
    -> 当前 Node 本身成为 /rosout 的 Publisher
因此系统中每个正常启用 rosout 的 roscpp Node 都会发布:
text
/rosout而名为:
text
/rosout的那个独立 Node 再负责汇聚这些日志。
10.2 ROSOutAppender::log() 先把日志放入自己的 queue
当 rosconsole 调 appender:
cpp
void ROSOutAppender::log(...)它会构造:
cpp
rosgraph_msgs::Log填入:
text
level
name
msg
file
function
line
topics
然后:
cpp
log_queue_.push_back(msg);
queue_condition_.notify_all();
这时只是放入日志队列。
10.3 logThread() 再真正调用 TopicManager 发布
cpp
void ROSOutAppender::logThread()
{
    while (!shutting_down_)
    {
        V_Log local_queue;

        {
            boost::mutex::scoped_lock lock(queue_mutex_);

            if (log_queue_.empty())
            {
                queue_condition_.wait(lock);
            }

            local_queue.swap(log_queue_);
        }

        for (...)
        {
            TopicManager::instance()->publish(
                names::resolve("/rosout"), *(*it));
        }
    }
}
因此:
text
ROS_INFO(...)
    ↓
rosconsole
    ↓
ROSOutAppender::log()
    ↓
log_queue_
    ↓
ROSOutAppender::logThread()
    ↓
TopicManager::publish("/rosout", ...)
这里已经能看到同一个 Node 内至少存在:
text
Poll 线程
XML-RPC server 线程
ROSOutAppender 日志线程
后面还有 internal callback queue 线程
这也是为什么 roscpp Node 不能简单理解成"只有 main + spin 那一个线程"。
11. ~get_loggers、~set_logger_level 为什么在 start() 里自动出现
接下来这几段:
cpp
{
    ros::AdvertiseServiceOptions ops;
    ops.init<roscpp::GetLoggers>(
        names::resolve("~get_loggers"), getLoggers);

    ops.callback_queue = getInternalCallbackQueue().get();
    ServiceManager::instance()->advertiseService(ops);
}

{
    ros::AdvertiseServiceOptions ops;
    ops.init<roscpp::SetLoggerLevel>(
        names::resolve("~set_logger_level"), setLoggerLevel);

    ops.callback_queue = getInternalCallbackQueue().get();
    ServiceManager::instance()->advertiseService(ops);
}
如果:
text
Node = /hello_node那么:
text
~get_loggers
    -> /hello_node/get_loggers

~set_logger_level
    -> /hello_node/set_logger_level
这两个 Service 不是业务代码手工 advertise 的,而是 roscpp runtime 自动提供的内部 Service。
当:
text
ROSCPP_ENABLE_DEBUG=true还会额外注册:
text
~debug/close_all_connections11.1 ServiceManager::advertiseService() 逐层看
核心实现:
cpp
bool ServiceManager::advertiseService(
    const AdvertiseServiceOptions& ops)
{
    boost::recursive_mutex::scoped_lock shutdown_lock(
        shutting_down_mutex_);

    if (shutting_down_)
    {
        return false;
    }

    {
        boost::mutex::scoped_lock lock(
            service_publications_mutex_);

        if (isServiceAdvertised(ops.service))
        {
            return false;
        }

        ServicePublicationPtr pub(
            boost::make_shared<ServicePublication>(
                ops.service,
                ops.md5sum,
                ops.datatype,
                ops.req_datatype,
                ops.res_datatype,
                ops.helper,
                ops.callback_queue,
                ops.tracked_object));

        service_publications_.push_back(pub);
    }

    XmlRpcValue args, result, payload;
    args[0] = this_node::getName();
    args[1] = ops.service;

    char uri_buf[1024];
    std::snprintf(uri_buf, sizeof(uri_buf),
                  "rosrpc://%s:%d",
                  network::getHost().c_str(),
                  connection_manager_->getTCPPort());

    args[2] = string(uri_buf);
    args[3] = xmlrpc_manager_->getServerURI();

    master::execute(
        "registerService", args, result, payload, true);

    return true;
}
把四个参数拆开:
text
args[0]
    当前 Node 名,例如 /hello_node

args[1]
    Service 名,例如 /hello_node/get_loggers

args[2]
    rosrpc://host:tcp-port
    真正 Service 客户端后续连接的 ROSRPC 数据入口

args[3]
    http://host:xmlrpc-port/
    当前 Node 的 XML-RPC Node API URI
然后:
cpp
master::execute("registerService", ...)向 Master 注册。
这里已经能看出 Service 和 Topic 的共同设计:
text
Master 保存"服务名与提供方"
真正请求/响应并不经 Master 转发
Service 详细建链留到第 11 章。
12. g_internal_callback_queue 到底干嘛:不是"发布 start 成功通知"
源码中可以看到:
cpp
static CallbackQueuePtr g_internal_callback_queue;
static boost::thread g_internal_queue_thread;
又会看到:
cpp
g_internal_queue_thread =
    boost::thread(internalCallbackQueueThreadFunc);
如果只搜索:
text
g_internal_callback_queue->addCallback(...)源码阅读时容易产生"没有看到 callback 入队位置"的疑问。
原因是很多地方不是直接访问变量,而是把:
cpp
getInternalCallbackQueue().get()作为 callback queue 指针交给其它对象。
12.1 内部 queue 是懒创建的
cpp
CallbackQueuePtr getInternalCallbackQueue()
{
    if (!g_internal_callback_queue)
    {
        g_internal_callback_queue.reset(new CallbackQueue);
    }

    return g_internal_callback_queue;
}
第一次有人请求它时才创建。
12.2 start() 里已经有明确使用者
前面两个内部 Service:
cpp
ops.callback_queue = getInternalCallbackQueue().get();所以它们的 Service callback 最后不是进入业务代码使用的:
text
g_global_queue而是进入:
text
g_internal_callback_queue如果启用模拟时间:
cpp
ops.init<rosgraph_msgs::Clock>(
    names::resolve("/clock"),
    1,
    clockCallback);

ops.callback_queue = getInternalCallbackQueue().get();
TopicManager::instance()->subscribe(ops);
/clock 的 callback 也进入内部 queue。
除此之外,roscpp 内部的重连 timer 等机制也会使用这条 queue。例如 TCPROS publisher link 掉线重试时,内部 timer callback 会绑定到:
cpp
getInternalCallbackQueue().get()12.3 独立线程怎样处理它
cpp
void internalCallbackQueueThreadFunc()
{
    disableAllSignalsInThisThread();

    CallbackQueuePtr queue = getInternalCallbackQueue();

    while (!g_shutting_down)
    {
        queue->callAvailable(WallDuration(0.1));
    }
}
所以这条内部线程的核心目的可以概括为:
保证 roscpp 自己必须工作的 callback,不依赖用户是否调用
ros::spin()。
例如即使用户业务代码一时没有处理 global callback queue,roscpp 仍然需要能够处理:
text
日志级别 Service
/clock
某些内部 timer/retry
因此它和:
text
"对外发布 start 成功通知"没有关系。
ros::start() 最后那条:
cpp
ROSCPP_LOG_DEBUG("Started node ...")只是日志,不是 g_internal_callback_queue 的用途。
13. 回到业务代码:nh.advertise() 从模板 API 一直走到 registerPublisher
前面只是把 roscpp runtime 启动好。现在回到当前业务代码:
cpp
ros::Publisher publisher =
    nh.advertise<std_msgs::String>("chatter", 10);
这时才开始建立 /chatter Publisher。
13.1 AdvertiseOptions::init<M>() 先把消息类型信息补全
NodeHandle::advertise<M>() 最终会构造 AdvertiseOptions,其中一个关键模板辅助函数是:
cpp
template <class M>
void init(const std::string& _topic,
          uint32_t _queue_size,
          const SubscriberStatusCallback& _connect_cb =
              SubscriberStatusCallback(),
          const SubscriberStatusCallback& _disconnect_cb =
              SubscriberStatusCallback())
{
    topic = _topic;
    queue_size = _queue_size;
    connect_cb = _connect_cb;
    disconnect_cb = _disconnect_cb;

    md5sum = message_traits::md5sum<M>();
    datatype = message_traits::datatype<M>();
    message_definition = message_traits::definition<M>();
    has_header = message_traits::hasHeader<M>();
}
对于:
cpp
M = std_msgs::String模板在编译期就知道消息类型,因此可以从 message_traits 中取得:
text
md5sum
    ROS1 消息兼容性标识

datatype
    例如 std_msgs/String

message_definition
    完整 .msg 定义文本

has_header
    这个消息是否包含 std_msgs/Header
因此:
cpp
nh.advertise<std_msgs::String>("chatter", 10)不只是保存:
text
topic = chatter
queue_size = 10
它还把后续注册、连接 header 校验、序列化需要的消息元信息一起装进 AdvertiseOptions。
13.2 NodeHandle::advertise(AdvertiseOptions&)
真正进入非模板实现:
cpp
Publisher NodeHandle::advertise(AdvertiseOptions& ops)
{
    ops.topic = resolveName(ops.topic);

    if (ops.callback_queue == 0)
    {
        if (callback_queue_)
        {
            ops.callback_queue = callback_queue_;
        }
        else
        {
            ops.callback_queue = getGlobalCallbackQueue();
        }
    }

    SubscriberCallbacksPtr callbacks(
        boost::make_shared<SubscriberCallbacks>(
            ops.connect_cb,
            ops.disconnect_cb,
            ops.tracked_object,
            ops.callback_queue));

    Publisher pub(
        ops.topic,
        ops.md5sum,
        ops.datatype,
        ops.latch,
        *this,
        callbacks);

    if (ops.latch)
    {
        callbacks->push_latched_message_ =
            pub.getLastMessageCallback();
    }

    if (TopicManager::instance()->advertise(ops, callbacks))
    {
        ...
        return pub;
    }

    return Publisher();
}
按顺序看。
第一步:Topic 名先解析
cpp
ops.topic = resolveName(ops.topic);当前没有 namespace/remap 时:
text
chatter
   ↓
/chatter
也就是说,后面 TopicManager 和 Master 看到的是解析后的名字。
第二步:确定 Publisher status callback 用哪条 queue
如果用户没有指定 callback queue:
cpp
ops.callback_queue = getGlobalCallbackQueue();这里的 callback 不是消息接收 callback,而是:
text
Subscriber 连接时的 connect callback
Subscriber 断开时的 disconnect callback
当前 hello_node 没设置它们,因此现在知道这个默认行为即可。
第三步:构造 Publisher
cpp
Publisher pub(...);Publisher 本身更像一个轻量 handle;真正 Topic 级共享状态后面在 TopicManager::advertise() 里形成 Publication。
13.3 getLastMessageCallback():latch 是怎样接进来的
需要重点关注:
cpp
boost::function<void(const SubscriberLinkPtr&)>
getLastMessageCallback()
{
    return boost::bind(
        &Impl::pushLastMessage,
        impl_.get(),
        boost::placeholders::_1);
}
它可以近似理解为:
cpp
[sub_impl = impl_.get()](const SubscriberLinkPtr& link)
{
    sub_impl->pushLastMessage(link);
}
如果:
cpp
ops.latch = true;NodeHandle::advertise() 会把这个回调保存到:
cpp
callbacks->push_latched_message_后面 Publication::peerConnect() 发现新 Subscriber 时:
cpp
if (cbs->push_latched_message_)
{
    cbs->push_latched_message_(sub_link);
}
最终进入:
cpp
Publisher::Impl::pushLastMessage(...)把之前保存的最后一条消息重新 enqueue 给新 Subscriber。
当前 /chatter:
text
latch = false所以这条路径不会实际触发,但它解释了为什么 Publisher 要把 getLastMessageCallback() 暴露给 NodeHandle。
13.4 TopicManager::advertise():先建立 Publication,再向 Master 注册
接下来:
cpp
TopicManager::instance()->advertise(ops, callbacks)这个函数比较长,但当前只需要按真实执行顺序抓主干。
首先检查:
text
datatype
md5sum
message_definition
是否合法。
然后查当前 Node 内是否已经有同名 Publication。
没有的话创建:
cpp
PublicationPtr pub(
    boost::make_shared<Publication>(
        ops.topic,
        ops.datatype,
        ops.md5sum,
        ops.message_definition,
        ops.queue_size,
        false,
        ops.has_header));
再:
cpp
pub->addCallbacks(callbacks);
advertised_topics_.push_back(pub);
因此这里的:
text
Publication才是 TopicManager 维护的"这个 Topic 在当前进程中的发布实体"。
Publisher handle 可以有多份,而同一个 Topic 的 Publication 是 TopicManager 用来集中维护 subscriber links、发送队列、序列号等状态的对象。
13.5 为什么 advertise() 里还检查"自己是否也订阅了同一个 Topic"
源码会扫描:
cpp
subscriptions_如果当前同一个进程已经订阅同名且 md5sum 匹配的 Topic:
cpp
sub->addLocalConnection(pub);这样可以建立:
text
intra-process connection而不是等 Master 回调自己的 XML-RPC URI 再兜一圈网络协议。
当前:
text
hello_node
hello_listener
是两个独立进程,因此当前示例不走这条 local connection;源码仍然包含该分支,需要明确它不属于 TCPROS 路径。
13.6 最后才是 registerPublisher
函数末尾:
cpp
XmlRpcValue args, result, payload;

args[0] = this_node::getName();
args[1] = ops.topic;
args[2] = ops.datatype;
args[3] = xmlrpc_manager_->getServerURI();

master::execute(
    "registerPublisher",
    args,
    result,
    payload,
    true);
当前大致是:
text
caller_id
    /hello_node

topic
    /chatter

topic_type
    std_msgs/String

caller_api
    http://<host>:<hello_node XMLRPC port>/
注意第四个参数仍然是:
text
Node XML-RPC API URI不是 TCPROS port。
master::execute() 再创建/复用指向 ROS_MASTER_URI 的 XML-RPC client,调用 Master API:
text
registerPublisher13.7 master::execute() 里面又做了什么
master.cpp 的主干是:
text
master::execute(method, request, response, payload, wait_for_master)
    ↓
master::getHost() / getPort()
    ↓
XMLRPCManager::getXMLRPCClient(master_host, master_port, "/")
    ↓
XmlRpcClient::execute(method, request, response)
    ↓
XMLRPCManager::validateXmlrpcResponse(...)
    ↓
取出 response[2] 到 payload
    ↓
XMLRPCManager::releaseXMLRPCClient(...)
这里有两个细节。
第一,roscpp 会缓存并复用 XML-RPC client。getXMLRPCClient() 会先在 clients_ 中找:
text
host + port + uri 都相同
并且当前不在使用
的 client;没有才新建。
第二,最后一个参数:
cpp
wait_for_master = true表示 Master 暂时不可达时,master::execute() 会按 roscpp 的重试规则等待/重试,而不是第一次连接失败就立刻返回。registerPublisher、registerSubscriber 这类启动关键注册通常使用 true。
XML-RPC 返回值还要通过:
cpp
validateXmlrpcResponse()验证 ROS1 约定的:
text
[status_code, status_message, payload]只有:
text
status_code == 1才视为成功。
所以 Publisher 注册主链现在已经完整:
text
nh.advertise<std_msgs::String>()
    ↓
AdvertiseOptions::init<std_msgs::String>()
    ↓
NodeHandle::advertise()
    ↓
resolveName()
    ↓
构造 Publisher handle
    ↓
TopicManager::advertise()
    ↓
创建/复用 Publication
    ↓
master::execute("registerPublisher")
    ↓
ROS Master
14. publisher.publish(msg):从用户 API 到 Publication,再交给 Poll 线程
当前业务代码:
cpp
publisher.publish(msg);要分清模板入口和非模板实现。
14.1 当前 hello_node 实际走的是 publish(const M&)
因为:
cpp
std_msgs::String msg;
publisher.publish(msg);
传的是普通对象,而不是 boost::shared_ptr<M>。
模板大致是:
cpp
template <typename M>
void publish(const M& message) const
{
    SerializedMessage m;

    publish(
        boost::bind(
            serializeMessage<M>,
            boost::ref(message)),
        m);
}
这里很重要:
text
serializeMessage<M>被包装成 serfunc,并没有在模板入口立即执行。
这是一个"延迟序列化"的设计。
如果当前 Topic:
text
没有 Subscriber
并且不是 latched Publisher
后面 TopicManager::publish() 可以直接不序列化,从而省掉无意义工作。
而另一个 overload:
cpp
publish(const boost::shared_ptr<M>& message)会额外把:
cpp
m.type_info = &typeid(M);
m.message = message;
保存下来,从而给同进程 nocopy 路径机会。
当前 hello_node 的普通对象版本没有这些字段,因此跨进程路径一定需要序列化。
14.2 非模板 Publisher::publish() 很薄
cpp
void Publisher::publish(
    const boost::function<SerializedMessage(void)>& serfunc,
    SerializedMessage& m) const
{
    ...

    TopicManager::instance()->publish(
        impl_->topic_,
        serfunc,
        m);

    if (isLatched())
    {
        boost::mutex::scoped_lock lock(
            impl_->last_message_mutex_);

        impl_->last_message_ = m;
    }
}
它主要做:
text
检查 Publisher handle 是否有效
    ↓
交给 TopicManager::publish()
    ↓
如果 latch,保存最后一条消息
14.3 TopicManager::publish() 决定要不要序列化、要不要走 nocopy
关键逻辑:
cpp
PublicationPtr p = lookupPublicationWithoutLock(topic);

if (p->hasSubscribers() || p->isLatching())
{
    bool nocopy = false;
    bool serialize = false;

    if (m.type_info && m.message)
    {
        p->getPublishTypes(serialize, nocopy, *m.type_info);
    }
    else
    {
        serialize = true;
    }

    if (!nocopy)
    {
        m.message.reset();
        m.type_info = 0;
    }

    if (serialize || p->isLatching())
    {
        SerializedMessage m2 = serfunc();
        m.buf = m2.buf;
        m.num_bytes = m2.num_bytes;
        m.message_start = m2.message_start;
    }

    p->publish(m);

    if (serialize)
    {
        poll_manager_->getPollSet().signal();
    }
}
else
{
    p->incrementSequence();
}
对于当前两个独立进程:
text
hello_node
    -> hello_listener
是 transport subscriber,因此:
text
serialize = true于是调用:
cpp
serfunc()得到序列化后的 SerializedMessage。
14.4 Publication::publish() 为什么没有立即遍历所有 TCP socket 写出去
实现:
cpp
void Publication::publish(SerializedMessage& m)
{
    if (m.message)
    {
        ...
        // intra-process nocopy path
    }

    if (m.buf)
    {
        boost::mutex::scoped_lock lock(
            publish_queue_mutex_);

        publish_queue_.push_back(m);
    }
}
跨进程时有:
cpp
m.buf因此只是先进入:
text
Publication::publish_queue_然后前面 TopicManager::publish() 调:
cpp
poll_manager_->getPollSet().signal();唤醒 Poll 线程。
Poll 线程下一轮:
text
poll_signal_()
    ↓
TopicManager::processPublishQueues()
    ↓
Publication::processPublishQueue()
processPublishQueue() 把内部 queue 换到局部变量,逐条执行:
cpp
enqueueMessage(*it);而 Publication::enqueueMessage() 再遍历:
text
subscriber_links_对每个 link:
cpp
sub_link->enqueueMessage(m, true, false);后面 transport link 怎样把消息进一步写进 Connection/TransportTCP,留到 08。
所以当前跨进程 Publisher 发送链应该理解成:
text
用户 main 线程
Publisher::publish()
    ↓
TopicManager::publish()
    ↓
序列化
    ↓
Publication::publish()
    ↓
publish_queue_
    ↓
PollSet::signal()

Poll 线程被唤醒
    ↓
TopicManager::processPublishQueues()
    ↓
Publication::processPublishQueue()
    ↓
Publication::enqueueMessage()
    ↓
SubscriberLink::enqueueMessage()
    ↓
Connection / TransportTCP
这里已经能看出:
用户调用
Publisher::publish()的线程与实际持续驱动网络发送的 Poll 线程不是同一个概念。
14.5 同进程时:IntraProcessSubscriberLink -> IntraProcessPublisherLink -> Subscription
如果 Publisher 和 Subscriber 在同一个进程 ,Publication::publish() 还可以处理:
text
m.message != nullptr的 nocopy 路径。
IntraProcessSubscriberLink::enqueueMessage():
cpp
void IntraProcessSubscriberLink::enqueueMessage(
    const SerializedMessage& m,
    bool ser,
    bool nocopy)
{
    ...
    subscriber_->handleMessage(m, ser, nocopy);
}
这里的 subscriber_ 实际指向配对的:
text
IntraProcessPublisherLink然后:
cpp
void IntraProcessPublisherLink::handleMessage(
    const SerializedMessage& m,
    bool ser,
    bool nocopy)
{
    ...

    SubscriptionPtr parent = parent_.lock();

    if (parent)
    {
        stats_.drops_ += parent->handleMessage(
            m,
            ser,
            nocopy,
            header_.getValues(),
            shared_from_this());
    }
}
最后仍然汇入:
cpp
Subscription::handleMessage(...)这就是为什么 Subscription::handleMessage() 同时能接:
text
TCPROS 收到的序列化消息
同进程 nocopy 消息
它后面再根据:
text
ser
nocopy
m.type_info
决定是否需要反序列化/复用对象。
14.6 Subscription::handleMessage() 最终不是直接调用业务 callback
关键部分:
cpp
info->subscription_queue_->push(
    info->helper_,
    deserializer,
    ...,
    &was_full);

if (was_full)
{
    ++drops;
}
else
{
    info->callback_queue_->addCallback(
        info->subscription_queue_,
        (uint64_t)info.get());
}
也就是说消息到达后先进入:
text
SubscriptionQueue然后这个 SubscriptionQueue 自己作为一个 CallbackInterface 被加入:
text
CallbackQueue只有 Spinner 后面真正从 CallbackQueue 取出它并调用:
cpp
SubscriptionQueue::call()才会:
text
取队头消息
    ↓
deserialize()
    ↓
SubscriptionCallbackHelper::call(...)
    ↓
chatterCallback(...)
这条链正好把:
text
网络 I/O
消息接收队列
CallbackQueue
业务 callback
分成了不同层。
15. Subscriber:从 nh.subscribe() 一直走到 requestTopic
当前代码:
cpp
ros::Subscriber subscriber =
    nh.subscribe("chatter", 10, chatterCallback);
bare function 版本的模板入口如下:
cpp
template<class M>
Subscriber subscribe(
    const std::string& topic,
    uint32_t queue_size,
    void(*fp)(const boost::shared_ptr<M const>&),
    const TransportHints& transport_hints = TransportHints())
{
    SubscribeOptions ops;
    ops.template init<M>(topic, queue_size, fp);
    ops.transport_hints = transport_hints;
    return subscribe(ops);
}
15.1 SubscribeOptions::init<M>() 做什么
它会填:
text
topic
queue_size
md5sum
datatype
helper
这里的:
cpp
helper是 SubscriptionCallbackHelper,它把各种可能的业务 callback 形式统一包装起来。
后续 SubscriptionQueue::call() 不需要关心原始 callback 的具体声明形式,例如:
text
普通函数
成员函数
boost::function
MessageEvent
只需要统一调用 helper。
15.2 NodeHandle::subscribe(SubscribeOptions&)
非模板实现:
cpp
Subscriber NodeHandle::subscribe(SubscribeOptions& ops)
{
    ops.topic = resolveName(ops.topic);

    if (ops.callback_queue == 0)
    {
        if (callback_queue_)
        {
            ops.callback_queue = callback_queue_;
        }
        else
        {
            ops.callback_queue = getGlobalCallbackQueue();
        }
    }

    if (TopicManager::instance()->subscribe(ops))
    {
        Subscriber sub(ops.topic, *this, ops.helper);
        ...
        return sub;
    }

    return Subscriber();
}
和 Publisher 一样:
text
先 resolveName
再确定 callback queue
再交给 TopicManager
当前 listener 没使用自定义 queue,因此:
text
chatterCallback
最终进入 global callback queue
15.3 TopicManager::subscribe():先建立本地 Subscription
主干:
cpp
bool TopicManager::subscribe(const SubscribeOptions& ops)
{
    ...

    SubscriptionPtr s(
        boost::make_shared<Subscription>(
            ops.topic,
            md5sum,
            datatype,
            ops.transport_hints));

    s->addCallback(
        ops.helper,
        ops.md5sum,
        ops.callback_queue,
        ops.queue_size,
        ops.tracked_object,
        ops.allow_concurrent_callbacks);

    if (!registerSubscriber(s, ops.datatype))
    {
        ...
        return false;
    }

    subscriptions_.push_back(s);
    return true;
}
Subscription::addCallback() 内会建立:
cpp
SubscriptionQueue(
    name_,
    queue_size,
    allow_concurrent_callbacks)
这里的:
text
queue_size = 10约束的是等待业务 callback 处理的订阅消息队列容量。
它不是:
text
TCP socket recv buffer = 10也不是:
text
Master 只记 10 条消息15.4 registerSubscriber():向 Master 注册,同时拿回已有 Publisher
cpp
args[0] = this_node::getName();
args[1] = s->getName();
args[2] = datatype;
args[3] = xmlrpc_manager_->getServerURI();

master::execute(
    "registerSubscriber",
    args,
    result,
    payload,
    true);
当前大致是:
text
registerSubscriber(
    /hello_listener,
    /chatter,
    std_msgs/String,
    http://<host>:<listener-xmlrpc-port>/
)
Master 的响应 payload 不是单纯:
text
OK而是:
text
当前已经存在的 Publisher Node API URI 列表roscpp 取出后:
cpp
s->pubUpdate(pub_uris);因此:
text
Publisher 先启动时,Subscriber 第一次发现 Publisher 并不依赖未来的 publisherUpdate 推送;registerSubscriber 的返回值已经足够。
15.5 Subscription::pubUpdate():比较"新列表"和"当前连接"
它会比较:
text
Master 提供的 new_pubs和当前:
text
publisher_links_
pending_connections_
得到:
text
需要删除的连接
需要新增的 Publisher URI
对新增项:
cpp
negotiateConnection(xmlrpc_uri);15.6 negotiateConnection():从这里开始直接找 Publisher,不再找 Master
默认可靠传输会准备:
text
[["TCPROS"]]再把 Publisher Node API URI:
text
http://host:xmlrpc-port/拆成 host/port,创建:
cpp
XmlRpc::XmlRpcClient并异步执行:
cpp
executeNonBlock("requestTopic", params)请求参数大意:
text
caller_id
    /hello_listener

topic
    /chatter

protocols
    [["TCPROS"]]
这里最重要的一点是:
requestTopic是 Subscriber 调 Publisher Node API,不是调用 Master。
请求被加入 XMLRPCManager 的异步连接集合,后面由 XML-RPC server thread 持续检查。
15.7 Publisher 收到 requestTopic
Publisher 的 TopicManager::start() 早已绑定:
text
requestTopic所以进入:
text
TopicManager::requestTopicCallback()
    ↓
TopicManager::requestTopic()
TCPROS 分支返回:
cpp
["TCPROS",
 network::getHost(),
 connection_manager_->getTCPPort()]
也就是:
text
真正 TCPROS 数据入口的 host/port注意此时出现了三个不同地址:
text
Master XML-RPC
    http://...:11311/

Publisher Node API XML-RPC
    http://...:<dynamic-xmlrpc-port>/

Publisher TCPROS
    tcp://...:<tcpros-port>
15.8 Subscriber 的 pendingConnectionDone() 再建立 TCPROS
异步 requestTopic 完成后:
text
Subscription::pendingConnectionDone()验证 XML-RPC 响应,发现:
text
proto_name == TCPROS于是:
cpp
TransportTCPPtr transport(...);
transport->connect(pub_host, pub_port);
再建立:
text
Connection
TransportPublisherLink
加入:
text
ConnectionManager
Subscription::publisher_links_
到这里双方已经互相发现,并开始进入真正 TCPROS 建链阶段。
后面的 connection header 和消息二进制格式就是第 08 章主线。
16. spinOnce() 与 spin():为什么消息到了,业务 callback 还需要 Spinner
前面已经看到:
text
Subscription::handleMessage()
    ↓
SubscriptionQueue
    ↓
CallbackQueue
这只说明 callback 已经排队。
还需要有人执行 CallbackQueue。
16.1 spinOnce()
实现极短:
cpp
void spinOnce()
{
    g_global_queue->callAvailable(
        ros::WallDuration());
}
默认构造的:
cpp
ros::WallDuration()是零超时。
所以可以先理解为:
text
当前调用线程
    ↓
把 global callback queue 当前可执行的 callback 处理一轮
    ↓
立即返回
CallbackQueue::callAvailable() 会把共享 callback 列表移动到当前线程的 TLS callback 列表,然后持续:
text
callOneCB()直到这批 callback 处理完。
所以 spinOnce() 不是"只执行一个 callback"。
它更接近:
text
处理当前这轮所有可用 callback,然后返回16.2 spin()
cpp
void spin()
{
    SingleThreadedSpinner s;
    spin(s);
}

void spin(Spinner& s)
{
    s.spin();
}
进入:
cpp
void SingleThreadedSpinner::spin(CallbackQueue* queue)
{
    if (!queue)
    {
        queue = getGlobalCallbackQueue();
    }

    ros::WallDuration timeout(0.1f);
    ros::NodeHandle n;

    while (n.ok())
    {
        queue->callAvailable(timeout);
    }
}
因此:
text
ros::spin()
    ↓
SingleThreadedSpinner
    ↓
global CallbackQueue
    ↓
callAvailable(0.1)
    ↓
等待/执行 callback
    ↓
ros::ok() 仍为 true 就继续
16.3 hello_listener 的完整 callback 路径
完成相关源码阅读后,listener 的 callback 路径可以串联为:
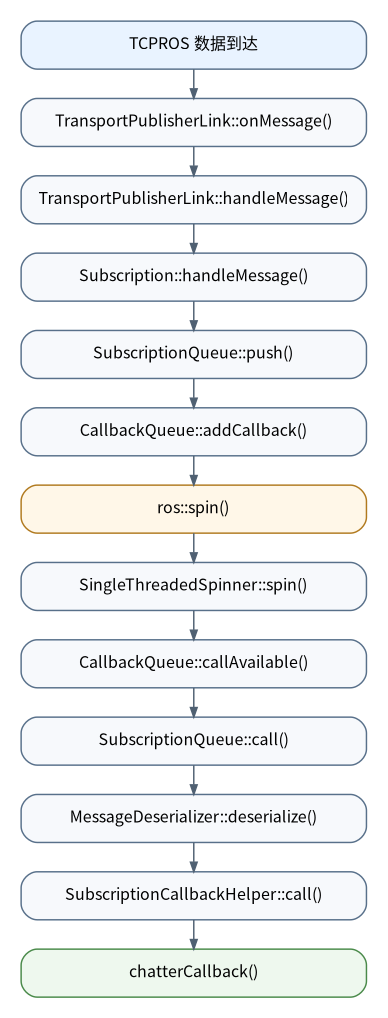
这里也解释了一个很关键的边界:
text
Poll 线程/网络线程负责把消息送到 callback queue
Spinner 所在线程负责真正执行业务 callback
第 09 章会专门深入各种 Spinner 与多线程模型。
17. ROS Master 是否属于普通 roscpp Node:启动进程与线程模型
"Master Node"这一历史叫法容易与普通 roscpp Node 混淆。普通 roscpp Node 通常通过:
cpp
ros::init()
ros::NodeHandle
建立运行时,而 ROS Master 并不走这条路径。
结论先说:
ROS Master 是 ROS1 核心基础设施中的 XML-RPC 注册/发现服务,不是通过 roscpp
ros::init()+NodeHandle创建的普通 ROS graph Node。
它有独立进程、固定 Master API、Parameter Server 状态和自己的 XML-RPC server。
17.1 roscore 本身先进入 Python roslaunch
roscore 脚本最后执行:
python
import roslaunch
roslaunch.main(['roscore', '--core'] + sys.argv[1:])
入口关系较短,可压缩为:
#mermaid-svg-DtmZKfUej4Hufsae{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;fill:#333;}@keyframes edge-animation-frame{from{stroke-dashoffset:0;}}@keyframes dash{to{stroke-dashoffset:0;}}#mermaid-svg-DtmZKfUej4Hufsae .edge-animation-slow{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 50s linear infinite;stroke-linecap:round;}#mermaid-svg-DtmZKfUej4Hufsae .edge-animation-fast{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 20s linear infinite;stroke-linecap:round;}#mermaid-svg-DtmZKfUej4Hufsae .error-icon{fill:#552222;}#mermaid-svg-DtmZKfUej4Hufsae .error-text{fill:#552222;stroke:#552222;}#mermaid-svg-DtmZKfUej4Hufsae .edge-thickness-normal{stroke-width:1px;}#mermaid-svg-DtmZKfUej4Hufsae .edge-thickness-thick{stroke-width:3.5px;}#mermaid-svg-DtmZKfUej4Hufsae .edge-pattern-solid{stroke-dasharray:0;}#mermaid-svg-DtmZKfUej4Hufsae .edge-thickness-invisible{stroke-width:0;fill:none;}#mermaid-svg-DtmZKfUej4Hufsae .edge-pattern-dashed{stroke-dasharray:3;}#mermaid-svg-DtmZKfUej4Hufsae .edge-pattern-dotted{stroke-dasharray:2;}#mermaid-svg-DtmZKfUej4Hufsae .marker{fill:#333333;stroke:#333333;}#mermaid-svg-DtmZKfUej4Hufsae .marker.cross{stroke:#333333;}#mermaid-svg-DtmZKfUej4Hufsae svg{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;}#mermaid-svg-DtmZKfUej4Hufsae p{margin:0;}#mermaid-svg-DtmZKfUej4Hufsae .label{font-family:"trebuchet ms",verdana,arial,sans-serif;color:#333;}#mermaid-svg-DtmZKfUej4Hufsae .cluster-label text{fill:#333;}#mermaid-svg-DtmZKfUej4Hufsae .cluster-label span{color:#333;}#mermaid-svg-DtmZKfUej4Hufsae .cluster-label span p{background-color:transparent;}#mermaid-svg-DtmZKfUej4Hufsae .label text,#mermaid-svg-DtmZKfUej4Hufsae span{fill:#333;color:#333;}#mermaid-svg-DtmZKfUej4Hufsae .node rect,#mermaid-svg-DtmZKfUej4Hufsae .node circle,#mermaid-svg-DtmZKfUej4Hufsae .node ellipse,#mermaid-svg-DtmZKfUej4Hufsae .node polygon,#mermaid-svg-DtmZKfUej4Hufsae .node path{fill:#ECECFF;stroke:#9370DB;stroke-width:1px;}#mermaid-svg-DtmZKfUej4Hufsae .rough-node .label text,#mermaid-svg-DtmZKfUej4Hufsae .node .label text,#mermaid-svg-DtmZKfUej4Hufsae .image-shape .label,#mermaid-svg-DtmZKfUej4Hufsae .icon-shape .label{text-anchor:middle;}#mermaid-svg-DtmZKfUej4Hufsae .node .katex path{fill:#000;stroke:#000;stroke-width:1px;}#mermaid-svg-DtmZKfUej4Hufsae .rough-node .label,#mermaid-svg-DtmZKfUej4Hufsae .node .label,#mermaid-svg-DtmZKfUej4Hufsae .image-shape .label,#mermaid-svg-DtmZKfUej4Hufsae .icon-shape .label{text-align:center;}#mermaid-svg-DtmZKfUej4Hufsae .node.clickable{cursor:pointer;}#mermaid-svg-DtmZKfUej4Hufsae .root .anchor path{fill:#333333!important;stroke-width:0;stroke:#333333;}#mermaid-svg-DtmZKfUej4Hufsae .arrowheadPath{fill:#333333;}#mermaid-svg-DtmZKfUej4Hufsae .edgePath .path{stroke:#333333;stroke-width:2.0px;}#mermaid-svg-DtmZKfUej4Hufsae .flowchart-link{stroke:#333333;fill:none;}#mermaid-svg-DtmZKfUej4Hufsae .edgeLabel{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-DtmZKfUej4Hufsae .edgeLabel p{background-color:rgba(232,232,232, 0.8);}#mermaid-svg-DtmZKfUej4Hufsae .edgeLabel rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-DtmZKfUej4Hufsae .labelBkg{background-color:rgba(232, 232, 232, 0.5);}#mermaid-svg-DtmZKfUej4Hufsae .cluster rect{fill:#ffffde;stroke:#aaaa33;stroke-width:1px;}#mermaid-svg-DtmZKfUej4Hufsae .cluster text{fill:#333;}#mermaid-svg-DtmZKfUej4Hufsae .cluster span{color:#333;}#mermaid-svg-DtmZKfUej4Hufsae div.mermaidTooltip{position:absolute;text-align:center;max-width:200px;padding:2px;font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:12px;background:hsl(80, 100%, 96.2745098039%);border:1px solid #aaaa33;border-radius:2px;pointer-events:none;z-index:100;}#mermaid-svg-DtmZKfUej4Hufsae .flowchartTitleText{text-anchor:middle;font-size:18px;fill:#333;}#mermaid-svg-DtmZKfUej4Hufsae rect.text{fill:none;stroke-width:0;}#mermaid-svg-DtmZKfUej4Hufsae .icon-shape,#mermaid-svg-DtmZKfUej4Hufsae .image-shape{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-DtmZKfUej4Hufsae .icon-shape p,#mermaid-svg-DtmZKfUej4Hufsae .image-shape p{background-color:rgba(232,232,232, 0.8);padding:2px;}#mermaid-svg-DtmZKfUej4Hufsae .icon-shape .label rect,#mermaid-svg-DtmZKfUej4Hufsae .image-shape .label rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-DtmZKfUej4Hufsae .label-icon{display:inline-block;height:1em;overflow:visible;vertical-align:-0.125em;}#mermaid-svg-DtmZKfUej4Hufsae .node .label-icon path{fill:currentColor;stroke:revert;stroke-width:revert;}#mermaid-svg-DtmZKfUej4Hufsae :root{--mermaid-font-family:"trebuchet ms",verdana,arial,sans-serif;} roscore
roslaunch --core
rosmaster --core
ROSMasterHandler
rosgraph.xmlrpc.XmlRpcNode
因此:
text
roscore
    ↓
roslaunch --core
17.2 roslaunch 再启动独立 rosmaster --core 进程
ROSLaunchRunner::_launch_master() 中:
text
检查 Master 是否已经运行
    ↓
create_master_process(...)
    ↓
p.start()
create_master_process() 构造的命令是:
text
rosmaster --core -p <port> -w <workers>默认 port:
text
11311因此:
text
hello_node 的第一个 NodeHandle不会"顺手创建 Master"。
必须已经存在:
text
roscore/rosmaster或者由:
text
roslaunch在需要时启动 core。
17.3 rosmaster 进程内部怎样启动 XML-RPC server
rosmaster_main():
python
master = rosmaster.master.Master(port, options.num_workers)
master.start()

while master.ok():
time.sleep(.1)Master.start():
python
handler = rosmaster.master_api.ROSMasterHandler(
    self.num_workers)

master_node = rosgraph.xmlrpc.XmlRpcNode(
    self.port,
    handler)

master_node.start()
XmlRpcNode.start() 又会:
python
_thread.start_new_thread(self.run, ())所以 Master 的 XML-RPC server 运行在 Python 创建的独立线程中。
ThreadingXMLRPCServer 本身还能为并发 XML-RPC 请求建立处理线程。
同时 ROSMasterHandler 还有:
python
MarkedThreadPool(num_workers)用于执行类似:
text
publisherUpdate
paramUpdate
这类向其它 Node 发出的通知任务。
因此不要把 Master 想成:
text
单线程 while 循环,所有 Node 都排队等它转发消息它本身就是一套独立的 Python XML-RPC 服务实现。
17.4 Parameter Server 就在同一个 rosmaster 进程里
ROSMasterHandler 构造中同时建立:
python
self.reg_manager = RegistrationManager(...)

self.publishers
self.subscribers
self.services

self.param_server =
    rosmaster.paramserver.ParamDictionary(...)
所以 Noetic 中:
text
Master API
Parameter Server API
虽然职责不同,但实际都由同一个 rosmaster XML-RPC server 对外提供。
17.5 /rosout 才是一个普通 core Node
roslaunch 在启动 Master 后还会:
text
_launch_core_nodes()其中会启动 /rosout 等 core Node。
因此:
text
Master
    -> 基础设施 XML-RPC server

/rosout
    -> 正常注册到 Master 的 ROS Node
这也是为什么常见:
bash
rosnode list会看到:
text
/rosout而不是把 Master 当成普通 /master Node 列出来。
18. 名称解析、namespace、remap 与 private namespace:注册前已经完成
前面 NodeHandle::advertise() 和 subscribe() 都先执行:
cpp
resolveName(...)所以名称解析发生在:
text
向 TopicManager / Master 注册之前Master 不负责替每个 Node 解析相对名和 remap。
18.1 全局名
text
/chatter以 / 开头,已经是完整 graph resource name。
18.2 相对名
text
chatter需要结合当前 NodeHandle namespace。
例如 Node namespace:
text
/lab则普通 NodeHandle nh;:
text
chatter
    -> /lab/chatter
18.3 private namespace
cpp
ros::NodeHandle pnh("~");~ 基于最终 Node 全名。
例如:
text
Node = /lab/talker那么:
text
~publish_rate
    -> /lab/talker/publish_rate
这就是当前:
cpp
pnh.param("publish_rate", ...)为什么最终是 Node 私有参数。
18.4 remap 在注册前就完成
例如启动:
bash
rosrun ros1_hello hello_node \
    __ns:=/lab \
    __name:=talker \
    chatter:=telemetry \
    _publish_rate:=2.0
最终:
text
Node
    /lab/talker

Topic
    /lab/telemetry

private parameter
    /lab/talker/publish_rate
其中:
text
chatter:=telemetry会在 names::init() / NodeHandle::resolveName() 的名称环境中生效。
等执行:
cpp
TopicManager::advertise()时,ops.topic 已经是:
text
/lab/telemetryMaster 从来不会先保存:
text
/lab/chatter再执行名称修改。
19. Parameter 在本章掌握到 XML-RPC 机制边界
第 03 章已经学过:
text
rosparam
pnh.param()
private parameter
到第 07 章,需要补的是:
text
Parameter 和 XML-RPC / Master / Node API 到底是什么关系19.1 普通 pnh.param() 的读取路径
当前代码:
cpp
pnh.param("publish_rate",
          publish_rate,
          1.0);
参数名先解析成:
text
/hello_node/publish_rate该调用链节点少、方向单一,使用 Mermaid 表示更合适:
#mermaid-svg-8sQxT3ggVosC8LoI{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;fill:#333;}@keyframes edge-animation-frame{from{stroke-dashoffset:0;}}@keyframes dash{to{stroke-dashoffset:0;}}#mermaid-svg-8sQxT3ggVosC8LoI .edge-animation-slow{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 50s linear infinite;stroke-linecap:round;}#mermaid-svg-8sQxT3ggVosC8LoI .edge-animation-fast{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 20s linear infinite;stroke-linecap:round;}#mermaid-svg-8sQxT3ggVosC8LoI .error-icon{fill:#552222;}#mermaid-svg-8sQxT3ggVosC8LoI .error-text{fill:#552222;stroke:#552222;}#mermaid-svg-8sQxT3ggVosC8LoI .edge-thickness-normal{stroke-width:1px;}#mermaid-svg-8sQxT3ggVosC8LoI .edge-thickness-thick{stroke-width:3.5px;}#mermaid-svg-8sQxT3ggVosC8LoI .edge-pattern-solid{stroke-dasharray:0;}#mermaid-svg-8sQxT3ggVosC8LoI .edge-thickness-invisible{stroke-width:0;fill:none;}#mermaid-svg-8sQxT3ggVosC8LoI .edge-pattern-dashed{stroke-dasharray:3;}#mermaid-svg-8sQxT3ggVosC8LoI .edge-pattern-dotted{stroke-dasharray:2;}#mermaid-svg-8sQxT3ggVosC8LoI .marker{fill:#333333;stroke:#333333;}#mermaid-svg-8sQxT3ggVosC8LoI .marker.cross{stroke:#333333;}#mermaid-svg-8sQxT3ggVosC8LoI svg{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;}#mermaid-svg-8sQxT3ggVosC8LoI p{margin:0;}#mermaid-svg-8sQxT3ggVosC8LoI .label{font-family:"trebuchet ms",verdana,arial,sans-serif;color:#333;}#mermaid-svg-8sQxT3ggVosC8LoI .cluster-label text{fill:#333;}#mermaid-svg-8sQxT3ggVosC8LoI .cluster-label span{color:#333;}#mermaid-svg-8sQxT3ggVosC8LoI .cluster-label span p{background-color:transparent;}#mermaid-svg-8sQxT3ggVosC8LoI .label text,#mermaid-svg-8sQxT3ggVosC8LoI span{fill:#333;color:#333;}#mermaid-svg-8sQxT3ggVosC8LoI .node rect,#mermaid-svg-8sQxT3ggVosC8LoI .node circle,#mermaid-svg-8sQxT3ggVosC8LoI .node ellipse,#mermaid-svg-8sQxT3ggVosC8LoI .node polygon,#mermaid-svg-8sQxT3ggVosC8LoI .node path{fill:#ECECFF;stroke:#9370DB;stroke-width:1px;}#mermaid-svg-8sQxT3ggVosC8LoI .rough-node .label text,#mermaid-svg-8sQxT3ggVosC8LoI .node .label text,#mermaid-svg-8sQxT3ggVosC8LoI .image-shape .label,#mermaid-svg-8sQxT3ggVosC8LoI .icon-shape .label{text-anchor:middle;}#mermaid-svg-8sQxT3ggVosC8LoI .node .katex path{fill:#000;stroke:#000;stroke-width:1px;}#mermaid-svg-8sQxT3ggVosC8LoI .rough-node .label,#mermaid-svg-8sQxT3ggVosC8LoI .node .label,#mermaid-svg-8sQxT3ggVosC8LoI .image-shape .label,#mermaid-svg-8sQxT3ggVosC8LoI .icon-shape .label{text-align:center;}#mermaid-svg-8sQxT3ggVosC8LoI .node.clickable{cursor:pointer;}#mermaid-svg-8sQxT3ggVosC8LoI .root .anchor path{fill:#333333!important;stroke-width:0;stroke:#333333;}#mermaid-svg-8sQxT3ggVosC8LoI .arrowheadPath{fill:#333333;}#mermaid-svg-8sQxT3ggVosC8LoI .edgePath .path{stroke:#333333;stroke-width:2.0px;}#mermaid-svg-8sQxT3ggVosC8LoI .flowchart-link{stroke:#333333;fill:none;}#mermaid-svg-8sQxT3ggVosC8LoI .edgeLabel{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-8sQxT3ggVosC8LoI .edgeLabel p{background-color:rgba(232,232,232, 0.8);}#mermaid-svg-8sQxT3ggVosC8LoI .edgeLabel rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-8sQxT3ggVosC8LoI .labelBkg{background-color:rgba(232, 232, 232, 0.5);}#mermaid-svg-8sQxT3ggVosC8LoI .cluster rect{fill:#ffffde;stroke:#aaaa33;stroke-width:1px;}#mermaid-svg-8sQxT3ggVosC8LoI .cluster text{fill:#333;}#mermaid-svg-8sQxT3ggVosC8LoI .cluster span{color:#333;}#mermaid-svg-8sQxT3ggVosC8LoI div.mermaidTooltip{position:absolute;text-align:center;max-width:200px;padding:2px;font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:12px;background:hsl(80, 100%, 96.2745098039%);border:1px solid #aaaa33;border-radius:2px;pointer-events:none;z-index:100;}#mermaid-svg-8sQxT3ggVosC8LoI .flowchartTitleText{text-anchor:middle;font-size:18px;fill:#333;}#mermaid-svg-8sQxT3ggVosC8LoI rect.text{fill:none;stroke-width:0;}#mermaid-svg-8sQxT3ggVosC8LoI .icon-shape,#mermaid-svg-8sQxT3ggVosC8LoI .image-shape{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-8sQxT3ggVosC8LoI .icon-shape p,#mermaid-svg-8sQxT3ggVosC8LoI .image-shape p{background-color:rgba(232,232,232, 0.8);padding:2px;}#mermaid-svg-8sQxT3ggVosC8LoI .icon-shape .label rect,#mermaid-svg-8sQxT3ggVosC8LoI .image-shape .label rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-8sQxT3ggVosC8LoI .label-icon{display:inline-block;height:1em;overflow:visible;vertical-align:-0.125em;}#mermaid-svg-8sQxT3ggVosC8LoI .node .label-icon path{fill:currentColor;stroke:revert;stroke-width:revert;}#mermaid-svg-8sQxT3ggVosC8LoI :root{--mermaid-font-family:"trebuchet ms",verdana,arial,sans-serif;} NodeHandle::param
NodeHandle::getParam
ros::param::get
param::getImpl
use_cache=false
master::execute
getParam
rosmaster Parameter Server
所以参数值不是存在 NodeHandle 对象里。
普通 get/set 是 Node 通过 XML-RPC 访问集中式 Parameter Server。
19.2 为什么 rosparam set 不会自动改已经构造好的 ros::Rate
当前代码:
cpp
double publish_rate = 1.0;
pnh.param("publish_rate", publish_rate, 1.0);
ros::Rate rate(publish_rate);
这里:
text
pnh.param()
    -> 读取一次参数
    -> 把结果复制进 C++ 变量 publish_rate

ros::Rate
    -> 再用这个数值构造对象
所以运行期间:
bash
rosparam set /hello_node/publish_rate 5.0只改变 Parameter Server 中的值,不会反向修改:
text
已经存在的 double publish_rate
已经存在的 ros::Rate
19.3 getParamCached() 为什么又会出现 paramUpdate
getParamCached() 第一次缓存某个参数时,会调用 Master/Parameter Server:
text
subscribeParam并附带当前 Node 的 XML-RPC URI。
以后参数变化:
text
Parameter Server
    -> Node API.paramUpdate(...)
而 param::init() 早在 ros::init() 阶段就已经:
cpp
XMLRPCManager::instance()->bind(
    "paramUpdate",
    paramUpdateCallback);
这里和 Topic 发现非常像:
text
Topic:
Subscriber -> Master.registerSubscriber
Master -> Subscriber.publisherUpdate

Parameter:
Node -> Master.subscribeParam
Master -> Node.paramUpdate
这一对照有助于理解 ROS1 的 XML-RPC 设计模式。
19.4 这一章 Parameter 掌握到这里就够
完成本节后应能回答:
text
Parameter Server 在哪里?
普通 get/set 怎样走 XML-RPC?
private parameter 名字怎样形成?
为什么 set 参数不会自动改 C++ 变量?
getParamCached 为什么需要 paramUpdate Node API?
本章不继续深入:
text
dynamic_reconfigure 内部实现
复杂 YAML 参数树
参数热更新架构设计
参数性能优化
这些内容与本章的 Master/Topic 注册发现主线没有直接关系。
20. 完整机制回看第一步:先分清 Master URI、Node XML-RPC URI 与 TCPROS 端口
到这里已经读过具体源码,再看注册发现就不再是几个抽象箭头。
ROS1 Topic 建链中至少要区分三个网络入口。
20.1 Master XML-RPC URI
通常:
text
http://<master-host>:11311/由:
text
ROS_MASTER_URI指定。
Node 调:
text
registerPublisher
registerSubscriber
getSystemState
lookupNode
getParam
setParam
...
都先找到这个入口。
20.2 每个 Node 自己的 XML-RPC URI
来自:
cpp
XMLRPCManager::start()
    -> bindAndListen(0)
例如:
text
http://192.168.1.10:43861/这里提供:
text
publisherUpdate
requestTopic
getPid
getBusInfo
shutdown
paramUpdate
...
20.3 TCPROS 监听端口
来自:
cpp
ConnectionManager::start()最终可由:
cpp
ConnectionManager::getTCPPort()取得。
requestTopic 的 TCPROS 响应返回的就是这个入口。
因此:
text
Master XML-RPC port
Node XML-RPC port
TCPROS port
是三种不同职责,不能混成一个"ROS 端口"。
21. 完整机制回看:两种启动顺序为什么会走不同的首次发现路径
完成 Publisher、Subscriber 与 Master 相关源码阅读后,再使用双路径图回看首次发现过程:
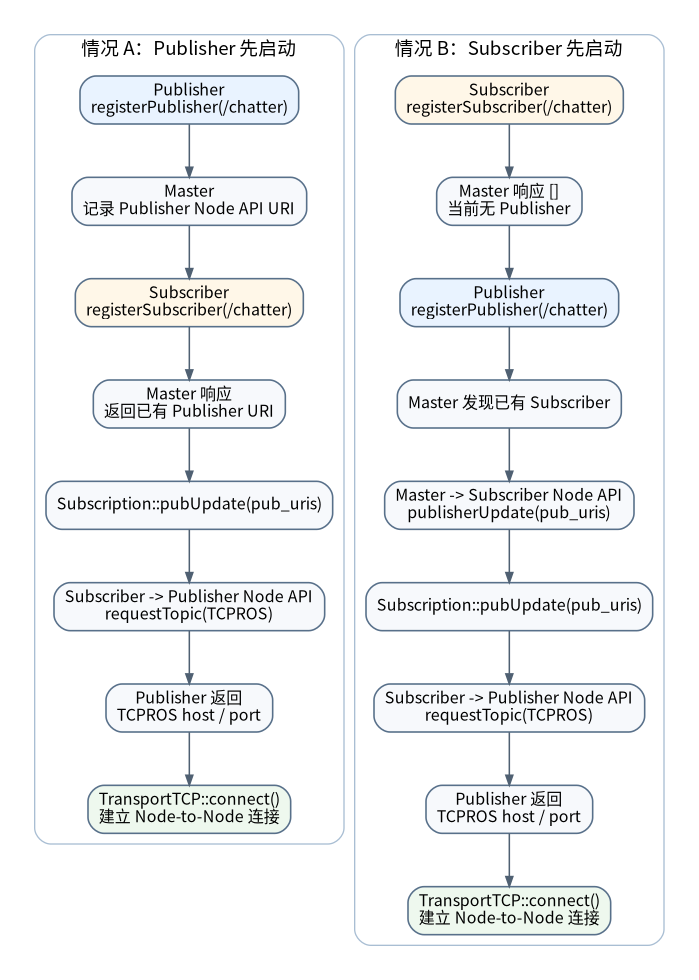
两种情况最终都会进入:
text
Subscription::pubUpdate()
    ↓
Subscription::negotiateConnection()
    ↓
requestTopic
    ↓
TCPROS host/port
    ↓
TCP connect
两种路径真正不同的是:
text
Publisher URI 第一次从哪里得到?21.1 情况 A:Publisher 先启动
先:
text
/hello_node
    -> registerPublisher(/chatter)
    -> Master
Master 已经知道:
text
/chatter
    Publisher = /hello_node
    caller_api = http://...:<publisher-xmlrpc-port>/
之后 listener 启动:
text
/hello_listener
    -> registerSubscriber(/chatter)
Master 的 registerSubscriber() 会直接把当前 Publisher URI 列表放进响应:
text
registerSubscriber response
    -> [publisher API URI ...]
于是 roscpp:
text
TopicManager::registerSubscriber()
    ↓
Subscription::pubUpdate(pub_uris)
因此这种顺序下,Subscriber 的第一次发现来源是:
text
registerSubscriber 的返回值21.2 情况 B:Subscriber 先启动
先:
text
/hello_listener
    -> registerSubscriber(/chatter)
此时 Master 没有 Publisher,所以返回:
text
[]listener 不会退出,它只是暂时没有 Publisher link。
之后:
text
/hello_node
    -> registerPublisher(/chatter)
Master 的 registerPublisher() 发现:
text
/chatter 已经存在 Subscriber于是:
text
_notify_topic_subscribers()
    ↓
publisher_update_task()
    ↓
Subscriber Node API.publisherUpdate(...)
而 listener 端:
text
TopicManager::pubUpdateCallback()
    ↓
TopicManager::pubUpdate()
    ↓
Subscription::pubUpdate()
因此这种顺序下,新 Publisher 的第一次发现来源是:
text
Master 主动调用 Subscriber 的 publisherUpdate Node API21.3 Master 端 registerSubscriber() / registerPublisher() 实际做了什么
Noetic 的实现位于:
text
tools/rosmaster/src/rosmaster/master_api.pyregisterSubscriber() 的主干可以压缩为:
text
reg_manager.register_subscriber(topic, caller_id, caller_api)
    ↓
必要时记录 topic type
    ↓
publishers.get_apis(topic)
    ↓
把当前 Publisher Node API URI 列表直接作为返回值
这就是 Publisher 先启动时:
text
registerSubscriber response为什么已经足够触发第一次发现。
registerPublisher() 的主干则是:
text
reg_manager.register_publisher(topic, caller_id, caller_api)
    ↓
记录/更新 topic type
    ↓
取当前 Publisher URI 列表
    ↓
取当前 Subscriber URI 列表
    ↓
_notify_topic_subscribers(topic, pub_uris, sub_uris)
    ↓
返回当前 Subscriber URI 列表
_notify_topic_subscribers() 最终把通知任务放进 rosmaster 的 thread pool:
text
publisher_update_task(subscriber_api, topic, pub_uris)
    ↓
xmlrpcapi(subscriber_api).publisherUpdate(...)
因此:
text
Publisher 注册 Master与:
text
Master 回调 Subscriber.publisherUpdate是两个不同的 XML-RPC 调用。
21.4 publisherUpdate 和 requestTopic 的边界
这两个名字容易混:
text
publisherUpdate
    调用方:Master
    被调用方:Subscriber Node
    作用:告诉 Subscriber 当前 Publisher URI 列表

requestTopic
    调用方:Subscriber Node
    被调用方:Publisher Node
    作用:协商数据传输协议,并获取 TCPROS/UDPROS 入口
因此:
text
publisherUpdate不是 Publisher 主动直接调用 Subscriber。
而:
text
requestTopic更不是 Subscriber 去 Master 查询 TCPROS port。
Master 只帮 Subscriber 找到:
text
Publisher 的 Node API URI之后 Subscriber 与 Publisher 直接协商。
21.5 Master 为什么不是 Topic 数据中转站
当 requestTopic 完成后:
text
Subscriber
    -> Publisher TCPROS port
建立直接连接。
之后正常消息路径:
text
Publisher
    ==================>
Subscriber
Master 不在 payload 路径中。
这也是为什么 Master 挂掉之后,已经建立好的部分 Topic TCP 连接并不等价于立刻断开;但新的注册发现、重连和 graph 更新会受影响。
22. 完整机制回看:Master API、Node API、Parameter Server API 与数据面的边界
完整源码路径建立后,可以把控制面与数据面的边界收敛成一张表。
| 层次 | 典型入口 | 调用方向 | 职责 |
|---|---|---|---|
| Master API | registerPublisher、registerSubscriber、lookupNode、getSystemState |
Node/工具 -> Master | 注册、发现、ROS graph 查询 |
| Parameter Server API | getParam、setParam、hasParam、subscribeParam |
Node/工具 -> rosmaster | 集中式参数存取与订阅 |
| Node API | publisherUpdate、requestTopic、getPid、getBusInfo、shutdown、paramUpdate |
Master/工具/其它 Node -> 某 Node | 通知、查询、控制、传输协商 |
| TCPROS/UDPROS | connection header + payload | Node <-> Node | Topic 实际数据传输 |
| ROSRPC | Service TCP 请求/响应 | Service Client <-> Server | Service 实际数据传输 |
这张表最重要的不是背所有方法,而是知道:
text
registerPublisher/registerSubscriber
    -> Master API

publisherUpdate/requestTopic
    -> Node API

Topic payload
    -> TCPROS/UDPROS
23. 源码主线与完整机制已经闭合:第 08 章从 TCPROS 入口继续
本章已经建立下面这条真实源码链:
text
第一个 NodeHandle
    -> ros::start()
        -> PollManager
        -> TopicManager
        -> ServiceManager
        -> ConnectionManager
        -> XMLRPCManager
        -> ROSOutAppender
        -> internal callback queue

Publisher
    -> NodeHandle::advertise()
    -> TopicManager::advertise()
    -> registerPublisher

Subscriber
    -> NodeHandle::subscribe()
    -> TopicManager::subscribe()
    -> registerSubscriber
    -> Subscription::pubUpdate()
    -> requestTopic
    -> TransportTCP::connect()
第 08 章就从最后这里继续:
text
TransportTCP::connect()
    ↓
Connection
    ↓
TCPROS connection header
    ↓
callerid / topic / type / md5sum
    ↓
header negotiation
    ↓
serialized message
    ↓
socket也就是从本章的"双方怎样找到彼此并拿到 TCPROS 入口 ",进入下一章的"一条消息的字节到底怎样从 Publisher 走到 Subscriber"。
参考源码与资料
本章实现以 ROS1 Noetic noetic-devel 源码为准:
- roscpp
init.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/init.cpp - roscpp
poll_manager.h:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/include/ros/poll_manager.h - roscpp
poll_manager.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/poll_manager.cpp - roscpp
poll_set.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/poll_set.cpp - roscpp
topic_manager.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/topic_manager.cpp - roscpp
service_manager.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/service_manager.cpp - roscpp
connection_manager.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/connection_manager.cpp - roscpp
xmlrpc_manager.h/.cpp:https://github.com/ros/ros_comm/tree/noetic-devel/clients/roscpp - xmlrpcpp
XmlRpcServer.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/utilities/xmlrpcpp/src/XmlRpcServer.cpp - xmlrpcpp
XmlRpcServerMethod.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/utilities/xmlrpcpp/src/XmlRpcServerMethod.cpp - roscpp
rosout_appender.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/rosout_appender.cpp - roscpp
advertise_options.h:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/include/ros/advertise_options.h - roscpp
publisher.h/.cpp:https://github.com/ros/ros_comm/tree/noetic-devel/clients/roscpp - roscpp
publication.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/publication.cpp - roscpp
subscribe_options.h:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/include/ros/subscribe_options.h - roscpp
subscription.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/subscription.cpp - roscpp
subscription_queue.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/subscription_queue.cpp - roscpp
spinner.cpp:https://github.com/ros/ros_comm/blob/noetic-devel/clients/roscpp/src/libros/spinner.cpp - rosmaster
master.py:https://github.com/ros/ros_comm/blob/noetic-devel/tools/rosmaster/src/rosmaster/master.py - rosmaster
master_api.py:https://github.com/ros/ros_comm/blob/noetic-devel/tools/rosmaster/src/rosmaster/master_api.py - roslaunch
launch.py:https://github.com/ros/ros_comm/blob/noetic-devel/tools/roslaunch/src/roslaunch/launch.py - roslaunch
nodeprocess.py:https://github.com/ros/ros_comm/blob/noetic-devel/tools/roslaunch/src/roslaunch/nodeprocess.py - rosgraph
xmlrpc.py:https://github.com/ros/ros_comm/blob/noetic-devel/tools/rosgraph/src/rosgraph/xmlrpc.py