PD雷达测速受距离与速度模糊制约,解模糊成核心挑战。低PRF保距离清晰但速度模糊,高PRF保速度清晰却距离模糊,中PRF则需复杂算法应对双重模糊。中国余数定理(CRT)通过多参差PRF组合,利用同余方程组唯一解真实距离,结合查表法实现高效解模糊。面对鬼影问题,采用多频参差提升鲁棒性。解模糊是雷达算法智慧的体现,展现现代雷达在物理极限下的数学博弈之美。
在掌握了 PD 雷达测速的原理(相干处理)后,我们立刻会撞上一堵墙------模糊 (Ambiguity)。
这是一个物理学的诅咒:在脉冲雷达中,想测得远(低重频)就测不准快(速度模糊);想测得快(高重频)就测不准远(距离模糊)。解模糊是 PD 雷达算法中最烧脑、也最核心的部分。
2.2 解模糊算法:在距离与速度的迷宫中导航
1. PRF (脉冲重复频率) 的选择策略
PRF (frfr) 是雷达的心跳频率。选择不同的 PRF,决定了雷达工作在三种完全不同的模式下。
(1) 低 PRF (Low PRF) ------ 只有距离是清醒的
- 特征:脉冲发得很慢(等待时间长)。
- 物理界限:Rmax<RuRmax<Ru(最大探测距离 < 最大不模糊距离)。
- 优点 :距离不模糊。只要收到回波,就能直接算出真实距离。
- 致命伤 :速度严重模糊 (Blind Speed) 。
- 最大不模糊速度 vu=λfr/4vu=λfr/4 极低。
- 盲速:如果目标的多普勒频率恰好是 frfr 的整数倍,目标在频域就会和静止杂波重叠,被当成杂波滤除(雷达瞎了)。
- 应用:地面远程警戒雷达(看几百公里,且不怎么关心精确速度)。
(2) 高 PRF (High PRF) ------ 只有速度是清醒的
- 特征:脉冲发得极快(像机关枪一样)。
- 物理界限:vmax<vuvmax<vu(最大目标速度 < 最大不模糊速度)。
- 优点 :速度不模糊。能轻松测出 3 马赫的战斗机速度,且杂波谱线稀疏,目标很容易露头。
- 致命伤 :距离严重模糊 (Range Eclipse) 。
- 回波可能是在你发第 100 个脉冲时收到的,但其实它是第 1 个脉冲的回波。你不知道它绕了多少圈。
- 距离遮挡:如果回波到达时,雷达恰好正在发射下一个脉冲(接收机关机),目标就丢了。
- 应用:机载火控雷达的迎头攻击模式(需要在大杂波背景下发现高速目标)。
(3) 中 PRF (Medium PRF) ------ 混沌中的平衡
- 特征:PRF 介于两者之间。
- 现状 :距离也模糊,速度也模糊。
- 为什么还要用?
- 它避免了低 PRF 的盲速问题,也减轻了高 PRF 的距离遮挡问题。它是现代机载雷达全向搜索的主力模式。
- 代价:必须使用复杂的算法来解开这双重模糊。
2. 中国余数定理 (CRT) 在解模糊中的应用
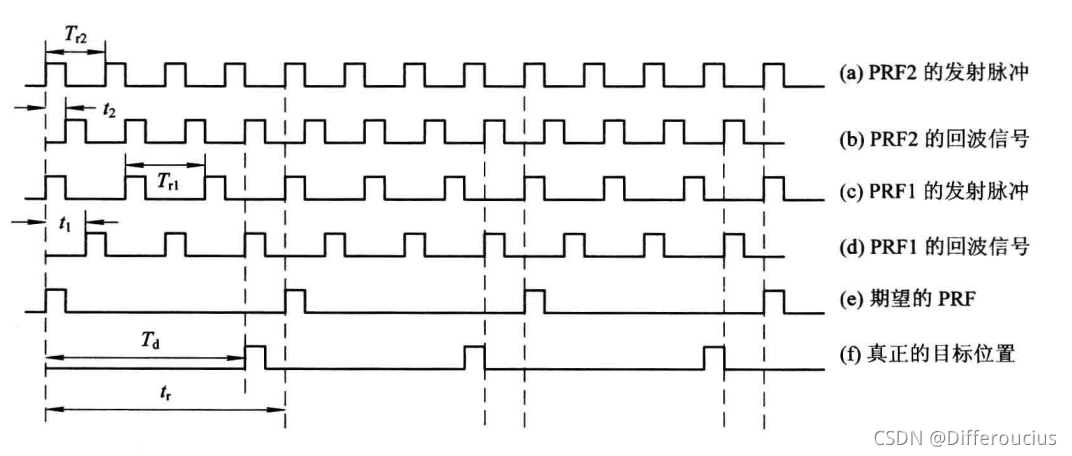
既然单个 PRF 搞不定,那就用多个 PRF。这就像是用不同刻度的尺子去量同一个物体。
(1) 参差 PRF (Staggered PRF)
- 策略 :在几个连续的 CPI 中,雷达快速切换 PRF。比如:
- CPI 1: PRF1=10 kHzPRF1=10 kHz
- CPI 2: PRF2=12 kHzPRF2=12 kHz
- CPI 3: PRF3=15 kHzPRF3=15 kHz
- 现象 :
- 对于同一个真实距离 RR,在三个 PRF 下测出的模糊距离 (Apparent Range) 是不同的(R1,R2,R3R1,R2,R3)。
- 但是,它们必然满足同一个同余方程组。
(2) 中国余数定理 (Chinese Remainder Theorem)
这是一个古老的数论智慧:"三人同行七十稀,五树梅花廿一枝..."。
- 数学模型 :
R \\equiv R_1 \\pmod {U_1} R \\equiv R_2 \\pmod {U_2} R \\equiv R_3 \\pmod {U_3}
其中 UiUi 是第 ii 个 PRF 对应的最大不模糊距离。 - 解法 :
- 只要 U1,U2,U3U1,U2,U3 互质(或者最大公约数很小),就能在它们的最小公倍数范围内,唯一确定真实距离 RR。
- 查表法 (Coincidence Algorithm):工程上常用。建立一张巨大的表格,看 R1,R2,R3R1,R2,R3 对应的展开序列在哪里"重合"(Coincide)。
(3) 鬼影 (Ghosting) 问题
- 挑战:如果有多个目标同时存在,CRT 解算可能会发生"张冠李戴",算出虚假的距离(鬼影)。
- 对策:使用更多的 PRF(如 8 参差),利用冗余信息剔除鬼影。
总结 :
解模糊算法是 PD 雷达的智商体现。
- 低 PRF 靠物理硬扛。
- 高 PRF 靠占空比博弈。
- 中 PRF 靠数学技巧(CRT)以巧取胜。这是现代雷达最精彩的博弈论。