典型场景设计案例如下:
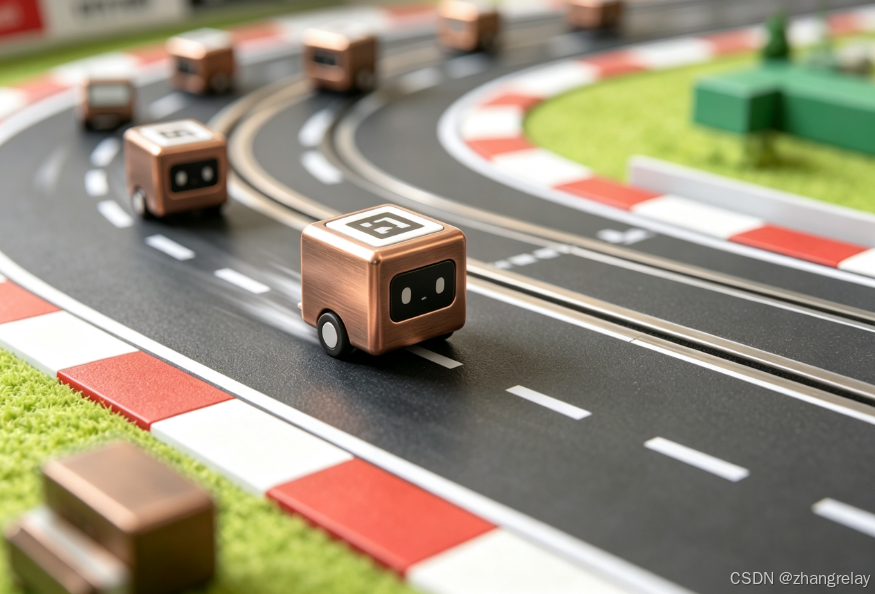
1-赛车场景控制器设计:
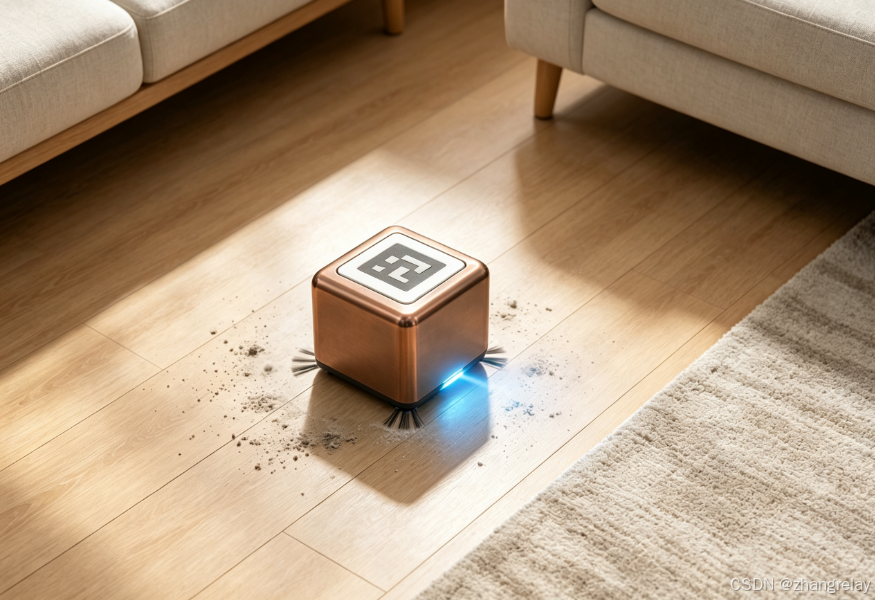
2-室内清扫场景控制器设计
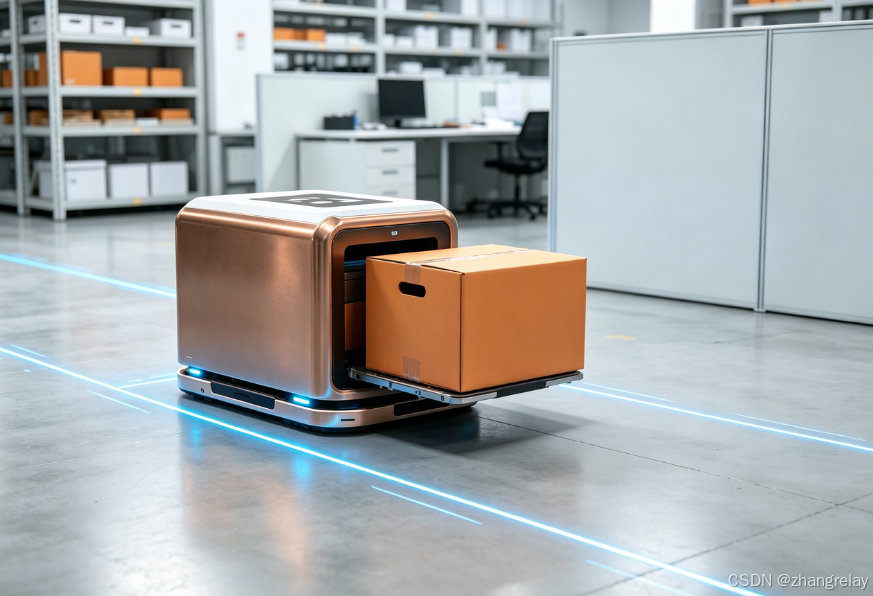
3-物流搬运控制器设计
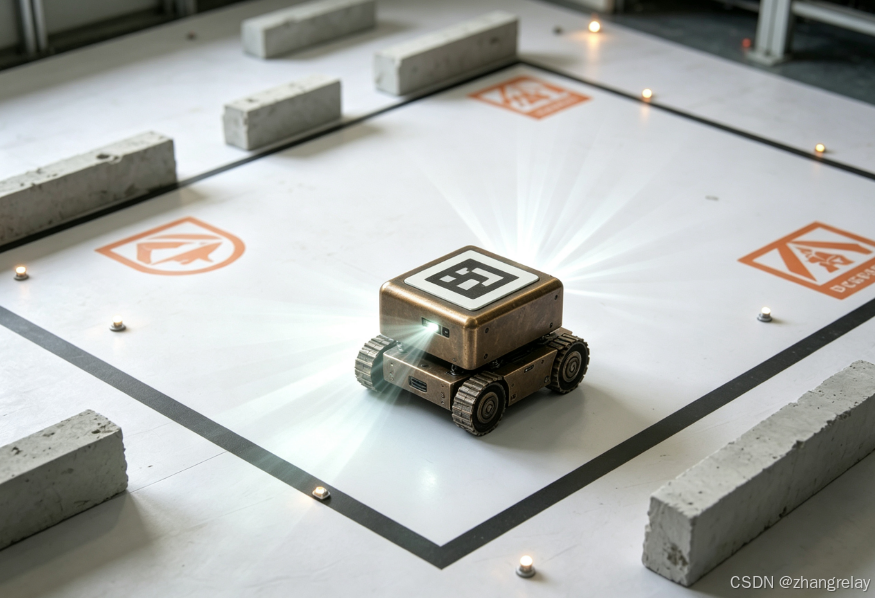
4-探索救援
5-智能分拣
6-安检巡防
7-迷宫寻宝
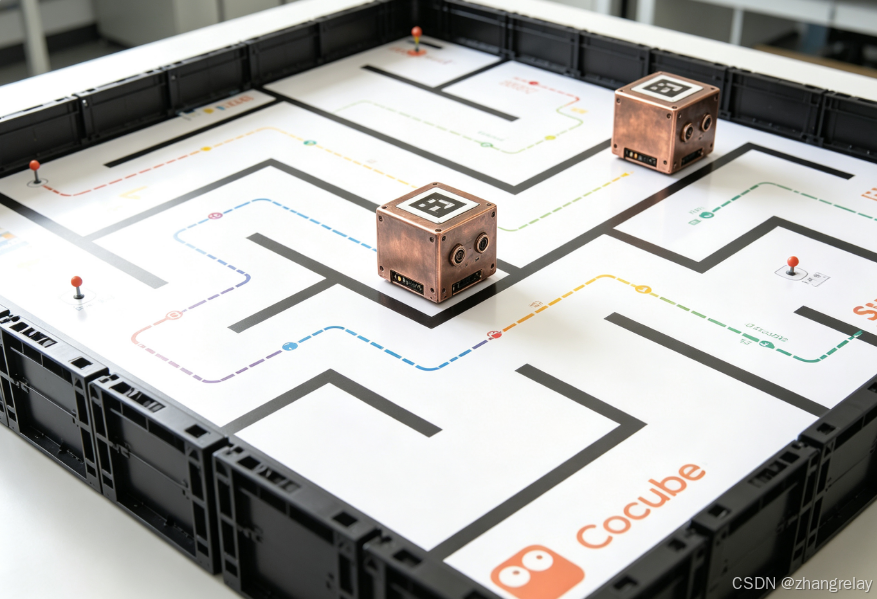
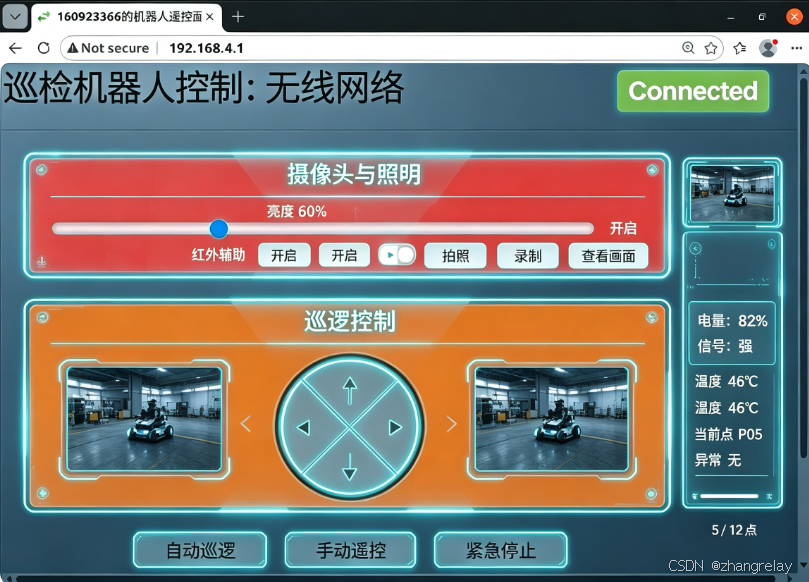
控制界面设计
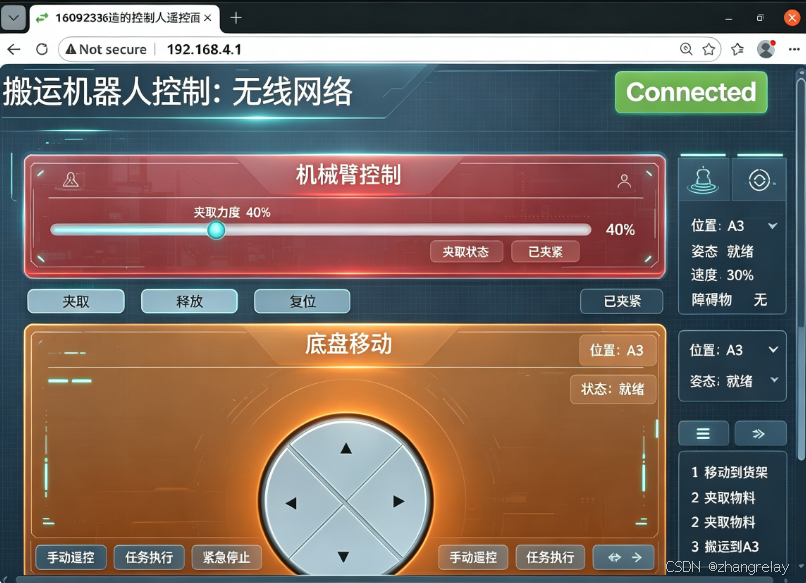
客观题:
html
## 一、单项选择题(共 50 题,每题 2 分)

1. ESP32‑S3 芯片内置的硬件 AI 加速单元主要服务于移动机器人哪一类任务?
A、大功率电机驱动输出
B、端侧轻量级图像与语音推理
C、大容量文件存储
D、北斗卫星信号解码
2. ESP32 移动机器人对接国产北斗 GNSS 模块读取定位报文,优先选用硬件接口?
A、UART 串口
B、DAC 模拟输出
C、LEDC PWM
D、GPIO 普通数字口
3. ESP‑NOW 是乐鑫自研的无线通信协议,在移动机器人中最典型的应用是?
A、高清视频流媒体传输
B、低延迟点对点遥控小车
C、大容量日志云端上传
D、Matter 家居网关协议
4. ESP32 芯片标准 IO 口工作电压为 3.3V,外接 5V 输出传感器,为避免芯片烧毁应当采用?
A、电平转换电路
B、直接直连 GPIO
C、串联 10Ω 导线
D、提高芯片供电电压至 5V
5. 在 ESP32 移动机器人中,获取电机编码器高速脉冲计数,最适合使用下面哪一项?
A、外部中断
B、delay 延时轮询
C、analogRead 读取电压
D、EEPROM 读取参数
6. ESP32 Arduino 框架中 LEDC 外设主要用来实现移动机器人的什么功能?
A、PWM 调速输出,控制电机与舵机
B、I2C 传感器通信
C、读取北斗坐标
D、SD 卡文件读写
7. 差速移动机器人速度闭环 PID 控制,ESP32 控制器必须获取的反馈信号来自?
A、电机编码器
B、DHT11 温湿度
C、光照传感器
D、霍尔电流传感器电源采样
8. FreeRTOS 在 ESP32 机器人中的核心作用是?
A、多任务调度,分离传感器采集、电机控制、网络通信任务
B、直接驱动 H 桥电机芯片
C、解析摄像头 JPEG 图片
D、北斗定位解算
9. 室内仓储移动机器人,ESP32 下位机向 ROS2 上位机传输 IMU 姿态数据,主流开源方案是?
A、micro‑ROS 桥接
B、直接 I2C 跨板通信
C、模拟电压传递姿态角
D、delay 循环串口打印
10. ESP32‑S3 搭载 PSRAM 存储器,在 AI 机器人项目主要用途是?
A、缓存图像帧、神经网络模型数据
B、永久保存固件程序
C、存储出厂参数
D、驱动舵机 PWM 输出
11. 设计长续航野外巡检 ESP32 机器人,为最大限度降低休眠功耗,应当启用?
A、DeepSleep 深度睡眠模式
B、WiFi 持续连接
C、蓝牙持续广播
D、CPU 最高主频 240MHz 持续运行
12. I2C 总线连接多个机器人传感器,下面描述正确的是?
A、依靠设备地址区分不同外设,占用 IO 引脚少
B、适合高速视频数据流传输
C、支持百米远距离布线
D、可以直接输出大电流驱动直流电机
13. SPI 接口在 ESP32 机器人项目最适合下面哪个外设?
A、高速 LCD 显示屏、SD 卡模块
B、北斗定位模块
C、灰度巡线传感器阵列
D、麦克风模拟传感器
14. ESP32 机器人使用 Preferences 库主要完成哪项工作?
A、断电保存 PID 参数、机器人设备 ID、标定参数
B、实时缓存摄像头图像
C、高速记录编码器脉冲
D、无线数据包缓存
15. 智慧农业 ESP32 巡检机器人,野外远距离小数据回传农田位置与土壤参数优先选?
A、LoRa 扩展模块
B、ESP‑NOW 近距离遥控
C、本地 DAC 模拟输出
D、8×8 点阵输出
16. 下面哪一个不属于 ESP32 Arduino 官方核心库?
A、BeidouParse.h 第三方北斗解析库
B、WiFi.h
C、Wire.h
D、Preferences.h
17. 移动机器人 PID 控制器中,微分 D 环节主要作用是?
A、抑制误差变化速度,抑制震荡
B、消除系统稳态静差
C、比例放大偏差
D、设置输出最大限幅
18. ESP32 中断服务程序 ISR,下面做法符合机器人工程规范的是?
A、执行简短脉冲计数,不做延时、复杂运算
B、在中断内部调用 Serial.print 打印调试信息
C、在中断内部调用 delay 延时
D、中断内部执行大数组循环运算
19. ESP32‑CAM 硬件模块在移动机器人系统中主要实现?
A、图像采集,本地端侧推理或者 WiFi 图传
B、电机闭环控制
C、北斗定位解算
D、电源充放电管理
20. 两轮差速 ESP32 机器人走圆弧轨迹,核心控制手段是?
A、设置左右电机不同 PWM 占空比,产生轮速差
B、修改 WiFi 发射功率
C、修改 ADC 采样频率
D、调整串口波特率
21. 下面哪一款乐鑫芯片采用 RISC‑V 指令集,面向低成本教育机器人?
A、ESP32‑C3
B、经典 ESP32‑WROOM Xtensa 内核
C、STM32F103
D、AT89C51
22. ESP32 机器人 WiFi AP 模式指的是?
A、ESP32 自身作为无线热点,手机 / 上位机接入它
B、ESP32 连接家里路由器
C、ESP‑NOW 点对点通信
D、蓝牙广播模式
23. 在 ESP32 巡线机器人项目,灰度传感器输出模拟信号需要通过哪个外设读取?
A、ADC 模数转换器
B、DAC 数模转换器
C、SPI
D、I2S 音频接口
24. 移动机器人中 TF2 坐标变换,当 ESP32 作为 micro‑ROS2 下位机,主要传递哪一类信息?
A、IMU 姿态、轮式里程计坐标系数据
B、PWM 电机占空比
C、电池电压原始采样值
D、按键 IO 电平
25. ESP‑DL 是乐鑫开源框架,针对 ESP32‑S3 机器人,它的作用是?
A、部署轻量级神经网络,实现端侧目标检测识别
B、WiFi 协议栈管理
C、电机 PID 运算专用库
D、北斗 NMEA 报文解析
26. 下面哪一种通信不适合 ESP32 机器人高速遥控大量关节伺服电机?
A、模拟电压单根信号线
B、ESP‑NOW 无线透传
C、CAN 总线扩展
D、硬件 PWM 多路输出
27. ESP32 机器人系统发生按键机械抖动,工程上软件消抖的常用思路?
A、多次采样延时判断电平稳定后确认按键状态
B、提高 CPU 主频
C、增大 WiFi 发射功率
D、修改 I2C 设备地址
28. 智慧园区 ESP32 巡检机器人,北斗模块在高楼峡谷环境会定位漂移,解决方案优先是?
A、IMU 惯性单元与北斗组合定位
B、增大北斗模块供电电压
C、提高 PWM 输出频率
D、修改串口波特率
29. ESP32 FreeRTOS 任务中,为保护多任务共享传感器全局变量,避免数据错乱需要使用?
A、互斥锁 Mutex
B、delay 阻塞延时
C、Serial 串口打印
D、LEDC 通道
30. 移动机器人硬件定时器 Hardware Timer 相比 millis () 函数最大优势是?
A、不受主循环阻塞,实现高精度定时触发控制
B、占用更少 Flash 存储
C、可以直接驱动电机
D、读取模拟传感器
31. 下列外设信号,不能直接由 ESP32 ADC 采集的是?
A、I2C 数字型 MPU6050 输出数据
B、电池分压模拟电压
C、灰度巡线传感器模拟输出
D、麦克风模拟音频电平
32. ESP32 实现 Matter 协议物联网机器人,可以带来的能力是?
A、跨生态互联互通,接入智能家居控制网络
B、直接解码北斗卫星信号
C、增加电机输出扭矩
D、提升 ADC 采样精度
33. ESP32 移动机器人 WebUI 网页控制界面,ESPUI 库底层依靠什么实现网页服务?
A、WiFi 网络,ESP32 内置 Web 服务器
B、蓝牙 BLE 广播
C、I2C 总线
D、SPI 外设
34. 巡线差速机器人,当检测到黑线偏向机器人左侧,PID 纠偏逻辑应该?
A、左轮降低速度、右轮提高速度向右纠偏
B、两轮同时最大速度前进
C、直接停机等待人工干预
D、两轮反转后退
35. ESP32‑P4 芯片面向视觉机器人的关键硬件特性为?
A、MIPI‑CSI 摄像头硬件接口、硬件图像编解码
B、内置北斗定位硬件解码
C、多路大功率电机驱动
D、内置大容量机械硬盘
36. micro‑ROS 运行在 ESP32 上面,相比电脑端完整 ROS2 最大特点?
A、轻量化适配 MCU 资源,实现下位机硬件接入
B、可以运行完整 Nav2 大型导航栈
C、可以渲染 rviz2 可视化界面
D、可直接解析 4K 视频流
37. ESP32 机器人电池电压检测,常使用电阻分压电路,主要送到哪个外设?
A、ADC
B、DAC
C、UART TX
D、Touch 触摸外设
38. 机器人使用步进电机由 ESP32 驱动,相比直流减速电机的突出优势?
A、开环下具备位置角度控制能力
B、更高极限转速
C、功耗更低
D、输出更大瞬时扭矩
39. ESP32 BLE 蓝牙低功耗适合下面哪一个机器人场景?
A、手机低功耗简单指令遥控巡检小车
B、高清实时图传 4K 视频
C、大规模高速传感器数据流
D、远距离数公里传输
40. ESP32 机器人项目中,I2S 接口主要用于?
A、音频输入输出,语音交互机器人拾音与播放
B、电机 PWM 调速
C、灰度传感器读取
D、北斗报文接收
41. ESP32 系统中 millis () 函数返回数值含义是?
A、芯片上电之后运行的毫秒数
B、系统晶振频率
C、ADC 采样的电压值
D、剩余 Flash 存储空间
42. ESP32 移动机器人,当需要保存 PID 整定参数,断电不丢失,不适合使用?
A、普通 RAM 全局变量
B、Preferences
C、虚拟 EEPROM
D、外部 Flash 存储
43. 下面哪一项属于移动机器人闭环控制系统?
A、编码器反馈速度给 ESP32 修正电机 PWM 输出
B、单纯 PWM 输出驱动电机,无任何反馈
C、delay 固定时间前进
D、固定占空比直接输出舵机角度
44. ESP‑NOW 通信最大特点,下面描述正确的是?
A、不需要连接路由器 AP,设备之间可以直接无线通信
B、必须接入同一个 WiFi 路由器
C、只支持一对多广播不能一对一
D、传输距离必须大于 1000 米
45. ESP32 机器人采集 MPU6050 六轴传感器数据,通过什么总线读取?
A、I2C
B、SPI
C、LEDC
D、DAC 模拟口
46. ESP32 双核架构在移动机器人开发,工程推荐的用法?
A、核 0 处理 WiFi / 网络,核 1 执行高频电机控制与传感器采集
B、一个核心专门做串口打印,另一个核心只做 delay 延时
C、两个核心同时反复改写同一个全局变量不加互斥锁
D、一个核心关闭,单核心运行全部任务
47. 农业 ESP32 机器人需要检测土壤 PH 传感器模拟输出,ESP32 需要?
A、ADC 模拟输入通道
B、PWM 输出通道
C、I2S 音频接口
D、SPI 主机输出
48. 移动机器人软件状态机编程,ESP32 项目主要目的?
A、管理机器人不同工作模式,避免阻塞 delay
B、提高 WiFi 传输带宽
C、增大电机输出电流
D、提升 ADC 采样分辨率
49. ESP32 机器人中,串口波特率 115200,代表含义是?
A、每秒钟传输 115200 比特
B、每秒采样 115200 次 ADC
C、PWM 频率 115200Hz
D、定时器中断周期
50. ESP32‑S3 机器人做本地离线语音唤醒识别,依赖什么硬件能力?
A、内置 AI 向量加速指令集
B、WiFi 网络连接云端大模型
C、DAC 模拟音频输出
D、SPI 高速外设

## 二、多项选择题(共 50 题,每题 4 分,错选漏选均不得分)

1. ESP32‑S3 用于国产移动机器人,具备的核心硬件优势包含?
A、双核处理器
B、内置 AI 加速指令集
C、WiFi+BLE 无线二合一
D、片上可外接 PSRAM 扩展内存
2. ESP‑NOW 无线协议适合移动机器人哪些应用场景?
A、低延迟遥控小车底盘
B、多机器人之间协同交互
C、传感器节点数据上报
D、4K 高清视频流实时传输
3. ESP32 移动机器人实现电机闭环速度控制,必要软硬件要素有?
A、电机编码器
B、外部中断捕获脉冲
C、PID 控制算法
D、单纯 delay 延时输出 PWM
4. FreeRTOS 在 ESP32 机器人可以完成的功能包含?
A、多任务时间片调度
B、任务间消息队列传递传感器数据
C、互斥锁保护共享变量
D、直接输出大电流驱动直流电机
5. ESP32 机器人可以接入的国产主流定位模块包含?
A、北斗 + GPS 双模 GNSS 模块
B、UWB 室内定位模块
C、灰度巡线传感器
D、8×8LED 点阵
6. 下面属于 ESP32 芯片硬件通信外设的有?
A、I2C
B、SPI
C、UART 串口
D、LEDC PWM
7. ESP32 智慧仓储移动机器人,环境感知类传感器包含?
A、超声波避障传感器
B、红外灰度巡线阵列
C、IMU MPU6050 姿态传感器
D、L298N 电机驱动模块
8. ESP32 机器人项目,断电持久化存储标定参数可以选用?
A、Preferences 库
B、虚拟 EEPROM
C、外接 Flash 芯片
D、普通 SRAM 全局变量
9. ESP32 Arduino 开发,不建议在中断 ISR 函数内部执行的操作有?
A、Serial.print 串口打印
B、delay 延时函数
C、大循环复杂运算
D、简单脉冲计数变量自增
10. 基于 ESP32‑S3 边缘 AI 机器人,ESP‑DL 框架可以实现的本地推理任务有?
A、目标物体检测
B、手势识别
C、人脸检测
D、北斗卫星报文解码
11. ESP32 移动机器人 PID 控制器参数整定,会影响小车运行效果的参数包含?
A、比例系数 Kp
B、积分系数 Ki
C、微分系数 Kd
D、串口波特率
12. 属于 ESP32 无线通信能力的选项有?
A、WiFi STA/AP 混合模式
B、BLE 低功耗蓝牙
C、ESP‑NOW 乐鑫私有协议
D、Matter over Thread
13. ESP32 移动机器人,会造成电机控制不稳定的工程问题有?
A、电源供电压降,电机启动时电压跌落
B、编码器信号线没有做好抗干扰处理
C、中断内执行大量复杂运算
D、合理使用互斥锁保护共享变量
14. micro‑ROS2 运行于 ESP32 下位机,可以发布哪些机器人标准话题?
A、Imu 惯性测量话题
B、Odometry 里程计话题
C、Twist 速度指令话题
D、rviz2 可视化渲染窗口
15. ESP32 野外巡检机器人降低整机功耗、延长电池续航可行措施?
A、空闲阶段进入 DeepSleep 深度睡眠
B、降低 CPU 工作主频
C、不需要时关闭 WiFi 蓝牙外设
D、持续最高主频 240MHz 不间断运行
16. I2C 总线在 ESP32 机器人项目优势包含?
A、占用 IO 引脚少
B、可挂载多个不同地址传感器
C、布线简单
D、适合高速 4K 视频传输
17. ESP32 差速移动机器人巡线系统,影响巡线稳定性因素?
A、灰度传感器安装高度
B、PID 参数整定
C、地面光线环境干扰
D、WiFi 路由器信道
18. ESP32‑CAM 机器人视觉终端,可以完成的任务有?
A、图像采集 WiFi 图传
B、本地端侧物体识别推理
C、灰度巡线图像识别
D、直接输出大电流驱动电机
19. ESP32 机器人开发中,软件滤波手段降低传感器噪声有?
A、滑动平均滤波
B、中值滤波
C、限幅滤波
D、直接提高 ADC 硬件供电电压
20. ESP32 机器人系统中属于执行器部件的有?
A、直流减速电机 + H 桥驱动
B、伺服舵机
C、步进电机模组
D、MPU6050 惯性传感器
21. ESP32 Web 网页遥控移动机器人可以实现功能?
A、网页下发前进后退转向指令
B、网页实时显示传感器数据
C、网页在线修改 PID 参数
D、网页直接驱动电机硬件寄存器
22. 下面哪些情况,ESP32 移动机器人需要使用外部中断?
A、编码器 A/B 相脉冲计数
B、外部紧急停止按键触发
C、I2C 传感器数据读取
D、SD 卡文件写入
23. ESP32 智慧农业巡检机器人需要采集环境信息包含?
A、土壤湿度 PH 值
B、空气温湿度
C、北斗定位经纬度
D、舵机角度 PWM 值
24. SPI 外设适合 ESP32 机器人下面哪些外设?
A、SD 卡存储模块
B、高速 TFT LCD 显示屏
C、高速无线 LoRa 模块
D、DHT11 温湿度传感器
25. ESP32 移动机器人,硬件定时器 Hardware Timer 典型应用场景?
A、高精度周期 PID 运算
B、固定周期传感器采样
C、精准计时里程计算
D、WiFi 数据包加密
26. ESP32 机器人开发,造成 ADC 采集数据异常抖动的原因有?
A、电源噪声干扰
B、传感器信号线长距离无屏蔽
C、缺少滤波电容
D、合理软件滑动平均滤波
27. ESP32 支持的低功耗蓝牙 BLE 在机器人项目可以实现?
A、手机 APP 下发简单控制指令
B、传感器数据回传手机
C、广播机器人状态信息
D、高速 4K 视频流传输
28. 移动机器人闭环控制系统的基本组成要素?
A、控制器 ESP32
B、执行电机驱动
C、传感器反馈单元
D、只使用 delay 固定时间开环运行
29. ESP32‑S3 单芯片四足仿生教育机器人可以集成哪些能力?
A、多路舵机 PWM 输出
B、I2S 语音采集播放
C、WiFi 图传摄像头画面
D、内置机械关节减速器
30. ESP32 机器人项目,使用状态机编程带来的工程收益?
A、消除阻塞 delay 延时
B、清晰管理多种工作模式
C、提升程序实时响应能力
D、自动增加电机输出扭矩
31. ESP32 对接北斗 GNSS 模块,在移动机器人中的局限有?
A、室内环境定位失效
B、高楼遮挡场景定位漂移
C、无法输出 NMEA 报文
D、不能串口连接 ESP32
32. ESP32 机器人项目,属于软件层面抗干扰处理手段?
A、传感器数据软件滤波
B、任务互斥锁保护共享数据
C、通信校验和校验数据包
D、增加硬件屏蔽线、电源滤波电容
33. 下面哪些库属于 ESP32 Arduino 官方原生核心库?
A、WiFi.h
B、Wire.h (I2C)
C、BluetoothSerial.h
D、ESP‑DL 第三方 AI 推理库
34. ESP32 两轮差速机器人走曲线轨迹,影响轨迹精度因素?
A、左右轮电机转速一致性
B、编码器反馈精度
C、PID 纠偏算法
D、串口打印波特率设置
35. FreeRTOS 消息队列 Queue 在 ESP32 机器人的作用包含?
A、任务之间传递传感器数据
B、解耦采集任务与控制任务
C、避免全局变量竞争冲突
D、直接驱动电机 PWM 输出
36. ESP32 机器人,Touch 电容触摸外设可实现哪些交互?
A、触摸按键输入
B、触摸感应检测
C、人体接近检测
D、电机速度 PWM 输出
37. 智慧园区 ESP32 巡检机器人,避障可用传感器方案包含?
A、HC‑SR04 超声波模块
B、红外测距传感器阵列
C、ESP32‑CAM 视觉图像识别
D、DHT22 温湿度传感器
38. ESP32 WiFi 工作模式包含?
A、STA 模式连接路由器
B、AP 模式作为无线热点
C、STA+AP 共存混合模式
D、直接 Matter 有线以太网
39. ESP32 机器人项目中,DAC 数模转换器可以完成?
A、输出模拟电压信号
B、产生简单波形信号
C、不能直接读取传感器模拟量
D、高速 SPI 总线通信
40. micro‑ROS2 部署 ESP32 上的优势?
A、MCU 轻量化适配
B、兼容 ROS2 消息生态
C、打通下位硬件与上位规划节点
D、可直接运行 Nav2 完整导航栈
41. ESP32 移动机器人硬件设计电源管理需要考虑?
A、电机工作瞬间大电流冲击
B、主控 3.3V 供电稳定
C、锂电池充放电保护
D、随便直接把电机电源接到 ESP32 的 3.3V 引脚
42. ESP‑NOW 通信报文可以携带的数据内容,机器人场景可以传递?
A、底盘运动速度指令
B、传感器检测状态数据
C、多机器人协同标识信息
D、4K 原始图片全部像素
43. ESP32 巡线物流机器人 PID 参数过大 Kp 会带来哪些现象?
A、小车巡线剧烈震荡摇摆
B、超调严重
C、轨迹纠偏响应变快
D、完全消除稳态误差
44. ESP32‑P4 芯片面向视觉机器人的硬件特性有?
A、MIPI‑CSI 摄像头接口
B、硬件 JPEG 编解码
C、丰富 DMA 外设
D、内置北斗定位硬件解码
45. ESP32 机器人,I2S 音频接口可以支持的应用?
A、机器人语音拾音采集
B、播放语音告警提示音
C、外接麦克风阵列
D、灰度传感器模拟信号读取
46. ESP32 移动机器人开发,阻塞 delay () 函数带来的负面影响有?
A、阻塞整个主循环,中断以外任务全部停滞
B、传感器采样响应滞后
C、紧急停止无法及时响应
D、简化逻辑、提升系统实时性
47. 国产 ESP32 物联网机器人可落地行业场景包含?
A、智慧农业巡检小车
B、仓储教育巡线机器人
C、室内教育四足仿生样机
D、大型重型工业机械臂主控制器
48. ESP32 机器人串口通信,数据包可靠性保障手段?
A、帧头帧尾标记
B、校验和 CRC 校验
C、简单直接裸数据不做校验
D、重传机制
49. 下面哪些属于 ESP32 机器人系统故障检测处理思路?
A、传感器数据范围超限判断
B、电池电压过低告警
C、通信丢包检测处理
D、直接忽略异常继续运行不处理
50. ESP32 机器人多节点协同场景,可以选用通信技术?
A、ESP‑NOW 多设备广播
B、WiFi 局域网 TCP/UDP
C、BLE‑MESH 蓝牙组网
D、DAC 模拟电压有线并联

## 三、判断题(共 50 题,正确写√,错误写 ×)

1. ESP32‑S3 芯片集成 AI 硬件加速,支持端侧轻量级神经网络推理,不需要全部依赖云端算力。
2. ESP‑NOW 协议通信必须连接无线路由器 AP 才能实现设备之间数据交互。
3. ESP32 IO 引脚为 3.3V 电平,不能直接接入 5V 传感器输出信号,否则有烧毁芯片风险。
4. 在 ESP32 外部中断 ISR 服务函数中可以随意调用 Serial.print () 打印调试信息,不会带来任何隐患。
5. FreeRTOS 可以实现 ESP32 多任务调度,把传感器采集、电机控制、网络通信拆分为独立任务。
6. 北斗 GNSS 定位模块可以直接在密闭室内仓库实现厘米级高精度定位。
7. Preferences 库可以实现 ESP32 断电保存参数,不需要外接 EEPROM 硬件芯片。
8. ESP32 的 millis () 计时函数会受到 delay () 阻塞语句影响产生计时偏差。
9. I2C 总线依靠设备地址区分多个挂载传感器,仅需要 SDA、SCL 两根信号线。
10. 电机闭环速度控制,不需要编码器反馈,仅靠 PWM 占空比输出就可以保证准确转速。
11. ESP32 可以同时开启 WiFi 和 BLE 蓝牙两种无线外设工作。
12. DeepSleep 深度睡眠模式可以极大降低 ESP32 机器人休眠功耗,延长电池工作时间。
13. micro‑ROS2 是轻量化版本 ROS2,可以运行在 ESP32 单片机,打通下位硬件与上位机器人系统。
14. ESP32‑CAM 模块只可以做图像采集,完全不能做本地简单目标识别推理。
15. PID 控制器积分环节主要作用是消除控制系统的稳态误差。
16. ESP32 双核运行多任务改写同一个全局变量,不加互斥锁 Mutex,可能造成数据错乱。
17. SPI 通信适合高速外设,例如 SD 卡、TFT 显示屏,相比 I2C 传输速率更高。
18. BLE 低功耗蓝牙适合传输大流量高清视频数据流。
19. ESP32 的 ADC 外设用于读取外部模拟传感器电压信号。
20. 移动机器人软件状态机编程可以完全消除程序中阻塞式 delay 延时语句。
21. ESP32‑S3 支持外接 PSRAM,用来缓存摄像头图像帧与 AI 模型中间数据。
22. 巡线机器人 PID 的 Kp 比例参数设置越大,小车运行越稳定,不会产生震荡。
23. ESP32 硬件定时器 Hardware Timer 不受主循环阻塞,适合高频周期性控制任务。
24. MPU6050 六轴传感器通过 I2C 接口与 ESP32 通信,可以输出加速度、陀螺仪姿态数据。
25. ESP32 的 AP 模式,代表 ESP32 本身作为无线 WiFi 热点,允许其他设备接入。
26. EEPROM/Preferences 存储适合高频每秒几百次循环写入实时传感器数据。
27. ESP‑DL 是乐鑫国产开源框架,支持 ESP32 系列芯片部署端侧神经网络模型。
28. 差速移动机器人依靠两轮不同转速产生轮速差,实现圆弧曲线轨迹行驶。
29. 串口 UART 通信时,A 设备 TX 引脚应当连接 B 设备 RX 引脚,交叉接线。
30. ESP32 机器人软件滑动平均滤波,可以有效抑制传感器随机噪声抖动。
31. 步进电机开环控制即可实现角度位置控制,不需要编码器反馈;但是存在丢步风险。
32. ESP32 所有 GPIO 引脚都可以作为 DAC 模拟电压输出。
33. WiFi‑STA 模式是 ESP32 去连接外部路由器的工作模式。
34. 中断外部按键消抖只能使用硬件 RC 电路,软件无法实现消抖处理。
35. FreeRTOS 消息队列可以安全的在不同任务之间传递传感器数据,避免全局变量冲突。
36. 北斗 + IMU 组合定位可以缓解高楼峡谷场景定位漂移的问题。
37. ESP32‑S3 内置 Touch 触摸外设,不需要外接触摸芯片,就可以实现触摸按键检测。
38. 开环控制系统具备传感器反馈,控制器会根据反馈结果修正输出。
39. ESP32 可以搭建 Web 服务器,实现网页端远程监控与遥控移动机器人底盘。
40. I2S 外设可以实现 ESP32 机器人语音音频采集和播放输出。
41. 机器人项目,中断服务程序应当尽量简短高效,避免复杂运算和延时。
42. ESP32‑C3 芯片使用 RISC‑V 指令集,适合低成本教育物联网机器人。
43. LoRa 模块适合野外巡检机器人远距离低速率传感器数据回传。
44. 机器人系统电池电压采样,使用电阻分压电路接到 ESP32 的 ADC 输入引脚。
45. MQTT 协议配合 ESP32 可以实现机器人传感器数据上传物联网云平台。
46. micro‑ROS2 运行于 ESP32,可以直接运行大型 Nav2 导航栈做全局路径规划。
47. ESP32‑S3 可以实现单芯片完成:摄像头采集、AI 推理、舵机控制、WiFi 图传多项任务。
48. 多机器人使用 ESP‑NOW 可以实现多节点之间无线协同通信。
49. 在 ESP32 机器人任务中大量使用 delay 阻塞,不会影响紧急事件响应能力。
50. Matter 协议支持 ESP32 机器人跨生态设备互联互通。
一、单项选择题(共 50 题,每题 2 分)
- ESP32‑S3 芯片内置的硬件 AI 加速单元主要服务于移动机器人哪一类任务? A、大功率电机驱动输出 B、端侧轻量级图像与语音推理 C、大容量文件存储 D、北斗卫星信号解码
- ESP32 移动机器人对接国产北斗 GNSS 模块读取定位报文,优先选用硬件接口? A、UART 串口 B、DAC 模拟输出 C、LEDC PWM D、GPIO 普通数字口
- ESP‑NOW 是乐鑫自研的无线通信协议,在移动机器人中最典型的应用是? A、高清视频流媒体传输 B、低延迟点对点遥控小车 C、大容量日志云端上传 D、Matter 家居网关协议
- ESP32 芯片标准 IO 口工作电压为 3.3V,外接 5V 输出传感器,为避免芯片烧毁应当采用? A、电平转换电路 B、直接直连 GPIO C、串联 10Ω 导线 D、提高芯片供电电压至 5V
- 在 ESP32 移动机器人中,获取电机编码器高速脉冲计数,最适合使用下面哪一项? A、外部中断 B、delay 延时轮询 C、analogRead 读取电压 D、EEPROM 读取参数
- ESP32 Arduino 框架中 LEDC 外设主要用来实现移动机器人的什么功能? A、PWM 调速输出,控制电机与舵机 B、I2C 传感器通信 C、读取北斗坐标 D、SD 卡文件读写
- 差速移动机器人速度闭环 PID 控制,ESP32 控制器必须获取的反馈信号来自? A、电机编码器 B、DHT11 温湿度 C、光照传感器 D、霍尔电流传感器电源采样
- FreeRTOS 在 ESP32 机器人中的核心作用是? A、多任务调度,分离传感器采集、电机控制、网络通信任务 B、直接驱动 H 桥电机芯片 C、解析摄像头 JPEG 图片 D、北斗定位解算
- 室内仓储移动机器人,ESP32 下位机向 ROS2 上位机传输 IMU 姿态数据,主流开源方案是? A、micro‑ROS 桥接 B、直接 I2C 跨板通信 C、模拟电压传递姿态角 D、delay 循环串口打印
- ESP32‑S3 搭载 PSRAM 存储器,在 AI 机器人项目主要用途是? A、缓存图像帧、神经网络模型数据 B、永久保存固件程序 C、存储出厂参数 D、驱动舵机 PWM 输出
- 设计长续航野外巡检 ESP32 机器人,为最大限度降低休眠功耗,应当启用? A、DeepSleep 深度睡眠模式 B、WiFi 持续连接 C、蓝牙持续广播 D、CPU 最高主频 240MHz 持续运行
- I2C 总线连接多个机器人传感器,下面描述正确的是? A、依靠设备地址区分不同外设,占用 IO 引脚少 B、适合高速视频数据流传输 C、支持百米远距离布线 D、可以直接输出大电流驱动直流电机
- SPI 接口在 ESP32 机器人项目最适合下面哪个外设? A、高速 LCD 显示屏、SD 卡模块 B、北斗定位模块 C、灰度巡线传感器阵列 D、麦克风模拟传感器
- ESP32 机器人使用 Preferences 库主要完成哪项工作? A、断电保存 PID 参数、机器人设备 ID、标定参数 B、实时缓存摄像头图像 C、高速记录编码器脉冲 D、无线数据包缓存
- 智慧农业 ESP32 巡检机器人,野外远距离小数据回传农田位置与土壤参数优先选? A、LoRa 扩展模块 B、ESP‑NOW 近距离遥控 C、本地 DAC 模拟输出 D、8×8 点阵输出
- 下面哪一个不属于 ESP32 Arduino 官方核心库? A、BeidouParse.h 第三方北斗解析库 B、WiFi.h C、Wire.h D、Preferences.h
- 移动机器人 PID 控制器中,微分 D 环节主要作用是? A、抑制误差变化速度,抑制震荡 B、消除系统稳态静差 C、比例放大偏差 D、设置输出最大限幅
- ESP32 中断服务程序 ISR,下面做法符合机器人工程规范的是? A、执行简短脉冲计数,不做延时、复杂运算 B、在中断内部调用 Serial.print 打印调试信息 C、在中断内部调用 delay 延时 D、中断内部执行大数组循环运算
- ESP32‑CAM 硬件模块在移动机器人系统中主要实现? A、图像采集,本地端侧推理或者 WiFi 图传 B、电机闭环控制 C、北斗定位解算 D、电源充放电管理
- 两轮差速 ESP32 机器人走圆弧轨迹,核心控制手段是? A、设置左右电机不同 PWM 占空比,产生轮速差 B、修改 WiFi 发射功率 C、修改 ADC 采样频率 D、调整串口波特率
- 下面哪一款乐鑫芯片采用 RISC‑V 指令集,面向低成本教育机器人? A、ESP32‑C3 B、经典 ESP32‑WROOM Xtensa 内核 C、STM32F103 D、AT89C51
- ESP32 机器人 WiFi AP 模式指的是? A、ESP32 自身作为无线热点,手机 / 上位机接入它 B、ESP32 连接家里路由器 C、ESP‑NOW 点对点通信 D、蓝牙广播模式
- 在 ESP32 巡线机器人项目,灰度传感器输出模拟信号需要通过哪个外设读取? A、ADC 模数转换器 B、DAC 数模转换器 C、SPI D、I2S 音频接口
- 移动机器人中 TF2 坐标变换,当 ESP32 作为 micro‑ROS2 下位机,主要传递哪一类信息? A、IMU 姿态、轮式里程计坐标系数据 B、PWM 电机占空比 C、电池电压原始采样值 D、按键 IO 电平
- ESP‑DL 是乐鑫开源框架,针对 ESP32‑S3 机器人,它的作用是? A、部署轻量级神经网络,实现端侧目标检测识别 B、WiFi 协议栈管理 C、电机 PID 运算专用库 D、北斗 NMEA 报文解析
- 下面哪一种通信不适合 ESP32 机器人高速遥控大量关节伺服电机? A、模拟电压单根信号线 B、ESP‑NOW 无线透传 C、CAN 总线扩展 D、硬件 PWM 多路输出
- ESP32 机器人系统发生按键机械抖动,工程上软件消抖的常用思路? A、多次采样延时判断电平稳定后确认按键状态 B、提高 CPU 主频 C、增大 WiFi 发射功率 D、修改 I2C 设备地址
- 智慧园区 ESP32 巡检机器人,北斗模块在高楼峡谷环境会定位漂移,解决方案优先是? A、IMU 惯性单元与北斗组合定位 B、增大北斗模块供电电压 C、提高 PWM 输出频率 D、修改串口波特率
- ESP32 FreeRTOS 任务中,为保护多任务共享传感器全局变量,避免数据错乱需要使用? A、互斥锁 Mutex B、delay 阻塞延时 C、Serial 串口打印 D、LEDC 通道
- 移动机器人硬件定时器 Hardware Timer 相比 millis () 函数最大优势是? A、不受主循环阻塞,实现高精度定时触发控制 B、占用更少 Flash 存储 C、可以直接驱动电机 D、读取模拟传感器
- 下列外设信号,不能直接由 ESP32 ADC 采集的是? A、I2C 数字型 MPU6050 输出数据 B、电池分压模拟电压 C、灰度巡线传感器模拟输出 D、麦克风模拟音频电平
- ESP32 实现 Matter 协议物联网机器人,可以带来的能力是? A、跨生态互联互通,接入智能家居控制网络 B、直接解码北斗卫星信号 C、增加电机输出扭矩 D、提升 ADC 采样精度
- ESP32 移动机器人 WebUI 网页控制界面,ESPUI 库底层依靠什么实现网页服务? A、WiFi 网络,ESP32 内置 Web 服务器 B、蓝牙 BLE 广播 C、I2C 总线 D、SPI 外设
- 巡线差速机器人,当检测到黑线偏向机器人左侧,PID 纠偏逻辑应该? A、左轮降低速度、右轮提高速度向右纠偏 B、两轮同时最大速度前进 C、直接停机等待人工干预 D、两轮反转后退
- ESP32‑P4 芯片面向视觉机器人的关键硬件特性为? A、MIPI‑CSI 摄像头硬件接口、硬件图像编解码 B、内置北斗定位硬件解码 C、多路大功率电机驱动 D、内置大容量机械硬盘
- micro‑ROS 运行在 ESP32 上面,相比电脑端完整 ROS2 最大特点? A、轻量化适配 MCU 资源,实现下位机硬件接入 B、可以运行完整 Nav2 大型导航栈 C、可以渲染 rviz2 可视化界面 D、可直接解析 4K 视频流
- ESP32 机器人电池电压检测,常使用电阻分压电路,主要送到哪个外设? A、ADC B、DAC C、UART TX D、Touch 触摸外设
- 机器人使用步进电机由 ESP32 驱动,相比直流减速电机的突出优势? A、开环下具备位置角度控制能力 B、更高极限转速 C、功耗更低 D、输出更大瞬时扭矩
- ESP32 BLE 蓝牙低功耗适合下面哪一个机器人场景? A、手机低功耗简单指令遥控巡检小车 B、高清实时图传 4K 视频 C、大规模高速传感器数据流 D、远距离数公里传输
- ESP32 机器人项目中,I2S 接口主要用于? A、音频输入输出,语音交互机器人拾音与播放 B、电机 PWM 调速 C、灰度传感器读取 D、北斗报文接收
- ESP32 系统中 millis () 函数返回数值含义是? A、芯片上电之后运行的毫秒数 B、系统晶振频率 C、ADC 采样的电压值 D、剩余 Flash 存储空间
- ESP32 移动机器人,当需要保存 PID 整定参数,断电不丢失,不适合使用? A、普通 RAM 全局变量 B、Preferences C、虚拟 EEPROM D、外部 Flash 存储
- 下面哪一项属于移动机器人闭环控制系统? A、编码器反馈速度给 ESP32 修正电机 PWM 输出 B、单纯 PWM 输出驱动电机,无任何反馈 C、delay 固定时间前进 D、固定占空比直接输出舵机角度
- ESP‑NOW 通信最大特点,下面描述正确的是? A、不需要连接路由器 AP,设备之间可以直接无线通信 B、必须接入同一个 WiFi 路由器 C、只支持一对多广播不能一对一 D、传输距离必须大于 1000 米
- ESP32 机器人采集 MPU6050 六轴传感器数据,通过什么总线读取? A、I2C B、SPI C、LEDC D、DAC 模拟口
- ESP32 双核架构在移动机器人开发,工程推荐的用法? A、核 0 处理 WiFi / 网络,核 1 执行高频电机控制与传感器采集 B、一个核心专门做串口打印,另一个核心只做 delay 延时 C、两个核心同时反复改写同一个全局变量不加互斥锁 D、一个核心关闭,单核心运行全部任务
- 农业 ESP32 机器人需要检测土壤 PH 传感器模拟输出,ESP32 需要? A、ADC 模拟输入通道 B、PWM 输出通道 C、I2S 音频接口 D、SPI 主机输出
- 移动机器人软件状态机编程,ESP32 项目主要目的? A、管理机器人不同工作模式,避免阻塞 delay B、提高 WiFi 传输带宽 C、增大电机输出电流 D、提升 ADC 采样分辨率
- ESP32 机器人中,串口波特率 115200,代表含义是? A、每秒钟传输 115200 比特 B、每秒采样 115200 次 ADC C、PWM 频率 115200Hz D、定时器中断周期
- ESP32‑S3 机器人做本地离线语音唤醒识别,依赖什么硬件能力? A、内置 AI 向量加速指令集 B、WiFi 网络连接云端大模型 C、DAC 模拟音频输出 D、SPI 高速外设
二、多项选择题(共 50 题,每题 4 分,错选漏选均不得分)
- ESP32‑S3 用于国产移动机器人,具备的核心硬件优势包含? A、双核处理器 B、内置 AI 加速指令集 C、WiFi+BLE 无线二合一 D、片上可外接 PSRAM 扩展内存
- ESP‑NOW 无线协议适合移动机器人哪些应用场景? A、低延迟遥控小车底盘 B、多机器人之间协同交互 C、传感器节点数据上报 D、4K 高清视频流实时传输
- ESP32 移动机器人实现电机闭环速度控制,必要软硬件要素有? A、电机编码器 B、外部中断捕获脉冲 C、PID 控制算法 D、单纯 delay 延时输出 PWM
- FreeRTOS 在 ESP32 机器人可以完成的功能包含? A、多任务时间片调度 B、任务间消息队列传递传感器数据 C、互斥锁保护共享变量 D、直接输出大电流驱动直流电机
- ESP32 机器人可以接入的国产主流定位模块包含? A、北斗 + GPS 双模 GNSS 模块 B、UWB 室内定位模块 C、灰度巡线传感器 D、8×8LED 点阵
- 下面属于 ESP32 芯片硬件通信外设的有? A、I2C B、SPI C、UART 串口 D、LEDC PWM
- ESP32 智慧仓储移动机器人,环境感知类传感器包含? A、超声波避障传感器 B、红外灰度巡线阵列 C、IMU MPU6050 姿态传感器 D、L298N 电机驱动模块
- ESP32 机器人项目,断电持久化存储标定参数可以选用? A、Preferences 库 B、虚拟 EEPROM C、外接 Flash 芯片 D、普通 SRAM 全局变量
- ESP32 Arduino 开发,不建议在中断 ISR 函数内部执行的操作有? A、Serial.print 串口打印 B、delay 延时函数 C、大循环复杂运算 D、简单脉冲计数变量自增
- 基于 ESP32‑S3 边缘 AI 机器人,ESP‑DL 框架可以实现的本地推理任务有? A、目标物体检测 B、手势识别 C、人脸检测 D、北斗卫星报文解码
- ESP32 移动机器人 PID 控制器参数整定,会影响小车运行效果的参数包含? A、比例系数 Kp B、积分系数 Ki C、微分系数 Kd D、串口波特率
- 属于 ESP32 无线通信能力的选项有? A、WiFi STA/AP 混合模式 B、BLE 低功耗蓝牙 C、ESP‑NOW 乐鑫私有协议 D、Matter over Thread
- ESP32 移动机器人,会造成电机控制不稳定的工程问题有? A、电源供电压降,电机启动时电压跌落 B、编码器信号线没有做好抗干扰处理 C、中断内执行大量复杂运算 D、合理使用互斥锁保护共享变量
- micro‑ROS2 运行于 ESP32 下位机,可以发布哪些机器人标准话题? A、Imu 惯性测量话题 B、Odometry 里程计话题 C、Twist 速度指令话题 D、rviz2 可视化渲染窗口
- ESP32 野外巡检机器人降低整机功耗、延长电池续航可行措施? A、空闲阶段进入 DeepSleep 深度睡眠 B、降低 CPU 工作主频 C、不需要时关闭 WiFi 蓝牙外设 D、持续最高主频 240MHz 不间断运行
- I2C 总线在 ESP32 机器人项目优势包含? A、占用 IO 引脚少 B、可挂载多个不同地址传感器 C、布线简单 D、适合高速 4K 视频传输
- ESP32 差速移动机器人巡线系统,影响巡线稳定性因素? A、灰度传感器安装高度 B、PID 参数整定 C、地面光线环境干扰 D、WiFi 路由器信道
- ESP32‑CAM 机器人视觉终端,可以完成的任务有? A、图像采集 WiFi 图传 B、本地端侧物体识别推理 C、灰度巡线图像识别 D、直接输出大电流驱动电机
- ESP32 机器人开发中,软件滤波手段降低传感器噪声有? A、滑动平均滤波 B、中值滤波 C、限幅滤波 D、直接提高 ADC 硬件供电电压
- ESP32 机器人系统中属于执行器部件的有? A、直流减速电机 + H 桥驱动 B、伺服舵机 C、步进电机模组 D、MPU6050 惯性传感器
- ESP32 Web 网页遥控移动机器人可以实现功能? A、网页下发前进后退转向指令 B、网页实时显示传感器数据 C、网页在线修改 PID 参数 D、网页直接驱动电机硬件寄存器
- 下面哪些情况,ESP32 移动机器人需要使用外部中断? A、编码器 A/B 相脉冲计数 B、外部紧急停止按键触发 C、I2C 传感器数据读取 D、SD 卡文件写入
- ESP32 智慧农业巡检机器人需要采集环境信息包含? A、土壤湿度 PH 值 B、空气温湿度 C、北斗定位经纬度 D、舵机角度 PWM 值
- SPI 外设适合 ESP32 机器人下面哪些外设? A、SD 卡存储模块 B、高速 TFT LCD 显示屏 C、高速无线 LoRa 模块 D、DHT11 温湿度传感器
- ESP32 移动机器人,硬件定时器 Hardware Timer 典型应用场景? A、高精度周期 PID 运算 B、固定周期传感器采样 C、精准计时里程计算 D、WiFi 数据包加密
- ESP32 机器人开发,造成 ADC 采集数据异常抖动的原因有? A、电源噪声干扰 B、传感器信号线长距离无屏蔽 C、缺少滤波电容 D、合理软件滑动平均滤波
- ESP32 支持的低功耗蓝牙 BLE 在机器人项目可以实现? A、手机 APP 下发简单控制指令 B、传感器数据回传手机 C、广播机器人状态信息 D、高速 4K 视频流传输
- 移动机器人闭环控制系统的基本组成要素? A、控制器 ESP32 B、执行电机驱动 C、传感器反馈单元 D、只使用 delay 固定时间开环运行
- ESP32‑S3 单芯片四足仿生教育机器人可以集成哪些能力? A、多路舵机 PWM 输出 B、I2S 语音采集播放 C、WiFi 图传摄像头画面 D、内置机械关节减速器
- ESP32 机器人项目,使用状态机编程带来的工程收益? A、消除阻塞 delay 延时 B、清晰管理多种工作模式 C、提升程序实时响应能力 D、自动增加电机输出扭矩
- ESP32 对接北斗 GNSS 模块,在移动机器人中的局限有? A、室内环境定位失效 B、高楼遮挡场景定位漂移 C、无法输出 NMEA 报文 D、不能串口连接 ESP32
- ESP32 机器人项目,属于软件层面抗干扰处理手段? A、传感器数据软件滤波 B、任务互斥锁保护共享数据 C、通信校验和校验数据包 D、增加硬件屏蔽线、电源滤波电容
- 下面哪些库属于 ESP32 Arduino 官方原生核心库? A、WiFi.h B、Wire.h (I2C) C、BluetoothSerial.h D、ESP‑DL 第三方 AI 推理库
- ESP32 两轮差速机器人走曲线轨迹,影响轨迹精度因素? A、左右轮电机转速一致性 B、编码器反馈精度 C、PID 纠偏算法 D、串口打印波特率设置
- FreeRTOS 消息队列 Queue 在 ESP32 机器人的作用包含? A、任务之间传递传感器数据 B、解耦采集任务与控制任务 C、避免全局变量竞争冲突 D、直接驱动电机 PWM 输出
- ESP32 机器人,Touch 电容触摸外设可实现哪些交互? A、触摸按键输入 B、触摸感应检测 C、人体接近检测 D、电机速度 PWM 输出
- 智慧园区 ESP32 巡检机器人,避障可用传感器方案包含? A、HC‑SR04 超声波模块 B、红外测距传感器阵列 C、ESP32‑CAM 视觉图像识别 D、DHT22 温湿度传感器
- ESP32 WiFi 工作模式包含? A、STA 模式连接路由器 B、AP 模式作为无线热点 C、STA+AP 共存混合模式 D、直接 Matter 有线以太网
- ESP32 机器人项目中,DAC 数模转换器可以完成? A、输出模拟电压信号 B、产生简单波形信号 C、不能直接读取传感器模拟量 D、高速 SPI 总线通信
- micro‑ROS2 部署 ESP32 上的优势? A、MCU 轻量化适配 B、兼容 ROS2 消息生态 C、打通下位硬件与上位规划节点 D、可直接运行 Nav2 完整导航栈
- ESP32 移动机器人硬件设计电源管理需要考虑? A、电机工作瞬间大电流冲击 B、主控 3.3V 供电稳定 C、锂电池充放电保护 D、随便直接把电机电源接到 ESP32 的 3.3V 引脚
- ESP‑NOW 通信报文可以携带的数据内容,机器人场景可以传递? A、底盘运动速度指令 B、传感器检测状态数据 C、多机器人协同标识信息 D、4K 原始图片全部像素
- ESP32 巡线物流机器人 PID 参数过大 Kp 会带来哪些现象? A、小车巡线剧烈震荡摇摆 B、超调严重 C、轨迹纠偏响应变快 D、完全消除稳态误差
- ESP32‑P4 芯片面向视觉机器人的硬件特性有? A、MIPI‑CSI 摄像头接口 B、硬件 JPEG 编解码 C、丰富 DMA 外设 D、内置北斗定位硬件解码
- ESP32 机器人,I2S 音频接口可以支持的应用? A、机器人语音拾音采集 B、播放语音告警提示音 C、外接麦克风阵列 D、灰度传感器模拟信号读取
- ESP32 移动机器人开发,阻塞 delay () 函数带来的负面影响有? A、阻塞整个主循环,中断以外任务全部停滞 B、传感器采样响应滞后 C、紧急停止无法及时响应 D、简化逻辑、提升系统实时性
- 国产 ESP32 物联网机器人可落地行业场景包含? A、智慧农业巡检小车 B、仓储教育巡线机器人 C、室内教育四足仿生样机 D、大型重型工业机械臂主控制器
- ESP32 机器人串口通信,数据包可靠性保障手段? A、帧头帧尾标记 B、校验和 CRC 校验 C、简单直接裸数据不做校验 D、重传机制
- 下面哪些属于 ESP32 机器人系统故障检测处理思路? A、传感器数据范围超限判断 B、电池电压过低告警 C、通信丢包检测处理 D、直接忽略异常继续运行不处理
- ESP32 机器人多节点协同场景,可以选用通信技术? A、ESP‑NOW 多设备广播 B、WiFi 局域网 TCP/UDP C、BLE‑MESH 蓝牙组网 D、DAC 模拟电压有线并联
三、判断题(共 50 题,正确写√,错误写 ×)
- ESP32‑S3 芯片集成 AI 硬件加速,支持端侧轻量级神经网络推理,不需要全部依赖云端算力。
- ESP‑NOW 协议通信必须连接无线路由器 AP 才能实现设备之间数据交互。
- ESP32 IO 引脚为 3.3V 电平,不能直接接入 5V 传感器输出信号,否则有烧毁芯片风险。
- 在 ESP32 外部中断 ISR 服务函数中可以随意调用 Serial.print () 打印调试信息,不会带来任何隐患。
- FreeRTOS 可以实现 ESP32 多任务调度,把传感器采集、电机控制、网络通信拆分为独立任务。
- 北斗 GNSS 定位模块可以直接在密闭室内仓库实现厘米级高精度定位。
- Preferences 库可以实现 ESP32 断电保存参数,不需要外接 EEPROM 硬件芯片。
- ESP32 的 millis () 计时函数会受到 delay () 阻塞语句影响产生计时偏差。
- I2C 总线依靠设备地址区分多个挂载传感器,仅需要 SDA、SCL 两根信号线。
- 电机闭环速度控制,不需要编码器反馈,仅靠 PWM 占空比输出就可以保证准确转速。
- ESP32 可以同时开启 WiFi 和 BLE 蓝牙两种无线外设工作。
- DeepSleep 深度睡眠模式可以极大降低 ESP32 机器人休眠功耗,延长电池工作时间。
- micro‑ROS2 是轻量化版本 ROS2,可以运行在 ESP32 单片机,打通下位硬件与上位机器人系统。
- ESP32‑CAM 模块只可以做图像采集,完全不能做本地简单目标识别推理。
- PID 控制器积分环节主要作用是消除控制系统的稳态误差。
- ESP32 双核运行多任务改写同一个全局变量,不加互斥锁 Mutex,可能造成数据错乱。
- SPI 通信适合高速外设,例如 SD 卡、TFT 显示屏,相比 I2C 传输速率更高。
- BLE 低功耗蓝牙适合传输大流量高清视频数据流。
- ESP32 的 ADC 外设用于读取外部模拟传感器电压信号。
- 移动机器人软件状态机编程可以完全消除程序中阻塞式 delay 延时语句。
- ESP32‑S3 支持外接 PSRAM,用来缓存摄像头图像帧与 AI 模型中间数据。
- 巡线机器人 PID 的 Kp 比例参数设置越大,小车运行越稳定,不会产生震荡。
- ESP32 硬件定时器 Hardware Timer 不受主循环阻塞,适合高频周期性控制任务。
- MPU6050 六轴传感器通过 I2C 接口与 ESP32 通信,可以输出加速度、陀螺仪姿态数据。
- ESP32 的 AP 模式,代表 ESP32 本身作为无线 WiFi 热点,允许其他设备接入。
- EEPROM/Preferences 存储适合高频每秒几百次循环写入实时传感器数据。
- ESP‑DL 是乐鑫国产开源框架,支持 ESP32 系列芯片部署端侧神经网络模型。
- 差速移动机器人依靠两轮不同转速产生轮速差,实现圆弧曲线轨迹行驶。
- 串口 UART 通信时,A 设备 TX 引脚应当连接 B 设备 RX 引脚,交叉接线。
- ESP32 机器人软件滑动平均滤波,可以有效抑制传感器随机噪声抖动。
- 步进电机开环控制即可实现角度位置控制,不需要编码器反馈;但是存在丢步风险。
- ESP32 所有 GPIO 引脚都可以作为 DAC 模拟电压输出。
- WiFi‑STA 模式是 ESP32 去连接外部路由器的工作模式。
- 中断外部按键消抖只能使用硬件 RC 电路,软件无法实现消抖处理。
- FreeRTOS 消息队列可以安全的在不同任务之间传递传感器数据,避免全局变量冲突。
- 北斗 + IMU 组合定位可以缓解高楼峡谷场景定位漂移的问题。
- ESP32‑S3 内置 Touch 触摸外设,不需要外接触摸芯片,就可以实现触摸按键检测。
- 开环控制系统具备传感器反馈,控制器会根据反馈结果修正输出。
- ESP32 可以搭建 Web 服务器,实现网页端远程监控与遥控移动机器人底盘。
- I2S 外设可以实现 ESP32 机器人语音音频采集和播放输出。
- 机器人项目,中断服务程序应当尽量简短高效,避免复杂运算和延时。
- ESP32‑C3 芯片使用 RISC‑V 指令集,适合低成本教育物联网机器人。
- LoRa 模块适合野外巡检机器人远距离低速率传感器数据回传。
- 机器人系统电池电压采样,使用电阻分压电路接到 ESP32 的 ADC 输入引脚。
- MQTT 协议配合 ESP32 可以实现机器人传感器数据上传物联网云平台。
- micro‑ROS2 运行于 ESP32,可以直接运行大型 Nav2 导航栈做全局路径规划。
- ESP32‑S3 可以实现单芯片完成:摄像头采集、AI 推理、舵机控制、WiFi 图传多项任务。
- 多机器人使用 ESP‑NOW 可以实现多节点之间无线协同通信。
- 在 ESP32 机器人任务中大量使用 delay 阻塞,不会影响紧急事件响应能力。
- Matter 协议支持 ESP32 机器人跨生态设备互联互通。