产教融合被写进无数份专业建设方案,但从一句理念到一间能用的实训室,中间却隔着好几道坎。传统实验室设备各自独立,视觉系统、机械臂、传送带互不连通,学生无法在一套设备上完成从感知到执行的完整实训。此外,具身智能模型训练需要大量高质量要操作数据,但现有教学设备普遍缺乏数据采集与标注能力。学生在课堂上学了算法,到实训室却找不到能验证的设备。这是当前高校具身智能教学面临的普遍困境。
顺着这一方向,实训室的建设逻辑也在改变:从"配齐设备让学生看",转向"搭起场景让学生干"。具身智能数据采集实训室方案正沿着这条思路生长。
支撑这套方案的核心,是"真机遥操作采集"与"人类实景采集"两大数采体系的齐头并进。真机遥操作采集体系以实体机器人为终端,通过全身惯性动捕系统或VR遥操作设备配合,由采集人员远程控制全尺寸人形机器人、半身机器人、协作机械臂等设备开展作业,数据精准复刻动力学特性和环境反馈,采集真实物理环境的高保真数据,为模型提供"教科书级"的基准样本,确保算法从仿真到现实的平滑迁移;人类实景采集体系则利用EGO、UMI等轻量化设备,由采集人员深入复杂真实场景作业,成本低、效率高,可获取海量多样化场景数据,解决模型在开放世界中的泛化性难题。
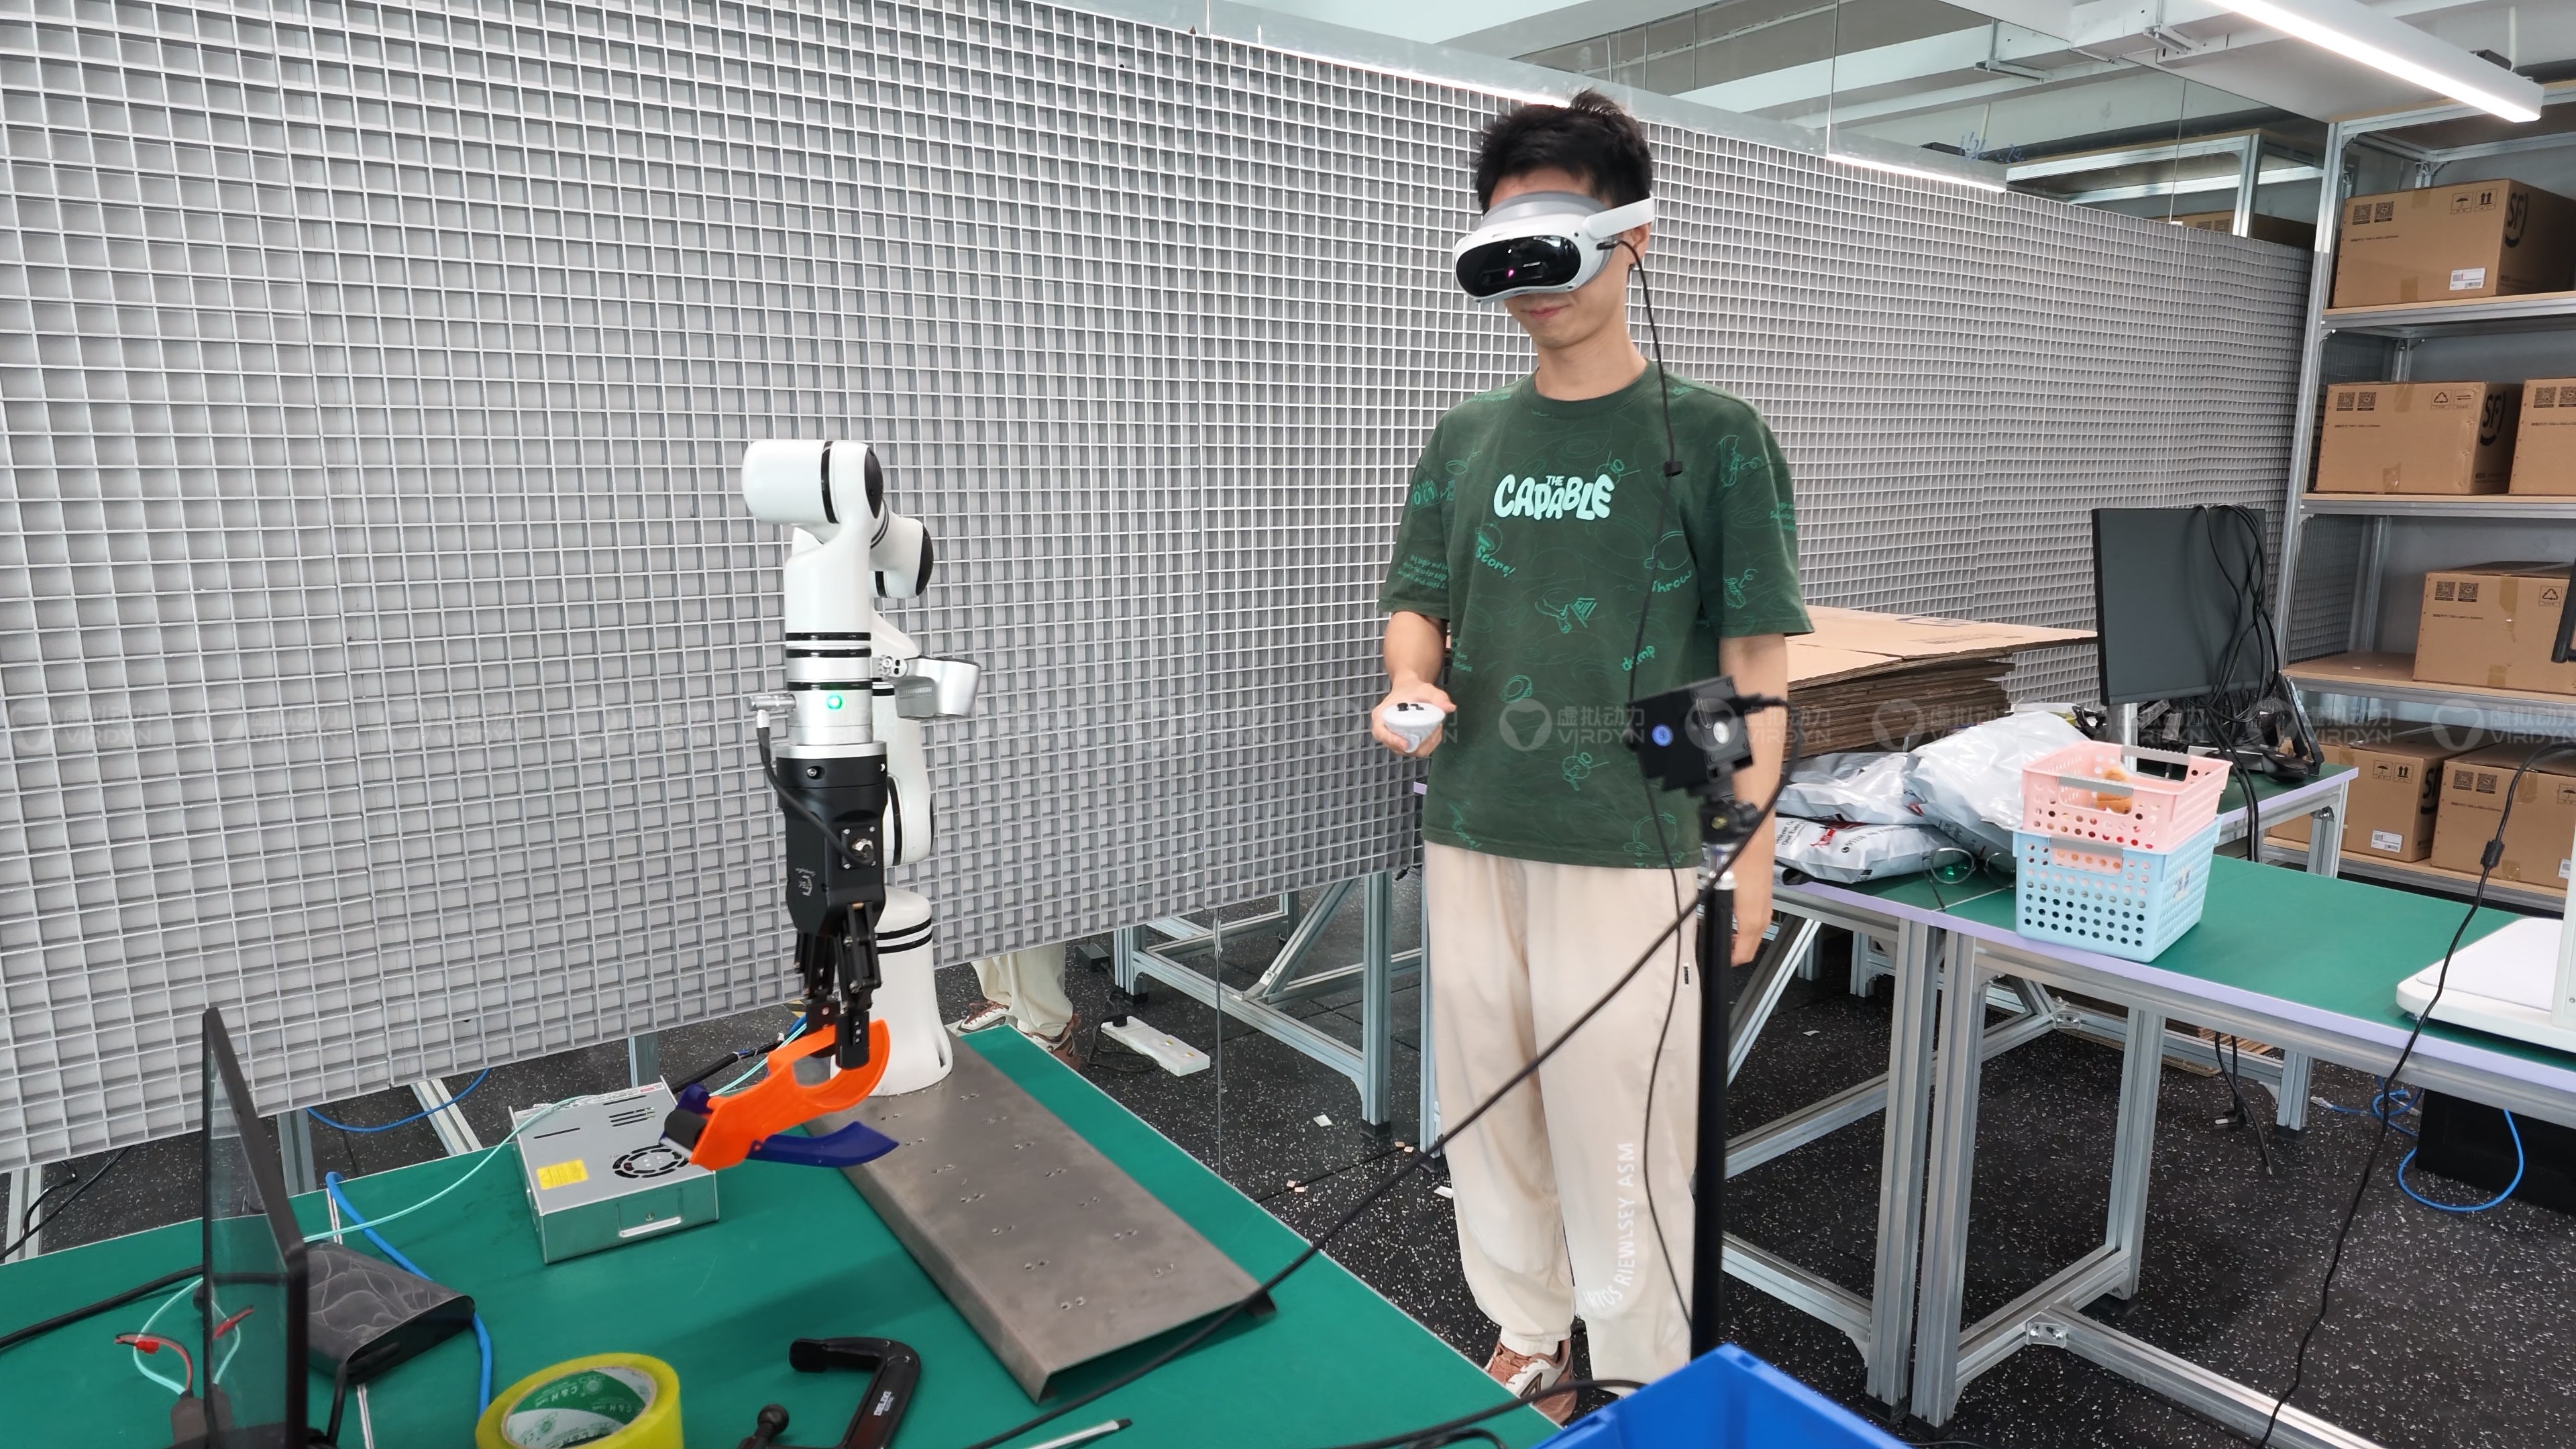
两种数采方式并非彼此替代,而是互补融合------真机遥操提供精度与真实的锚点,人类实景采集提供规模与泛化的锚点,两者共同打通"采集---治理---训练---测评"全链路数据闭环,以高质量数据驱动通用机器人持续进化。
具身智能数据采集实训室方案,把产业中真实运转的五种场景完整搬进校园------商业零售、物流快递、工业组装、家庭家居、桌面精细操作。在实训室模拟的零售场景里,学生穿上全身惯性动捕设备,动作以低于20毫秒的延迟映射到机器人身上。全身遥操数采系统VDexFull Plus把关节角度、速度力矩与多路音视频锁定在同一时间戳下录制。学生操作的是机器人,沉淀下来的却是一份可训练的样本。快递分拣的物流场景中,学生需要亲手调试抓取策略,调整力控参数,让机械臂稳定地完成软包抓取、异形分拣这类在真实物流中高频出现的高难度动作;工业组装场景则聚焦于产线装配与质检环节;家居场景则还原厨房、客厅等日常空间的任务;桌面操作场景则专门训练完成拧瓶盖、叠衣物等对精细度要求极高的操作。五个场景不是五个孤立的展台,而是五类真实任务的训练场,学生在不同场景间轮换实训,建立对具身智能落地的全景认知。
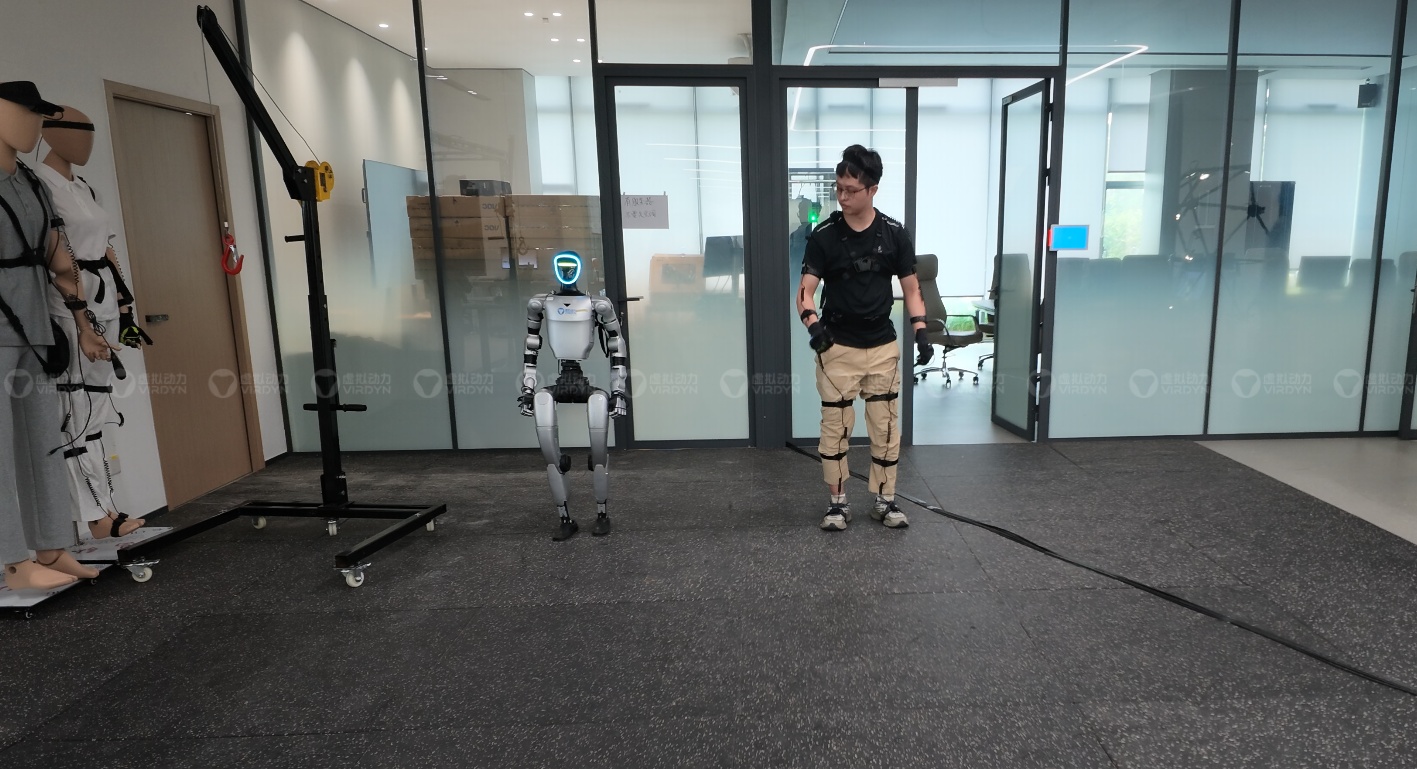
回到开头的问题:产教融合从理念到落地,中间到底隔着什么?答案或许就是一间真正能让学生"干起来的"实训室。学生在这里积累的每一项经验都可以直接迁移到企业的真实产线上。当教育与产业用的是同一套语言、同一条链路,"毕业即上手"就不再需用额外的时间来弥合,因为它在实训室里就已经完成了。