一、场景引入
在 IoT 设备、工业控制等嵌入式项目开发中,经常会遇到任务卡死、优先级翻转、调度器异常等问题,比如采集传感器数据的高优先级任务迟迟得不到运行、低优先级任务占用资源导致系统响应超时,这些问题的定位和解决都依赖对 RTOS 任务状态切换机制的深入理解,也是 RTOS 开发岗位面试的核心考点,直接考核开发者对 RTOS 内核的掌握程度和实际调试能力。
二、面试题
RTOS 任务状态切换的核心逻辑是什么?
三、原理解析
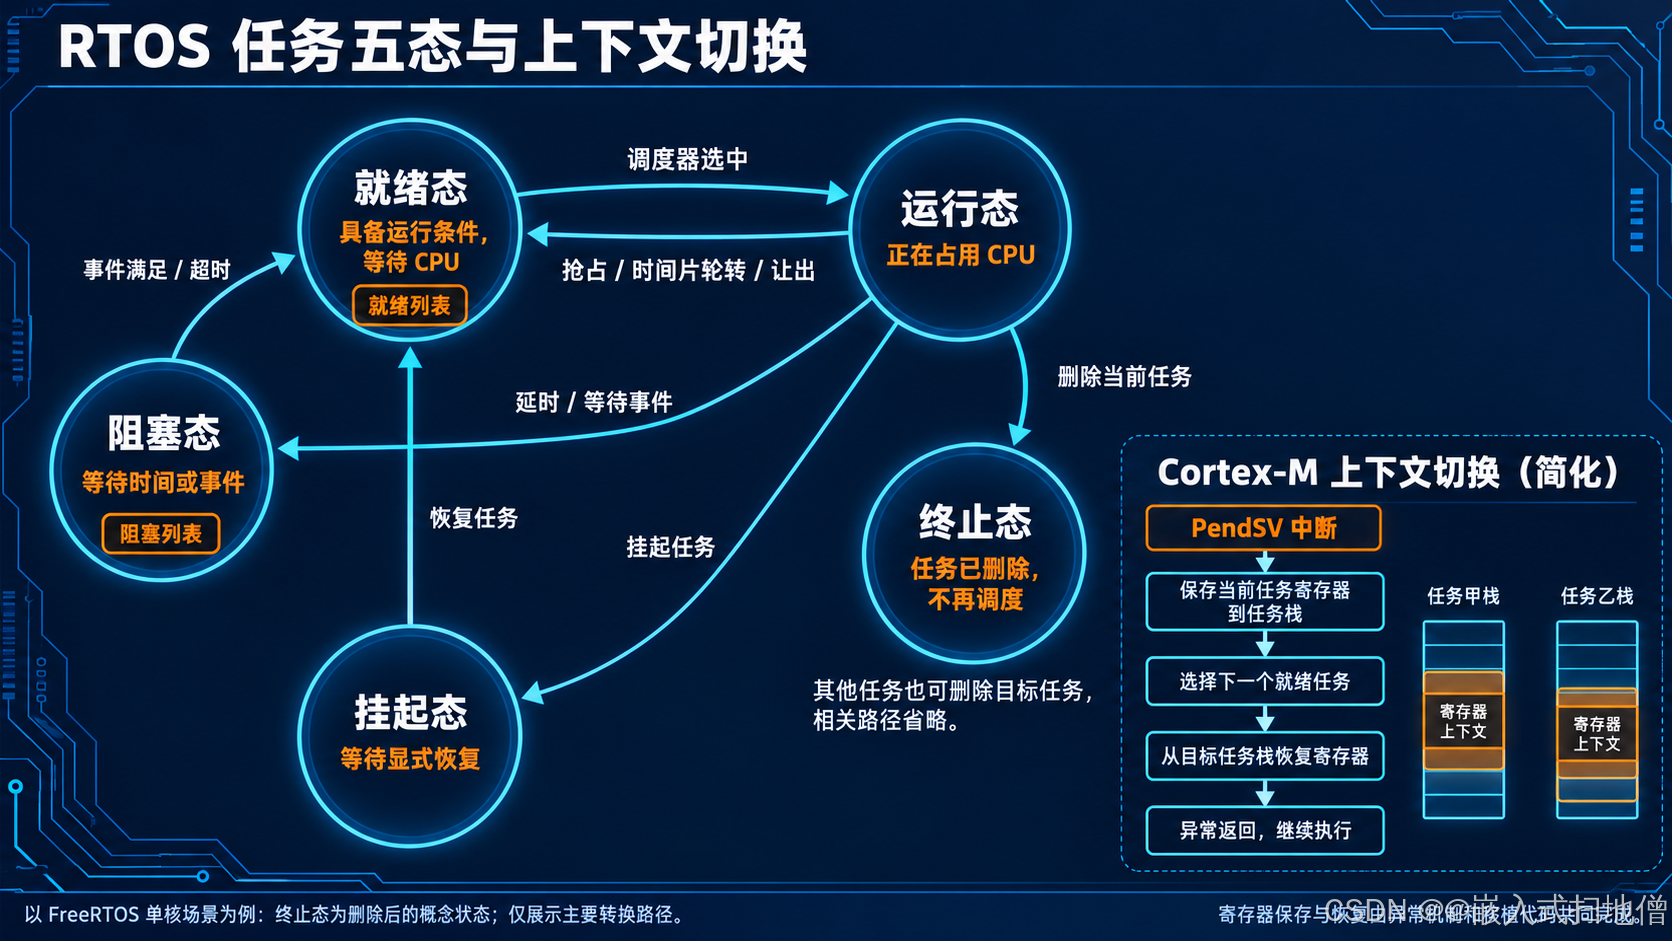
RTOS 任务通常存在 5 种核心状态,状态切换由调度器统一触发:
- 就绪态:任务已获得除 CPU 外的所有资源,等待被调度运行,就绪任务按优先级排序存于就绪列表;
- 运行态:当前正在占用 CPU 执行的任务,单核系统同一时间仅 1 个任务处于运行态;
- 阻塞态:任务因等待信号量、队列、延时、I/O 资源等主动放弃 CPU,被移出就绪列表,加入对应阻塞列表,等待事件触发后重新回到就绪态;
- 挂起态:任务被主动挂起(如调用 vTaskSuspend),无自动唤醒机制,必须调用 vTaskResume 才能回到就绪态,不参与调度;
- 终止态:任务执行完成或被主动删除,资源待回收,不再参与调度。
状态切换的核心触发条件包括:
- 任务主动调用延时、阻塞 API(如 vTaskDelay、xQueueReceive)时,从运行态进入阻塞态;
- 阻塞任务等待的事件到达(如延时时间到、队列收到数据)或超时发生时,从阻塞态进入就绪态;
- 任务调用 vTaskSuspend 时,从运行态 / 阻塞态进入挂起态;调用 vTaskResume 时,从挂起态进入就绪态;
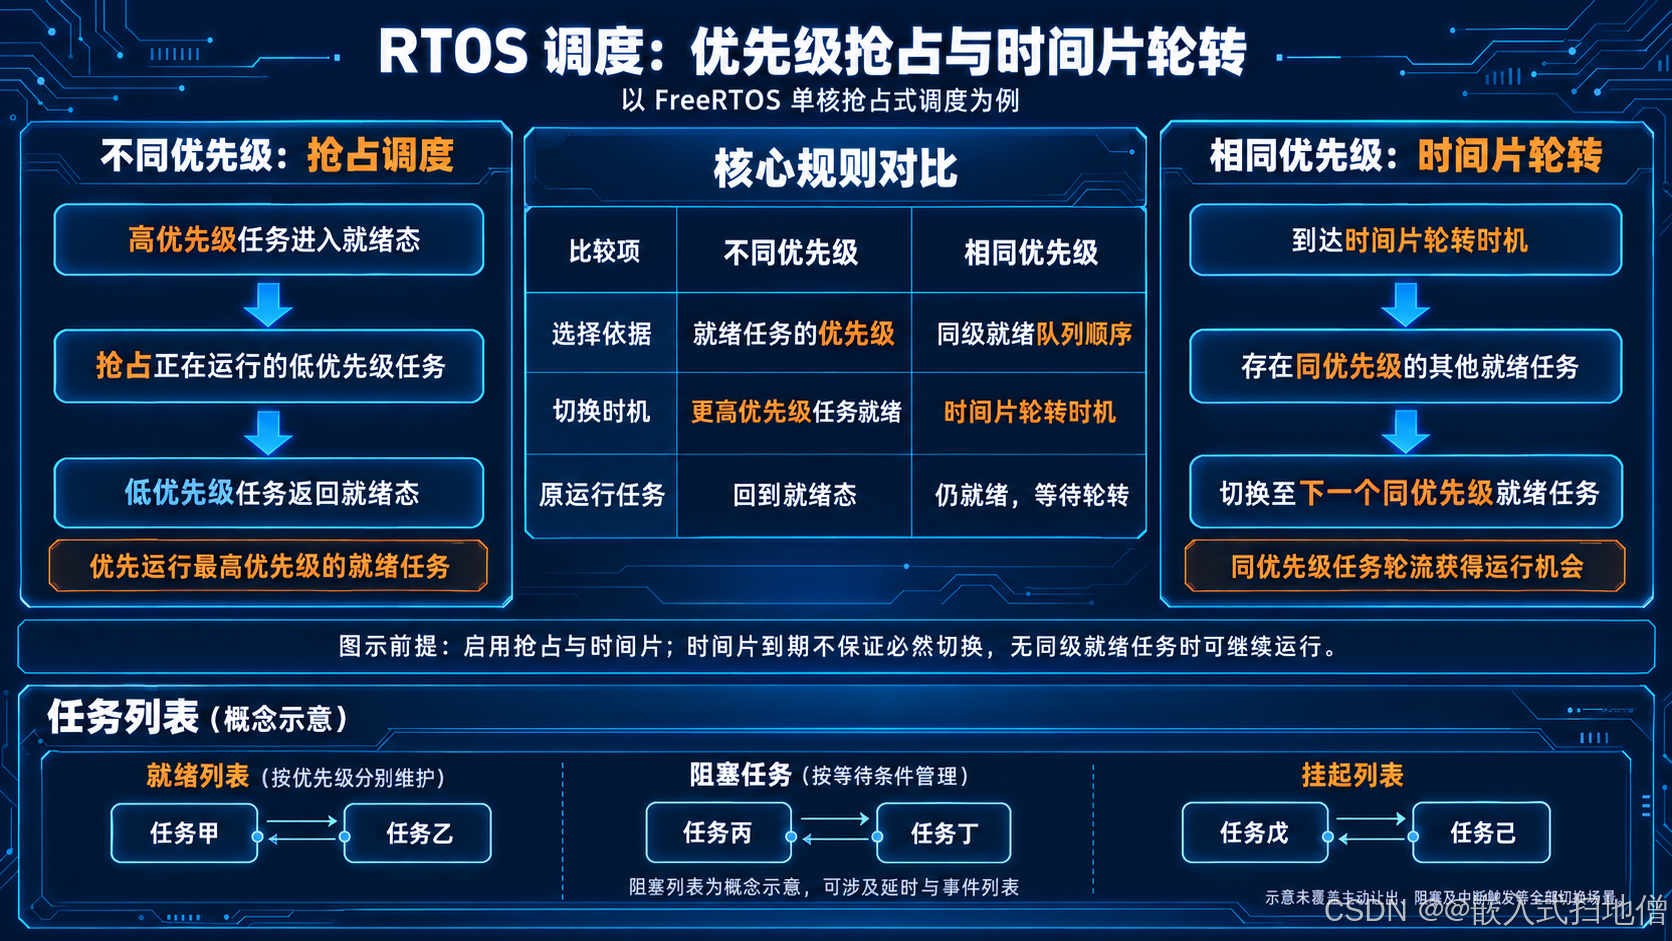
- 高优先级任务进入就绪态时,抢占当前运行的低优先级任务,低优先级任务从运行态回到就绪态,高优先级任务进入运行态;
- 同优先级任务时间片耗尽时(需开启时间片轮转配置),当前任务从运行态回到就绪态,调度器选择下一个同优先级就绪任务进入运行态;
- 任务调用删除 API(如 vTaskDelete)时,从运行态 / 阻塞态 / 挂起态进入终止态。
Cortex-M 架构下 FreeRTOS 调度器通过 PendSV 中断完成上下文切换:切换时先保存当前运行任务的寄存器上下文(R0-R3、R12、LR、PC、xPSR 以及浮点寄存器(若开启 FPU))到自身栈空间,再从待运行任务的栈中恢复对应寄存器上下文,最后更新当前运行任务指针,完成状态切换。
四、三道递进追问及答案
4.1 基础追问:RTOS 中哪些操作会导致任务从运行态进入阻塞态?
主要包括三类操作:
- 调用任务延时 API(如 vTaskDelay、vTaskDelayUntil)主动让出 CPU 等待时间到达;
- 等待内核对象资源且设置了非 0 超时时间,比如读空队列、获取未释放的信号量 / 互斥锁;
- 等待外部硬件事件且通过阻塞 API 等待(如等待外设中断置位的事件标志组)。
注意:调用 vTaskSuspend 会使任务进入挂起态,不属于阻塞态,挂起态无自动唤醒机制,必须主动调用恢复 API 才能回到就绪态。
4.2 进阶变形:同优先级任务的状态切换逻辑和不同优先级有什么区别?
不同优先级任务遵循抢占式调度规则:只要无中断关断、无调度器锁定,高优先级任务就绪后会立刻抢占低优先级任务的 CPU,被抢占的低优先级任务直接回到就绪态;
同优先级任务的调度规则由内核配置决定:默认开启时间片轮转调度(configUSE_TIME_SLICING=1)时,当前任务时间片耗尽后才会让出 CPU 回到就绪态,调度器选择就绪列表中下一个同优先级就绪任务运行,同优先级任务之间不会主动抢占;若关闭时间片轮转,则同优先级任务只有主动阻塞 / 挂起 / 删除时才会让出 CPU,其他同优先级任务无法获得运行机会。
4.3 实战综合:某项目中高优先级采集任务偶尔延迟 10ms 以上才执行,低优先级任务一直在打印日志,可能是什么原因?如何通过状态切换逻辑排查?
可能原因包括:
- 低优先级任务调用了关中断 / 关调度器的 API,关断期间调度器无法触发抢占,高优先级任务即使就绪也无法运行;
- 高优先级任务等待的资源(如互斥锁)被低优先级任务持有,且未开启优先级继承机制,发生了优先级翻转,低优先级任务长时间占用资源导致高优先级任务阻塞;
- 低优先级打印任务使用的串口驱动关中断时间过长,关中断期间 PendSV 中断无法触发,上下文切换被延迟;
- 高优先级任务本身存在大于 10ms 的阻塞操作(如过长的 vTaskDelay、等待超时时间设置过长)。
排查方法:
- 开启任务切换钩子(如 vApplicationTaskSwitchedIn、vApplicationTaskSwitchedOut),记录每个任务的切入切出时间点,统计高优先级任务从就绪到切入的延迟时间,确认延迟是否发生在就绪态阶段;
- 若延迟发生在就绪态:重点排查全局关中断 / 关调度的时长、串口等外设驱动的关中断时长,可通过在关中断入口出口记录时间戳统计最长关断时间;
- 若高优先级任务长时间处于阻塞态:排查其等待的内核对象持有者,确认是否存在优先级翻转问题,可添加互斥锁持有 / 释放的日志,或开启内核的对象跟踪功能;
- 也可使用 RTOS 内置的任务状态查询 API(如 eTaskGetState、uxTaskGetSystemState)定时采样各任务状态,定位高优先级任务异常阻塞的触发点。
五、最小验证实验
5.1 实验环境
Windows/Linux + FreeRTOS Simulator 或 STM32 开发板 + FreeRTOS v10+,也可直接使用在线 FreeRTOS 仿真环境。
5.2 实验代码
objectivec
#include "FreeRTOS.h"
#include "task.h"
#include <stdio.h>

/* 任务句柄 */
TaskHandle_t xHighTaskHandle;
TaskHandle_t xLowTaskHandle;

/* 高优先级任务:每500ms打印自身状态 */
void vHighPriorityTask(void *pvParameters) {
    for(;;) {
        printf("高优先级任务运行,当前状态:运行态\n");
        printf("高优先级任务调用vTaskDelay,即将进入阻塞态\n");
        /* 主动延时500ms,进入阻塞态 */
        vTaskDelay(pdMS_TO_TICKS(500));
        /* 延时结束后首先进入就绪态,被调度后才会运行到此处 */
        printf("高优先级任务延时结束,已被调度运行\n");
    }
}

/* 低优先级任务:循环打印,被抢占时输出提示 */
void vLowPriorityTask(void *pvParameters) {
    for(;;) {
        printf("低优先级任务运行,当前状态:运行态\n");
        /* 短延时,模拟业务处理,让调度器有机会切换 */
        vTaskDelay(pdMS_TO_TICKS(100));
    }
}

/* 任务切入钩子函数,可观察切换时机 */
void vApplicationTaskSwitchedIn(TaskHandle_t xTask) {
    if(xTask == xHighTaskHandle) {
        printf("[调度钩子] 切换至高优先级任务\n");
    } else if(xTask == xLowTaskHandle) {
        printf("[调度钩子] 切换至低优先级任务\n");
    }
}

int main(void) {
    /* 创建高优先级任务,优先级3 */
    xTaskCreate(vHighPriorityTask, "HighTask", 1024, NULL, 3, &xHighTaskHandle);
    /* 创建低优先级任务,优先级1 */
    xTaskCreate(vLowPriorityTask, "LowTask", 1024, NULL, 1, &xLowTaskHandle);

    /* 启动调度器 */
    vTaskStartScheduler();

    /* 调度器启动失败才会运行到此处 */
    for(;;);
    return 0;
}
5.3 操作步骤
- 修改 FreeRTOSConfig.h 配置:将 configUSE_APPLICATION_TASK_SWITCHED_IN 宏设为 1,确保 configUSE_TIME_SLICING 保持默认 1(开启时间片轮转);
- 编译代码并运行仿真或下载到开发板;
- 观察串口输出的日志序列。
5.4 预期结果
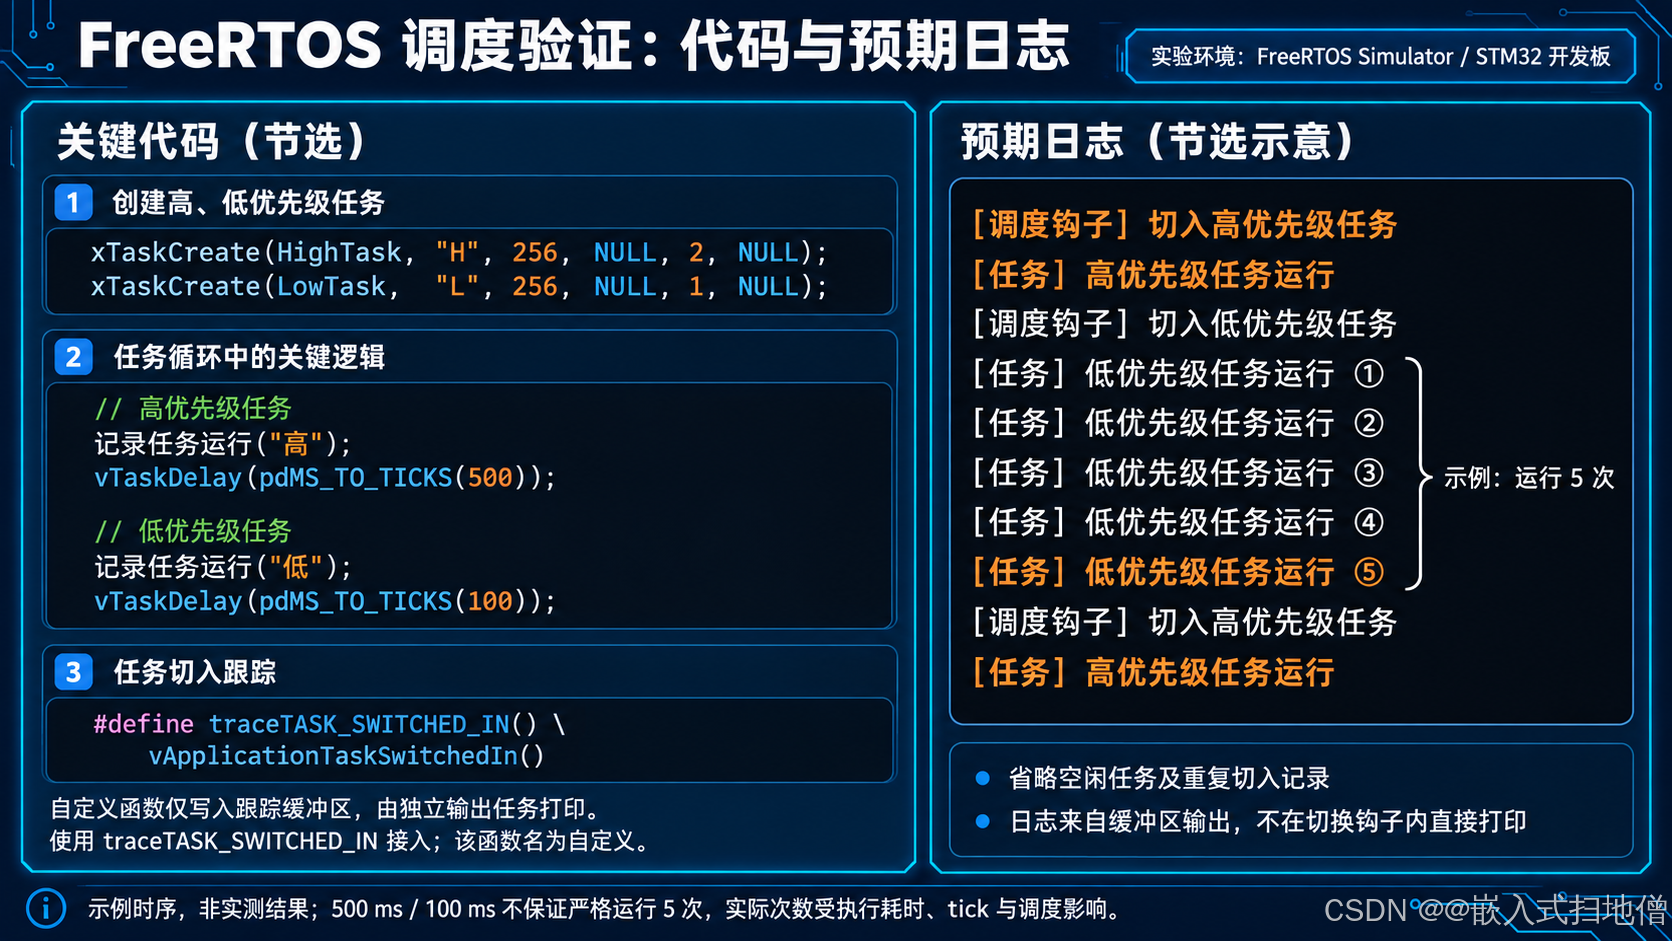
- 调度器启动后首先触发调度,钩子输出「调度钩子 切换至高优先级任务」,高优先级任务打印运行日志和即将进入阻塞态的提示,随后调用 vTaskDelay 进入阻塞态;
- 调度器切换到低优先级任务,钩子输出「调度钩子 切换至低优先级任务」,低优先级任务打印运行日志,之后每 100ms 延时结束后重新被调度,共运行 5 次左右(总计约 500ms);
- 500ms 延时到后,高优先级任务从阻塞态进入就绪态,立刻抢占低优先级任务,钩子输出「调度钩子 切换至高优先级任务」,高优先级任务打印「高优先级任务延时结束,已被调度运行」的日志;
- 上述过程循环往复,符合抢占式调度的状态切换逻辑。
六、实战总结
核心考点:RTOS 的 5 种核心任务状态定义、各状态之间的切换触发条件、抢占式调度与时间片轮转调度的差异、上下文切换的底层实现。
核心结论:状态切换的本质是调度器对任务所属链表的移动 + 上下文的保存恢复;高优先级任务就绪后会立刻抢占低优先级任务(无中断关断、无调度锁的前提下);阻塞态任务必须等待事件触发或超时才能回到就绪态,挂起态必须主动调用恢复 API 才能回到就绪态,二者均不会参与调度。
易错点:不要混淆任务挂起和阻塞,挂起无自动唤醒机制,而阻塞有明确的等待事件或超时时间;同优先级任务默认开启时间片轮转时只有时间片耗尽时才会切换,关闭时间片轮转时只能主动让出 CPU;上下文切换依赖 PendSV 中断实现,关中断会延迟切换。
实战建议:结合 FreeRTOS 或 UCOS 的源码看就绪列表、阻塞列表、挂起列表的操作逻辑,动手写任务切换的实验验证不同场景下的状态流转,遇到调度异常时优先从状态切换的触发条件入手排查。