主动光深度相机在户外失效,多数时候不是算法崩了,而是接收端被太阳光"淹没"了。太阳在近红外波段依然有可观的辐射,这部分辐射会与主动光一起进入镜头、一起在传感器上积分,直接拉低深度图案的信噪比。本文只讨论硬件侧的四类手段:波长选择、窄带滤光、曝光与脉冲同步、结构与温漂,以及它们之间的耦合关系。
一、问题定义:背景光如何吃掉深度图案
主动光方案的工作链条是"发射---反射---接收---解算"。发射端在近红外波段投射已知图案或调制光,接收端测量返回光强或飞行时间,再据此得到深度。太阳是一台宽带、高强度、且方向不定的近红外光源,它的辐射会叠加在返回信号上。
从信号的角度看,接收到的总量是"目标返回的主动光"与"背景光"之和。背景光不携带深度信息,却同样占用传感器的动态范围和曝光时间预算。当背景光强到一定程度,主动光图案的对比度被压缩,解算出的深度图就会出现空洞、噪点与局部错误值。这属于典型的信噪比问题,而不是标定或算法参数问题------先在光路上解决,比在下游反复调参更有效。
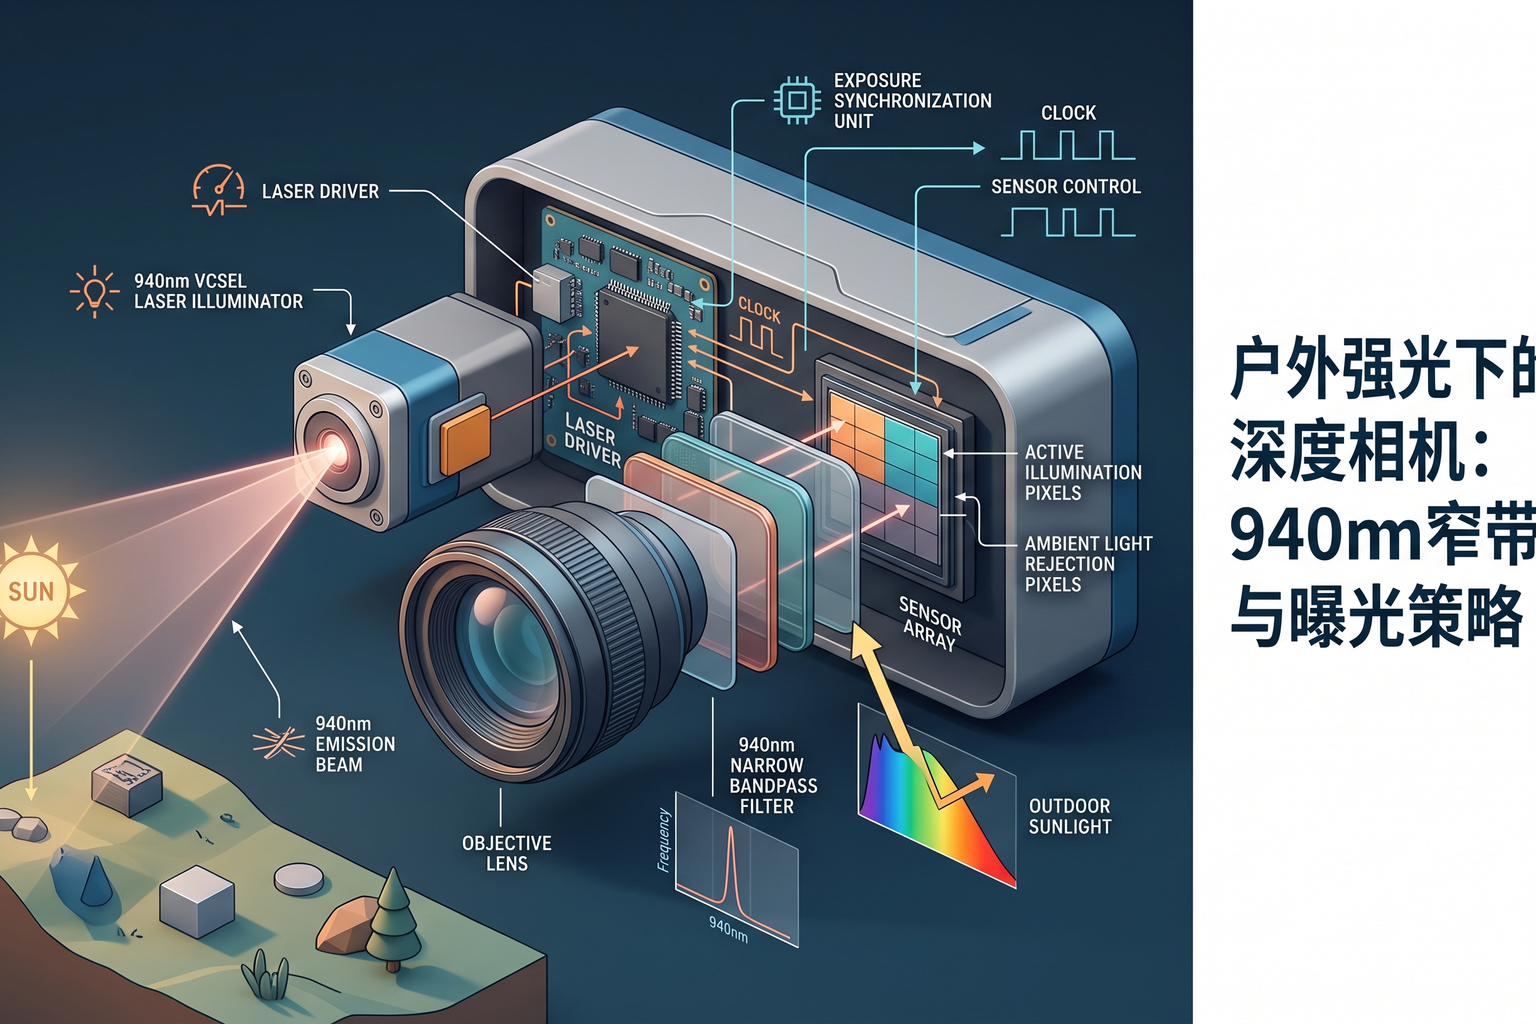
需要区分的是"背景光降低对比度"与"环境光被误判为信号"这两种情况。前者是所有主动光方案共有的问题;后者与解算方式有关,例如基于相位或飞行时间的方案与基于图案的方案,对非调制光的敏感程度并不相同。硬件侧的通用思路是一致的:减少进入接收端的环境光总量,并让有效信号的瞬时强度远高于背景。
二、波长的取舍:940nm 与 850nm
太阳的近红外辐射并非均匀分布。常见的 850nm 主动光所在波段,太阳背景相对较强;换到 940nm,背景辐射会明显更低。把主动光挪到更"安静"的波段,等价于在不改变信号的前提下降低干扰。
代价集中在器件效率上。硅基图像传感器在 940nm 的量子效率低于 850nm,VCSEL 在 940nm 的电光转换效率同样会下降。也就是说,同样的电功率换回来的光更少。要维持原有的信噪比,只能提高峰值功率,随之而来的是功耗、散热、体积与眼安全约束。
因此"波长越长越好"并不成立。更准确的表述是:在给定的功耗与散热预算下,选择一个使"背景光水平"与"器件效率"乘积最优的波长;这个最优点随场景、距离与目标反射率而变。
三、窄带滤光片:带宽、中心波长与入射角蓝移
窄带滤光片置于镜头之前,只允许中心波长附近很窄的一段光通过,其余波段的太阳辐射被带外抑制挡掉。带宽越窄、带外抑制越强,进入传感器的背景光就越少。这是户外主动光相机最直接、也最常用的一道硬件防线。
设计上有两个参数必须一起定:中心波长要与光源波长对齐,带宽要与光源的光谱宽度、以及工作温度范围匹配。带宽收得过窄,会把光源本身的波长漂移挡在外面;放得过宽,带外抑制又不够。
更容易被忽略的是入射角效应。干涉型窄带滤光片的透过峰随入射角增大而向短波方向偏移(蓝移)。广角镜头下,视场边缘的入射角显著大于中心,于是中心视场透过率正常、边缘视场透过峰已经偏出光源波长,表现为画面四角信号变弱、深度缺失。工程上的处理方式包括按视场角做中心波长预偏置、采用角度容忍度更高的膜系设计,或对边缘视场单独做补偿。
四、曝光与脉冲同步:把积分时间压到最短
抗强光最有效的手段,其实是从时间维度上"少收光"。
让曝光窗口与主动光脉冲严格同步:传感器只在光源发光的那一小段时间内累积电荷,其余时间处于不感光状态。曝光时间越短,背景光能积分的窗口越小;同时主动光在脉冲期间的瞬时功率可以做得远高于平均值,返回信号相对背景的对比度因此显著提升。
这条路径的工程难点在时序。曝光与脉冲必须在时间上对齐,抖动、延迟与走线差异都会让主动光落到曝光窗口之外,白白消耗功率却不产生信号。所以同步精度、触发延迟的一致性、以及温度引起的时序漂移,都需要纳入设计。
从时序设计上看,可调的自由度包括脉冲宽度、脉冲峰值功率、曝光窗口长度以及两者之间的相位关系。把曝光窗口收得比脉冲更短,可以让背景光的积分时间进一步被压缩,但会牺牲一部分主动光能量,需要在信噪比与信号总量之间找平衡。此外,触发信号的走线延迟、器件内部的固定延迟与温漂引起的延迟变化,都会直接体现为对齐误差,因此这类方案对时钟一致性与链路延时标定的要求高于普通成像方案。
五、HDR 与高动态场景
户外场景的动态范围往往极大:同一幅画面里,既有被太阳直射的高反射目标,也有处于阴影或逆光中的低反射目标。单一曝光很难同时兼顾------按亮部曝光,暗部没有信号;按暗部曝光,亮部饱和。
常规做法是多曝光合成(HDR):在极短曝光与较长曝光之间取若干档,把亮部与暗部的有效信息拼起来。但它并非没有代价:多帧之间若目标或相机在运动,就会出现拖影与重影,深度图在边缘处尤其明显。是否启用、用几档曝光、如何在运动与动态范围之间取舍,取决于应用场景中是否存在快速移动的物体。
六、结构、镀膜与温漂
光路和时序之外,机械与热学设计同样参与这场抗光战。
镜筒前端的遮光罩抑制斜射杂散光,减少不经过目标、直接从侧面进入镜头的辐射。镜片镀膜决定镜片表面对杂散光的抑制能力与自身的透过率。温度则会同时影响两件事:激光器的发光波长会随温度漂移,窄带滤光片的中心波长也会随温度漂移。两者一旦错开,重合度下降,系统透过率随之下降,表现就是"刚开机正常、在太阳下晒一段时间后变差"。
因此户外产品通常要做温漂补偿,或对光源与滤光片做温度协同管控,并以全温区而非单点常温来评估性能。
七、典型失效模式与排查顺序
现场遇到的"户外不灵"通常可以归到几类,排查顺序建议从光路往电路走。
第一类是整幅深度图同时变差,空洞与噪点均匀分布,且与太阳方位关系不大。这多半是整体信噪比不足:主动光功率偏低、滤光片带宽偏宽,或曝光窗口偏长,把大量背景光一起收了进来。优先复核曝光与脉冲的对齐关系,再复核光源功率预算。
第二类是深度图中心正常、四周明显变差,且太阳越斜越严重。这是入射角蓝移的典型特征------视场边缘的滤光片透过峰已经偏出光源波长。处理方向是按视场角做中心波长预偏置或更换角度容忍度更高的膜系,而不是简单加大光源功率。
第三类是"开机正常、晒一会儿变差",随温度升高单调恶化。这是激光波长与滤光片中心波长因温漂错开的信号,需要从温漂补偿或温度协同管控入手。
第四类是只在逆光或高对比场景出现,表现为亮部附近深度缺失、暗部噪点大。这属于动态范围不足,考虑多曝光合成,同时评估场景中是否有快速运动物体,避免引入拖影。
第五类是画面出现周期性条纹或局部明暗带,与光源调制频率相关。这通常是主动光与卷帘曝光、或外界光源(如其他设备的调制光)之间的拍频与干扰,需要从曝光方式与时序隔离上处理。
把现象与成因对应起来,比盲目叠加硬件手段更省时间。多数时候,先确认"漏进来的光是从哪条路径进来的",再决定动光源、动滤光片还是动时序。
八、工程选型对照
| 手段 | 作用点 | 主要收益 | 主要代价 |
|---|---|---|---|
| 主动光移至 940nm | 光源波长 | 太阳背景辐射更低 | 传感器量子效率与 VCSEL 效率下降,需更高峰值功率 |
| 窄带滤光片 | 接收光路 | 带外环境光被压制 | 大入射角下中心波长蓝移,边缘透过率下降,需角度补偿 |
| 曝光与脉冲同步 | 时序控制 | 背景光积分窗口缩短,信噪比提升 | 对时序抖动敏感;峰值功率带来散热与眼安全压力 |
| 多曝光合成(HDR) | 动态范围 | 逆光与阴影可兼顾 | 运动物体拖影与重影 |
| 遮光罩与镀膜 | 结构 / 光学 | 抑制斜射杂散光 | 体积、成本与装配复杂度 |
| 温漂补偿与温控 | 全链路 | 光源波长与透过峰长期对齐 | 需要额外标定或控温开销 |
需要强调的是,这几项并非互相独立的选项,而是相互耦合的整体。滤光片能把窗口收窄,但如果曝光窗口没有对齐脉冲,背景光照样会在积分期内进来;曝光对齐了,若激光波长与滤光片中心波长因温度错开,有效信号同样进不来。评估一套户外深度相机方案时,更有效的问法是:这四件事有没有被放在同一个设计预算里一起算过,而不是单独看某一颗器件的指标。
【备选标题】
- 户外强光下的深度相机:940nm 窄带与曝光策略
- 940nm 窄带滤光与曝光同步:户外深度相机的抗光硬件路径
- 太阳背景光下的主动深度:波长、滤光、曝光与温漂