完整代码,附下载链接欢迎交流,但请勿翻卖
文章目录
程序介绍
概览
程序为三维RRT路径规划与TDOA定位算法。路径规划部分采用RRT快速随机树,定位部分采用 TDOA 量测模型。TDOA部分包含到达时间差量测、粗网格初值和Gauss-Newton迭代
路径规划模型
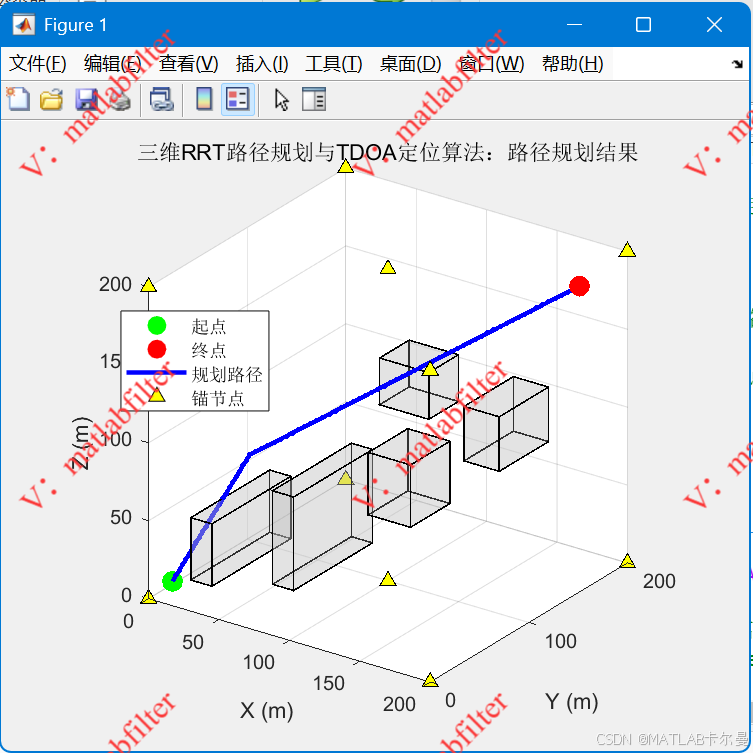
程序采用RRT算法,在三维连续空间中随机采样、寻找最近树节点,并沿采样方向扩展固定步长。每一条新增线段都会与长方体障碍物做碰撞检测,最终回溯树节点得到三维避障路径。
量测模型
TDOA量测使用第一个锚节点作为参考站,观测量是目标到其他锚节点与参考锚节点的距离差。
程序先通过粗网格搜索得到初值,再使用Gauss-Newton迭代最小化TDOA距离差残差。
运行结果
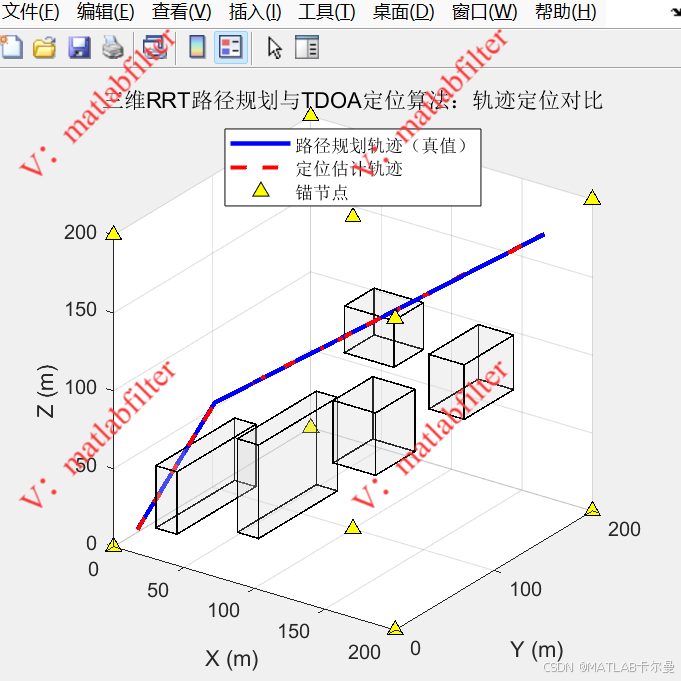
运行代码后,程序会完成三维RRT路径规划与TDOA到达时间差定位仿真。程序先在三维空间中生成避障路径,再沿路径点模拟 TDOA 量测,并计算定位估计轨迹和误差统计。
真实截图
路径规划结果图:
路径规划轨迹与定位估计轨迹对比图:
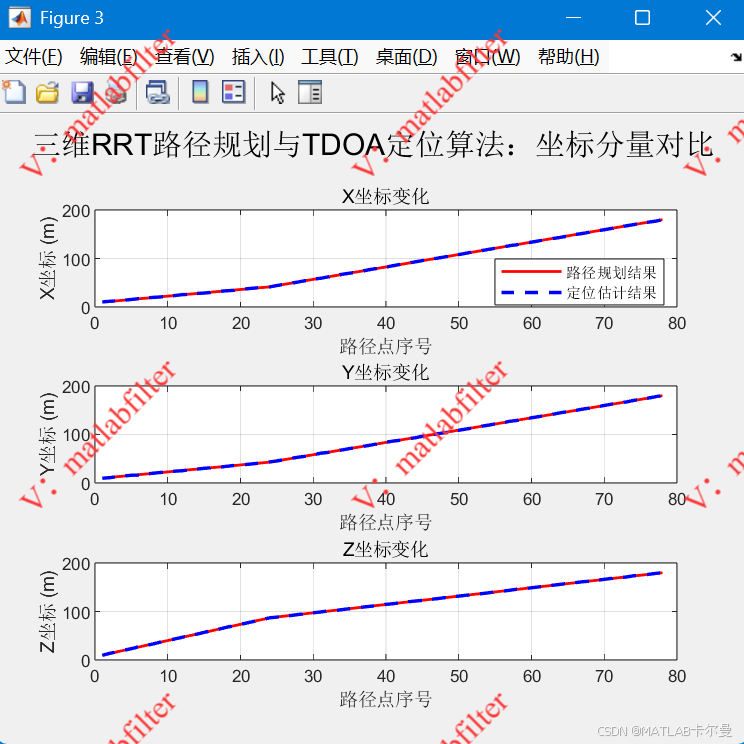
各坐标分量随路径点序号变化曲线:
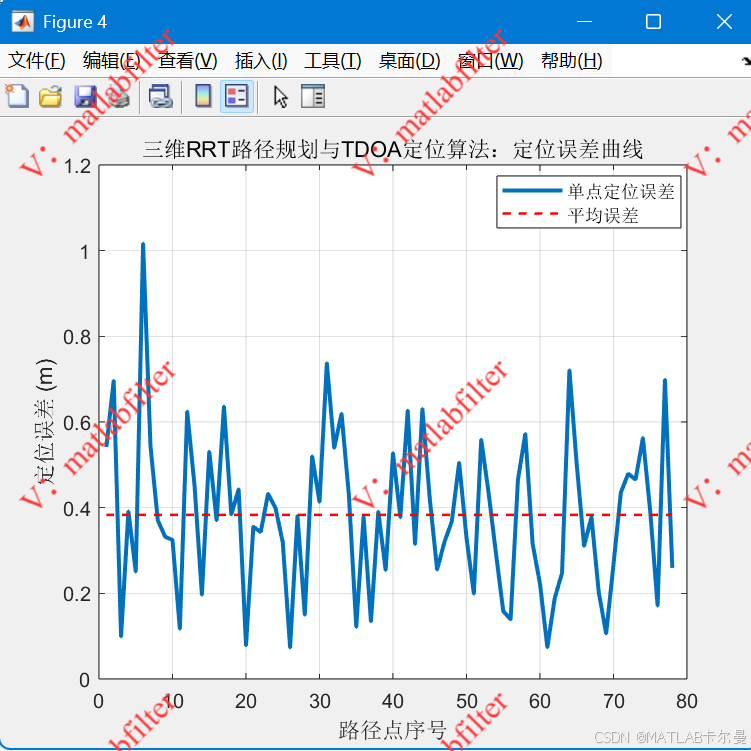
定位误差曲线:
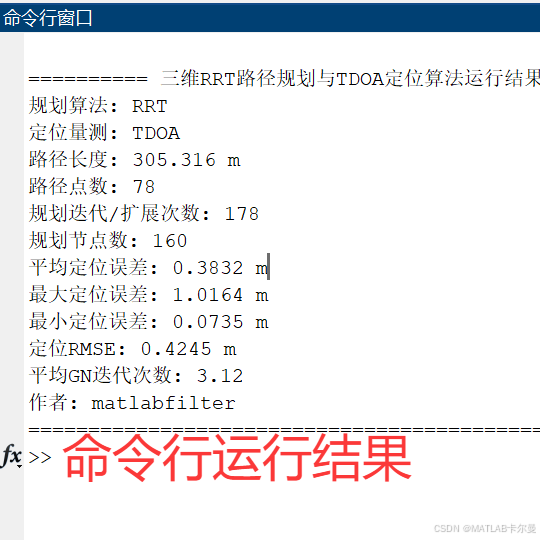
命令行会输出路径长度、路径点数、规划迭代次数、平均定位误差、最大定位误差、最小定位误差和RMSE等统计结果。
MATLAB源代码
部分代码如下:
matlab
%% 三维RRT路径规划与TDOA定位算法
% 作者: matlabfilter
% 2026-09-16/Ver2
%
% 程序流程:
%   1. 完成RRT三维采样路径规划,将规划路径点作为运动轨迹真值;
%   2. 在每个路径点处模拟TDOA量测;
%   3. 使用本脚本对应的定位模型估计路径点位置;
%   4. 使用普通figure窗口绘制规划轨迹、定位轨迹、坐标分量和误差曲线。

clear; clc; close all;
rng(0);

%% 参数设置
algorithmName = '三维RRT路径规划与TDOA定位算法';
measureName = 'TDOA';
sigmaTdoaRange = 0.45;     % TDOA距离差噪声,单位m
maxGnIter = 14;            % Gauss-Newton最大迭代次数

%% 路径规划
[rawPath, anchors, mapLimit, obstacles, planStats] = planRrt3D();

%% 沿规划轨迹进行定位仿真
[estPath, posErr, iterUsed] = runTdoaLocalization3D(rawPath, anchors, sigmaTdoaRange, maxGnIter, mapLimit);

%% 结果绘图与输出
plotPlanningResult(rawPath, anchors, mapLimit, obstacles, algorithmName);
plotLocalizationResult(rawPath, estPath, anchors, obstacles, mapLimit, algorithmName);
plotCoordinateResult(rawPath, estPath, algorithmName);
plotErrorResult(posErr, algorithmName);
printSummary(rawPath, posErr, iterUsed, planStats, algorithmName, measureName);更多完整代码:https://download.csdn.net/download/callmeup/93455600
如需帮助,或有导航、定位滤波相关的代码定制需求,可从个人主页左侧联系我