100BASE T1以太网实时控制的危机V3.21
------辅助自动驾驶难达标
2026-6-11
杨福宇 yfy812@163.com 2026-5-28
摘要:在100BASE-TX以太网中,由于硬件的制造公差与EMI的联合作用,以及判错手段的无奈,引起恢复时间超长。与它不同,100BASE T1车载以太网恢复时间超长的主要原因是在协义设计本身的疏漏上。1)在ISO 7637-3波形2a,2b辐射干扰下会形成共模干扰变为差模干扰,最终产生LINK DOWN,这是以前研究中未讨论的问题。2)在现有设计中,LINK UP时发生了link down参数loc_rcvr_status =not OK事件,也要等1406ms(主节点),或656ms(从节点)才会启动重建。这个时间已远超功能安全的允许值。3)100BASE T1车载以太网link down之后是不启动Auto-negotiation的,而是启动称为Force mode 的重建过程。这个重建的主要组成是解码器的同步,而解码器的同步是在主节点发送SEND-I时进行,这里必须有收发节点双3态symbol的同步,因此要规定同步起点,否则重建将永不成功,原协议未加规定,使重建成功率降到1/2。4)100BASE-T1是设计为全双工的,即主从节点同时收发,如果传送电缆上有性能恶化或辐射干扰,那么同一媒体二边的主从节点接收会同时产生LINK DOWN的条件。这一点未被过去研究提及,所以设计留下了巨大隐患。5)按规定,LINK-STATE=FAIL时是不能发送的,主/从节点也就都无法实施Force mode的训练,这就进入了互锁的状态,无限时长的停止服务,这是严重的故障了。6)在100base-T1中由于扰码器变换机制不能防止连续相同位的出现,会造成的连续20个甚至更多相同位。连续过多个相同位会造成总线电平偏移,减少后续变化的幅度,造成传送出错,在CAN中规定是每5个相同位加一个填充位,在CAN XL中规定是每10个相同位加一个填充位,,20个连续位就可能出错。它出现的概率为2^-20=9.5e-7。在没有外来干扰时的假设下,以每帧8000symbol估算的话,连续20位发生的区间数有~8e3 个,帧错率就是8e3*9.5e-7=7.6e-4,而按每帧120μs计,每小时3e7帧,这意味着失效率=2.2e3/h。即使没有外来干扰,平均1.6秒会出1次错。
100base-T1的重建link需时受上述缺陷影响,造成长期停止通信,不能满足实时控制功能安全要求的时限要求,以及数据完整性要求,必须改进。改进的方向是去掉link down状态,改掉扰码器设置,消除连续相同位的发生,加强报错重发机制。
改进时机紧迫,我国新能源与网联车正处于域控制器架构大规模量产的前夜,一旦定型,底层缺陷将被固化至数百万辆车中,召回改造成本不可估量;二是先行动者拥有定义标准的话语权,可避免重蹈尼康在光刻机路线上的被动局面。这也是我们创新的机会,是我们可建的的护城河。技术创新的潮流浩浩荡荡,顺之者昌,逆之者亡。
关键字:以太网,link down, TSN, 光纤网,功能安全,汽车电子
功能安全的要求:1)故障率<10-7/h;2)应用的FDTI(故障探测时间) + FRTI(故障响应时间)<故障容错时间间隔FTTI=100-200ms)。如果车内通信不能满足上述要求时,应用就建在沙滩上了。
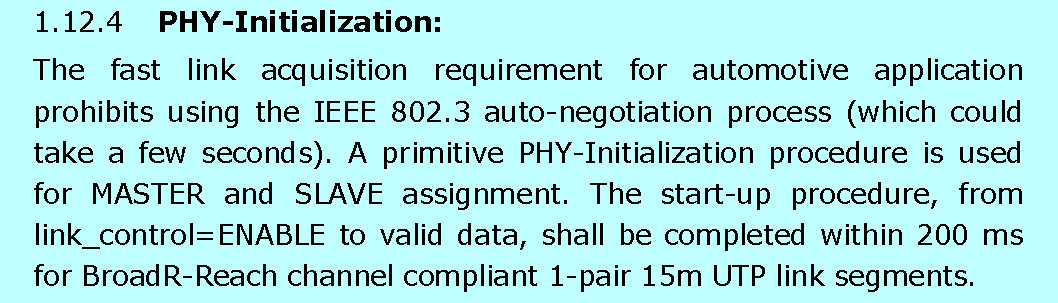
以太网通信最基本的是它的物理层(PHY)要正确、不停顿地工作,物理层由许多模块构成,其中有一个模块叫扰码器,它的作用是将输入的位流极性打乱(扰码)然后送到电缆上,其主要功能不是加密,而是将送到电缆上的信号功率频谱平摊,以免从电缆无线发射的功率太大,影响到附近工作的设备。接收接点要对收到的信号进行解码以恢复真正要传送的信息。这样就要求解码器与扰码器严格同步,不同步就会一直错下去。扰码器的设置引入了解码器位流"对齐"的要求:即1)它们的时钟要完全同步,不能漏一步,时间上要同步,2)移位时不能出值错,它们的状态要相同。训练过程中有电磁干扰或开始状态错开1个symbol时,解码器也是不会同步的。这种情况便是脱链了,是LINK DOWN的来源之一。100base-T1的LINK重建需要200ms(博通标准 V3.2版)甚至更多,在重建未完成时新的干扰又来了,可能延续达500ms甚至更长。第2个问题是通信数据出错时没法及时重发,数据延迟造成丢帧,在数据不足下,AI判断的可信度下降.依赖AI的控制就成未知的黑箱操作。在汽车应用中要确保通信正确、准时,安全才有保障。
P19/88 重建时间200ms的出处:
1.RS(Radiate Susceptibility) 的影响
本文考虑辐射干扰ISO7637-3的影响,由于制造技术的局限,差分传输电缆上的器件参数有不对称性(目前还不能把对称性改得更好),这个参数不对称性会引起共模干扰电压转为差模干扰信号,造成通信出错,这是协议设计时未提及的。
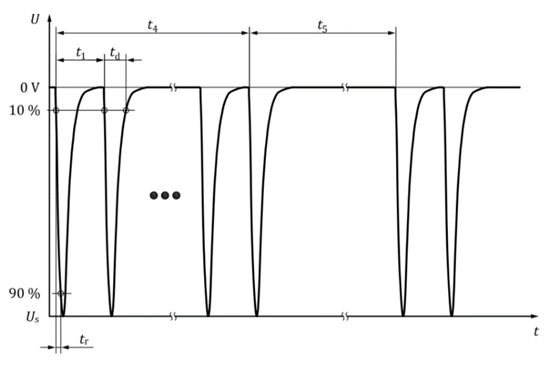
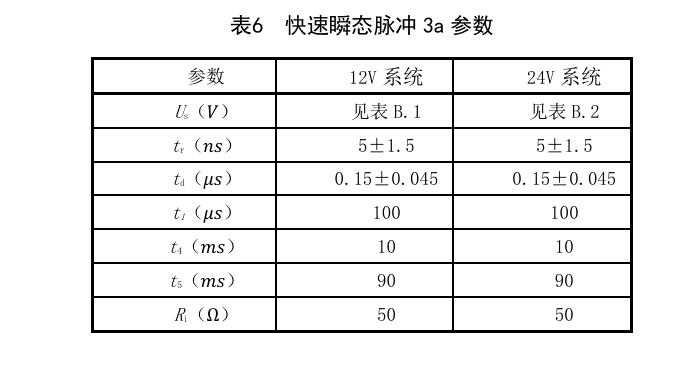
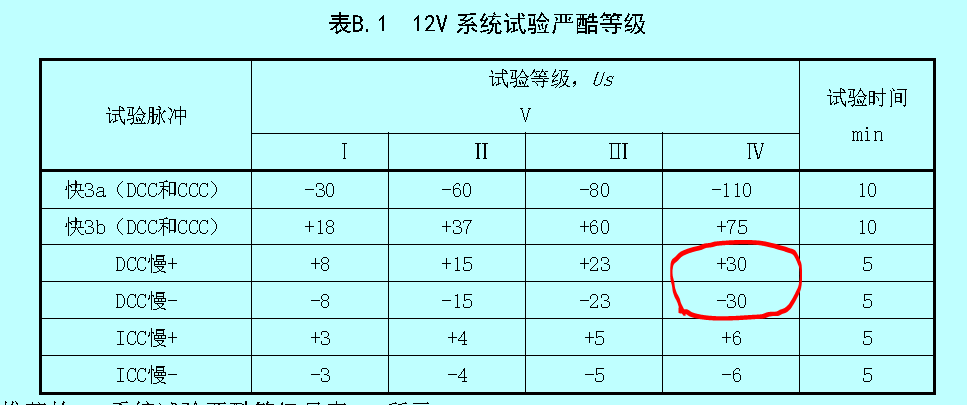
国标GB/T 21437.3-2021道路车辆 电气/电子部件对传导和耦合引起的电骚扰试验方法 第3部分:对耦合到非电源线电瞬态的抗扰性 (对应ISO7637-3-2016)有对辐射传递的电磁干扰规定。例如对12VD电池系统。测试方法规定的到达被测对象DUT的波形2a为峰值30v,脉宽50μs(DCC法),波形3a峰值max-110v(DCC法,CCC法),脉宽0.15μs。波形3b峰值max75v(DCC法,CCC法),脉宽0.15μs。
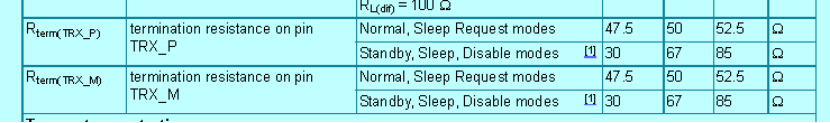
100BASE-T1是很容易出错的。例如TJA1100收发器输入阻抗的差就会将共模变为差模有输入阻抗容差±5%,它会导致出错,下面加以分析。
TJA1100数据手册 P39/52
1)对快速的ISO7637-3,3a,3b 干扰
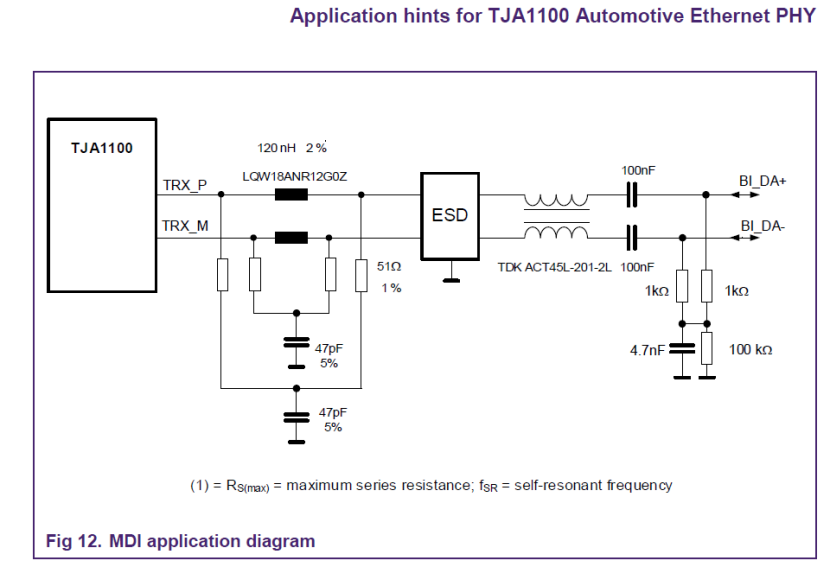
在ISO7637-3,3a,3b干扰的主要频率16M下,隔直电容100nf的阻抗Z=0.1Ω,可以忽略不计,同极性的共模干扰经过200μH共模电感时在铁芯中的磁通是同向的,只要没有饱和就可以分别计算回路动特性。
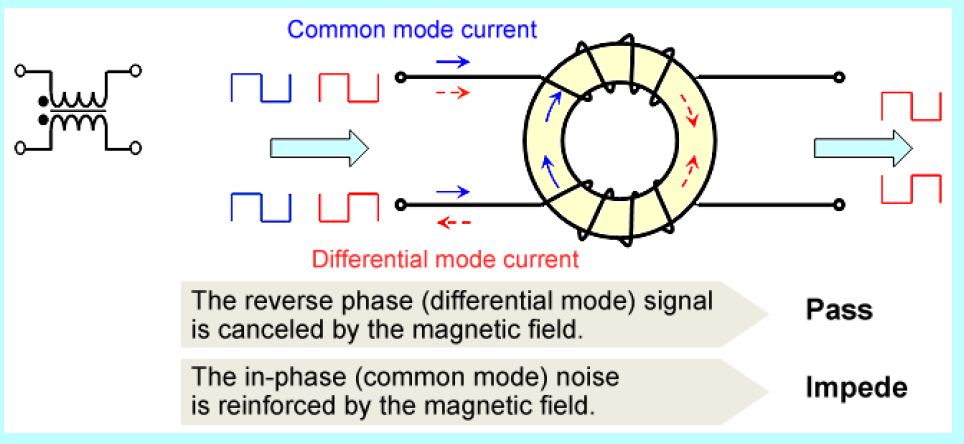
200μH共模电感在16M时的感抗接近20KΩ。耦合阻抗为 R~14K@16M(参见d:/auto/ccc paper TMEC...: Niels Lambrecht , H. Pues et Approximate coupling resistance deduction for ISO 7637-3 Capacitive Coupling Clamp Test, ,可推算出),P,N二个线圈並联,于是分到电压25V@共模干扰源60V(该文中模拟与实测结果均证实)。以下就以共模干扰源60V、共模电感前分得25V分析(实际上ISO 7637-3,3a的幅度最大要110V,3b的幅度最大要75V),。
图中120nH低通滤波器的感抗比200μH共模电感的感抗小1000倍,故可忽略不计,此时耦合的干扰电压VIN就由3个环节构成:100nf隔直电容上的变化VC,200μH共模电感上的变化VL,以及收发器输入阻抗(47.5Ω/52.5Ω)上的变化Vout。设最终电流imax=Vout/R.。
设电流从 0 增长到imax=Vout/R的低频线性近似为电流i=imax/Dtt,其中imax/Dt代表斜率,Dt是imax考察段的结束时间。电容上的电压增量为:VC=1/C ∫idt=1/C*∫(imax/Dt* t)dt=1/Cimax/Dt/2 t2。结束时t=Dt,有VC= imaxDt/2C。
而VL=L di/dt=Ld(imax/Dtt)/dt=L imax/Dt
所以
VIN=VC+VL+Vout=Imax(Dt/2C+L/Dt+R)
Vout/VIN=R/R+L/Dt+Dt/2C
若按ISO 7637-3,3a的上升沿,Dt=td=5nS,则有
L/Dt=200×10−6/5×10-9=4 ×104Ω
Dt/2C=5×10−9/2/(100×10−9)=2.5× 10−2Ω
Vout1=52.5/52.5+40000+0.025VIN=0.001310VIN
Vout2=47.5/47.5+40000+0.025VIN=0.001186VIN
差模输出Vc2d=0.00013VIN
在VIN=25V时Vc2d=0.00325V可以忽略不计。
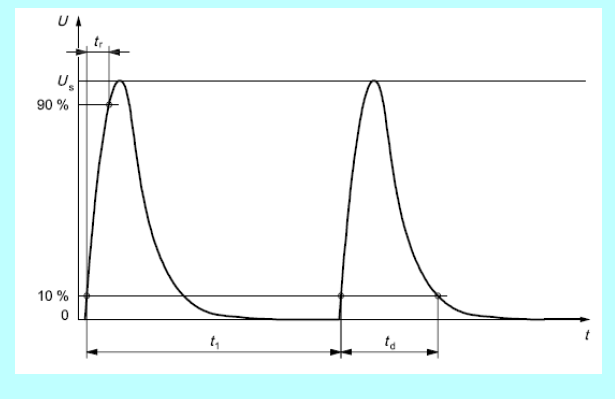
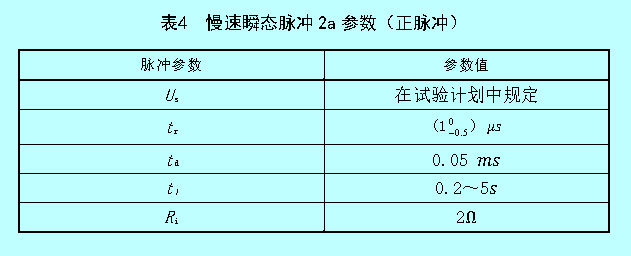
可是,ISO 7637-3,2a波的宽td=50μs。按近似三角形,经5μs后输入的波幅=90%VIN,如果取Dt=5μs时波幅=90%VIN,便有:
L/Dt=200×10−6/5×10-6=4 0Ω
Dt/2C=5×10−6/2/(100×10−9)=25Ω
Vout1=52.5/52.5+40+25VIN=0.4468VIN
Vout2=47.5/47.5+40+25VIN=0.4222VIN
差模输出Vc2d=0.0246VIN
在用直接电容耦合法(DCC)校正导线上的干扰时,幅度是30V,与电感钳耦法的6V是不同的:电感法测的是DUT线间磁力线空洞面积耦合的干扰,而电容法测的是通过杂散电容耦合的干扰,它们涉及二种不同的干扰路径,不是可以互相替代的。
在VIN=30V*90%时Vc2d=0.664V就不可以忽略了(实际上只要Vc2d>0.25V就会发生误码了)。
(参考PAM3输出得切换点见d:/ethernet/100base-t1/100base-t1-ethernet -Lecroy Application Note: Fundamentals of 100Base-T1 Ethernet. July 21,2020 p2/5可见±1的分界线为0±250mV。)
ISO 7637-3,2a的5μs持续时间=5000/15symbol=333symbol。这个差模干扰造成PAM3译码输出(-1.-1)或(1,1)【取决于R1\R2在哪个输入口】的概率极大,而PAM3=(-1,-1)或(1,1)对于数据,它会造成2T/3B译码的错误;用作帧开始和结束的控制码SSD和ESD的(0,0)也将出错,它会在LINK重建中产生出错循环。
2.100BASE-T1 LINK重建时长的不确定性
这一章的依据是 OPEN Alliance BroadR-Reach (OABR) Physical Layer Transceiver Specification For Automotive Applications V3.2 June 24th, 2014 。
1)PMA接收信号质量:
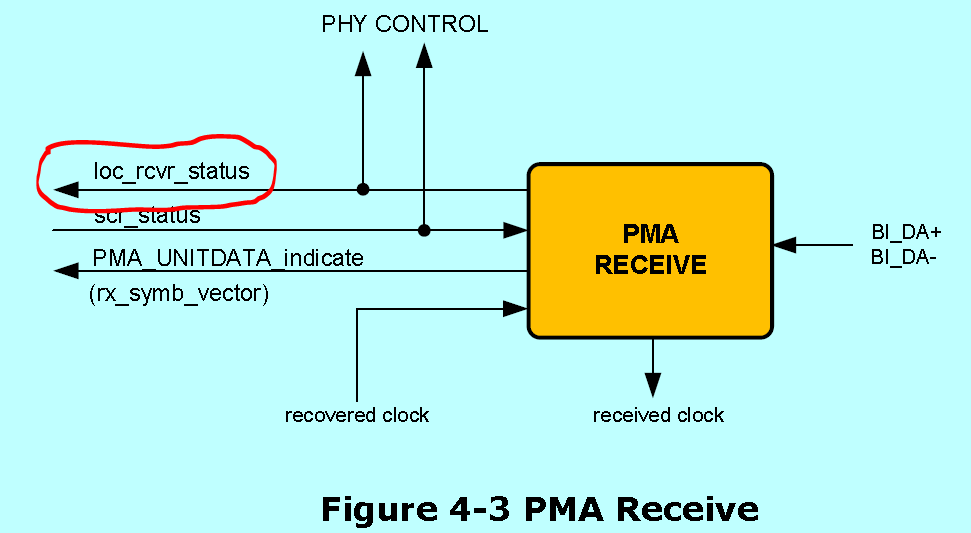
起决定性作用的是参数loc_rcvr_status,如果它not OK,就会LINK DOWN。这个参数在后面的控制流程图中可以见到。
P59/88 loc_rcvr_status的来源
2)loc_rcvr_status的产生:
PMA中loc_rcvr_status如何实现未加描述,但是在TJA1100芯片的数据手册中可以由LINK STABILITY代表。控制状态的有3个信号:a1.由输入决定的信噪比均值SNR_AVERAGING ,它分成4档只选用1档,它是64位AD采样经echo cancel修正后的值,按32symbol/64symbol/128symbol/ 256symbol计算均值,这里推测均值是一个移动时间窗口,作为信噪比中的信号;a2,信噪比超限报警值设定值SNR_WLIMIT ,分为无报警及A到G各档;a3,针对SNR_WLIMIT设定的信噪比超限事件发生的次数限值。以下是我的理解:输入信号与a1选定的均值比较后,就是噪声,噪声超过a2设定限比较,就在对应的计数中+1,累加数比a3多后就当发生link状态差报警。按TJA1100解释。此时LINK状态失效,通信中断,允许的话就自动启动重建,重新训练物理层。
重新训练只是将本次LINK 状态复位掉,並非增强物理层对抗外部辐射的能力。
3)link down启动时间
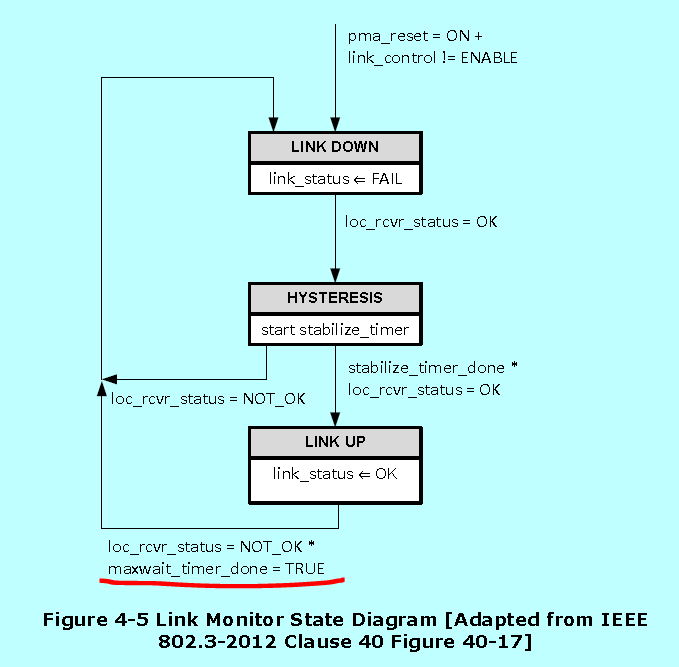
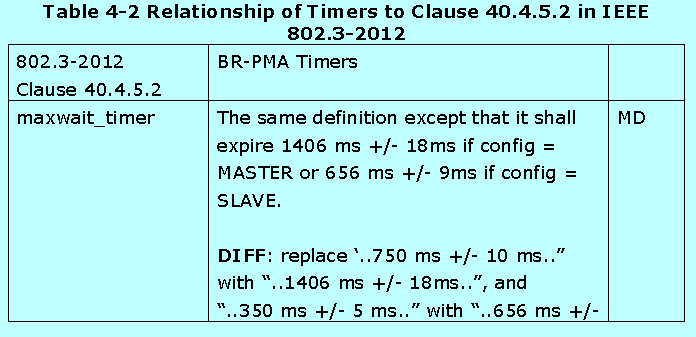
P61/88 LINK UP状态退到LINK DOWN状态的条件,见下图。在正常运行的LINK UP状态下发生loc_rcvr_status=not OK事件並不立即处理,要有maxwait-timer溢出作为运行中退出LINK UP的and条件。这个maxwait-timer值是1406ms±18ms(主节点),或656ms±9ms(从节点)(p63/88)。这是一个与设计目标要快速不符合的地方:设计目标是恢复link的时间是200ms,往往被理解为实时控制停顿最多为200ms,但是这里即使发生了link down参数loc_rcvr_status=not OK事件(出错以大概率存在),主节点也要等1406ms时间到;或从节点要等656m时间到后才判为link down。这样,未考虑重建时间前,实时控制主节点也要白等最多等1406ms,或从节点最多等656ms。这么大的延迟是不能满足汽车实时控制功能安全要求的。这是继承了 802.3-2012 Clause 40.4.5.2 的后果。
最终写入IEEE 802.3bw (100BASE-T1)标准的是750ms (Master) / 350ms (Slave) ,即便如此,其判断逻辑未改(並出现在中华人民共和国汽车行业标准汽车以太网100Mbps 物理层接口(PHY)芯片技术要求及试验方法图19.)。
物理上辐射干扰ISO7637-3,2a,2b脉冲形成的Vc2d=0.66V幅度,持续间隔时间td=50μs的影响计算:50μs=50000/15symbol=3333symbol,它足以使SNR_WLIMIT超限。ISO7637-3,2a,2b干扰周期时长t1=200ms,会重复发生SNR_WLIMIT超限。
P61/88 LINK UP状态退到LINK DOWN状态的条件
4)link重建过程:
link down之后是不启动Auto-negotiation的,而是启动称为Force mode 的重建过程(p28/88)。
训练开始后主节点以minwait_timer的周期(1.8us)发送SEND-Z,SEND-I循环,並检查rem_rcvr_status是否= OK,一旦rem_rcvr_status= OK,就进入SEND-N和SEND-I循环。
P60/88 4.4 PHY Control function
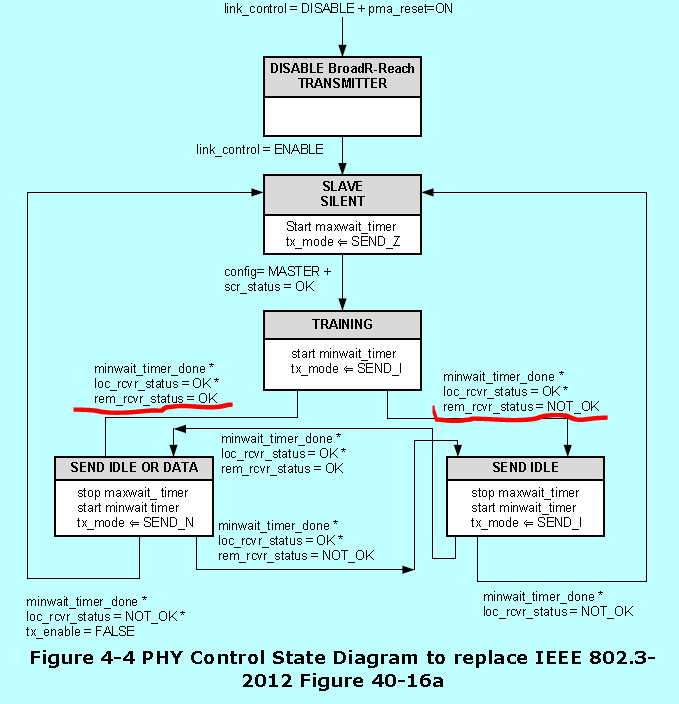
所以MASTER需要知道rem_rcvr_status。从下图看,从节点LINK-STATE=FAIL时从节点是不能发送的,不能发送时从节点输出为高阻状态。即SLAVE SILENT可能是代替rem_rcvr_status的一个信号。但是辨别这个状态是困难的,因为在disabled状态,芯片的输入阻抗依然存在(例入TJA1100在disabled状态的输入阻抗是30-86Ω)。
这个图的适用性有误解的可能性:loc_rcvr_status代表的是主节点本地收发器的状态。只要发生了loc_rcvr_status=not OK,后续实际上没有主节点在SLAVE SILENT状态下下一步演进的路径(谁发送SEND-Z,SEND-I?)。
P35/88 LINK-STATE=FAIL时是不能发送的
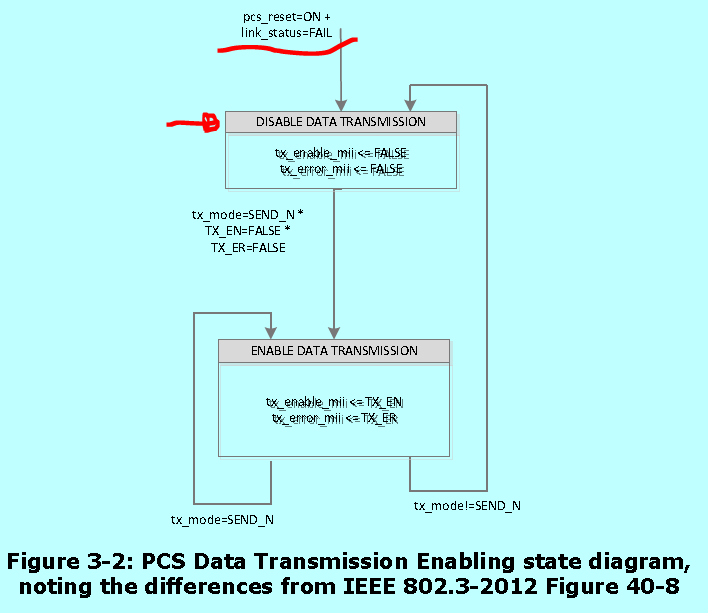
重建LINK训练缺少同步起点的影响:P59/88 4.4 PHY Control function图中,从slave silent状态到training状态时没有规定SEND -Z的主从同步点,symbol的传送是2个3态信号RAn/RBn一组成对顺序发送的,从节点的silent並不能保证发生在耦数RBn后(故障的随机性决定),或者说主节点发现从节点的silent並不能保证发生在耦数RBn后。idle时规定用RAn=TAn=Sdn(0)=Scr(0)来同步解码器。如主节点所发的SEND -Z,SEND -I将与从节点错开1个symbol,将使从节点以RBn来更新解码器,造成永远不能成功重建link。这个问题是可以解决的:加一个限定------在原来同步的耦数symbol处开始发SEND -Z,SEND -I。
严重的问题来了:Force mode都不开始
100BASE-T1是设计为全双工的,即主从节点同时收发,如果传送电缆上有性能恶化或辐射干扰,那么同一媒体二边的接收会同时产生LINK DOWN的条件。按上节规定,从节点启动Forced mode重建,由于主节点本身也停止了发送,就无法训练从节点。主节点在启动Force mode重建也要靠从节点,如果从节点尚未开始恢服。这就进入了互锁的状态,通信无确定时间全停,这是更严重的故障了。
从这个角度,汽车行业标准:汽车以太网100Mbps 物理层接口(PHY)芯片技术要求及试验方法p28/112的不区分主/从的maxwait-time=200ms就可能发生这样场景。而博通的从节点先判出(656ms)LINK DOWN时主节点还有机会发送,可以训练从节点,等主节点判出LINK DOWN时(1406ms)从节点还有机会发送,用于训练主节点。当然,这个训练主节点需要(离线)改变节点的功能定义,也不是Force mode实时可以做的。
结论是Force mode对付从节点LINK DOWN有效。对付主节点LINK DOWN无效。只要主节点LINK DOWN是会锁死的,而主节点LINK DOWN的机会与从节点LINK DOWN机会相同。最好还是不要有LINK DOWN状态。
5)故障的持续性
GB/T 21437.3-2021(对耦合到非电源线电瞬态的抗扰性)P19/22:,
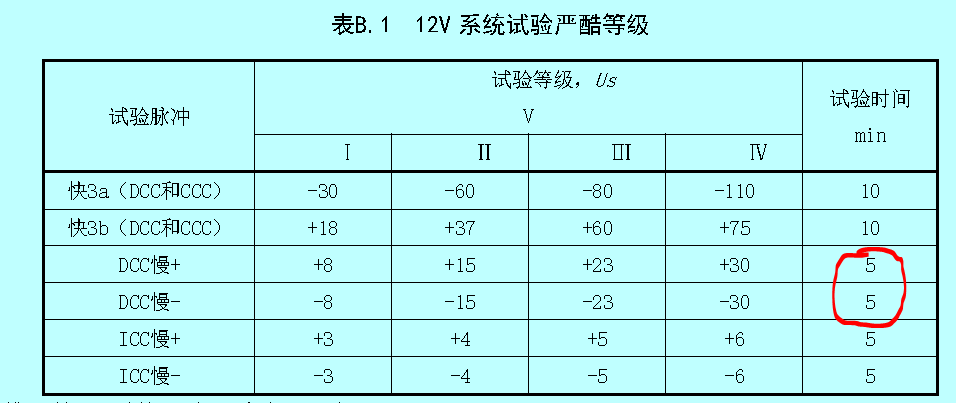
link错后100Base-T1的重建时间是200ms,由于要保证在200ms内重建成功的先决条件是没有新的电磁干扰,但这个条件不存在,例如ISO7637-3.2a (这个波形是实际环境中提炼出来的,代表了车内确有此类干扰),测试标准中的干扰周期时长t1=200ms,就是说,100BASE-T1以太收发器刚成功重建link就又要link丢失了。更何况重建可能开始不了。
就上述3)4)5)节可知,实际停机时间更长,按从节点最坏656ms=0.6秒才启动link重建计算。这意味着网络也至少要停相同的0.6秒时间,基于100Base-T1的L2级自动辅助驾驶是无法满足自动紧急刹车(AEB)的(100km/h时通信停0.6秒,就开了近16.7米才开始刹车)。对于L2级自动辅助驾驶的导航也是不行的,"中央计算雷达"收不到数据何来计算,链路重建的200ms只是开始,雷达本身还需要重新扫描、重新建立点云,这意味着实际的"盲视窗口"可能是800-850ms。在视频信号传送中(自动泊车)中就超国标GB/T 44176-2024推荐的0.3秒图像时延。
BMW的辅助驾驶挫折:
"By November 2011 BMW decided to use 100BASE-T1 Ethernet extensively in infotainment and driver assist domains targeting the new 7-series with SOP July 2015"但是,因为干扰问题。,BMW不得不推迟了车型的发布1年:见新闻报导:
"It took BMW over a year to solve its EMC issues at 100Mps on twisted pair cooper cables, it even had to delay a commercial launch."
3.LINK重建时长和电磁干扰间隔的交织使冗余失效
对于环网冗余来说,第一个断点尚未恢服时,第2个断点还可能发生,着就是说,恢复时间是不够的。
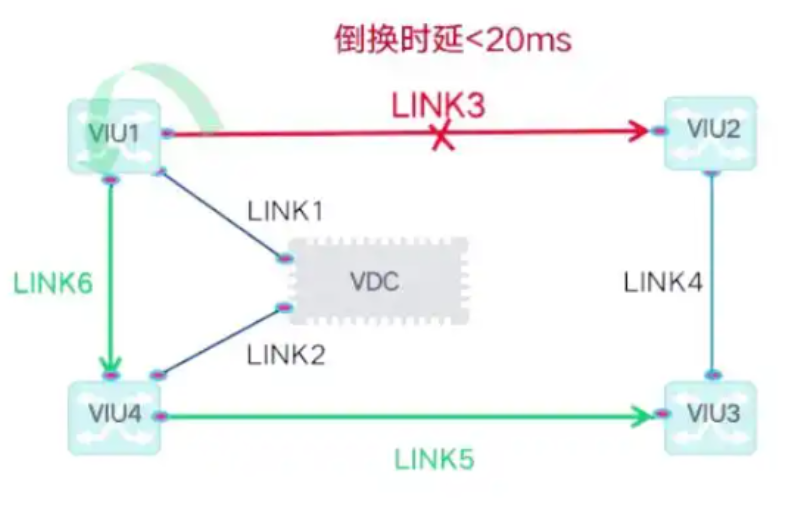
IDVP中的环网在link失效率低时是可以在20ms内恢复通信的,问题不在这里。但是100BASE-T1车用以太网的link失效率在有EMI时不会低,一次ISO7637-3,2a,干扰脉冲就可能使一段(例如LINK3)失效。而当这个LINK3还>>200ms(1046+200ms)未恢复时,在后续测试中【GB/T 21437.3-2021(对耦合到非电源线电瞬态的抗扰性)P19/22------前面有表B1截图。要连续测5分钟反映了应用中可能的频度】又有新的ISO7637-3,2a,干扰来了,环网的另一些段(例如LINK4、LINK5)又断了,就再也没有可绕过去的路了。
4.扰码器出现连续相同位使出错率超标、丢帧
另一个影响功能安全的因素是协议扰码器的设计缺陷,这在100BaseT1和100Base-TX中都存在,正常数据下会出现连续相同电平(例如20位【参考100BASE-T1 Automotive设计缺陷V2-CSDN博客,100Base-Tx重建link时间不确定的原因 V3-CSDN博客】),使电缆上的分散电容充电,使后续发送
以100BASE-T1 Automotive的LFSR=0111,0000,0001,1100,0000,0111,0000,0001,11为例计算如下:(图中色块为0,可以看清每拍移位情况),当满足Txdata=not Syn 时,sd=111,如sy=010时TX-DATA=101、sy=000时TX-DATA=111、sy=001时TX-DATA=110,它就可以产生连续60位TA,TB(symbol)=1
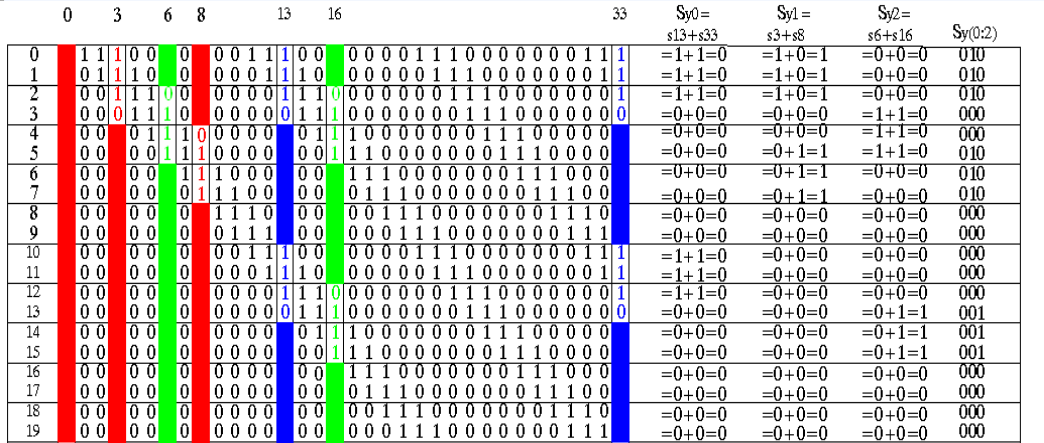
的不同电平不能快速变化,造成值错。实际上连续相同位是要避免的,例如CAN(1Mbps.单极性信号)中5个连续相同位加一个填充位,CAN XL(20Mbps.双极性信号)每10位加一个填充位,那么在100base-T1中20个连续位就可能出错。由于扰码器变换机制造成的连续20个相同位,它出现的概率为2^-20=9.5e-7。在没有外来干扰时的假设下,以每帧8000symbol估算的话,连续20位发生的区间数有~8e3 个,帧错率就是8e3*9.5e-7=7.6e-4,而按每帧120μs计,每小时3e7帧,这意味着失效率=2.2e3/h。即使没有外来干扰,平均1.6秒会出1次错。通过类似TCP/IP的高层协议进行出错重发可能失去时效(还可能加上上述LINK错延迟),成为丢帧,丢帧是一个功能失效的大问题:通信出错是不可避免的,关键是不能丢帧,不能全局不一致。
以太网是交换机点对点通信,接收出错而不能及时纠错,不同节点同一信息就有时差,在紧急时刻CPU要处理的事多,要发送的信息多,会造成来不及纠错,1.6秒出1次错远远大于功能安全需求分配給通信的失效率<1e-9/h。
相比之下,CAN的出错自动重发就快捷得多,也能保证全局数据一致。各位对CAN有兴趣的话,我也有这方面的研究,例如为什么要改掉CAN的error passive和bus off V1_can passive error-CSDN博客,Conflict in CAN XL system due to DLC receiving error V2-CSDN博客,(PDF) Conflict in Data Field of CAN XL V1 2022 (researchgate.net)。以及可能改进的方案:"CAN远程帧打开了十倍提高应用性能的大门 2025.1.17"。在这里讲CAN是因为以太网仍然不能满足实时控制的功能安全要求,即使现在就改以太网,也要至少5年才能赶上去,更不要说应用的成本差异(总线与交换机),人才培养(CAN的30多年实时控制经验与以太网的还在探索)。
那些协议用扰码器?
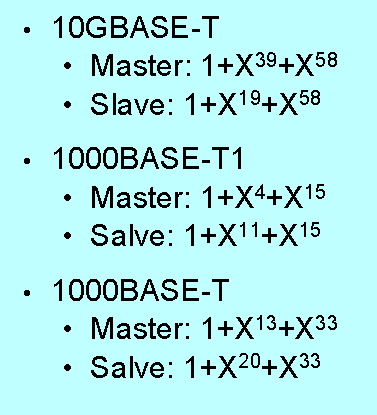
5.怎样改进
1)将电缆断路与通信错分开处理
从上述分析可见,停止通信服务时间长短的关键不是maxwait-timer的有无,而是link down本身的存在:从节点重建link需要主节点的配合,而link down禁止从节点发送,无法告知主节点,二者有矛盾(见第3章第4节)。通信出错有两种类型:%1媒体性能下降会使出错频率增大。因此重发成功概率小;%2辐射电磁干扰的出错是瞬态的,在干扰的间隔就可以发送成功(如不考虑用扰码器)。因此重发成功概率大。改进的方向是去掉link down状态,依靠不受限的出错重发。
%1类错的媒体性能下降可以离线诊断,就像TJA1100的电缆诊断方法。(见下图)。物理层equalization参数的获得可以在修正的SEND-I传送的波形(待定)收发中学习获得。
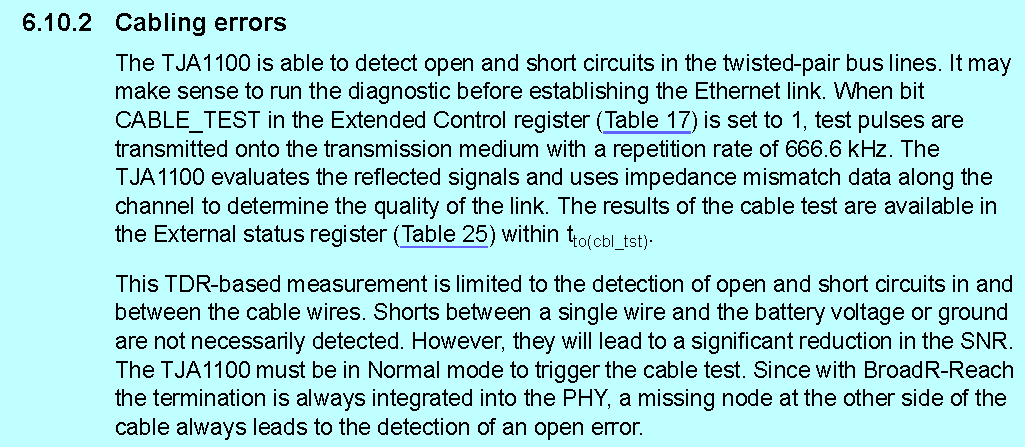
2)改掉扰码器设置:
以太网协议连续相同位输出造成错率高的缺陷的根源是扰码器的设置,传统上,增加扰码器设置的目的是均分信号的功率频谱,从而减少电磁干扰的发送,曾见到文献讲采用扰码器后发射减少到20分贝,满足了有关规定。
注意:这个理由是从平均数出发的,如果缩短考核时间,可能並不成立,例如第4章中100BASE-T1在取Tx-data=not Syn 时( Syn=111、101和001)便有Sdn=111,发送节点输出连续60位Sd(即symbol)=1, 没有时钟跳变。这个60symbol=0.9μs的瞬间峰值干扰发送,对脆弱的邻近设备功能可能已起危害(例如无线接收设备引入误码)。
扰码器的设置引入了解码器位流"对齐"的要求:即%1它们的时钟要完全同步,不能漏一步,时间上要同步,%2对应位不能出值错,它们的状态要相同。这要在原设计的训练过程中完成。由于是否已"对齐"没有直接的检验方法,只能依后续收发中出错频度作简接的检验,也就是让训练过程时间足够长而直到没有显式错误(例如CRC错),以确保训练过程中再也没有干扰。
一旦训练过程中有干扰而未同步,由于扰码器本身的伪随机特点,解码结果对扰码输入就是随机的,出错数目会增多。而以太网的CRC只保证查出3位错,多于3个错时CRC可能漏检错。于是,这个CRC检验是不能保证解码器是对齐的,造成发现失步就困难。
在TJA1100中是靠出错率统计判断LINK状态(见下图)。不仅可能误报失步(实际上只是ISO7637-3,2a,2b干扰引起的错),SNR_FAILLIMIT设得过大,也无法区别是电磁干扰后果还是线缆硬件故障。所以这是一个出错后纠错困难的设计。
TJA1100 Product data sheet p18/52
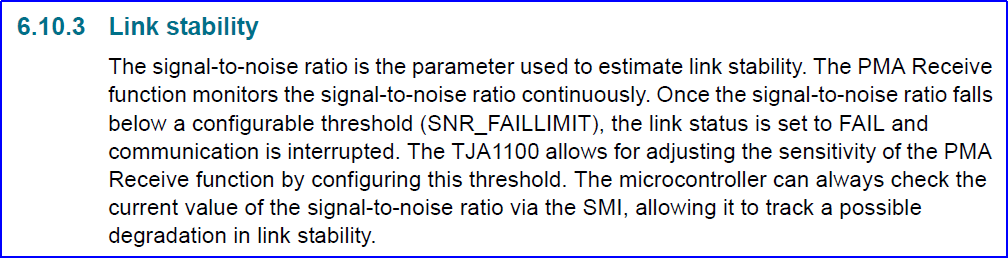
去掉扰码器设置是利大于弊的,就不会需要重建LINK,不会有的长时间延迟,使冗余设计有效。
3)增加数据报错功能
通信出错是不可避免的,关键是不能丢帧,这是重要措施,可彻底解决自动辅助驾驶失效的另一个风险。【参考改进100BASE-TX以太网芯片-- 保证工业以太网闭环控制的确定性V1_CSDN博客】
4)根据我的研究,编码方面还可以改进,消除连续相同位的发生,代替原来扰码器的功能,並提高检错速度(但要增开销,统一意见要费口舌)。
6.知错就改
只是想象100BASE-T1可以支承域控制器的EE架构是错的,错的来源:
1)盲目跟随,这是因为外商也是这么说的:外商的车厂和芯片厂都是这么说的,连功能安全的认证机构都没有异议;
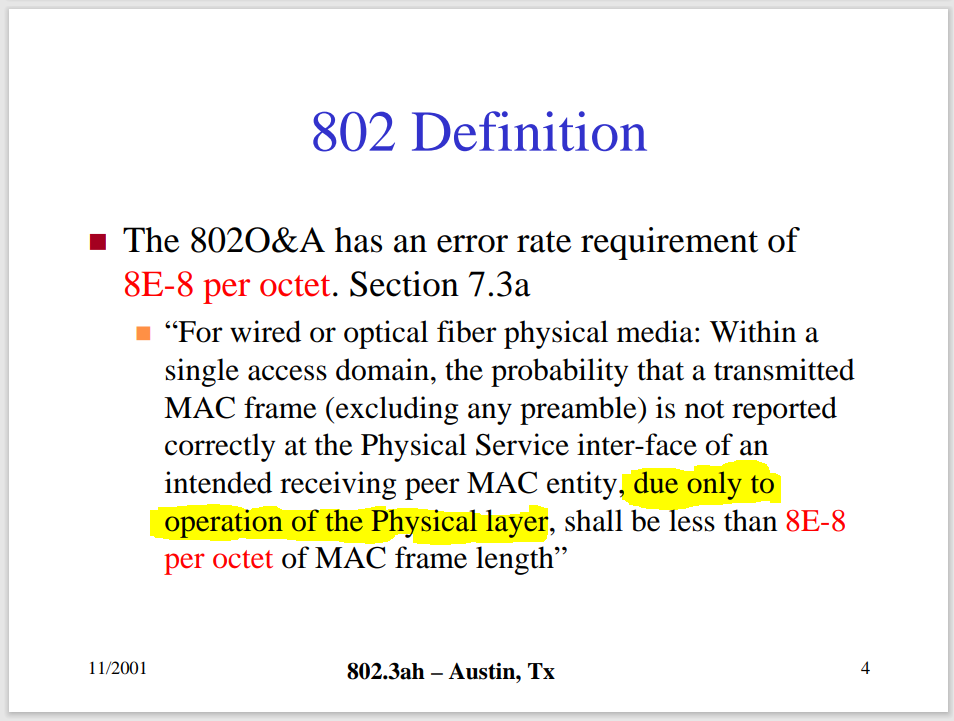
2)误解为它有CAN那样可靠,也是因为以太网的ber定议未包括外来干扰(khermosh_3_1101.pdf p4/5,见下图),非常容易与CAN的ber混扰,;
3)学术上空缺,没有看到扰码器设计也会在没有外来干扰时也会造成出错。
Ajay Gummalla, Lior Khermosh, Ariel Maislos, BER requirements
但是记住:没有人讨论过本文提出的100BASE-T1缺陷。
100BASE-T1以太网实时控制会停顿的情况是小概率事件(对车祸死去的人是100%概率的事件)。但这个缺陷会影响我国在新能源车、网联车的先发优势、我厂的竞争优势、抑或芯片厂、车厂的翻身机会。
不要重轁尼康的覆辙:
光刻机巨头,轰然"倒塌"-36氪
2002年,台积电资深处长的林本坚,敲开了尼康的大门。针对当时193nm干式光刻机遭遇瓶颈、下一代157nm光源研发进展缓慢的局面,林本坚提出了一个颠覆性设想:在镜头与晶圆之间注入一层水。利用水的折射率,可以将193nm光源的等效波长缩短至134nm,从而绕过157nm路线的诸多难题。尼康不仅拒绝了林本坚,甚至试图利用自己的行业威望来封杀这个构想。据林本坚后来回忆,尼康高层曾给台积电研发副总蒋尚义打电话称:"请管好你们的林本坚,不要让他到处推销这种破坏行业共识的构想,这会让大家分心并浪费资源。在尼康碰壁后,林本坚飞往荷兰。2004年,ASML与台积电合作推出世界上第一台浸润式光刻机ArFi,凭借更高的精度和更低的成本横扫全球市场。2007年,ASML市占率突破60%,首次形成碾压态势;2010年后,ASML市占率突破70%,尼康、佳能被彻底拉开差距。这是一场教科书级的技术误判。
100BASE-T1以太网的LINK状态设置和扰码器困局类似157nm路线的诸多难题!不要认为这是破坏行业共识的构想,需要睿智的技术判断:我国新能源与网联车正处于域控制器架构大规模量产的前夜,一旦定型,底层缺陷将被固化至数百万辆车中,召回改造成本不可估量,等待风起来再飞只会被抛到不能自主控制的地方,等不到风起来就会沉没,被大流抛弃。